Сложное движение точки и сложение скоростей
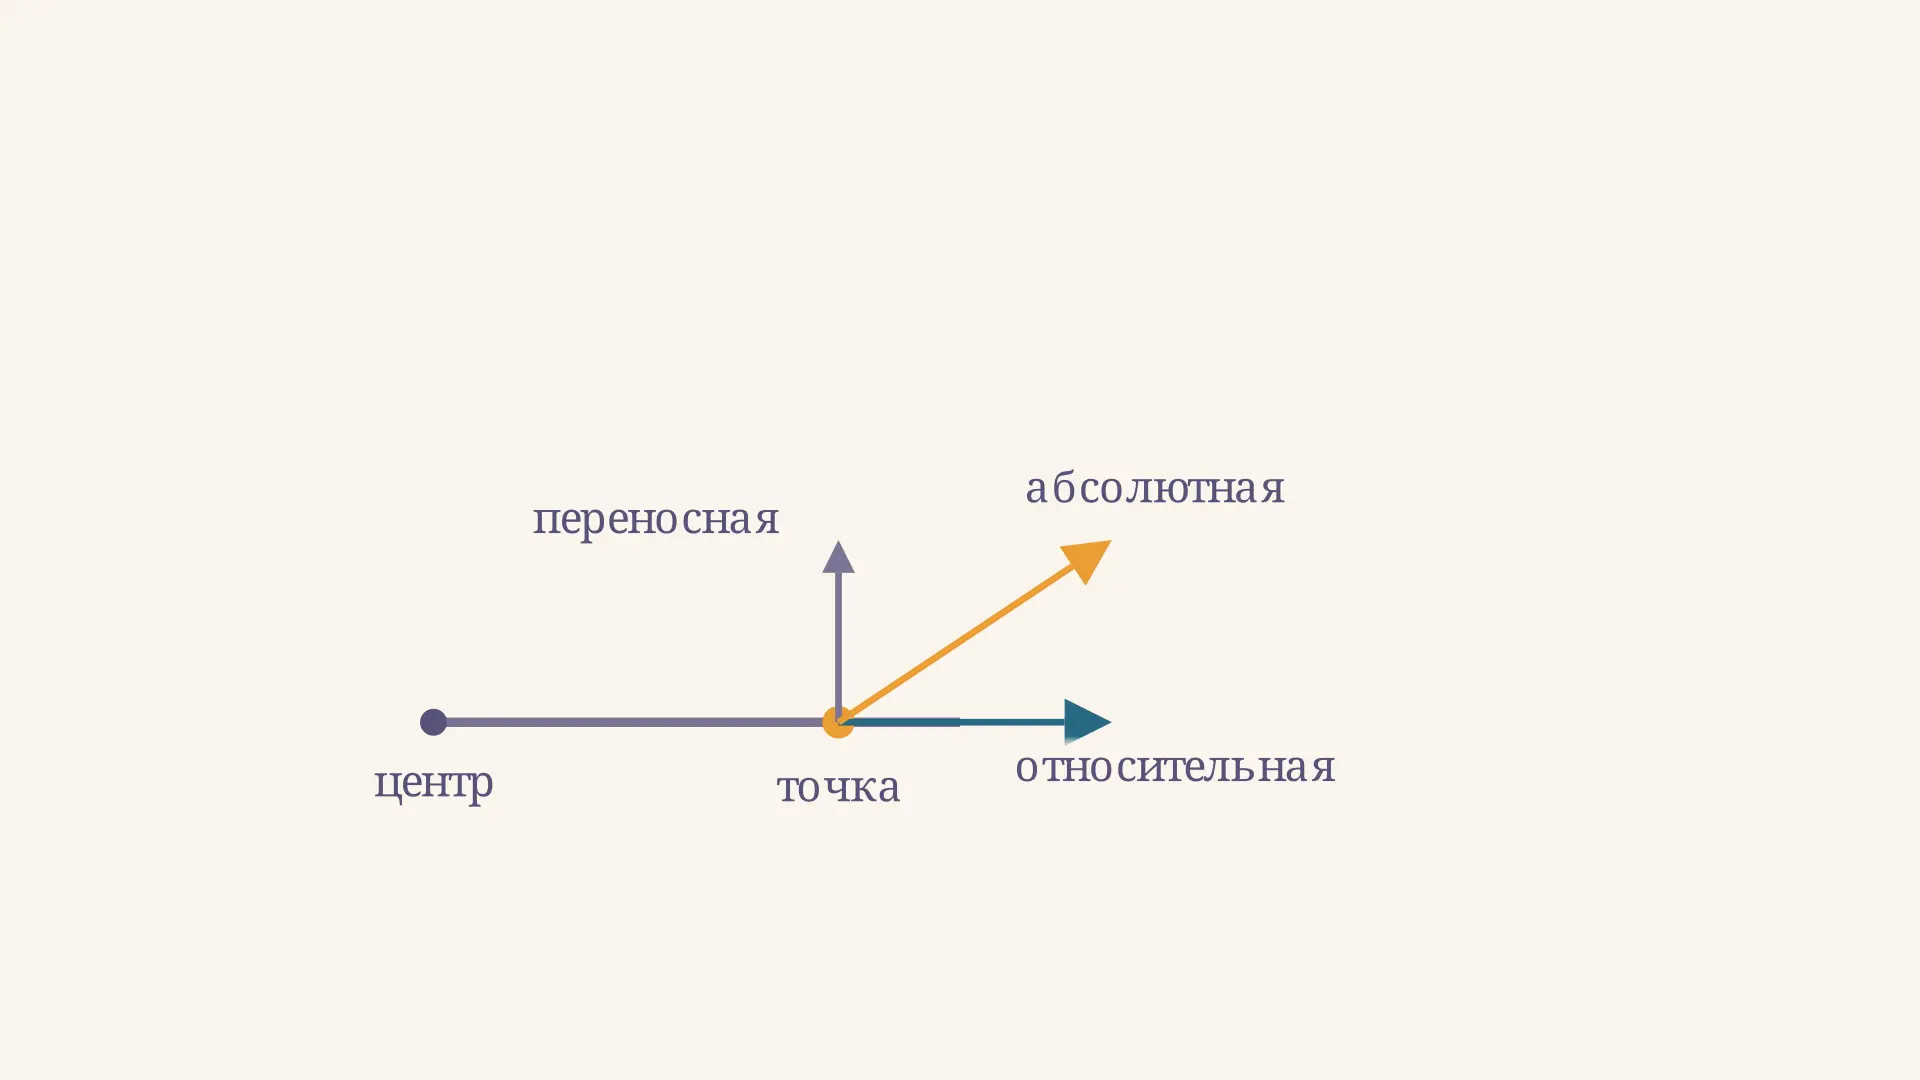
Ползун движется вдоль стержня, а сам стержень вращается. Чтобы узнать скорость ползуна относительно неподвижного наблюдателя, недостаточно измерить его скорость вдоль стержня: вращение тоже меняет положение точки. Теорема о сложении скоростей разделяет эти два вклада и связывает их векторной суммой. В калькуляторе можно изменить радиус и скорости для ползуна на стержне с неподвижным центром, а ниже разобрать общий случай и научиться выбирать переносную точку.
Два наблюдателя и три движения
Выберем неподвижную систему отсчёта и подвижную систему , связанную со стержнем. Под «неподвижной» здесь понимается выбранная базовая система: в другой задаче это может быть корпус машины или лаборатория. Точка движется относительно подвижных осей, а вместе с ними меняет положение относительно базовых.
Относительное движение - движение в подвижной системе. Для ползуна это скольжение вдоль стержня. Переносное движение - движение той точки подвижной системы, с которой совпадает в данный момент. Чтобы представить его, мысленно закрепите ползун на стержне именно в текущем положении и посмотрите, как его понесёт стержень. Абсолютное движение - наблюдаемое движение самого ползуна в базовой системе.
На видео цветная стрелка вдоль стержня показывает относительную скорость, серая поперечная - переносную, золотая - абсолютную. Стержень и ползун совершают возвратно-вращательное движение: это удобно для повторяемого просмотра. В моменты остановки скольжения или поворота соответствующая стрелка сокращается до точки. Скорости показаны в одном масштабе; их значения относятся к текущему моменту, а не задают путь за весь цикл.
Смена наблюдателя меняет описание одного движения. Основы выбора системы отсчёта и пример с поступательным переносом разобраны в статье об относительности движения и сложении скоростей. Здесь ключевой дополнительный шаг - учесть вращение подвижной системы.
Теорема и её вывод
Обозначим скорости ползуна относительно неподвижной и подвижной систем через и , а скорость совпадающей с ним точки подвижной системы - через . Тогда в классической механике
Это равенство векторов в один и тот же момент времени. Оно не означает, что модули обязательно складываются арифметически: направление каждого слагаемого важно. Векторную сумму можно построить правилом треугольника или найти через проекции на общие оси.
Чтобы увидеть происхождение формулы, обозначим положение точки относительно начала подвижной системы через , а положение этого начала в неподвижной системе через . Тогда . При дифференцировании нужно учитывать, что меняются и координаты в подвижных осях, и направления самих осей:
Здесь - угловая скорость подвижной системы. Среднее слагаемое есть , а остальные два вместе дают переносную скорость . Производная в подвижных осях берётся с учётом изменения координат, но при мысленно фиксированных направлениях этих осей. Именно изменение направлений добавляет векторное произведение.
Как найти переносную скорость
Для жёсткой подвижной системы общая формула имеет вид
Первое слагаемое - скорость начала относительно базовой системы. Второе - вклад вращения вокруг этого начала. Вектор проведён от к текущему положению . Если начало неподвижно, первое слагаемое равно нулю; если система движется поступательно без вращения, второе равно нулю и все её точки имеют одинаковую переносную скорость.
При плоском вращении вокруг неподвижной оси модуль вращательной части равен , где - кратчайшее расстояние от точки до оси. Направлена она по касательной к окружности в сторону вращения. В общем пространственном случае используйте именно расстояние до оси, а не обязательно полную длину . Как связаны вращение и угловая скорость, подробно рассмотрено в материале об угловой скорости и угловом ускорении.
Важно фиксировать ползун только мысленно и только для определения переносной скорости в текущий момент. В следующий момент совпадающей с ним будет уже другая точка стержня. Поэтому переносная скорость может меняться даже при постоянной угловой скорости: расстояние до оси меняется вместе со скольжением.
Пример: ползун на вращающемся стержне
Пусть центр стержня неподвижен, стержень вращается против часовой стрелки с рад/с, а ползун удаляется от центра со скоростью м/с. В рассматриваемый момент расстояние от центра м, а стержень направлен вправо. Найдём абсолютную скорость ползуна.
Ось направим вправо вдоль стержня, ось - вверх. Относительная скорость направлена вдоль стержня: м/с. Переносная скорость направлена вверх, перпендикулярно стержню, и её модуль равен
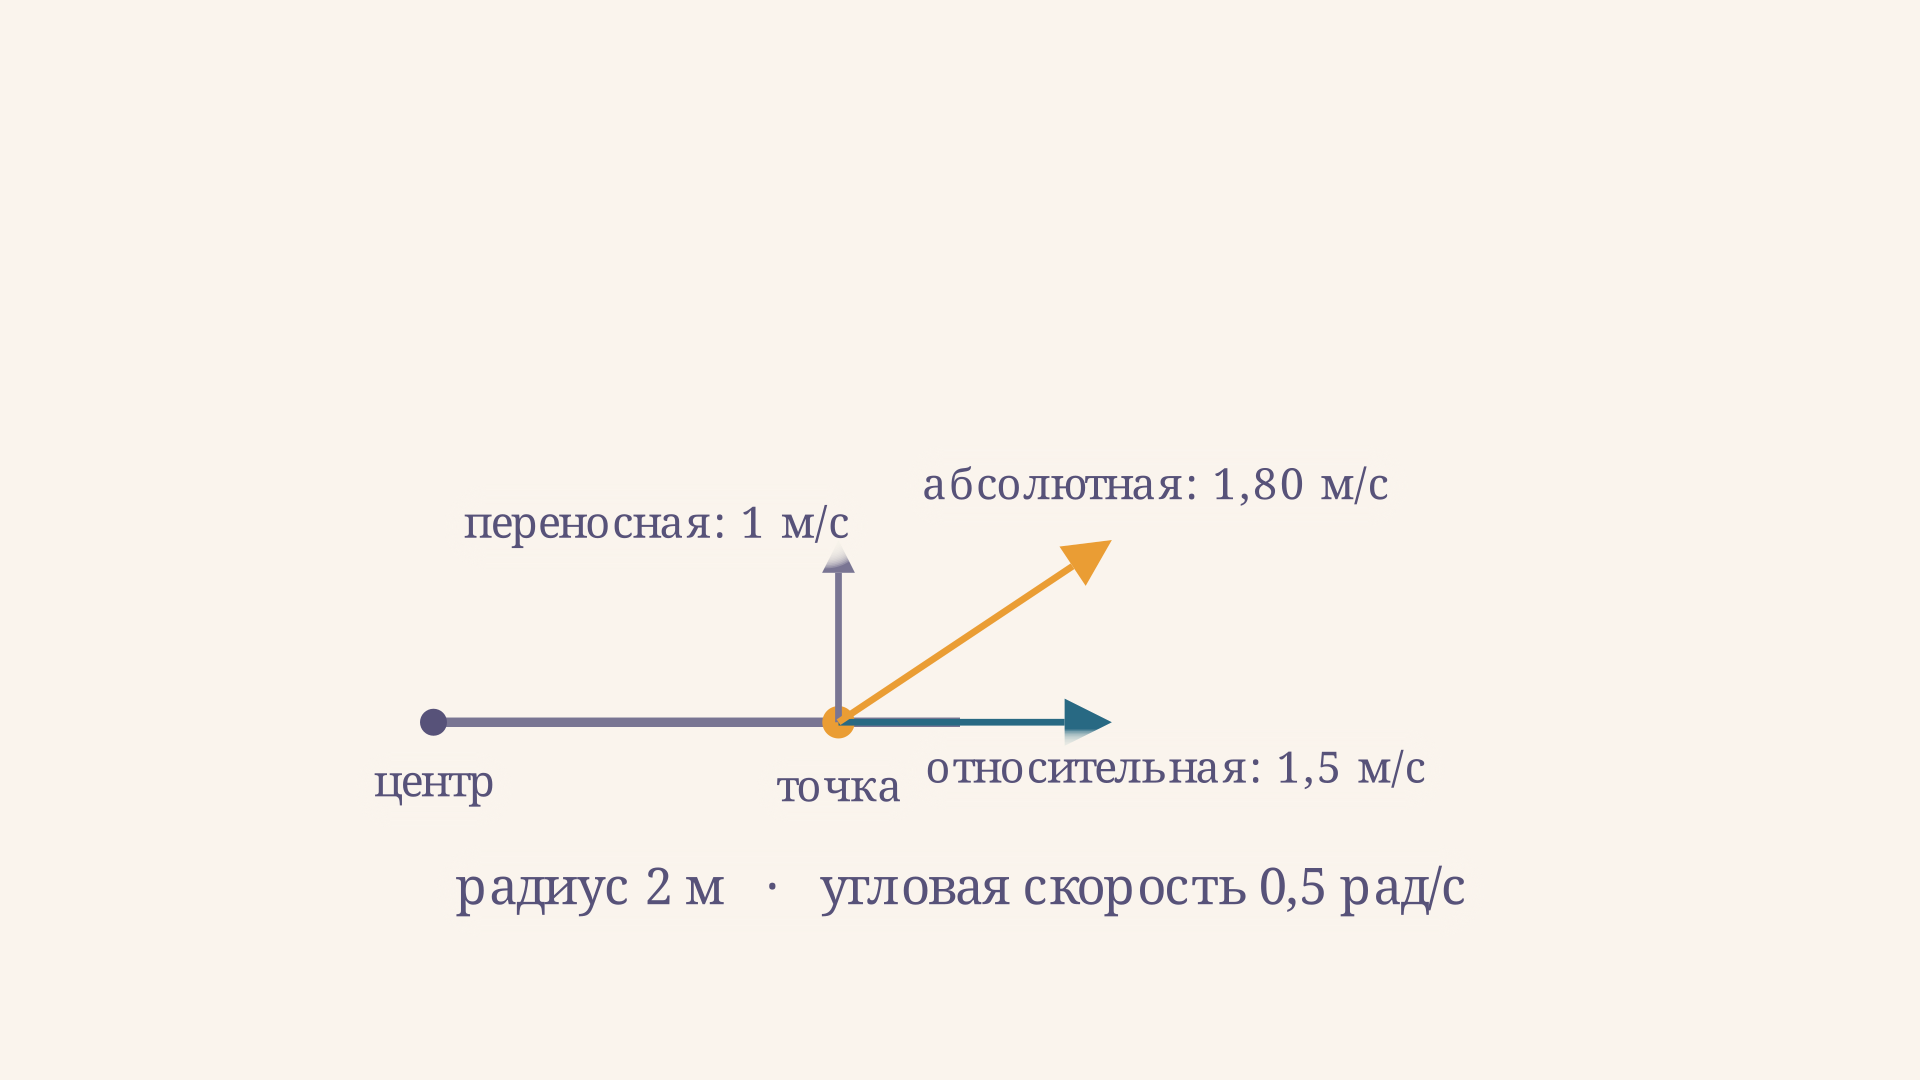
Складываем проекции: м/с и м/с. Составляющие перпендикулярны, поэтому
Угол абсолютной скорости к стержню составляет вверх. При тех же исходных значениях калькулятор показывает тот же модуль. Если ползун движется к центру, проекция относительной скорости меняет знак, хотя в этой частной конфигурации модуль суммы остаётся прежним. Направление результата при этом будет другим.
Для самостоятельной проверки измените радиус в калькуляторе, оставив обе скорости прежними. При вращательная часть равна нулю и абсолютная скорость совпадает с относительной. При м переносная составляющая вырастает до 2 м/с, а абсолютная составит 2,5 м/с. График объединяет такие мгновенные расчёты при фиксированных параметрах: он не изображает траекторию ползуна и не утверждает, что радиус изменяется равномерно во времени. Если обе заданные скорости равны нулю, график лежит на горизонтальной оси. Направление нулевого вектора при этом не определено, хотя его модуль вполне определён и равен нулю.
Если центр стержня тоже движется
Пусть теперь центр в тот же момент перемещается вправо со скоростью 2 м/с, а остальные данные примера сохранены. Вклад вращения остаётся направленным вверх: м/с. Переносная скорость всей совпадающей точки равна м/с, а после прибавления относительной скорости получаем м/с. Модуль равен м/с.
Здесь нельзя заменить переносную скорость одним произведением : оно описывает только вращательную часть. Также нельзя сложить три модуля: например, движение центра и вращательная часть в этом положении взаимно перпендикулярны. Калькулятор выше рассчитан на неподвижный центр и этот расширенный случай не моделирует.
Если известны уравнения координат, результат можно проверить непосредственным дифференцированием положения точки по времени. Для этого удобно использовать координатный способ задания движения: обе методики должны дать одинаковые проекции в одной системе осей и в один момент времени.
Порядок решения задачи
- Выберите базовую и подвижную системы, отметьте точку и рассматриваемый момент. Выясните, что именно движется относительно чего.
- Мысленно закрепите в её текущем положении относительно подвижной системы. Найдите скорость полученной совпадающей точки: сначала вклад движения начала, затем вклад вращения.
- Определите относительную скорость по закону скольжения или геометрической связи. Проверьте её направление: наружу и к центру соответствуют разным знакам.
- Спроецируйте все векторы на общие оси, сложите проекции и только затем найдите модуль и угол. Сверьте единицы: радианы в формуле безразмерны, результат получается в метрах в секунду.
Теорема отвечает на вопрос о мгновенной скорости. Для ускорения однократного применения этой формулы недостаточно: при дифференцировании меняются направления составляющих. Для вращающейся подвижной системы возникает дополнительный член, разобранный в статье о теореме сложения ускорений и ускорении Кориолиса.
Частые ошибки
- Берут скорость начала за переносную скорость любой точки. При вращении нужна ещё скорость от вращения вокруг начала.
- Складывают модули при произвольных направлениях. Сначала складывайте векторы или их проекции; теорема Пифагора применима только к перпендикулярным составляющим.
- Находят переносную скорость другой точки стержня. В каждый момент берут точку подвижной системы, совпадающую с ползуном именно сейчас.
- Путают скорость с ускорением. В теореме о скоростях отдельной кориолисовой скорости нет; соответствующий член появляется в формуле ускорения.
FAQ
Может ли абсолютная скорость быть нулевой при движущейся системе? Да. Если относительная и переносная скорости равны по модулю и противоположны, их сумма в данный момент равна нулю. Это не означает, что точка останется неподвижной в последующие моменты.
Всегда ли относительная и переносная скорости перпендикулярны? Нет. В примере они перпендикулярны благодаря радиальному скольжению и неподвижному центру. При другом направлении скольжения или движении центра угол может быть произвольным.
В какой системе нужно складывать проекции? В любой общей системе осей, выбранной для данного момента. Главное - выразить обе скорости в одном базисе и не смешивать проекции на неподвижные и повёрнутые оси.
Коротко
Абсолютная скорость точки равна векторной сумме относительной и переносной скоростей. Переносную находят для совпадающей точки подвижной системы с учётом движения её начала и вращения. Для ползуна с неподвижным центром, м, рад/с и радиальной скоростью 1,5 м/с результат составляет примерно 1,80 м/с.
Читайте также
Теорема о сложении ускорений: ускорение Кориолиса
Как найти абсолютное ускорение точки в сложном движении: разбор теоремы о сложении ускорений, вывод формулы ускорения Кориолиса и разложение по осям на примере с числами.
Дифференциальные уравнения движения материальной точки
Как составить дифференциальные уравнения движения материальной точки, задать начальные условия и найти координату и скорость на примере линейного сопротивления.
Относительная скорость двух тел: задачи и решения
Как находить относительную скорость двух тел и решать задачи на встречу, погоню и полный разъезд поездов. Формулы, примеры с ответами, график и разбор ошибок.
Принцип Даламбера для механической системы
Принцип Даламбера для механической системы: силы инерции, виртуальная работа и реакции связей. Разбираем два соединённых груза и проверяем результаты расчёта.
Принцип возможных перемещений: примеры решения
Принцип возможных перемещений на примерах рычага, блока и груза на наклонной плоскости: как выбрать перемещение, записать работы сил и проверить ответ.
Теорема о движении центра масс системы
Теорема о движении центра масс механической системы: вывод, роль внешних и внутренних сил, закон сохранения, условия применения и пример расчёта координаты и скорости.