Принцип возможных перемещений: примеры решения
Принцип возможных перемещений позволяет найти условие равновесия механической системы по работам сил на воображаемом малом перемещении. Вместо отдельного расчёта каждой реакции опоры выбирают движение, которое допускают связи, и приравнивают сумму элементарных работ к нулю. Ниже разберём рычаг, подвижный блок и груз на наклонной плоскости. В калькуляторе можно изменить плечи рычага и увидеть, какая сила удержит его в равновесии.
Смысл принципа и его условия
Для системы с идеальными удерживающими связями в положении равновесия сумма виртуальных работ активных сил на любом допустимом бесконечно малом перемещении равна нулю:
Здесь - сила, а - возможное перемещение точки её приложения. Скалярное произведение учитывает угол между ними: сила совершает положительную работу по направлению перемещения и отрицательную против него. Для пары сил с моментом в плоской задаче добавляют слагаемое с учётом знака.
Возможное, или виртуальное, перемещение - мысленное бесконечно малое изменение положения при фиксированном времени, совместимое со связями. Это не обязательно реальный путь тела и не результат действия сил за некоторое время. Для неподвижного шарнира его точка остаётся на месте; точки жёсткого рычага перемещаются согласованно. Материал MIT о виртуальной работе формулирует условие для неподвижных во времени идеальных двусторонних связей.
Идеальными называют связи, реакции которых в сумме не совершают виртуальной работы на допустимых перемещениях. Например, реакция неподвижного шарнира работы не совершает, поскольку точка приложения неподвижна. На гладкой поверхности нормальная реакция перпендикулярна допустимому касательному перемещению. Про работу силы на заданном перемещении подробнее рассказывает отдельный разбор.
Как составить уравнение
Сначала нарисуйте систему и укажите активные силы, их направления и точки приложения. Затем определите связи: что закреплено, какие нити нерастяжимы, где возможное движение ограничено поверхностью. Выберите одну независимую малую координату, например или , и выразите через неё перемещения остальных точек.
После этого запишите работу каждой силы как произведение её проекции на соответствующее перемещение. Сложите работы, приравняйте сумму к нулю и сократите ненулевое произвольное перемещение. Единицы должны быть согласованы: ньютон и метр дают джоуль. Наконец, проверьте знак искомой силы и результат обычными уравнениями равновесия.
Выбирая координату, полезно проверить и обратное направление: для двусторонней связи оно тоже допустимо. Важно не подменять бесконечно малое перемещение произвольным большим поворотом, на котором геометрия и направления сил уже изменятся. Для односторонней связи такой обратный ход может нарушать контакт, поэтому его допустимость проверяют отдельно.
Если независимых допустимых перемещений несколько, одного уравнения недостаточно: условие записывают для каждого независимого направления. Выбор координаты и соответствующей ей силы подробно разобран в статье об обобщённых координатах и силах.
При выборе перемещения полезно отделять геометрический шаг от силового. Сначала запишите, какие точки и в каком направлении сместятся, не подставляя нагрузки. Например, нерастяжимая нить сохраняет общую длину, а жёсткий стержень - расстояние между своими точками. Только после этого сопоставьте каждой силе перемещение именно её точки приложения. Такой порядок уменьшает риск случайно использовать плечо одной силы для другой.
Нулевая работа реакции не означает, что самой реакции нет. Шарнир рычага в примере ниже удерживает его от поступательного движения и может воспринимать значительную нагрузку. Метод просто позволяет найти искомую силу, не вычисляя эту реакцию. Если же по условию нужна прочность опоры, её усилие придётся определить отдельно из равновесия сил.
Пример 1. Невесомый рычаг
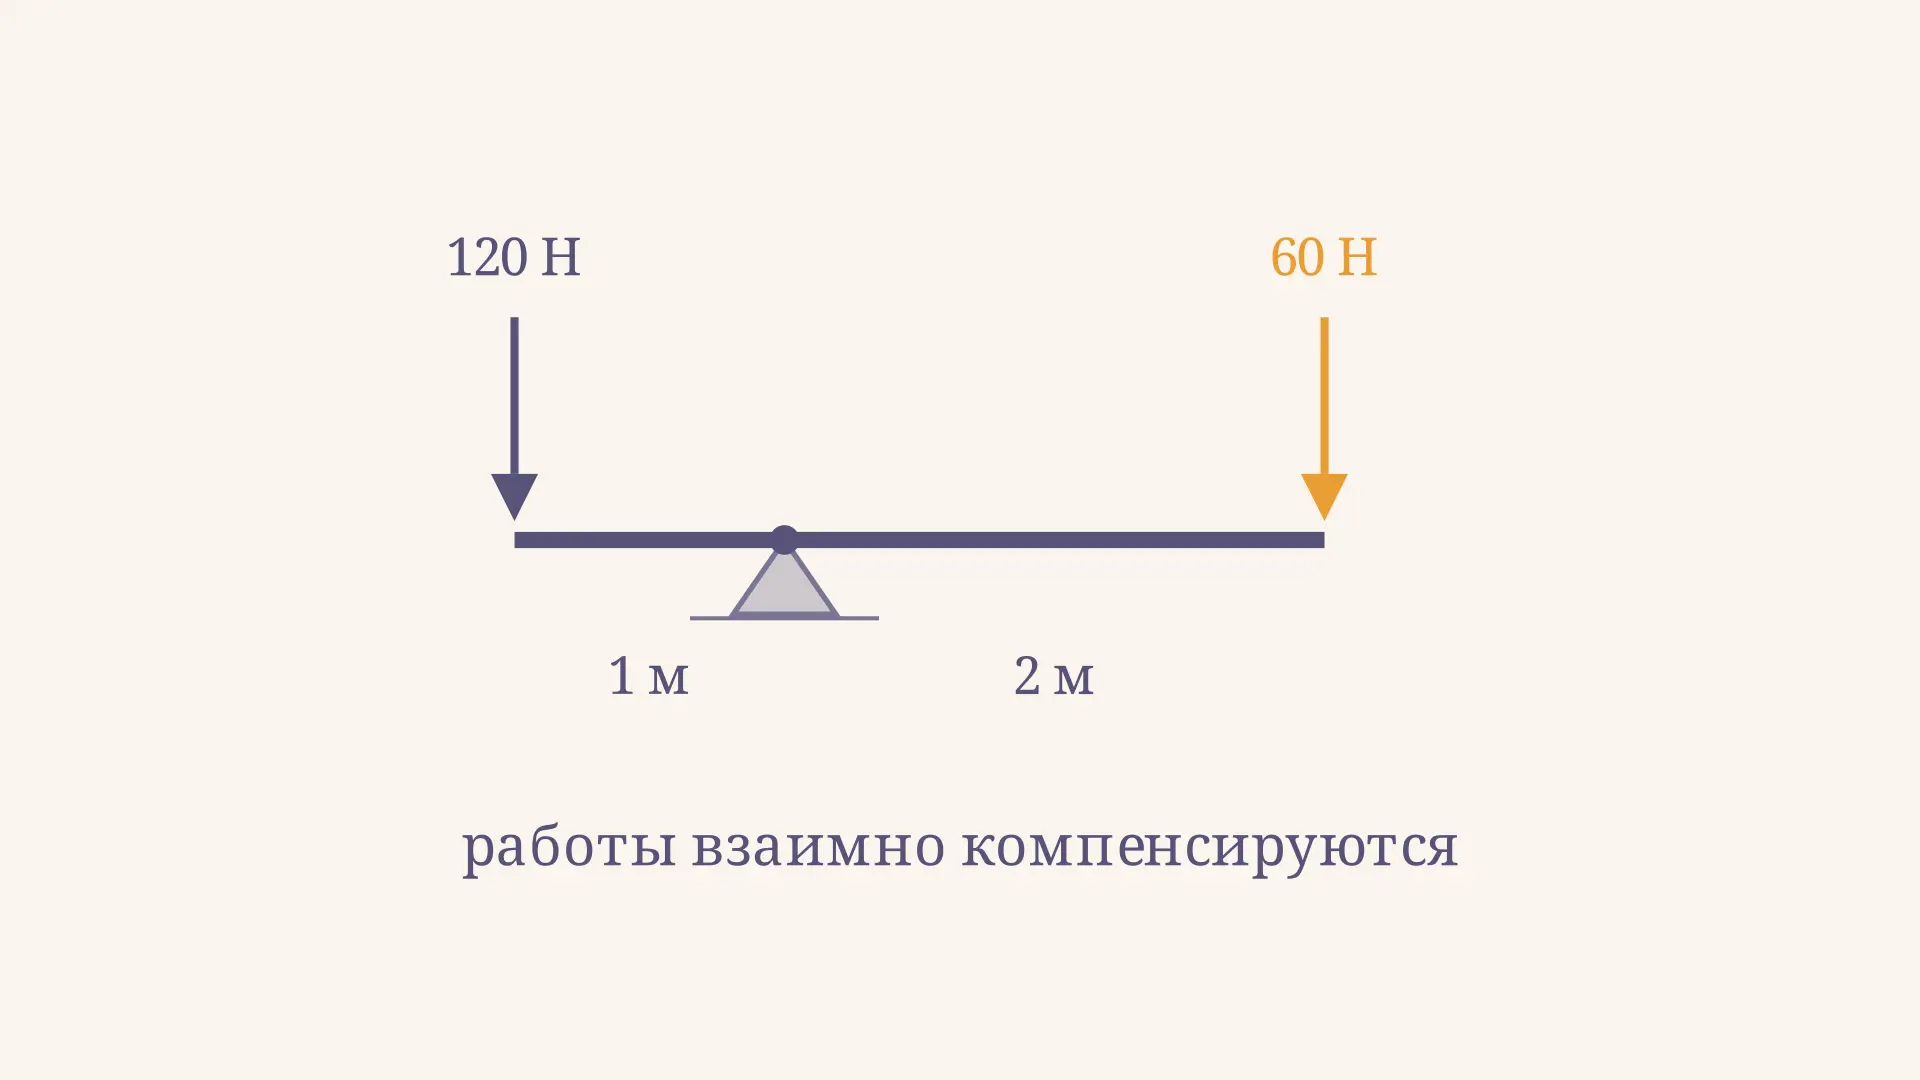
Пусть к левому концу горизонтального невесомого рычага приложена вниз сила Н, расстояние от неё до неподвижного шарнира м. Справа на расстоянии м действует вниз неизвестная сила . Найдём её при равновесии.
Мысленно повернём рычаг по часовой стрелке на малый угол . Левый конец поднимется на , правый опустится на . Эти выражения относятся к бесконечно малому перемещению; конечные дуги и их вертикальные проекции в точности не равны. Работа левой силы отрицательна, правой - положительна:
Для наглядного масштаба возьмём рад: линейные составляющие равны 0,01 м и 0,02 м. Их элементарные работы дают Дж. Это иллюстрация дифференциального соотношения, а не точная работа на конечной дуге.
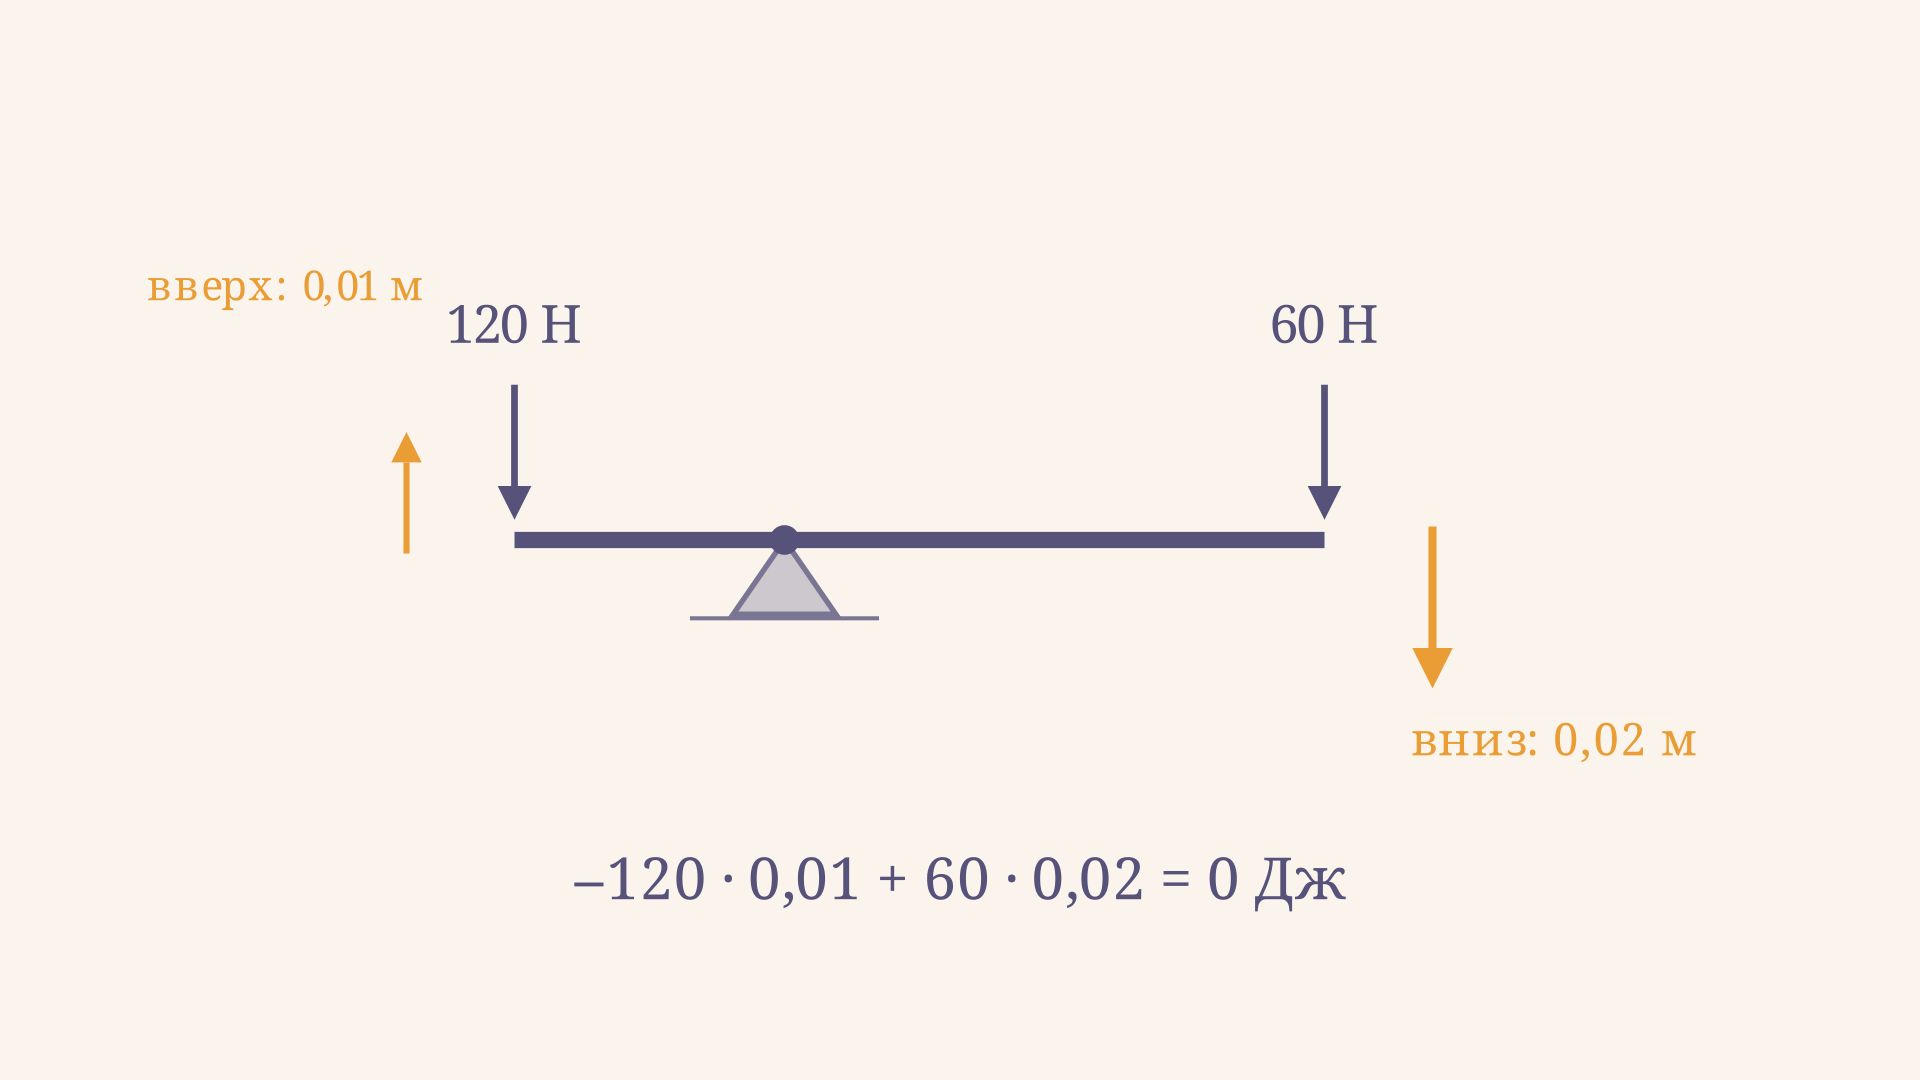
Проверка моментами относительно шарнира даёт тот же ответ: Н·м. При противоположном выбранном повороте оба знака работ поменяются, но ответ останется прежним. Реакцию шарнира в этом уравнении искать не понадобилось.
Пример 2. Подвижный блок
Груз весом Н удерживается одним подвижным блоком. Невесомая нерастяжимая нить закреплена одним концом, огибает блок, а к свободному концу приложена сила вверх. Трения нет, вес блока пренебрежимо мал; обе поддерживающие ветви вертикальны и остаются параллельными.
Пусть блок с грузом мысленно опускается на . Каждая из двух поддерживающих ветвей удлиняется на , поэтому свободный конец нити перемещается вверх на . Вес совершает положительную работу, удерживающая сила - отрицательную:
Например, при виртуальном опускании груза на 0,01 м конец нити поднимается на 0,02 м: Дж. Выигрыш в силе сопровождается вдвое большим перемещением конца нити. При трении в блоке или существенном весе самого блока приведённый ответ уже не описывает реальную систему без дополнительных сил.
Пример 3. Груз на наклонной плоскости
Груз весом Н лежит на гладкой плоскости с углом наклона . Его удерживает сила , направленная вверх вдоль плоскости. Дадим грузу возможное перемещение вверх по поверхности. Реакция опоры перпендикулярна ему и работы не совершает; проекция веса на направление перемещения равна .
Если направление удерживающей силы изменится, в работу войдёт её проекция на плоскость, а не вся величина. При наличии трения его работа тоже должна быть учтена; предположение о гладкой связи исчезает. Поэтому полезно сначала явно записать расчётную схему, а уже затем выбирать формулу.
Проверим результат разложением сил. Вдоль гладкой поверхности вниз направлена составляющая веса 100 Н, а найденная удерживающая сила направлена вверх и равна ей. Перпендикулярную составляющую веса компенсирует реакция плоскости. Для этой схемы её модуль равен произведению веса на косинус угла; он не понадобился для уравнения виртуальной работы, но понадобится, например, для расчёта давления на опору.
Рассмотрим и изменение данных. Если угол плоскости станет меньше при той же силе тяжести, уменьшится её составляющая вдоль поверхности. Поэтому для удержания груза потребуется меньшая сила. На горизонтальной гладкой поверхности указанная составляющая вообще обращается в ноль. Этот предельный случай помогает проверить выбор синуса и смысл ответа без дополнительных вычислений. При увеличении угла до прямого вся сила тяжести окажется направлена вдоль поверхности, поэтому удерживающее усилие в идеализированной модели будет равно весу груза.
Где метод помогает и где его недостаточно
Метод удобен, когда связи позволяют выразить перемещения немногими координатами, а реакции идеальных связей мешают прямому расчёту. Он даёт условия равновесия, но сам по себе не доказывает устойчивость: для неё нужно исследовать поведение системы при отклонении, например потенциальную энергию в окрестности положения. Число координат зависит от подвижности схемы; о связях и степенях свободы см. материал о геометрической неизменяемости системы.
Для движущейся системы одного статического условия недостаточно. В соответствующей постановке добавляют силы инерции по принципу Даламбера. При одностороннем контакте, трении или подвижных опорах необходимо отдельно проверить допустимость перемещения и работу реакций: механическое исключение всех реакций может дать неверный ответ.
Частые ошибки
- Задают независимые перемещения связанным точкам. У концов рычага один угол поворота, а перемещения пропорциональны плечам.
- Складывают модули работ. Работа силы против выбранного перемещения отрицательна.
- Исключают любую реакцию. Нулевая работа следует из идеальности связи и выбранного допустимого перемещения, а не из названия силы.
- Путают виртуальное и действительное движение. Мысленный поворот не означает, что уравновешенный рычаг действительно начал вращаться.
- Применяют идеальный блок без оговорок. Трение, масса блока и изменение геометрии могут изменить соотношение сил.
FAQ
Почему сумма работ равна нулю, хотя каждая сила действует?
При равновесии положительные и отрицательные виртуальные работы компенсируются на любом допустимом перемещении. Отдельные работы при этом могут быть ненулевыми.
Можно ли выбрать обратное направление перемещения?
Да, для двусторонней связи можно. Знаки всех работ изменятся согласованно, поэтому условие равновесия сохранится.
Всегда ли нулевая сумма работ означает устойчивость?
Нет. Это условие равновесия при указанных предпосылках, а устойчивость требует дополнительной проверки поведения при отклонении.
Коротко
Выберите допустимое малое перемещение, выразите через него перемещения точек приложения сил и сложите их работы со знаками. Для идеального рычага, блока и гладкой плоскости так получаются те же условия равновесия, что и обычными уравнениями статики.
Читайте также
Принцип Даламбера для механической системы
Принцип Даламбера для механической системы: силы инерции, виртуальная работа и реакции связей. Разбираем два соединённых груза и проверяем результаты расчёта.
Дифференциальные уравнения движения материальной точки
Как составить дифференциальные уравнения движения материальной точки, задать начальные условия и найти координату и скорость на примере линейного сопротивления.
Изотерма Темкина: формула и пример расчёта
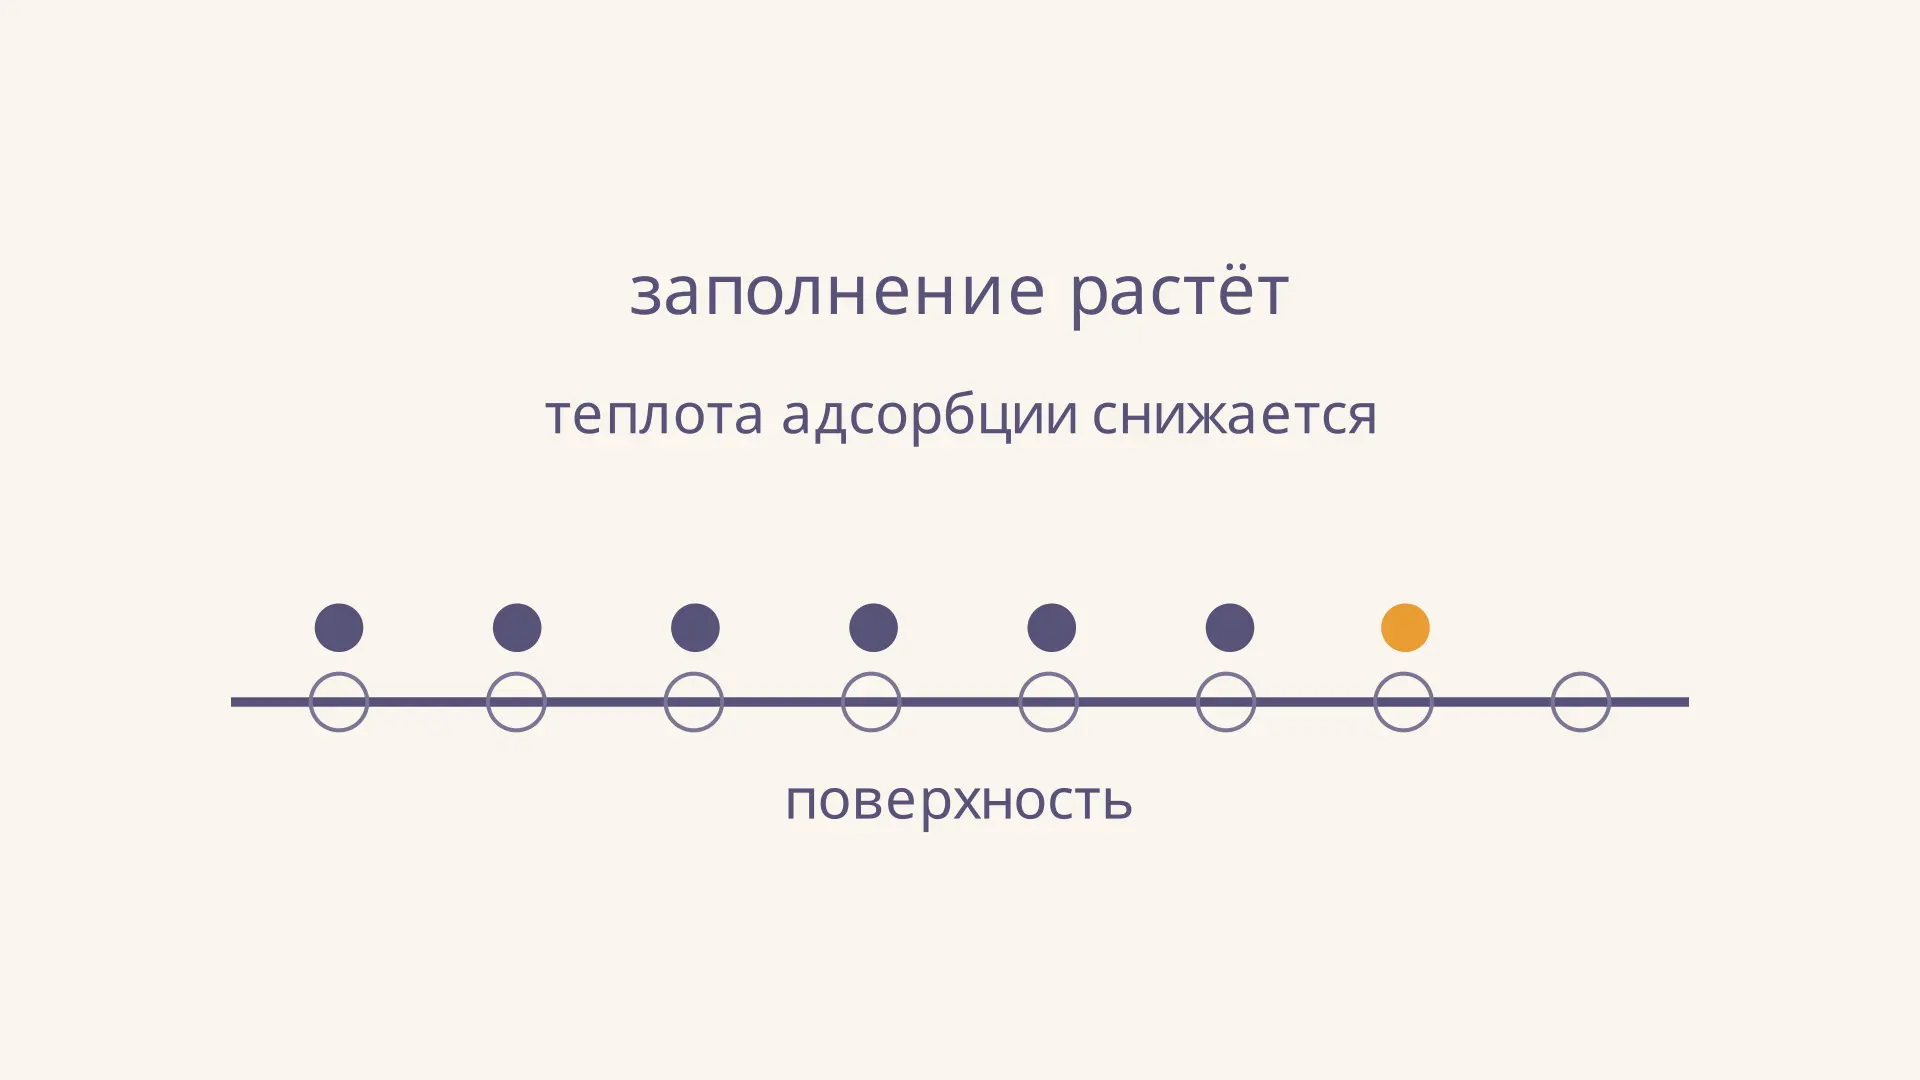
Изотерма Темкина описывает равновесную адсорбцию с учётом изменения энергии связывания. Разбираем формулу, единицы, график, расчёт и границы применимости модели.
Принцип начальных размеров в сопромате
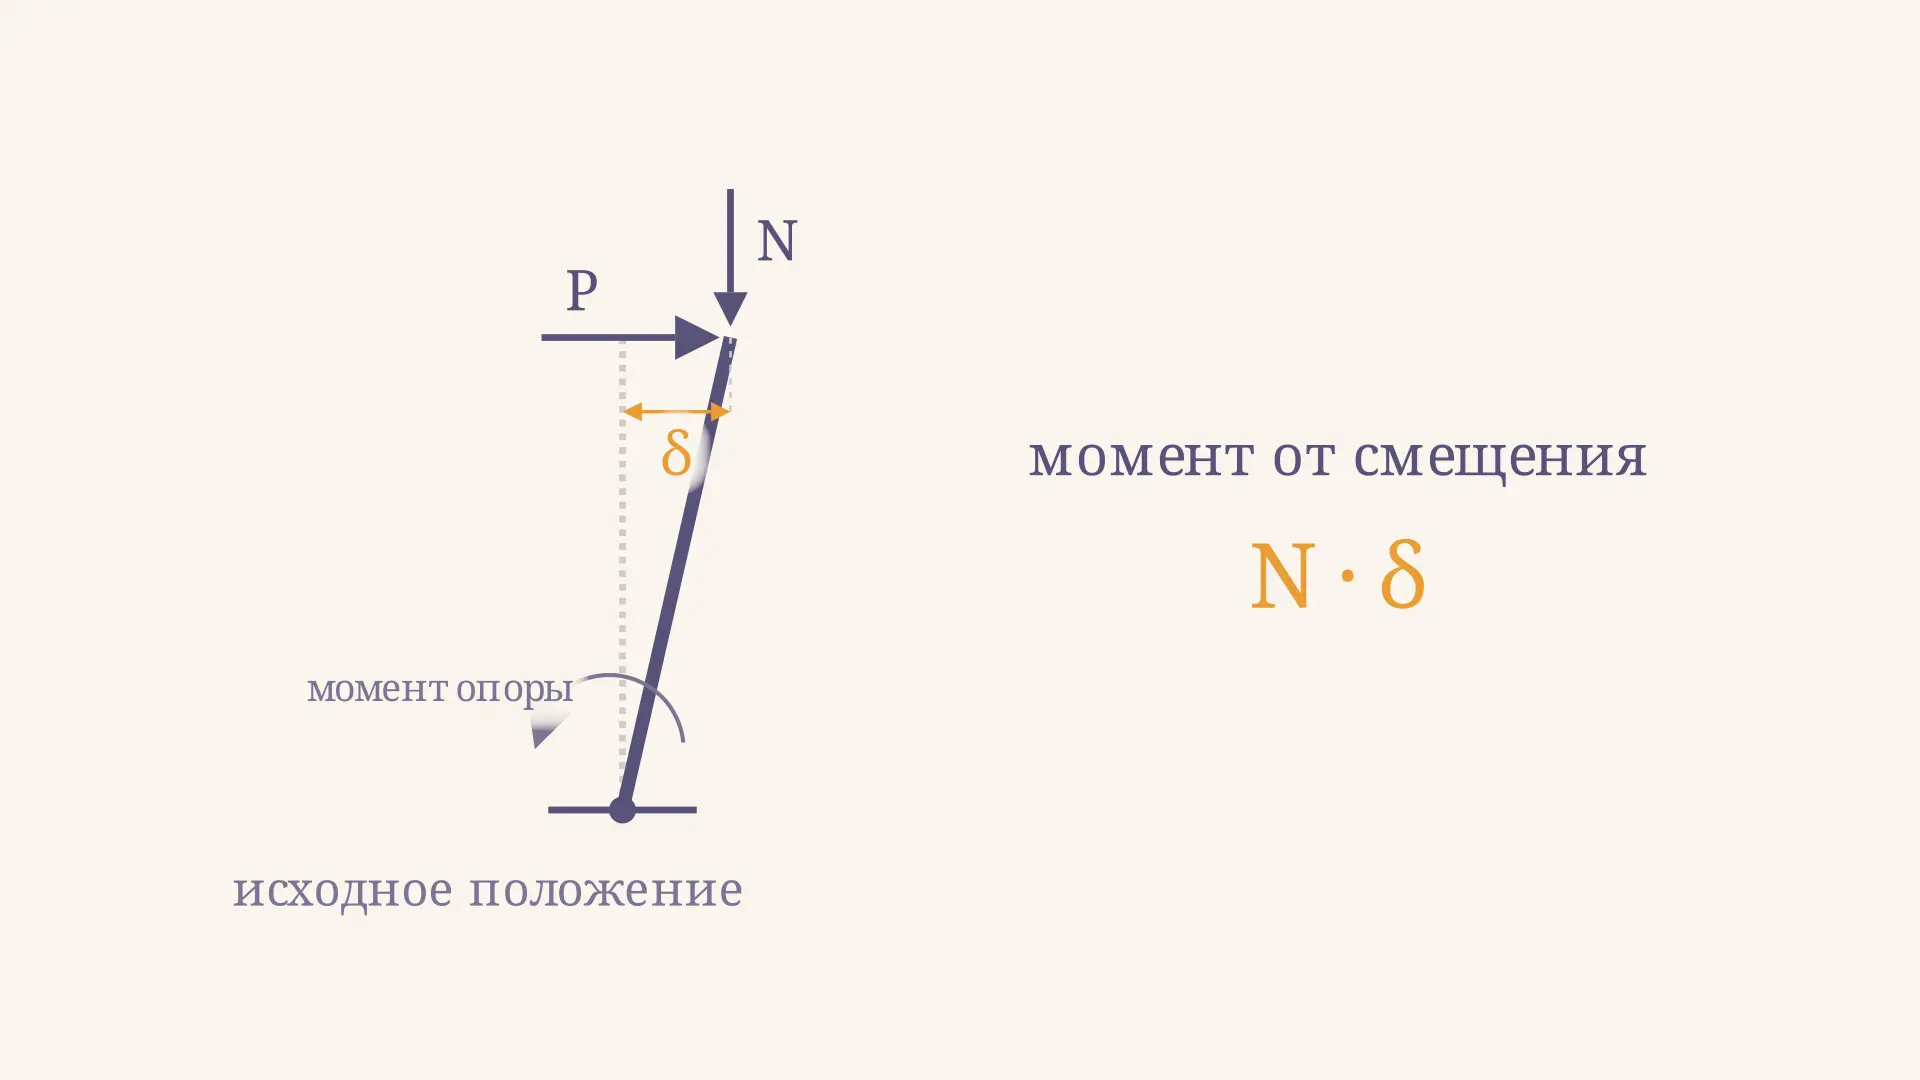
Принцип начальных размеров в сопротивлении материалов: как составлять равновесие по исходной схеме, когда учитывать смещение и почему появляется момент второго порядка.
Сложное движение точки и сложение скоростей
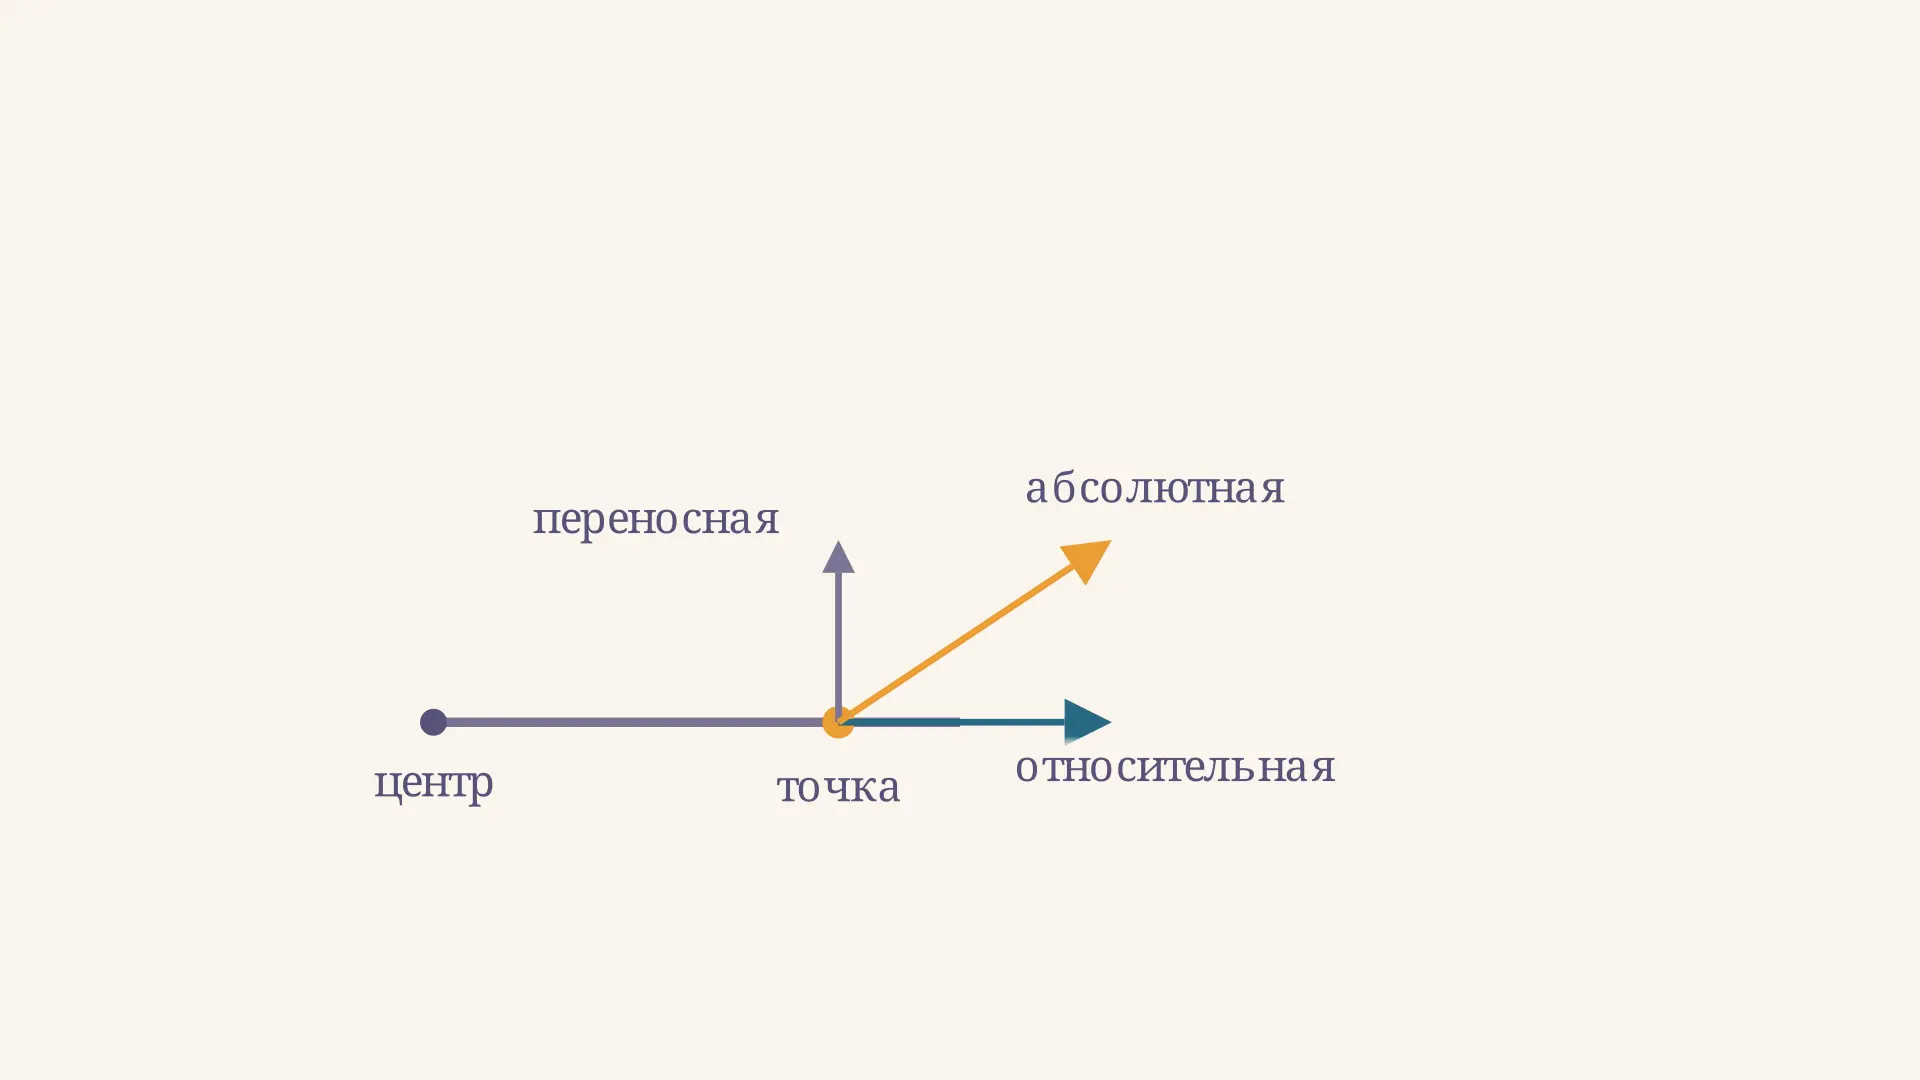
Сложное движение точки: как найти относительную, переносную и абсолютную скорости, применить теорему об их сложении и рассчитать ползун на вращающемся стержне.
Теорема о движении центра масс системы
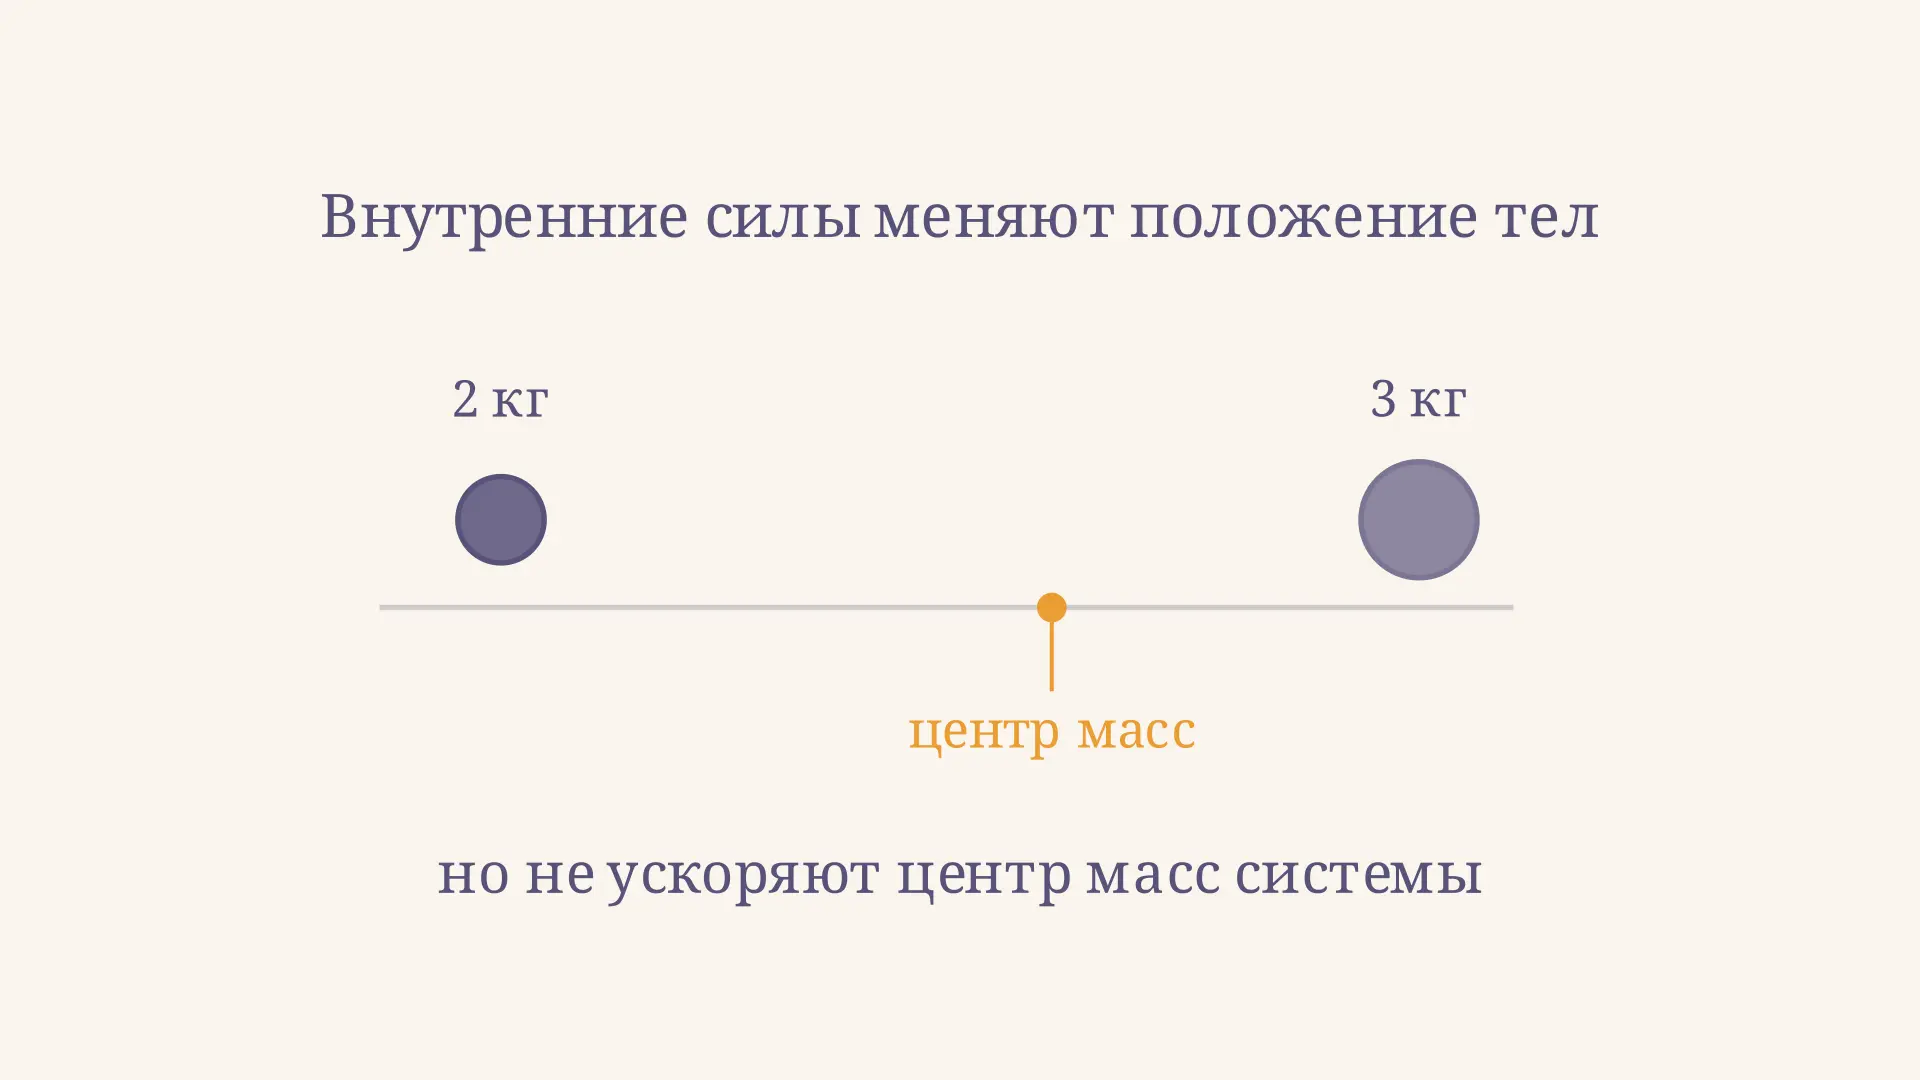
Теорема о движении центра масс механической системы: вывод, роль внешних и внутренних сил, закон сохранения, условия применения и пример расчёта координаты и скорости.