Дифференциальные уравнения движения материальной точки
Дифференциальные уравнения движения материальной точки связывают действующие на неё силы с ускорением, то есть со второй производной координаты по времени. Чтобы из этого закона получить конкретную траекторию, нужны ещё начальные положение и скорость. Разберём постановку задачи на примере точки, которая движется по прямой и тормозится сопротивлением среды. В калькуляторе можно менять массу, сопротивление и начальную скорость и наблюдать, как изменяется координата.
От сил к уравнению движения
Материальная точка - модель тела, размерами которого в рассматриваемой задаче можно пренебречь. Пусть её масса постоянна, а движение описано радиус-вектором в инерциальной системе отсчёта. Тогда второй закон Ньютона записывается как
Точка над символом обозначает производную по времени: , . В правой части стоит сумма всех внешних сил, включая реакции связей, если они действуют. Силы могут зависеть от времени, положения и скорости, поэтому неизвестная функция и её производные встречаются в одном равенстве. Это и делает его дифференциальным уравнением.
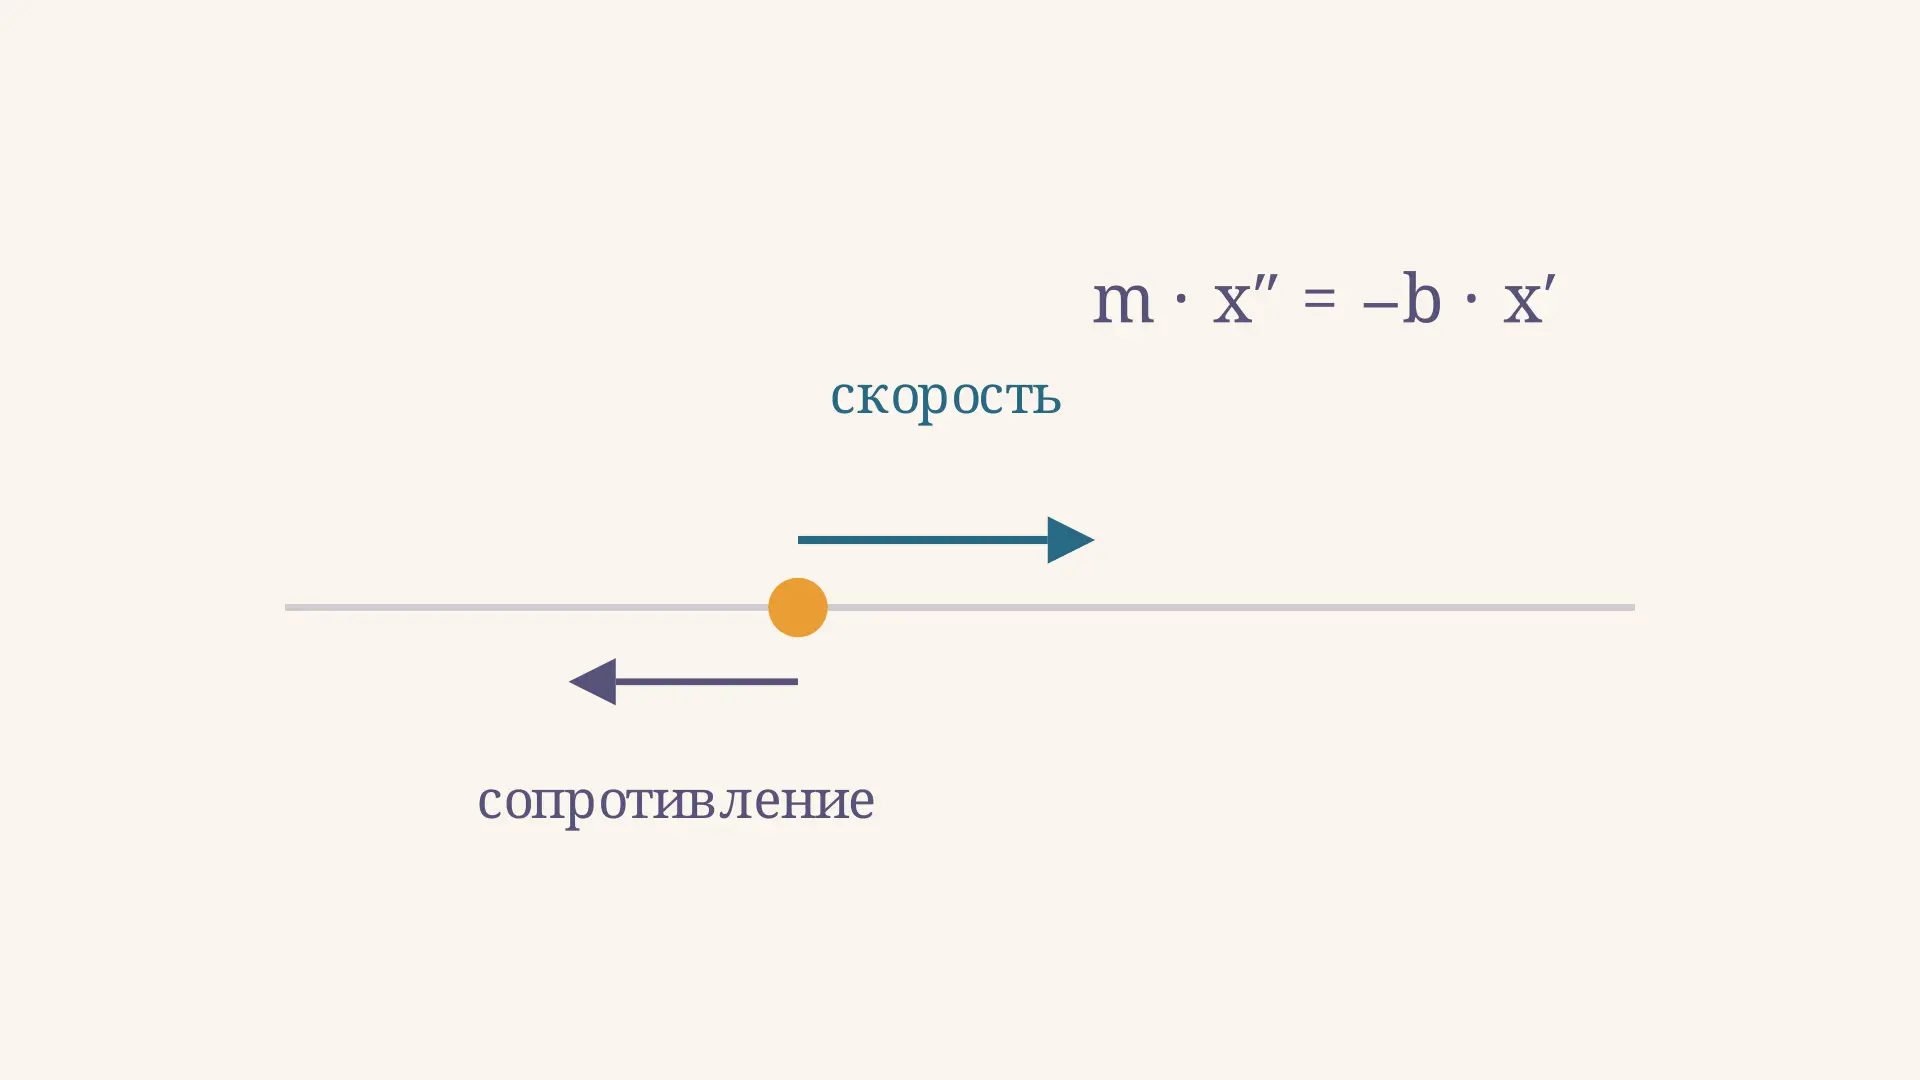
Уравнение отвечает на вопрос: какое ускорение получается из текущих сил? При движении силы и ускорение могут непрерывно изменяться. На видео ниже точка движется вправо, а стрелка скорости укорачивается: сопротивление тормозит точку. Возврат анимации к началу нужен для повтора и не означает, что сопротивление разгоняет точку назад во времени.
Проекции и выбор координат
В декартовых координатах векторное уравнение равносильно трём скалярным:
Каждая проекция берётся со знаком относительно выбранного положительного направления оси. Если движение действительно ограничено прямой, достаточно одной координаты ; остальные уравнения при необходимости помогают найти реакции связи. При движении по кривой иногда удобны касательное и нормальное направления, но сами направления при этом меняются вместе с точкой. Выбор координат не меняет физический закон, а лишь делает расчёт удобнее.
Не путайте уравнения динамики с уже известными функциями . Первые содержат силы и производные неизвестных координат; вторые описывают найденное движение. Как из заданных координат получить скорость и ускорение, показано в статье про координатный способ задания движения.
Например, если вдоль положительной оси действует постоянная сила , то . Это частный случай, а не универсальный вид уравнения: при сопротивлении или упругой силе правая часть зависит от состояния точки.
Начальные условия и задача Коши
Одно уравнение второго порядка обычно не определяет единственное движение. К нему добавляют значения координаты и скорости в начальный момент :
Уравнение вместе с этими условиями образует начальную задачу, или задачу Коши. Например, при одинаковой постоянной силе точки с разными начальными скоростями будут иметь одинаковое ускорение, но разные положения в последующие моменты. Для пространственной задачи задают по три компоненты начального положения и скорости.
Удобно заменить одно уравнение второго порядка системой первого порядка. Положив , получаем
Теперь начальное состояние - пара . Такая запись особенно удобна для численного интегрирования: алгоритм последовательно вычисляет изменение состояния. Для достаточно гладкой силы в окрестности начального состояния начальная задача имеет единственное локальное решение; особенности силы или столкновение с ограничением могут потребовать отдельного рассмотрения.
Пример: линейное сопротивление среды
Пусть точка массы кг движется по горизонтальной прямой. Вес и реакция опоры взаимно уравновешены, а вдоль оси действует только сила сопротивления , где кг/с. Знак минус означает, что сила направлена против скорости. Начальные условия: м и м/с. Принимаем коэффициент постоянным и пренебрегаем другими горизонтальными силами.
Из второго закона Ньютона следует
В общем виде первое уравнение записывается . Разделим переменные и используем начальное значение скорости:
Интегрирование скорости с учётом даёт
Для наших данных м/с, м, если время подставлено в секундах. Через 2 с скорость равна примерно м/с, а координата - м. Через 4 с координата составляет примерно м. Эти значения можно воспроизвести настройками калькулятора по умолчанию.
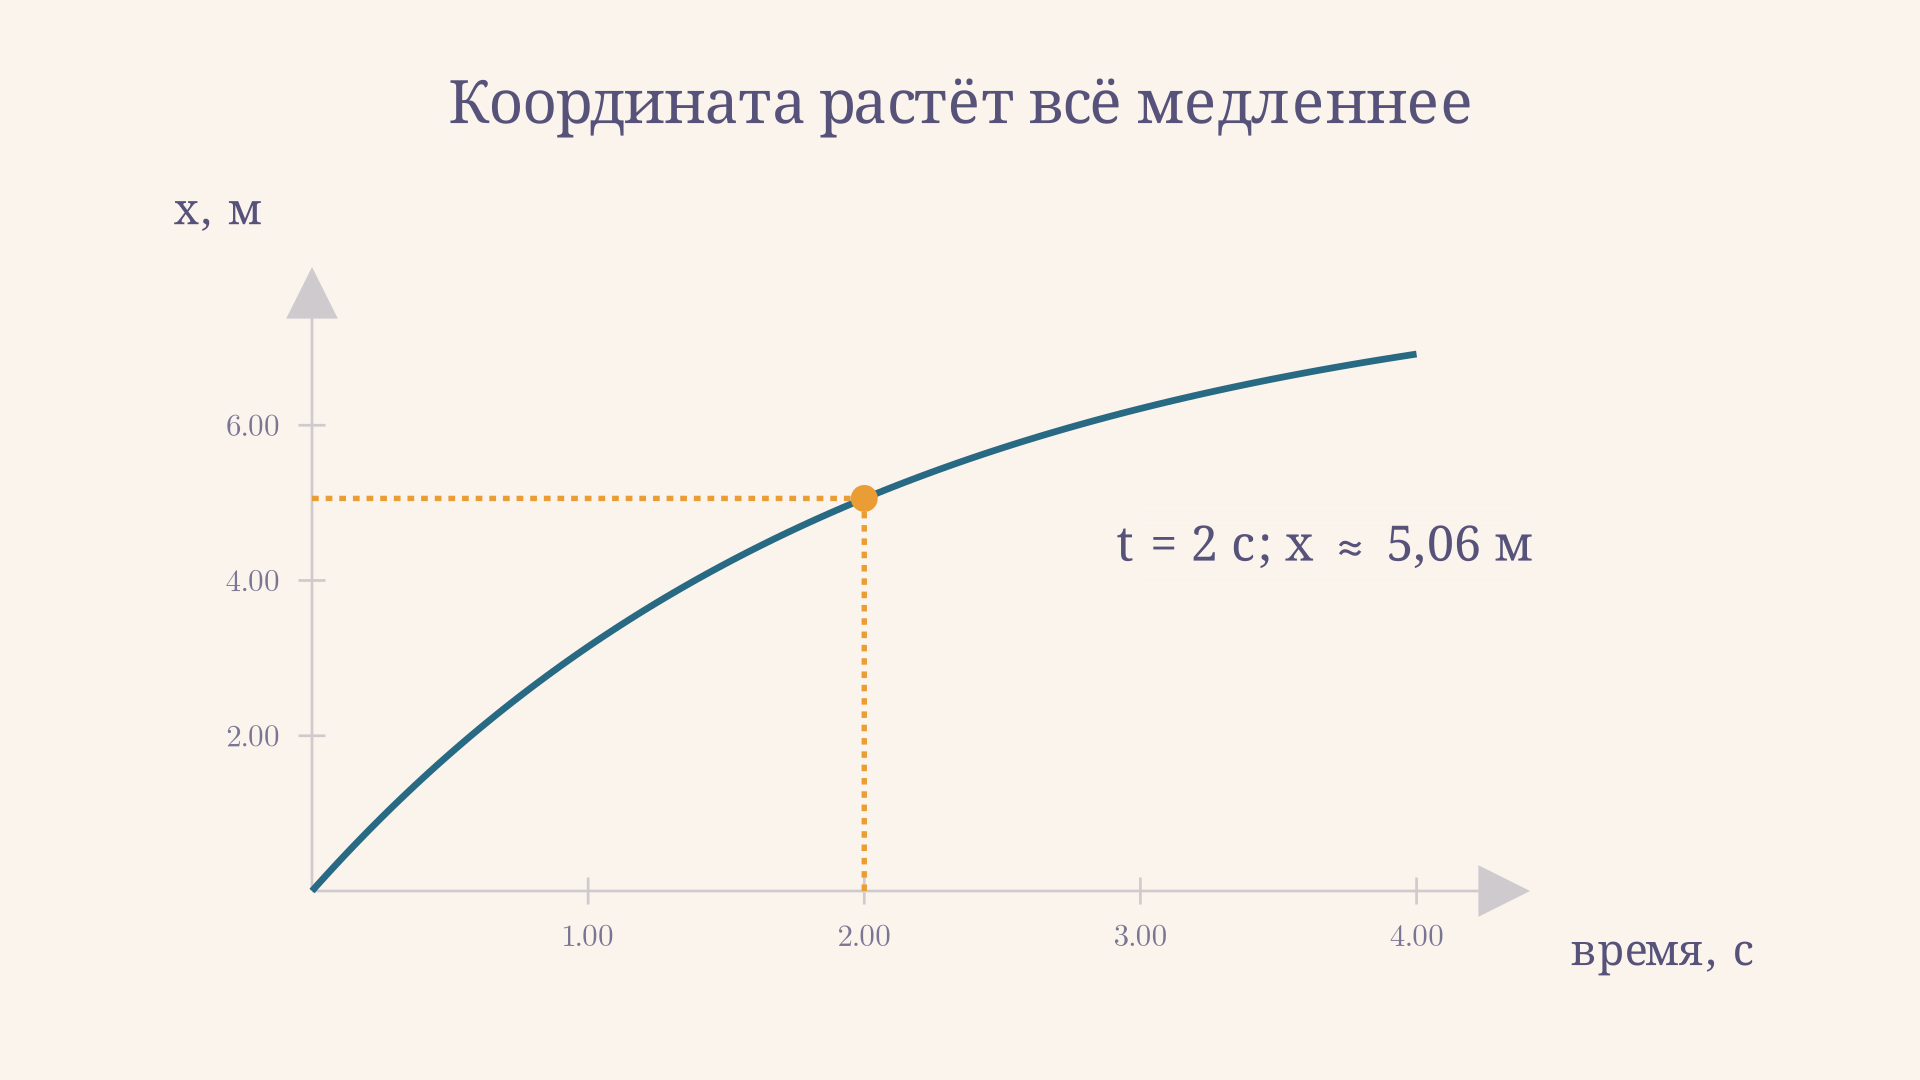
Показатель экспоненты безразмерен: измеряется в обратных секундах. Характерное время с показывает масштаб замедления: за него скорость уменьшается в раз. В этой идеализированной модели она стремится к нулю, но при любом конечном времени остаётся положительной; предельная координата равна 8 м. Это не утверждение о реальном теле с сухим трением: там закон силы и момент остановки могут быть другими.
Как проверить полученное решение
Проверка начинается с подстановки в исходное уравнение. Производная равна , поэтому действительно выполняется. При экспонента равна единице: формулы возвращают заданные и . Такой контроль помогает обнаружить потерянный знак или постоянную интегрирования до вычисления чисел.
Полезно проверить и поведение при изменении параметров. Если увеличить массу при прежнем коэффициенте сопротивления, отношение уменьшится, и скорость будет спадать медленнее. При большем замедление, напротив, станет сильнее. Это сравнение относится к одному и тому же закону сопротивления и одинаковой начальной скорости. Калькулятор позволяет проверить оба вывода на графике, не меняя начальное положение.
Ещё один контроль - предельный случай очень малого сопротивления. При близком к нулю решение на фиксированном промежутке приближается к : точка почти не тормозится. Непосредственно подставлять в дробь нельзя, но предел существует. При нулевом сопротивлении исходное уравнение сразу даёт постоянную скорость. Такой переход показывает, что найденная формула согласуется с более простой моделью свободного прямолинейного движения.
Как решать другие задачи
Сначала выберите тело и инерциальную систему отсчёта, затем изобразите силы и задайте положительные направления осей. Запишите второй закон в проекциях, выразите силы через время, координаты и скорости и добавьте начальные условия. После интегрирования проверьте знаки, размерности и выполнение начальных условий. Если сила зависит от скорости или координаты, нельзя автоматически подставлять формулы постоянного ускорения.
Для постоянной равнодействующей ускорение постоянно, и решение сводится к формулам равноускоренного движения. Если удобнее работать с интегралом силы по времени, используйте теорему об изменении количества движения. Для сложной системы связей альтернативный подход предлагают уравнения Лагранжа второго рода; при корректной постановке они описывают ту же динамику.
Аналитическое решение удаётся получить не всегда. Тогда систему первого порядка интегрируют численно на выбранном интервале, контролируя точность и шаг. Результат остаётся приближением решения именно выбранной модели: уменьшение численной ошибки не исправляет неверно заданную силу или пропущенное ограничение.
Что меняется при других силах
Рассмотрим силу, зависящую от положения: на горизонтальную точку действует идеальная пружина, для которой . Тогда динамическое уравнение принимает вид . Здесь ускорение определяется смещением от положения равновесия, а не непосредственно скоростью. При положительном смещении оно направлено к равновесию; при отрицательном - в противоположную сторону. Если сопротивления нет, решение описывает колебания, параметры которых выбираются начальными условиями.
Другой случай - известная сила, изменяющаяся со временем. Тогда правую часть можно проинтегрировать по времени, сначала получив скорость, а затем координату. Однако при зависимости силы от самой неизвестной координаты или скорости такую последовательность необходимо выполнять с учётом этой зависимости. Поэтому запись вида силы - не формальность: от неё зависит метод решения и физическое поведение модели.
В инженерной задаче следует также указать диапазон применимости результата. Материальная точка не описывает вращение тела и распределение напряжений внутри него. Если эти эффекты существенны, потребуется другая модель, хотя закон баланса сил остаётся частью анализа.
Частые ошибки
- Забывают начальную скорость. Одной начальной координаты для уравнения второго порядка обычно недостаточно.
- Ставят модуль силы вместо проекции. Сопротивление направлено против скорости, а знак проекции зависит от выбранной оси.
- Считают силу постоянной без основания. При ускорение меняется вместе со скоростью.
- Смешивают модель и реальность. Линейное сопротивление применимо лишь там, где оно достаточно хорошо описывает условия задачи.
- Не проверяют единицы. Величина в экспоненте должна быть безразмерной.
FAQ
Сколько начальных условий нужно?
Для одного обычного уравнения второго порядка обычно нужны два скалярных условия: положение и скорость в один момент времени. Для трёх независимых координат - шесть скалярных значений.
Всегда ли ускорение направлено по скорости?
Нет. Ускорение направлено по равнодействующей сил. В примере сопротивление и ускорение направлены против скорости, поэтому её модуль уменьшается.
Можно ли использовать уравнение в неинерциальной системе?
Можно, но в обычную запись второго закона тогда добавляют соответствующие силы инерции. Саму систему отсчёта и её движение необходимо указать.
Коротко
Дифференциальное уравнение движения связывает ускорение материальной точки с силами; начальные координата и скорость выбирают конкретное решение. В модели скорость убывает экспоненциально, а координата стремится к конечному пределу. Перед расчётом важно обосновать модель сил и проверить размерности и начальные условия.
Читайте также
Теорема об изменении кинетической энергии точки
Теорема об изменении кинетической энергии точки: вывод из второго закона Ньютона, работа сил со знаком, расчёт скорости и пример с тягой и сопротивлением.
Центр масс системы материальных точек: формула и расчёт
Как найти центр масс системы материальных точек по координатам и массам: формулы, подробный пример, движение центра масс и типичные ошибки при решении задач.
Классический метод расчёта переходных процессов
Классический метод расчёта переходных процессов: дифференциальное уравнение, свободная и вынужденная составляющие, начальные условия и подробный пример RC-цепи.
Принцип Даламбера для механической системы
Принцип Даламбера для механической системы: силы инерции, виртуальная работа и реакции связей. Разбираем два соединённых груза и проверяем результаты расчёта.
Принцип возможных перемещений: примеры решения
Принцип возможных перемещений на примерах рычага, блока и груза на наклонной плоскости: как выбрать перемещение, записать работы сил и проверить ответ.
Сложное движение точки и сложение скоростей
Сложное движение точки: как найти относительную, переносную и абсолютную скорости, применить теорему об их сложении и рассчитать ползун на вращающемся стержне.