Принцип Даламбера для механической системы
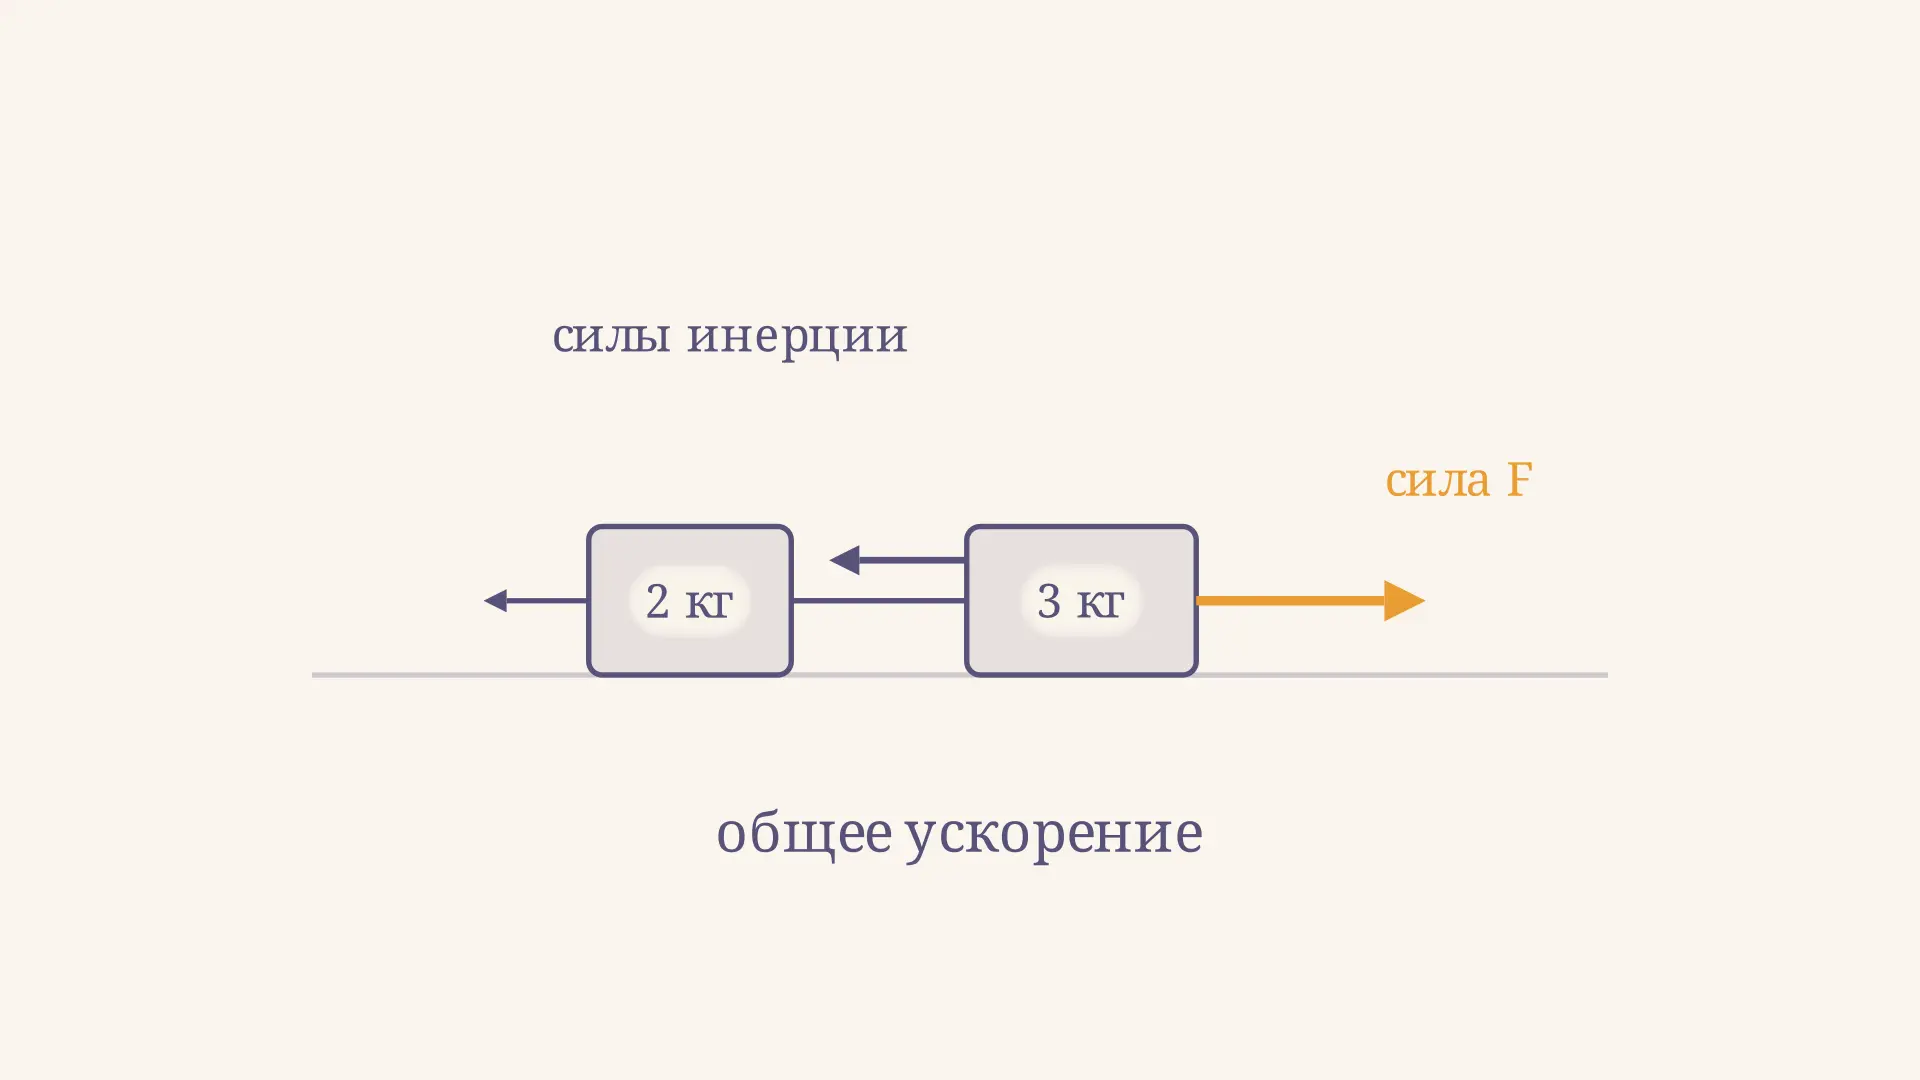
Принцип Даламбера для механической системы позволяет записать уравнения движения в форме, похожей на условия равновесия: к действующим силам добавляют силы инерции, противоположные ускорениям частиц. Для связанных тел это особенно удобно вместе с виртуальными перемещениями: реакции идеальных связей могут исчезнуть из уравнения работы. Ниже калькулятор показывает учебный случай двух грузов; меняя массы и силу, можно проверить общее ускорение и натяжение нити.
От уравнений частиц к системе
Пусть система состоит из частиц постоянной массы . Их ускорения измерены в инерциальной системе отсчёта. Разделим действующие на частицу силы на и реакции связей . В включают все остальные силы, в том числе внутренние взаимодействия, если они не отнесены к реакциям. Второй закон Ньютона для каждой частицы имеет вид
Введём вспомогательную силу инерции Даламбера . Тогда каждое уравнение можно переписать как
Это формальное равновесие сил для движущейся системы: сила инерции здесь не является ещё одним физическим взаимодействием и не заменяет ускорение. Направление и смысл этого приёма для одной частицы подробно разобраны в статье о принципе Даламбера для материальной точки. Для системы новый шаг - согласовать движения частиц и учесть связи между ними.
На видео сила меняется как параметр: показаны последовательные расчётные состояния, а не движение грузов во времени под переменной нагрузкой. Горизонтальные стрелки сил инерции направлены влево; их суммарный модуль в этой модели равен приложенной силе. Подписи и длины стрелок помогают проследить изменение, но стрелки нарисованы схематично.
Виртуальное перемещение и идеальная связь
Виртуальное перемещение - малое воображаемое изменение положения, допустимое связями в данный момент времени. Это не обязательно фактический путь за промежуток времени и не ускорение. Например, для двух грузов на прямой, соединённых натянутой нерастяжимой нитью, допустимые горизонтальные перемещения одинаковы: .
Умножим каждое уравнение Даламбера скалярно на соответствующее виртуальное перемещение и сложим:
Если связи идеальны, суммарная виртуальная работа их реакций равна нулю для любого допустимого набора перемещений: . Получаем принцип Даламбера в форме виртуальной работы:
Равенство должно выполняться для всех допустимых виртуальных перемещений, а не только для одного выбранного направления. Реакции не обязаны быть нулевыми по отдельности: может сокращаться их суммарная работа. Такая формулировка и условие идеальности приведены в конспекте MIT по аналитической механике.
Уточним, как работать с допустимостью. Если в рассматриваемый момент нить закреплена на обоих грузах и остаётся прямой и натянутой, увеличение координаты одного груза на малую величину требует такого же изменения координаты другого. Независимо задать два произвольных горизонтальных перемещения уже нельзя. Вместо двух параметров достаточно одного: например, . Он может иметь любой знак, пока рассматриваемые малые изменения совместимы с моделью.
При движущейся связи виртуальное перемещение определяют, фиксируя время и положение связи в данный момент. Поэтому оно может отличаться от действительного перемещения за конечное время, когда сама связь успевает сдвинуться. Это различие важно при вычислении виртуальной работы: нельзя автоматически подставлять в неё наблюдаемую траекторию или скорость без проверки ограничений.
Почему внутренние силы иногда исчезают
У двух соединённых грузов натяжение действует на них в противоположные стороны. Если нить невесома, а её длина постоянна, допустимые перемещения точек крепления одинаковы вдоль нити. Поэтому сумма виртуальных работ пары сил равна . Для всей системы натяжение - внутренняя сила; при выделении одного груза оно становится внешней силой для выбранной части.
Это сокращение нельзя обобщать на любые внутренние силы. Например, силы деформируемой пружины могут совершать ненулевую суммарную виртуальную работу, поскольку её концы перемещаются по-разному. Тогда работу пружины нужно сохранить. Аналогично трение скольжения обычно совершает работу и не исчезает только потому, что относится к контакту или связи.
Сумма сил инерции всей системы при постоянной общей массе равна , где - центр масс. Однако для вращающегося тела одной результирующей часто недостаточно: распределение ускорений создаёт момент сил инерции. Его расчёт и зависимость от точки приведения разобраны в статье о главном векторе и моменте сил инерции.
Пример: два груза на гладком столе
На горизонтальной поверхности лежат грузы кг и кг, соединённые невесомой нерастяжимой нитью. К правому грузу приложена горизонтальная сила Н вправо. Трения нет, нить натянута. Требуется найти ускорение обоих грузов и натяжение.
Выберем положительное направление вправо. Нить задаёт одинаковое ускорение и допустимое виртуальное перемещение обоих грузов. Вертикальные силы тяжести и нормальные реакции работы на горизонтальном виртуальном перемещении не совершают. Натяжение в суммарной виртуальной работе сокращается, поэтому остаётся
Поскольку можно выбрать ненулевым, получаем и
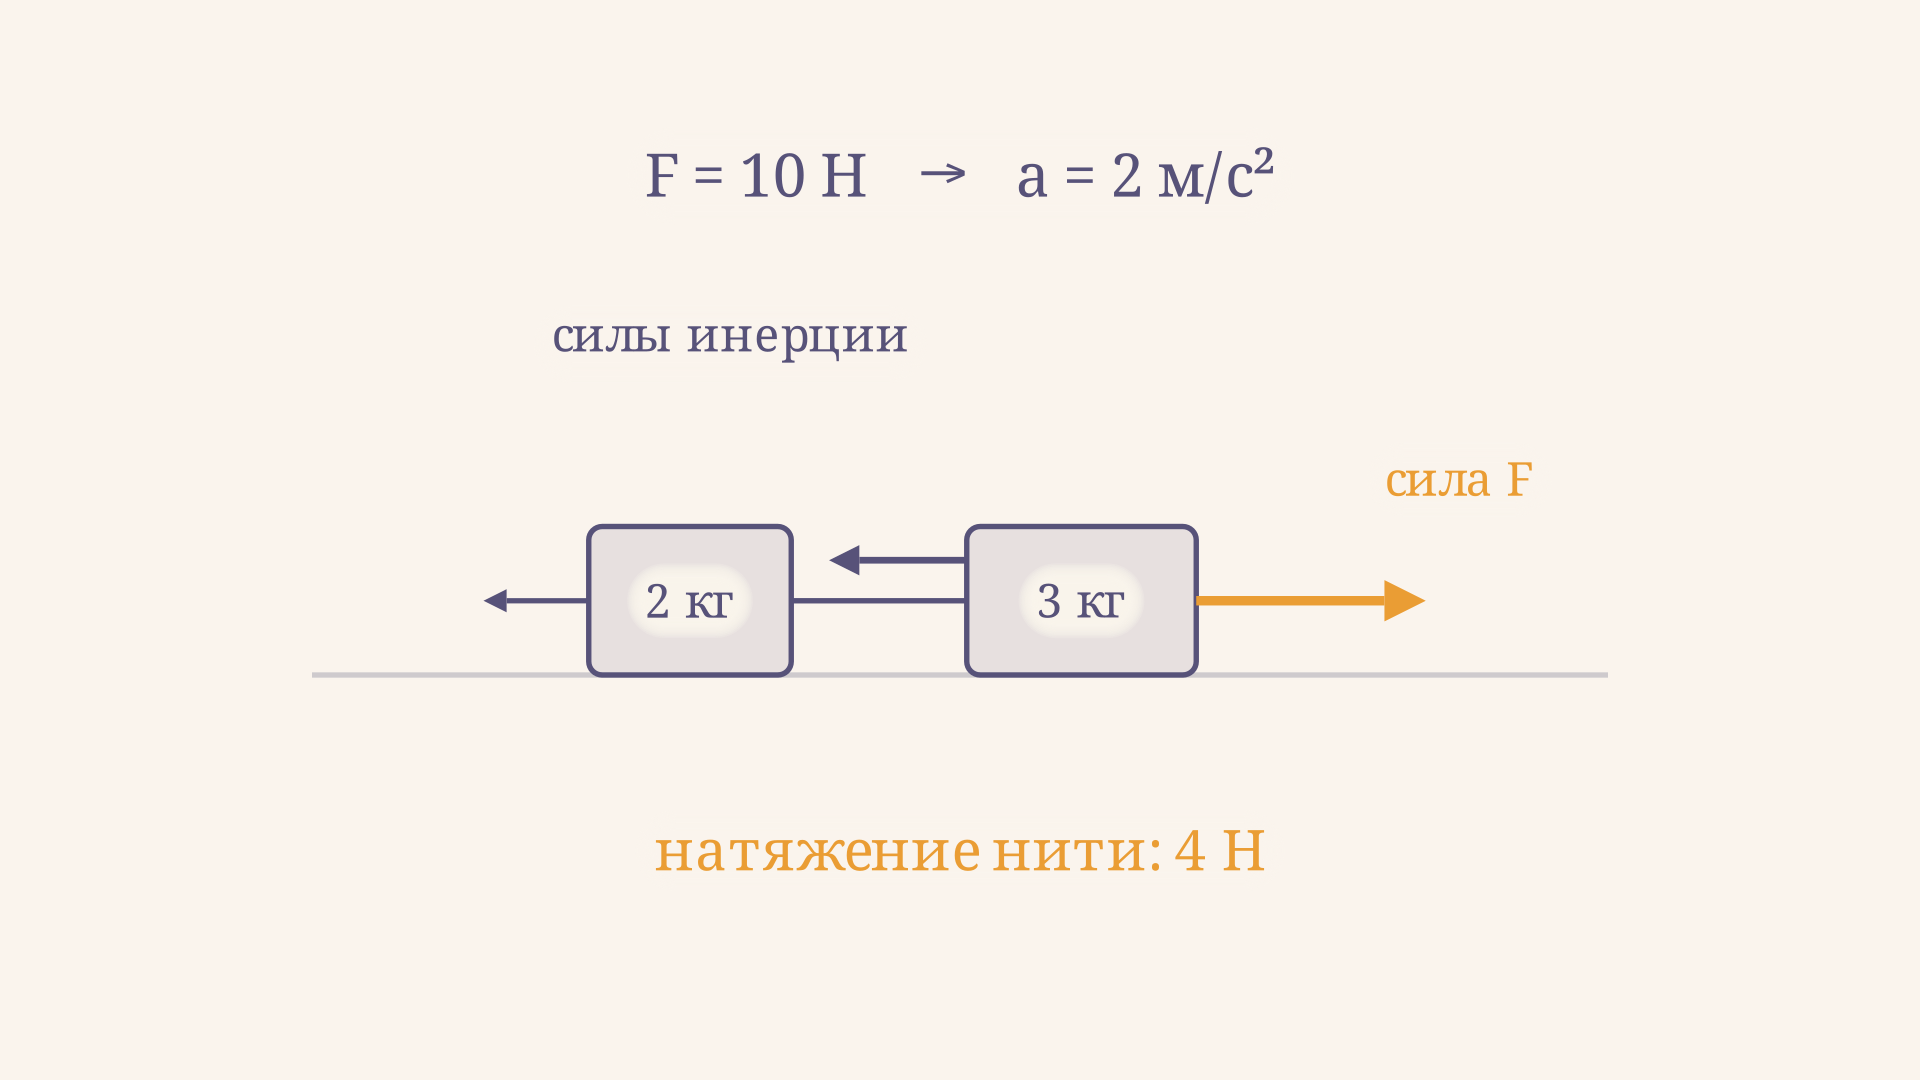
Теперь выделим левый груз. На него вправо действует натяжение , а сила инерции равна . Из следует Н. Проверка по правому грузу: . Весь расчёт согласован: общая сила инерции Н компенсирует внешнюю горизонтальную силу в формальной записи.
Если ту же по модулю силу приложить к левому грузу и тянуть влево, натяжение в этой идеализированной постановке было бы другим: Н. Модуль общего ускорения при той же сумме масс не изменился бы, но направление стало бы противоположным. Поэтому всегда отмечайте, к какому телу приложена нагрузка, прежде чем искать внутреннее усилие.
Зависимость, показанная калькулятором, линейна только при фиксированных массах и принятых ограничениях. Например, если увеличить силу до 15 Н, общее ускорение станет м/с², а натяжение - Н. При силе 5 Н те же формулы дают соответственно м/с² и Н. График показывает семейство расчётных состояний при выбранных массах, а не изменение ускорения во времени в одном эксперименте.
Выбор системы влияет на то, какие величины удаётся найти сразу. При объединении грузов натяжение пропадает из общего уравнения, и получается ускорение без знания внутреннего усилия. При рассмотрении только левого груза натяжение уже является внешней силой и остаётся в уравнении. Оба описания относятся к одной задаче; разница связана с границей выделенной системы. Проверка по правому грузу нужна, чтобы убедиться в согласованности обоих описаний и не перепутать массы.
Как составить уравнение для другой системы
Сначала очертите границу системы: например, оба груза вместе или каждый в отдельности. Нарисуйте действующие силы, реакции и направления ускорений. Затем выберите независимые координаты и выразите через них допустимые виртуальные перемещения. Число независимых координат определяется связями, а не количеством нарисованных тел.
Далее добавьте каждой частице силу инерции , составьте сумму виртуальных работ и исключите реакции только после проверки идеальности соответствующих связей. Коэффициент при каждом независимом виртуальном перемещении должен обращаться в ноль. Так получают уравнения для обобщённых координат; продолжение этого подхода связывает виртуальную работу с уравнениями Лагранжа.
В конце восстановите нужную реакцию из уравнения выделенной части системы. Проверьте единицы, знаки и предельные случаи: при в нашей модели ускорение и натяжение равны нулю; при увеличении общей массы и неизменной силе ускорение уменьшается. Для задач с вращением дополнительно проверяют моменты, а не только сумму сил. Направления ускорения и силы инерции при движении по кривой разобраны отдельно в статье о криволинейном движении. Само распределение массы характеризует момент инерции тела относительно оси.
Частые ошибки
- Принимают силу инерции за новую приложенную силу. Она введена для переноса члена в левую часть уравнения.
- Складывают модули вместо проекций. Сначала выберите ось: ускорение и сила инерции имеют противоположные знаки.
- Удаляют все внутренние силы без проверки. У деформируемых элементов суммарная виртуальная работа может быть ненулевой.
- Ищут натяжение из уравнения всей системы. Оно сократилось при сложении; выделите одно тело и запишите его уравнение.
- Путают виртуальное перемещение с фактическим. Первое задаётся связями в фиксированный момент и служит проверочным допустимым изменением положения.
FAQ
Нужно ли системе находиться в покое?
Нет. Равновесие является формальным: реальные силы уравновешиваются только после добавления сил инерции, вычисленных по реальным ускорениям.
Всегда ли реакции связей не совершают виртуальной работы?
Нет. Это свойство идеальных связей и относится к суммарной работе их реакций на допустимых виртуальных перемещениях. Для неидеального контакта работу необходимо учитывать.
Можно ли методом найти реакцию опоры?
Да. После определения движения выделяют нужное тело и составляют для него уравнения сил и, если нужно, моментов. Исключение реакции на первом шаге не означает, что она физически отсутствует.
Коротко
Принцип Даламбера переносит инерционный член в состав формально уравновешенных сил. В сочетании с виртуальными перемещениями он позволяет исключить работу реакций идеальных связей и получить уравнения движения системы. Затем отдельные реакции находят из уравнений её частей и проверяют знаки и единицы.
Читайте также
Принцип возможных перемещений: примеры решения
Принцип возможных перемещений на примерах рычага, блока и груза на наклонной плоскости: как выбрать перемещение, записать работы сил и проверить ответ.
Теорема о движении центра масс системы
Теорема о движении центра масс механической системы: вывод, роль внешних и внутренних сил, закон сохранения, условия применения и пример расчёта координаты и скорости.
Дифференциальные уравнения движения материальной точки
Как составить дифференциальные уравнения движения материальной точки, задать начальные условия и найти координату и скорость на примере линейного сопротивления.
Главный вектор и главный момент сил инерции
Главный вектор и главный момент сил инерции системы: формулы для центра масс, перенос момента к другой точке и пошаговый расчёт стержня с проверкой знаков.
Сложное движение точки и сложение скоростей
Сложное движение точки: как найти относительную, переносную и абсолютную скорости, применить теорему об их сложении и рассчитать ползун на вращающемся стержне.
Теорема об изменении кинетической энергии точки
Теорема об изменении кинетической энергии точки: вывод из второго закона Ньютона, работа сил со знаком, расчёт скорости и пример с тягой и сопротивлением.