Главный вектор и главный момент сил инерции
Главный вектор и главный момент сил инерции позволяют заменить множество условных сил, приложенных к частицам движущегося тела, одной результирующей и одним моментом относительно выбранной точки. Первый связан с ускорением центра масс, второй учитывает распределение ускорений по телу. Вместе они помогают записать уравнения динамики в форме, похожей на условия равновесия. В калькуляторе ниже можно изменить параметры стержня и увидеть, почему момент зависит от точки приведения.
От отдельных частиц к системе сил
Рассмотрим систему частиц с массами и ускорениями , измеренными в инерциальной системе отсчёта. Для каждой частицы вводят силу инерции Даламбера . Это вспомогательный член уравнения, противоположный произведению массы на ускорение; его не следует считать дополнительным взаимодействием с другим телом. О том, как этот приём работает для одной частицы, рассказано в статье о принципе Даламбера.
Главный вектор - сумма всех таких сил. Главный момент - сумма их моментов относительно точки :
Здесь направлен от к частице. Для непрерывного тела суммы заменяют интегралами по массе. Вектор измеряется в ньютонах, момент - в ньютон-метрах. Эти две величины сохраняют суммарное действие исходной системы сил в уравнениях сил и моментов; они не описывают распределение внутренних напряжений.
Почему главный вектор определяется центром масс
Пусть общая масса системы постоянна и равна , а центр масс обозначен . Из определения центра масс следует . Поэтому
Это верно и для поступательного, и для вращательного, и для общего движения системы с постоянной массой. Важно брать именно ускорение центра масс, а не любой удобной точки тела. При вращении отдельные частицы могут иметь разные ускорения, но в сумме вклад, связанный с движением относительно центра масс, в главный вектор сокращается.
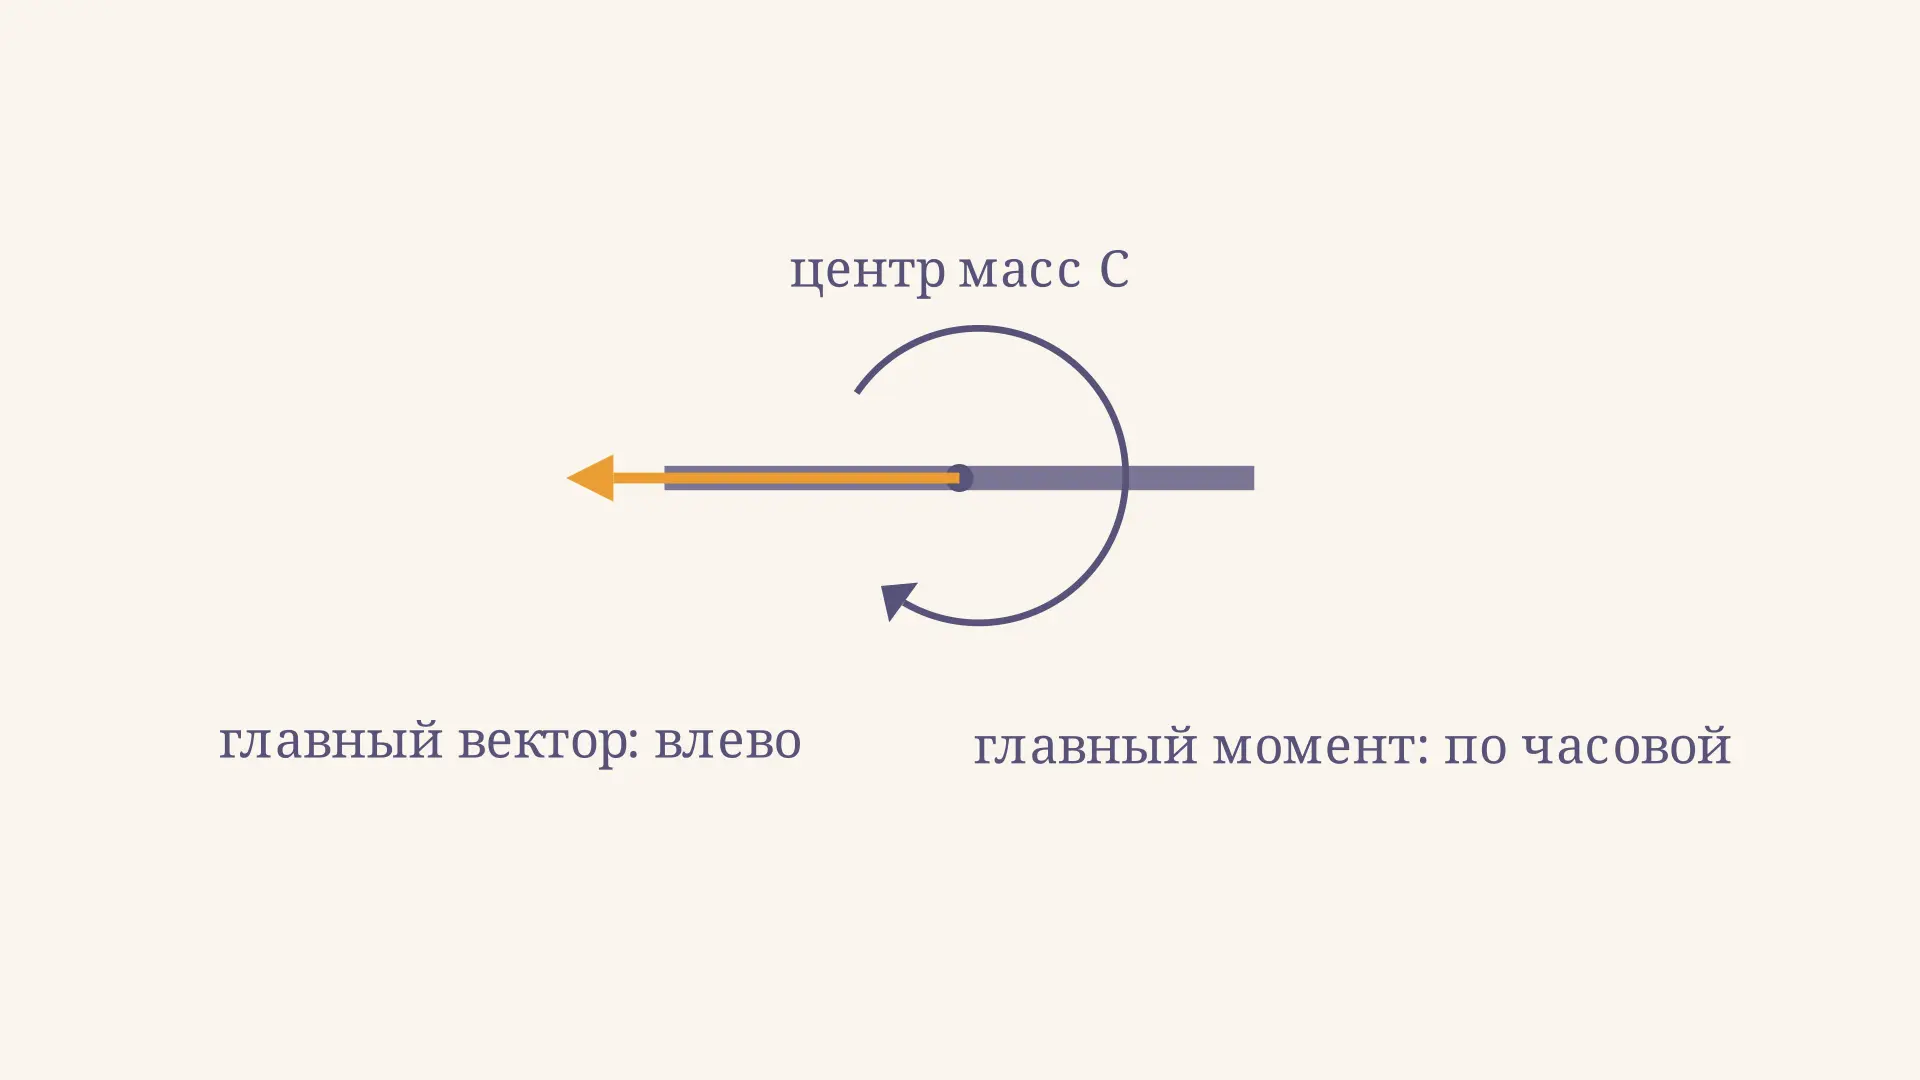
На схеме показаны две независимые характеристики плоского движения: поступательное ускорение центра и угловое ускорение. Длина дуги условно показывает изменение момента; она не является траекторией частицы. Если центр движется равномерно, главный вектор равен нулю, хотя отдельные силы инерции и их суммарный момент могут не исчезать.
Главный момент и выбор точки
Разложим радиус-вектор частицы как . Тогда для любых двух выбранных точек получается правило переноса:
Вектор от к задаёт плечо результирующей. Формула алгебраическая: важно не только расстояние, но и направление векторного произведения. При переносе главный вектор не меняется, а момент обычно меняется. Если результирующая равна нулю, момент одинаков относительно всех точек.
Для неподвижной точки в инерциальной системе отсчёта момент сил инерции равен , где - кинетический момент системы. Для центра масс также справедливо . Для произвольной движущейся точки без дополнительных поправок пользоваться первой записью нельзя: безопаснее исходить из суммы моментов или правила переноса.
Плоское движение твёрдого тела
Для твёрдого тела, движущегося в одной плоскости, момент относительно центра масс имеет особенно простой вид:
Здесь - массовый момент инерции относительно оси через , перпендикулярной плоскости движения, а - знаковое угловое ускорение. Выберем направление против часовой стрелки положительным. Тогда при положительном момент сил инерции отрицателен и направлен по часовой стрелке. Эти соотношения следуют из уравнений плоской динамики и ; они приведены в лекции MIT о динамике плоского твёрдого тела.
Величина зависит от распределения массы, а не только от массы тела. Способы её нахождения для разных форм разобраны в материале о моменте инерции относительно оси. При пространственном вращении скалярной формулы обычно недостаточно: требуется тензор инерции и учёт изменения направления угловой скорости. Даже постоянная по величине угловая скорость тогда не гарантирует нулевого момента.
Пример: стержень и перенос момента
Пусть однородный стержень длиной м и массой кг движется в горизонтальной плоскости. В данный момент ускорение центра масс направлено вправо и равно м/с², а угловое ускорение рад/с² направлено против часовой стрелки. Точка расположена на 1 м левее и на 1 м ниже центра . Ось направим вправо, - вверх.
Для стержня относительно перпендикулярной плоскости оси через центр кг·м². Значит,
Вектор направлен влево, момент в центре - по часовой стрелке. Теперь м, поэтому проекция векторного произведения на ось вращения равна Н·м. Окончательно
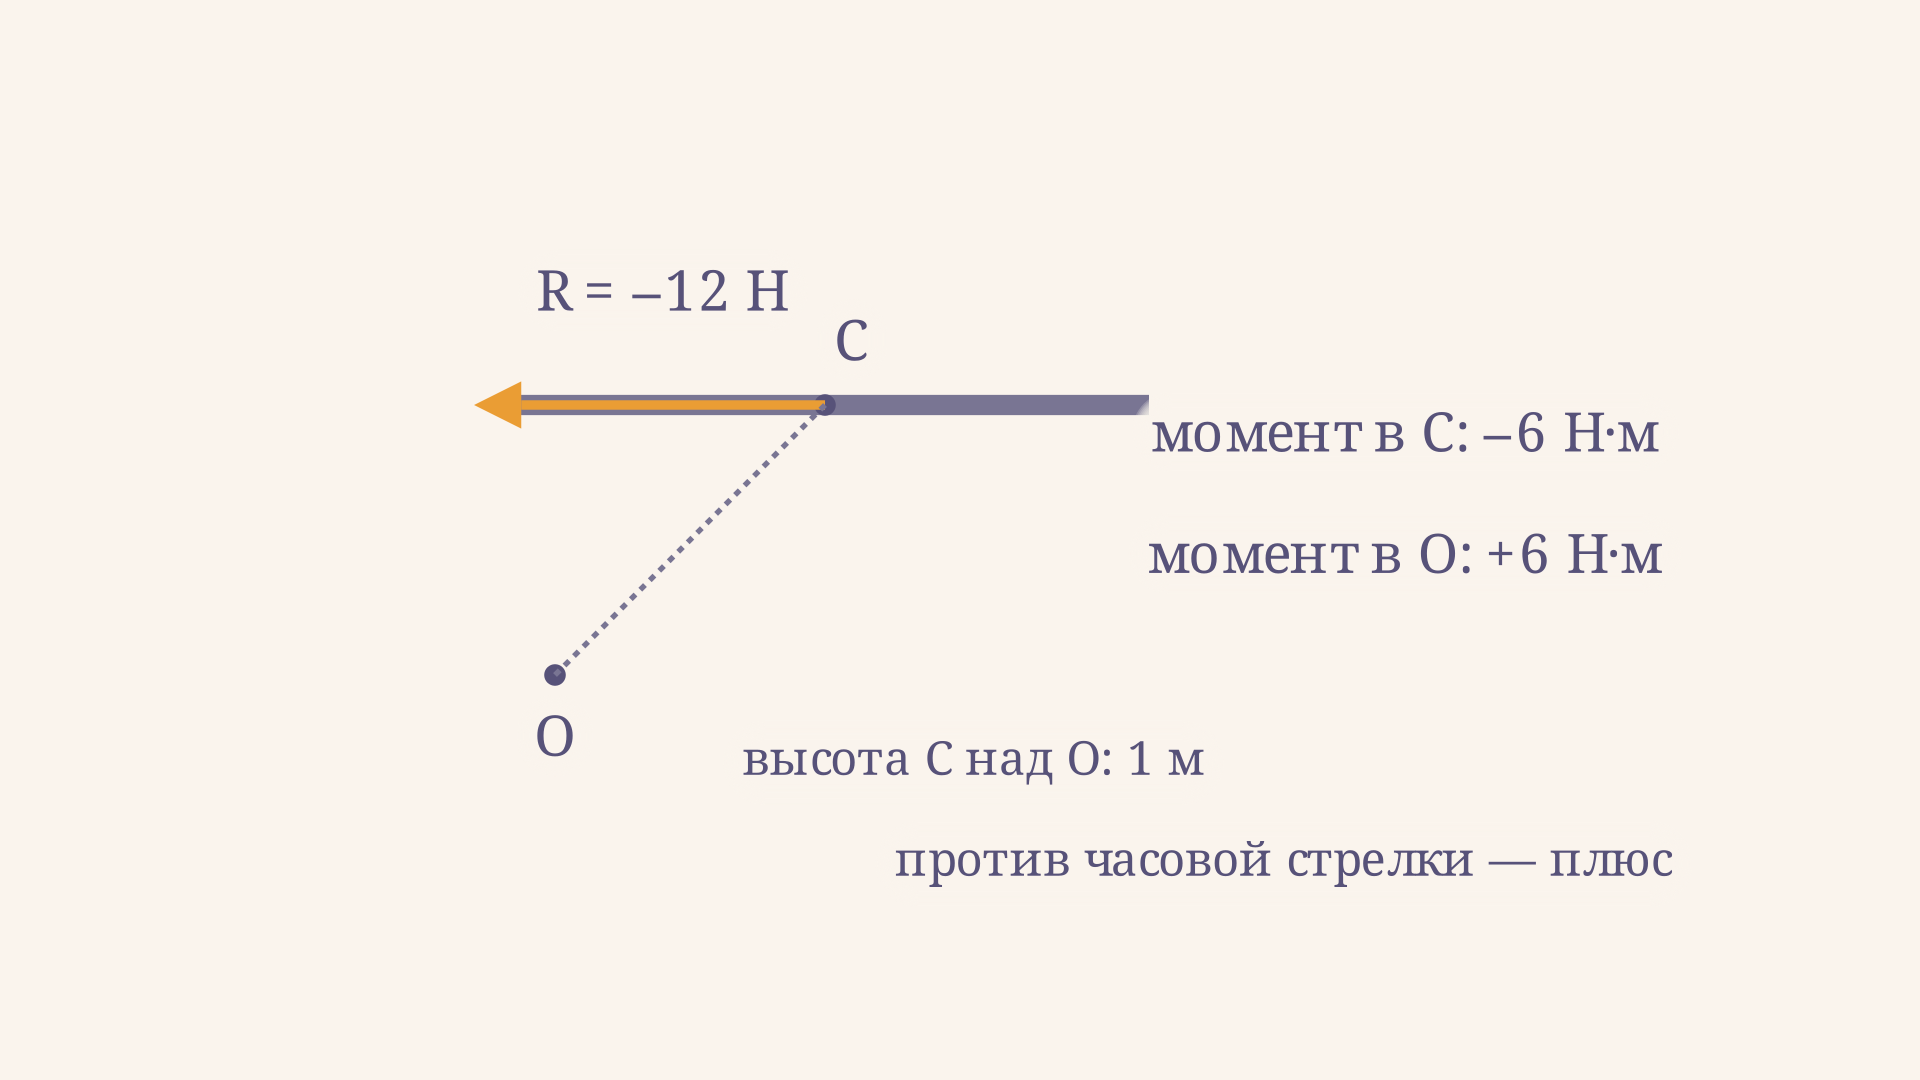
Знак изменился потому, что момент результирующей относительно превосходит по модулю собственный момент в . Горизонтальное смещение в этом конкретном примере не влияет на перенос: вертикальная компонента главного вектора равна нулю. Измените высоту в калькуляторе: при м оба вклада компенсируются, и момент относительно станет нулевым, хотя вектор останется ненулевым.
Частные случаи и проверка результата
При чисто поступательном движении все точки твёрдого тела имеют одинаковое ускорение. Силы инерции частиц параллельны и в сумме приводятся к вектору, приложенному в центре масс; их главный момент относительно этого центра равен нулю. Но относительно точки вне линии действия результирующей момент, вообще говоря, остаётся: его показывает правило переноса.
При вращении вокруг неподвижной центральной оси центр масс не ускоряется, поэтому главный вектор равен нулю. Если вращение ускоренное, остаётся момент . При равномерном вращении плоского тела вокруг этой оси также равен нулю и центральный момент, хотя частицы обладают центростремительными ускорениями и отдельные силы инерции не равны нулю. Они взаимно компенсируются в главном векторе и главном моменте. Направление такой силы для одной точки разбирается в статье о силе инерции при криволинейном движении.
Если тело вращается вокруг неподвижной оси через точку , перпендикулярной плоскости движения, то . Это следует также из переноса момента и теоремы Штейнера: центростремительное ускорение центра направлено вдоль радиуса и момента относительно оси не создаёт, а касательная составляющая даёт добавку . При этом формула не означает, что главный вектор исчезает: центр масс может двигаться с ускорением вокруг оси.
Для самопроверки полезно сначала решить, какие компоненты результата могут быть нулевыми по симметрии, затем проверить размерность каждого слагаемого. Например, произведение силы на плечо даёт Н·м, как и произведение момента инерции на угловое ускорение: радиан безразмерен. Последний контроль - сравнить направления сил инерции с соответствующими ускорениями частиц, а знак момента - с выбранным направлением обхода.
Как применять результат в задаче
Сначала выделите систему и нанесите действующие внешние силы и реакции связей. Затем выберите оси, положительное направление вращения и точку для моментов. Определите и из кинематики, найдите массовый момент инерции относительно центральной оси. После этого добавьте к схеме в центре масс и пару с моментом .
Для тела можно записать и . Эти равенства эквивалентны уравнениям динамики, а не означают, что ускоренное тело действительно находится в статическом равновесии. При выборе другой точки перенесите момент вместе с результирующей. Для неподвижной оси часто удобно вычислить момент относительно неё непосредственно; связь центрального и осевого моментов инерции поясняет теорема Штейнера.
Частые ошибки
- Подставляют скорость вместо ускорения. Главный вектор определяется ; само значение скорости в формулу не входит.
- Считают момент в центре всегда нулевым. При ненулевом угловом ускорении плоского тела он равен .
- Забывают перенос момента. Значение в нельзя просто объявить моментом в : нужен член .
- Путают момент силы и момент инерции. Первый измеряется в Н·м, второй - в кг·м²; знак момента определяется выбранным направлением оси.
- Используют плоскую формулу в пространственной задаче. При произвольном пространственном вращении необходимо учитывать тензор инерции и кинетический момент.
FAQ
Может ли главный вектор быть нулевым, а момент ненулевым? Да. Если центр масс не ускоряется, но тело получает угловое ускорение, результирующая равна нулю, а момент в центре вообще говоря нет.
Зависит ли главный вектор от точки приведения? Нет. Меняется только главный момент: к нему добавляется момент результирующей относительно новой точки.
Всегда ли момент сил инерции противоположен угловому ускорению? Для плоского движения вокруг центральной оси - да, при положительном . Для произвольного пространственного вращения такое простое правило в общем случае неприменимо.
Коротко
Главный вектор сил инерции равен . В плоском движении главный момент в центре масс равен , а при переносе к добавляется . Совместный учёт направления, точки и единиц позволяет применять эти величины в уравнениях Даламбера без потери знаков.
Читайте также
Центр масс системы материальных точек: формула и расчёт
Как найти центр масс системы материальных точек по координатам и массам: формулы, подробный пример, движение центра масс и типичные ошибки при решении задач.
Принцип Даламбера для механической системы
Принцип Даламбера для механической системы: силы инерции, виртуальная работа и реакции связей. Разбираем два соединённых груза и проверяем результаты расчёта.
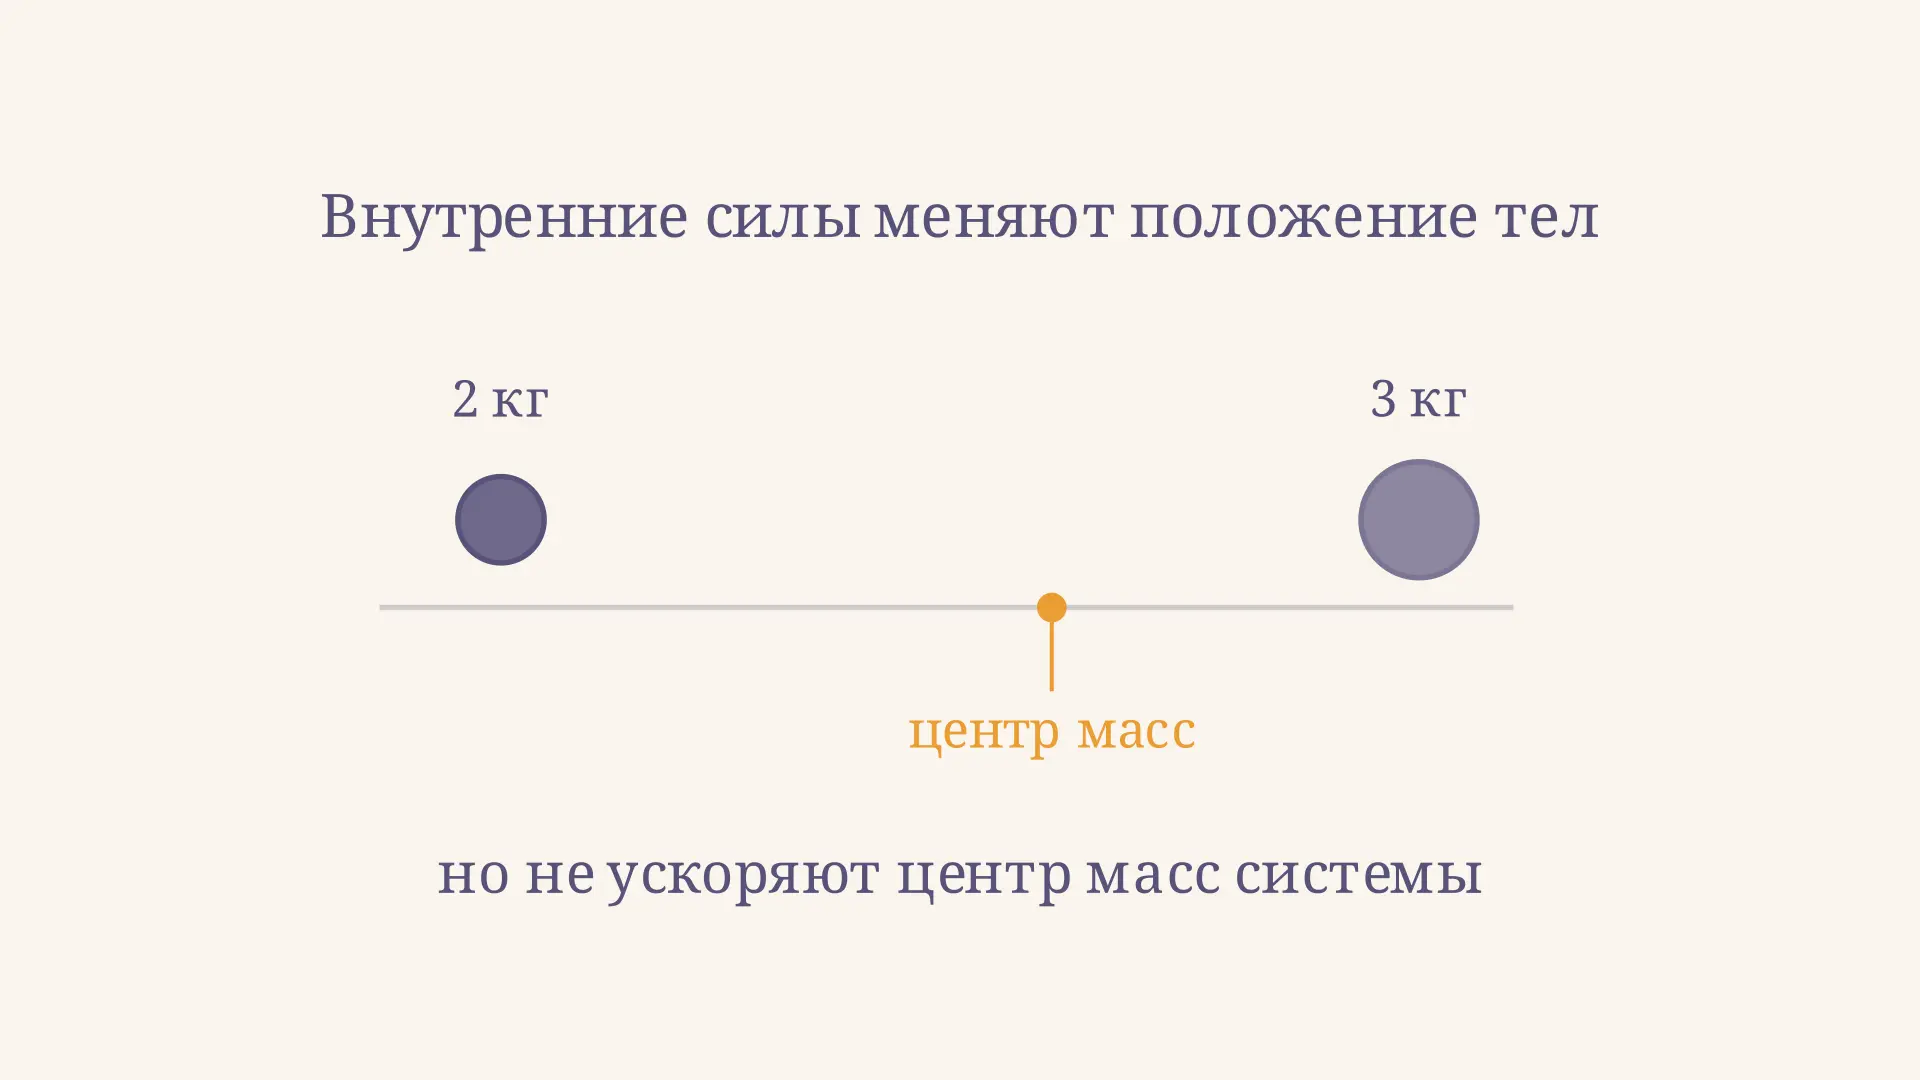
Теорема о движении центра масс системы
Теорема о движении центра масс механической системы: вывод, роль внешних и внутренних сил, закон сохранения, условия применения и пример расчёта координаты и скорости.
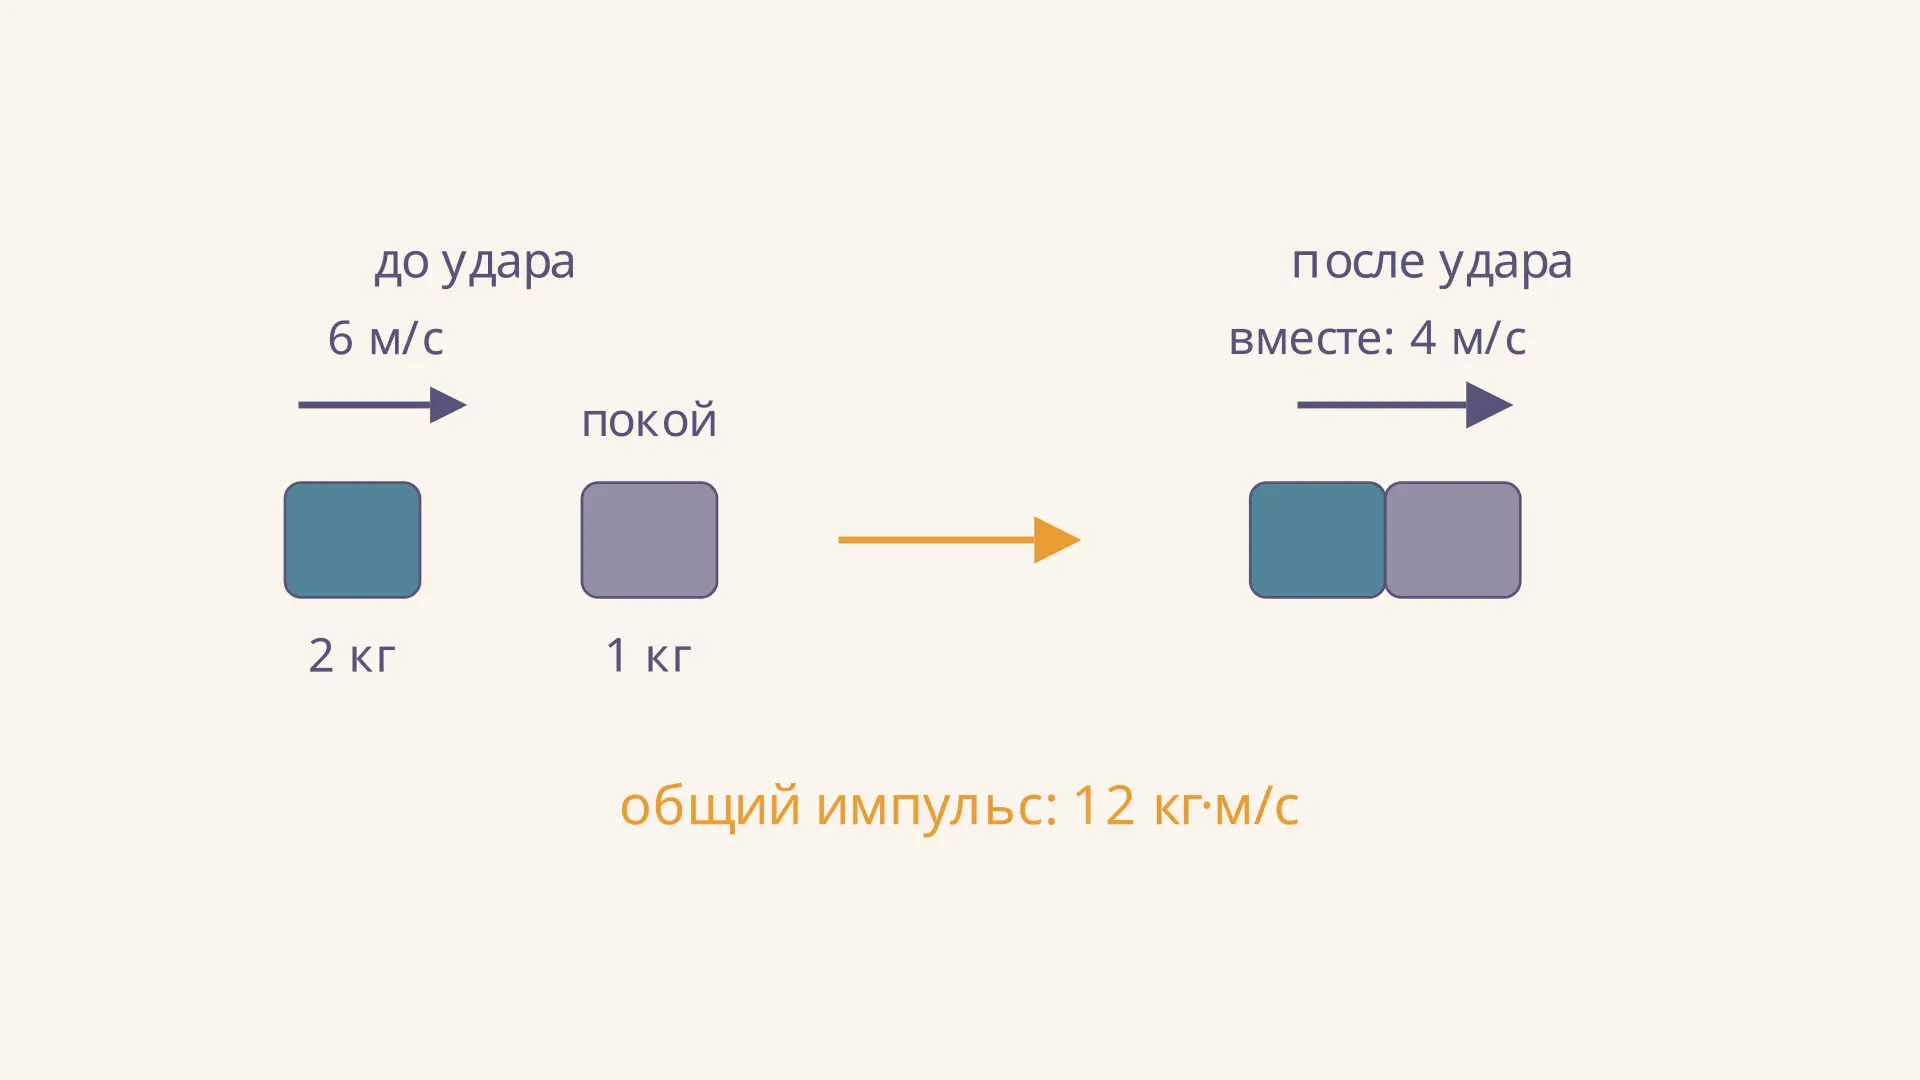
Абсолютно неупругий удар: сохранение импульса
Как найти скорость тел после абсолютно неупругого удара, применить закон сохранения импульса и вычислить потерю кинетической энергии на понятных примерах с формулами.
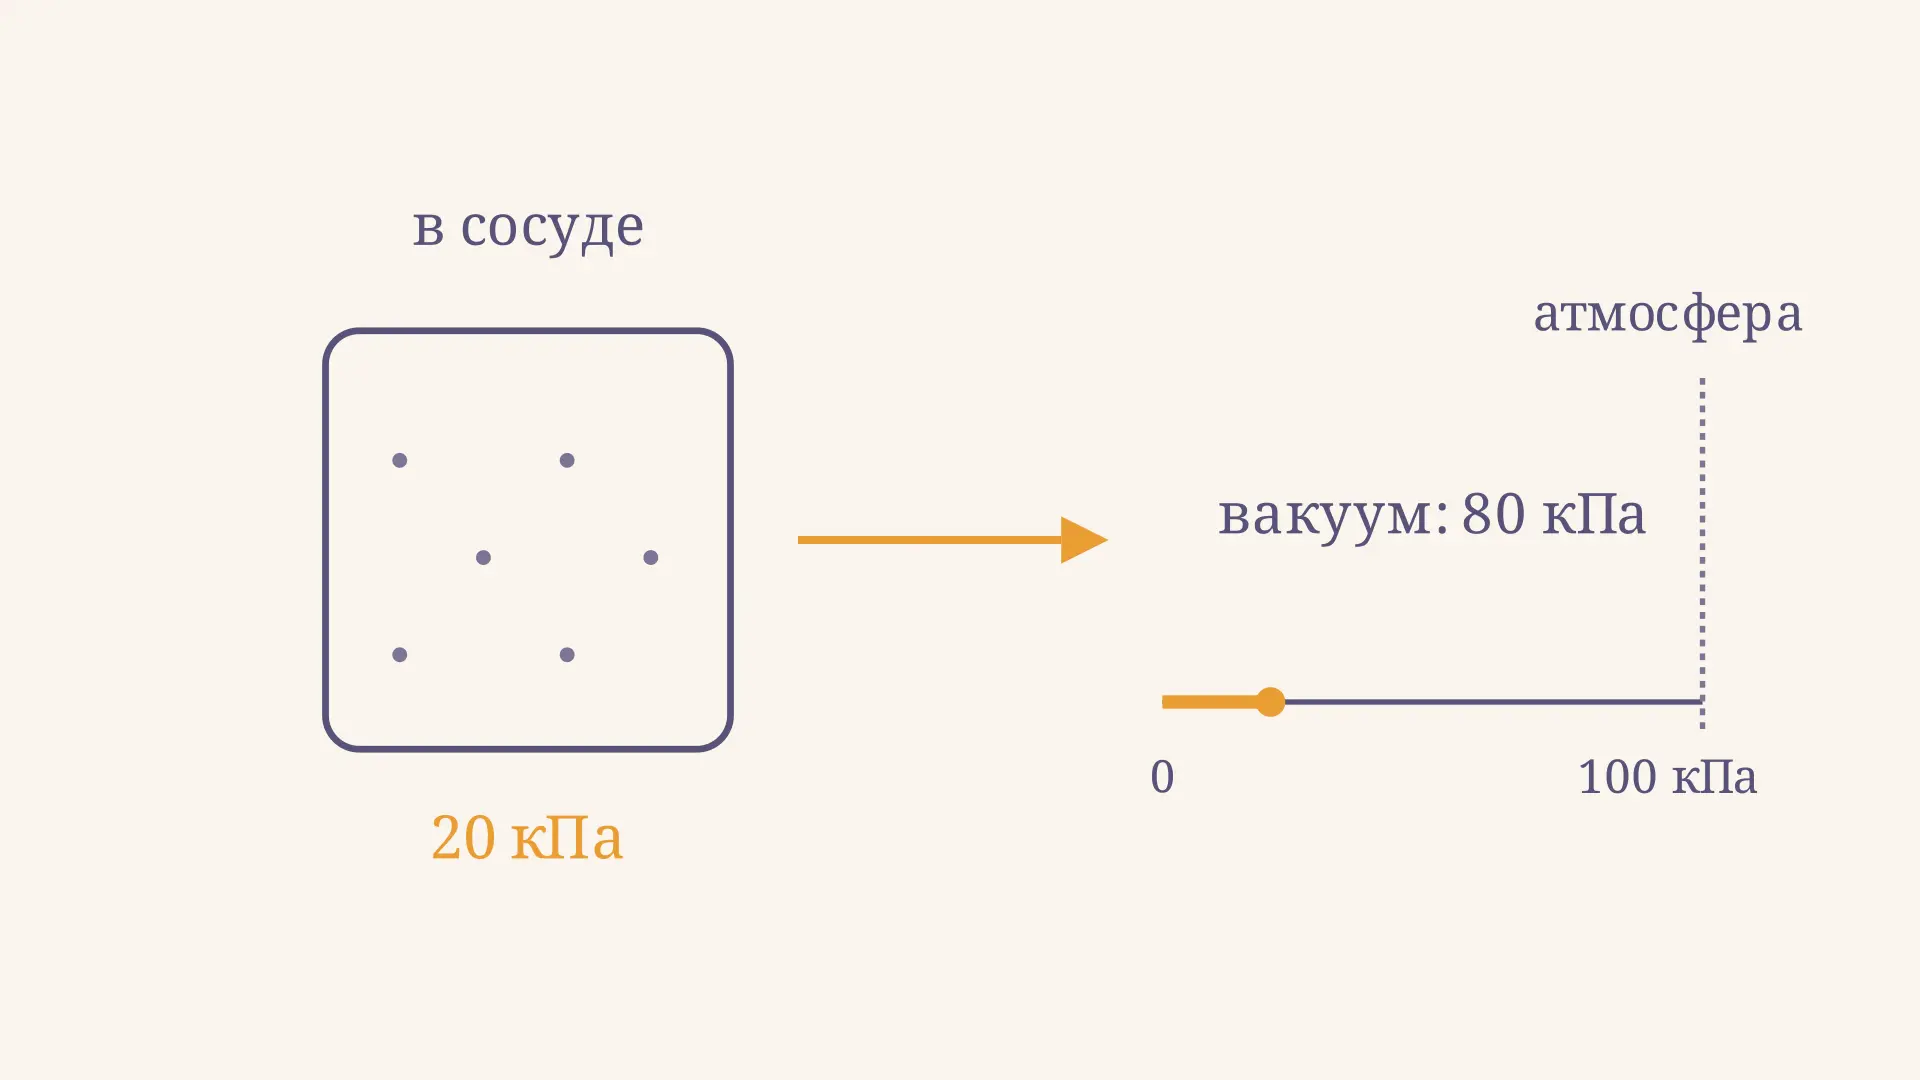
Абсолютное и избыточное давление: формулы и вакуум
Абсолютное и избыточное давление, разрежение и вакуум: как выбрать начало отсчёта, перевести показания манометра и решить задачи с примерами в килопаскалях.
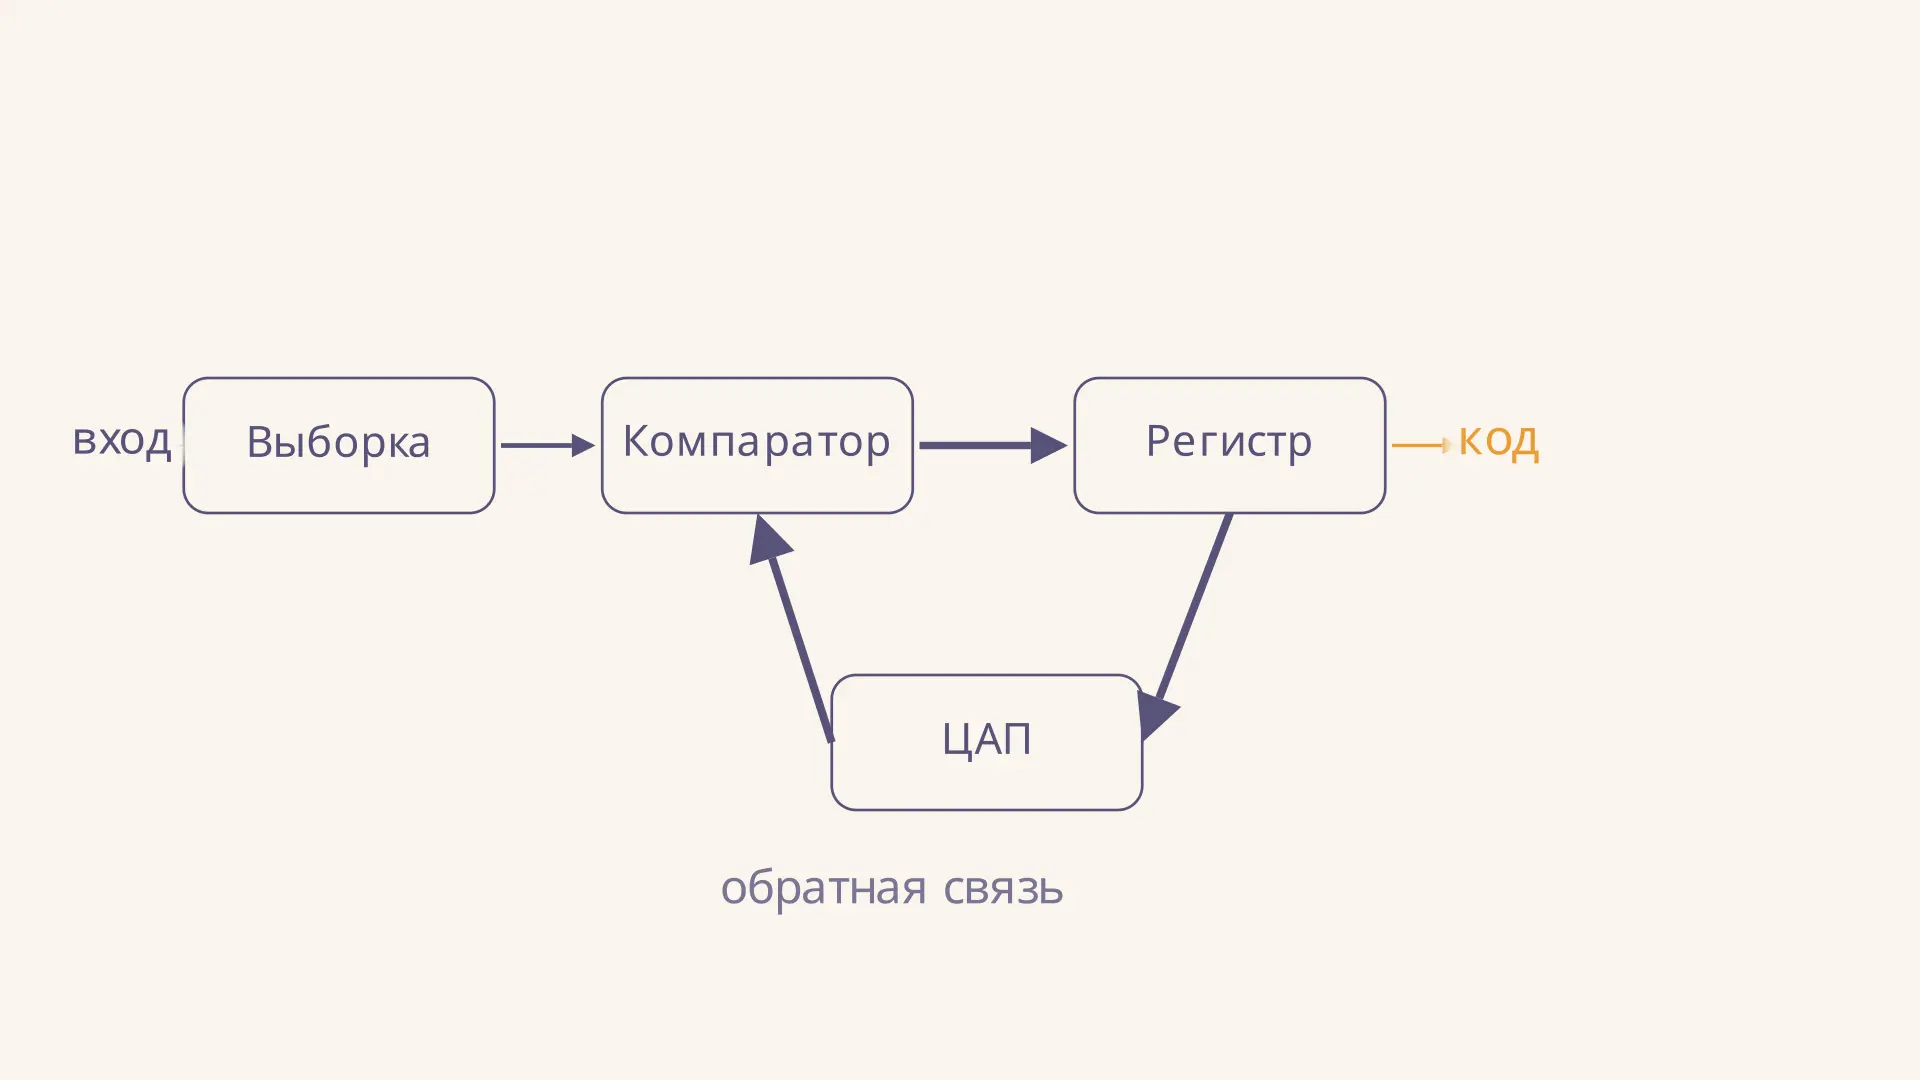
АЦП последовательного приближения: схема и принцип работы
Разберите схему АЦП последовательного приближения: как компаратор, ЦАП и регистр определяют код по битам, как вычислить шаг квантования и оценить погрешность.