Обобщённые координаты и обобщённые силы: как найти
В теоретической механике декартовы координаты неудобны почти всегда: связи (нити, стержни, поверхности) добавляют уравнения, которые нужно решать вместе с уравнениями движения. Обобщённые координаты снимают эту проблему, а обобщённые силы позволяют работать с реальными силами системы, не расписывая их проекции на оси x и y. Ниже разберём, что такое обобщённая координата, как по принципу виртуальных перемещений находится обобщённая сила, как её проверить через производную потенциальной энергии и как всё это применяется в типовой задаче с грузом на наклонной плоскости. Чтобы сразу увидеть, как меняется обобщённая сила при разных параметрах системы, покрутите калькулятор ниже: он показывает линию Q(x) и параболу потенциальной энергии одновременно.
Что такое обобщённая координата
Обобщённые координаты - это независимые параметры, которые однозначно задают положение (конфигурацию) механической системы с степенями свободы. В отличие от декартовых координат каждой точки системы, обобщённые координаты выбираются так, чтобы связи выполнялись автоматически: например, для груза, скользящего по наклонной плоскости, достаточно одного числа x - расстояния вдоль плоскости, а не пары чисел x и y с уравнением связи между ними.
Число обобщённых координат всегда равно числу степеней свободы системы. Если тело может свободно двигаться в пространстве, у него шесть степеней свободы (три координаты центра масс и три угла поворота); если оно закреплено на наклонной плоскости и может двигаться только вдоль неё - одна степень свободы, и обобщённая координата тоже одна.
Принцип виртуальных перемещений и обобщённая сила
Обобщённая сила , соответствующая координате , определяется через работу реальных сил системы на виртуальном перемещении. Виртуальное перемещение - это воображаемое, бесконечно малое смещение координаты, совместимое со связями и не требующее времени (в отличие от настоящего перемещения за ). Суммарная виртуальная работа всех активных сил записывается через обобщённые координаты так:
Формула читается просто: обобщённая сила - это коэффициент при в разложении полной виртуальной работы. Если в системе всего одна степень свободы, обобщённая сила находится ещё проще - нужно вычислить виртуальную работу всех сил при смещении и разделить на само смещение:
Это и есть рабочий рецепт: задайте виртуальное перемещение обобщённой координаты, распишите работу каждой реальной силы (тяжести, пружины, приложенной внешней силы) на этом перемещении, сложите вклады и поделите на .
Важно: обобщённая сила не обязана быть силой в ньютоновском смысле (в ньютонах). Если обобщённая координата - угол, то соответствующая ей обобщённая сила имеет размерность момента силы (Н·м); размерность всегда такая, что произведение даёт энергию (Дж).
Пример: груз на наклонной плоскости с пружиной
Возьмём груз массой на наклонной плоскости с углом . К грузу прикреплена пружина жёсткостью , второй конец которой закреплён в верхней части плоскости; пружина не деформирована в точке . Кроме того, вдоль плоскости к грузу приложена внешняя сила (направление вниз по плоскости считаем положительным). Обобщённая координата - смещение груза от точки, где пружина имеет естественную длину.
Дадим координате виртуальное приращение вниз по плоскости. Работу совершают три силы:
- составляющая силы тяжести вдоль плоскости - работа ;
- сила пружины (пружина тянет назад, к ) - работа ;
- внешняя сила - работа .
Складывая и деля на , получаем обобщённую силу:
Обобщённая координата здесь одна, поэтому обобщённая сила - не вектор, а обычное скалярное число ньютонов, зависящее от текущего . При (пружина не растянута) обобщённая сила равна сумме внешней силы и составляющей веса; по мере смещения груза вниз растёт растяжение пружины, и слагаемое всё сильнее тянет систему обратно.
Проверка через потенциальную энергию
Если все силы, входящие в систему, потенциальны (как здесь - тяжесть, пружина и постоянная внешняя сила), обобщённую силу можно получить вторым, независимым способом - через производную потенциальной энергии:
Для нашей системы потенциальная энергия (тяжести, пружины и работы внешней силы, взятой с обратным знаком) равна:
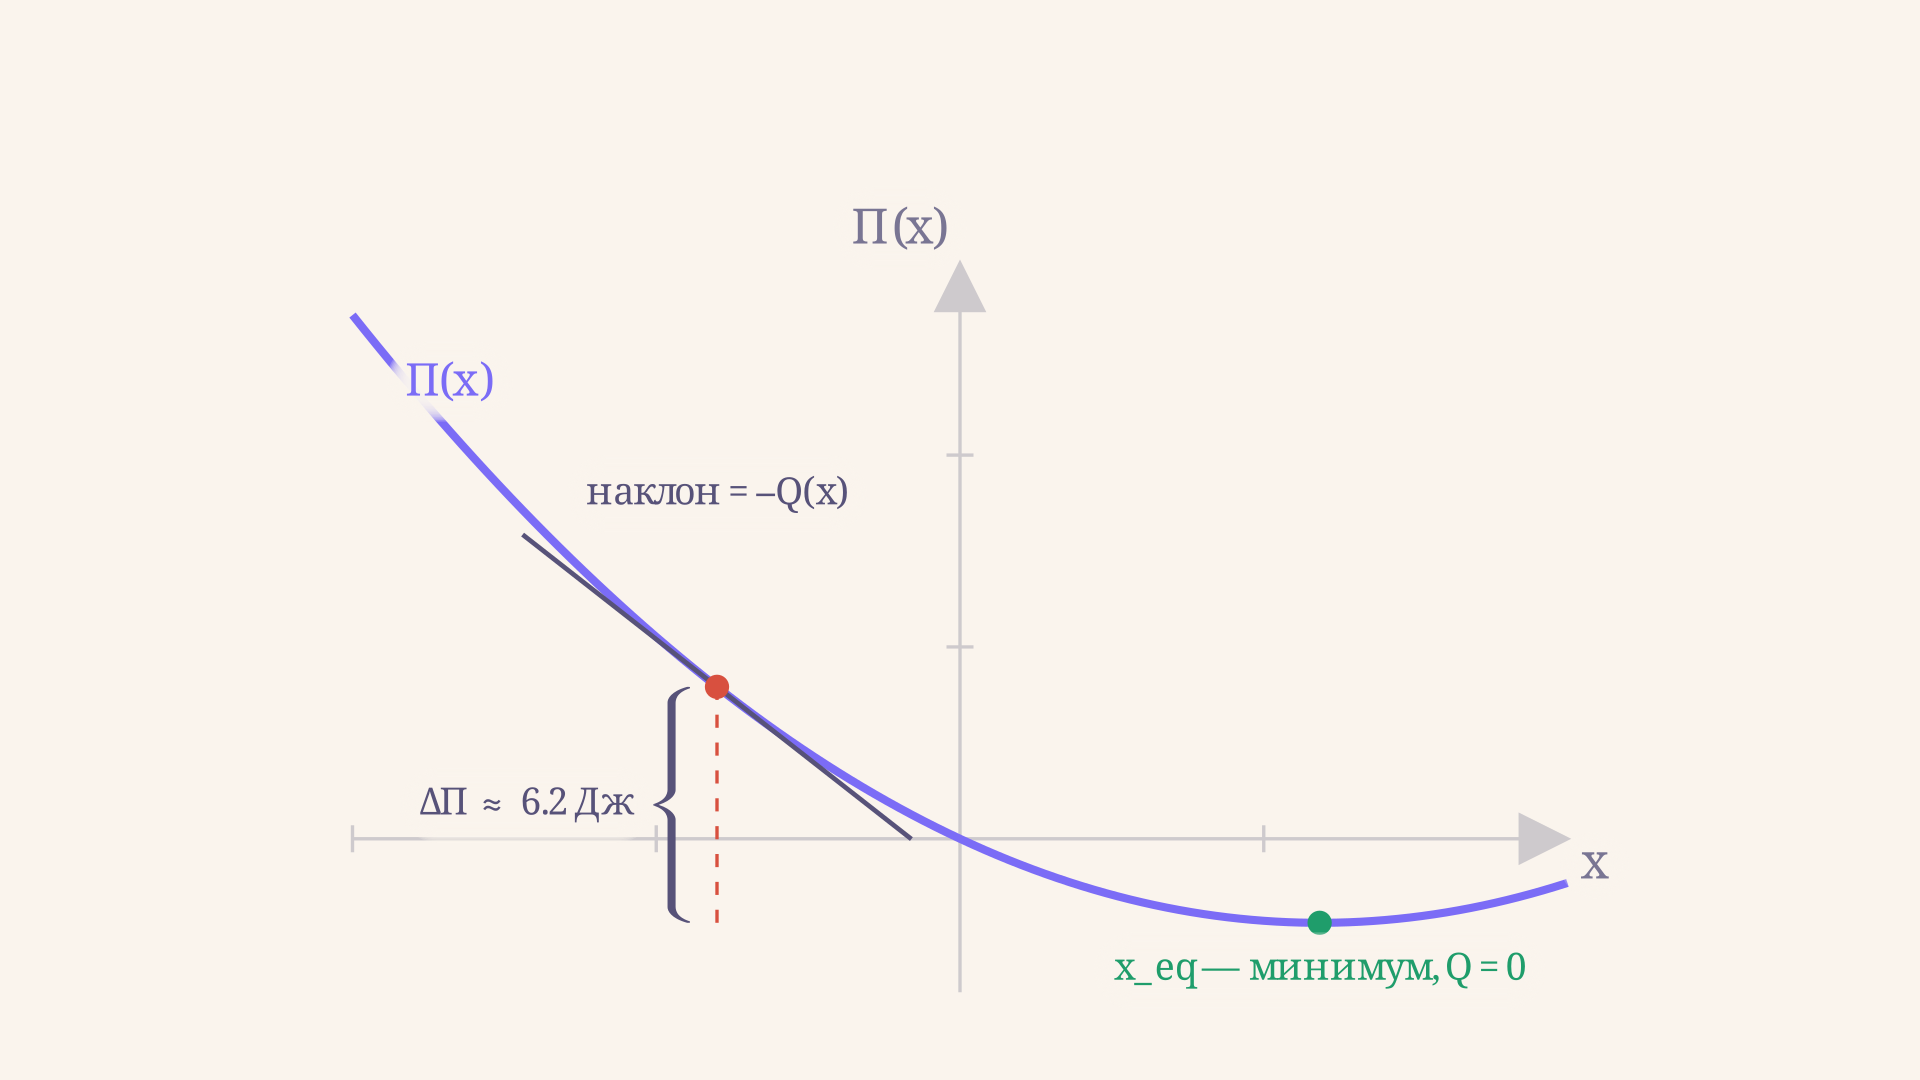
Дифференцируя по и меняя знак, снова получаем - оба метода совпадают, и это хороший способ проверить себя в задаче. Точка равновесия системы находится там, где обобщённая сила обращается в нуль:
Геометрически это в точности минимум параболы : наклон касательной к графику потенциальной энергии равен , поэтому в точке минимума касательная горизонтальна, а обобщённая сила равна нулю.
Устойчивость равновесия
Найти точку, где , недостаточно - нужно ещё проверить, устойчиво ли это равновесие. Для этого смотрят на вторую производную потенциальной энергии: если (минимум параболы, как в нашем примере - коэффициент при равен ), равновесие устойчиво: при отклонении от обобщённая сила стремится вернуть систему обратно. Если бы вторая производная была отрицательной (максимум потенциальной энергии), равновесие было бы неустойчивым - сколь угодно малое отклонение уводило бы систему всё дальше.
Системы с несколькими обобщёнными координатами
Если у системы больше одной степени свободы, обобщённая сила становится набором чисел - по одному на каждую координату. Находят их поочерёдно: дают виртуальное приращение только одной координате, остальные фиксируют неизменными, считают работу реальных сил на этом единственном перемещении и делят на него. Например, для тележки с маятником обобщёнными координатами обычно берут смещение тележки и угол отклонения маятника ; обобщённая сила по включает внешнюю силу, приложенную к тележке, а обобщённая сила по - только момент силы тяжести маятника, поскольку сила, приложенная к тележке, не совершает работы при повороте маятника с фиксированным . Эта независимость обобщённых сил друг от друга - прямое следствие независимости самих обобщённых координат.
Частые ошибки
- Путают обобщённую силу с проекцией реальной силы на ось. Обобщённая сила - коэффициент при в разложении виртуальной работы, а не проекция вектора силы на направление координатной оси; в общем случае эти величины разные.
- Забывают про силы реакции связей. Если координата выбрана правильно (связь учтена в самом выборе ), силы реакции идеальных связей не совершают работы на виртуальном перемещении и в обобщённую силу не входят - их не нужно искать отдельно.
- Путают знак составляющей силы тяжести. Направление, в котором считается положительным приращение , нужно фиксировать заранее и последовательно проецировать на него все силы - иначе легко потерять минус.
- Не проверяют результат вторым способом. Если система потенциальна, всегда стоит сверить обобщённую силу, найденную через виртуальную работу, с производной - расхождение сразу указывает на ошибку в одном из выводов.
- Путают размерность обобщённой силы. Для угловой координаты обобщённая сила имеет размерность момента, а не силы в ньютонах - подстановка чисел без учёта размерности даёт бессмысленный результат.
FAQ
Чем обобщённая сила отличается от обычной силы? Обычная сила - вектор в декартовых координатах. Обобщённая сила - скалярный коэффициент при виртуальном перемещении в выражении для виртуальной работы; она может иметь размерность силы, момента или чего-то ещё, в зависимости от размерности координаты .
Как найти обобщённую силу, если система потенциальна? Составьте потенциальную энергию системы как функцию обобщённых координат и возьмите частную производную с обратным знаком: . Это быстрее, чем расписывать виртуальную работу каждой силы по отдельности.
Может ли обобщённая сила быть равна нулю не только в равновесии? Да, в отдельной точке может обращаться в ноль и без общего равновесия системы (для одной координаты из нескольких) - устойчивое равновесие всей системы требует одновременного обнуления всех обобщённых сил и положительной определённости второй производной потенциальной энергии.
Коротко
Обобщённые координаты - независимые параметры, задающие конфигурацию системы с учётом связей. Обобщённая сила находится через принцип виртуальных перемещений как коэффициент при в разложении виртуальной работы реальных сил, а для потенциальных систем - как . Точка равновесия соответствует нулю обобщённой силы и экстремуму потенциальной энергии; устойчивость определяется знаком второй производной. В системах с несколькими степенями свободы обобщённые силы находят по очереди, варьируя каждую координату при фиксированных остальных.
Читайте также
Дифференциальные уравнения движения материальной точки
Как составить дифференциальные уравнения движения материальной точки, задать начальные условия и найти координату и скорость на примере линейного сопротивления.
Принцип Даламбера для механической системы
Принцип Даламбера для механической системы: силы инерции, виртуальная работа и реакции связей. Разбираем два соединённых груза и проверяем результаты расчёта.
Принцип возможных перемещений: примеры решения
Принцип возможных перемещений на примерах рычага, блока и груза на наклонной плоскости: как выбрать перемещение, записать работы сил и проверить ответ.
Сложное движение точки и сложение скоростей
Сложное движение точки: как найти относительную, переносную и абсолютную скорости, применить теорему об их сложении и рассчитать ползун на вращающемся стержне.
Теорема о движении центра масс системы
Теорема о движении центра масс механической системы: вывод, роль внешних и внутренних сил, закон сохранения, условия применения и пример расчёта координаты и скорости.
Теорема об изменении кинетической энергии точки
Теорема об изменении кинетической энергии точки: вывод из второго закона Ньютона, работа сил со знаком, расчёт скорости и пример с тягой и сопротивлением.