Ротор и дивергенция векторного поля: формулы и смысл
Дивергенция и ротор - два оператора, которые из одного векторного поля вытаскивают совершенно разную информацию: дивергенция отвечает на вопрос, есть ли в точке источник или сток поля, а ротор - есть ли в точке локальное вращение. Оба понятия строятся из одних и тех же частных производных компонент поля, но комбинируют их по-разному, и именно поэтому студенты путают формулы местами. Разберём точные определения в декартовых координатах, разберём наглядный пример с линейным полем, где div и rot можно увидеть глазами, и свяжем оба оператора с интегральными теоремами Остроградского-Гаусса и Стокса. Чтобы почувствовать разницу сразу, покрутите калькулятор ниже: он рисует поле стрелок и мгновенно показывает, как div и rot реагируют на изменение параметров.
Смысл дивергенции и ротора: источники и вихри поля
Представьте поле как скорость течения жидкости в каждой точке пространства. Дивергенция в точке измеряет, сколько жидкости рождается или исчезает в этой точке в единицу времени на единицу объёма: положительная дивергенция - точка-источник (жидкость «вытекает» из неё во все стороны), отрицательная - точка-сток (жидкость «стекается» и исчезает), нулевая - жидкость просто протекает мимо, не накапливаясь и не убывая.
Ротор (его также называют вихрем поля, ) измеряет локальное вращение потока вокруг точки. Если бросить в жидкость маленькое колесо с лопастями, ротор задаёт ось и скорость его вращения: направление вектора - это ось (по правилу буравчика), а модуль - удвоенная угловая скорость вращения. Поле без вращения (колесо не крутится, хотя может сноситься потоком) называют безвихревым, или потенциальным.
Важно, что дивергенция - скаляр (число в каждой точке), а ротор - вектор: он несёт не только «сколько», но и «вокруг какой оси».
Формулы в декартовых координатах
Пусть поле задано тремя компонентами , каждая из которых - функция координат. Дивергенция - сумма частных производных каждой компоненты по своей же координате:
Ротор устроен иначе - каждая его компонента комбинирует производные ДРУГИХ компонент по ДРУГИМ координатам:
Удобно запомнить оба оператора через символический вектор набла : дивергенция - это скалярное произведение , а ротор - векторное произведение , которое формально раскрывается как определитель:
Этот определитель раскрывается по первой строке точно так же, как для обычного векторного произведения, только вместо чисел стоят операторы дифференцирования, применяемые к , , .
Линейное векторное поле: наглядный пример
Возьмём плоское поле, в котором дивергенция и ротор постоянны во всей плоскости - тогда их легко увидеть на картинке. Пусть
то есть , , . Считаем дивергенцию:
И ротор - у него отлична от нуля только -компонента:
При , (значения по умолчанию в калькуляторе выше) получаем и - поле одновременно расходится из начала координат и закручивается против часовой стрелки, поэтому стрелки образуют спираль. Если оставить только (положить ), получится чистый источник: стрелки бьют прямо радиально, вращения нет. Если оставить только (), стрелки лягут на окружности постоянной длины - чистый вихрь без источников и стоков.
Локальный смысл через малый контур: поток и циркуляция
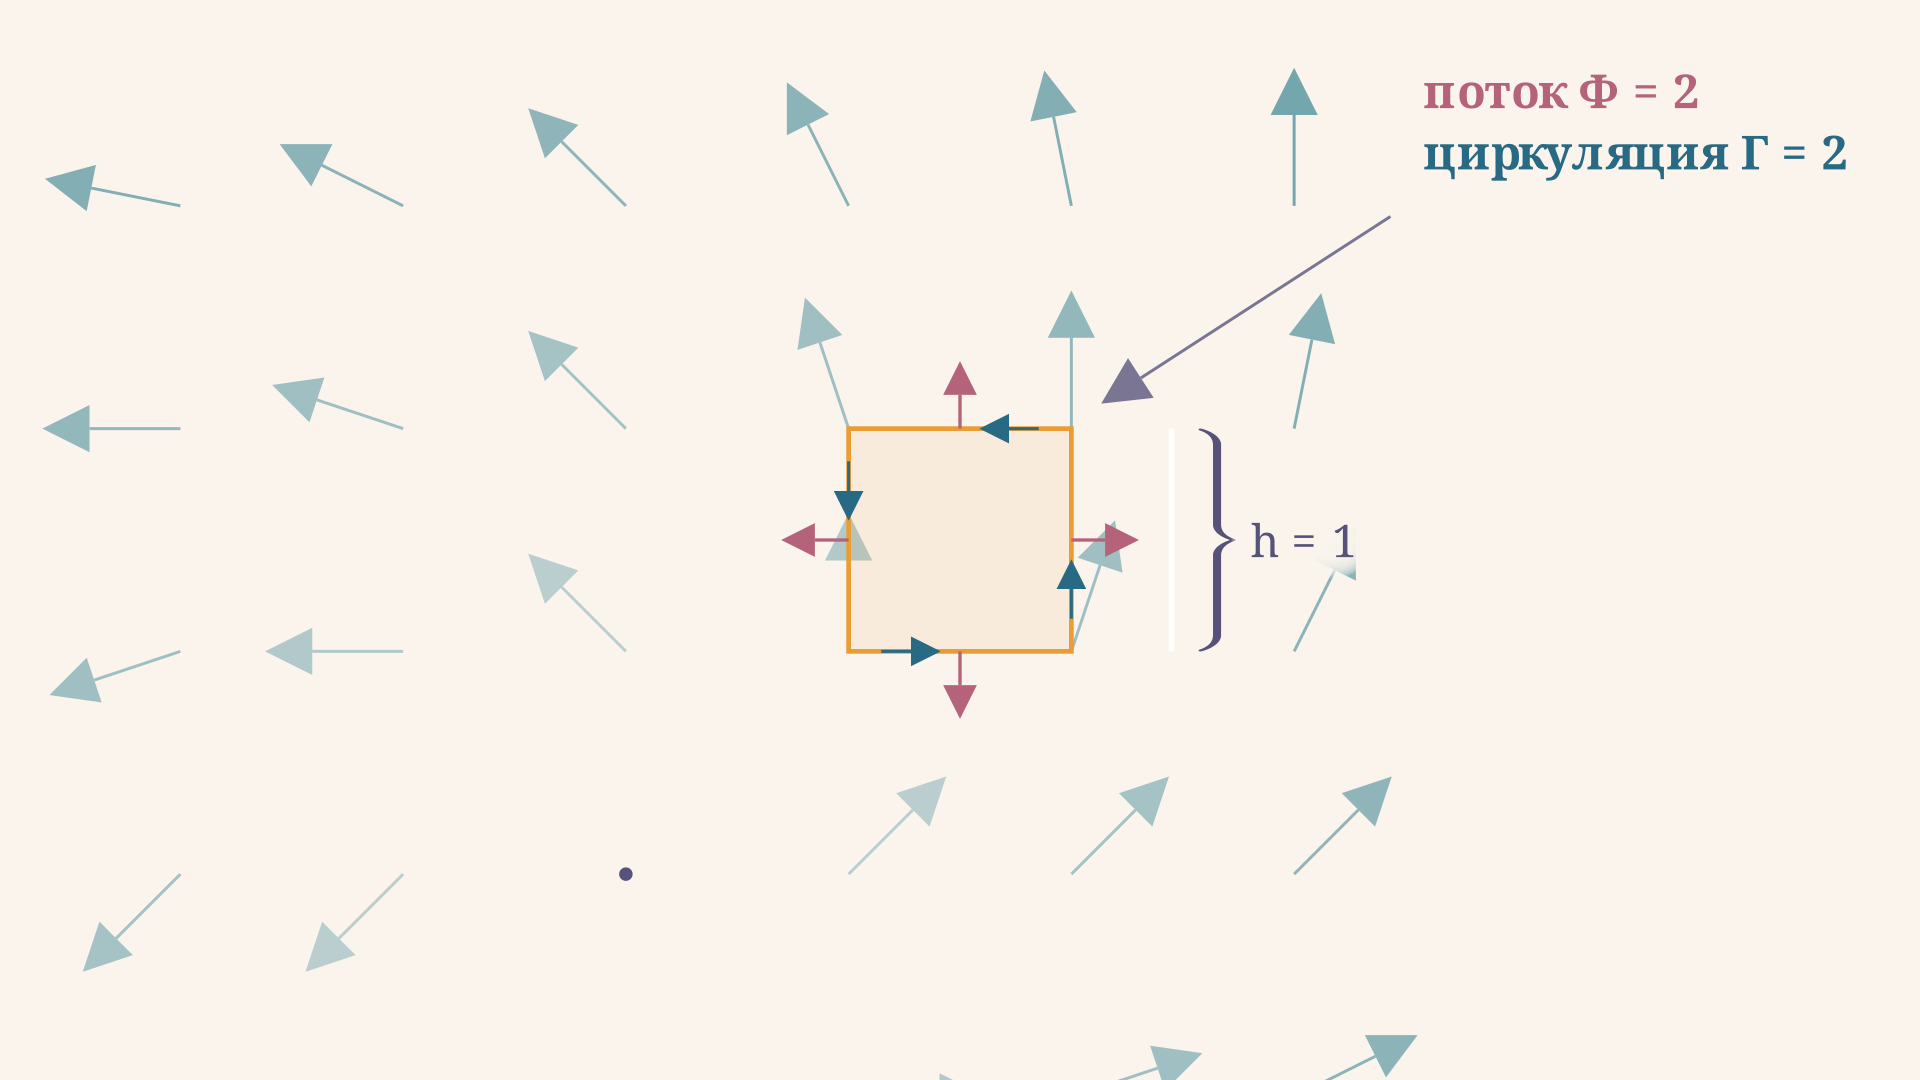
Дивергенция и ротор - это не абстракции, а пределы вполне измеримых величин на маленьком контуре вокруг точки. Возьмём небольшой квадрат со стороной вокруг точки. Поток поля наружу через границу этого квадрата, делённый на площадь , при стремится к дивергенции в этой точке:
А циркуляция поля вдоль границы того же квадрата (обход против часовой стрелки), делённая на ту же площадь, стремится к -компоненте ротора:
Для нашего линейного поля эти пределы становятся точными равенствами при ЛЮБОМ , потому что дивергенция и ротор здесь постоянны - выигрыш не приближённый. Возьмём квадрат (сторона , площадь ): поток через его границу равен ровно , а циркуляция по границе - ровно . Именно эти два числа калькулятор выше пересчитывает вместе с показаниями div и rot - убедитесь, что они совпадают.
Теоремы Остроградского-Гаусса и Стокса
Локальные пределы из предыдущего раздела - это в точности то, что превращает дивергенцию и ротор в мосты между поверхностными/контурными интегралами и объёмными/поверхностными. Теорема Остроградского-Гаусса связывает поток через ЗАМКНУТУЮ поверхность с интегралом дивергенции по объёму внутри неё:
Теорема Стокса связывает циркуляцию поля по ЗАМКНУТОМУ контуру с потоком ротора через любую поверхность, натянутую на этот контур:
Обе теоремы работают одинаково: локальную характеристику (дивергенцию или ротор) интегрируют по «внутренности», и результат равен глобальной характеристике (потоку или циркуляции) на «границе». Разбив большую область на множество маленьких квадратов, легко увидеть, почему это работает: внутренние границы соседних квадратов при суммировании сокращаются (то, что вытекает из одного, втекает в соседний), и остаётся только вклад внешней границы всей области.
Частные случаи и тождества
Несколько результатов, которые часто спрашивают на экзамене:
- Соленоидальное поле: всюду. У такого поля нет источников и стоков, силовые линии не начинаются и не заканчиваются внутри области (например, поле магнитной индукции ).
- Потенциальное (безвихревое) поле: всюду. Такое поле можно представить как градиент некоторой скалярной функции, (например, электростатическое поле).
- Тождество : ротор градиента любой скалярной функции всегда равен нулю - поэтому потенциальные поля автоматически безвихревые.
- Тождество : дивергенция ротора любого поля всегда равна нулю - у поля не бывает источников, оно всегда соленоидально.
Эти два тождества - не совпадение, а следствие равенства смешанных частных производных (теорема Клеро-Шварца): при раскрытии обоих выражений все слагаемые попарно сокращаются.
Частые ошибки
- Перепутать порядок вычитания в роторе. Формула - именно в таком порядке. Перестановка меняет знак всего вектора, а с ним и направление вращения на противоположное.
- Считать дивергенцию как обычную сумму производных всех компонент по всем координатам. В дивергенции каждая компонента дифференцируется ТОЛЬКО по своей координате ( по , по , по ) - смешанные производные вида в дивергенцию не входят.
- Забыть, что ротор - вектор, а не число. Ответ вида «ротор равен 5» неполон без указания направления; в задачах на плоскости обычно достаточно -компоненты, но в общем 3D-случае нужны все три.
- Спутать соленоидальность и потенциальность. Это независимые свойства: поле может быть соленоидальным, но не потенциальным (чистый вихрь), потенциальным, но не соленоидальным (сток с ), или ни тем, ни другим.
- Забыть проверить область определения перед применением теорем. Теоремы Остроградского-Гаусса и Стокса требуют, чтобы поле было гладким (непрерывно дифференцируемым) во всей замкнутой области - при особых точках внутри области (например, заряд в центре сферы) нужны дополнительные оговорки.
FAQ
Как быстро понять, где в формуле ротора минус, а где плюс? Циклическая закономерность: компоненты идут по кругу . Компонента ротора по оси строится из - и -производных (), по оси - из - и -производных, по оси - из - и -производных, и каждый раз первым идёт слагаемое со «следующей» осью по циклу.
Может ли дивергенция быть отрицательной? Да, отрицательная дивергенция означает сток: в этой точке поле «исчезает» больше, чем «появляется». Физический пример - точка поглощения жидкости или отрицательный электрический заряд для поля напряжённости.
Зависит ли ротор от выбора системы координат? Направление и модуль вектора ротора - объективная характеристика поля, не зависящая от выбора осей. Меняются лишь его КОМПОНЕНТЫ при повороте системы координат, как и у любого обычного вектора, но сам вектор (стрелка) остаётся тем же.
Коротко
Дивергенция измеряет источники и стоки поля в точке, а ротор измеряет локальное вращение вокруг точки. Оба оператора получают точный смысл через предел на малом контуре: поток на площадь даёт дивергенцию, циркуляция на площадь даёт ротор, - и это же связывает их с теоремами Остроградского-Гаусса и Стокса, переводящими локальные характеристики в глобальные потоки и циркуляции. Поле без источников называют соленоидальным (), поле без вращения - потенциальным (), и это два независимых, но часто встречающихся вместе свойства.
Читайте также
Циркуляция векторного поля по контуру: формула и смысл
Циркуляция векторного поля по контуру: что это такое, как вычислить линейный интеграл по параметризации и через ротор поля с теоремой Грина, разбор типичных ошибок и примеров расчёта.
Агрегатные функции SQL: COUNT, SUM, AVG и GROUP BY
Как работают агрегатные функции SQL: COUNT, SUM, AVG, MIN и MAX, группировка GROUP BY, порядок выполнения запроса, разница HAVING и WHERE и поведение NULL внутри агрегата.
Интегральный синус Si(x): ряд Тейлора и максимум
Интегральный синус Si(x): почему интеграл sin t / t не берётся в элементарных функциях, разложение в ряд, предел π/2, максимум Si(π) и выброс Гиббса. С калькулятором.
Куча как структура данных: массив и просеивание
Куча как структура данных: свойство кучи, хранение в обычном массиве и индексы 2i+1 и 2i+2, просеивание sift-up и sift-down, построение за O(n) и приоритетная очередь.
Линейная зависимость векторов: критерии и примеры
Что такое линейная зависимость векторов, как проверить её определителем и рангом матрицы, чем коллинеарность отличается от компланарности и как всё это связано с базисом.
Линейное уравнение второго порядка: общее решение
Как решить линейное однородное уравнение второго порядка с постоянными коэффициентами: характеристическое уравнение, три случая корней, фундаментальная система и задача Коши с разбором.