Регулирование скорости двигателя постоянного тока
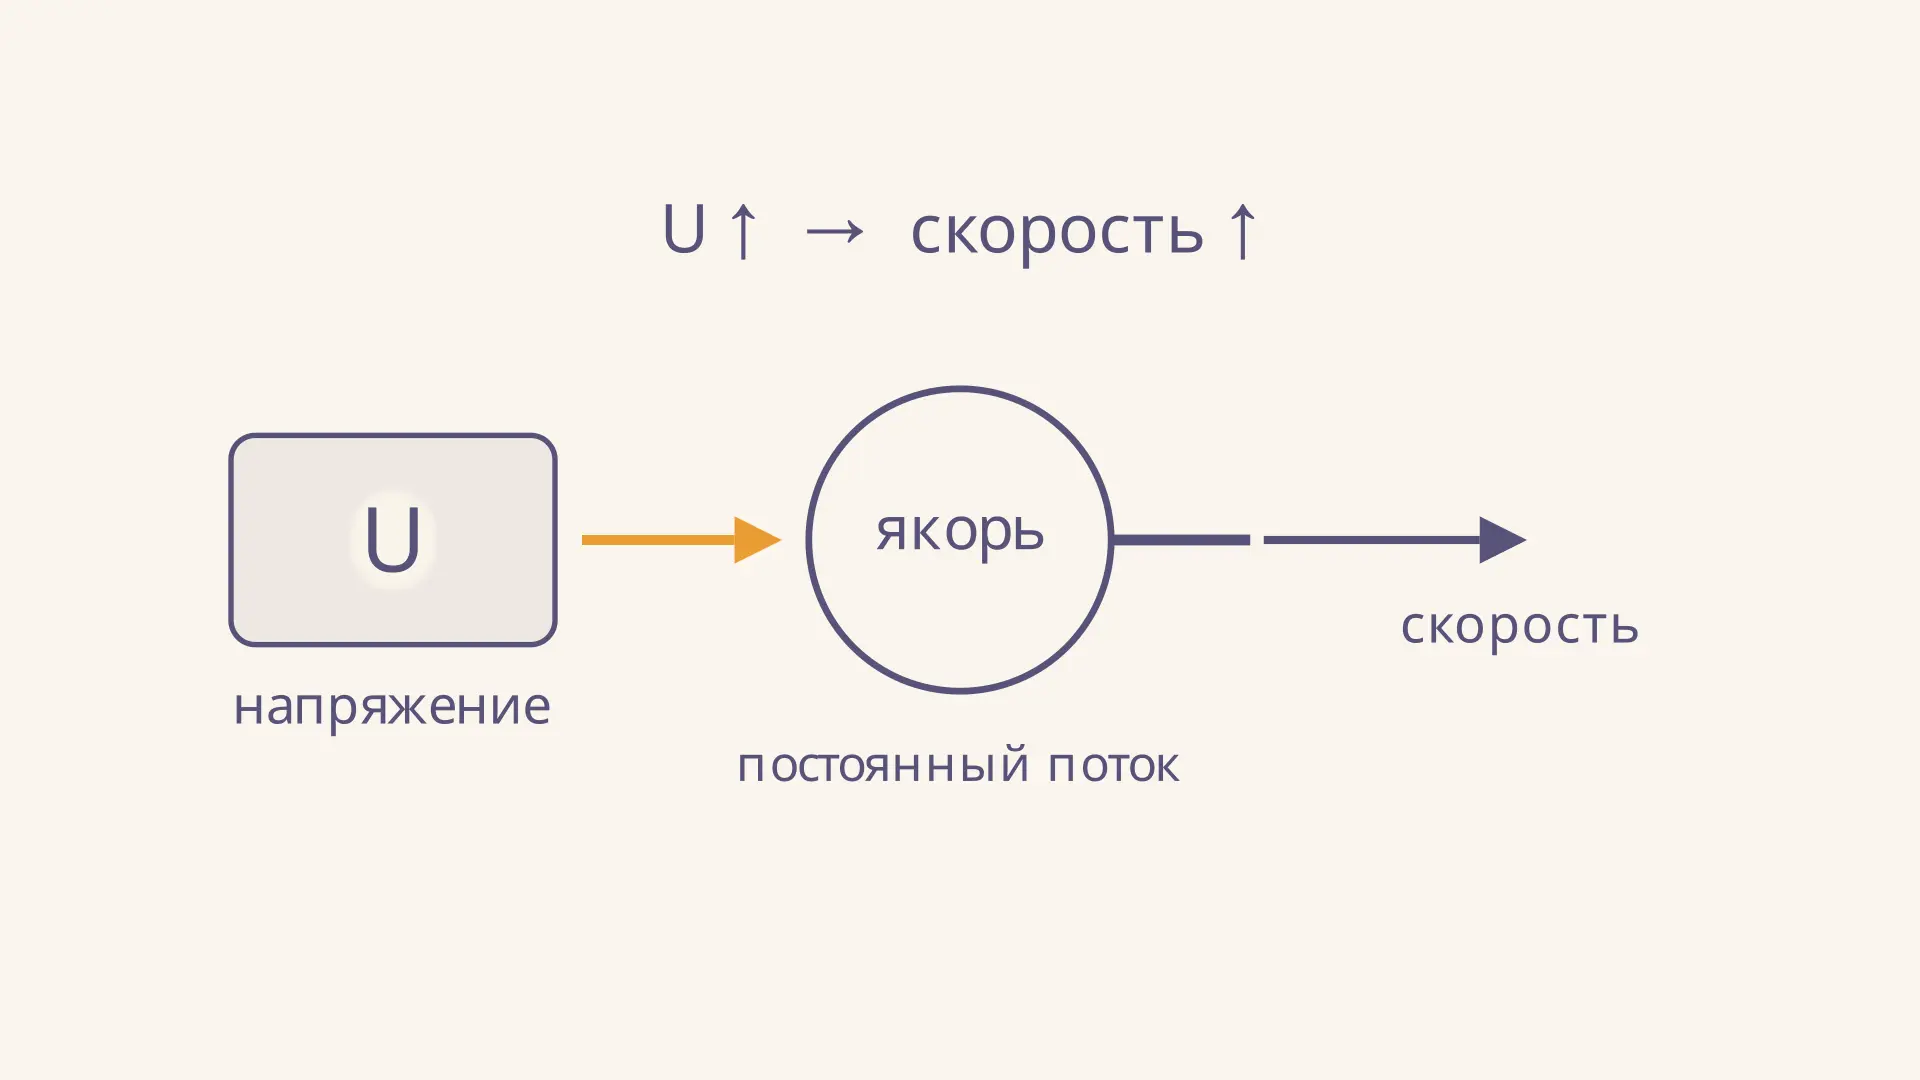
Регулирование скорости двигателя постоянного тока изменением напряжения состоит в управлении напряжением на якоре при поддержании магнитного потока примерно постоянным. При той же нагрузке повышение напряжения обычно увеличивает установившуюся скорость, а снижение уменьшает её. Однако скорость не равна просто напряжению: часть напряжения расходуется на сопротивлении якоря, причём это падение зависит от тока и нагрузки.
В калькуляторе ниже можно менять напряжение и момент, наблюдая смещение характеристики и рабочей точки. Это упрощённая модель двигателя независимого возбуждения или двигателя с постоянными магнитами: поток постоянен, механические потери и ограничения привода не учитываются. Она показывает установившиеся состояния, а не процесс разгона.
Почему напряжение меняет скорость
Вращающийся якорь сам создаёт противо-ЭДС, направленную против приложенного напряжения. При постоянном потоке она пропорциональна угловой скорости: чем быстрее вращение, тем больше противо-ЭДС. В установившемся режиме разность между напряжением источника и противо-ЭДС уравновешивает падение напряжения на сопротивлении якоря.
Представим, что нагрузка постоянна, а напряжение увеличили. Сразу после изменения скорость и противо-ЭДС ещё не успели существенно измениться, поэтому ток и электромагнитный момент возрастают. Избыточный момент разгоняет ротор. Затем растёт противо-ЭДС, ток уменьшается, и при равенстве момента двигателя моменту сопротивления устанавливается новая скорость. При снижении напряжения процесс идёт в обратную сторону, хотя реальные переходы зависят от инерции и схемы питания.
Ролик сопоставляет равновесные точки: движение маркера не является рассчитанной траекторией разгона по времени. Для неё понадобились бы индуктивность, момент инерции и закон изменения напряжения. Общий механизм появления противо-ЭДС и влияния поля также помогает понять реакция якоря машины постоянного тока: там рассматривается изменение поля, которым здесь пренебрегают.
Уравнение якоря и формула скорости
Введём напряжение якоря , его ток , сопротивление , противо-ЭДС и угловую скорость . Для установившегося режима без учёта падения напряжения на щётках:
Здесь - постоянная противо-ЭДС при выбранном неизменном потоке. Если и выражены в вольтах, а в радианах в секунду, единица - В·с/рад. Поэтому
где измеряется в оборотах в минуту. Коэффициент необходим: радиан в секунду и оборот в минуту не одно и то же. Эта система уравнений приведена, например, в учебных материалах MIT по двигателям постоянного тока.
При заданном токе изменение скорости пропорционально изменению напряжения: . Но делать такой вывод можно только при неизменных токе и потоке. Если изменилась нагрузка, изменится и ток, а значит, и падение . В расчёте разветвлённой цепи постоянного тока подробнее разобрано, как соотносятся напряжения и токи в электрической схеме.
Механические характеристики при разных напряжениях
В согласованных единицах СИ постоянная момента численно равна постоянной противо-ЭДС: . Если механическими потерями пренебречь, в установившемся режиме электромагнитный момент равен моменту нагрузки . Подстановка даёт
На графике скорости от момента это прямая. При постоянных и её наклон одинаков для разных напряжений; увеличение поднимает прямую параллельно вверх. Пересечение с осью скорости соответствует идеализированному нулевому электромагнитному моменту. Реальный холостой ход требует некоторого момента для преодоления потерь, поэтому реальная скорость холостого хода ниже идеальной.
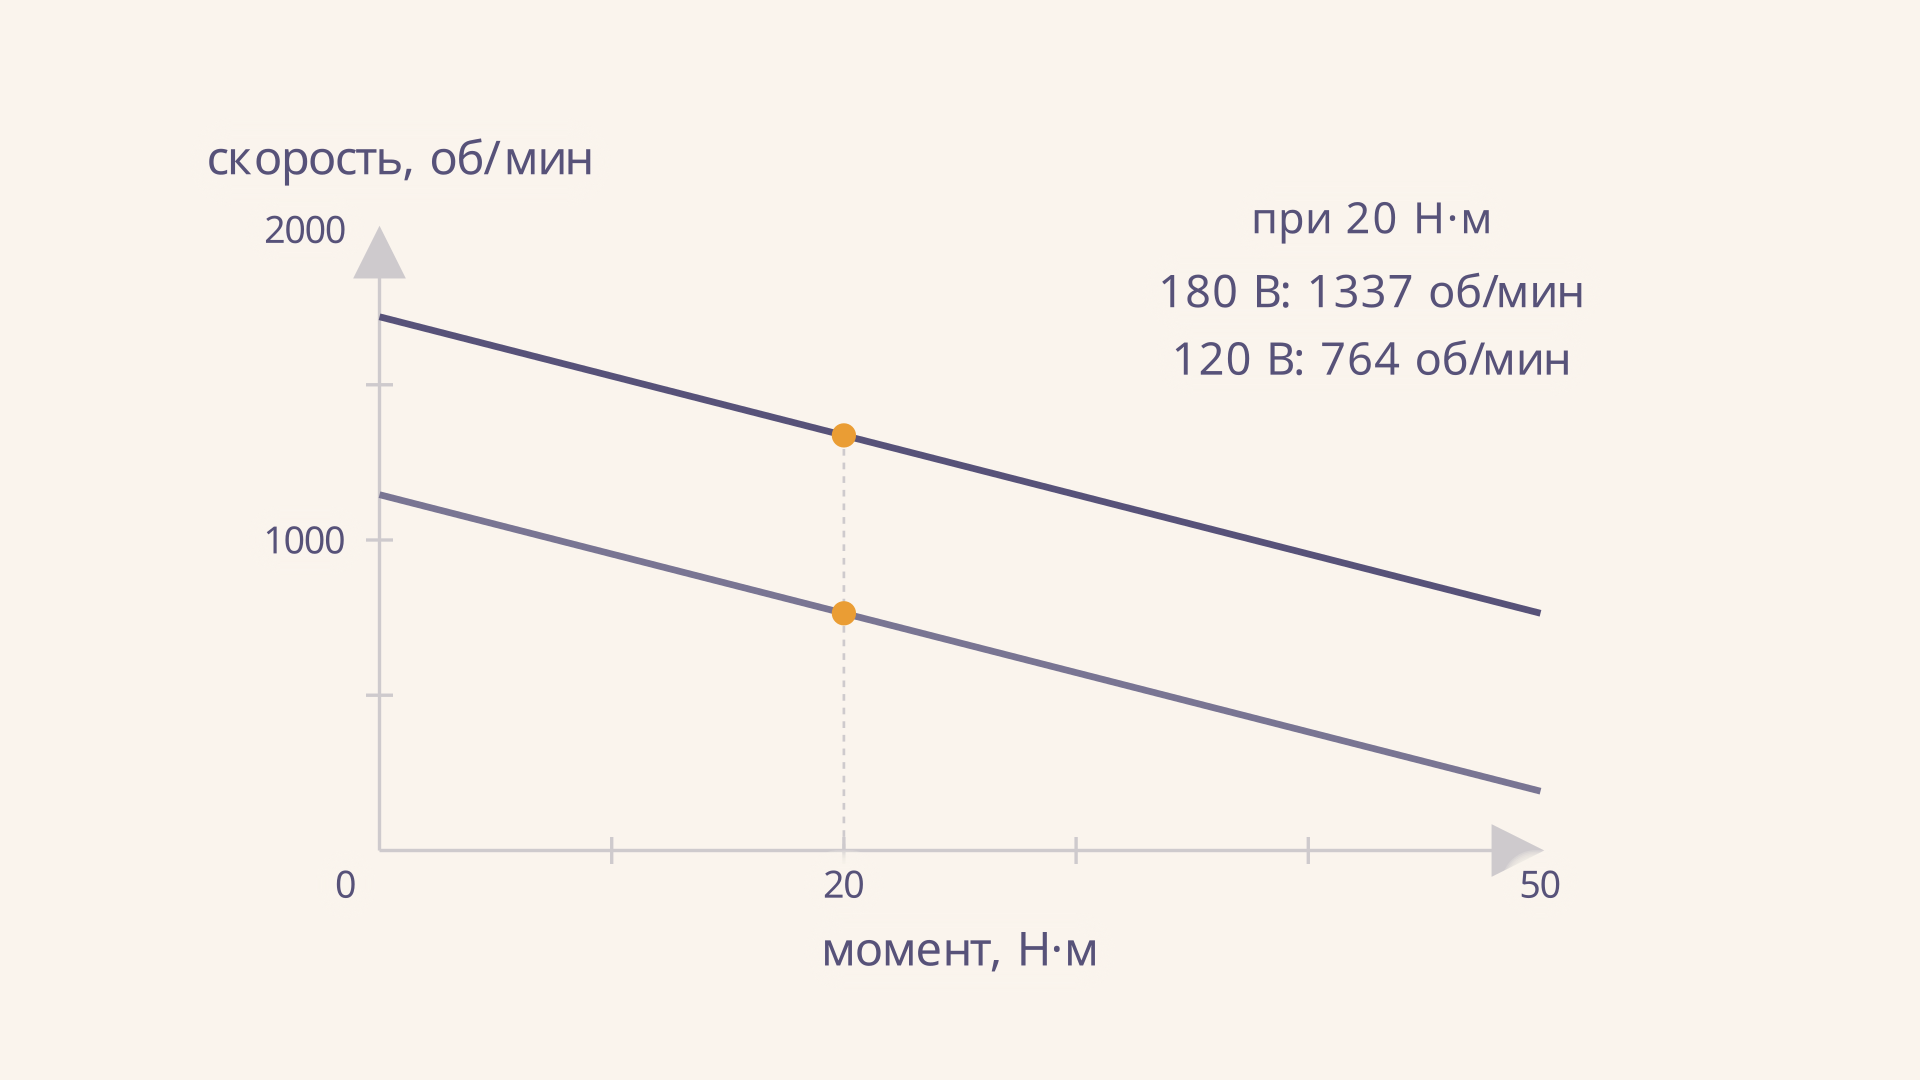
Рабочую точку определяет не только двигатель: она находится там, где его момент равен моменту сопротивления механизма. Здесь нагрузка принята постоянной. Для вентилятора или насоса момент может зависеть от скорости, и новую точку нужно находить на пересечении двух характеристик. В материале о двигателе параллельного возбуждения отдельно описаны скоростная и механическая характеристики машины.
Пример расчёта при двух напряжениях
Пусть Ом, В·с/рад и одновременно Н·м/А, момент нагрузки Н·м. Значения выбраны для учебного примера; это не паспорт конкретного двигателя. Поток одинаков в обоих режимах, механические потери опущены.
- Ток при заданном моменте: А.
- Падение на якоре: В.
- При В противо-ЭДС равна В, скорость рад/с, или примерно об/мин.
- При В получаем В, рад/с, или примерно об/мин.
Напряжение выросло в полтора раза, но скорость под нагрузкой выросла примерно в 1,75 раза. Причина - неизменное падение 40 В на сопротивлении: сравнивать нужно не полные напряжения, а разности . При нулевом моменте идеализированные скорости были бы около 1146 и 1719 об/мин соответственно. Калькулятор использует те же исходные величины, а округление выполняет только при выводе.
Как реализуют управление и ограничивают ток
Регулируемый преобразователь подаёт на якорь требуемое напряжение. Один из способов - широтно-импульсная модуляция: ключ периодически переключает питание, а коэффициент заполнения влияет на среднее напряжение. Связь среднего напряжения и скорости зависит от режима проводимости, пульсаций тока и падений в преобразователе; равенство среднего напряжения произведению напряжения шины на заполнение относится к идеализированной схеме. Модель Мичиганского университета отдельно учитывает электрическую и механическую динамику.
При пуске , поэтому противо-ЭДС в идеальной модели равна нулю, а установившееся значение тока заторможенного якоря при постоянном напряжении было бы . Сразу после включения индуктивность препятствует мгновенному скачку тока; затем ток может стать слишком большим. Его ограничивают средствами привода, например управляемым нарастанием напряжения и контуром тока. Для нашего примера при 120 В отношение равно 60 А, а не рабочим 20 А. Допустимость этих значений без паспортных данных неизвестна.
Диапазон регулирования и обратная связь
При постоянном потоке регулирование напряжения обычно применяют до базовой скорости, ограниченной допустимым напряжением. Если ток ограничен и поток постоянен, ограничен и электромагнитный момент: это область приблизительно постоянного допустимого момента, пока соблюдаются тепловые и прочие ограничения. На малых скоростях охлаждение может ухудшаться; нельзя предполагать одинаковую длительную нагрузочную способность без данных двигателя.
Без обратной связи скорость зависит от нагрузки: увеличение момента повышает ток и падение , опуская рабочую точку. Датчик скорости и регулятор могут корректировать напряжение, чтобы уменьшить ошибку, пока преобразователь располагает запасом напряжения и тока. Регулятор не отменяет физические ограничения: при их достижении заданная скорость может стать недостижимой.
Ослабление поля - другой способ расширить диапазон выше базовой скорости, но тогда меняется и параллельные прямые нашей модели уже не описывают сравнение. У двигателя последовательного возбуждения поток тоже зависит от тока; его особенности рассмотрены в статье о характеристике двигателя последовательного возбуждения. Применять к нему формулу с неизменным на всём диапазоне нельзя.
При выборе режима полезно сначала определить требуемый момент механизма на каждой скорости, а затем сопоставить его с длительно допустимым моментом двигателя. Пусковые и кратковременные нагрузки проверяют отдельно: даже если двигатель способен создать нужный момент несколько секунд, это не означает, что он выдержит его постоянно. Кроме теплового режима учитывают допустимую скорость вращения и пределы преобразователя.
Для расчёта с обратной связью важно различать задание скорости и реально приложенное напряжение. Регулятор сравнивает измеренную скорость с заданием и меняет управляющий сигнал; при увеличении нагрузки он может поднять напряжение, чтобы восстановить скорость. Если доступное напряжение уже достигло предела, дальнейшая компенсация невозможна. При ограничении тока аналогично ограничивается и момент разгона. Поэтому таблица установившихся скоростей сама по себе не позволяет определить ни время выхода на режим, ни максимальное ускорение. Для этого требуется модель переходного процесса и параметры привода.
Частые ошибки
- Считать скорость строго пропорциональной напряжению при любой нагрузке. Учитывайте падение и изменение тока.
- Подставлять обороты в минуту вместо радиан в секунду. Перед применением переведите единицы.
- Путать электромагнитный момент с моментом на валу. Разница связана с механическими и другими потерями.
- Принимать расчётную характеристику за допустимую. Ток, напряжение, нагрев и скорость ограничиваются характеристиками конкретного двигателя и преобразователя.
- Использовать постоянный поток для последовательного возбуждения без проверки. Изменение тока там меняет поле и форму характеристики.
FAQ
Можно ли снизить скорость одним уменьшением напряжения?
Да, для двигателя с постоянным потоком это стандартный принцип. Но требуемый момент должен оставаться доступным при допустимом токе; на малой скорости следует проверить охлаждение и устойчивость работы.
Почему скорость падает при увеличении нагрузки?
Для создания большего момента нужен больший ток. Падение напряжения возрастает, противо-ЭДС и установившаяся скорость уменьшаются. Обратная связь может частично компенсировать падение, повышая напряжение в доступных пределах.
Изменяется ли направление вращения при снижении напряжения?
Положительное напряжение, уменьшенное без смены полярности, само по себе не означает реверса. Направление момента зависит от полярности тока якоря относительно поля; безопасный реверс определяется схемой привода и режимом работы.
Коротко
При постоянном потоке скорость двигателя задаётся соотношением . Изменение напряжения сдвигает идеализированную механическую характеристику параллельно, а фактическая рабочая точка зависит от нагрузки. Для практического привода дополнительно проверяют ток, нагрев, пределы напряжения и работу регулятора.
Читайте также
Регулирование скорости двигателя изменением частоты
Как частотный преобразователь регулирует скорость асинхронного двигателя: формулы скорости и скольжения, закон U/f, пример расчёта и ограничения привода.
Регулирование скорости двигателя числом полюсов
Как изменение числа полюсов обмотки регулирует скорость асинхронного двигателя: формулы, схема Даландера, расчёт скольжения и выбор двухскоростного привода.
Режимы торможения асинхронного двигателя
Режимы торможения асинхронного двигателя: рекуперация, противовключение и постоянный ток. Сравним скольжение, направление энергии и условия остановки.
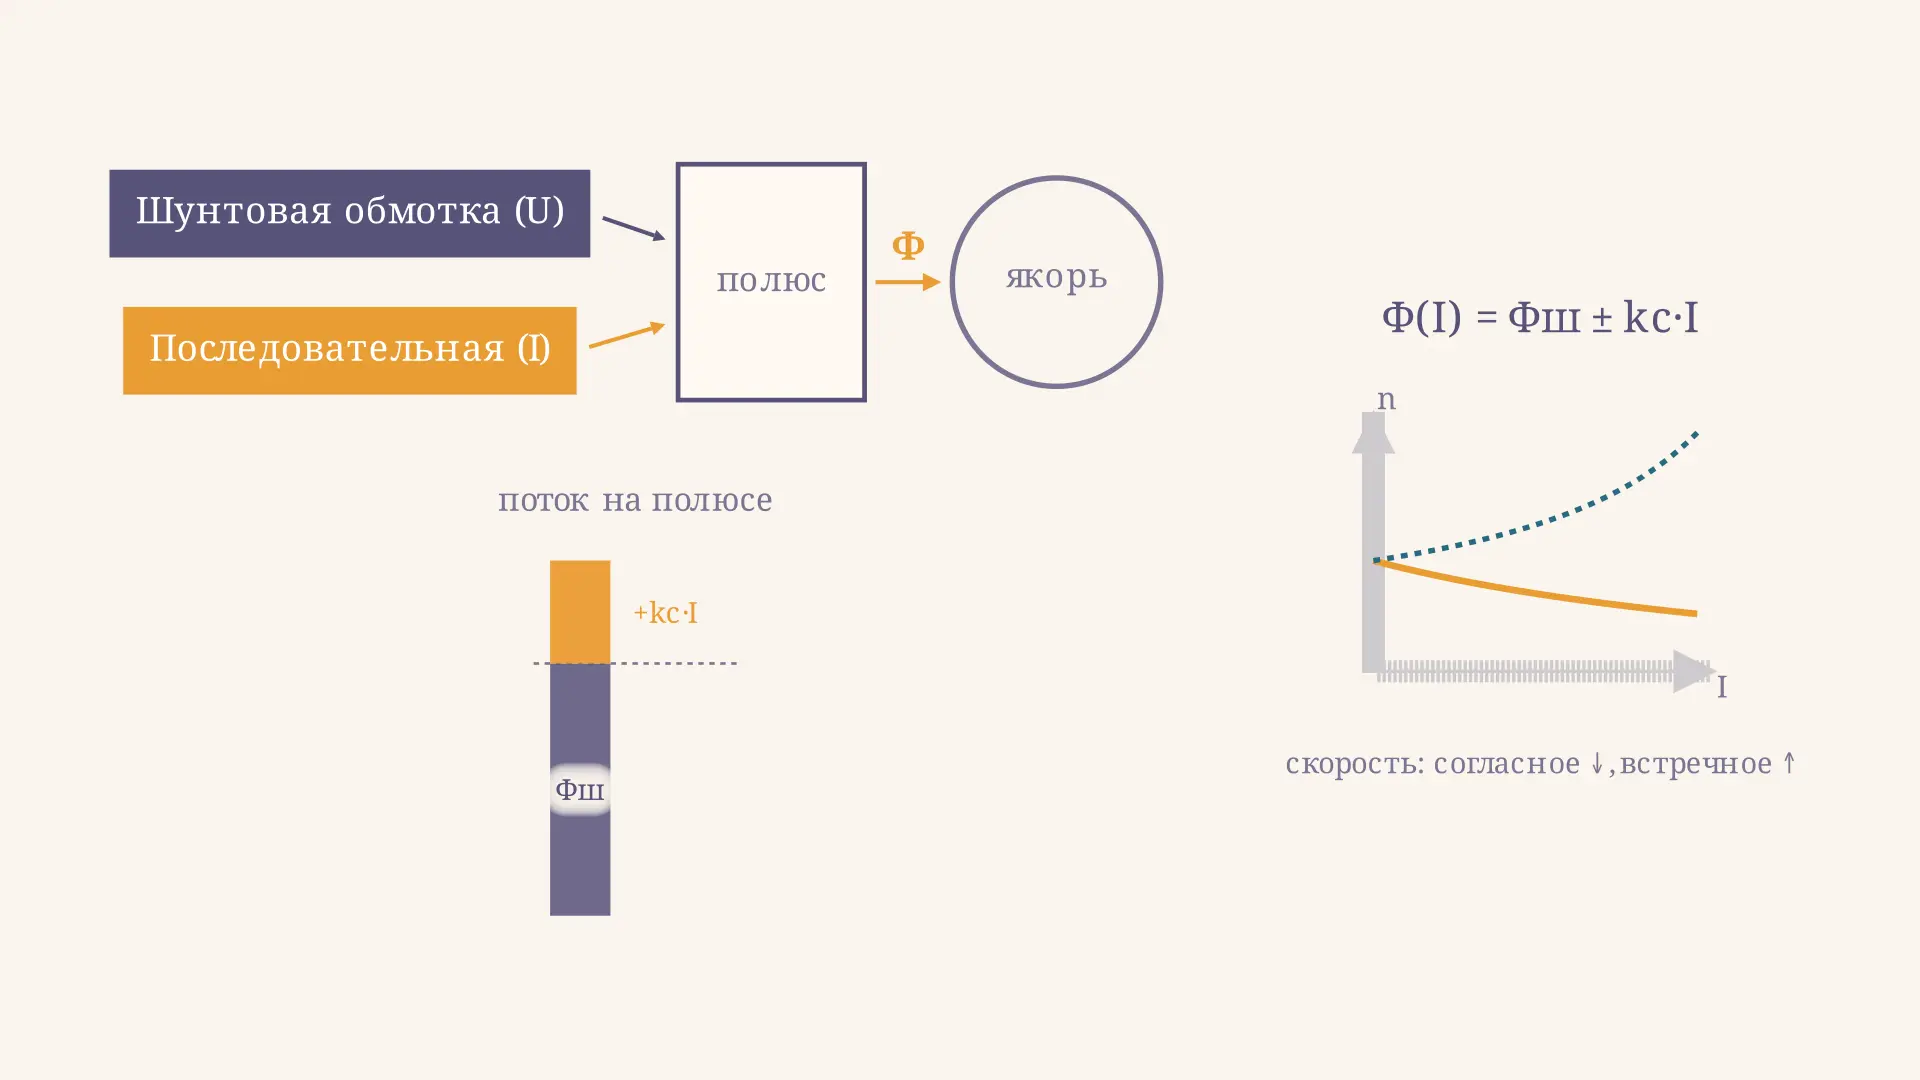
Двигатель смешанного возбуждения: характеристика
Характеристика двигателя постоянного тока смешанного возбуждения: поток складывается из потока шунтовой и последовательной обмоток, формулы момента и частоты вращения, согласное и встречное включение.
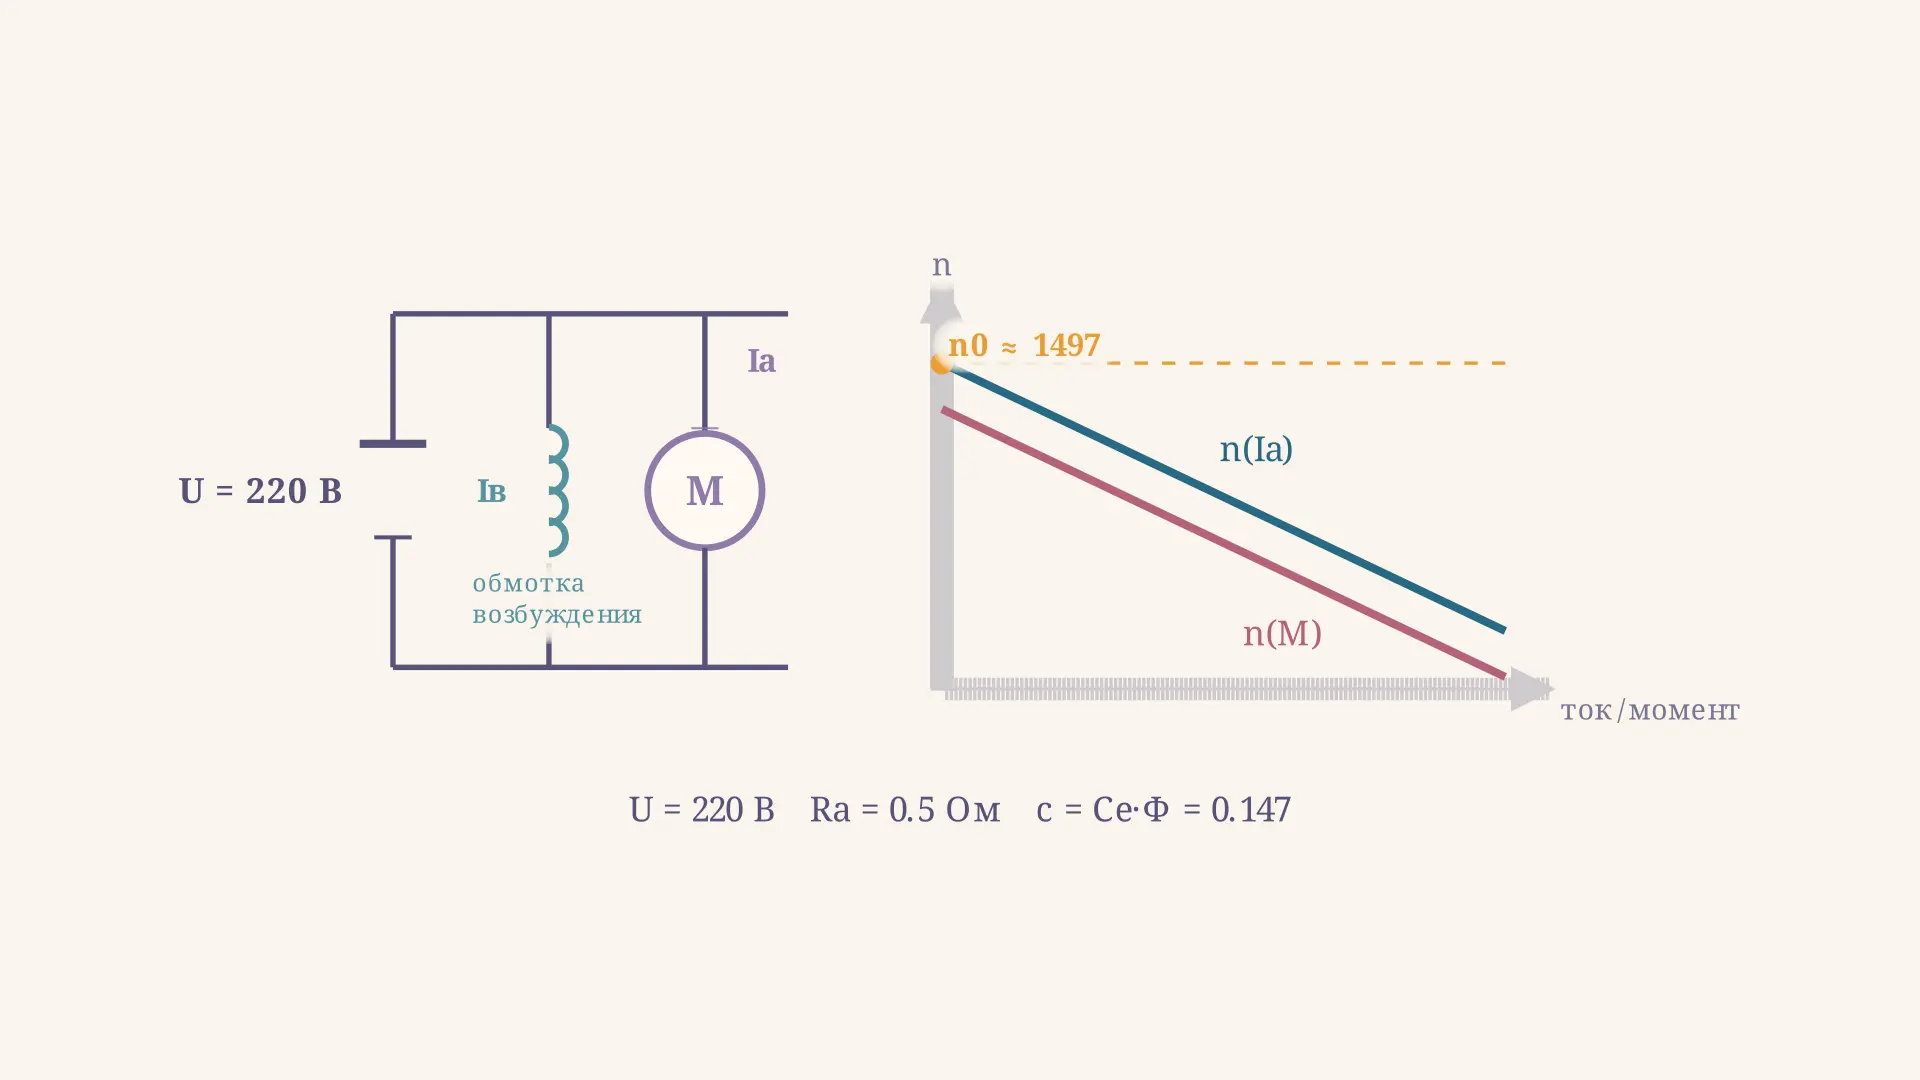
Двигатель параллельного возбуждения: характеристики
Характеристика двигателя постоянного тока параллельного возбуждения: скоростная и механическая, формулы частоты и момента, почему они жёсткие, регулирование скорости и частые ошибки в задачах.
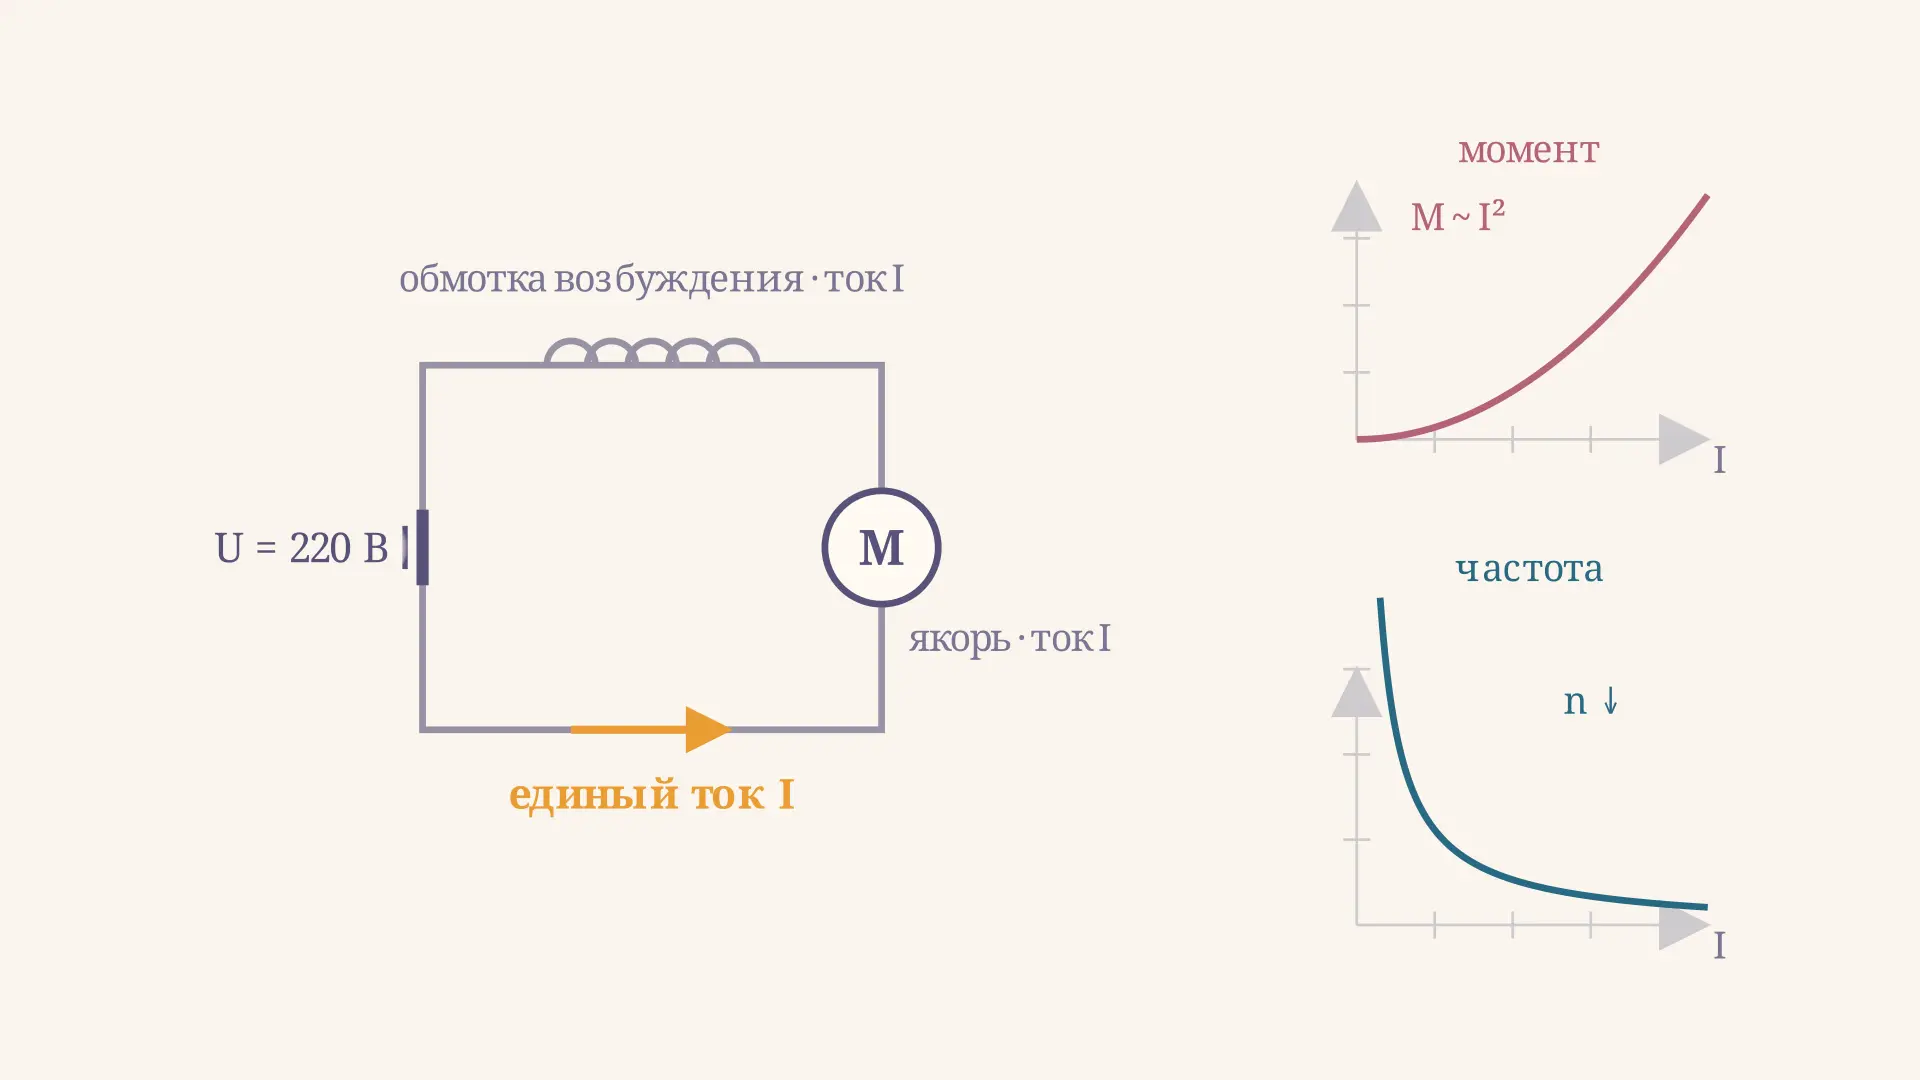
Двигатель постоянного тока последовательного возбуждения
Характеристики двигателя постоянного тока последовательного возбуждения: формулы момента и частоты вращения, почему момент растёт как квадрат тока, мягкая характеристика и опасность разноса.