Регулирование скорости двигателя числом полюсов
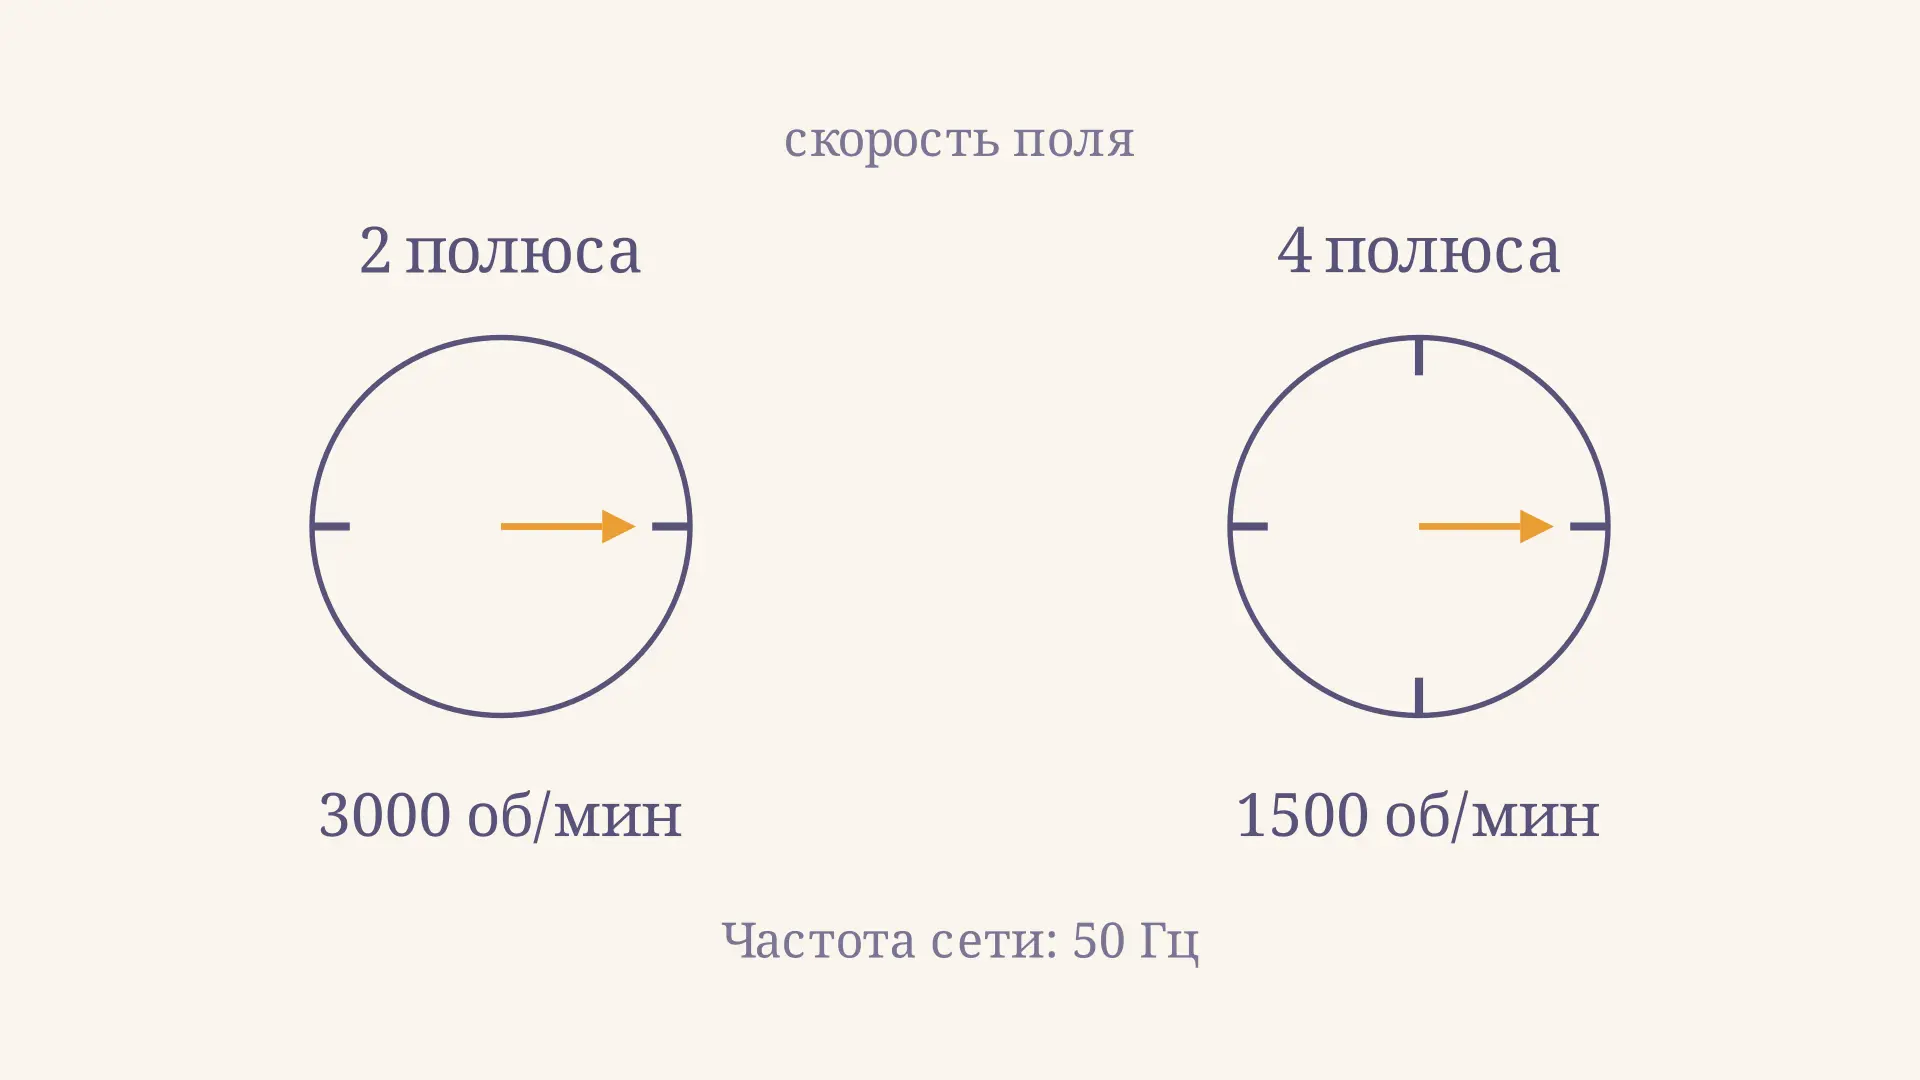
Регулирование скорости асинхронного двигателя изменением числа полюсов позволяет получить несколько фиксированных ступеней скорости при одной частоте сети. Переключение обмотки статора меняет число полюсов вращающегося магнитного поля: при большем числе полюсов поле вращается медленнее, а вместе с ним изменяется установившаяся скорость ротора. Например, при 50 Гц четырём полюсам соответствует скорость поля 1500 об/мин, а двум - 3000 об/мин. Ротор в двигательном режиме отстаёт от поля. В калькуляторе можно сравнить ступени и увидеть влияние заданного скольжения.
Почему число полюсов определяет скорость
Трёхфазные токи в обмотке статора создают вращающееся магнитное поле. Число его полюсов определяется пространственным расположением и соединением секций обмотки. Если полюсов больше, за один электрический период поле проходит меньшую долю механического оборота. Поэтому при неизменной частоте сети синхронная частота вращения обратно пропорциональна числу полюсов:
где измеряется в об/мин, - частота в герцах, - полное число полюсов, а - число пар полюсов. Обозначение особенно важно: число полюсов всегда чётно, и подставлять число пар в формулу с коэффициентом 120 нельзя.
Золотая стрелка обозначает направление поля, а короткие метки условно показывают расположение полюсов. Скорости на рисунке относятся к полю при 50 Гц. Изменение соединения секций меняет пространственную картину поля; частота сети при этом остаётся прежней. Работа магнитной цепи и её составные участки подробнее рассматриваются в материале о расчёте разветвлённой магнитной цепи.
Скорость ротора и скольжение
Поле индуцирует токи в роторе благодаря относительному движению. Для создания электромагнитного момента в обычном двигательном режиме ротор должен вращаться чуть медленнее поля. Относительное отставание называют скольжением:
Здесь - скорость ротора в об/мин, а подставляют в долях единицы: 4 % означает 0,04. При увеличении нагрузки скольжение обычно растёт, пока двигатель работает на устойчивом участке своей характеристики. Его нельзя вычислить по одним только частоте и числу полюсов: нужны дополнительные данные о машине и нагрузке. Подробнее связь скорости и момента показана в статье о механической характеристике асинхронного двигателя.
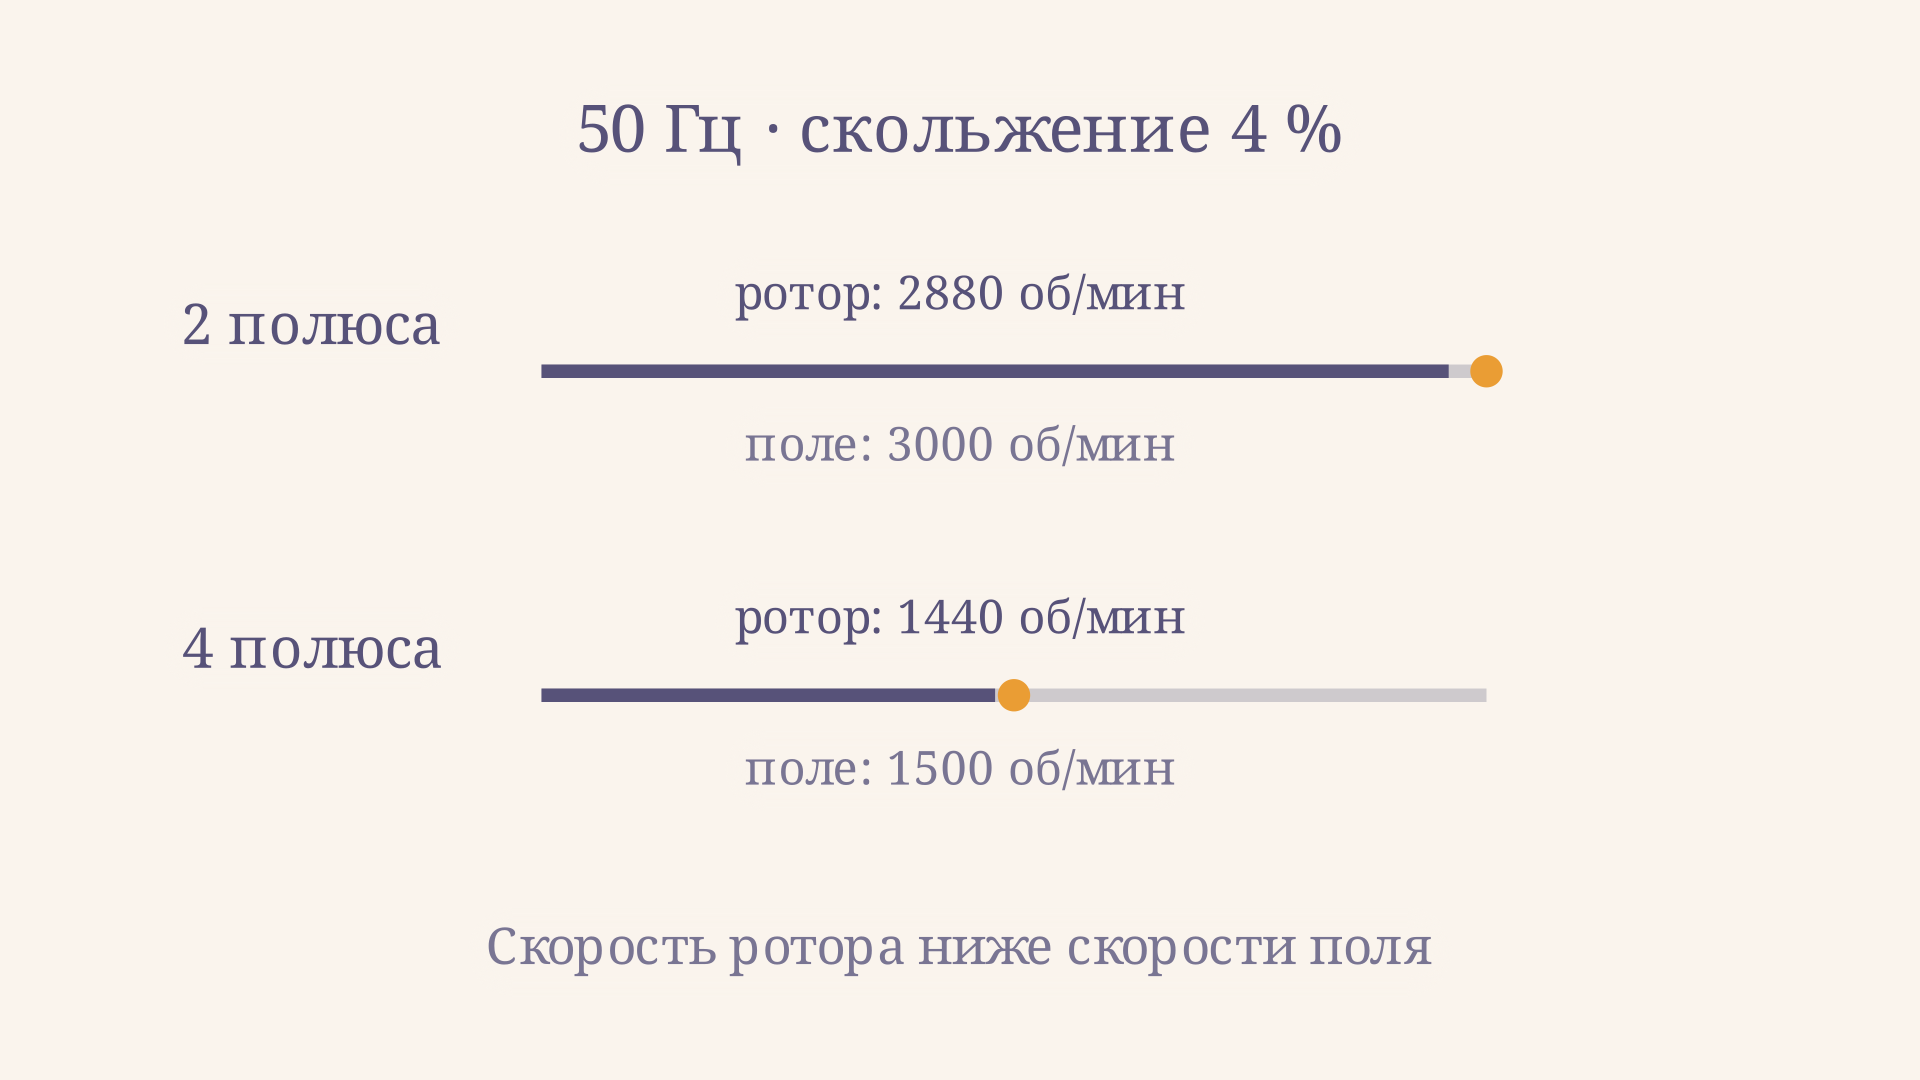
Для иллюстрации обе ступени выше рассчитаны при одинаковом скольжении 4 %. Это учебное допущение, а не обещание одинакового скольжения реального двигателя на обеих скоростях. Паспортные значения могут отличаться: например, каталог Siemens для двигателя с обмоткой Даландера указывает для одного исполнения 1390 и 2800 об/мин при синхронных 1500 и 3000 об/мин соответственно.
Как получают несколько ступеней
Один вариант - разместить в статоре две независимые обмотки с разным числом полюсов. При подключении одной из них двигатель работает на соответствующей ступени; вторая в этом режиме отключена. Такое решение допускает разные сочетания скоростей, но требует места под обе обмотки и усложняет конструкцию.
Другой вариант - полюсопереключаемая обмотка Даландера. Её секции специально выполнены и выведены так, чтобы при предусмотренном изготовителем переключении изменить распределение полюсов в отношении 2:1. При постоянной частоте сети синхронные скорости также относятся как 1:2. Например, обмотка на 4/2 полюса даёт 1500/3000 об/мин при 50 Гц. Речь идёт о переключении групп секций специально рассчитанной обмотки, а не о произвольном изменении соединения любого трёхфазного двигателя.
Для разных исполнений используют различные схемы соединения, рассчитанные на определённый характер нагрузки. Приближённо различают варианты для постоянного момента и для переменного момента; реальные допустимые мощности, токи и моменты на обеих ступенях берут из паспорта. Отношение скоростей само по себе не гарантирует ни постоянства момента, ни точного удвоения мощности.
Пример расчёта для 4 и 2 полюсов
Пусть частота питания равна 50 Гц, обмотка переключается с четырёх полюсов на два, а для учебного расчёта скольжение на каждой ступени задано одинаковым: . Найдём сначала скорости поля:
Теперь учтём заданное отставание ротора:
В этом примере скорость ротора на второй ступени вдвое выше первой именно потому, что скольжение принято одинаковым. При разных нагрузочных скольжениях точное отношение скоростей ротора будет иным. Например, чтобы перейти от паспортной скорости к скольжению, нужно разность синхронной и паспортной скоростей разделить на синхронную. Для 1440 об/мин при поле 1500 об/мин это , или 4 %.
Для ориентира при той же частоте 50 Гц шесть полюсов дают 1000 об/мин, восемь - 750 об/мин синхронной скорости. Калькулятор показывает эти значения и позволяет менять скольжение, но не утверждает, что все четыре числа полюсов доступны одной машине.
При чтении обозначений на табличке двигателя полезно различать расчётную синхронную и номинальную механическую скорость. Первая следует из частоты и числа полюсов, вторая относится к конкретному режиму и нагрузке машины. Если известна только частота и указанная скорость вала, сначала ищут ближайшую большую синхронную скорость из допустимого ряда, а затем проверяют рассчитанное скольжение и паспортные данные. Такое сопоставление помогает обнаружить ошибку в условии, но без сведений о режиме не всегда однозначно определяет конструкцию обмотки.
Момент, мощность и выбор нагрузки
Для установившегося вращения механическая мощность на валу связана с моментом выражением , где . При одинаковом моменте удвоение скорости означает удвоение механической мощности; при одинаковой мощности момент на большей скорости, напротив, меньше. Это соотношение помогает проверить рассуждение, но не заменяет данные о потерях и допустимом нагреве.
У конвейера может потребоваться близкий к постоянному момент на разных скоростях, а у вентилятора нагрузка заметно меняется со скоростью. Поэтому двигатель выбирают вместе с механизмом: проверяют допустимый момент, мощность, ток и охлаждение на каждой ступени. У самовентилируемого двигателя охлаждение на малой скорости может быть слабее. Особенно внимательно рассматривают пуск и переход между ступенями, инерцию нагрузки и допустимую частоту переключений.
Переключение контакторов должно соответствовать документации производителя и предусматривать электрические и механические блокировки. Конкретную схему подключения и защиту подбирает специалист по паспорту двигателя и условиям установки. О том, почему при пуске возникает большой ток, рассказано в статье о кратности пускового тока.
При переходе с высокой ступени на низкую ротор некоторое время может вращаться быстрее нового поля. В этот переходный момент машина способна перейти в генераторный режим и создать тормозящий момент; запасённая в механизме энергия влияет на процесс. Длительность и величину тока нельзя определить из формулы синхронной скорости: для этого нужны параметры двигателя, момент инерции, нагрузка и схема управления. Такой переход не изображён в сравнительной анимации выше.
При выборе аппаратов также важно знать, в каком порядке допускается включать и отключать обмотки, какое время выдержки требуется и какие токовые защиты применимы на каждой скорости. Номинальные данные двух ступеней читают отдельно. Одна лишь надпись «двухскоростной» не сообщает ни схему выводов, ни предельно допустимый момент.
Сравнение с частотным регулированием
Переключение полюсов удобно, когда достаточно двух или нескольких заранее заданных скоростей: например, для двух режимов вентилятора или станочного привода. При работе от сети оно не требует частотного преобразователя, но число ступеней ограничено конструкцией обмотки. Между ступенями двигатель не получает произвольную установившуюся скорость этим способом.
Частотный преобразователь меняет частоту питания и позволяет задавать скорость более плавно в пределах возможностей двигателя и привода. При выборе нужно учитывать стоимость, допустимый диапазон, нагрев и требования к процессу. В любом случае фактическую рабочую точку определяет пересечение характеристик двигателя и механизма; самозапуск группы двигателей ставит дополнительные вопросы к сети, рассмотренные в материале о самозапуске электродвигателей.
Частые ошибки
- Путать полюса и пары полюсов. Для четырёх полюсов , но ; обе формы формулы должны дать 1500 об/мин при 50 Гц.
- Принимать скорость поля за паспортную скорость вала. При положительной нагрузке в двигательном режиме ротор отстаёт; величина скольжения зависит от режима.
- Считать схему Даландера универсальной перемычкой. Переключение возможно только у обмотки и выводов, предусмотренных конструкцией и схемой изготовителя.
- Предполагать равенство момента на всех ступенях. Допустимые момент и мощность зависят от исполнения, охлаждения и номинальных данных.
- Считать переключение плавным регулированием. Оно даёт отдельные ступени; во время перехода скорость и момент меняются по динамике конкретного привода.
FAQ
Можно ли получить три скорости переключением полюсов?
Можно при соответствующей конструкции, например с дополнительными обмотками или их комбинацией. Наличие трёх скоростей нельзя заключить только по обозначению одной обмотки Даландера.
Меняется ли частота сети при переключении?
Нет. В рассматриваемом способе частота питания остаётся постоянной, а меняется число полюсов поля статора. В частотном приводе принцип регулирования другой.
Почему в калькуляторе допускается нулевое скольжение?
Это предельный случай для сравнения скоростей поля и ротора. В обычном установившемся двигательном режиме для ненулевого момента необходимо положительное скольжение.
Коротко
При постоянной частоте синхронная скорость равна : чем больше полюсов, тем медленнее поле. Специальная полюсопереключаемая обмотка создаёт несколько ступеней, а скорость ротора определяется ещё и скольжением. Выбирать двигатель и аппаратуру следует по паспортным характеристикам каждой ступени и нагрузке механизма.
Читайте также
Регулирование скорости двигателя изменением частоты
Как частотный преобразователь регулирует скорость асинхронного двигателя: формулы скорости и скольжения, закон U/f, пример расчёта и ограничения привода.
Режимы торможения асинхронного двигателя
Режимы торможения асинхронного двигателя: рекуперация, противовключение и постоянный ток. Сравним скольжение, направление энергии и условия остановки.
Асинхронный пуск синхронного двигателя: схема и этапы
Как синхронный двигатель разгоняется с помощью пусковой обмотки, когда подают возбуждение и как рассчитать скольжение и частоту тока ротора на примере.
Асинхронный режим энергосистемы: признаки и расчёт
Асинхронный режим энергосистемы: почему нарушается синхронизм, как связаны скольжение и колебания мощности, как работают защита, ресинхронизация и разделение сети.
Краевая дислокация кристалла: строение и движение
Как устроена краевая дислокация кристалла, почему она движется при сдвиге и создаёт поле напряжений. Пример расчёта напряжения, влияние препятствий и ограничения упругой модели.
Расчёт фундамента на сдвиг: проверка скольжения
Расчёт фундамента на сдвиг по подошве: как определить силы, сравнить горизонтальную нагрузку с пределом трения и оценить границы учебной модели на примере.