Асинхронный режим энергосистемы: признаки и расчёт
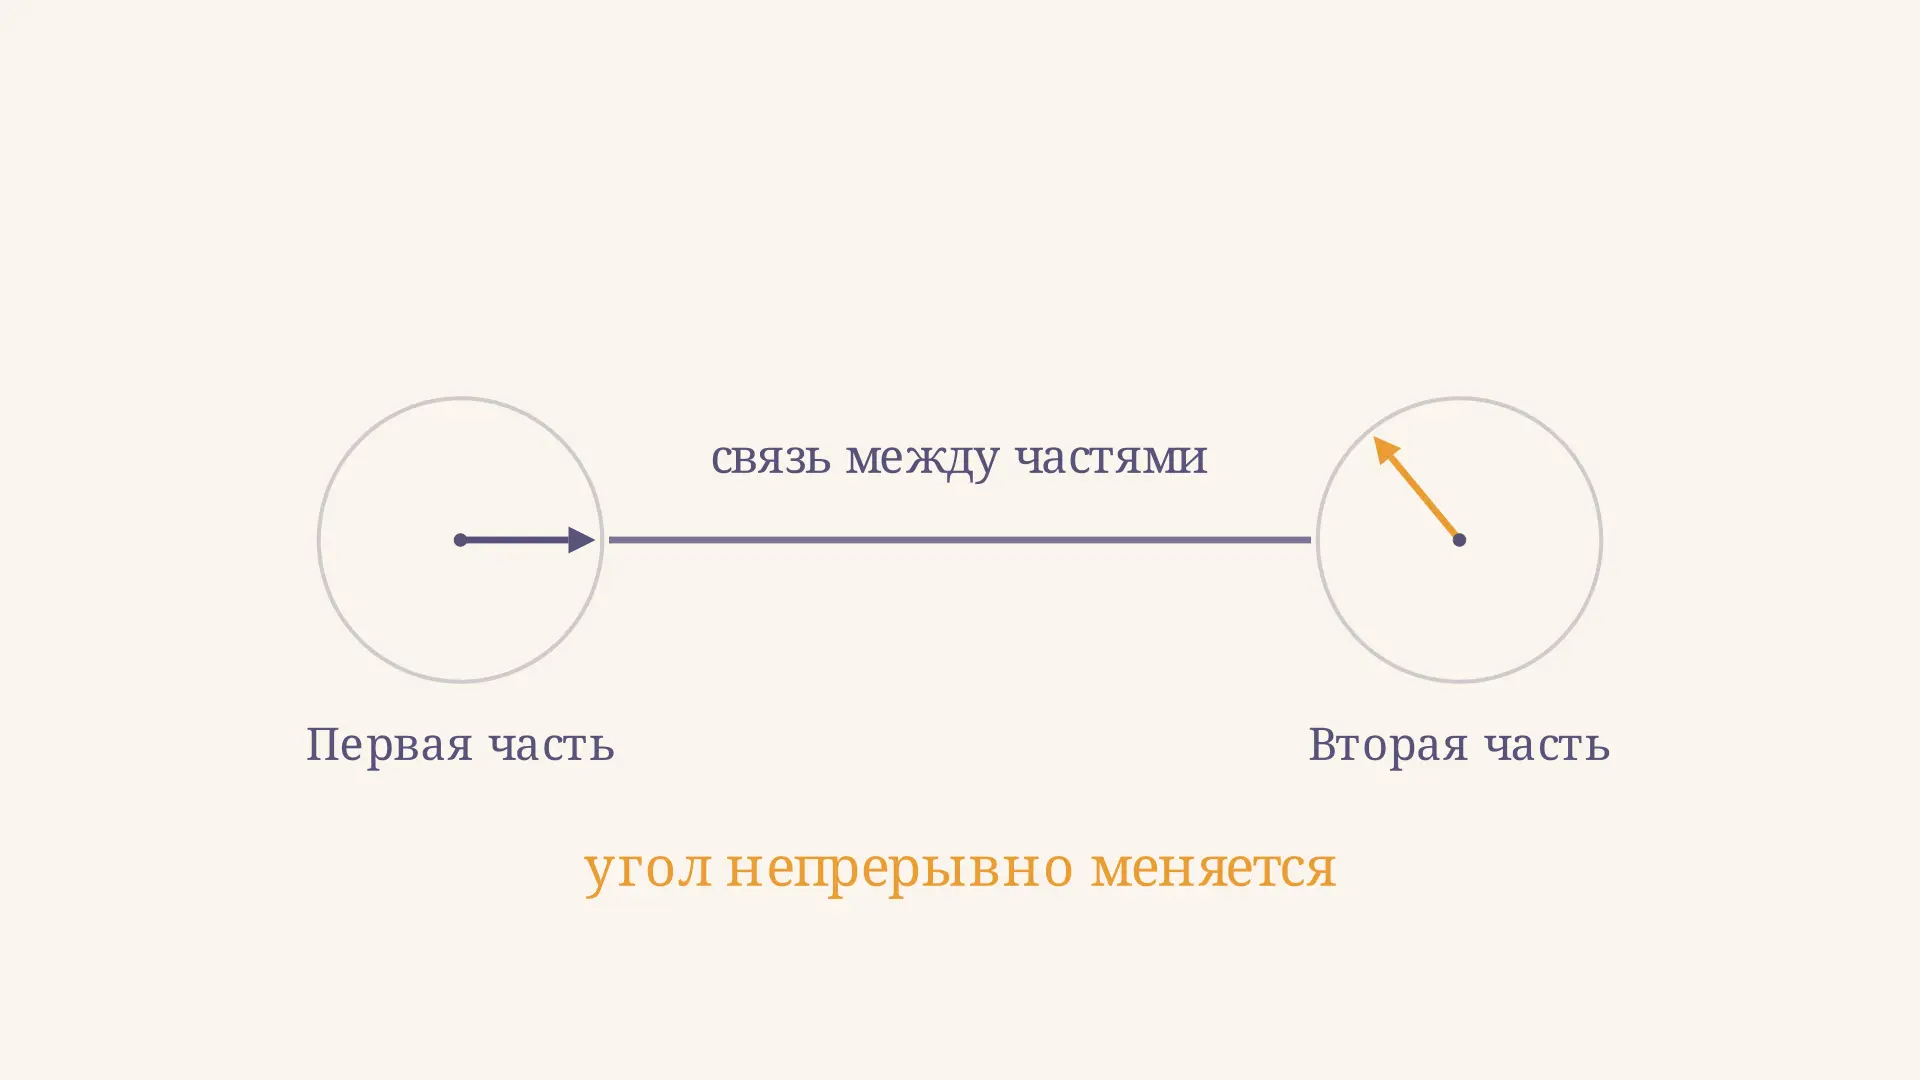
Асинхронный режим энергосистемы возникает, когда связанные между собой синхронные машины или группы машин теряют взаимный синхронизм: их относительный электрический угол не остаётся ограниченным около рабочего значения, а проходит последовательные циклы скольжения. При этом мощность по связи и напряжения могут сильно колебаться. Это аварийный процесс, который важно отличать от обычных затухающих качаний. Калькулятор ниже показывает, как заданная разность частот связана с периодом изменения угла и мощности в упрощённой схеме.
Что происходит при потере синхронизма
В нормальном режиме роторы синхронных генераторов и связанные с ними эквивалентные векторы напряжения вращаются с общей электрической частотой. Между векторами обычно есть угол: одинаковая частота не означает совпадение фаз. При неизменной нагрузке этот относительный угол постоянен, а по линии передаётся активная мощность.
После сильного возмущения равновесие может нарушиться. Если углы сначала расходятся, а потом возвращаются и колебания затухают, синхронизм восстановлен. При потере синхронизма одна группа машин обгоняет другую: развёрнутый относительный угол проходит , затем следующий оборот. Такой проход называют циклом скольжения или проскальзыванием полюсов. На практике скорость изменения угла не обязана быть постоянной, а дальнейшая судьба режима зависит от сети, генерации, нагрузок и автоматики.
Сильное короткое замыкание, длительное отключение повреждения, потеря важной линии или существенный дисбаланс мощности могут стать причиной выпадения из синхронизма. Конкретный результат определяется исходным режимом и переходным процессом; один факт отключения линии не доказывает, что возник асинхронный ход.
Угол, частота и период скольжения
Пусть - электрический угол первой группы относительно второй, а и - их электрические частоты. Тогда
где угол выражен в радианах, время - в секундах, частоты - в герцах. При постоянной разности получаем . Скорость изменения угла имеет знак: он показывает, какая группа опережает другую. Если нужны только продолжительность цикла и модуль скольжения, знак несущественен:
Например, при Гц и Гц разность равна Гц. За секунду угол увеличится на , а полный оборот займёт с. Это расчёт для постоянных частот; при меняющемся скольжении нужно интегрировать их разность, а не подставлять мгновенное значение в формулу для всего цикла.
Частота скольжения здесь измеряет относительное движение двух частей энергосистемы. Не следует автоматически переносить её на скольжение ротора асинхронного двигателя: там сравнивают скорость ротора со скоростью вращения поля статора. Другой контекст этой величины показан в статье о механической характеристике асинхронного двигателя.
Почему меняется мощность связи
Для объяснения возьмём два идеальных источника с постоянными модулями внутренних напряжений , , соединённых чисто реактивным сопротивлением . Если активными потерями пренебречь, мощность первого источника, направленная ко второму, равна
Величины выражены в относительных единицах на согласованном базисе. Фазовый угол действительно связан с обменом мощностью; его определение для синхронной машины описано в документации PSCAD. Формула выше относится именно к идеализированной связи, а не к любой реальной схеме.
При о.е. и о.е. амплитуда о.е. Возьмём начальный угол и постоянную разность частот Гц. Через с угол составит , а мощность о.е. Через с угол достигнет и мощность станет нулевой; через с при она составит о.е. Отрицательный знак означает обратное направление активного обмена. К пяти секундам модель завершит цикл.
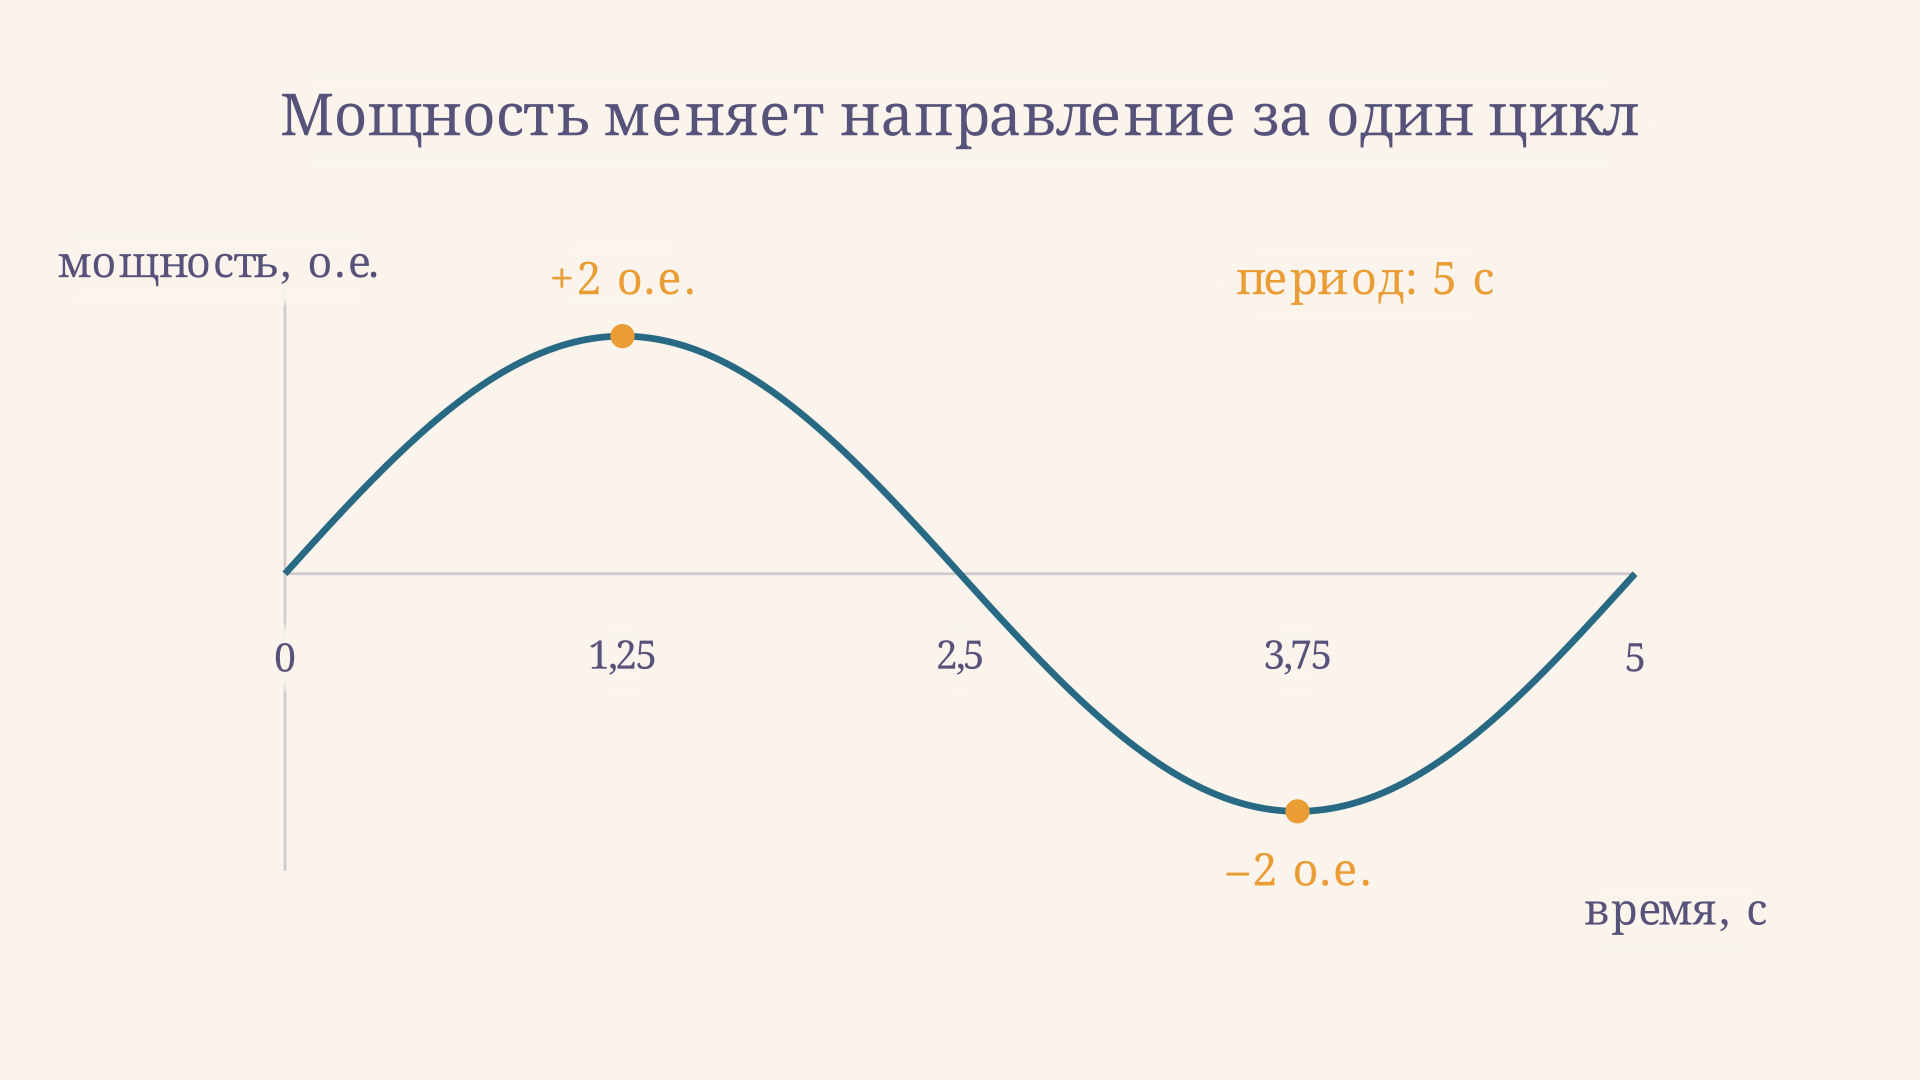
Эта синусоида - иллюстрация, а не запись аварии. Модель задаёт скольжение извне и не рассчитывает ускорения роторов, демпфирование, изменения возбуждения, напряжений и топологии. В реальной сети форма колебаний сложнее; напряжение, ток и мощность наблюдают совместно. Общий смысл периода и фазы разобран в материале о гармонических колебаниях, но здесь синусоидальный график получен только при указанных упрощениях.
При других значениях скольжения калькулятор сохраняет те же пределы мощности: в этой модели они зависят от напряжений и сопротивления, а не от заданной разности частот. Меняется лишь горизонтальный масштаб графика. Например, удвоение разности частот до Гц сокращает период до с; максимум и минимум при этом остаются равными и о.е. В настоящей системе изменение скорости способно влиять и на другие параметры, поэтому такой вывод нельзя без проверки переносить на объект.
Знак угла также следует увязать с направлением отсчёта. Если поменять местами источники, относительный угол и направление положительной мощности изменят знак одновременно. Физическое направление перетока при этом не меняется: меняется только способ его записи. Эта проверка особенно полезна, когда в условии задачи приняты обозначения, отличные от использованных в статье.
Признаки и последствия для оборудования
На осциллограммах асинхронного хода могут быть видны повторяющиеся изменения активной и реактивной мощности, тока и напряжения, а также перемещение относительного угла. В отдельных точках системы напряжение способно существенно снижаться, токи и электромагнитные моменты - возрастать. Это создаёт нагрузку на машины, линии и потребителей; глубина провалов и величина токов зависят от электрических расстояний и режима.
Одного колебания мощности для диагноза недостаточно. При устойчивом качании относительный угол остаётся ограниченным и может вернуться к равновесию; при асинхронном ходе происходит последовательное взаимное проскальзывание. Показания с разных подстанций, частоты, углы и сигналы защит помогают понять картину. Разница между затухающими и незатухающими колебаниями разобрана в статье о затухающих колебаниях, хотя реальная энергосистема нелинейна и состоит из многих машин.
Токи при этом не стоит путать с пусковым током асинхронного двигателя: его причины и расчёт относятся к другому процессу. Аварийное снижение напряжения, однако, способно повлиять на работу подключённых двигателей и нагрузок.
Защита, ресинхронизация и разделение
Дистанционные защиты оценивают электрические величины на линии; при качаниях кажущееся сопротивление может перемещаться в области их срабатывания даже без короткого замыкания. Поэтому применяют блокировку при качаниях, согласованную с отключением настоящих повреждений. NERC формулирует цель PRC-026 как предотвращение нежелательного отключения соответствующими защитами при устойчивых качаниях без повреждения.
Если система способна восстановить синхронную работу, автоматика и управление могут помочь этому процессу. Если устойчивость не восстанавливается, защита от асинхронного режима может разделить сеть в заранее выбранных сечениях, чтобы ограничить последствия. После разделения каждая часть должна стремиться к собственному балансу генерации и потребления; иначе её частота продолжит отклоняться, и могут понадобиться дополнительные управляющие действия. Функции блокировки и отключения при потере синхронизма различаются, что видно и в описании защит SEL.
Выбор сечений, логики и уставок требует расчётов для конкретной схемы и согласования с остальными защитами. Учебный период скольжения не является уставкой и сам по себе не определяет момент отключения. Автоматическое повторное соединение также требует проверки условий синхронизации: частот, напряжений и угла в месте включения.
Как разбирать учебную задачу
Сначала определите, какие две машины или группы сравниваются, и задайте положительное направление угла и мощности. Затем проверьте, постоянны ли частоты. Если да, найдите и период как обратную величину модуля разности; если нет - используйте временную зависимость частот. Для мощности отдельно проверьте наличие допущений о постоянных напряжениях и чистой реактивности.
Далее рассчитайте несколько контрольных точек по углу и сопоставьте знак мощности с выбранным направлением. Если задача спрашивает об устойчивости или работе защиты, одних этих точек мало: необходимы параметры движения, схема сети и логика защиты. Так разделяются геометрия скольжения и гораздо более сложный вопрос о последствиях аварии.
Частые ошибки
- Считать любой ненулевой угол между генераторами признаком асинхронного режима: в нормальном режиме угол тоже может быть ненулевым.
- Отождествлять устойчивые качания с непрерывным проскальзыванием, не проследив развёрнутый угол во времени.
- Подставлять номинальные 50 Гц вместо разности фактических частот в формулу периода.
- Считать, что отрицательная мощность означает отрицательное напряжение: она указывает на обратное направление обмена.
- Использовать учебную синусоиду как расчёт уставки или доказательство устойчивости реальной сети.
FAQ
Может ли скольжение быть переменным?
Да. Разность частот меняется вследствие ускорения и торможения машин. Тогда продолжительность очередного оборота определяется интегралом разности частот и может отличаться от предыдущей.
Обязательно ли разделять систему после потери синхронизма?
Не во всякой ситуации немедленно: возможность ресинхронизации и допустимое число циклов зависят от конкретной схемы и принятой автоматики. Решение принимают по результатам расчётов и настройкам защиты.
Почему при 180 градусах мощность равна нулю?
Только в приведённой модели без потерь и при постоянных модулях напряжений, потому что . Это не означает нулевых токов или отсутствия реактивного обмена.
Коротко
Асинхронный режим - потеря взаимного синхронизма частей системы с повторным скольжением относительного угла. При постоянной разности частот период равен ; в простой реактивной связи мощность меняется по синусу угла. Для оценки реальной аварии необходимы модели сети и машин, наблюдения и согласованная защита.
Читайте также
Автоматическая частотная разгрузка: принцип АЧР
Автоматическая частотная разгрузка: почему падает частота, как работают очереди АЧР и как оценить остаток дефицита активной мощности на понятном учебном примере с двумя очередями.
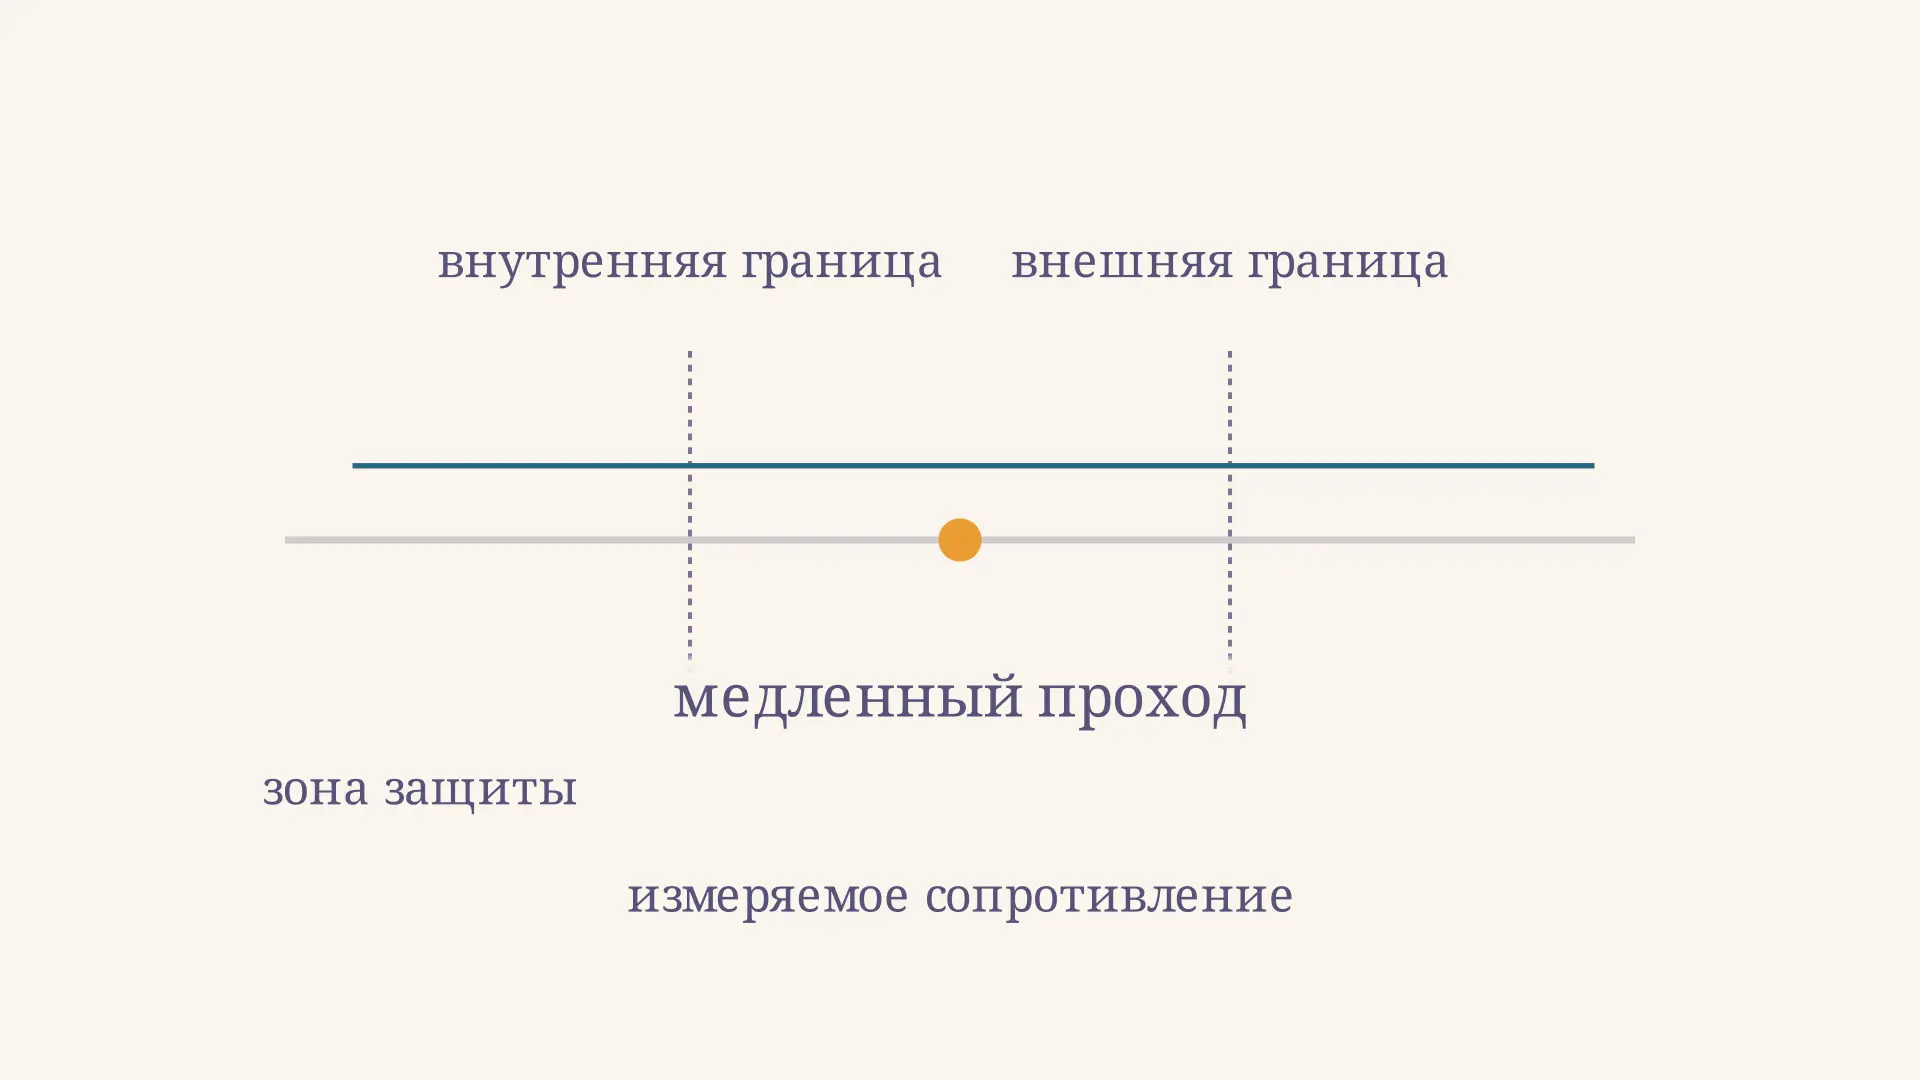
Блокировка при качаниях в дистанционной защите
Как блокировка при качаниях отличает изменение режима сети от короткого замыкания, зачем нужны две границы сопротивления и как оценить время их пересечения.
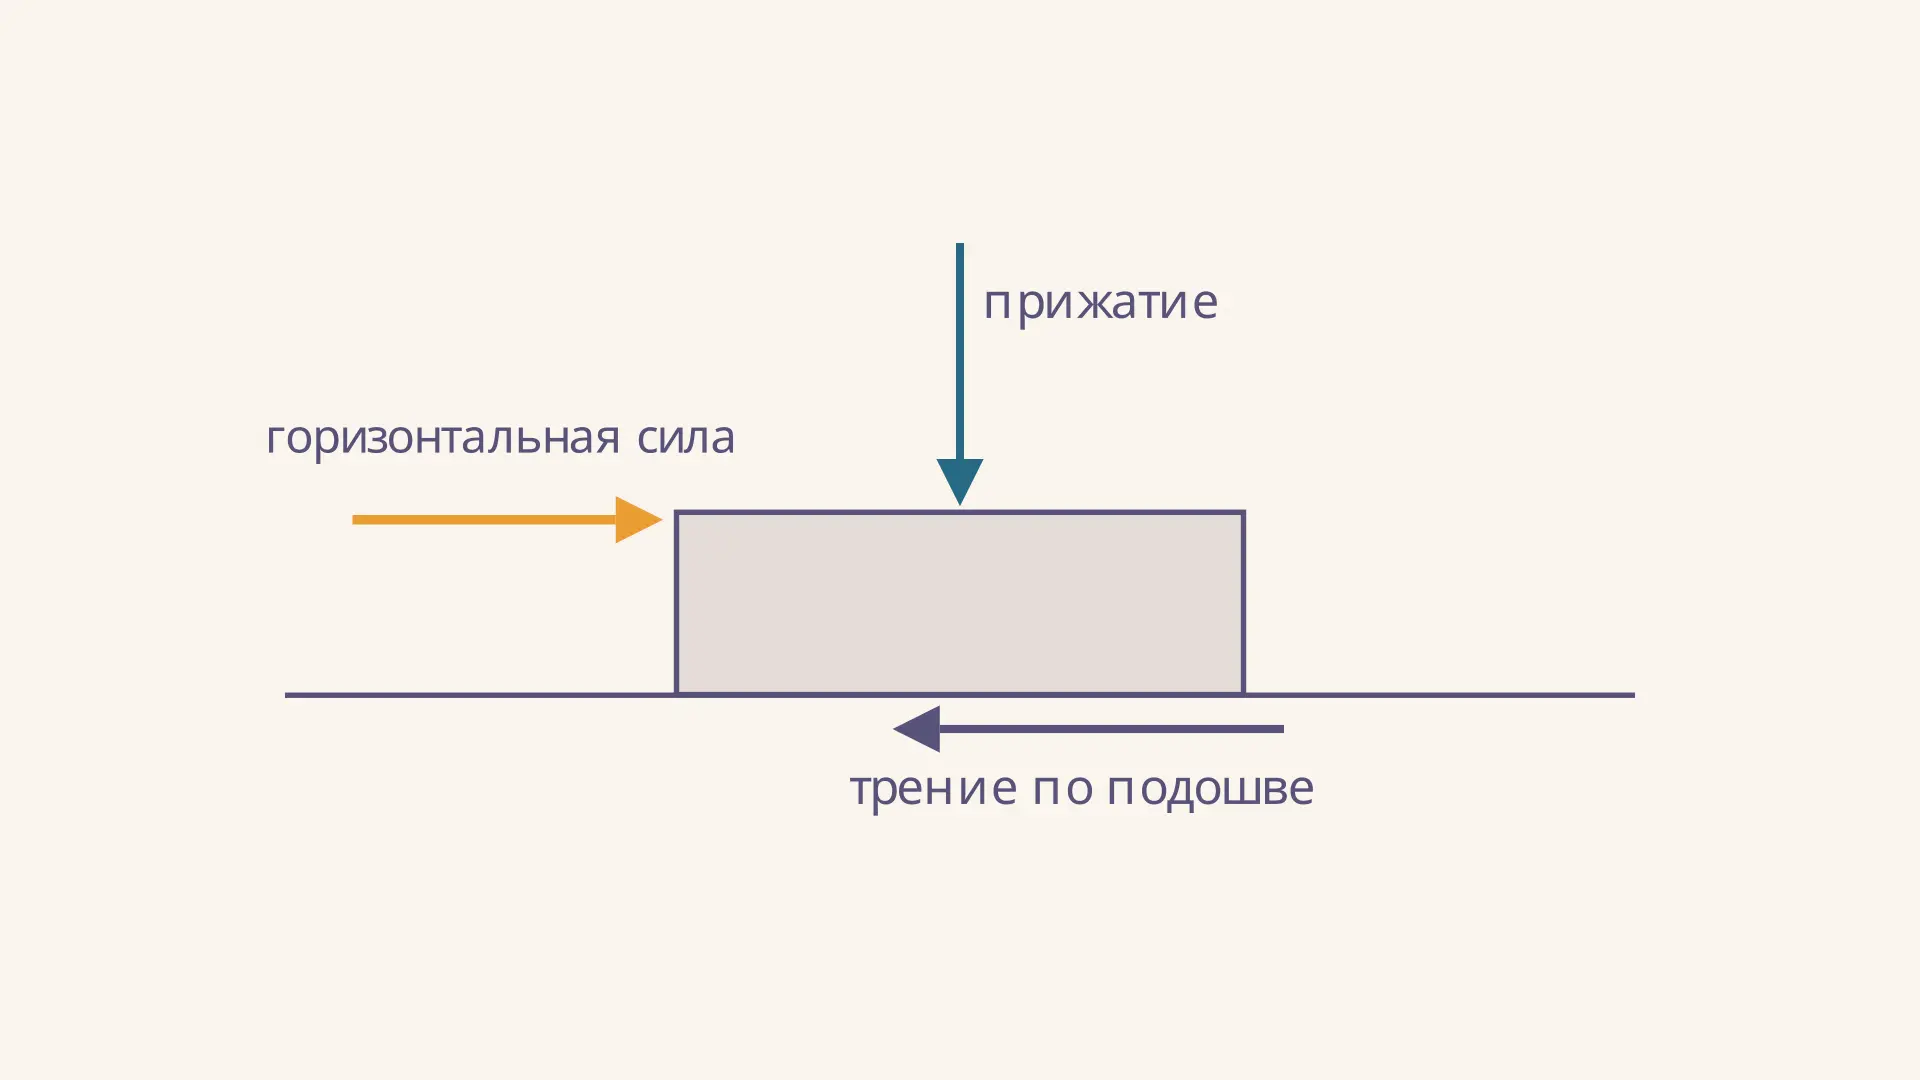
Расчёт фундамента на сдвиг: проверка скольжения
Расчёт фундамента на сдвиг по подошве: как определить силы, сравнить горизонтальную нагрузку с пределом трения и оценить границы учебной модели на примере.
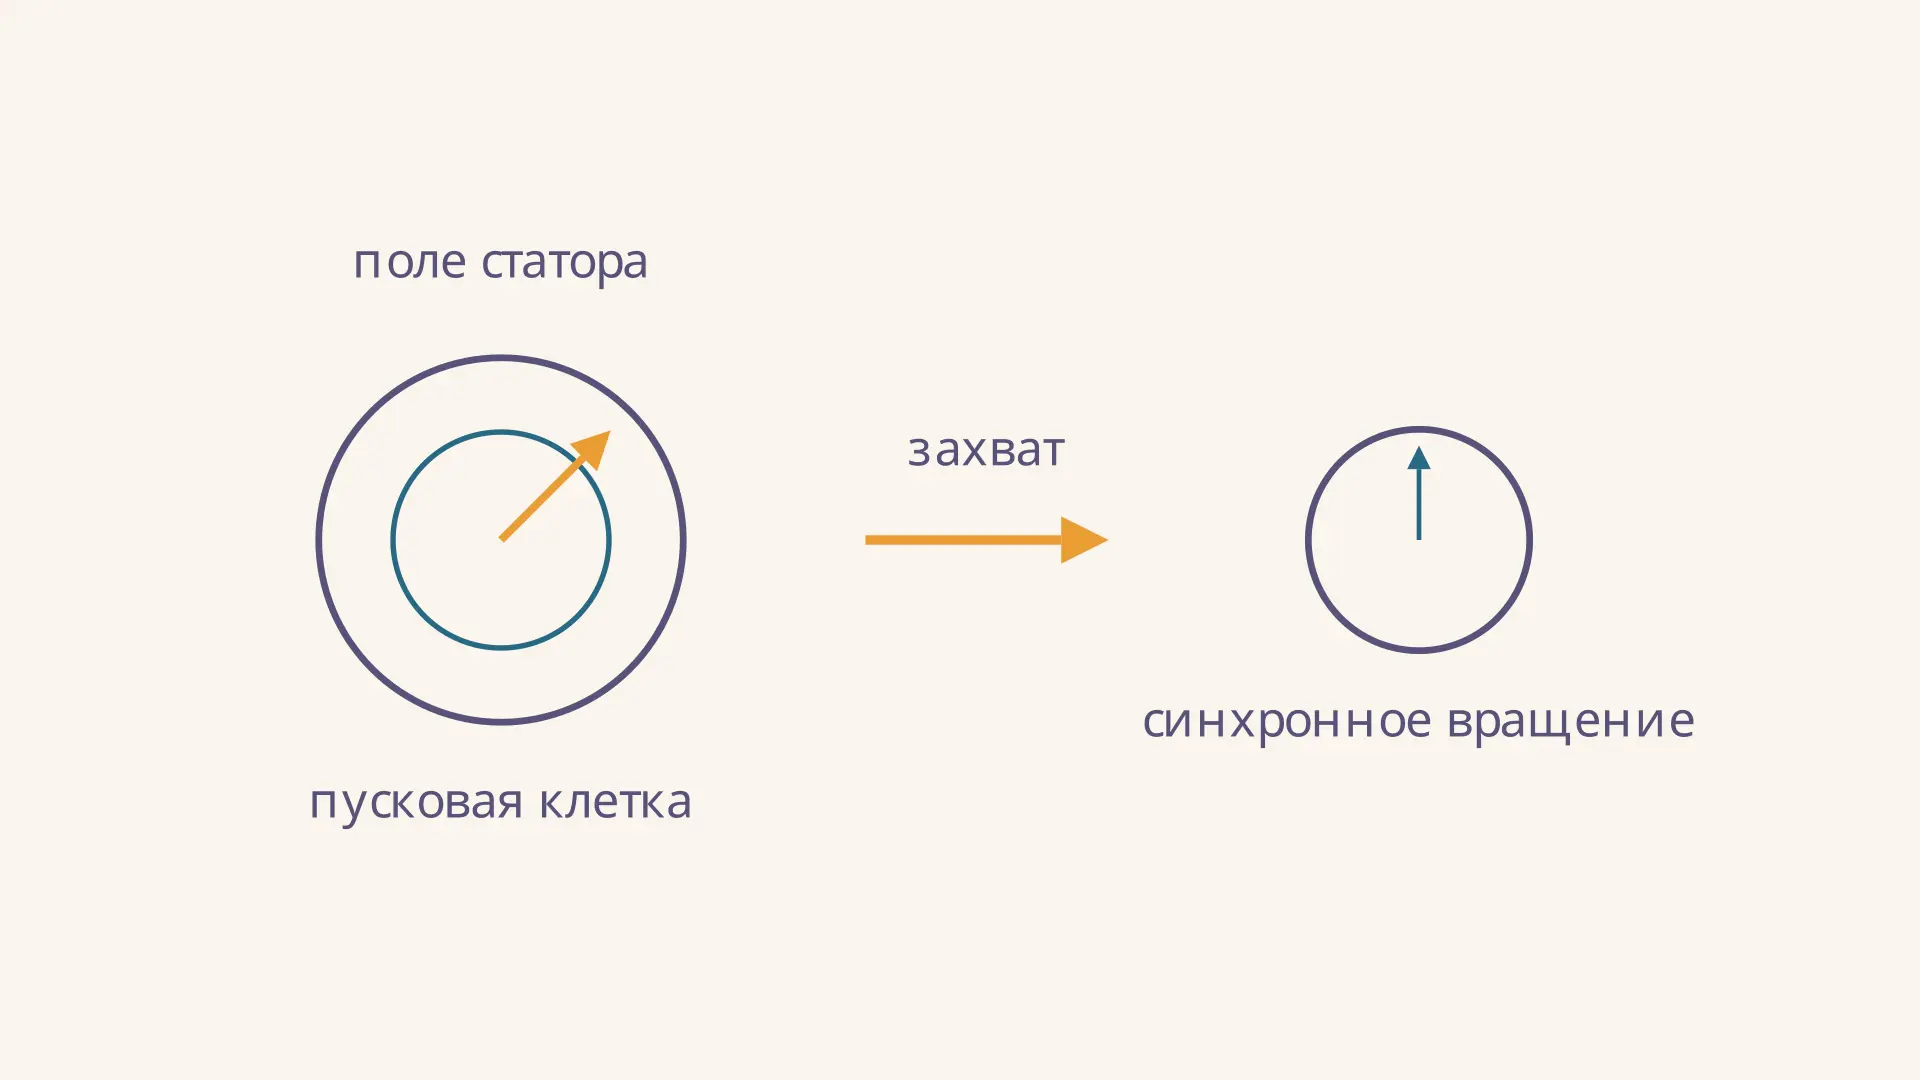
Асинхронный пуск синхронного двигателя: схема и этапы
Как синхронный двигатель разгоняется с помощью пусковой обмотки, когда подают возбуждение и как рассчитать скольжение и частоту тока ротора на примере.
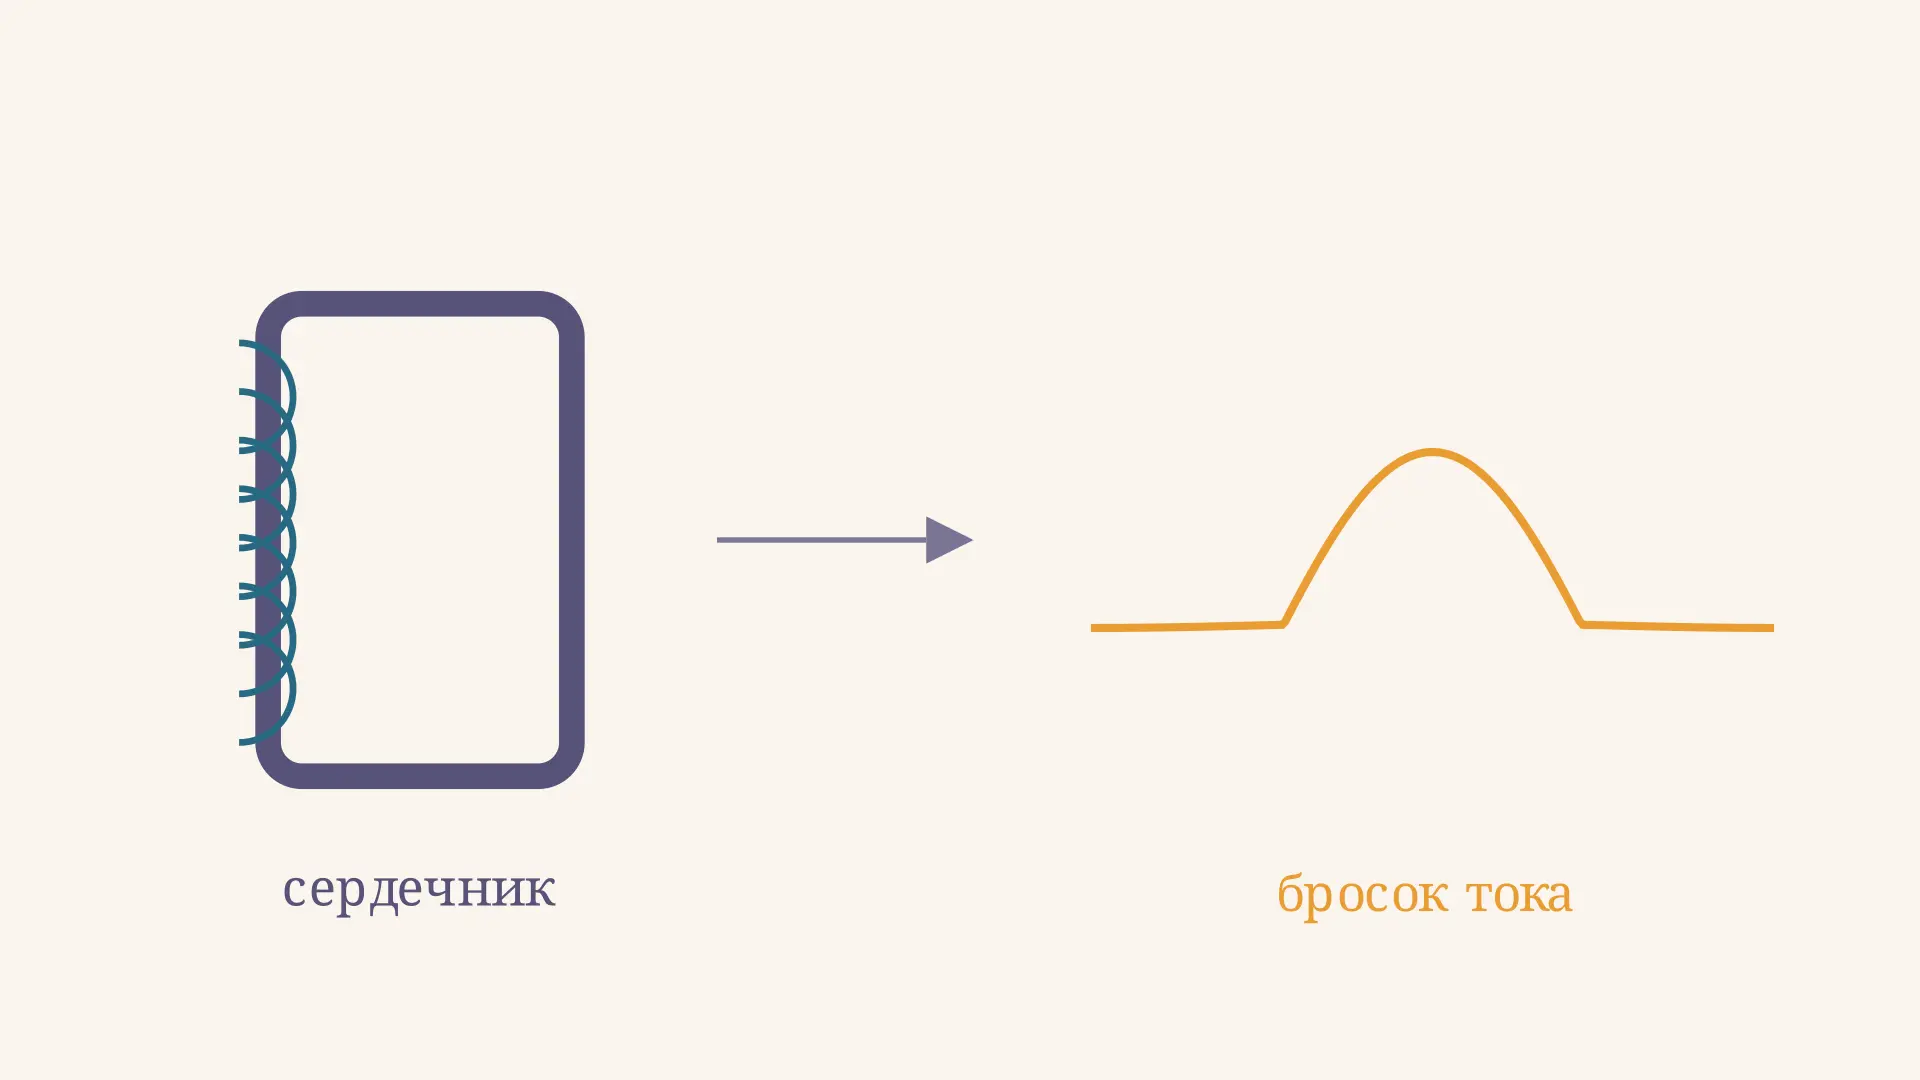
Бросок тока намагничивания трансформатора
Бросок тока намагничивания трансформатора: как фаза включения и остаточный поток вызывают насыщение сердечника, как оценить переход и что учитывает релейная защита.
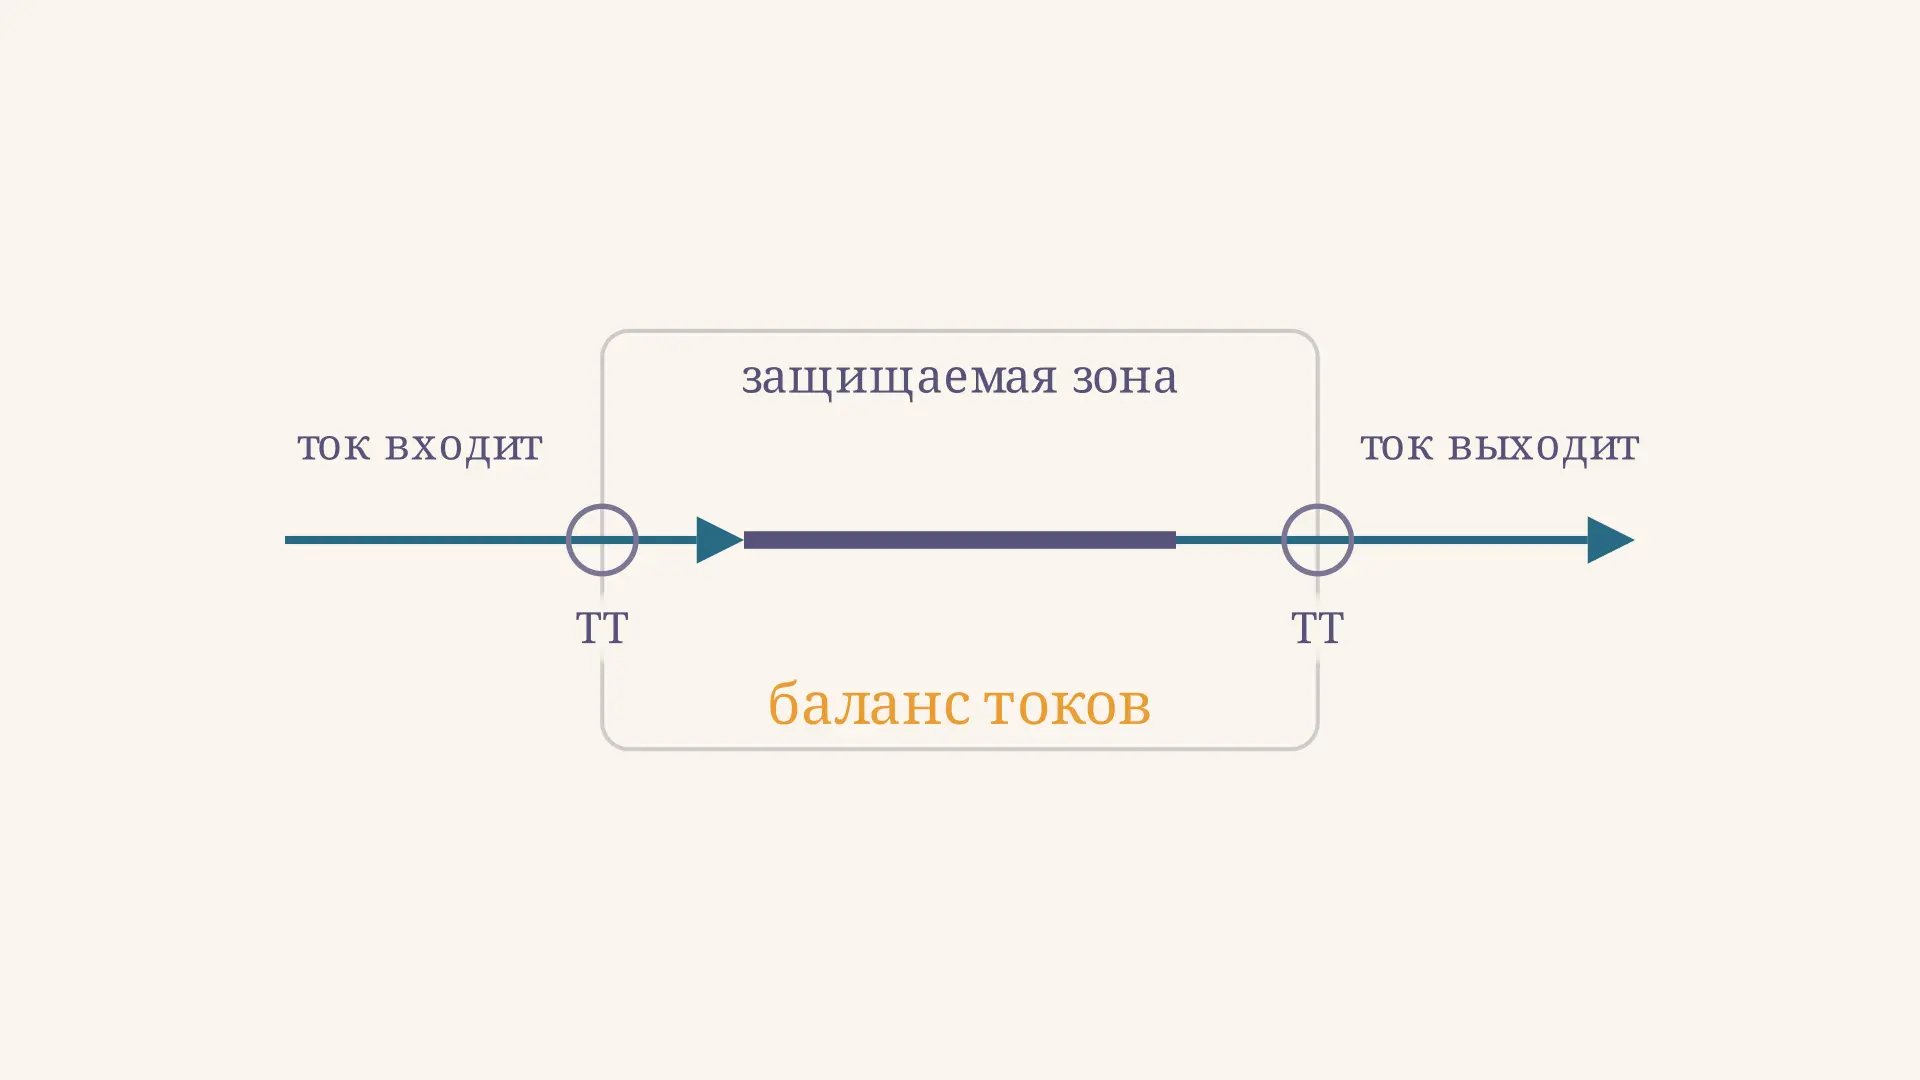
Дифференциальная защита шин: принцип и расчёт
Дифференциальная защита шин сравнивает токи присоединений. Разбираем границы зоны, ток небаланса, торможение и учебный пример расчёта с пояснением ограничений.