Регулирование скорости двигателя изменением частоты
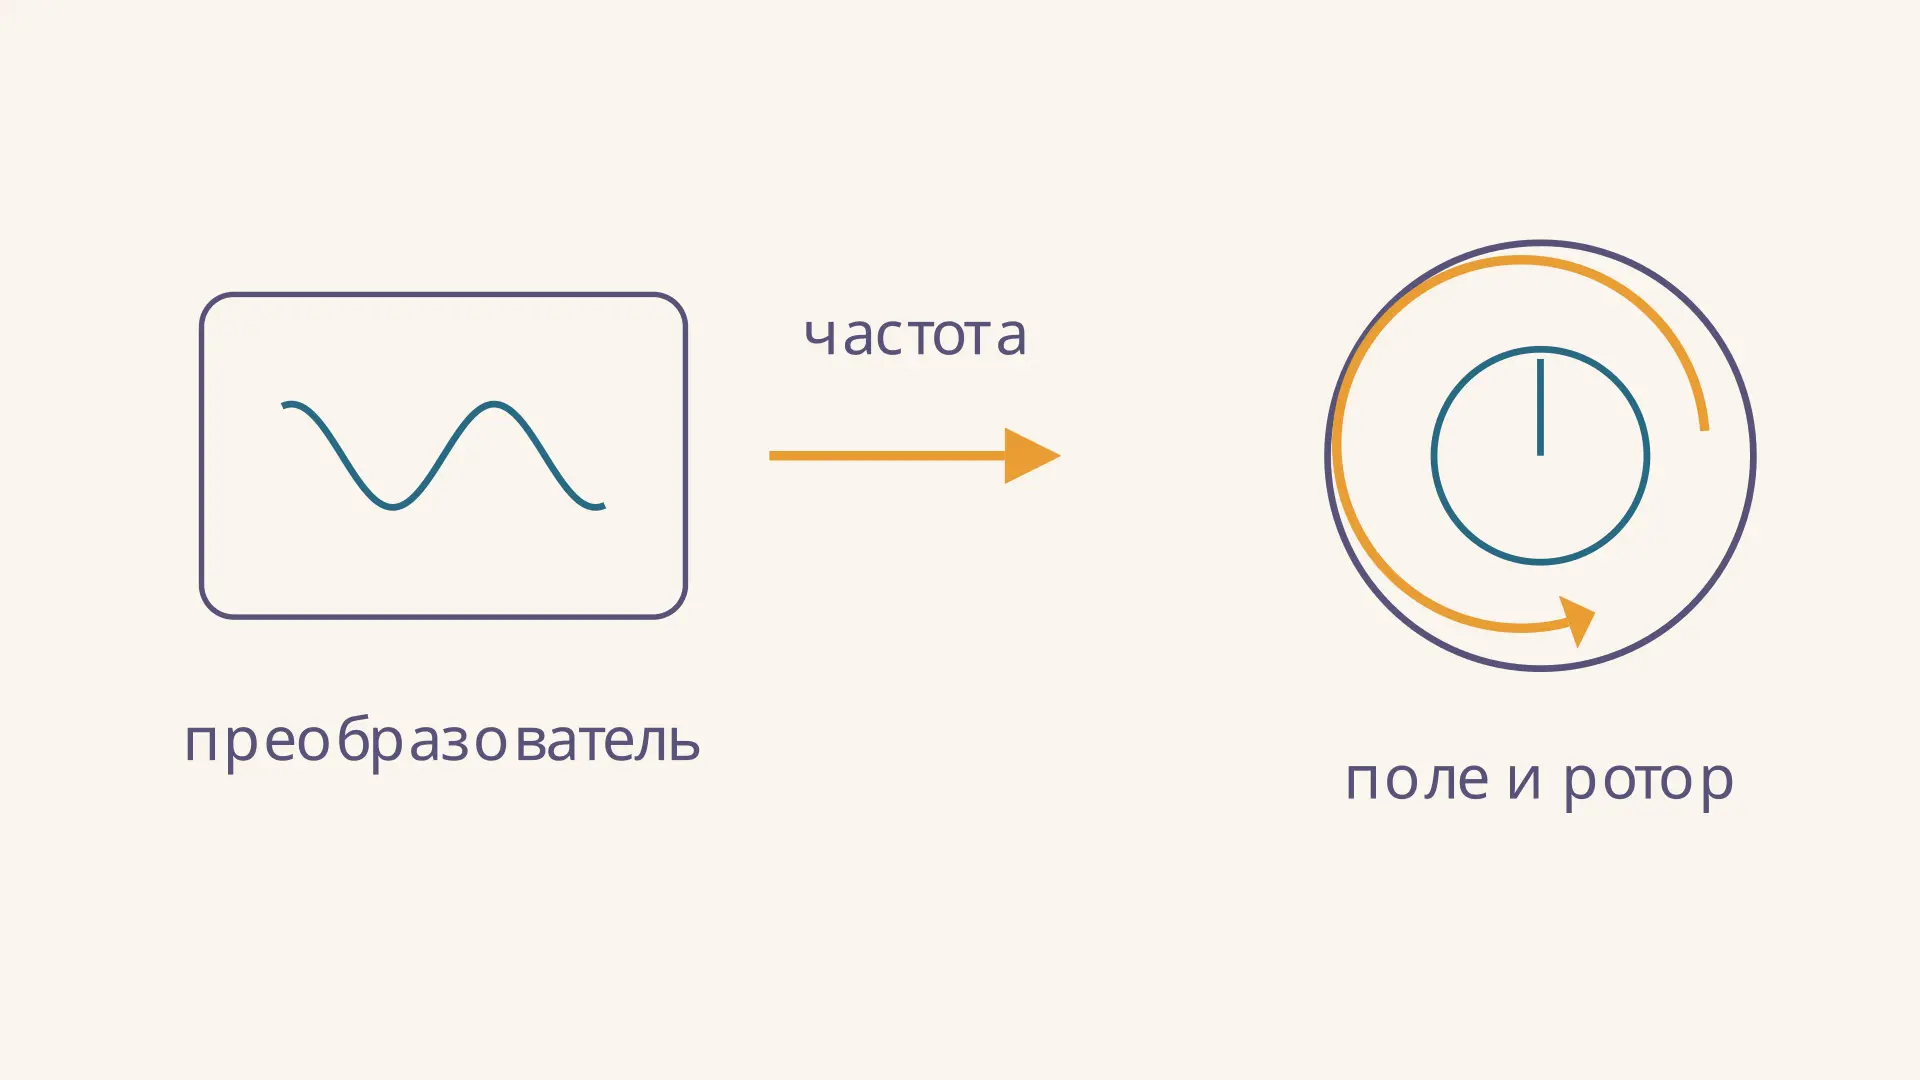
Регулирование скорости асинхронного двигателя изменением частоты основано на простой связи: чем выше частота питания статора, тем быстрее вращается его магнитное поле. Ротор следует за полем с отставанием, необходимым для создания электромагнитного момента. Поэтому изменение частоты позволяет плавно менять скорость вала, но частота сама по себе не задаёт её абсолютно точно.
Ниже можно менять частоту, число пар полюсов и заданное скольжение. Калькулятор также показывает напряжение при линейном законе для двигателя 380 В, 50 Гц. Это учебная модель: она не определяет скольжение по нагрузке и не проверяет допустимый момент двигателя.
От частоты к скорости поля и ротора
Трёхфазная система токов создаёт в статоре вращающееся магнитное поле. Его синхронная частота вращения определяется частотой питания и числом пар полюсов :
Здесь и выражены в оборотах в минуту, - в герцах, а - относительное скольжение. Если дано полное число полюсов , то и та же формула имеет вид . Например, четырём полюсам соответствуют две пары, а при 50 Гц поле вращается со скоростью 1500 об/мин.
При увеличении нагрузки ротор обычно сильнее отстаёт от поля: на устойчивом рабочем участке растут скольжение и момент. При уменьшении нагрузки отставание сокращается. Это удобно сопоставить с механической характеристикой асинхронного двигателя, где рассматривается связь момента и скорости.
На видео скольжение специально оставлено постоянным, чтобы выделить влияние частоты. Для действительной машины при переходе между рабочими точками оно может меняться: заранее найденное по паспортным данным номинальное скольжение нельзя автоматически подставлять для любой нагрузки.
Что делает преобразователь частоты
Преобразователь включают между сетью и двигателем. В типовой схеме выпрямитель преобразует переменный ток сети в постоянный, звено постоянного тока сглаживает напряжение, а инвертор формирует управляемое питание двигателя. Изменяя частоту и напряжение основной гармоники, привод задаёт режим машины. Такую последовательность описывает руководство ABB по преобразователям.
Преобразователь может плавно разгонять двигатель по заданной рампе и ограничивать ток в рамках своих настроек и возможностей. Это отличается от прямого включения в сеть: о том, почему ток неподвижного ротора велик, рассказано в статье о кратности пускового тока. Однако ни одна заданная рампа не гарантирует пуск: привод должен развить достаточный момент для конкретной нагрузки, а ток и тепловой режим должны оставаться допустимыми.
Зачем одновременно менять напряжение
Приближённо магнитный поток связан с отношением напряжения к частоте. Если снижать частоту, сохраняя прежнее напряжение, поток может стать чрезмерным и магнитопровод войдёт в насыщение. Если же напряжение снизить слишком сильно, поток и доступный момент уменьшатся. Для нагрузки с примерно постоянным моментом применяют линейный закон:
Здесь и - согласованные номинальные значения двигателя, а относится к тому же виду напряжения, что и паспортное. Например, при линейном законе для 380 В и 50 Гц отношение равно 7,6 В/Гц. При 30 Гц расчётное напряжение составляет 228 В. Схема соединения обмоток должна соответствовать табличке двигателя и выходу преобразователя: число 380 В нельзя переносить на любой двигатель без проверки.
Постоянное отношение - приближение, особенно на малых частотах. Там падение напряжения на сопротивлении статора заметно относительно выходного напряжения, поэтому некоторые приводы используют компенсацию или подъём напряжения. На практике выбирают и другую форму характеристики под нагрузку: документация ABB описывает линейный вариант для постоянного момента и квадратичный для определённых насосных применений.
Пример: двигатель на частоте 30 Гц
Пусть двигатель имеет четыре полюса, его номинальные параметры - 380 В и 50 Гц. Требуется найти скорости поля и ротора при 30 Гц, если по условию скольжение равно 4 %, а также оценить напряжение по линейному закону. Расчёт выполняем последовательно:
- Число пар полюсов .
- Скорость поля об/мин.
- Скорость ротора об/мин.
- Напряжение В.
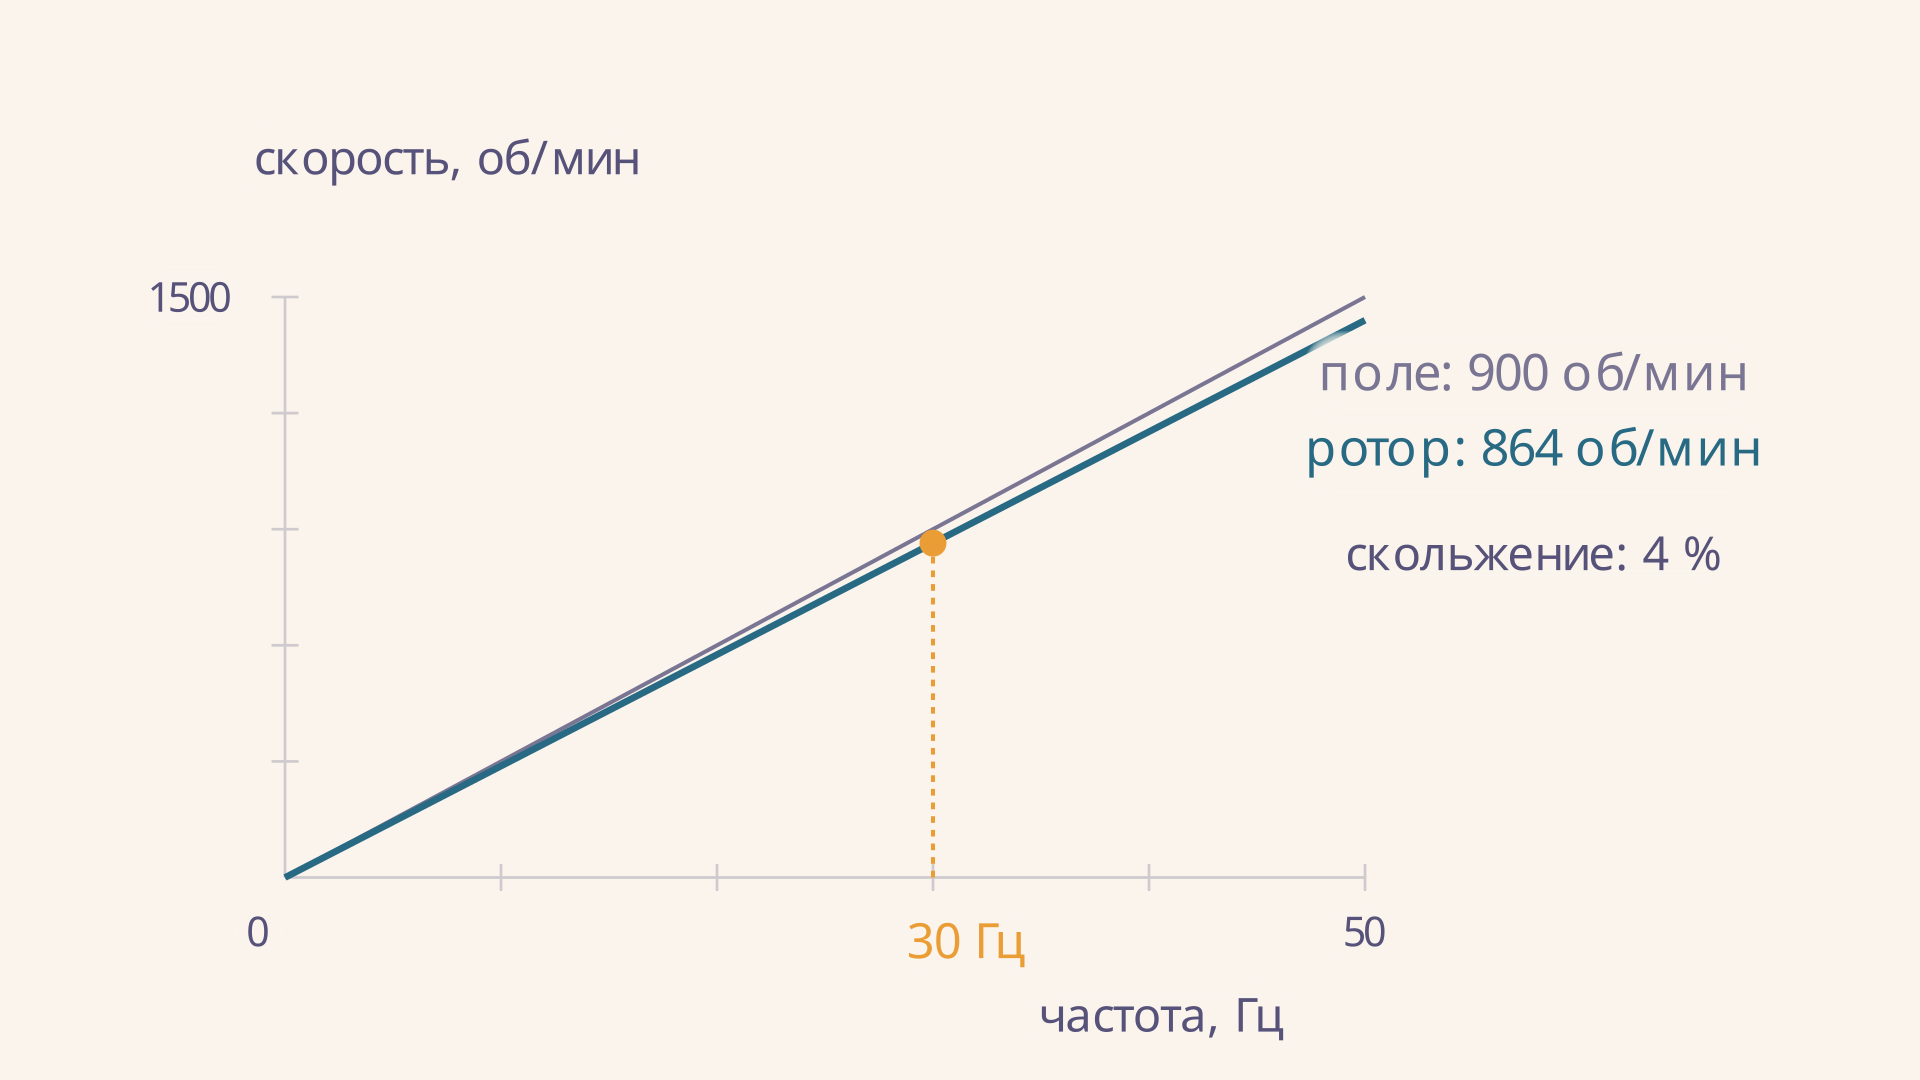
Разность скоростей здесь равна 36 об/мин. Значение 864 об/мин получается именно из заданных 4 %, а не из одной частоты. При той же частоте и другом моменте сопротивления установившаяся скорость будет иной. Обратная задача решается так же: при заданных , и частота равна . Для 1200 об/мин при и требуется примерно 41,7 Гц; это тоже расчёт при условно известном скольжении.
Как меняется рабочая точка при нагрузке
Заданная частота определяет скорость поля, но сам двигатель не выбирает скорость ротора независимо от механизма. В установившемся режиме его электромагнитный момент уравновешивает момент сопротивления и потери. Если нагрузка возрастает, ротор сначала замедляется относительно поля, скольжение увеличивается и на обычной устойчивой части характеристики момент двигателя растёт. Новое равновесие устанавливается лишь тогда, когда доступного момента достаточно. Если нагрузка слишком велика, рабочего равновесия в допустимой области может не быть.
Полезно различать относительное скольжение и абсолютное отставание . В нашем примере при 30 Гц это 4 % и 36 об/мин соответственно. При 50 Гц и тех же условных 4 % получается уже 60 об/мин: равенство процентов не означает равенства разностей скоростей. В калькуляторе именно процент задан ползунком, поэтому обе линии проходят через начало координат. Это геометрия выбранной модели, а не измеренная характеристика конкретного привода.
Если известна только паспортная скорость при номинальной нагрузке, по ней можно найти скольжение именно в этой точке. Для другой частоты и нагрузки точный расчёт потребует дополнительных данных двигателя и характеристики нагрузки либо измерения скорости. Особенно осторожно следует использовать такую оценку около пуска и при перегрузке.
Что происходит выше номинальной частоты
До базовой частоты напряжение в линейной модели растёт пропорционально частоте. Выше неё преобразователь обычно уже ограничен доступным выходным напряжением: если частоту повышать дальше, отношение и поток уменьшаются. Этот режим называют ослаблением поля. Доступный момент в нём падает; диапазон приближённо постоянной мощности возможен лишь в пределах машины, преобразователя и нагрузки. В техническом руководстве ABB различают область постоянного потока и область ослабления поля.
Повышение частоты не означает, что вал всегда можно безопасно разогнать до рассчитанной скорости. Нужно проверить механический предел оборотов, подшипники, допустимое напряжение и ток, охлаждение и характеристики рабочего механизма. Мощность на валу связана с моментом и угловой скоростью: , где . При одинаковом моменте рост скорости увеличивает требуемую механическую мощность.
Как выбрать режим управления
Скалярное управление удобно для простых задач, где достаточно регулировать частоту и приблизительную скорость. Без обратной связи по скорости нагрузка меняет скольжение, поэтому вал не обязан точно следовать заданию. Компенсация скольжения, векторное управление или датчик скорости могут улучшить регулирование в зависимости от привода и задачи; их работу определяют настройки и данные двигателя.
Для вентилятора и центробежного насоса момент нагрузки обычно существенно зависит от скорости, а для транспортёра условие может быть ближе к постоянному моменту. Нельзя применять один и тот же расчёт экономии ко всем механизмам: рабочая точка определяется всей установкой. Например, у насоса она связана с пересечением характеристики машины и сети; подробнее это разобрано в статье о напорной характеристике насоса.
При длительной малой скорости собственный вентилятор двигателя охлаждает его слабее. Допустимая нагрузка зависит от конструкции и условий работы; иногда требуется независимое охлаждение или снижение момента. При выборе привода также учитывают ток двигателя, перегрузку и совместимость изоляции с выходом инвертора. Двигатели постоянного тока имеют другой механизм регулирования: для сравнения см. характеристику двигателя последовательного возбуждения.
Частые ошибки
- Приравнивать скорость ротора к синхронной. При двигательном режиме под нагрузкой положительное скольжение даёт скорость ниже скорости поля.
- Путать число полюсов и число их пар. Для четырёх полюсов в формулу подставляют .
- Считать скольжение постоянным свойством при любой нагрузке. Его задают условием задачи или определяют из модели и рабочей точки.
- Менять частоту без учёта напряжения. Соотношение влияет на поток и доступный момент, особенно ниже базовой частоты.
- Обещать полный номинальный момент на любых оборотах. Ограничения тока, охлаждения и ослабления поля нужно проверять по данным конкретного оборудования.
FAQ
Зависит ли скорость только от частоты?
Нет. При заданном числе полюсов частота определяет скорость поля, а скорость ротора дополнительно зависит от скольжения и нагрузки.
Почему нельзя всегда поддерживать постоянным?
Вблизи нулевой частоты заметно сопротивление статора, а выше базовой частоты напряжение преобразователя обычно ограничено. На этих участках простая пропорция требует поправок или перестаёт выполняться.
Что будет при 30 Гц и двух парах полюсов?
Скорость поля равна 900 об/мин. При условном скольжении 4 % ротор вращается со скоростью 864 об/мин; реальное значение зависит от нагрузки.
Коротко
Частотный привод меняет скорость магнитного поля по формуле , а ротор отстаёт от него на величину, связанную со скольжением. Линейный закон помогает приблизительно поддерживать поток ниже базовой частоты. Для выбора реального режима дополнительно проверяют момент, ток, охлаждение и допустимые обороты.
Читайте также
Режимы торможения асинхронного двигателя
Режимы торможения асинхронного двигателя: рекуперация, противовключение и постоянный ток. Сравним скольжение, направление энергии и условия остановки.
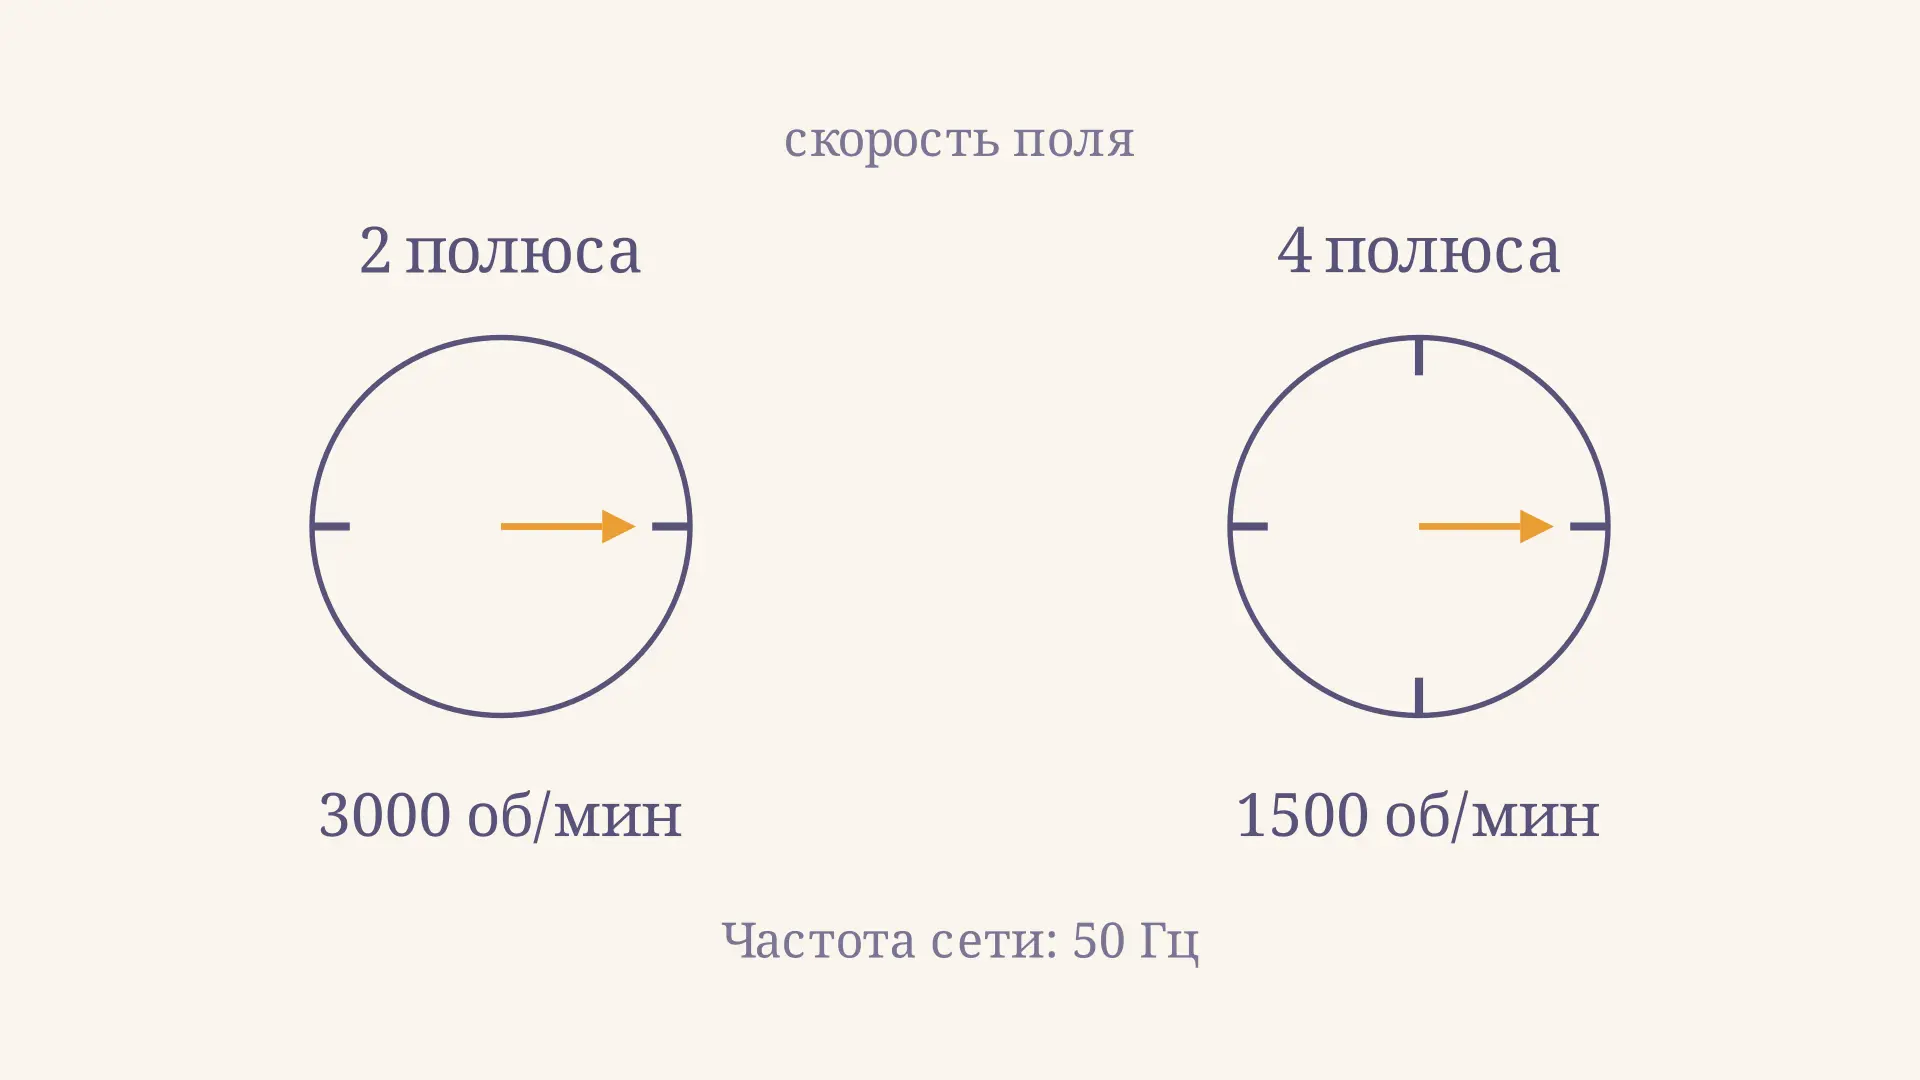
Регулирование скорости двигателя числом полюсов
Как изменение числа полюсов обмотки регулирует скорость асинхронного двигателя: формулы, схема Даландера, расчёт скольжения и выбор двухскоростного привода.
Асинхронный пуск синхронного двигателя: схема и этапы
Как синхронный двигатель разгоняется с помощью пусковой обмотки, когда подают возбуждение и как рассчитать скольжение и частоту тока ротора на примере.
Асинхронный режим энергосистемы: признаки и расчёт
Асинхронный режим энергосистемы: почему нарушается синхронизм, как связаны скольжение и колебания мощности, как работают защита, ресинхронизация и разделение сети.
Краевая дислокация кристалла: строение и движение
Как устроена краевая дислокация кристалла, почему она движется при сдвиге и создаёт поле напряжений. Пример расчёта напряжения, влияние препятствий и ограничения упругой модели.
Расчёт фундамента на сдвиг: проверка скольжения
Расчёт фундамента на сдвиг по подошве: как определить силы, сравнить горизонтальную нагрузку с пределом трения и оценить границы учебной модели на примере.