Нормальная система дифференциальных уравнений
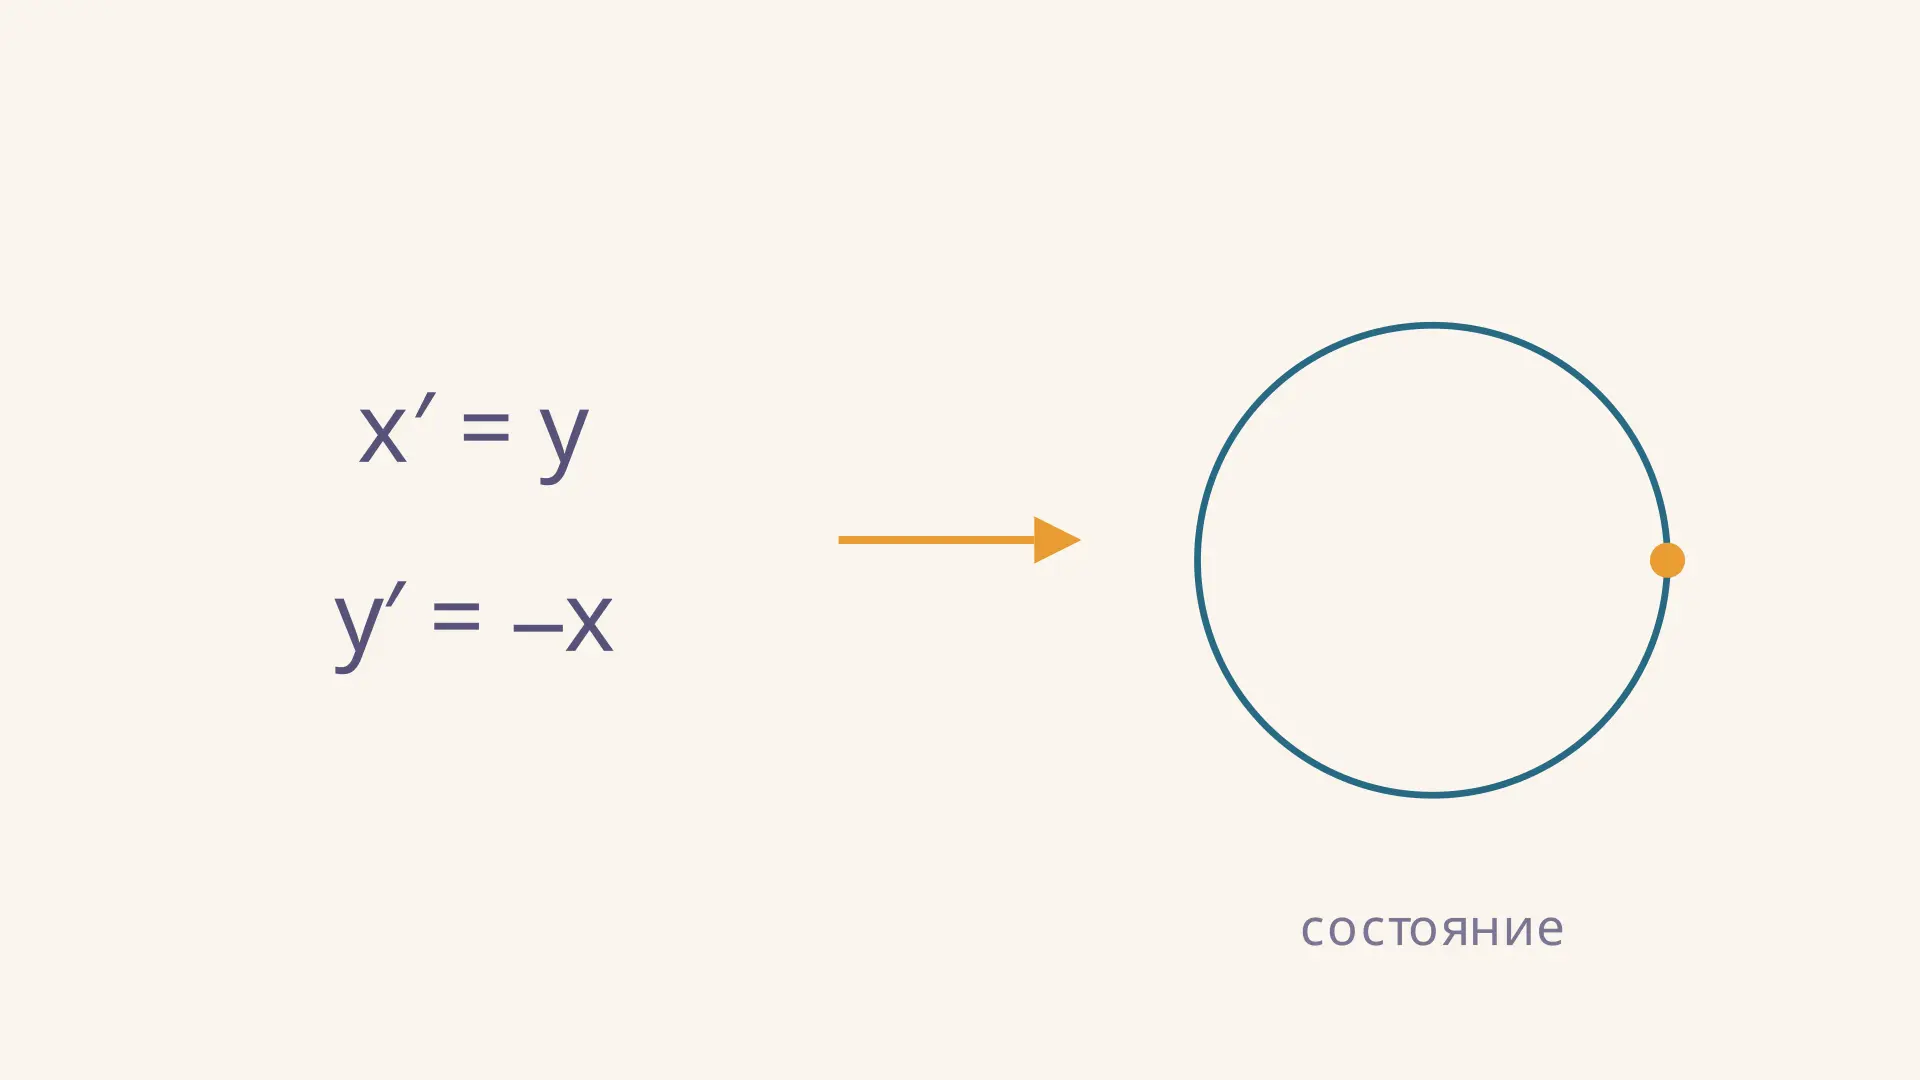
Нормальная система дифференциальных уравнений задаёт скорость изменения каждой неизвестной функции через текущее состояние системы и независимую переменную. Такая запись помогает увидеть, какие начальные данные нужны и как проверить найденное решение. Разберём определение, преобразование к нормальной форме и задачу Коши на примере двух связанных функций. В интерактиве можно изменить начальные значения и проследить, как они меняют решение.
Что означает нормальная форма
Для неизвестных функций нормальная система первого порядка имеет вид
Слева в каждом уравнении стоит одна первая производная, а справа - выражение без производных неизвестных функций. Все производные берутся по одной независимой переменной . Например, , уже записана нормально, хотя в каждой правой части стоит другая неизвестная функция. Связь между уравнениями допустима: это и делает набор системой.
Векторная запись выражает ту же мысль компактнее: состояние содержит все функции, а - все правые части. Слово «нормальная» относится к форме записи, а не к тому, что решение обязательно простое или система линейна. Например, , тоже нормальна, но нелинейна из-за квадрата .
В этой записи порядок уравнений можно переставить, если одновременно сохранить соответствие между производной и её правой частью. Например, пара скоростей в точке равна . В другой точке траектории скорости будут другими. У автономной системы явной зависимости от времени в правых частях нет; у неавтономной она допускается, например в равенстве .
Как привести систему к нормальному виду
Если производные смешаны, их сначала рассматривают как неизвестные в алгебраической системе. Возьмём
Сложение уравнений даёт , вычитание второго из первого - . Поэтому на всей плоскости состояний получаем
В общем случае для записи такое преобразование возможно там, где : тогда . При нулевом определителе делить на него нельзя; у исходной системы в такой точке могут возникнуть дополнительные ограничения или неоднозначность. Поэтому область допустимых значений нужно сохранять рядом с ответом.
В частности, из следует только на промежутке, не содержащем ноль. Находить решение после такого деления и объявлять его автоматически решением исходной задачи на всей числовой прямой нельзя: точку следует исследовать отдельно.
Как перейти от уравнения высокого порядка
Уравнение второго порядка, разрешённое относительно старшей производной,
превращается в систему заменой , . По определению , а исходное уравнение даёт . Важно записать оба равенства: первое сохраняет связь новой переменной с производной исходной функции.
Например, для получаем
Условия , превращаются в , . Аналогично уравнение порядка , разрешённое относительно , сводится к уравнениям первого порядка с переменными . Такой переход рассматривается и в материалах MIT о системах ОДУ. Отдельно разобрано линейное уравнение второго порядка.
Такое переобозначение не создаёт дополнительные свободные данные. Оно лишь распределяет исходные значения функции и её производных между компонентами вектора. Если вернуть к обозначению , а к , оба уравнения системы снова дают исходное уравнение второго порядка. При обратном переходе полезно проверить именно эту связь, иначе можно получить формально похожую систему, которая описывает другую задачу.
Начальные условия и задача Коши
Задача Коши дополняет систему значением каждой компоненты в одном и том же начальном моменте:
Условия выбирают решение из возможного семейства. Для системы из двух уравнений первого порядка обычно задают два числа: положение точки состояния . Это не означает, что любые формальные условия гарантируют решение: необходимо учитывать область определения правой части и её свойства.
Достаточное локальное условие существования и единственности таково: все и их частные производные по переменным состояния непрерывны в некоторой окрестности начальной точки. Тогда существует единственное решение хотя бы на достаточно малом интервале вокруг . Это достаточное, но не необходимое условие; оно также не обещает продолжения решения на всю ось времени.
При проверке теоремы сначала находят область, в которой определены все правые части, затем проверяют их непрерывность и непрерывность частных производных по состоянию около выбранной точки. Для системы , эти функции и производные непрерывны всюду, поэтому для любых начальных значений локальное решение единственно. В примере ниже явная формула дополнительно показывает, что решение определено при всех действительных .
Наличие нормальной формы само по себе не гарантирует единственность. Например, в скалярном уравнении с условием и нулевая функция, и функция, равная нулю при и при , удовлетворяют задаче. Правая часть непрерывна, но достаточное условие с непрерывной производной по около нуля нарушается. Для системы можно добавить вторую компоненту : неоднозначность при этом сохранится.
Пример: решение и проверка
Рассмотрим систему и начальные данные
Дифференцируем первое равенство: . Подставив второе, получаем . Его общее решение . Из первого уравнения необходимо восстановить вторую функцию:
Теперь начальные условия дают , . Следовательно,
Проверка состоит из двух частей. Во-первых, и : выполнены оба уравнения. Во-вторых, при действительно , . Недостаточно проверить только полученное уравнение для : нужно убедиться, что восстановленная удовлетворяет исходной системе.
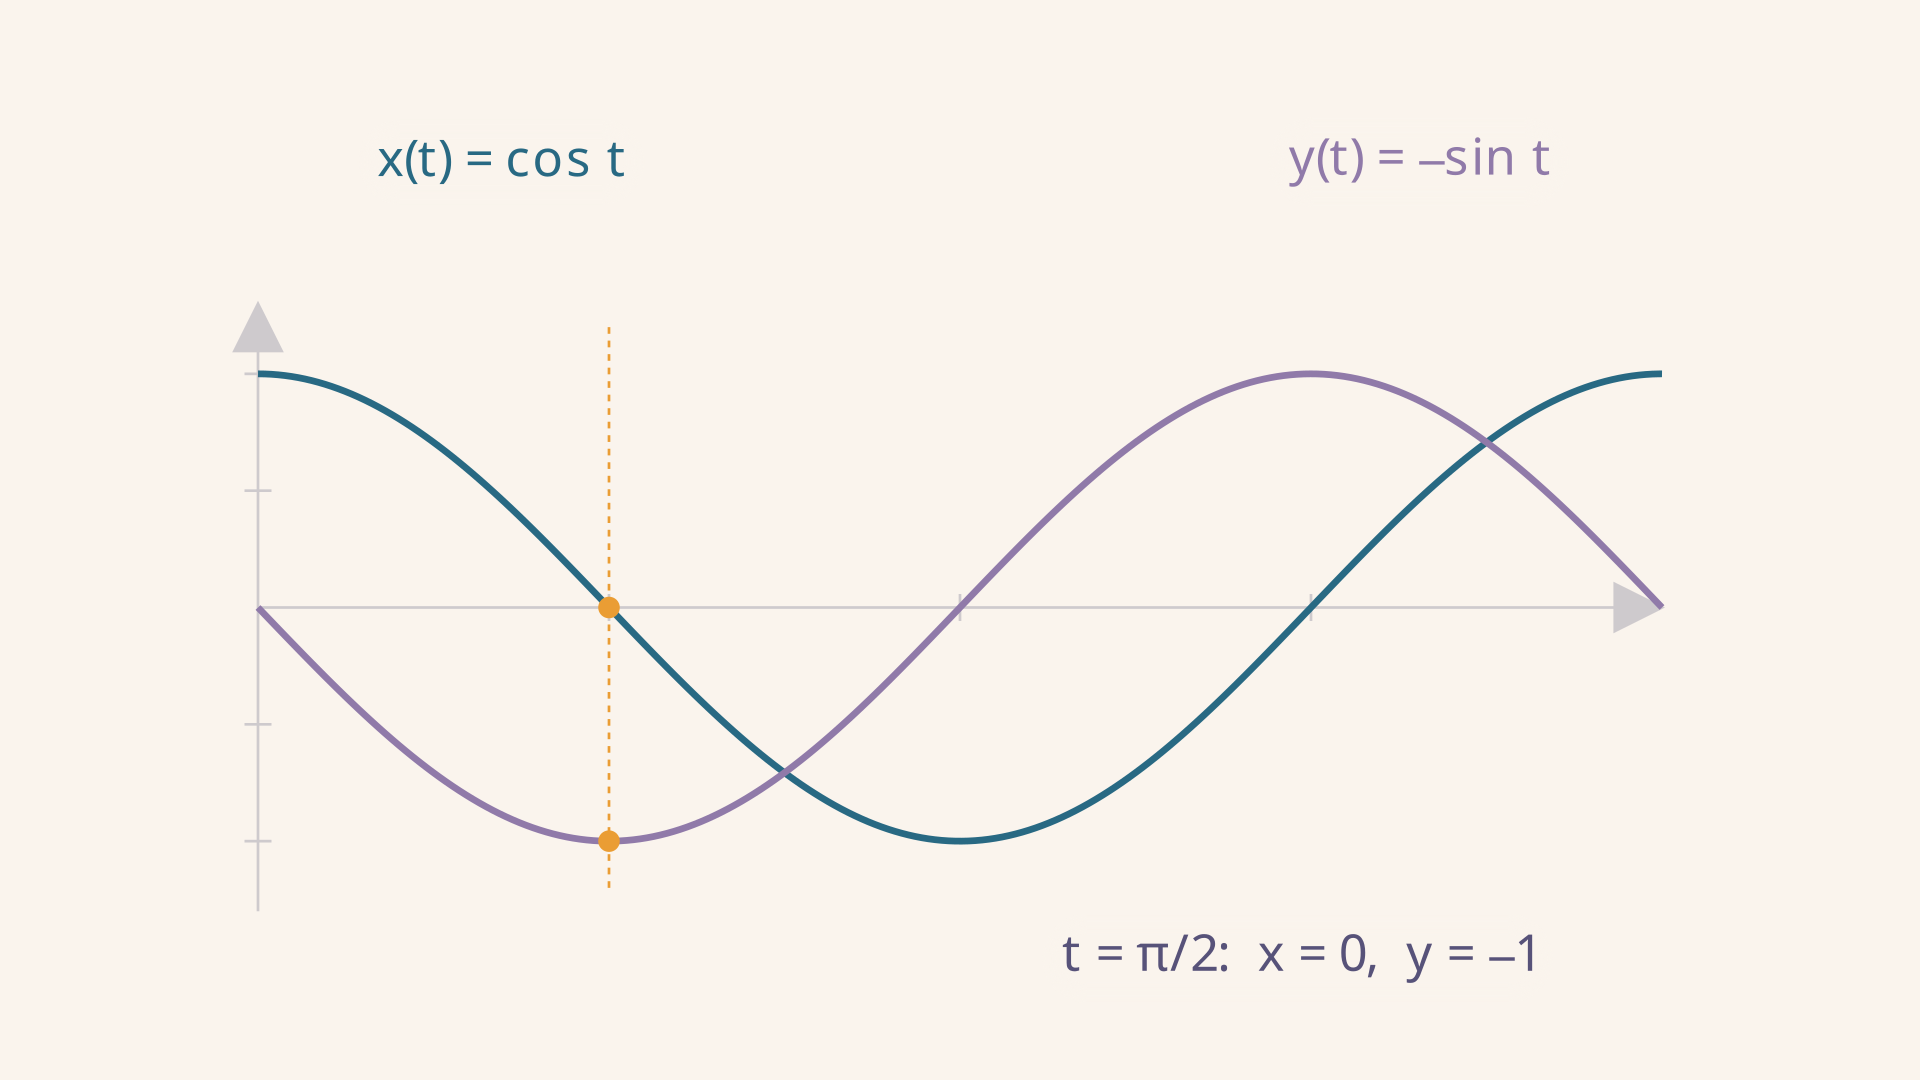
На рисунке при получаем , . В этот момент : первая функция убывает. А : касательная к графику второй функции горизонтальна. Значения функций и их скорости - разные величины, хотя система непосредственно связывает их между собой.
Если начальные данные изменить на , , те же вычисления дают и . В калькуляторе при поэтому отображаются , . Например, значения , возвращают разобранный случай. Для любой такой пары : в фазовой плоскости движение идёт по окружности, а при остаётся в начале координат.
Фазовая траектория изображает пару , а не график одной из функций от времени. Одна точка на ней содержит одновременно оба значения. Если нужно узнать каждое значение в конкретный момент, удобнее графики от или формулы; если важна связь компонентов, полезна фазовая плоскость. В нашем примере направление движения из точки задаётся скоростью , поэтому сначала точка идёт вниз по окружности.
Равенство легко проверить и без явных формул: производная левой части равна . Значит, эта величина постоянна вдоль решения; начальные данные определяют её значение. Само сохранение величины ещё не заменяет систему, поскольку по одной окружности возможны разные направления и скорости движения. Их задают оба исходных уравнения.
Какие методы применять дальше
Нормальная форма - исходная запись, а не отдельный универсальный способ получить ответ. Для некоторых систем удобно исключение переменной, как в примере. Для линейных систем с постоянными коэффициентами применяют матрицы и собственные значения; детали есть в статье о линейной системе ОДУ. Когда точную формулу получить трудно, начальную задачу можно приближённо решать численно, например методом Рунге - Кутты.
Выбор зависит от структуры правых частей и цели: формула, качественное поведение или значения на заданном промежутке. Численный ответ тоже требует контроля шага и области определения. Для некоторых задач с начальными условиями полезен операционный метод решения систем, но переход к изображениям не является определением нормальной формы.
Частые ошибки
- Оставляют производную справа. В записи , первая производная ещё не выражена через состояние; систему надо дополнительно исследовать.
- Теряют область при делении. Преобразование с делением на выражение справедливо лишь там, где оно не равно нулю.
- Забывают связь новых переменных. Если , обязательно включайте уравнение .
- Проверяют только одно равенство. Подставьте все найденные функции в каждое исходное уравнение и все начальные условия.
- Считают локальную единственность глобальной. Теорема в указанной форме гарантирует решение лишь в некоторой окрестности начального момента.
FAQ
Нормальная система обязательно линейная?
Нет. Нормальная форма требует выразить первые производные через и функции состояния. Сами правые части могут быть нелинейными.
Сколько начальных условий нужно?
Для стандартной задачи Коши системы из уравнений первого порядка задают значений компонентов в одном моменте. Их допустимость и единственность решения зависят от правых частей и области определения.
Любую ли систему можно привести к нормальной форме?
Нет. Для системы, линейной относительно производных, обратимая матрица коэффициентов обеспечивает такое преобразование в рассматриваемой точке. Если определитель равен нулю, вывод через обратную матрицу неприменим и задачу надо исследовать отдельно.
Коротко
Нормальная система задаёт каждую первую производную через независимую переменную и текущее состояние. Чтобы работать с ней, выразите производные с учётом области определения, задайте начальные значения и выберите подходящий метод. Найденное решение проверяют во всех исходных уравнениях и начальных условиях.
Читайте также
Фундаментальная система решений линейного уравнения
Что такое фундаментальная система решений линейного однородного ОДУ, как проверить её вронскианом и построить общее решение по начальным условиям на примере.
Характеристики уравнения в частных производных
Как найти характеристики уравнения в частных производных первого порядка, перенести начальные данные и проверить решение на примере уравнения переноса.
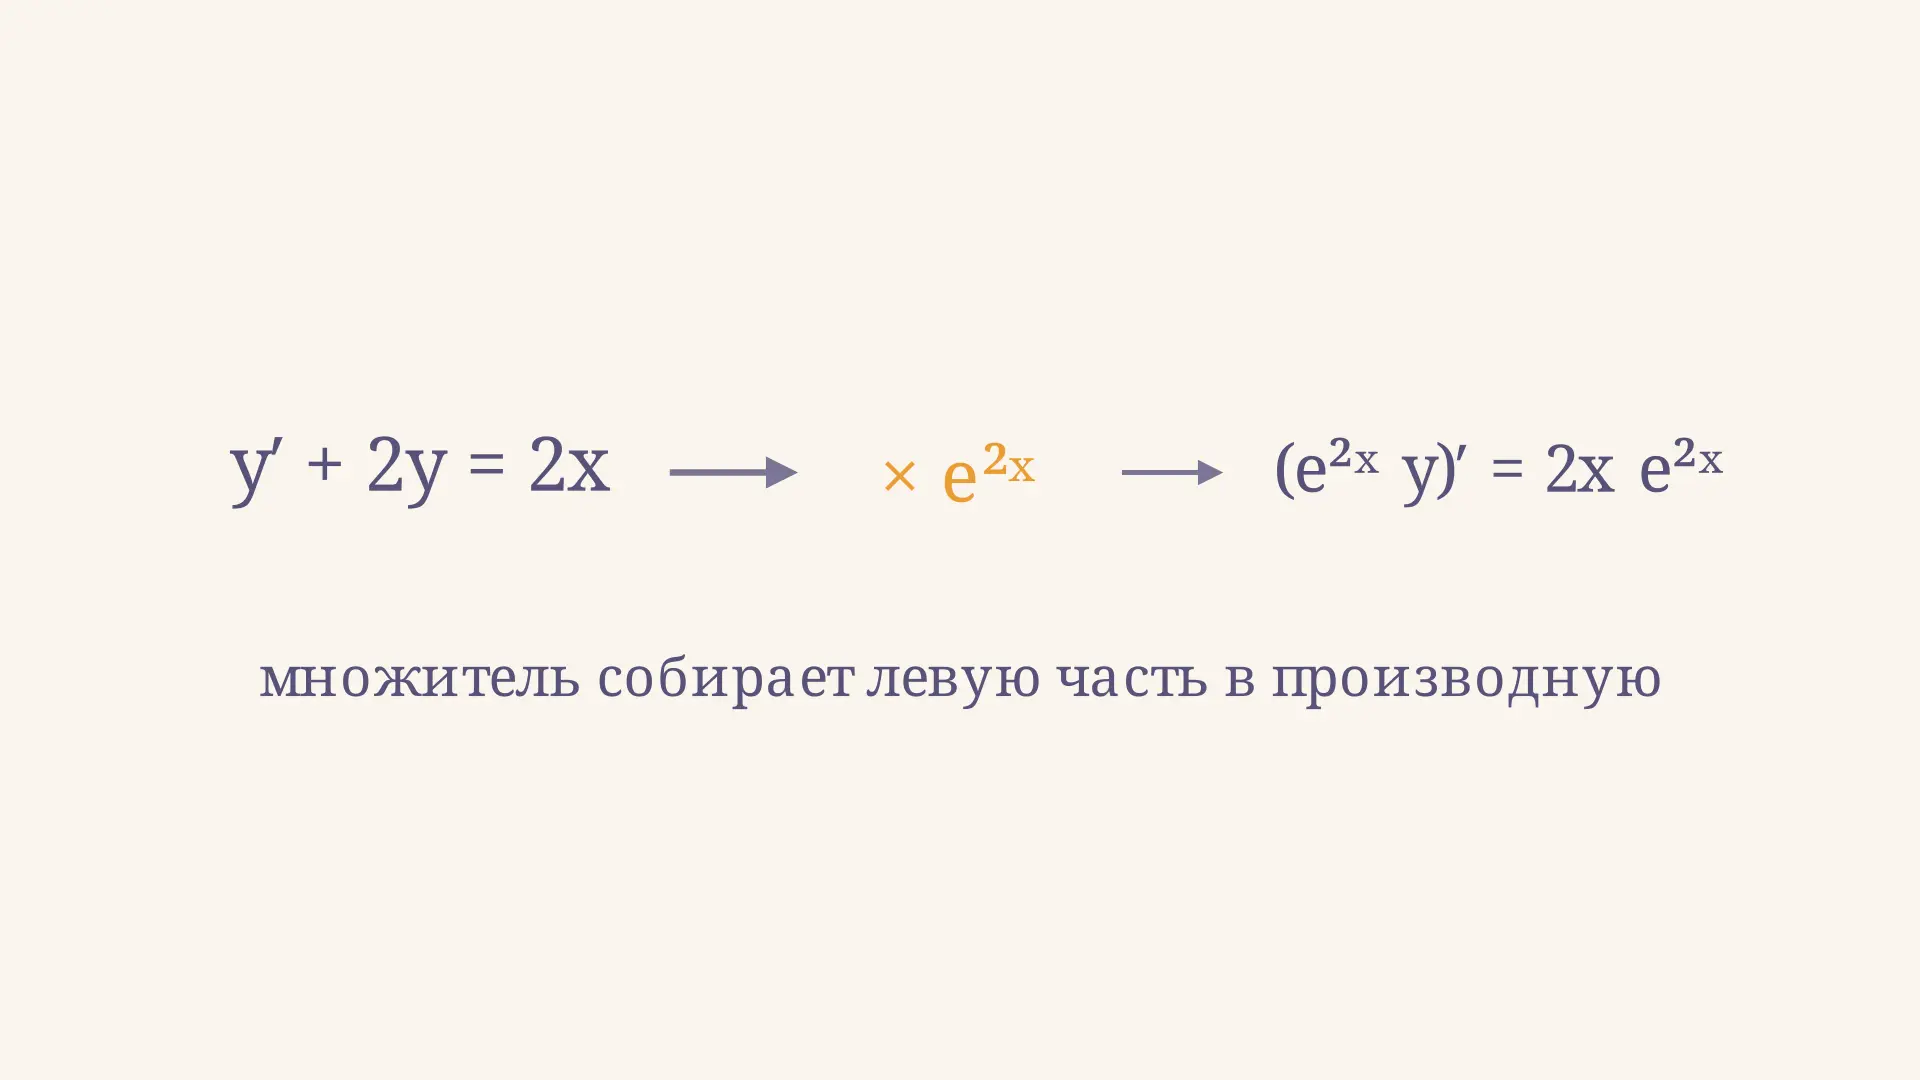
Интегрирующий множитель дифференциального уравнения
Как найти интегрирующий множитель линейного дифференциального уравнения, вывести формулу и проверить решение: алгоритм, пример с начальным условием и калькулятор.
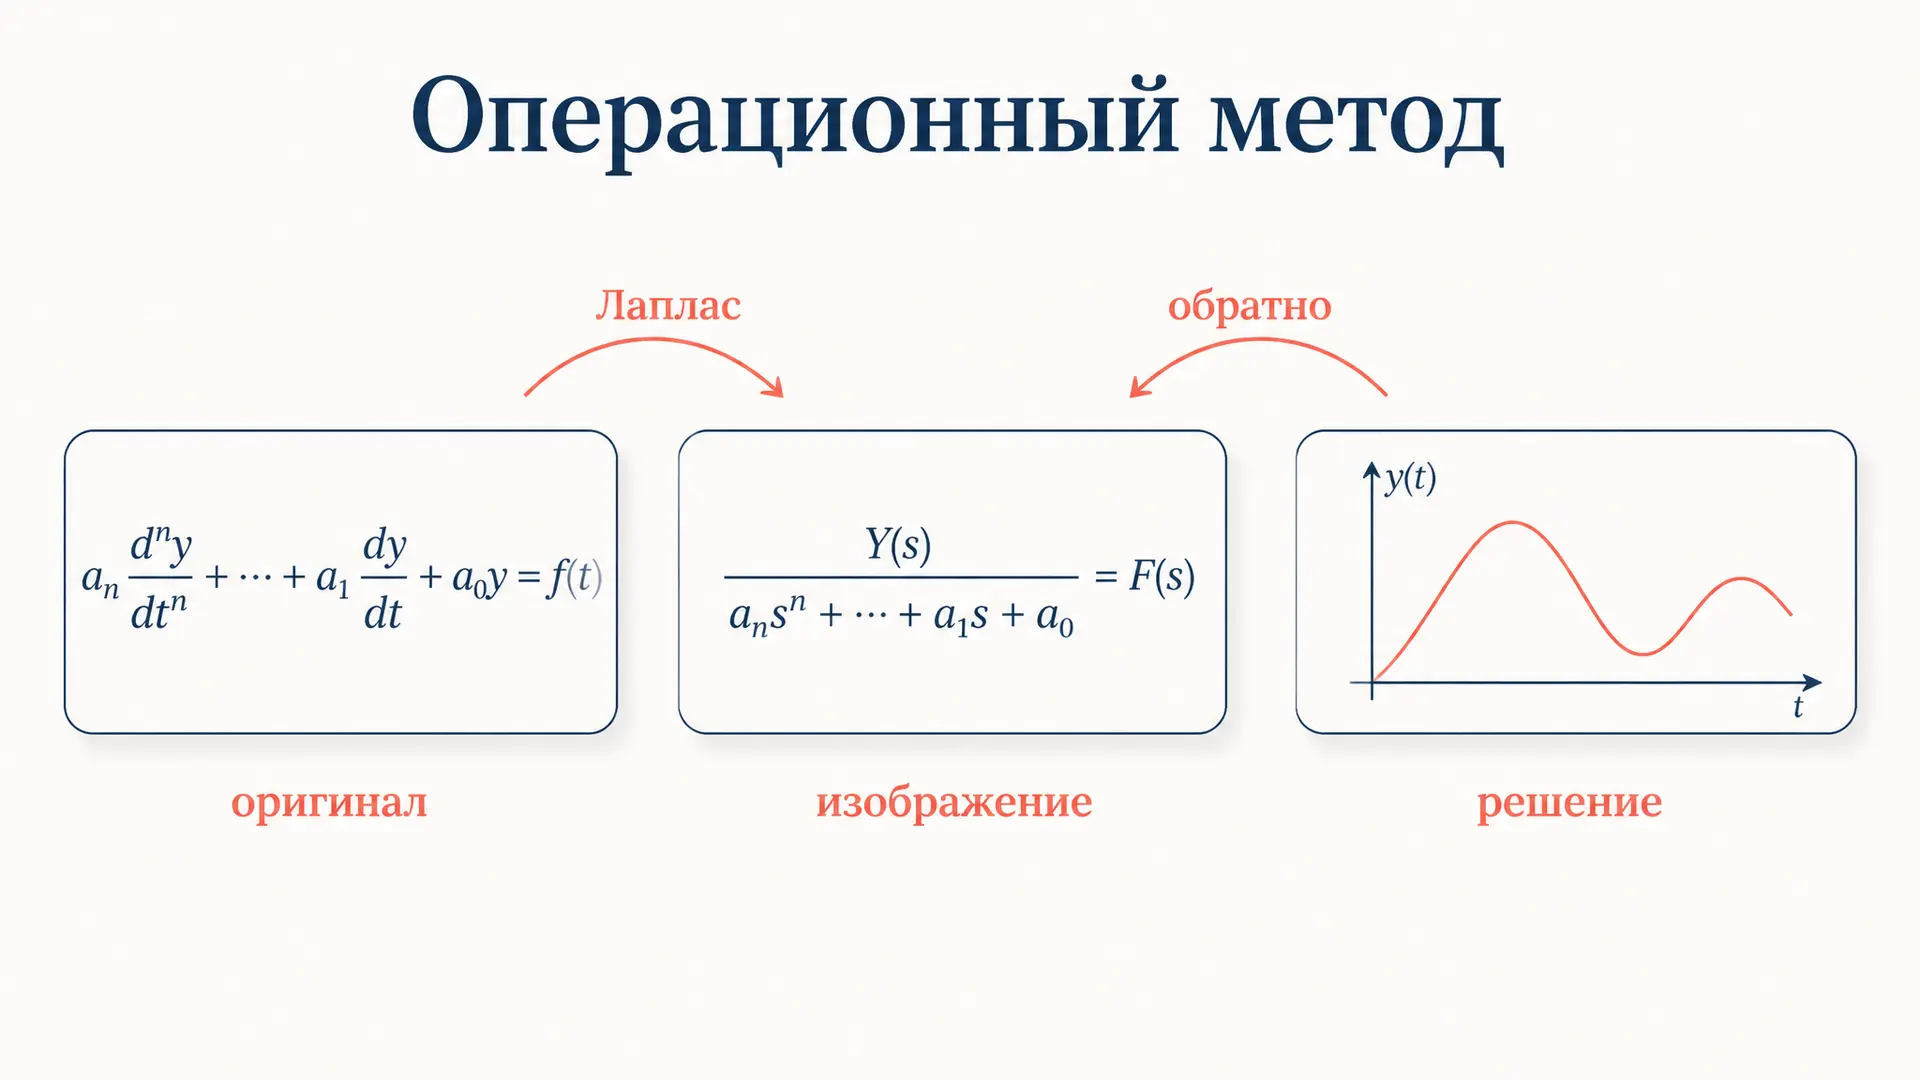
Операционный метод решения дифференциального уравнения
Операционный метод решения дифференциального уравнения: переход к изображению по Лапласу, алгебраизация задачи Коши, обратное преобразование и разбор типовых примеров с начальными условиями.
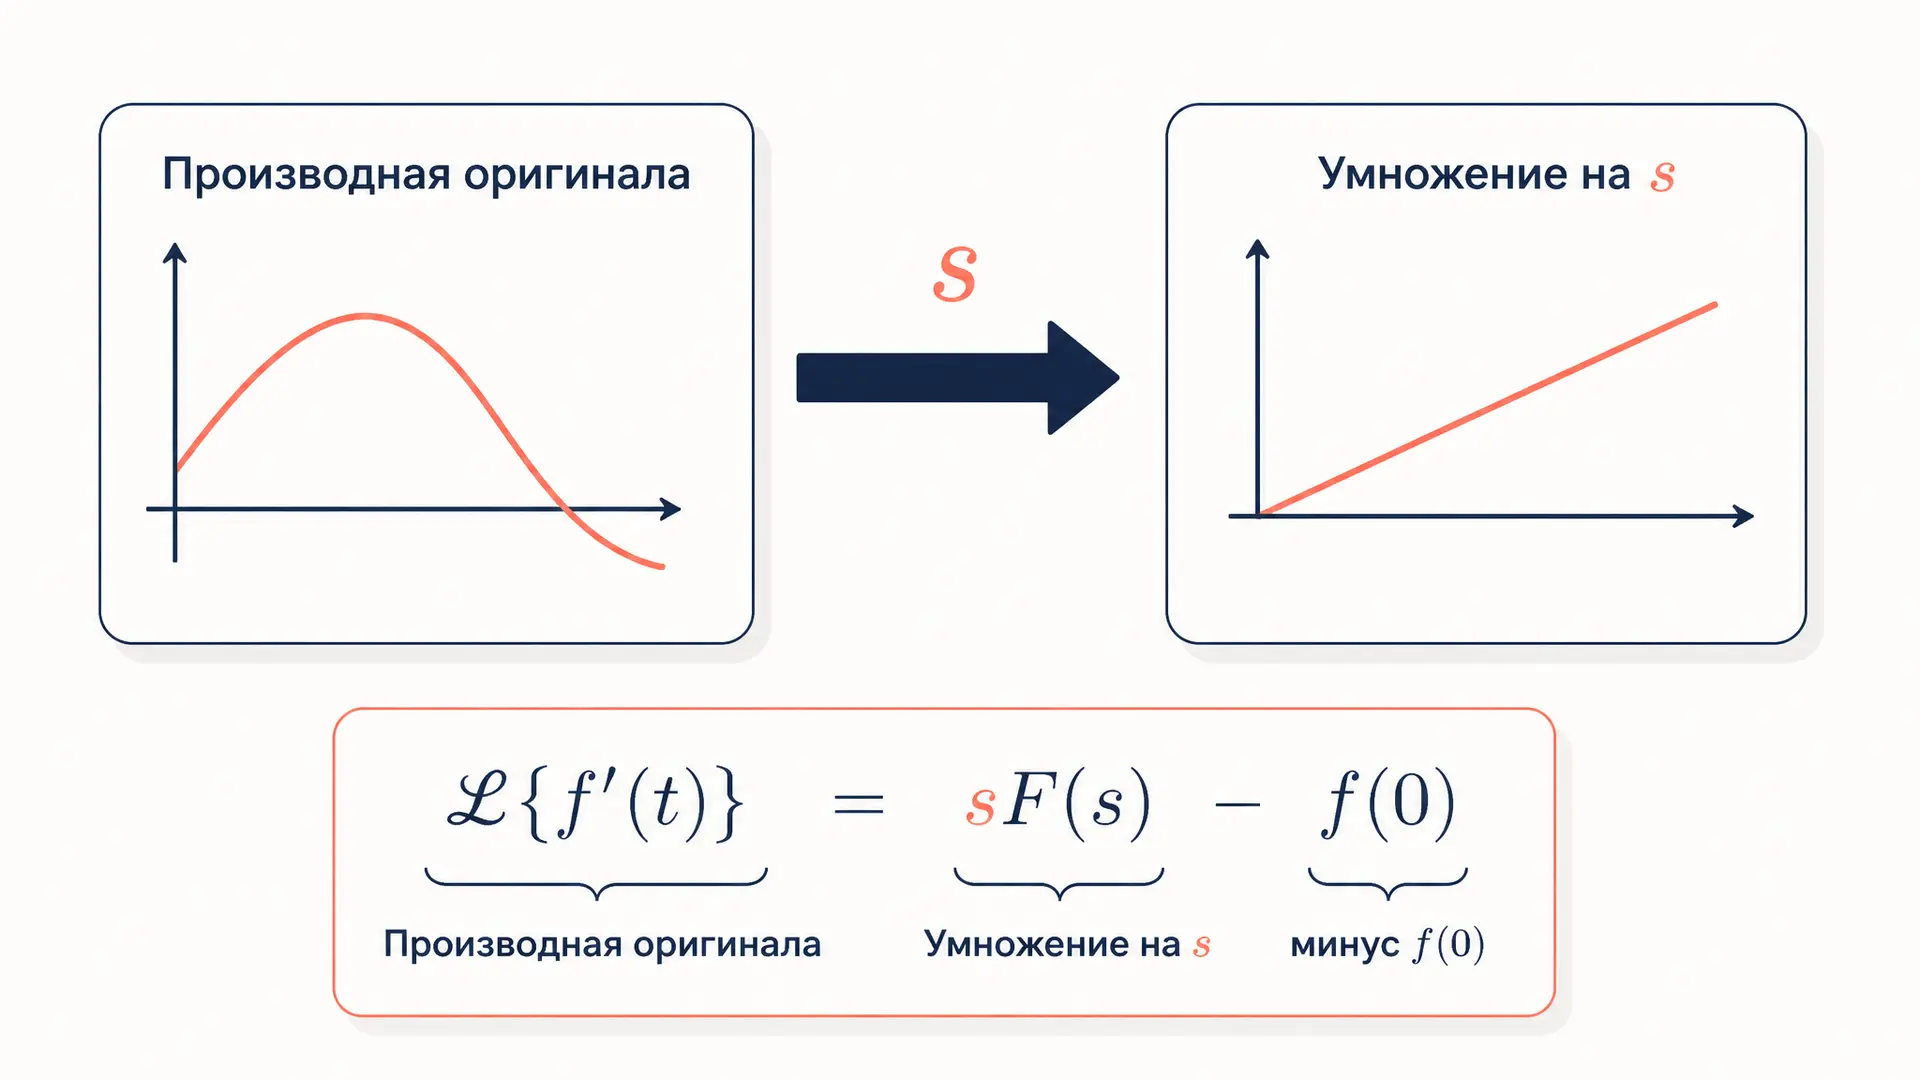
Преобразование Лапласа производной: формула и вывод
Преобразование Лапласа производной: формула для первой и второй производной, роль начальных условий, вывод через интегрирование по частям и применение к дифференциальным уравнениям.
Преобразование Лапласа: ОДУ и системы
Преобразование Лапласа для дифференциальных уравнений: метод операционного исчисления, учёт начальных условий, разложение на простые дроби и обратное преобразование.