Характеристики уравнения в частных производных
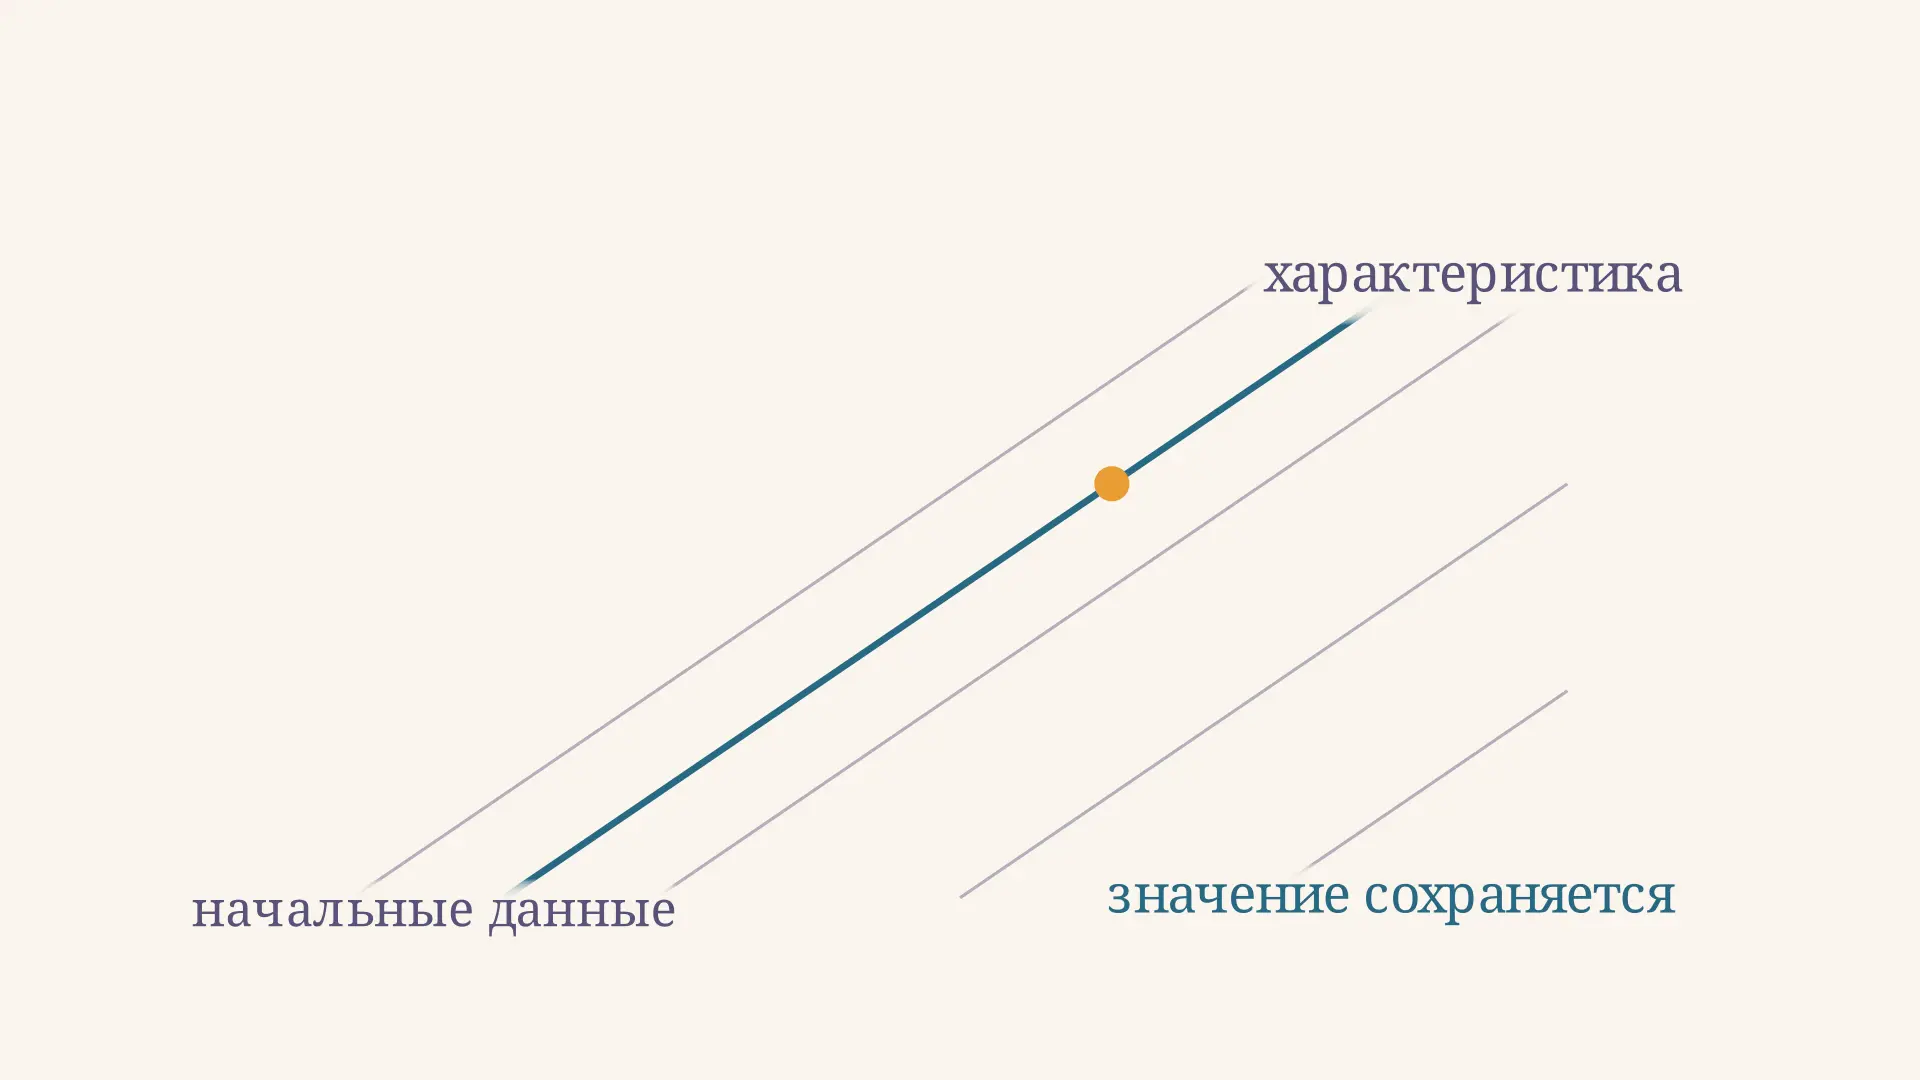
Характеристики уравнения в частных производных - это кривые, вдоль которых уравнение для функции нескольких переменных превращается в систему обыкновенных дифференциальных уравнений. Для простого переноса они показывают, откуда в заданную точку пришло значение начального профиля. Измените скорость и время в калькуляторе: он проведёт характеристику через точку наблюдения и найдёт её пересечение с линией начальных данных.
Зачем нужны характеристики
Пусть описывает распределение некоторой величины по координате и времени . В уравнении первого порядка встречаются производные и . Вместо того чтобы искать зависимость сразу от двух переменных, удобно двигаться по специальной кривой и смотреть, как меняется значение на ней.
По правилу цепочки производная вдоль любой гладкой кривой равна
Если выбрать скорости движения равными коэффициентам при производных в УЧП, правая часть станет выражением из самого уравнения. Так информация об изменении функции по двум направлениям собирается в одно обыкновенное уравнение вдоль кривой.
Для однородного уравнения переноса значение сохраняется вдоль характеристики. На видео золотая точка движется по одной такой прямой: она меняет координату и время, но несёт одно и то же значение. Обратное движение нужно только для замыкания ролика; оно показывает ту же характеристику в обратном направлении.
Характеристическая система первого порядка
Рассмотрим квазилинейное уравнение
Коэффициенты могут зависеть от искомой функции, но её первые производные входят линейно. Введём параметр и обозначим значение решения на кривой через . Характеристическая система имеет вид
Последнее равенство следует из правила цепочки. Правая часть УЧП определяет изменение : если она нулевая, постоянно; если нет, его тоже нужно находить из ОДУ. Параметр не обязан совпадать со временем. Когда , локально можно использовать как параметр и поделить уравнения на .
Геометрически первые два уравнения задают проекцию характеристической кривой на плоскость , а третье добавляет высоту . Для нелинейных коэффициентов положение кривой зависит от этого значения. Общая идея интегральных кривых и сохранения вдоль них рассмотрена в конспекте MIT по уравнениям переноса.
Пример: перенос начального профиля
Возьмём задачу Коши на всей прямой:
Здесь , а . Обозначим начальную координату характеристики через . Тогда
В конечной точке . Поэтому решение выражается через начальный профиль:
Проверка начального условия даёт . Для проверки уравнения положим и . Тогда , , и сумма равна нулю. Профиль перемещается вправо со скоростью , не меняя формы. При отрицательной скорости он двигался бы влево; при нулевой оставался бы на месте.
Найдём значение в точке . Обратный ход по характеристике даёт , значит . Именно эти начальные настройки использует калькулятор. Золотые точки на рисунке соединены одной характеристикой; пунктир помогает прочитать координаты конечной точки.
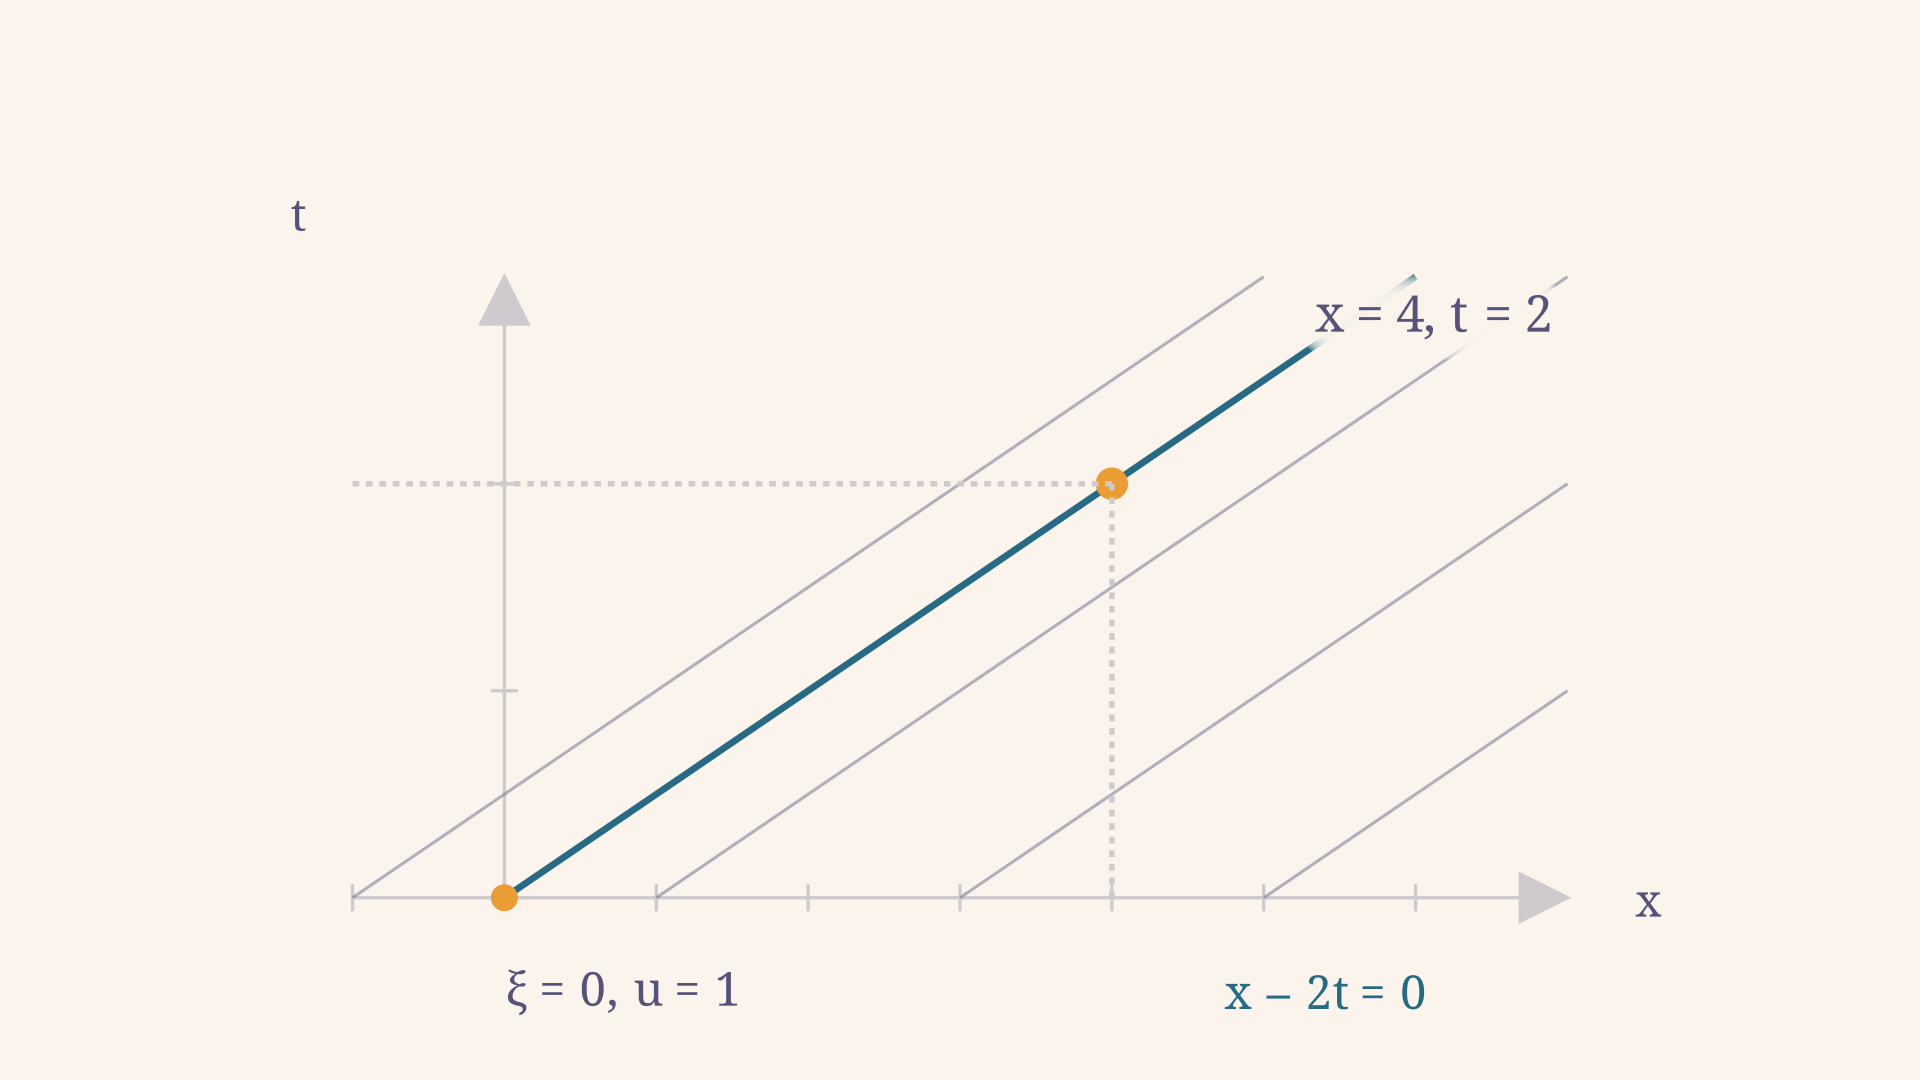
На графике калькулятора горизонтальная ось - координата , вертикальная - время . Тёмная точка отмечает начало выбранной характеристики, золотая - наблюдение при . При изменении времени характеристика через наблюдение меняется: её нужно каждый раз продолжать назад до . Линия на рисунке ограничена окном графика, но формула определена на всей прямой.
Например, при скорости и времени обратный ход приводит в , поэтому значение равно . При той же скорости и времени начало уже в нуле, а значение равно единице. Это не означает, что одна и та же частица изменила значение: сравниваются две разные характеристики, проходящие через фиксированную координату наблюдения в разные моменты.
Как использовать начальную кривую
Начальные данные не всегда заданы при . Пусть они заданы на кривой в виде . Из каждой её точки запускают характеристику с начальными значениями , и . Чтобы восстановить решение в окрестности кривой, нужно затем выразить параметры через .
Для локального обращения важно, чтобы начальная кривая пересекала характеристики, а не касалась их. В точке старта условие записывается так:
Это определитель касательного вектора начальной кривой и характеристического направления. При достаточной гладкости он обеспечивает локальное обращение отображения параметров в координаты. Само по себе условие не обещает глобального решения: характеристики могут пересечься позже. Подробнее о роли аналитичности в другой общей постановке рассказывает теорема Коши-Ковалевской.
Например, для характеристики имеют вид . Прямая сама является характеристикой. Решение на ней должно быть постоянным, поэтому произвольные непостоянные данные несовместимы с уравнением. Если данные постоянны, они определяют значение лишь на этой характеристике, но не задают единственного решения вокруг неё: функция может иметь разные значения вне нуля.
Если правая часть не равна нулю
Рассмотрим при . Выберем параметром. Получаем и . Из начальной точки характеристика идёт по , а значение удовлетворяет . Подставляя , находим
Начальное условие выполняется, а . Значение теперь растёт вдоль характеристики, хотя её проекция по-прежнему прямая. Решение каждого уравнения для - обычная задача для ОДУ; полезно освежить уравнения с разделяющимися переменными.
В практическом решении удобно сохранить параметр до последнего шага. Сначала запишите стартовые условия для трёх ОДУ, затем найдите траекторию и значение на ней. Только после этого выразите начальную метку через конечные координаты. Если сразу подставить начальную функцию от , можно принять текущую координату за начальную и получить формулу, которая нарушает УЧП.
Обратная подстановка проверяет найденного кандидата, но не всегда доказывает, что он единственный во всей заданной области. Для такого вывода нужны условия на коэффициенты, начальные данные и геометрию характеристик. Особенно внимательно следует проверять область, в которой каждая точка достигается ровно одной характеристикой из заданной начальной линии.
Что меняется для других уравнений
Метод особенно нагляден для уравнений первого порядка. Для нелинейного закона скорость каждой характеристики равна значению , перенесённому с начальной линии. Разные прямые могут пересечься, и гладкое решение перестаёт быть однозначным в таком описании. После этого нужны дополнительные понятия, например слабое решение и условие отбора; простого продолжения формулы вдоль пересекающихся прямых недостаточно.
У уравнений второго порядка тоже есть характеристики, но их находят из старших производных. Например, для одномерного волнового уравнения возникают два семейства направлений, связанные с распространением возмущений в противоположные стороны. Их роль видна в формуле Даламбера. Не следует смешивать эти кривые с характеристическим многочленом линейного ОДУ: одинаковое название относится к разным построениям.
Для приближённого решения УЧП вместо аналитических кривых иногда используют сетку; при этом выбор шага и устойчивость схемы имеют собственные ограничения. Их разбирает метод конечных разностей.
Удобно различать два вопроса: какие линии определяет само уравнение и какая функция получается после задания данных. Для переноса с постоянной скоростью линии параллельны независимо от выбранного профиля. Если заменить начальный профиль другой гладкой функцией , решение будет : меняются переносимые значения, но не направления прямых. Поэтому один рисунок семейства характеристик подходит для многих разных начальных распределений.
Есть и ограничение по области. В примере начальный профиль задан на всей числовой прямой, поэтому для каждой точки при любом неотрицательном времени находится начальная координата. Если же данные известны только на отрезке, формула по-прежнему работает для тех точек, чьи характеристики приходят на этот отрезок. Для остальных точек исходных сведений недостаточно; могут понадобиться дополнительные граничные условия. Область, где известные данные позволяют восстановить решение, можно определить, проведя характеристики через концы отрезка.
Начальное значение - не то же самое, что значение в фиксированной пространственной точке во все моменты времени. Наблюдатель, стоящий при одном , встречает последовательно разные части перемещающегося профиля. Наблюдатель, движущийся со скоростью переноса по одной характеристике, видит постоянное значение. Это различие помогает читать и формулу, и график без смешения координаты наблюдения с меткой .
Частые ошибки
- Путать направление: для начальная точка равна , а не .
- Считать постоянной всегда: это верно при нулевой правой части характеристического уравнения для .
- Забывать начальную кривую: семейство характеристик ещё не определяет конкретное решение без данных.
- Игнорировать касание и пересечения: локальная обратимость у начальной линии и глобальная однозначность - разные вопросы.
- Не проверять ответ: подстановка в УЧП и начальное условие выявляет ошибку знака и потерянные множители.
FAQ
Характеристика обязательно является прямой?
Нет. При переменных коэффициентах система может задавать кривые; при зависимости скорости от форма и расположение траекторий зависят от решения.
Что сохраняется вдоль характеристики?
Для сохраняется само . В общем случае сохраняемую величину надо выводить из характеристической системы: может быть ненулевой.
Можно ли задавать данные на любой линии?
Нет. Линия, касающаяся характеристики, может дать несовместимые данные или не определить решение единственным образом. Стандартное локальное построение требует нехарактеристичности и подходящей гладкости.
Коротко
Характеристики превращают УЧП первого порядка в систему ОДУ вдоль кривых. Для переноса они задаются формулой , а решение равно начальному профилю в точке . После интегрирования системы нужно восстановить параметры по координатам и проверить начальные данные и исходное уравнение.
Читайте также
Нормальная система дифференциальных уравнений
Нормальная система дифференциальных уравнений: определение и приведение к первому порядку, задача Коши, начальные условия и подробный пример решения с проверкой.
Фундаментальная матрица системы: определение и пример
Что такое фундаментальная матрица системы ОДУ, как проверить её определитель, нормировать матрицу и решить задачу Коши. Подробный пример с вычислениями.
Фундаментальная система решений линейного уравнения
Что такое фундаментальная система решений линейного однородного ОДУ, как проверить её вронскианом и построить общее решение по начальным условиям на примере.
Интегрирующий множитель дифференциального уравнения
Как найти интегрирующий множитель линейного дифференциального уравнения, вывести формулу и проверить решение: алгоритм, пример с начальным условием и калькулятор.
Краевая задача для дифференциального уравнения
Краевая задача для дифференциального уравнения: виды условий на концах, отличие от задачи Коши, подробный пример решения и проверка существования и единственности.
Метод Эйлера для ОДУ: пошаговый расчёт
Метод Эйлера для ОДУ: как построить ломаную по начальным данным, составить таблицу шагов, сравнить численный результат с точным решением и оценить погрешность.