Тензор деформаций: компоненты и пример расчёта
Тензор деформаций описывает локальное изменение длин и углов в теле. Одного удлинения недостаточно: площадка может одновременно растянуться в одном направлении, сжаться в другом и изменить прямые углы. Тензор собирает эти эффекты в одну матрицу, а также позволяет найти направления наибольшего и наименьшего удлинения. Ниже рассматривается модель малых деформаций; калькулятор показывает, как зависит удлинение от направления в плоскости.
От перемещения к изменению формы
Пусть точка тела с координатами переместилась на вектор . Само перемещение ещё не говорит о деформации: если все точки сдвинуть на одинаковое расстояние, размеры и углы тела сохранятся. Важна разность перемещений соседних точек, то есть пространственные производные поля .
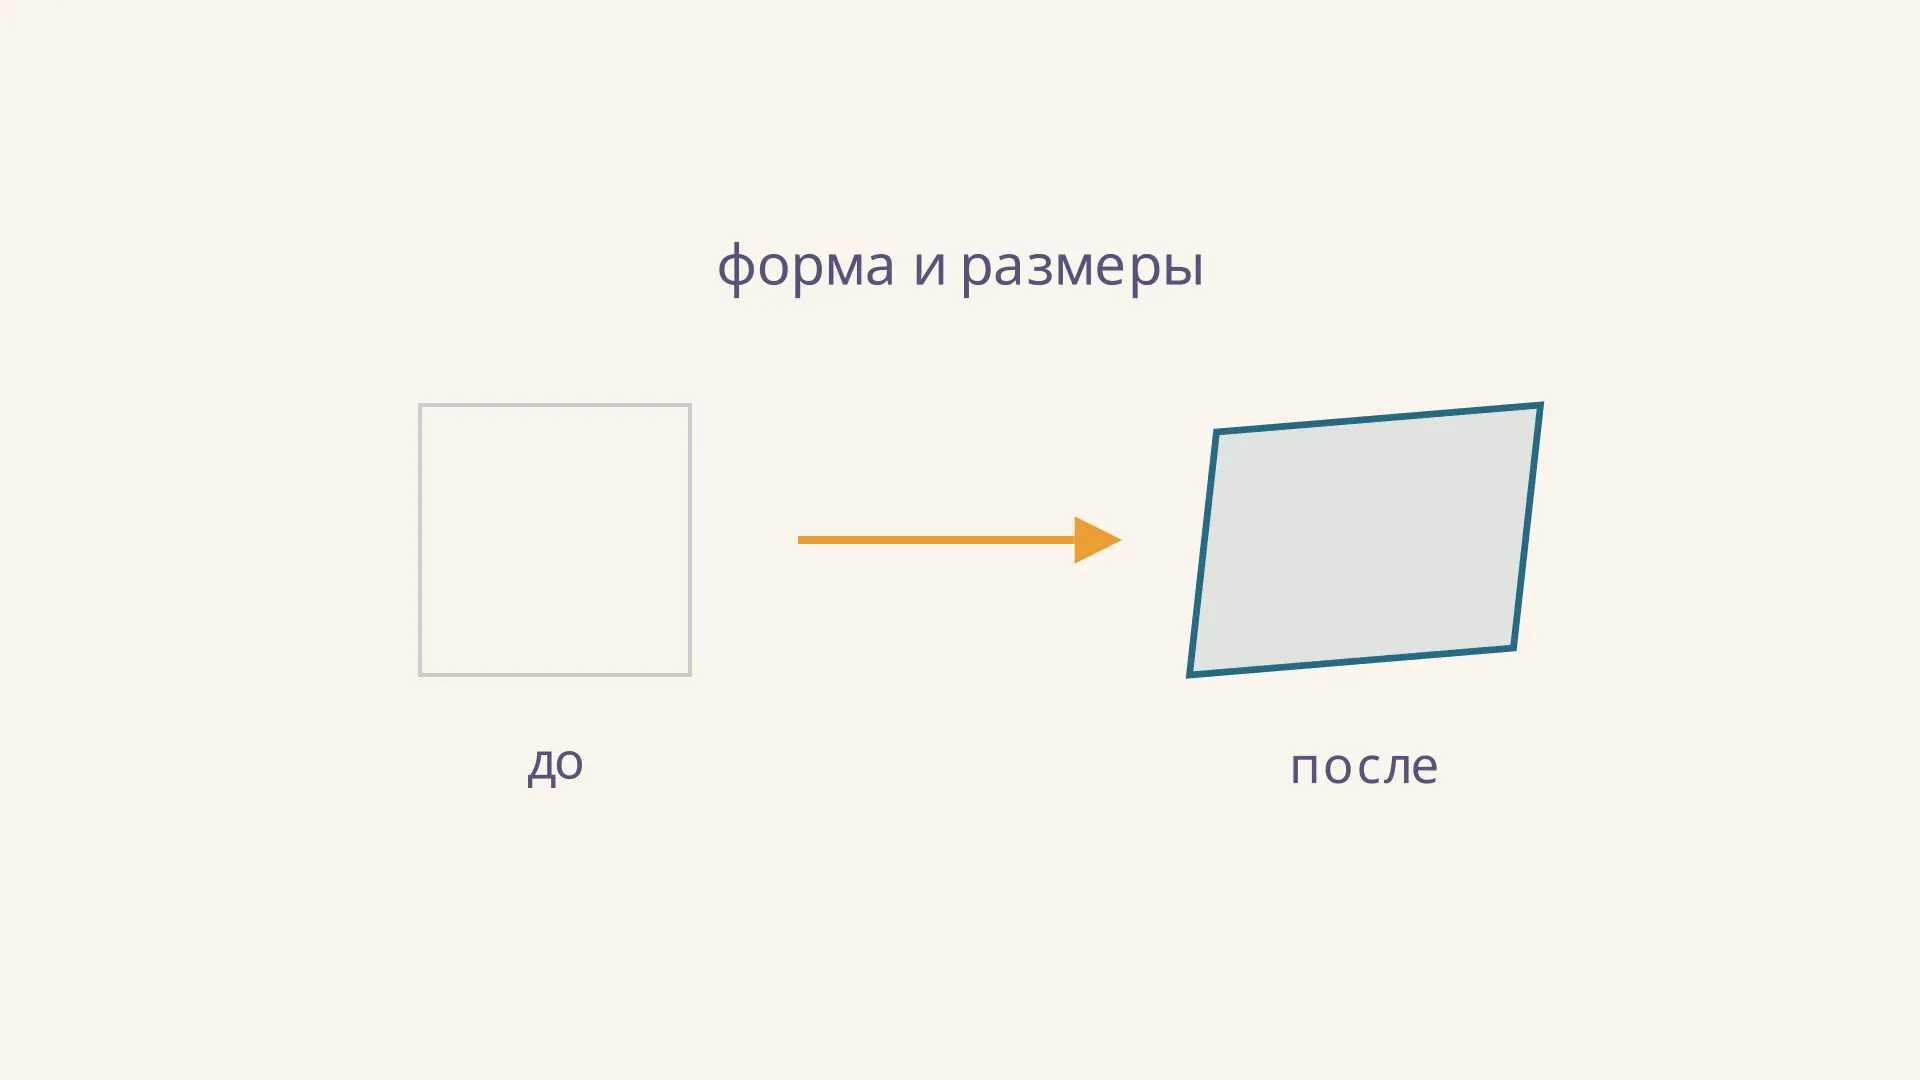
Для малого элемента представим квадрат, стороны которого ориентированы по осям и . После нагрузки одна сторона может удлиниться, другая укоротиться, а угол между ними перестать быть прямым. На видео изменение формы и размеров происходит постепенно. Искажение увеличено в 50 раз, чтобы его можно было различить; исходные компоненты остаются малыми.
Деформация является геометрической характеристикой, а напряжение связано с внутренними силами на площадках. О том, как силы приводят к нормальным напряжениям при растяжении стержня, рассказывает отдельный разбор. Для перехода от напряжений к деформациям требуется модель материала и условия нагрузки.
Определение и компоненты
В декартовых координатах малый тензор деформаций определяется симметричной частью градиента перемещений:
В трёх измерениях он имеет вид
Диагональные компоненты и аналогичные им приближённо равны относительным изменениям длин вдоль соответствующих осей. Положительное значение означает удлинение, отрицательное - укорочение. Внедиагональные компоненты описывают изменение углов между первоначально перпендикулярными направлениями. Матрица симметрична, поэтому независимых компонент шесть, а не девять.
Все компоненты безразмерны: производная длины по длине не имеет единиц. Их удобно представлять в долях, процентах или микродеформациях: микродеформаций. Если координаты и перемещения заданы в разных единицах, перед дифференцированием их приводят к согласованному виду.
При неоднородном поле соседние элементы тела в разных местах могут деформироваться по-разному. Поэтому запись тензора относится к конкретной точке или к достаточно малой области, в которой изменением компонент можно пренебречь. Сначала выбирают систему координат, затем находят производные поля в нужной точке. Подстановка координат до дифференцирования может скрыть зависимость и привести к нулевому результату по ошибке.
Матрица представляет одну и ту же локальную деформацию в выбранном базисе. Если повернуть оси, её отдельные числа обычно изменятся: исходная ось уже проходит через элемент в другом направлении. При этом физический образец не меняется. Именно возможность согласованно пересчитывать компоненты при смене осей отличает тензорное описание от произвольного набора чисел.
Почему сдвиг делится пополам
Инженерная деформация сдвига для малого элемента равна уменьшению первоначально прямого угла в радианах, если оно положительно в выбранном соглашении. Из определения следует:
Поэтому число в матрице тензора вдвое меньше инженерного сдвига. Например, при в обе внедиагональные позиции записывают . Это соглашение о записи одной геометрической величины, а не разные результаты измерения. В задачах на сдвиг и закон Гука часто используют именно инженерный угол; перед подстановкой проверьте обозначение в условии.
Симметризация также отделяет малый жёсткий поворот. Для поля , производные сдвига равны и : их сумма равна нулю. Тензор малых деформаций исчезает, хотя точки перемещаются. Это линейное описание малого поворота; при конечном вращении нужна нелинейная мера деформации.
Пример вычисления по полю перемещений
Пусть в некоторой области заданы , , а . Координаты и перемещения выражены в одинаковых единицах. Поле однородно: его производные не зависят от положения. Последовательно получаем
Плоская часть тензора и её собственные значения равны
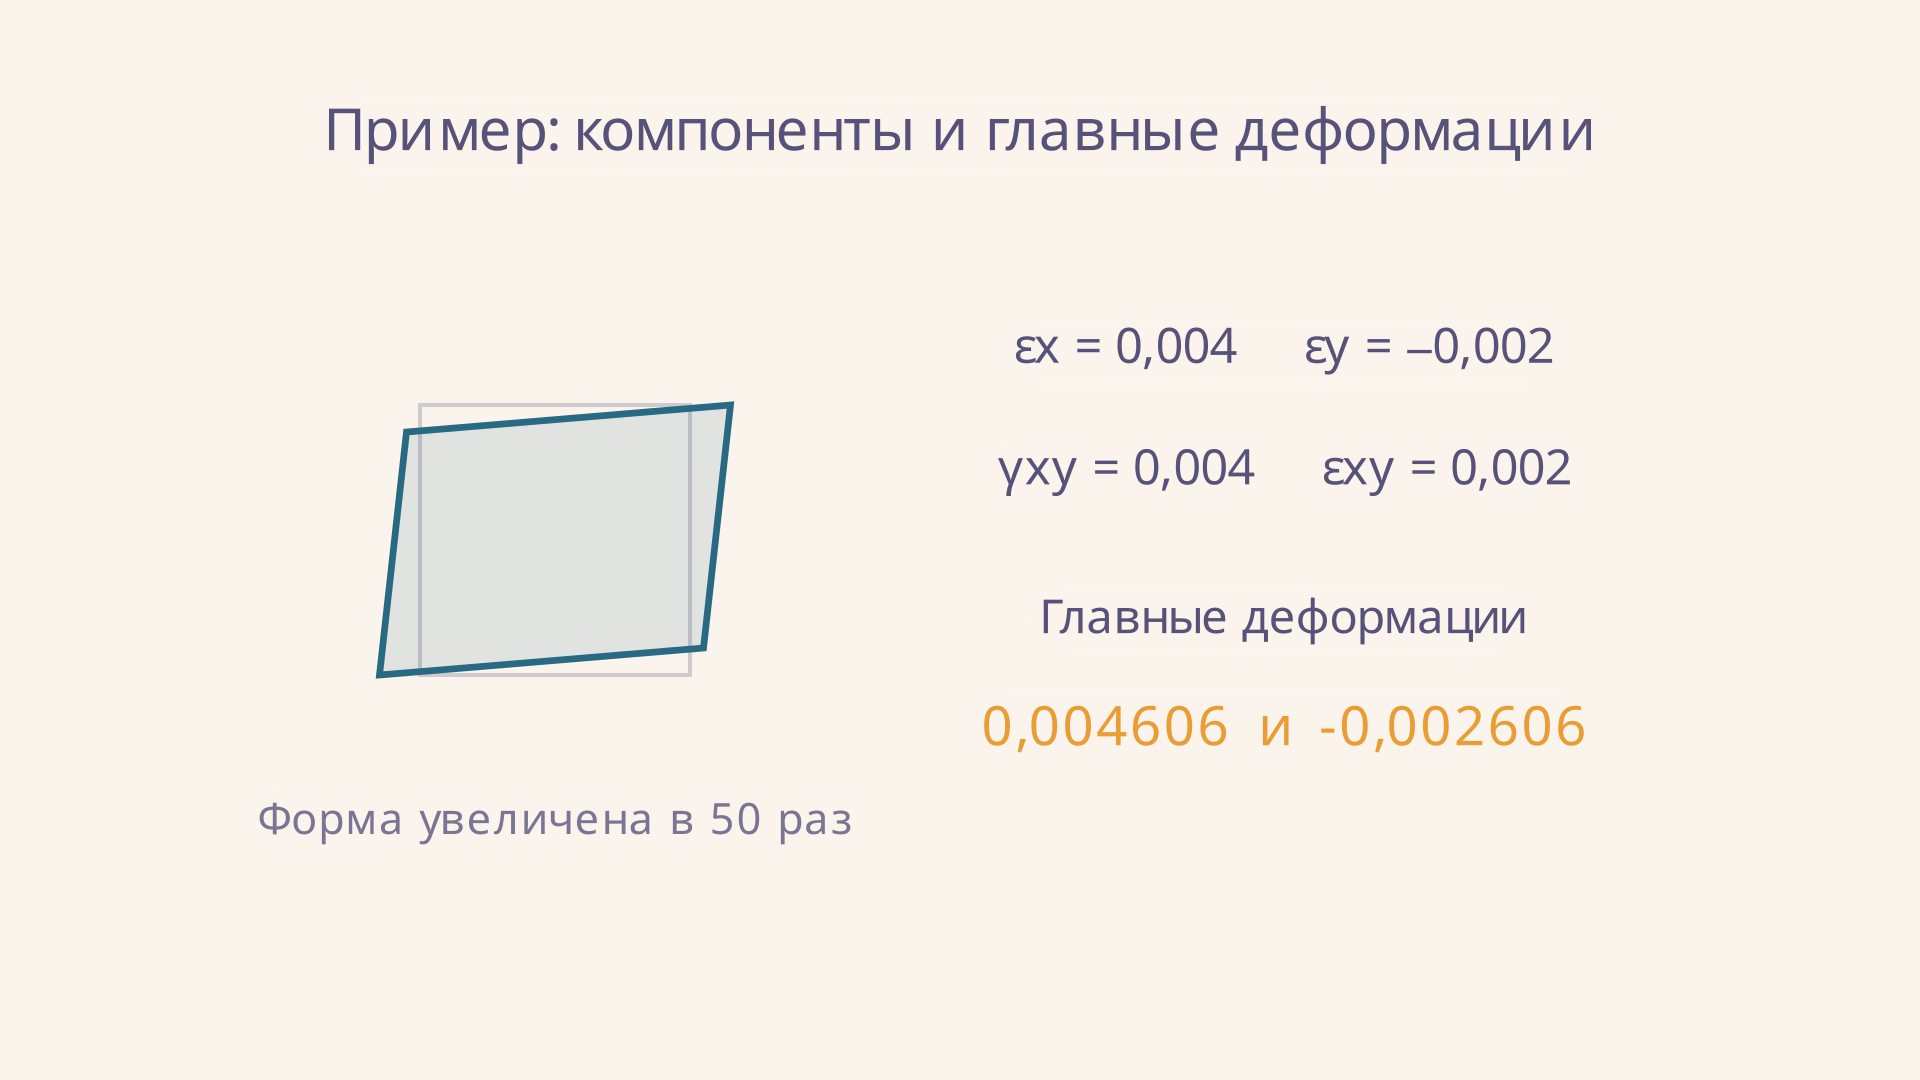
Например, отрезок длиной 100 мм вдоль оси в линейном приближении удлинится на мм. При этом вдоль означает сокращение на . На схеме тензорная часть движения визуализирована с увеличением; исходное поле дополнительно содержит малый жёсткий поворот, который не меняет показанные компоненты. В полной трёхмерной постановке для этого поля третья главная деформация равна нулю.
Для проверки расчёта полезно вернуться к производным, а не угадывать ответ по картинке. Производная горизонтального перемещения по вертикали здесь положительна, а производная вертикального перемещения по горизонтали равна нулю. Их сумма даёт инженерный сдвиг, и только затем делится пополам при записи тензора. Знаки диагональных компонент можно независимо проверить по тому, как меняется расстояние между соседними точками вдоль каждой исходной оси.
Числа примера заданы как учебное поле, а не как результат измерения материала. В реальной детали перемещения могут быть найдены экспериментально или численным расчётом. Производные, полученные из измерений, чувствительны к шуму: шаг измерений и способ обработки данных влияют на точность результата. Кроме того, значение в одной точке не заменяет картину распределения деформации по всей детали.
Главные деформации и направления
Симметричный тензор можно привести к диагональному виду в ортонормированном базисе. Его собственные значения называют главными деформациями; в соответствующих направлениях сдвиговые компоненты исчезают. Для плоской матрицы удобно использовать формулу
В примере среднее равно , а корень - примерно . Направление максимума образует с осью угол около против часовой стрелки; второе направление ему перпендикулярно. При вычислении угла полезна функция , которая учитывает четверть:
Если обе нормальные компоненты одинаковы, а сдвиг равен нулю, все направления в плоскости равноправны и угол главной оси не определён. Изменение базиса меняет компоненты матрицы, но не сами главные значения. Математическую сторону выбора координат помогает разобрать матрица перехода между базисами.
Деформация в произвольном направлении
Для единичного вектора относительное удлинение в направлении в первом приближении равно . В плоскости это выражение раскрывается так:
При получается , при - . График калькулятора строит эту функцию для углов от нуля до : противоположные направления одной прямой дают одинаковое удлинение. Его максимум и минимум совпадают с плоскими главными значениями. Ползунки задаются в процентах: значения по умолчанию , и соответствуют примеру выше.
Этот график полезен и как контроль знаков. В направлении под углом сорок пять градусов в рассматриваемом примере сдвиговая составляющая добавляет положительное удлинение; при повороте на девяносто градусов её вклад исчезает. Поэтому максимум расположен между исходными осями, а не обязан совпадать с большей диагональной компонентой. Если изменить знак сдвига, график отразится по направлениям, и главная ось повернётся в противоположную сторону.
В калькуляторе вводится уже известный плоский тензор, а не нагрузка и характеристики материала. Он не предполагает, что вне плоскости компоненты равны нулю: они просто не участвуют в показанном двумерном расчёте. Для вывода о трёхмерных главных направлениях необходимо задать и оставшиеся компоненты.
Где применимо приближение
Малая деформация получается отбрасыванием членов второго порядка по градиентам перемещения. Для поворотов и искажений, которые уже нельзя считать малыми, используют конечные меры. Например, тензор Грина - Лагранжа записывают через градиент деформации :
При малых градиентах его линейная часть совпадает с рассматриваемым тензором; квадратичный член становится существенным при больших изменениях или поворотах. Выбор меры и конфигурации важен для резины, больших прогибов и других геометрически нелинейных задач. Обзор вывода малых деформаций и их физического смысла приведён в лекции MIT по механике конструкций.
Тензор описывает локальную геометрию, но сам по себе не определяет силы. Например, закон Гука при растяжении связывает напряжение и деформацию при дополнительных предположениях об упругом материале. По одному компоненту деформации без этих предположений нельзя восстановить полное напряжённое состояние.
Частые ошибки
- Подставлять в матрицу вместо . Это удваивает сдвиговую компоненту и меняет главные значения.
- Считать любое перемещение деформацией. Однородный перенос и малый жёсткий поворот не меняют длины и углы в линейном приближении.
- Забывать о третьем направлении. Плоские экстремумы не обязательно являются глобальным максимумом и минимумом трёхмерного тензора.
- Применять малый тензор к большим поворотам без проверки. В таком случае квадратичные члены могут быть существенными.
- Смешивать проценты и доли: равно , а не .
FAQ
Тензор деформаций и тензор напряжений - одно и то же?
Нет. Первый характеризует изменение геометрии, второй - внутренние силы на площадках. Связь между ними задают законом материала и условиями задачи.
Может ли главная деформация быть отрицательной?
Да. Отрицательное значение означает относительное укорочение вдоль соответствующего главного направления. В примере одна главная деформация положительна, другая отрицательна.
Почему на главных осях нет сдвига?
В собственном ортонормированном базисе симметричный тензор диагонален. Внедиагональные компоненты в этом базисе равны нулю, хотя в исходных осях они могли быть ненулевыми.
Коротко
Малый тензор деформаций - симметричная часть градиента перемещений. Диагональ описывает удлинения вдоль осей, внедиагональные компоненты равны половинам инженерных сдвигов. Собственные значения дают главные деформации, а область применимости модели определяется малостью градиентов перемещения.
Читайте также
Бимомент: смысл и расчёт напряжений
Что такое бимомент при стеснённом кручении тонкостенного стержня, как он связан с депланированием и как по нему найти нормальные напряжения в сечении.
Центробежный момент инерции сечения: формула и расчёт
Центробежный момент инерции сечения: определение, знак и единицы измерения. Как перенести оси и рассчитать прямоугольное или составное сечение на примерах.
Энергетическая теория прочности: формула и расчёт
Как работает энергетическая теория прочности и критерий Мизеса: энергия изменения формы, эквивалентное напряжение, пример расчёта и границы применения.
Формула Ясинского: расчёт устойчивости стержня
Формула Ясинского для сжатого стержня: как найти гибкость, критическое напряжение и силу, выбрать коэффициенты и проверить границы применения на примере.
Метод сечений: внутренние силы и моменты
Метод сечений для определения внутренних сил: как выделить часть балки, расставить усилия и найти поперечную силу и изгибающий момент на примере консоли.
Объёмная деформация: формулы и примеры расчёта
Объёмная деформация простыми словами: как найти изменение объёма по линейным деформациям или давлению, связать его с модулем упругости и проверить знаки в расчёте.