Метод фазовой плоскости: построение и примеры
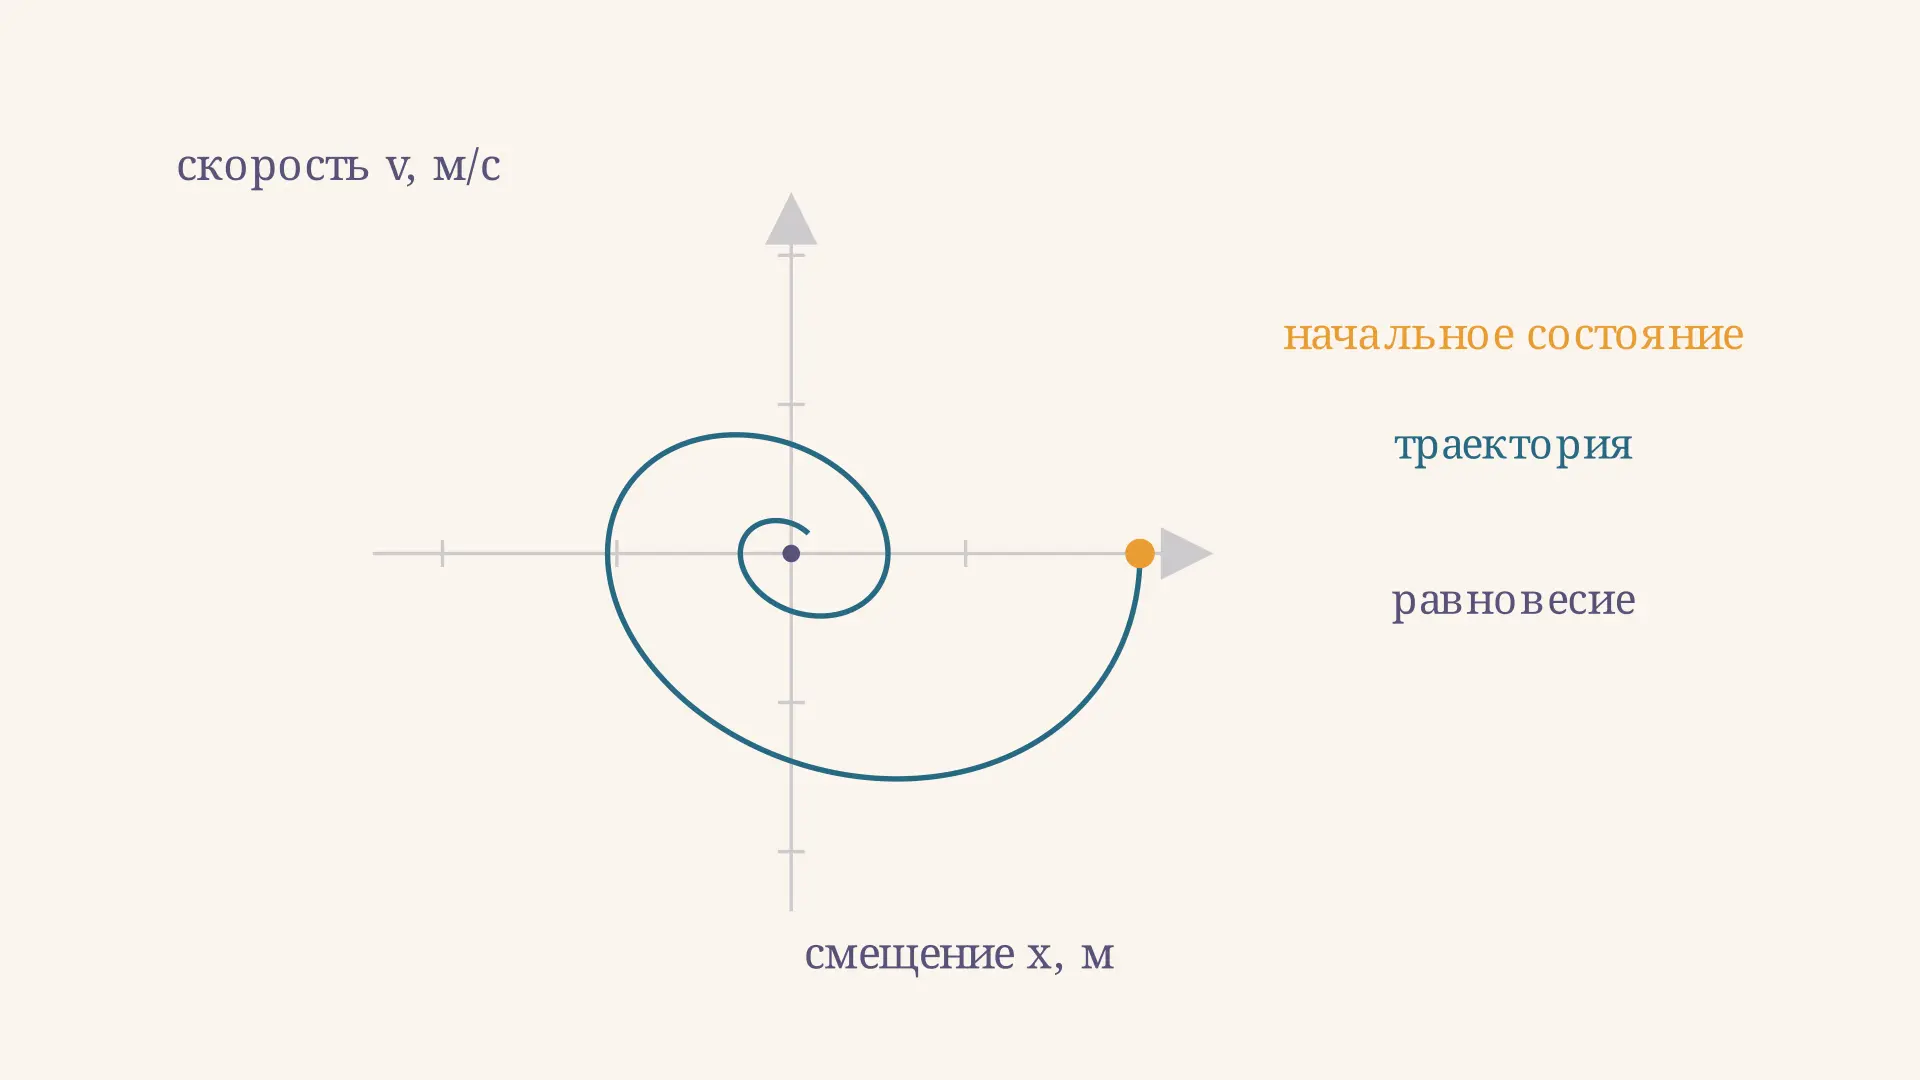
Метод фазовой плоскости показывает поведение динамической системы как движение точки на плоскости двух переменных состояния. Вместо отдельных графиков координаты и скорости во времени мы видим их совместное изменение: куда направлено движение, есть ли равновесие и приближаются ли к нему соседние состояния. Это удобно для механических колебаний, электрических цепей и моделей управления. В калькуляторе ниже измените демпфирование и сравните замкнутую кривую со спиралью; затем разберём, как построить и прочитать такой портрет.
Что показывает фазовая плоскость
Пусть состояние задают две величины и . Для автономной системы
каждая точка обозначает одно состояние, а пара задаёт вектор скорости движения в этой точке. Автономность означает, что правые части не зависят явно от времени. Решение, начатое в выбранном состоянии, рисует фазовую траекторию; несколько характерных траекторий вместе с направлениями движения составляют фазовый портрет.
Для механической системы часто выбирают как смещение, а как скорость. Точка справа от начала с нулевой скоростью означает положительное смещение в момент остановки, а не покой системы навсегда: ускорение может сразу изменить скорость. В отличие от графика , горизонтальная ось фазовой плоскости здесь не является временем. Стрелки сообщают направление, но сама геометрическая кривая не показывает, за сколько секунд пройден отдельный участок.
Одна траектория отвечает одному начальному состоянию. Для портрета в целом нужно рассмотреть и другие старты: именно их совокупность позволяет увидеть устойчивость, разделение областей движения и другие качественные свойства. Например, в модели Ходжкина–Хаксли переменных больше двух, поэтому полный портрет в одной плоскости не помещается без упрощения.
Как перейти от уравнения второго порядка к системе
Рассмотрим груз на пружине с вязким сопротивлением:
Здесь - масса, - жёсткость, - коэффициент демпфирования. Состоянию нужны и положение, и скорость: одинаковое положение при разных скоростях ведёт к разным продолжениям движения. Подстановка даёт систему первого порядка:
В каждой точке можно вычислить обе компоненты вектора. Например, при положительном и ускорение отрицательно, поэтому стрелка направлена вниз. При первая компонента положительна, и движение направлено вправо. Такие локальные сведения позволяют набросать поле направлений ещё до численного решения.
При иногда используют уравнение траектории . Однако делить на в точках нельзя. Там удобнее вернуться к исходной системе и определить вертикальное направление по ускорению. Замена также теряет параметр времени, поэтому по одному уравнению кривой нельзя определить скорость прохождения.
Равновесия и устойчивость
Равновесие находится одновременным решением и . Для пружинной системы это : груз находится в положении равновесия и не движется. Чтобы исследовать малые отклонения, вычисляют матрицу Якоби правых частей в найденной точке. В линейном примере она постоянна:
Если вещественные части обоих собственных значений отрицательны, равновесие асимптотически устойчиво: достаточно близкие решения стремятся к нему. Комплексная пара с отрицательной вещественной частью даёт устойчивый фокус, а два различных отрицательных вещественных значения - устойчивый узел. Значения разных знаков соответствуют седлу: приближение по одному направлению не отменяет удаления по другому.
Для нелинейной системы матрица Якоби описывает малую окрестность равновесия. Если собственные значения имеют нулевые вещественные части, одной линеаризации для общего вывода об устойчивости недостаточно. В частности, форма линейного центра сама по себе не гарантирует центр у нелинейной модели. Классификацию линейных портретов можно сверить с конспектом MIT о фазовой плоскости.
Числовой пример: спираль к равновесию
Положим , , , и . Тогда
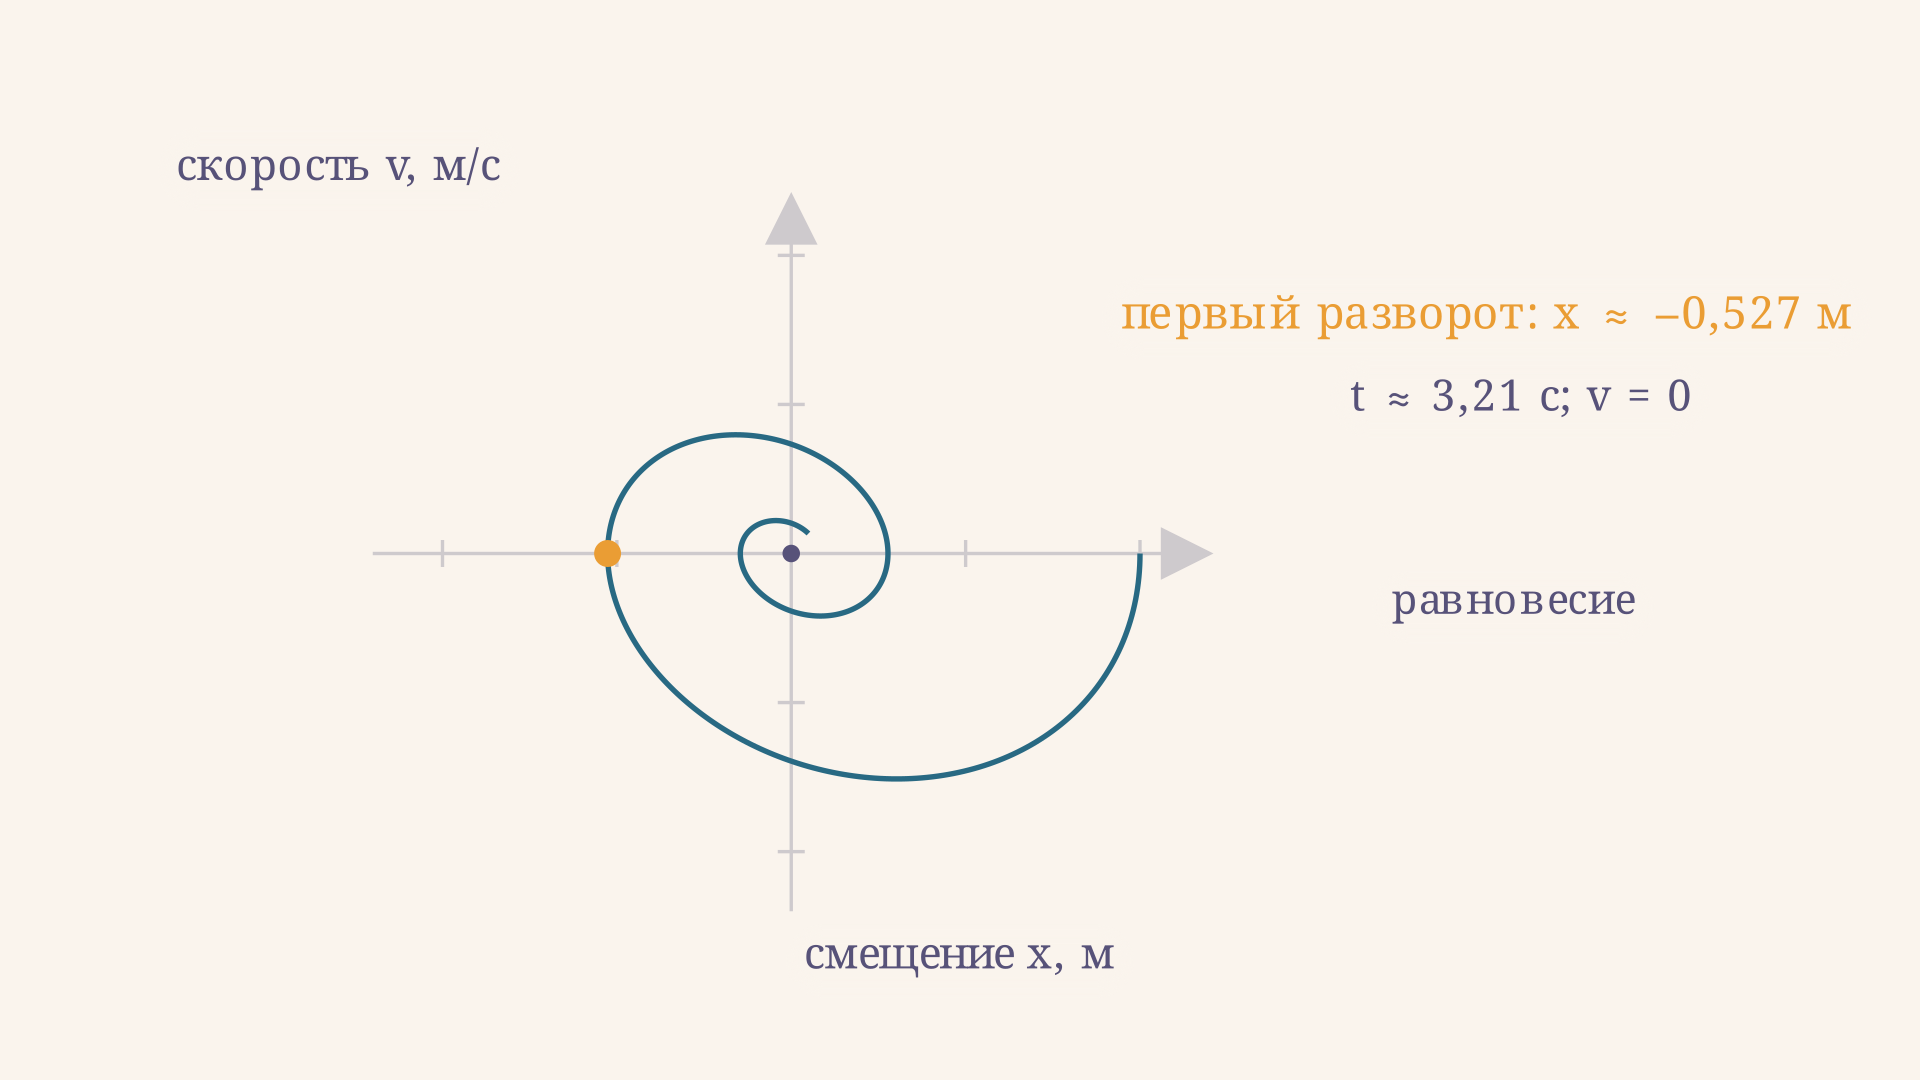
Получилась пара с отрицательной вещественной частью: начало координат - устойчивый фокус. В начальной точке вектор равен , поэтому траектория сначала идёт вниз и вращается по часовой стрелке. По мере движения она закручивается к началу. Декремент и другие способы измерения затухания разобраны отдельно в статье о затухающих колебаниях.
При выбранных начальных условиях точное решение имеет вид
Скорость впервые после старта снова становится нулевой при . Это первый разворот: . Знак минус показывает, что груз оказался по другую сторону равновесия. На следующем кадре отмечена именно эта точка, а не пересечение с осью скорости при .
Как построить портрет по шагам
- Выберите состояние. Для уравнения второго порядка обычно достаточно пары . Укажите единицы обеих осей и начальные условия.
- Запишите систему первого порядка и найдите все точки, где одновременно обращаются в ноль обе правые части.
- Исследуйте окрестности равновесий. Найдите матрицу Якоби и её собственные значения; отметьте, позволяет ли линеаризация сделать вывод.
- Определите направление поля. Подставьте несколько точек, особенно на осях или нулевых изоклинах и . В первой из них вектор вертикален, во второй горизонтален, если он ненулевой.
- Постройте характерные траектории. Используйте аналитическое решение или численный интегратор, начиная с нескольких разных состояний, и добавьте стрелки по возрастанию времени.
- Проверьте масштаб и область. Оси с разными единицами могут иметь разные масштабы; форма кривой на экране зависит от них. Решение за конечное время не доказывает предельного поведения без дополнительного анализа.
Для достаточно гладкой автономной системы через каждую точку области проходит единственное решение при заданном начальном моменте. Поэтому разные фазовые траектории не пересекаются в обычной точке: иначе из одного состояния получились бы два продолжения. Замкнутая траектория обозначает периодическое движение, а отдельная точка равновесия - постоянное решение. Более общий энергетический взгляд на осциллятор дают переменные действие-угол.
Что меняется при другом демпфировании
В калькуляторе фиксированы , а коэффициент меняется от 0 до 2 Н·с/м. При энергия сохраняется, траектория выбранного старта замкнута, а равновесие линейной модели является центром: близкие состояния остаются близкими, но не стремятся к нему. При корни комплексные, возникает затухающая спираль. При они совпадают и равны : система критически демпфирована, равновесие - устойчивый вырожденный узел.
Если , вне диапазона ползунка, оба корня различны и отрицательны: получается устойчивый узел без колебательного режима. Эти названия относятся к линейной модели целиком, а не только к показанному начальному состоянию. В действительной конструкции параметры могут зависеть от амплитуды; тогда линейный портрет применяют в пределах, где выбранное приближение оправданно.
Для автономной системы без достаточно гладкой правой части или для модели с внешним воздействием, явно зависящим от времени, привычная картина требует осторожности. Периодическую силу, например, можно учесть дополнительной фазовой переменной, но полное пространство состояния станет трёхмерным. Связь энергии и динамики подробнее раскрывает уравнение Гамильтона–Якоби.
Как проверить построение по энергии
Для той же механической модели полезна независимая проверка через полную механическую энергию . Производная вдоль решения равна . При положительном демпфировании она не положительна: энергия не растёт, а при ненулевой скорости уменьшается. Это согласуется с движением внутрь семейства энергетических эллипсов. Если нарисованная стрелка на спирали ведёт наружу, направление нужно проверить заново.
В точках разворота скорость и производная энергии в этот момент равны нулю, хотя сам груз не находится в равновесии: ускорение там отлично от нуля. Поэтому мгновенное равенство ещё не означает, что энергия останется постоянной на дальнейшем движении. При отсутствии сопротивления энергия сохраняется вдоль всей траектории. Это также объясняет замкнутые линии для рассматриваемого линейного осциллятора. Такой приём служит проверкой конкретной модели, а не универсальным правилом для любой пары уравнений.
Частые ошибки
- Принимать горизонтальную ось за время и читать фазовую траекторию как график .
- Считать любую точку с равновесием: нужно также проверить .
- Забывать стрелки: одна геометрическая кривая без направления не объясняет, приближается система к равновесию или удаляется.
- Делить на там, где она равна нулю, или считать результат линеаризации глобальным доказательством для нелинейной системы.
FAQ
Зачем нужен метод фазовой плоскости, если можно решить уравнение?
Он позволяет сравнить множество начальных состояний и увидеть качественное поведение даже тогда, когда явная формула решения неудобна или неизвестна.
Можно ли определить время по фазовой кривой?
По одной кривой без временных меток - нет. Для времени нужно решение с параметром или дополнительная информация о скорости движения по траектории.
Всегда ли спираль означает устойчивость?
Нет. Спираль, идущая внутрь при возрастании времени, соответствует притяжению; исходящая наружу показывает неустойчивость. Направление проверяют по полю или собственным значениям.
Коротко
Фазовая плоскость переводит систему двух уравнений в картину состояний и направлений движения. Найдите равновесия, исследуйте их локально, затем постройте несколько направленных траекторий. Для осциллятора с положительным умеренным демпфированием портрет показывает спираль к устойчивому равновесию, а без демпфирования - замкнутую траекторию.
Читайте также
Акустические и оптические фононы: две ветви
Акустические и оптические фононы в двухатомной цепочке: как движутся атомы, откуда берутся ветви дисперсии и что показывает частотная щель на границе зоны.
Асинхронный режим энергосистемы: признаки и расчёт
Асинхронный режим энергосистемы: почему нарушается синхронизм, как связаны скольжение и колебания мощности, как работают защита, ресинхронизация и разделение сети.
Глубина обратной связи: формула и расчёт усилителя
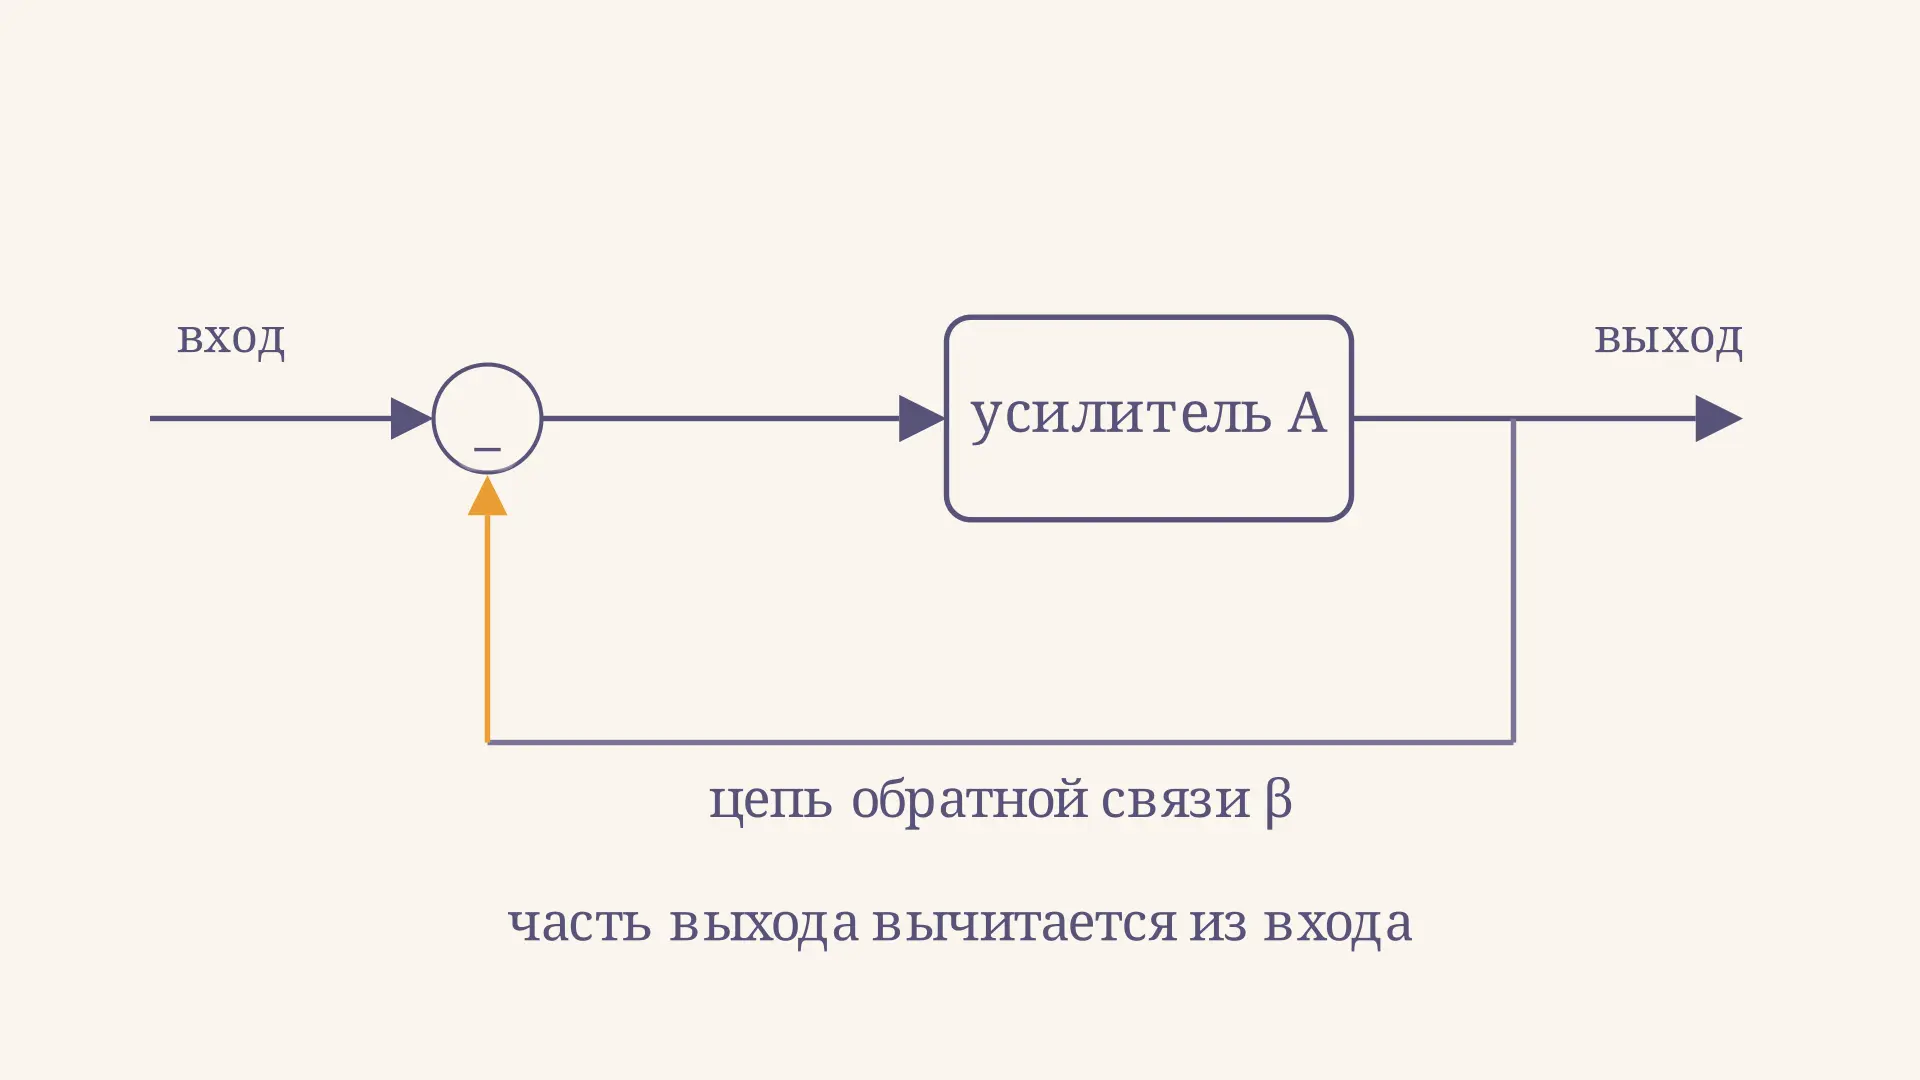
Как рассчитать глубину отрицательной обратной связи усилителя в разах и децибелах, найти замкнутое усиление и оценить влияние петлевого усиления на устойчивость.
Массивная подпорная стена: давление грунта и расчёт
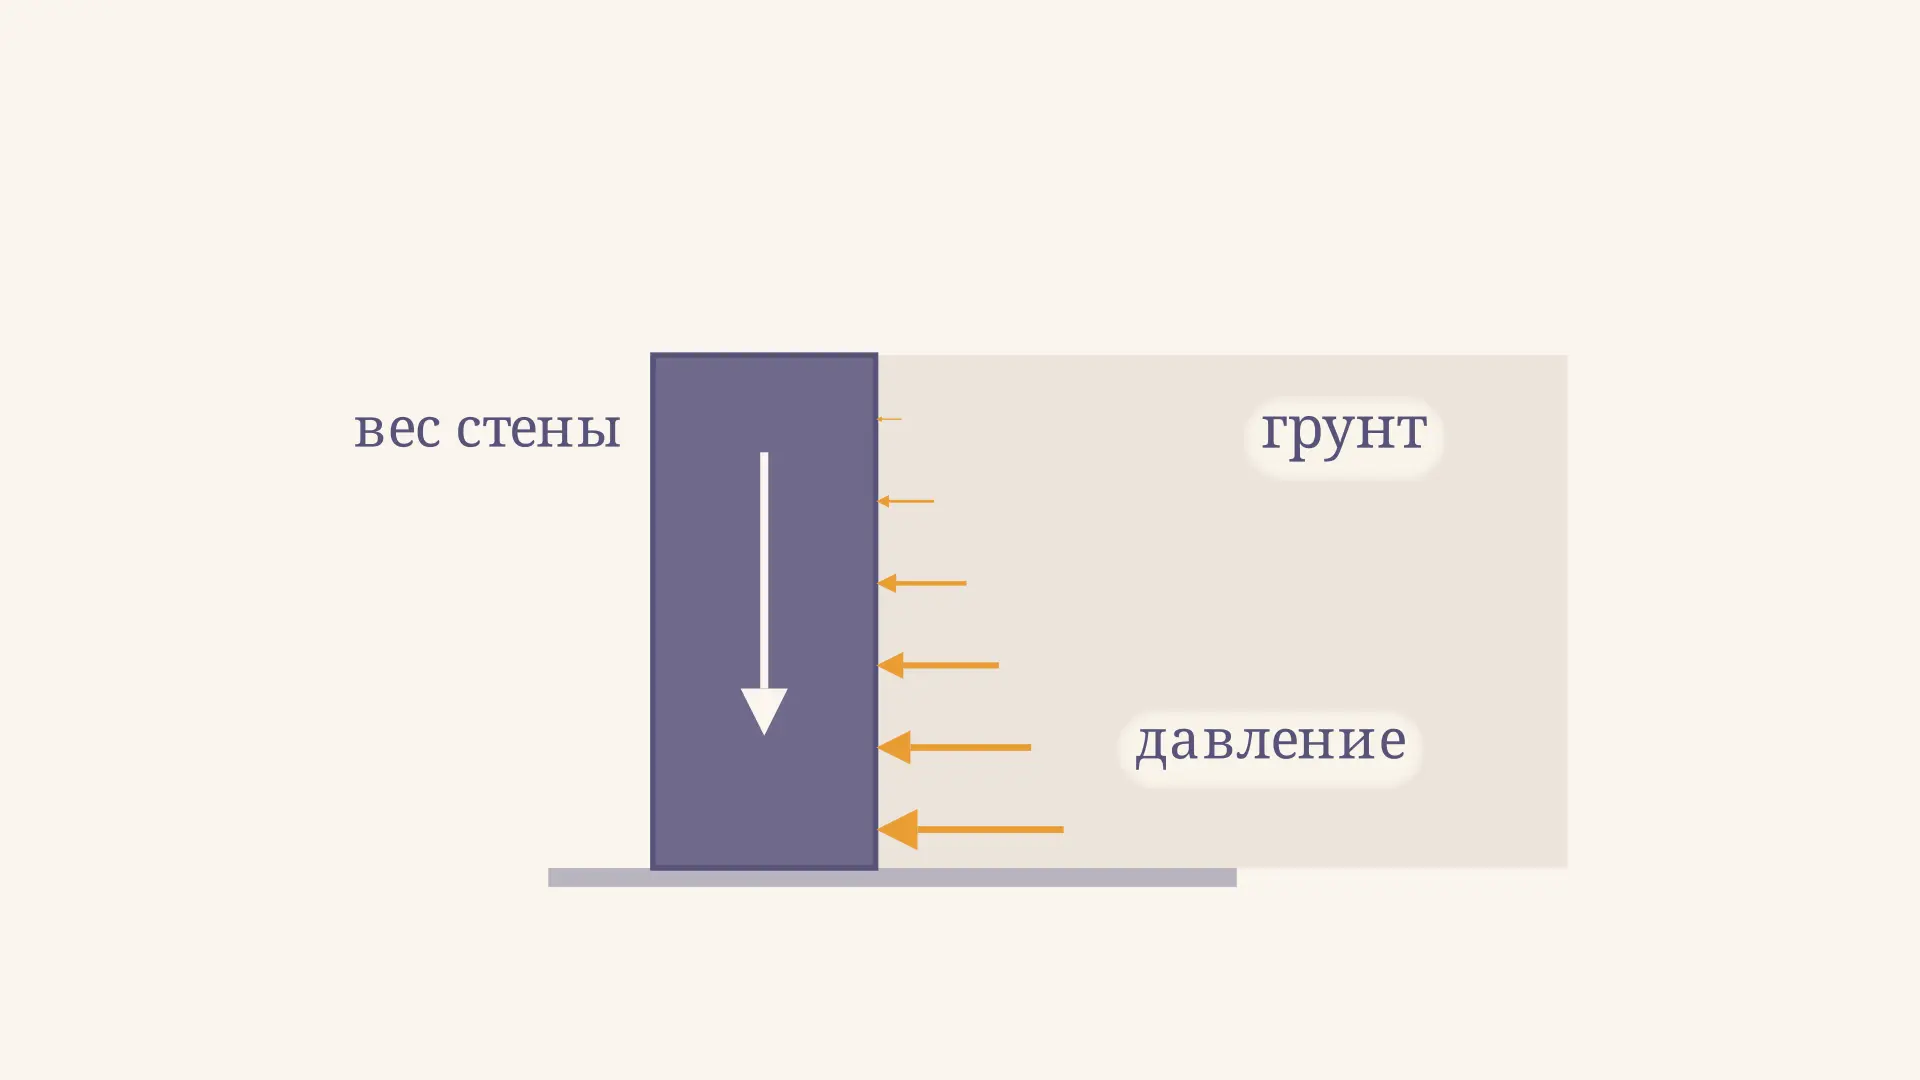
Как работает массивная подпорная стена: давление сухого грунта, расчёт сдвига и опрокидывания на примере, роль основания и дренажа, ограничения учебной модели.
Метод переменных состояния: уравнения и пример
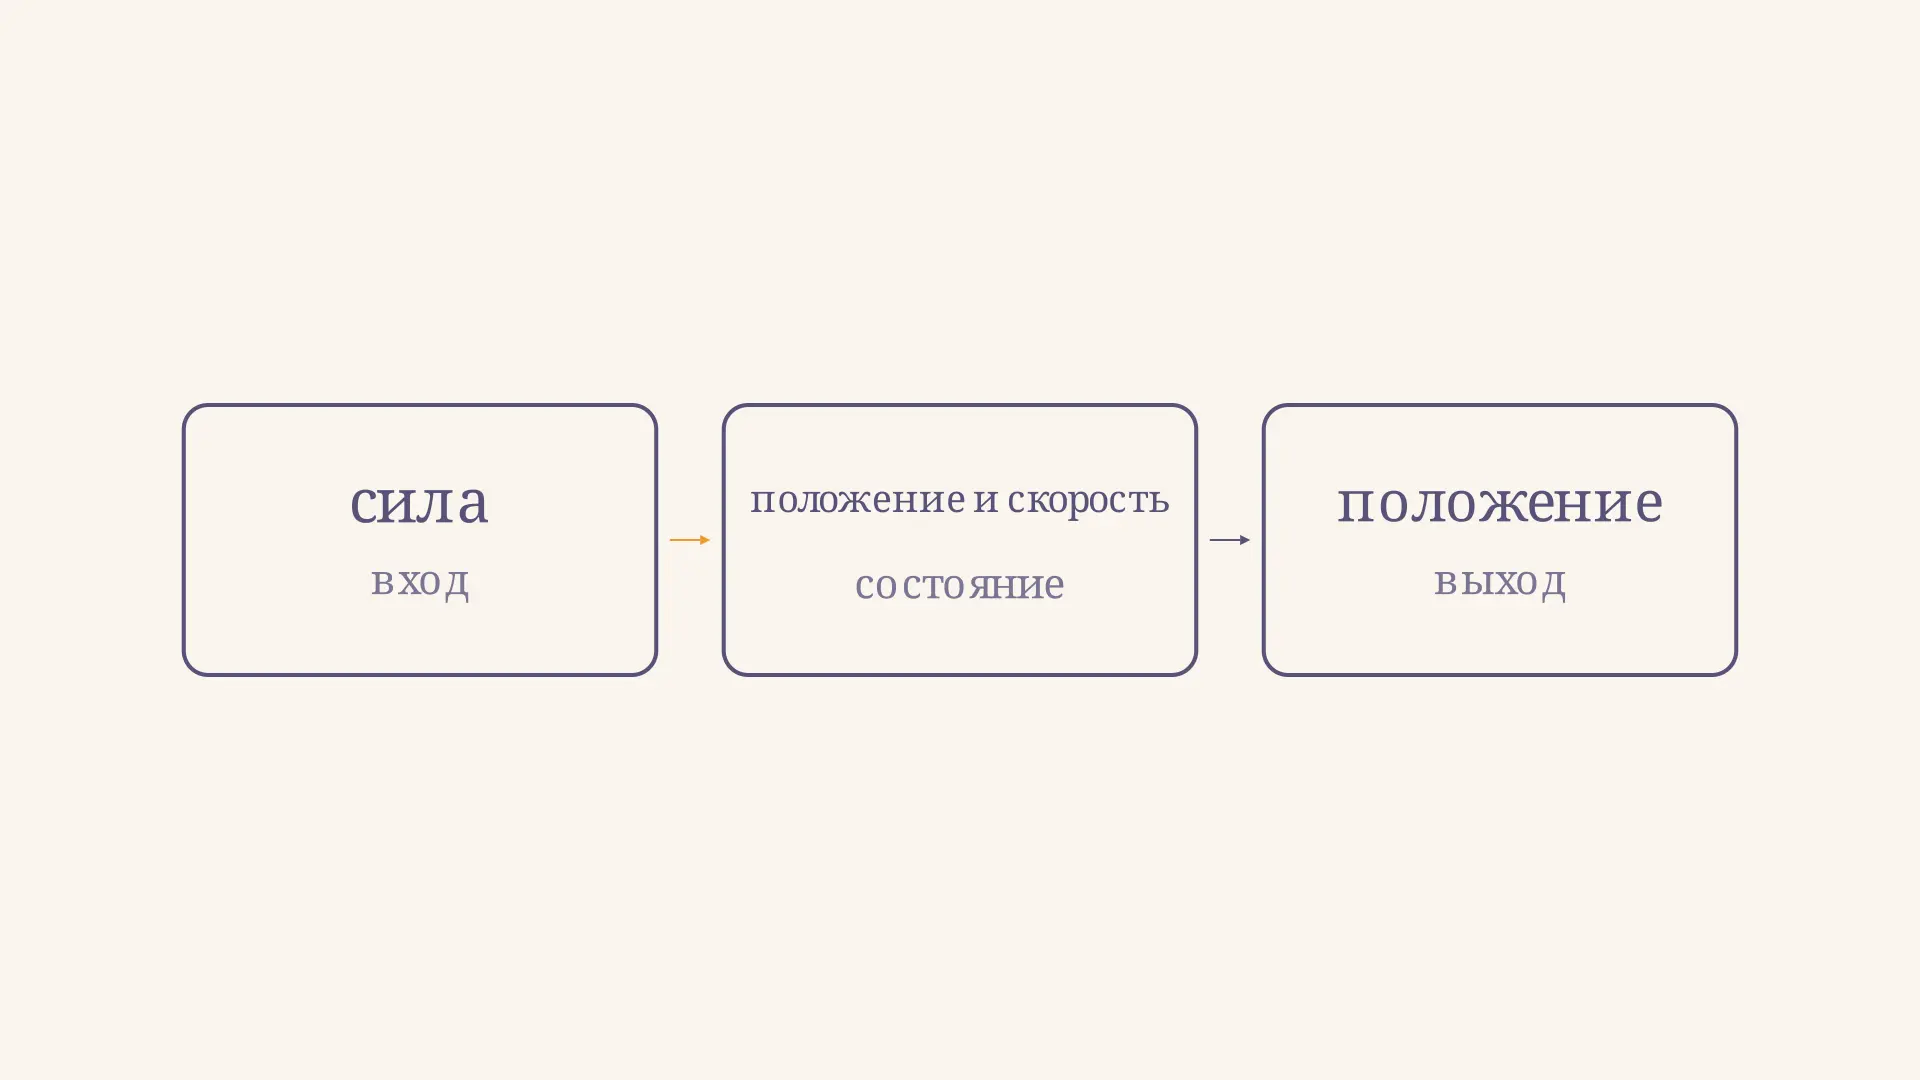
Метод переменных состояния в инженерии: как выбрать состояние, составить матрицы системы и рассчитать движение массы с пружиной и демпфером, проверить начальные условия и результат на графике.
Принцип начальных размеров в сопромате
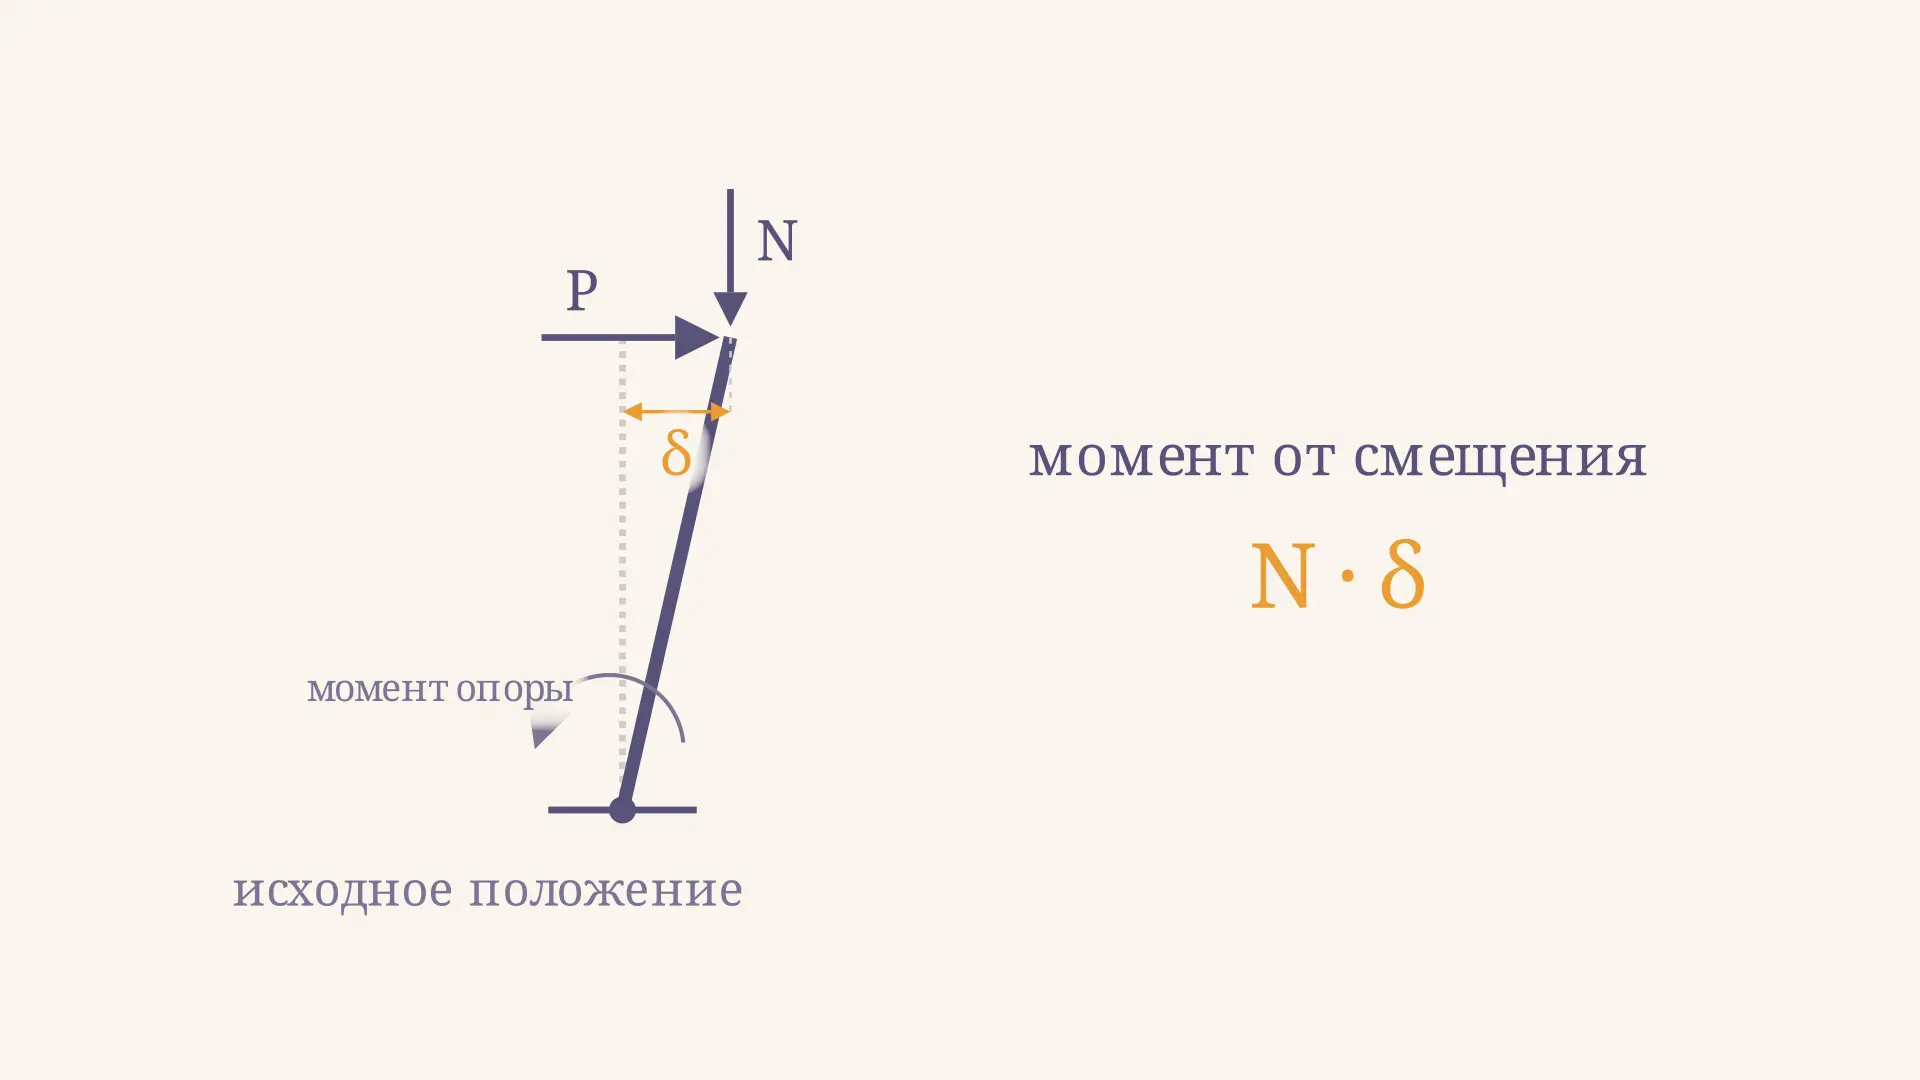
Принцип начальных размеров в сопротивлении материалов: как составлять равновесие по исходной схеме, когда учитывать смещение и почему появляется момент второго порядка.