Метод переменных состояния: уравнения и пример
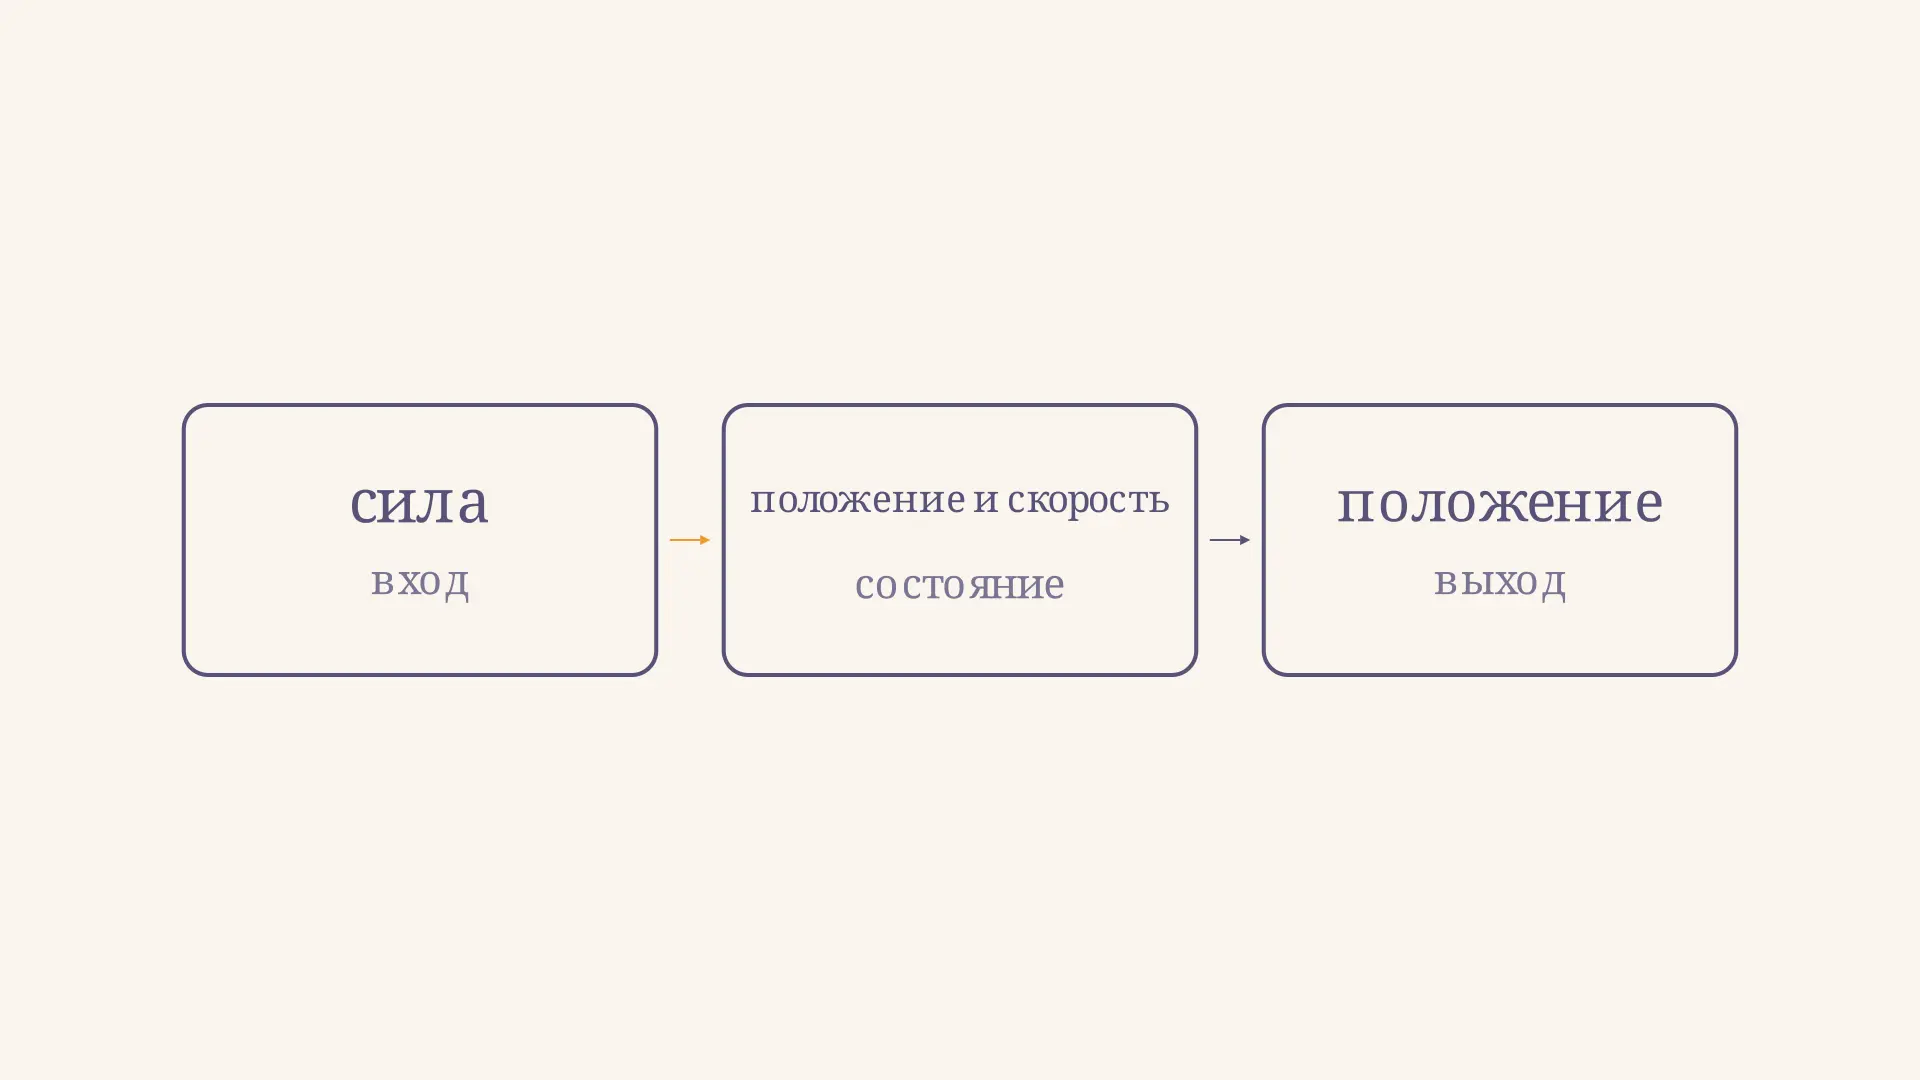
Метод переменных состояния описывает динамическую систему через набор величин, достаточный для расчёта её дальнейшего поведения при известном входном воздействии. Для движущегося груза это могут быть положение и скорость: одного положения недостаточно, чтобы отличить покоящийся груз от проходящего через ту же точку. Метод превращает уравнение второго или более высокого порядка в систему уравнений первого порядка. Ниже мы выведем её для груза на пружине, а в калькуляторе можно изменить силу и сравнить две координаты состояния.
Что такое состояние системы
Состояние в выбранный момент - набор данных о системе, которого вместе с будущим входом и уравнениями модели достаточно для определения последующей эволюции. Эти данные называют переменными состояния и объединяют в столбец . Состояние не обязано совпадать с тем, что измеряет датчик: измеряемые величины задают отдельно как выход .
Например, две одинаковые массы находятся в одной точке, но одна неподвижна, а другая движется вправо. При одинаковой дальнейшей силе их движения различатся. Пара «положение и скорость» сохраняет нужную информацию, а одно положение её теряет. Для другого объекта подходящими переменными могут быть ток индуктивности и напряжение конденсатора. Их выбор зависит от модели и принятых допущений.
В видео изображена одна координата состояния, хотя для расчёта нужны две. Описание через состояние удобно именно тем, что связывает все необходимые координаты и позволяет учитывать начальные условия, несколько входов и выходов.
Общая форма и смысл матриц
Для непрерывной линейной стационарной системы используют запись
Здесь - вектор входов, - вектор выходов, а точка обозначает производную по времени. Матрица задаёт собственную динамику, - действие входов на производные состояния, - выбор и комбинацию координат в выходе, - непосредственное влияние входа на выход. Если координат , входов , выходов , размеры матриц соответственно , , и .
Первое уравнение описывает изменение внутреннего состояния; второе сообщает, что именно наблюдается. Даже при система может двигаться благодаря ненулевому начальному состоянию. И наоборот, при нулевом начальном состоянии её может привести в движение вход. Постоянные матрицы предполагают линейность и неизменность параметров во времени. Для нелинейной системы общая форма шире: , .
Как выбрать переменные и составить модель
Начните с физического закона и определите направление положительного движения, входы и выходы. Затем выберите достаточно независимых переменных, обычно связанных с накоплением энергии, и выразите их первые производные через выбранное состояние и вход. Для механической модели второго порядка естественный выбор - положение и скорость. В учебных материалах MIT по динамическим системам на примере массы с пружиной используются именно эти координаты.
Если исходное уравнение имеет вид , можно положить , . Тогда , а из исходного уравнения следует . Остаётся выписать коэффициенты при координатах и входе по строкам. При этом нужно задать и начальный столбец : без него конкретная траектория не определена.
Порядок переменных выбирается произвольно, если последовательно переставить соответствующие строки и столбцы матриц. Возможны и другие обратимые замены координат: описание меняется, но физическое поведение при согласованном преобразовании остаётся тем же. Поэтому сравнивать модели следует по их уравнениям и входам с выходами, а не только по виду матрицы .
Пример: масса, пружина и демпфер
Пусть груз массы смещён на от положения ненапряжённой пружины. Пружина действует силой , вязкий демпфер - силой , внешняя сила равна . По второму закону Ньютона
Выберем , , вход и выход . Тогда
Первая строка говорит, что скорость изменения положения равна скорости. Вторая выражает ускорение через сумму сил, делённую на массу. Единицы также помогают проверить знаки и коэффициенты: , и измеряются в ньютонах. Если выбрать выходом скорость, изменится , но не физический закон движения.
Сама механика пружины подробнее разобрана в статье о колебаниях материальной точки на пружине; здесь главный вопрос - как представить этот закон в виде системы первого порядка. Демпфирование меняет характер движения, как показано в разборе затухающих колебаний.
Расчёт отклика по начальным условиям
Положим кг, Н·с/м, Н/м. До момента груз покоится в положении ; с момента действует постоянная сила Н. Для этих чисел
Решение для даёт м и м/с; в формулах подставляется в секундах. При с получаем м и м/с. Это конкретная учебная модель, а не экспериментальное измерение.
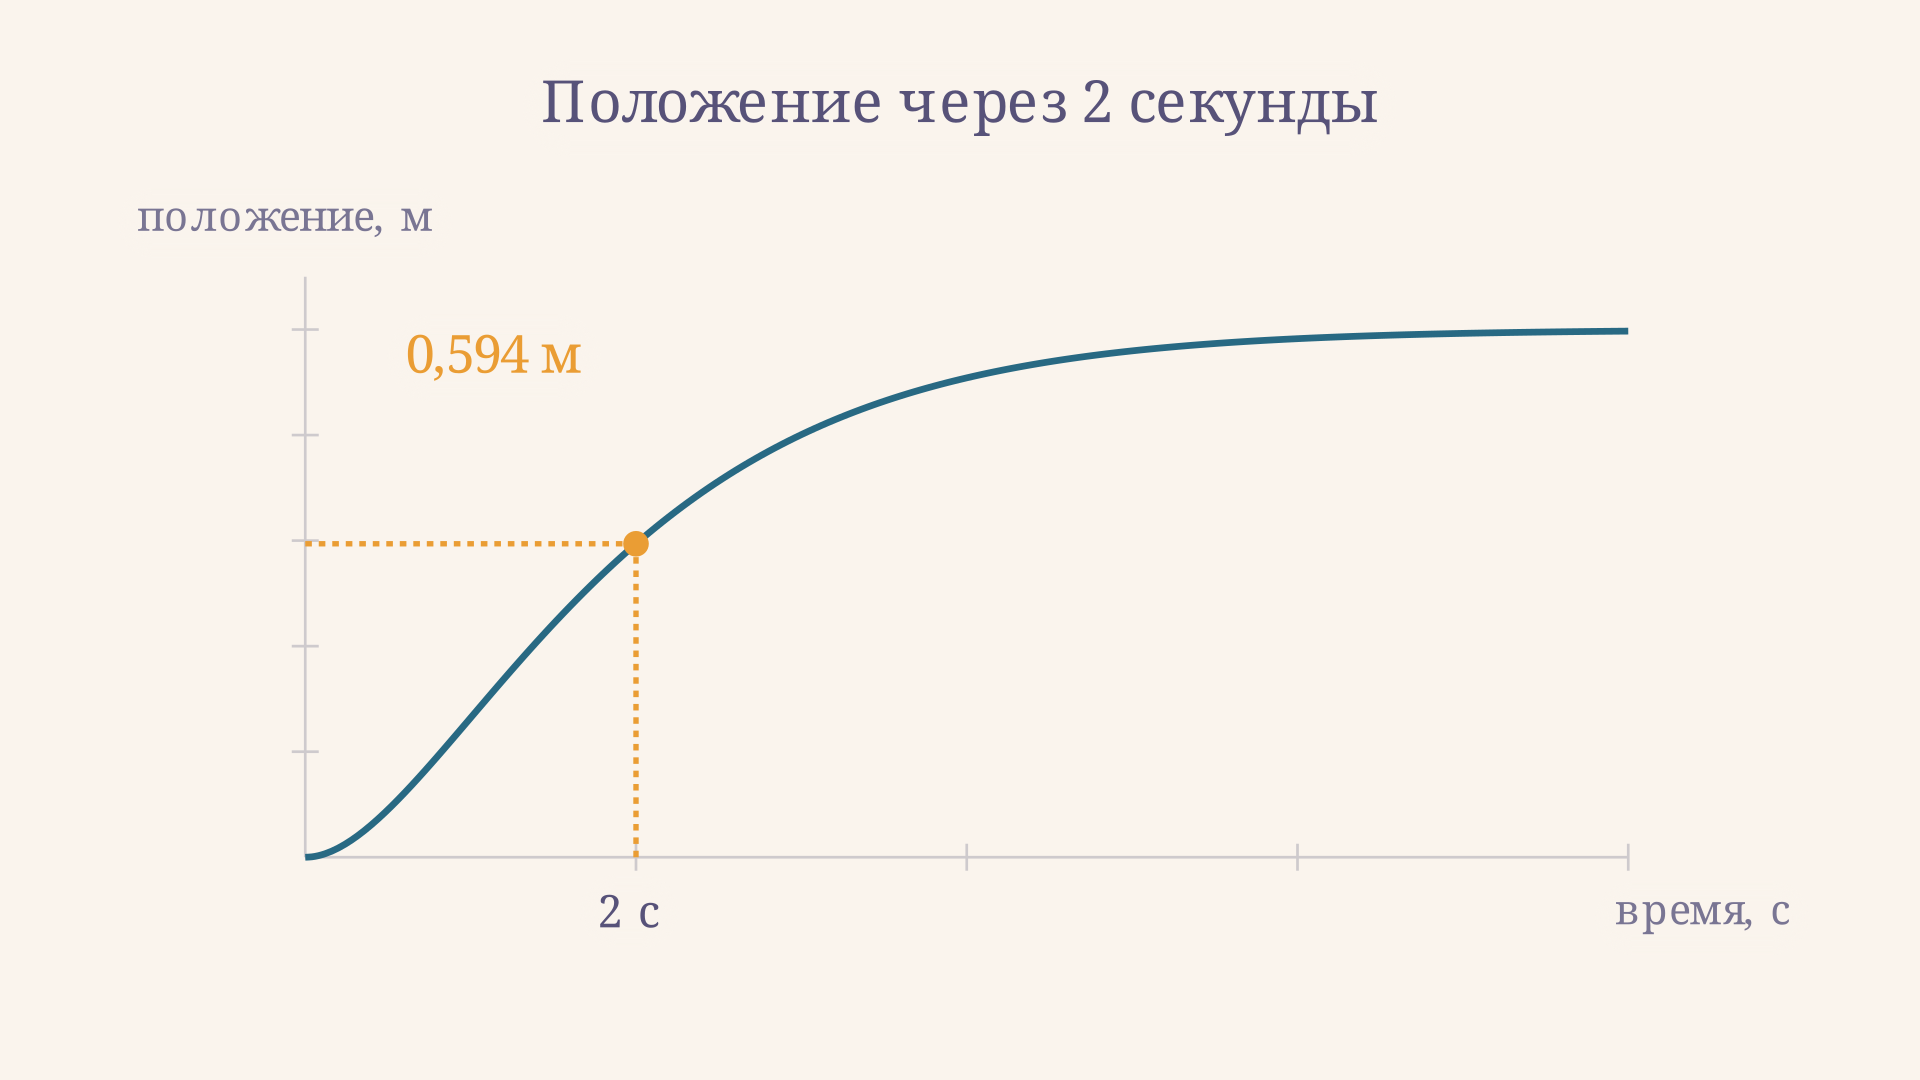
В пределе скорость стремится к нулю, а смещение - к м: в равновесии сила пружины уравновешивает внешнюю силу. Пружина и демпфер здесь дают критическое затухание; отклик без перерегулирования относится именно к выбранным параметрам. Калькулятор сохраняет их неизменными и меняет только постоянную силу: при удвоении силы обе координаты удваиваются в каждый момент, поскольку модель линейна и начальное состояние нулевое.
Проверка модели перед расчётом
Полученную запись полезно проверить в трёх точках. Сначала подставьте начальное состояние и вход в правую часть. В нашем примере при получаем и м/с²: груз начинает движение из покоя с ускорением под действием силы. Далее проверьте равновесие, положив производные равными нулю. При постоянном входе 1 Н получится и м. Наконец, сравните решение с физическим смыслом: демпфер рассеивает энергию, а не добавляет её.
Те же проверки помогают найти ошибки при переходе к другой системе единиц. Например, если жёсткость задана в килоньютонах на метр, её нужно согласовать с силой в ньютонах до подстановки. Для реального механизма также следует проверить пределы применимости линейной пружины и вязкого трения: при больших смещениях или сухом трении исходное уравнение может потребовать другой модели.
Как находят решение и где применяют метод
Для постоянных матриц решение включает свободную и вынужденную части:
Матричная экспонента переносит начальное состояние вперёд во времени, а интеграл суммирует влияние входа. На практике систему также решают численным интегрированием; шаг и точность выбирают с учётом характерных времён модели. При разрывном входе важно корректно задать момент переключения и не считать производную входа обычной гладкой функцией.
Форма состояния удобна в моделировании приводов, электрических цепей и систем управления с несколькими сигналами. По матрицам исследуют устойчивость, управляемость и наблюдаемость, но эти свойства не следует смешивать: возможность воздействовать на состояние и возможность восстановить его по выходу отвечают на разные вопросы. Для линейной системы устойчивость свободного движения проверяют по собственным значениям ; в непрерывном случае отрицательные действительные части всех собственных значений означают асимптотическое затухание свободной составляющей.
Метод дополняет преобразование Лапласа для дифференциальных уравнений, а не отменяет его: одно и то же уравнение можно исследовать в обеих формах при согласованных начальных условиях. В отличие от метода комплексных амплитуд в цепях, форма состояния непосредственно описывает и переходный процесс, и произвольный заданный вход, а не только установившийся синусоидальный режим.
Частые ошибки
- Оставить только выход. Положение груза не определяет его скорость; для модели второго порядка нужна полная пара начальных данных.
- Перепутать вход и состояние. Внешняя сила задаётся извне, тогда как положение и скорость меняются по уравнениям системы.
- Потерять знак демпфера. При положительной скорости его сила направлена против движения, поэтому в уравнении ускорения стоит .
- Назначить матрицы без проверки размеров. Число строк в и должно совпадать с числом координат состояния, а число строк в и - с числом выходов.
- Перенести результат на другую модель. Значения м и м/с относятся к указанным параметрам, силе и нулевым начальным условиям.
FAQ
Всегда ли переменных состояния столько же, сколько порядок уравнения?
Для одного обычного дифференциального уравнения порядка , приведённого к нормальной форме, обычно используют координат. В составной модели число независимых состояний определяют по всей системе и её ограничениям.
Можно ли выбрать состояние неоднозначно?
Да. Разные наборы координат могут описывать одну систему. При обратимой замене нужно согласованно преобразовать уравнения, начальное состояние и выход.
Обязательно ли измерять каждую переменную состояния?
Нет. Некоторые координаты могут быть недоступны датчикам. Возможность восстановить их по известным входам и измеренным выходам исследуют отдельно через наблюдаемость модели.
Коротко
Метод переменных состояния собирает достаточные для прогноза величины в вектор и задаёт закон его изменения системой первого порядка. Для груза на пружине естественны положение и скорость; матрицы показывают действие внутренних сил и входа, а начальный вектор определяет исходную точку движения.
Читайте также
Метод фазовой плоскости: построение и примеры
Метод фазовой плоскости для исследования динамических систем: как построить траектории, найти равновесия и определить их устойчивость на примере осциллятора.
Преобразование Лапласа: передаточная функция системы
Как найти передаточную функцию системы через преобразование Лапласа, определить полюс и рассчитать отклик на скачок и частотную характеристику на примере звена первого порядка.
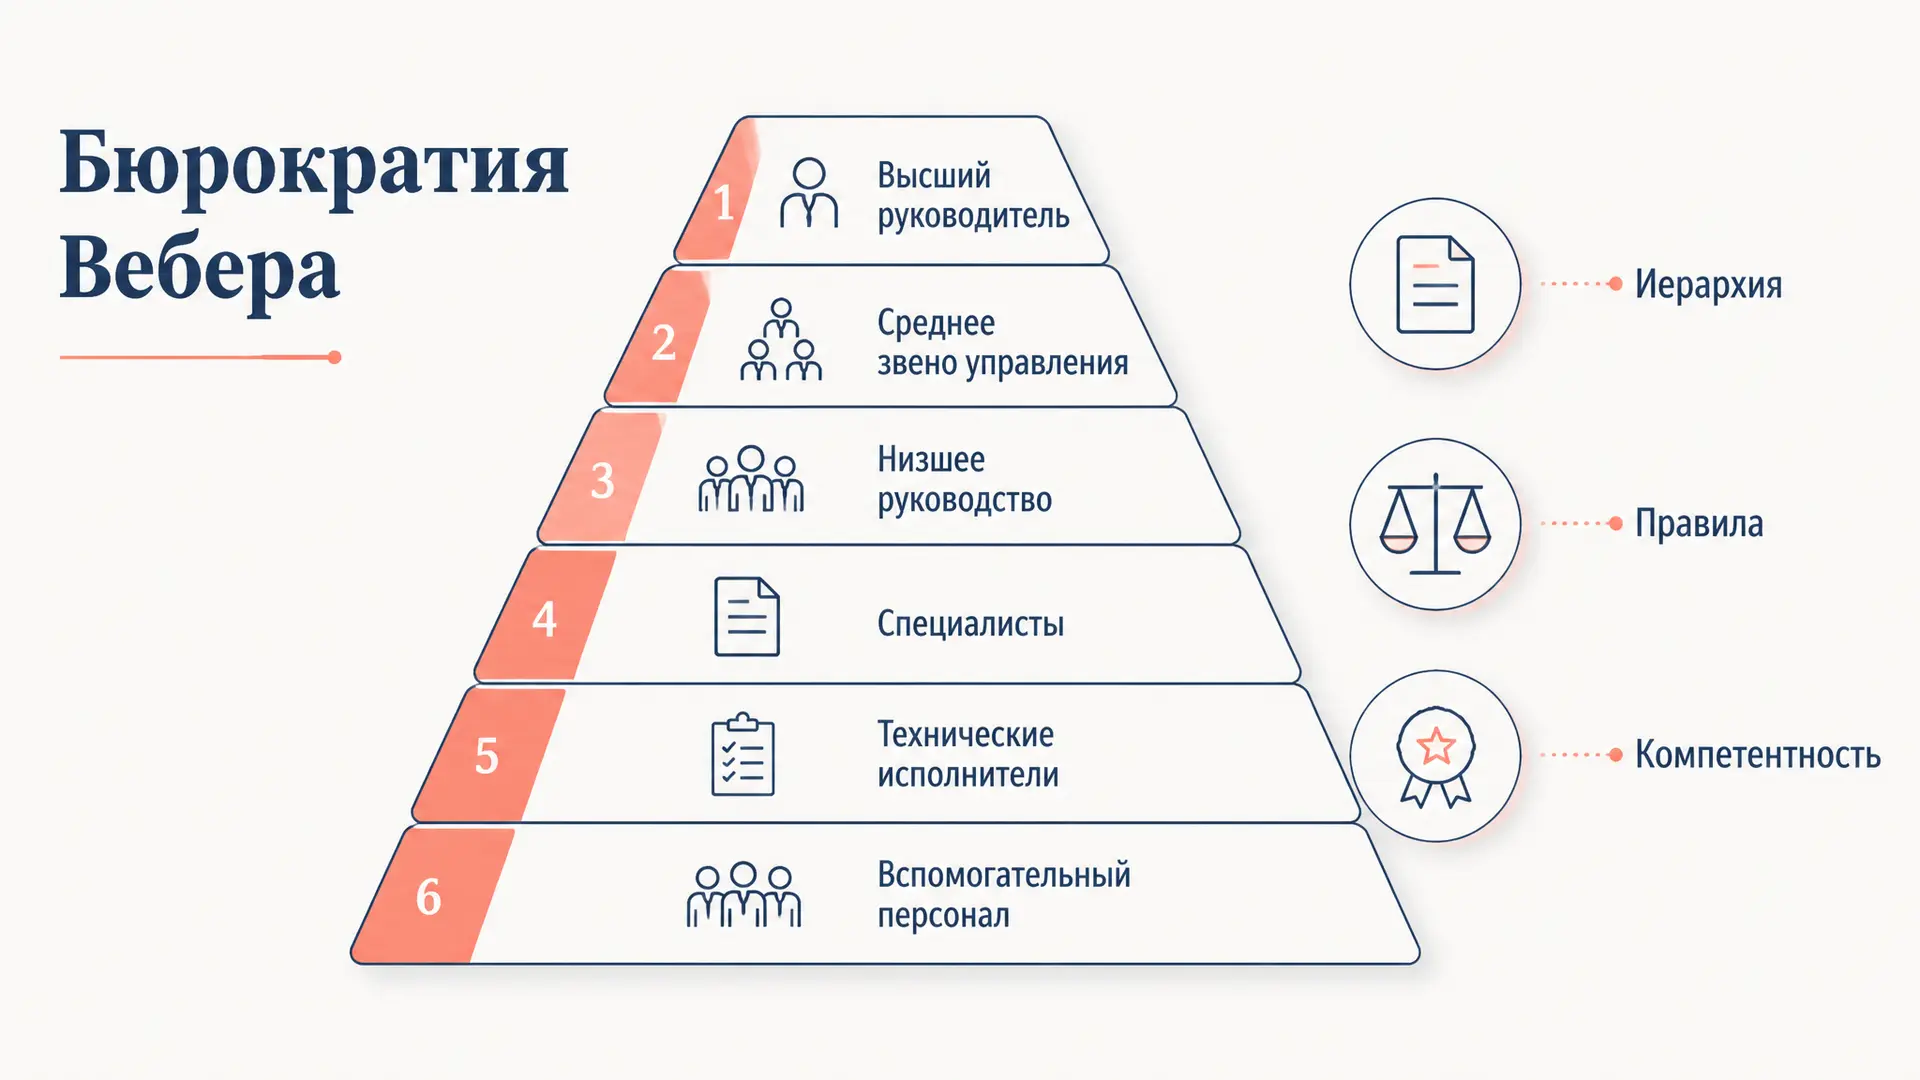
Бюрократическая модель Вебера: принципы рациональной власти
Бюрократическая модель Вебера: шесть принципов рациональной организации, иерархия, компетентность, правила. Применение в менеджменте и критика модели.
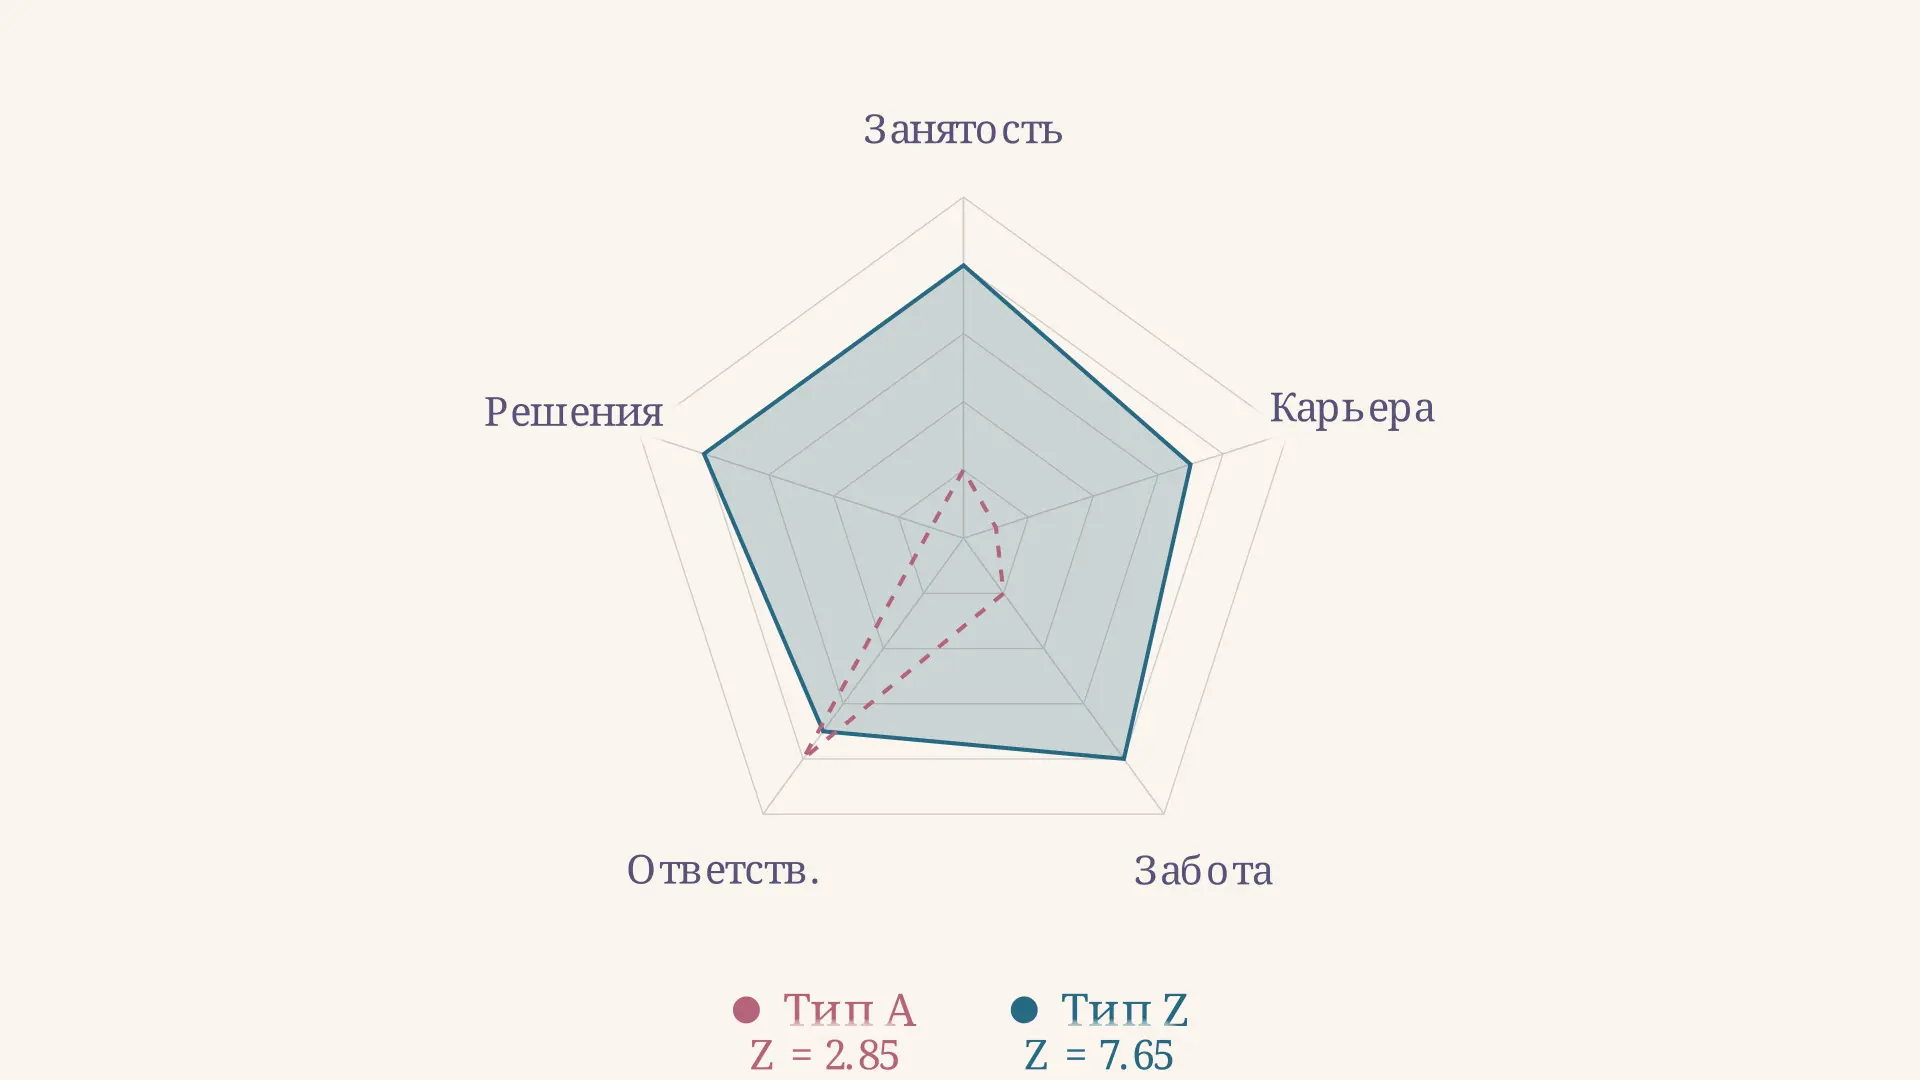
Теория Z Оучи: типы A, J, Z и индекс практик
Теория Z Оучи: что такое типы A, J и Z, как рассчитать взвешенный индекс пяти практик, где модель работает, а где буксует - разбор с примерами и калькулятором.
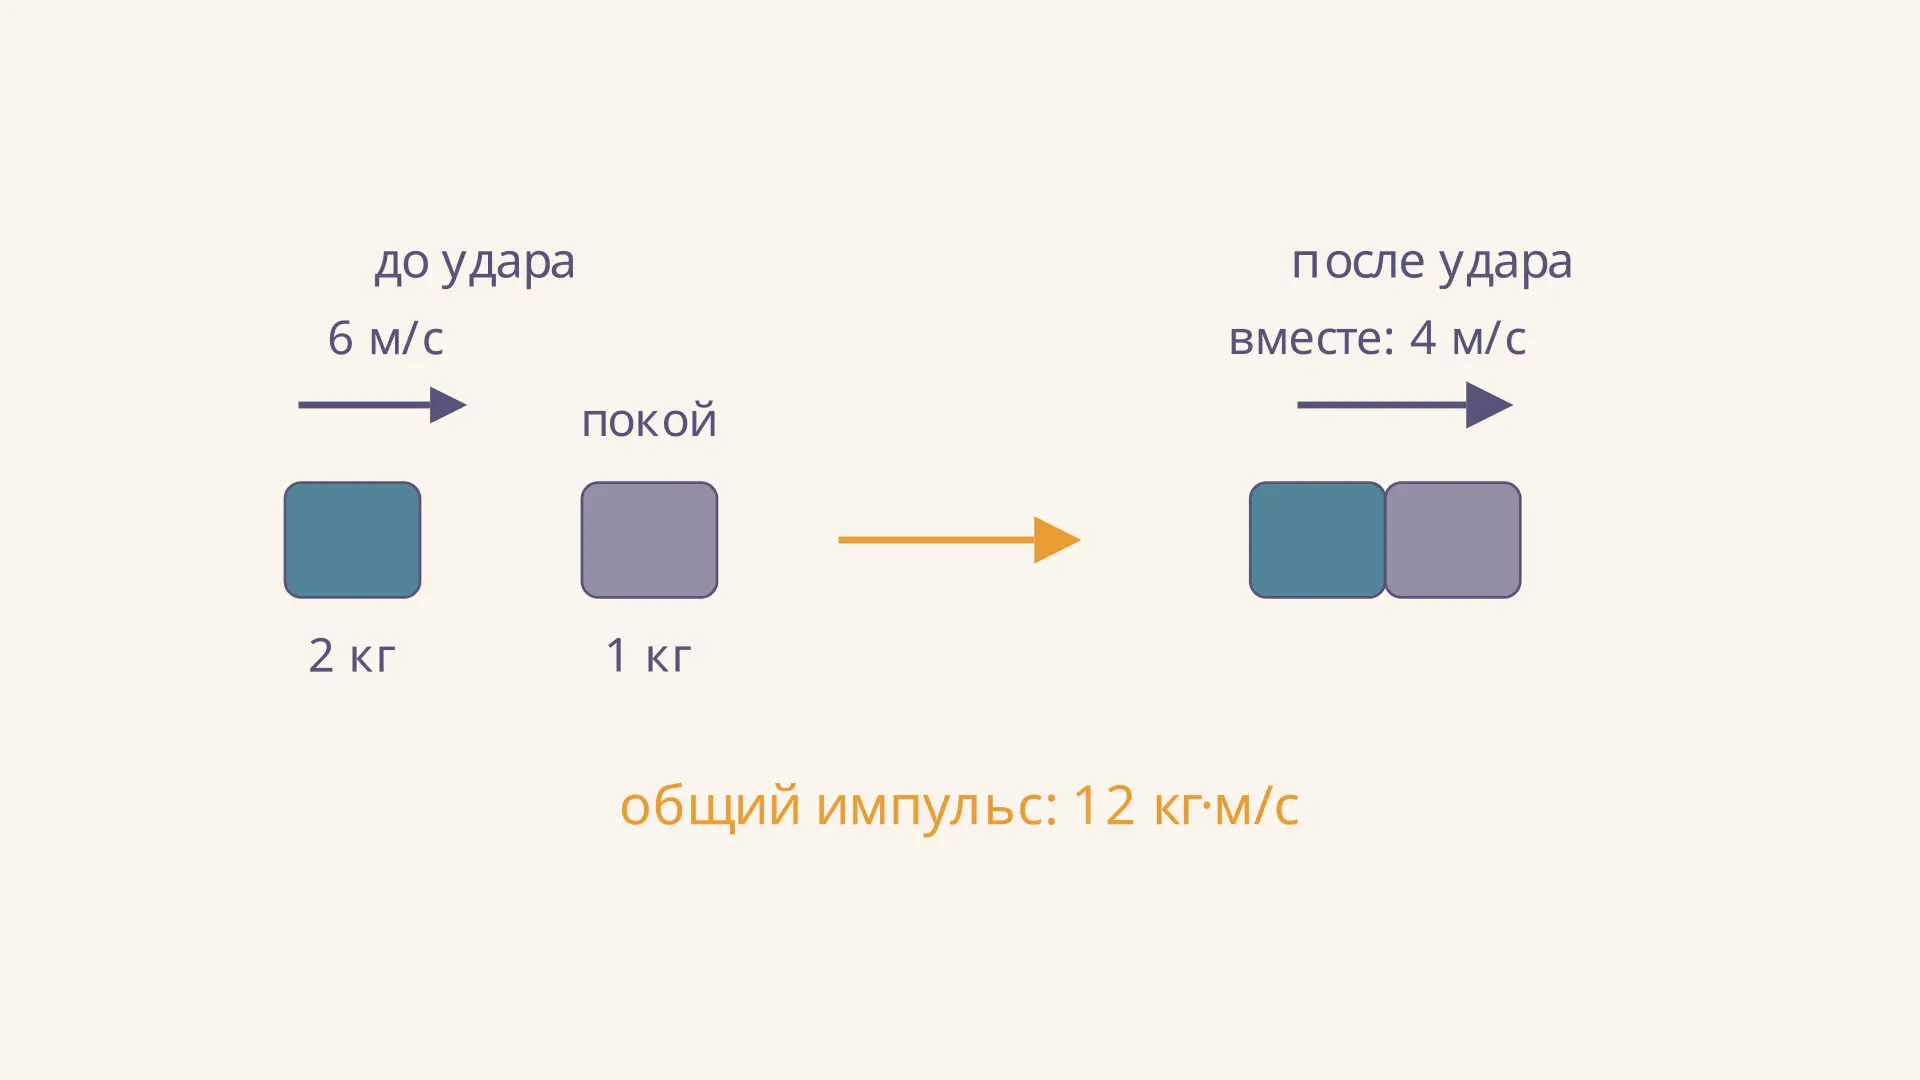
Абсолютно неупругий удар: сохранение импульса
Как найти скорость тел после абсолютно неупругого удара, применить закон сохранения импульса и вычислить потерю кинетической энергии на понятных примерах с формулами.
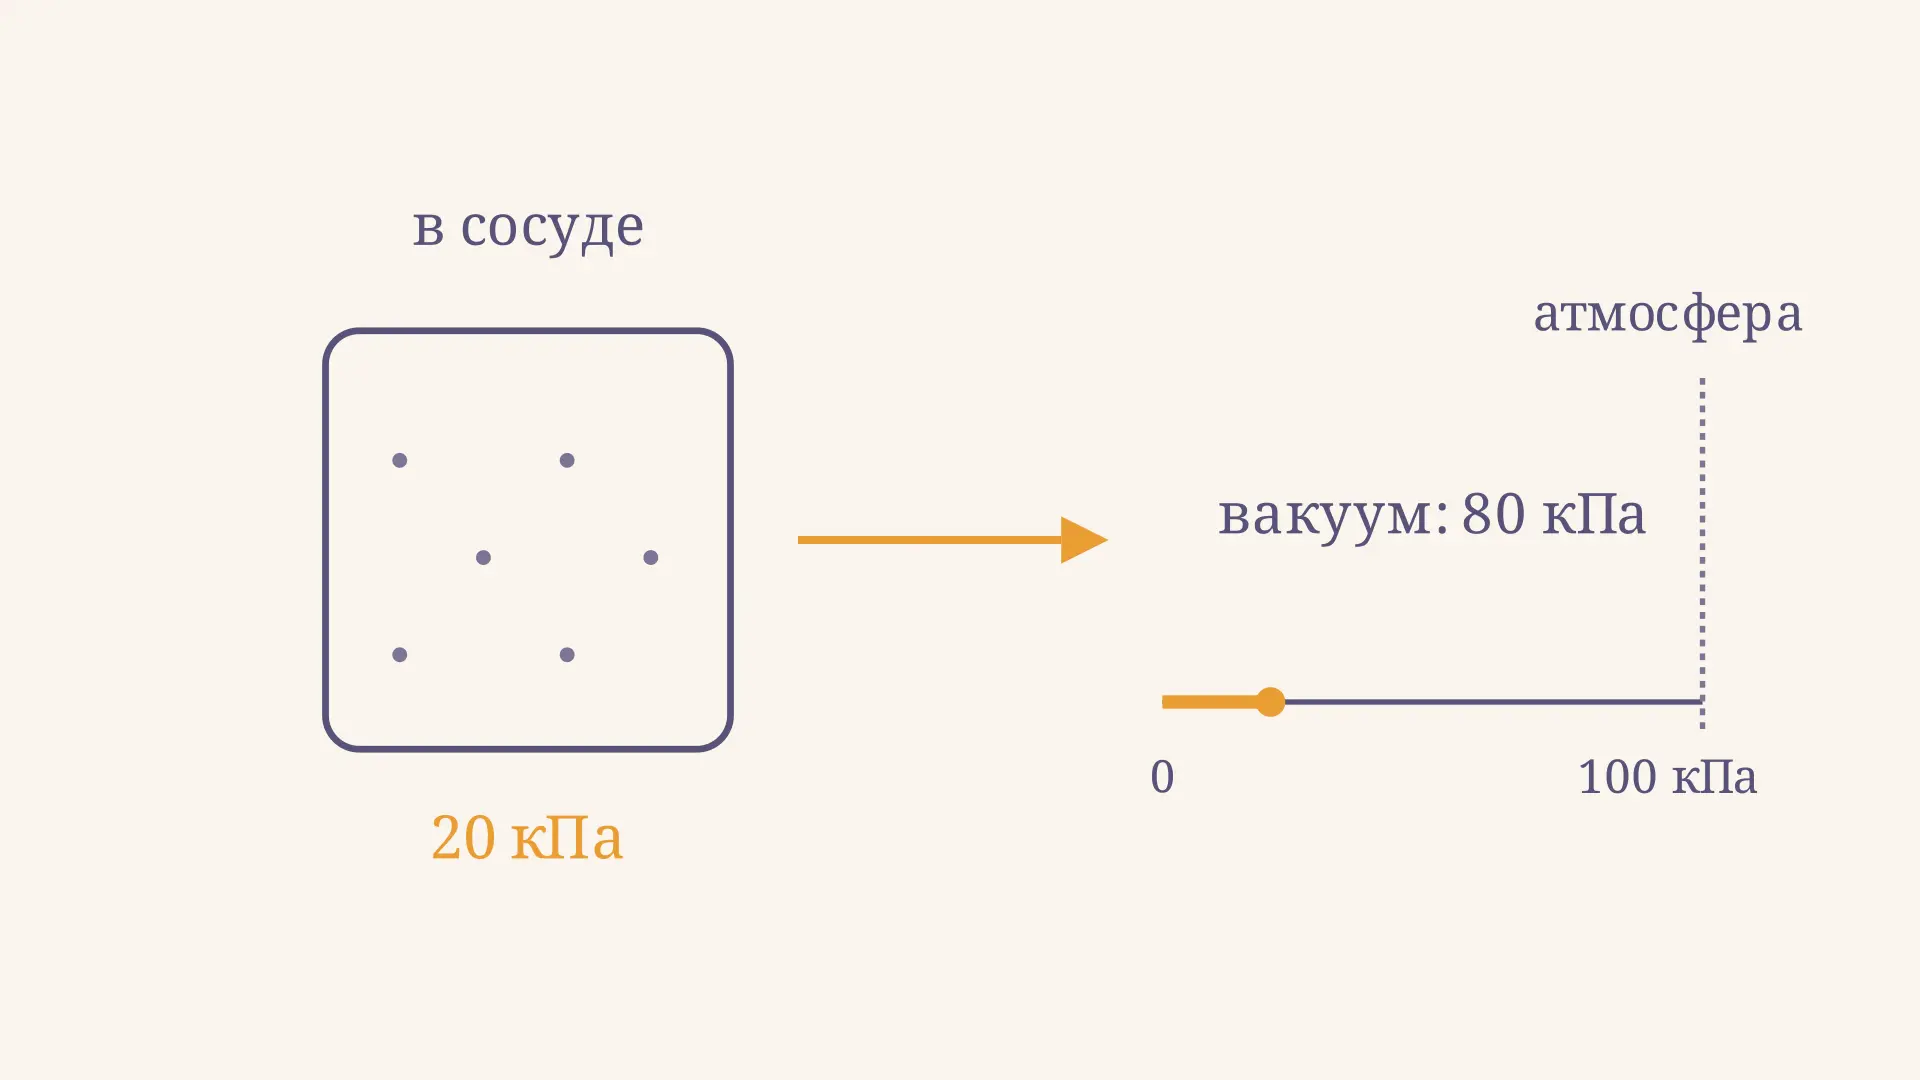
Абсолютное и избыточное давление: формулы и вакуум
Абсолютное и избыточное давление, разрежение и вакуум: как выбрать начало отсчёта, перевести показания манометра и решить задачи с примерами в килопаскалях.