Кинематическая цепь механизма: звенья и подвижность
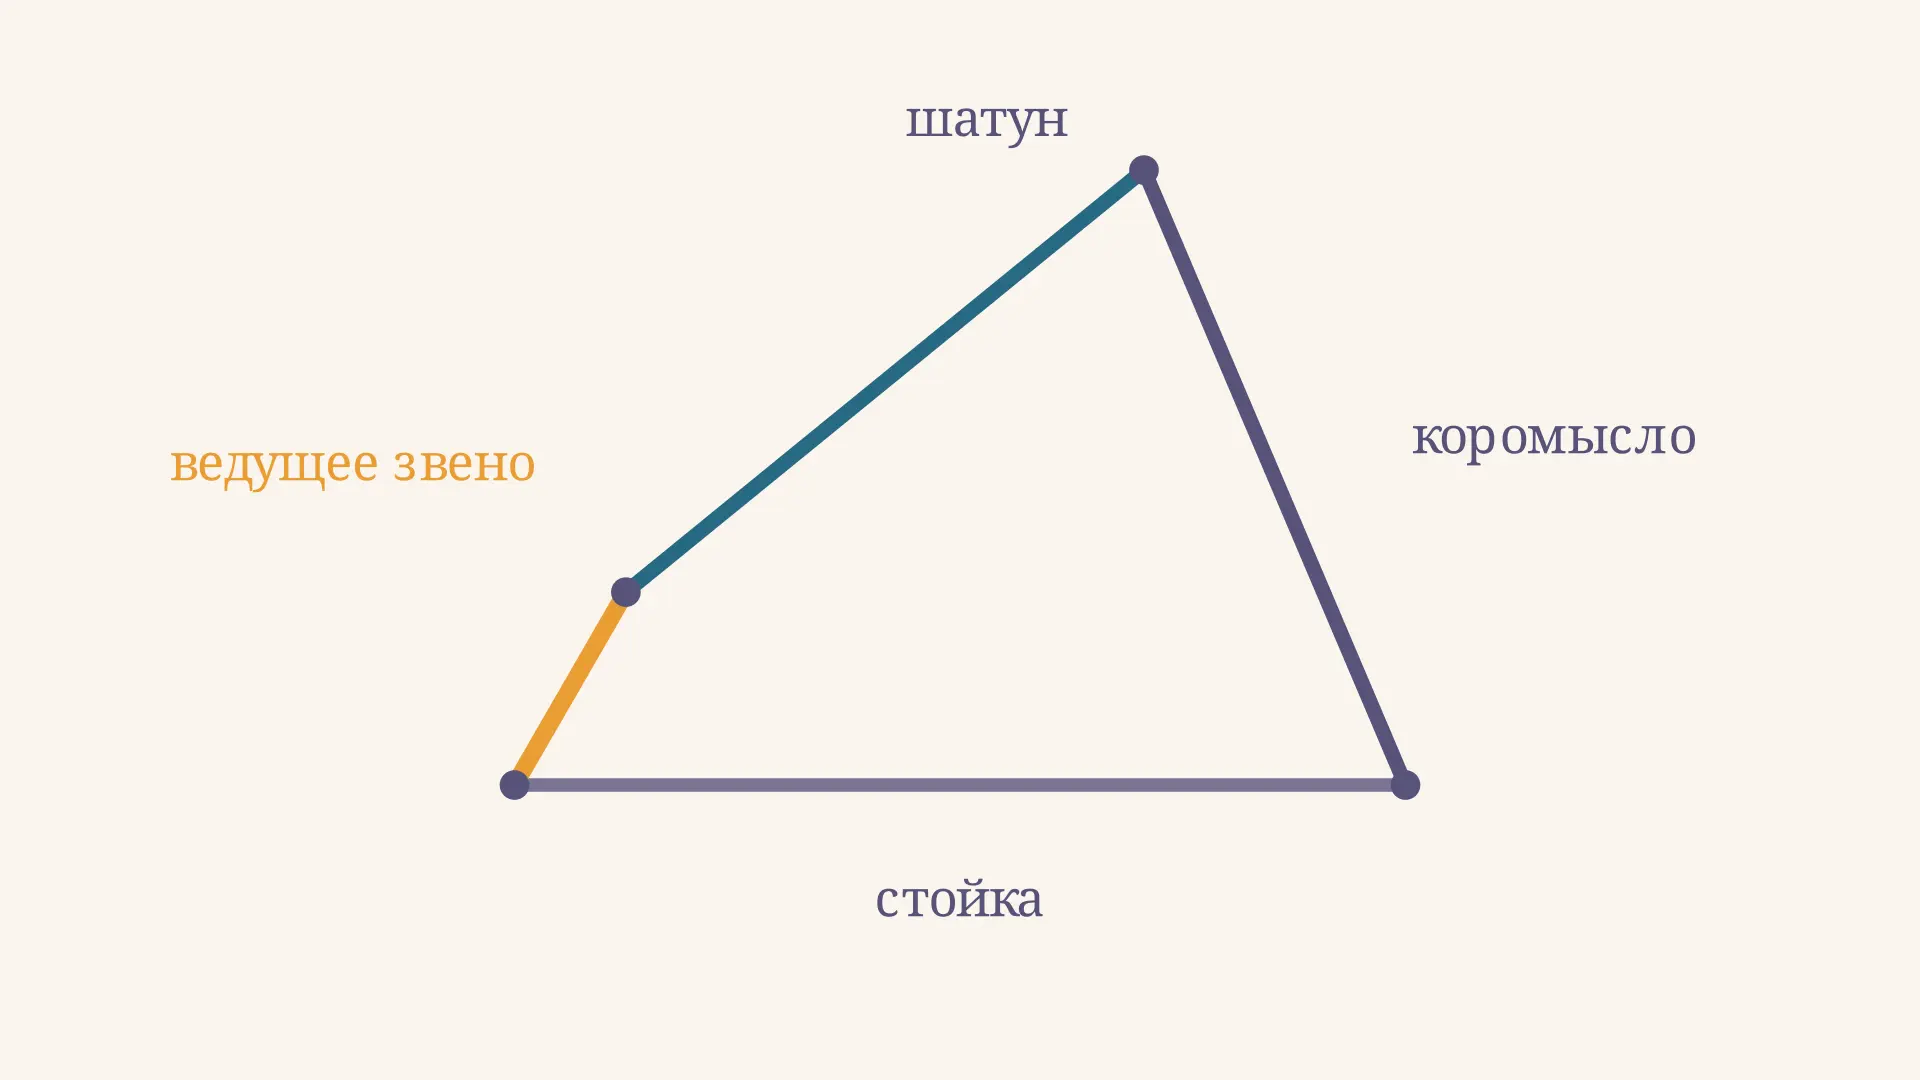
Кинематическая цепь механизма - это система звеньев, соединённых подвижно так, что движение одного звена ограничивает движение других. Например, поворот рукоятки может заставить рычаг качаться: форму движения задают не только размеры деталей, но и способы их соединения. Чтобы разобрать такую систему, её заменяют схемой, считают независимые движения и находят положения звеньев. Попробуйте изменить угол входа в модели четырёхзвенника: график покажет, как меняется угол выхода.
Звенья и кинематические пары
Звено в расчётной схеме - одно твёрдое тело или несколько деталей, неподвижно соединённых между собой. Например, вал и жёстко закреплённая на нём рукоятка образуют одно звено, хотя деталей две. Звено, принятое неподвижным относительно выбранной системы отсчёта, называют стойкой. На схеме стойка тоже входит в общее число звеньев.
Кинематическая пара - подвижное соединение двух соприкасающихся звеньев. Вращательная пара допускает относительный поворот вокруг оси, как идеальный цилиндрический шарнир в плоской модели. Поступательная пара допускает относительное перемещение вдоль направления, как ползун в направляющей. В каждой из них остаётся одно относительное движение в плоскости.
Важно смотреть на относительное движение. Ось шарнира может двигаться вместе с одним звеном, но в самом соединении соседнее звено по-прежнему вращается относительно него. При построении схемы не нужно изображать каждый болт: достаточно отметить геометрию звеньев и те соединения, которые влияют на движение.
Цепь и механизм: в чём разница
Цепь описывает соединения; механизм получают, в частности, закрепив одно звено цепи и задав необходимые входные движения. Так можно получить определённое движение остальных звеньев в выбранной рабочей области. Каким именно оно будет, зависит от того, какое звено стало стойкой и где приложен привод.
В открытой последовательной цепи между соседними звеньями нет замыкающего соединения: примером служит модель руки манипулятора. В замкнутой цепи можно пройти по соединениям и вернуться к исходному звену. Четырёхзвенник ниже образует один замкнутый контур. Замыкание накладывает дополнительные ограничения: положения звеньев нельзя выбирать по отдельности.
На рисунке показана идеальная плоская модель. Положение шарниров определяется длинами звеньев; упругость, зазоры и столкновения деталей здесь не учитываются. В реальном устройстве они могут ограничить допустимый ход даже тогда, когда геометрическая схема допускает движение.
Виды пар и степень подвижности
В плоскости свободное твёрдое тело имеет три степени свободы: два перемещения и один поворот. Идеальная вращательная или поступательная пара оставляет соседним телам одно относительное движение и обычно накладывает две независимые связи. Пара с одним ограничением, например идеализированный контакт профилей в плоской модели, допускает два относительных движения.
Для обычной плоской цепи с независимыми связями применяют структурную формулу:
где - число звеньев вместе со стойкой, - число одноподвижных пар, а - число двухподвижных пар. Индекс здесь обозначает число допускаемых относительных движений. В другой системе обозначений пары называют по числу наложенных связей, поэтому обозначения в конкретном учебнике нужно сверять с его определениями.
показывает число независимых обобщённых координат в обычном положении механизма; часто это число независимых входов, нужных для задания конфигурации. Формула - структурный подсчёт, а не универсальное доказательство движения. При зависимых или избыточных связях и в особых положениях фактическая локальная подвижность может отличаться. Сначала проверяют геометрию и независимость связей, особенно если результат выглядит отрицательным или противоречит схеме.
Пример: плоский четырёхзвенник
Возьмём стойку длиной 4, входное звено длиной 1, шатун и выходное звено длиной по 3 условные единицы. Все четыре соединения - вращательные пары. Стойка соединяет неподвижные опоры и ; к прикреплено входное звено , а к - выходное . Шатун соединяет их подвижные концы.
Здесь , , . Поэтому . В обычном положении достаточно одной независимой координаты, например угла входного звена. Она задаёт положение остальных звеньев после выбора ветви сборки. Такое же число подвижности получается у идеального кривошипно-ползунного механизма: одна вращательная пара там заменена поступательной.
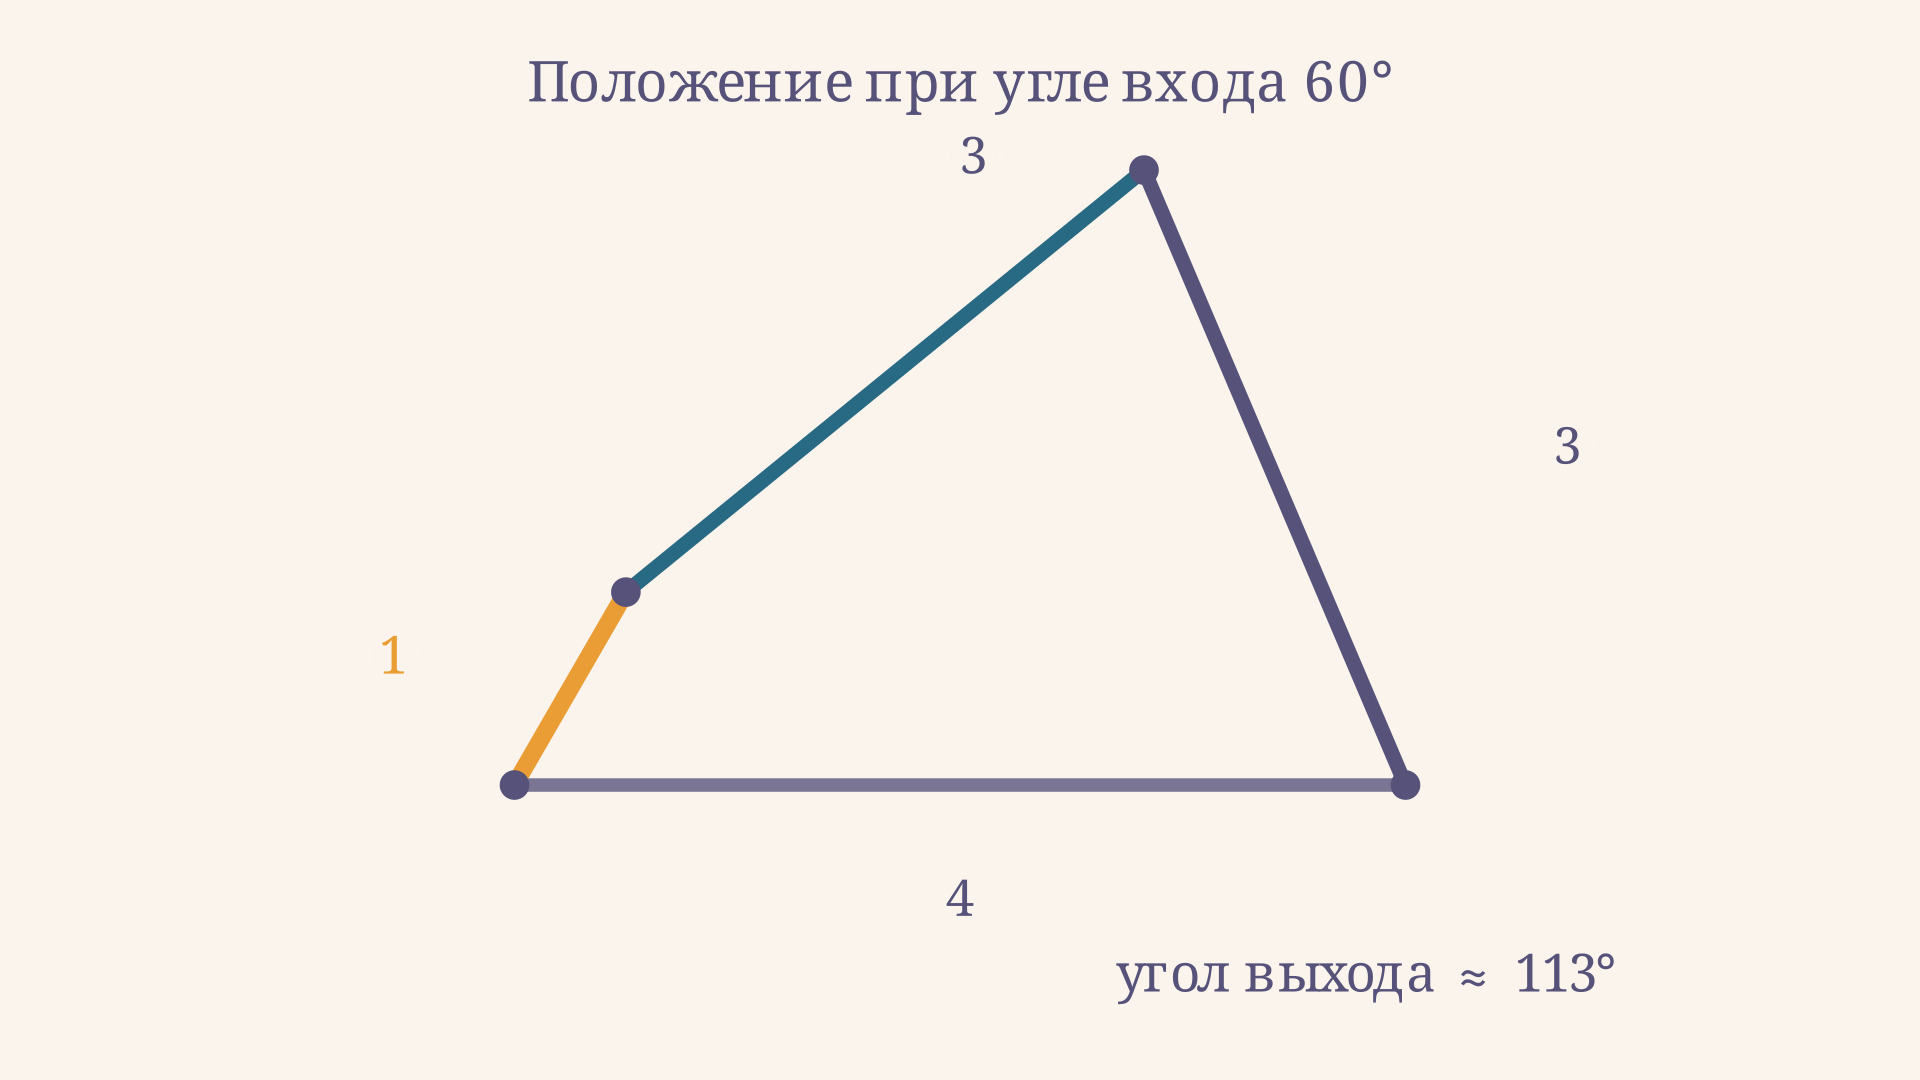
При координаты точки равны . Точка должна одновременно находиться на расстоянии 3 от и на расстоянии 3 от . Для ветви, изображённой на рисунке, пересечение окружностей даёт примерно . Угол вектора , отсчитанный против часовой стрелки от положительной оси , составляет около .
Вторая точка пересечения соответствует другой конфигурации сборки. Выбирать её произвольно при каждом положении нельзя: получится скачок между ветвями. В калькуляторе и анимации используется одна и та же ветвь. При выбранных длинах окружности пересекаются для всех углов входа; это геометрический результат модели, а не обещание, что изготовленные детали не столкнутся.
Как находят положение по длинам
Геометрическое построение удобно тем, что показывает смысл уравнений. Сначала из неподвижной опоры проводят отрезок длиной 1 под заданным углом. Затем строят окружность радиуса 3 с центром в и окружность радиуса 3 с центром в . Их пересечение даёт возможное положение шарнира : обе длины одновременно соблюдены. На численном чертеже вместо циркуля решают те же два уравнения расстояний.
До вычислений полезно проверить существование пересечения. Обозначим расстояние между центрами окружностей через . Для двух радиусов по 3 оно должно быть не больше 6; при окружности касаются, а две ветви совпадают. В выбранной модели расстояние от до меняется от 3 до 5, поэтому касание не возникает. Это объясняет, почему здесь можно непрерывно поворачивать вход на полный оборот и сохранять выбранную ветвь. Если изменить длины, такой вывод придётся проверить заново.
Как решать задачу по схеме
Удобно двигаться от строения к движению:
- Выделите твёрдые звенья и объедините детали, которые не двигаются друг относительно друга. Отметьте стойку.
- Найдите каждую пару и укажите разрешённое относительное движение. Если в одном шарнире соединены три звена, для подсчёта это две простые пары, а не одна.
- Убедитесь, что модель плоская, затем подсчитайте , , и найдите . Проверьте, нет ли зависимых связей и особого положения.
- Выберите входную координату и запишите ограничения длин. Для примера это , , и .
- Выберите конфигурацию сборки и проверьте результат подстановкой расстояний. Только после этого переходите к скоростям или силам.
Положение и скорость - разные задачи. Даже при равномерном вращении входа угол выхода четырёхзвенника обычно меняется неравномерно. Чтобы найти скорость, дифференцируют уравнения связей по времени или строят план скоростей; одних длин и положения для численного ответа недостаточно без скорости входа. Основы угловой скорости разобраны в статье о равномерном движении по окружности, а движение отдельного шатуна - в материале о плоскопараллельном движении тела.
Где используют такие модели
Четырёхзвенники встречаются в рычажных приводах и подвесках: геометрию подбирают под нужную траекторию или диапазон углов. Другие механизмы используют иной принцип контакта. Например, мальтийский механизм создаёт прерывистый поворот с выстоем, поэтому простая схема четырёх вращательных шарниров не заменяет его анализ.
Кинематический расчёт отвечает на вопрос, как связаны положения и скорости. Для выбора двигателя понадобятся также нагрузки, инерция и потери: их изучают через уравнение движения машины. Структурная формула сама по себе не определяет ни силу в шарнире, ни мощность привода.
Частые ошибки
- Забывают стойку. Она неподвижна в выбранной системе отсчёта, но остаётся звеном схемы и входит в .
- Считают детали вместо звеньев. Жёстко соединённые детали в идеальной модели образуют одно звено.
- Смешивают классы и подвижности пар. Перед подстановкой уточните, что означают индексы в используемой записи формулы.
- Приравнивают число звеньев к числу приводов. Его определяют независимые движения после учёта связей, а не количество деталей.
- Игнорируют сборку и ограничения хода. Алгебраическое решение может относиться к другой ветви или недоступной конфигурации.
FAQ
Всегда ли замкнутая цепь имеет одну степень подвижности?
Нет. Это зависит от числа звеньев, типов соединений и независимости связей. У рассмотренного четырёхзвенника одна степень подвижности в обычной конфигурации, но другие замкнутые цепи могут быть неподвижными или иметь несколько независимых движений.
Зачем закреплять звено?
Без стойки вся цепь может дополнительно перемещаться как целое. Выбор стойки задаёт систему отсчёта для движения механизма; при другом закреплении та же цепь может работать иначе.
Что показывает отрицательное значение формулы?
Оно указывает, что простой структурный подсчёт даёт избыток ограничений. Нужно проверить схему и независимость связей: отрицательное число нельзя буквально трактовать как отрицательное количество движений.
Коротко
Кинематическая цепь состоит из звеньев и подвижных соединений между ними. Выбор стойки и входа позволяет рассматривать её как механизм. Для плоского четырёхзвенника с четырьмя вращательными парами структурный подсчёт даёт одну степень подвижности; конкретное положение выходного звена находят из геометрических связей с учётом ветви сборки.
Читайте также
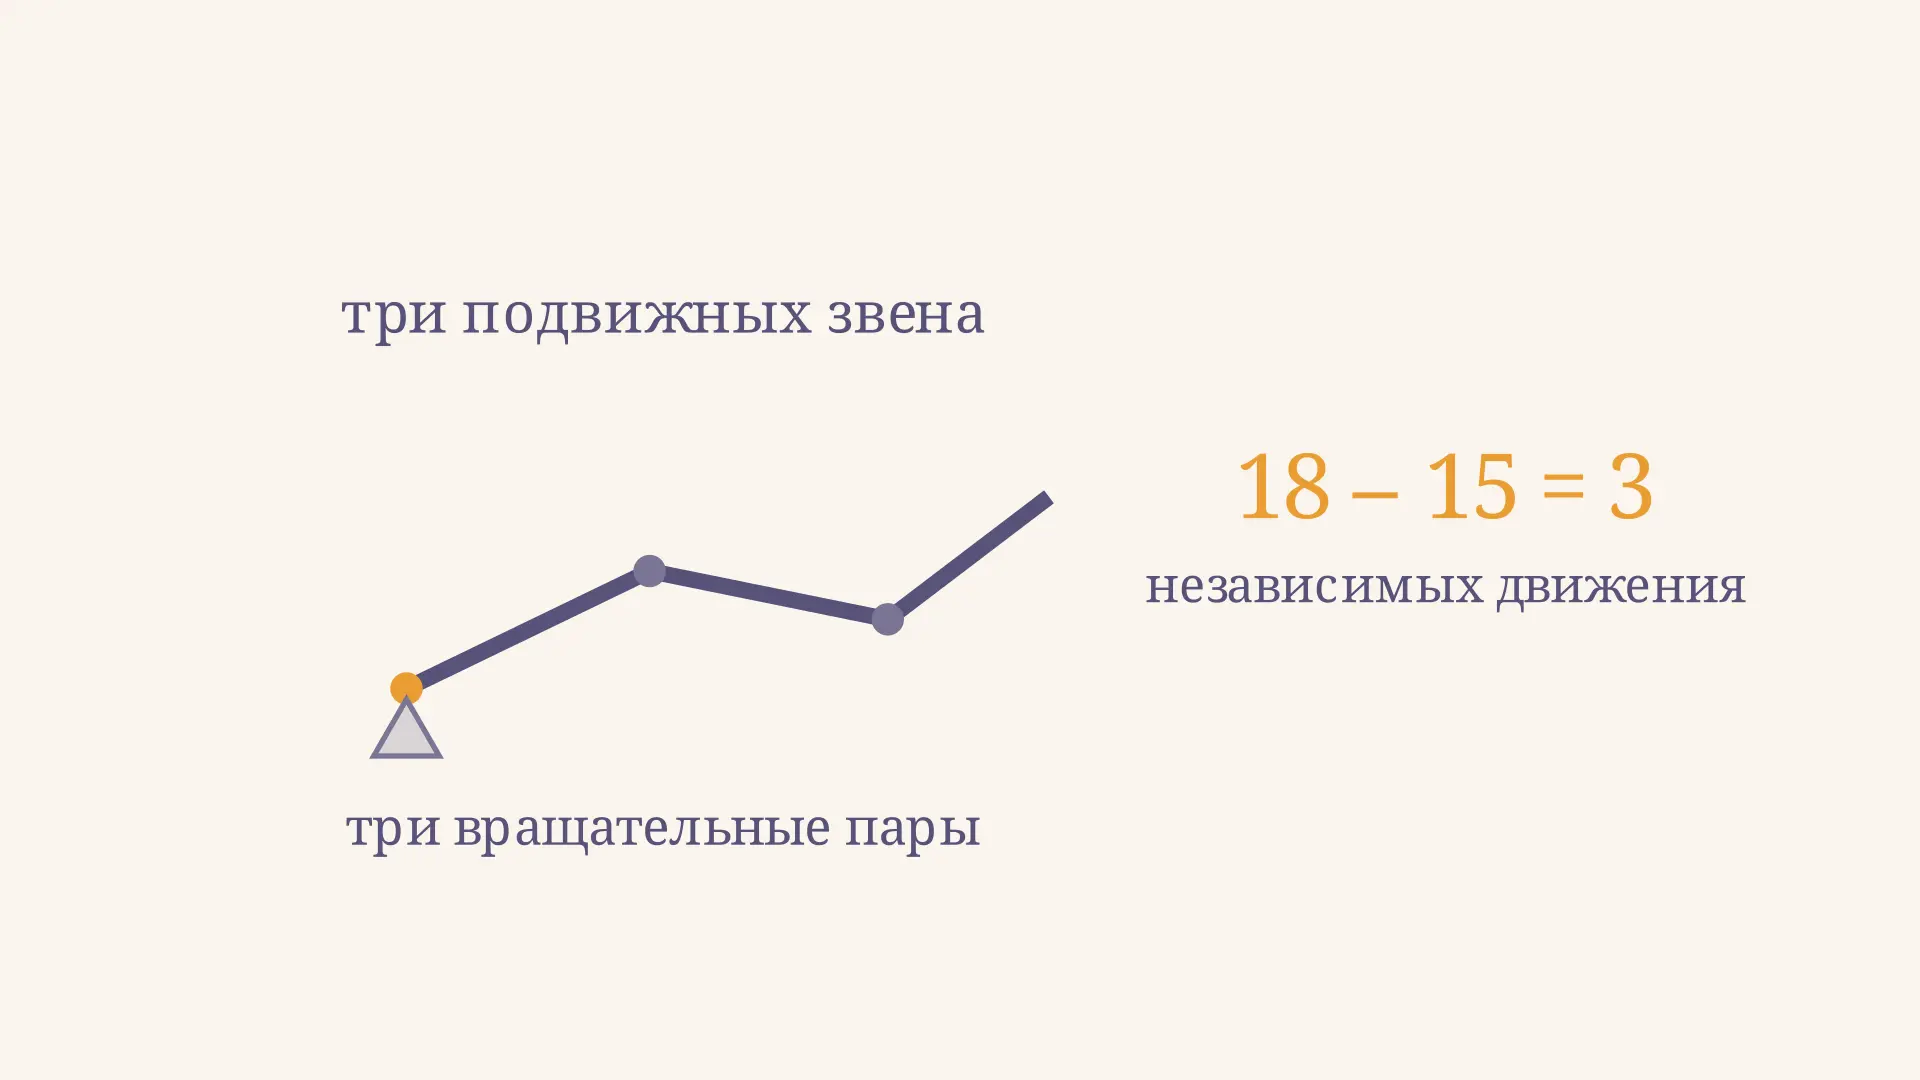
Формула Малышева: подвижность механизма
Как применить формулу Малышева к пространственному механизму: классы кинематических пар, подробный пример расчёта и влияние избыточных связей на результат.
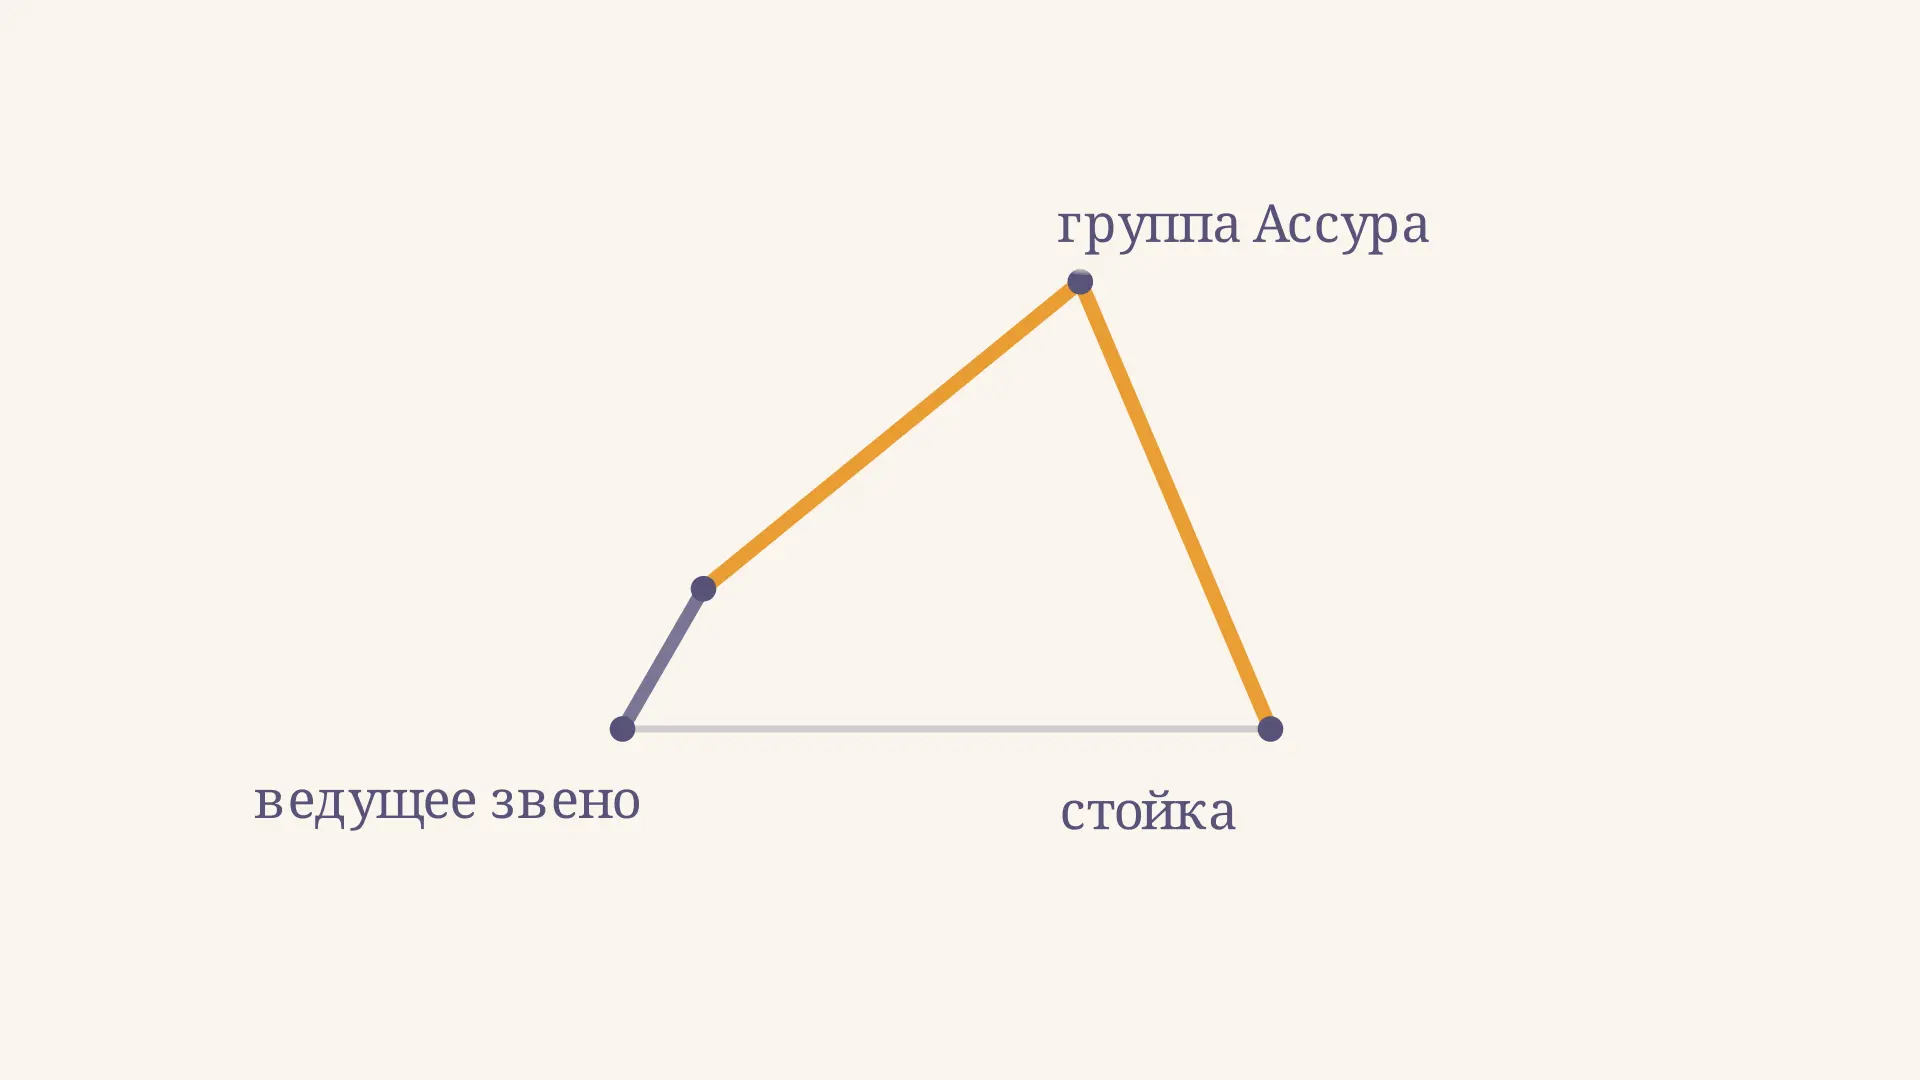
Группа Ассура: строение и разбор механизмов
Группа Ассура простыми словами: как выделить диаду в плоском механизме, посчитать её подвижность и найти положение шарнира на примере четырёхзвенника.
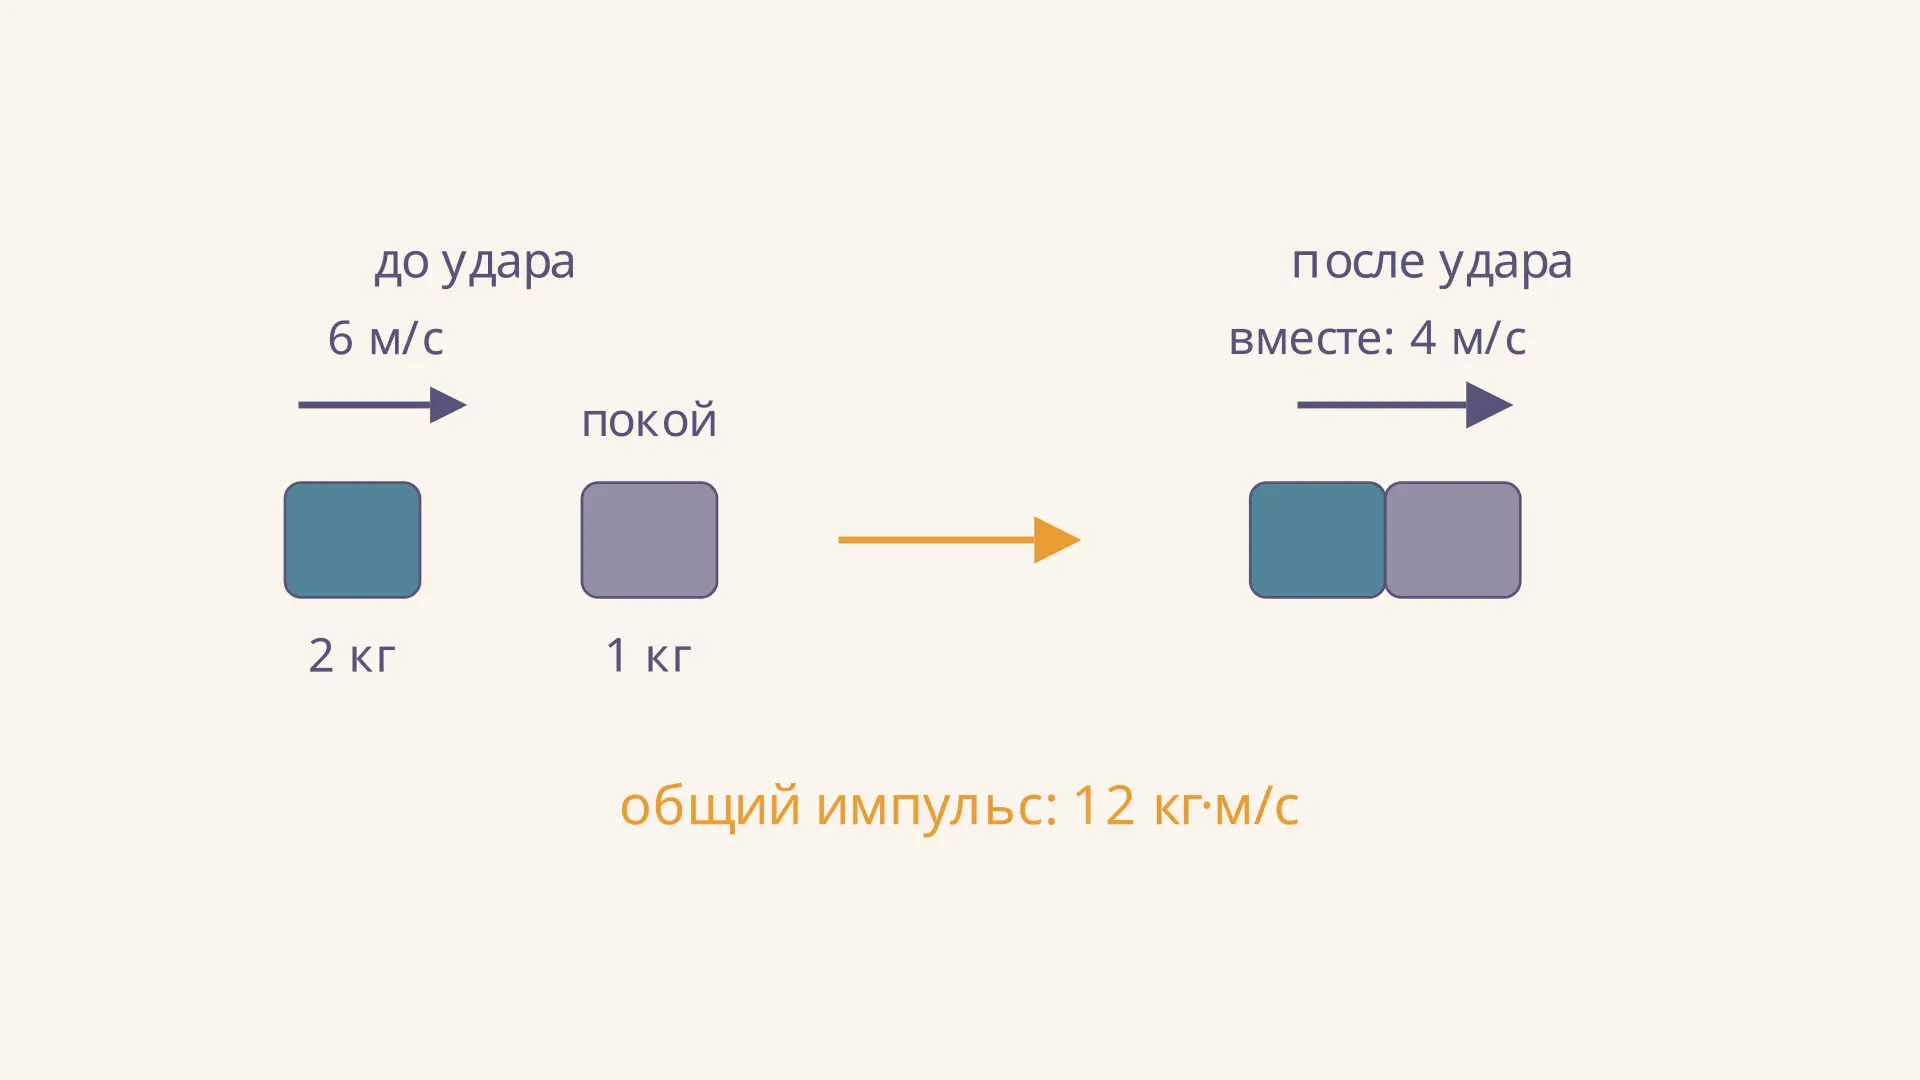
Абсолютно неупругий удар: сохранение импульса
Как найти скорость тел после абсолютно неупругого удара, применить закон сохранения импульса и вычислить потерю кинетической энергии на понятных примерах с формулами.
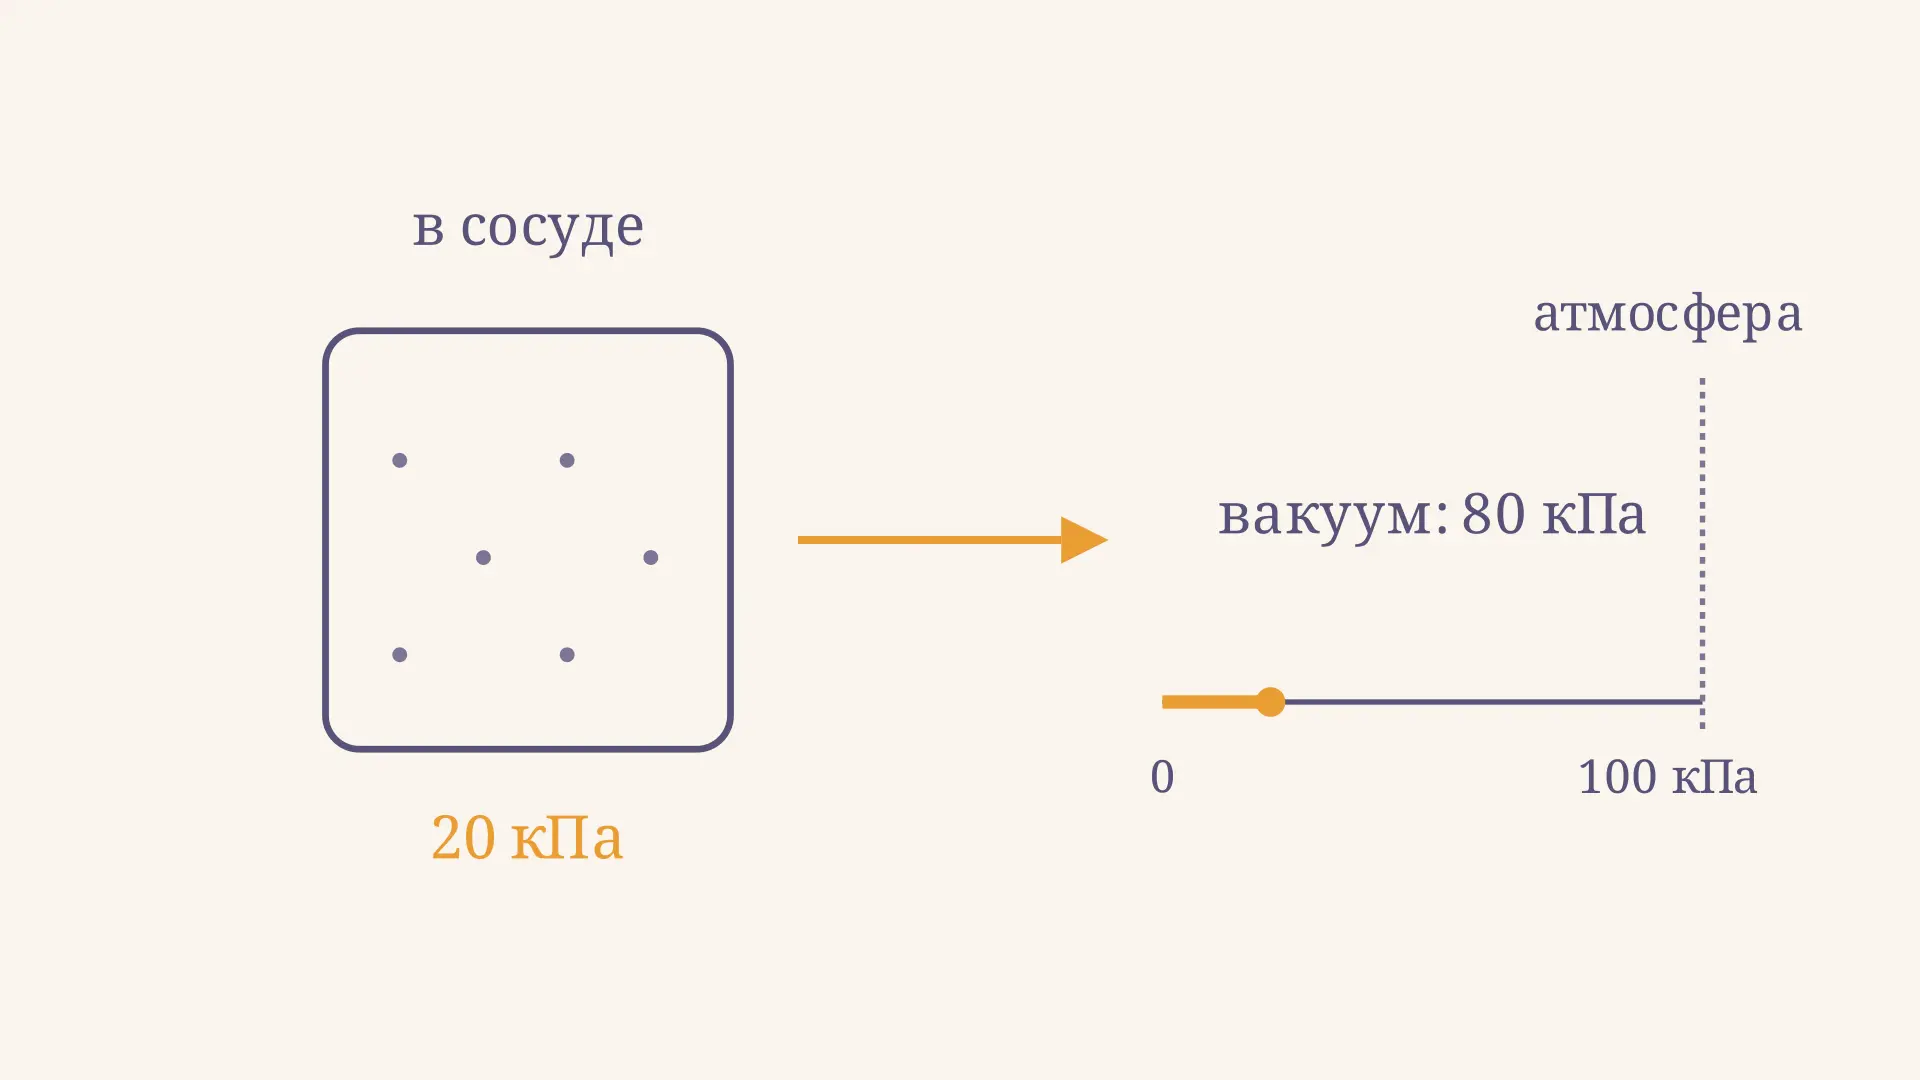
Абсолютное и избыточное давление: формулы и вакуум
Абсолютное и избыточное давление, разрежение и вакуум: как выбрать начало отсчёта, перевести показания манометра и решить задачи с примерами в килопаскалях.
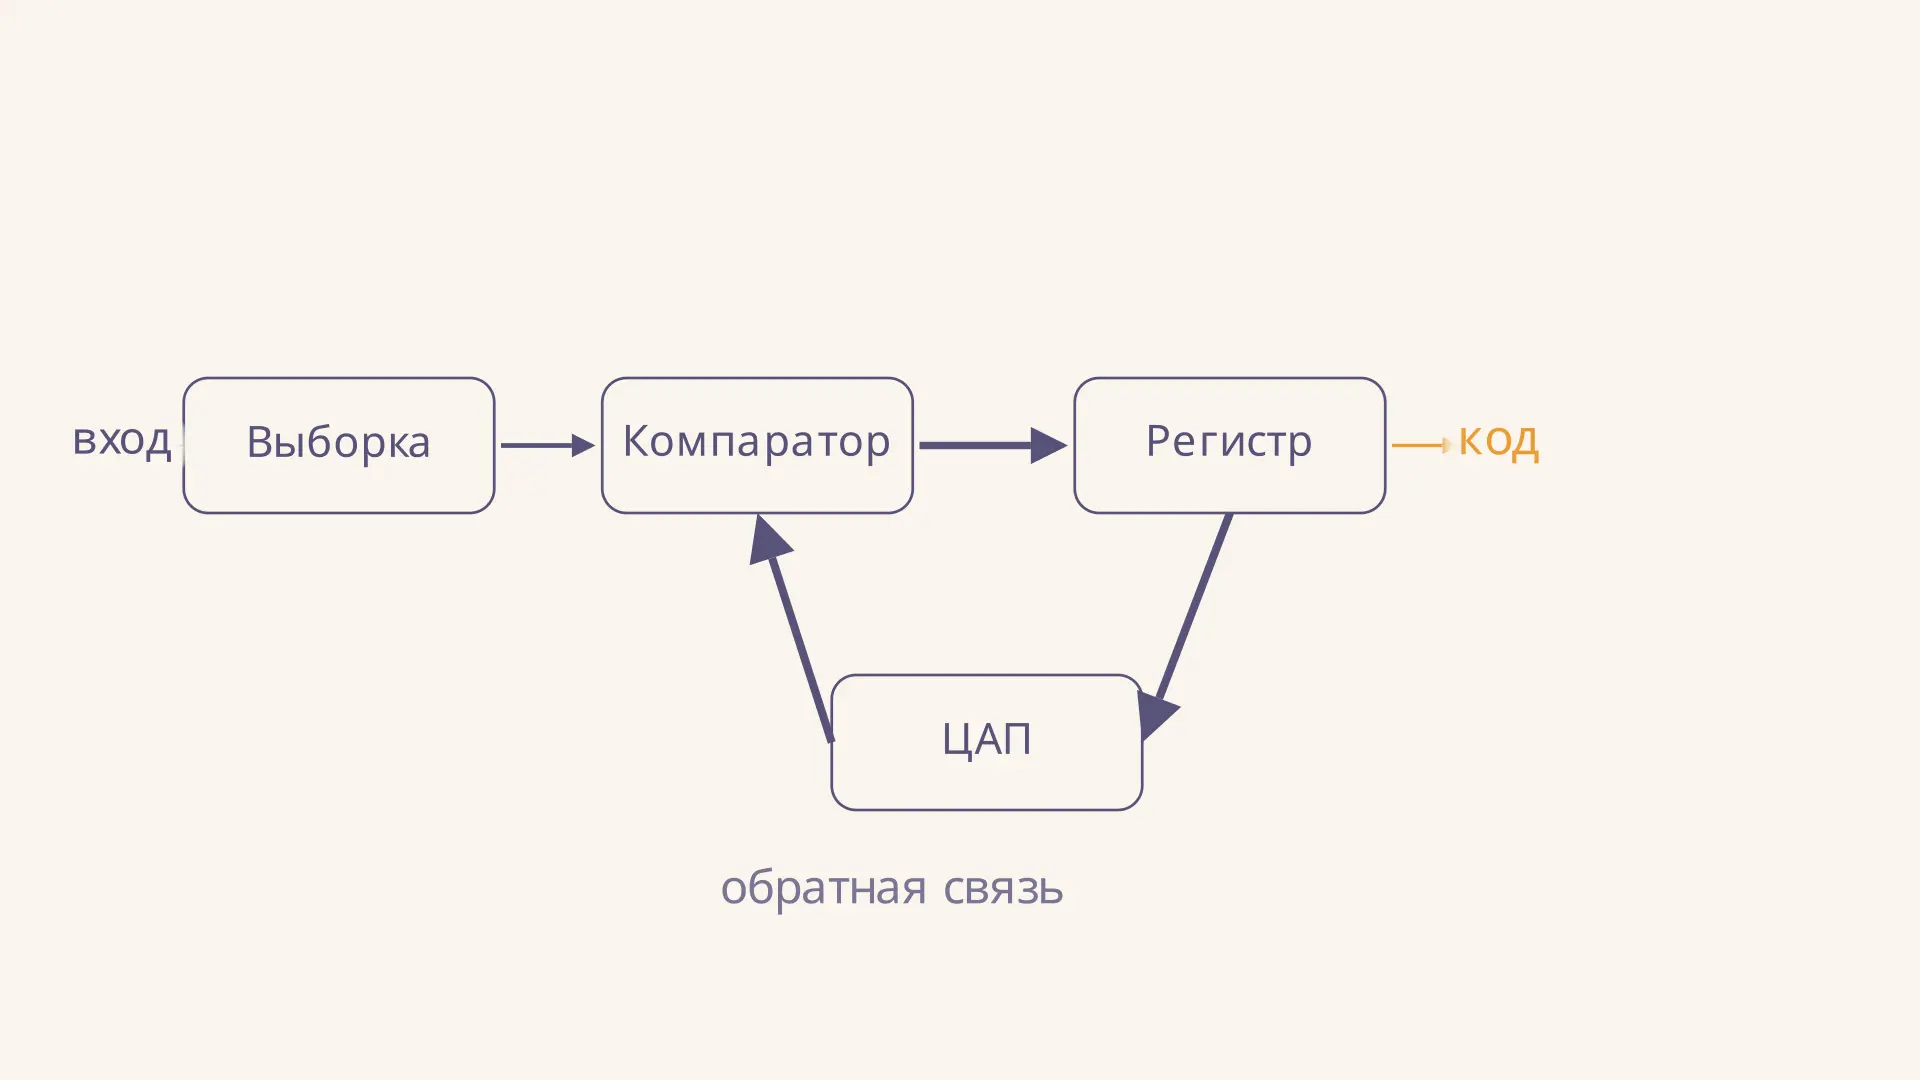
АЦП последовательного приближения: схема и принцип работы
Разберите схему АЦП последовательного приближения: как компаратор, ЦАП и регистр определяют код по битам, как вычислить шаг квантования и оценить погрешность.
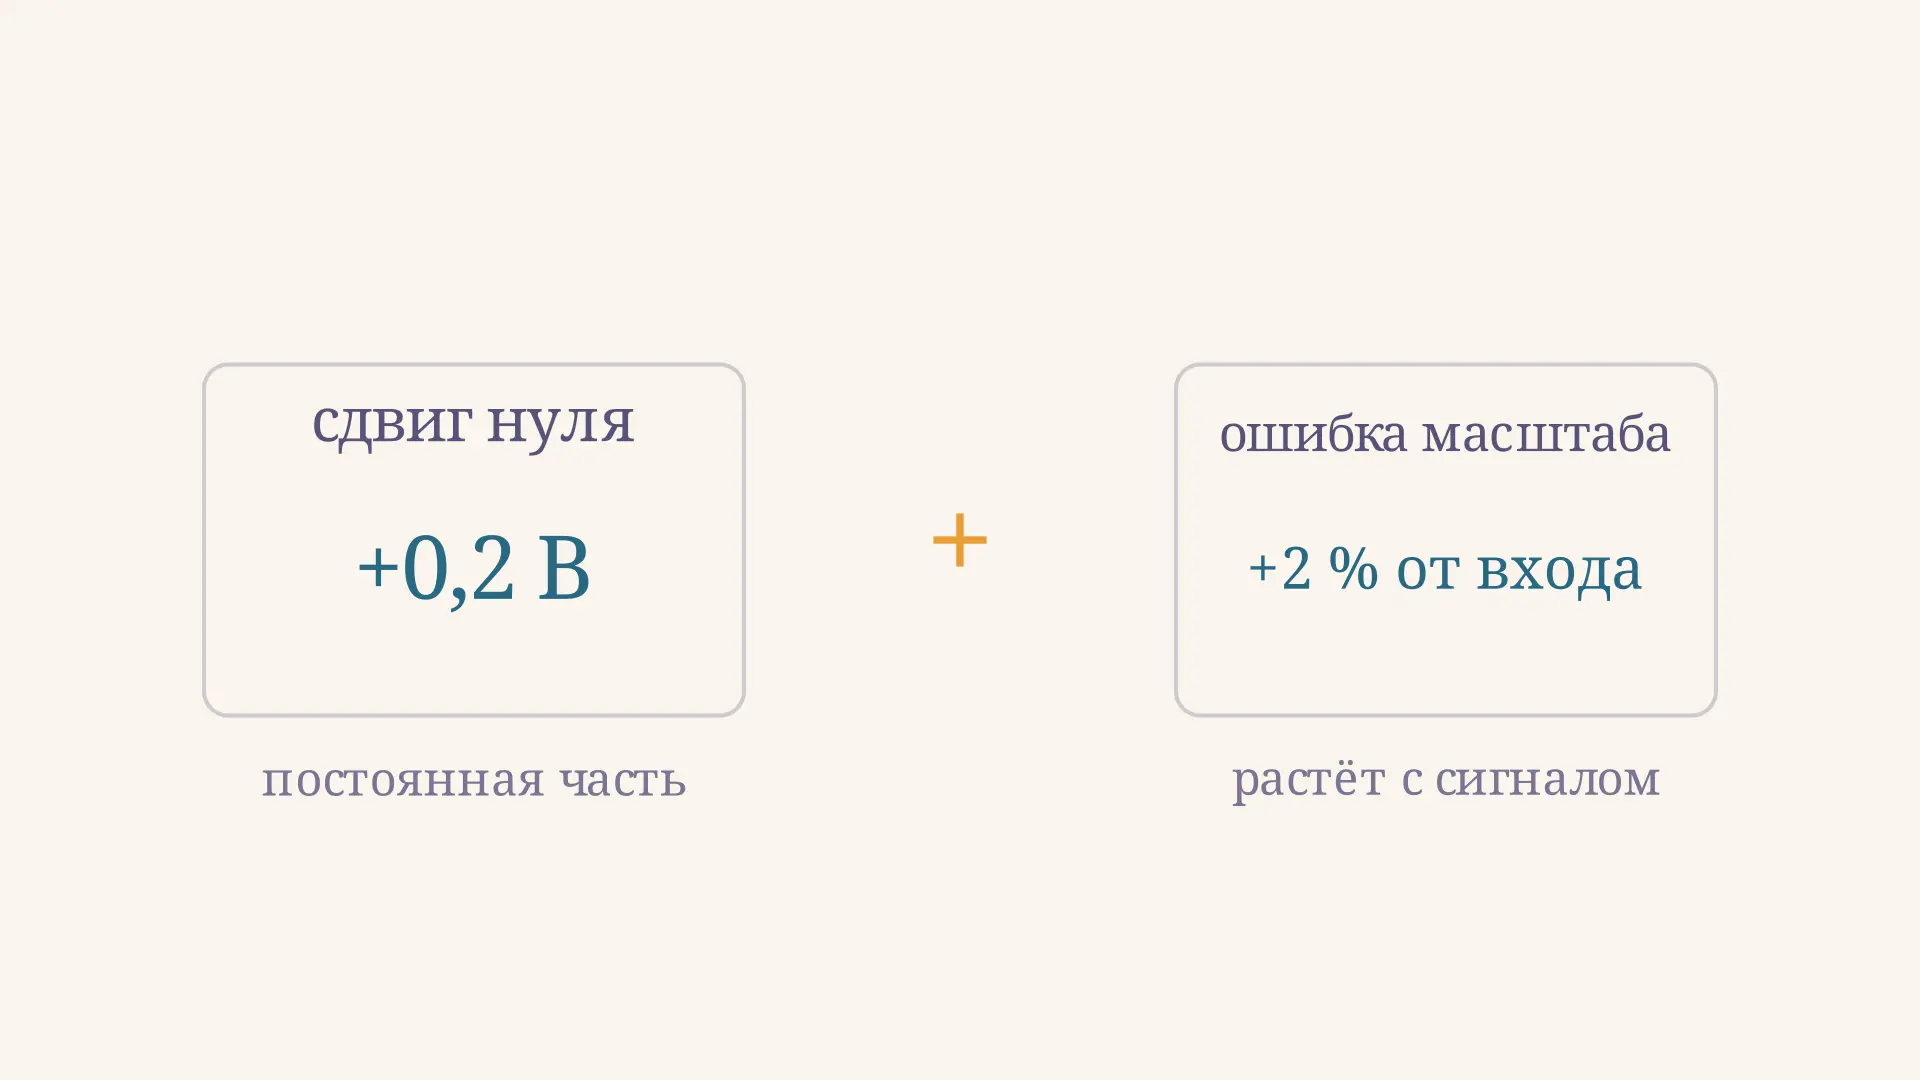
Аддитивная и мультипликативная погрешность
Аддитивная и мультипликативная погрешность прибора: формулы сдвига нуля и ошибки масштаба, пример расчёта показания и поправки, калибровка прибора и пределы линейной модели.