Мальтийский механизм: устройство и расчёт
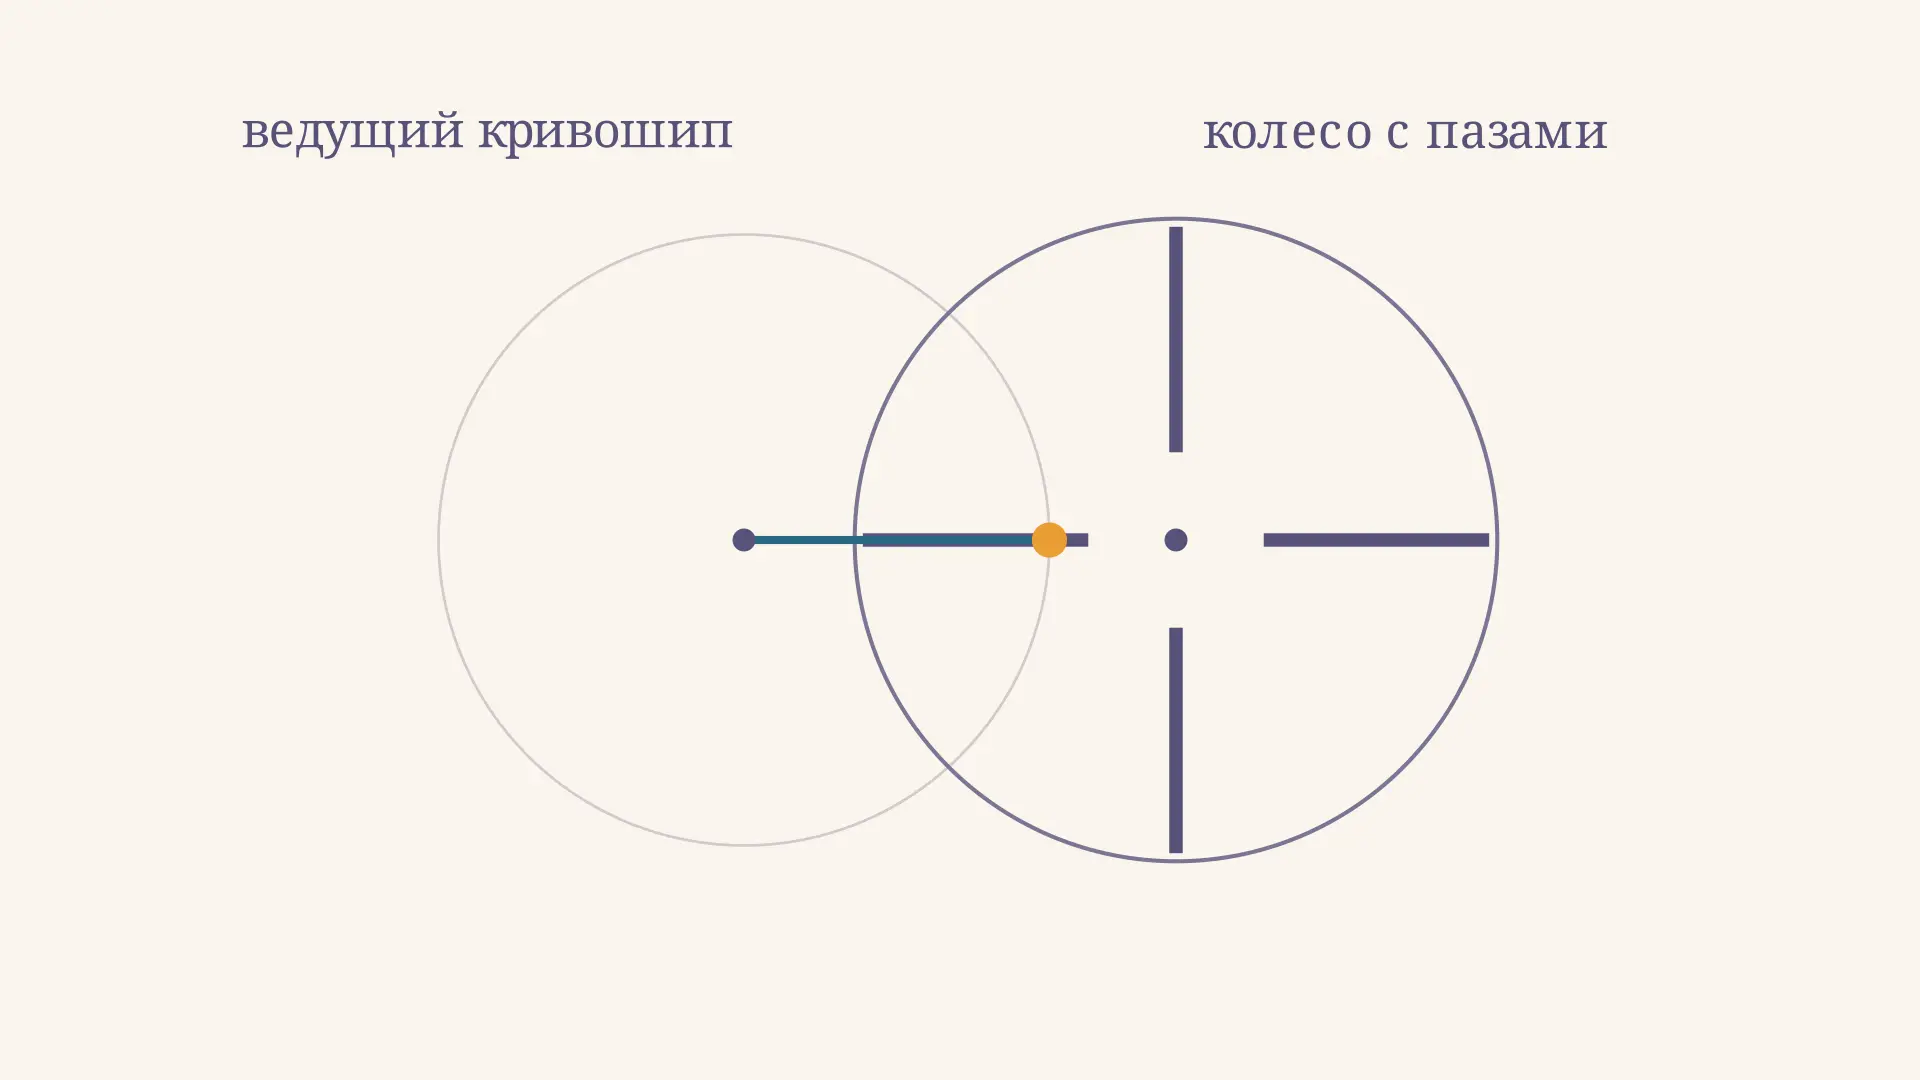
Мальтийский механизм превращает непрерывное вращение ведущего звена в чередование поворотов и остановок ведомого колеса. Ролик на кривошипе входит в паз колеса, поворачивает его на один шаг и выходит; пока ролик обходит остальную часть траектории, колесо стоит. Такой ритм нужен, например, когда деталь надо переместить на следующую позицию и удержать там для обработки. В калькуляторе можно изменить число пазов и частоту вращения и сравнить длительность движения с выстоем.
Как устроен мальтийский механизм
В простом внешнем механизме есть ведущий кривошип с роликом и ведомое колесо с несколькими одинаково расположенными радиальными пазами. Их оси неподвижны и параллельны. Когда ролик входит в один из пазов, он скользит вдоль него и одновременно поворачивает колесо вокруг его оси. При выходе контакт прекращается, а очередной паз подходит к месту следующего зацепления.
На схеме показаны линии пазов и траектория ролика; это кинематическая модель, а не чертёж деталей с допусками. В реальном устройстве колесо на участке выстоя обычно дополнительно удерживают запирающей поверхностью: она препятствует случайному смещению и освобождает колесо перед следующим входом ролика. Само отсутствие контакта ролика с пазом не гарантирует надёжной фиксации под нагрузкой.
Название связано с формой колеса, напоминающего мальтийский крест. Его также называют механизмом Женевы. Бывают внешние и внутренние конструкции; ниже рассматривается именно внешний вариант с одним роликом и прямыми радиальными пазами. Результаты для него нельзя автоматически переносить на другие схемы.
Один цикл: поворот и выстой
Выберем начальный момент, когда ролик ещё находится вне паза. Кривошип вращается, колесо удерживается. Ролик входит в паз, перемещается вдоль него и передаёт колесу поворот; затем выходит, и колесо снова остаётся на месте. За один оборот кривошипа происходит одно такое индексирование - переход на соседнюю рабочую позицию.
Внешний механизм меняет направление вращения: при движении кривошипа в одну сторону колесо во время зацепления поворачивается в противоположную. Скорость колеса при этом не постоянна: в идеальной геометрии с касательным входом она равна нулю у начала и конца рабочего участка, а между ними меняется. Постоянство скорости ведущего звена не означает постоянства скорости ведомого. Основные величины вращения и связь угла со временем разобраны в статье о равномерном движении по окружности.
Чтобы проследить один рабочий ход, представьте стол с четырьмя гнёздами. Пока одно гнездо неподвижно под инструментом, ролик идёт по свободной части окружности. Затем инструмент должен освободить деталь, а ролик входит в паз и поворачивает стол на четверть оборота. Следующее гнездо оказывается под инструментом, после чего начинается новый выстой. Согласование времени инструмента и стола необходимо: само наличие паузы не обеспечивает правильного порядка операций.
На практике важны оба участка цикла. Во время поворота необходимо успеть перенести нагрузку, во время выстоя - выполнить операцию на неподвижной позиции. Добавление пазов делает шаг меньше, но одновременно меняет доли цикла, доступные для движения и ожидания.
Угол шага и число пазов
Пусть колесо имеет равноотстоящих пазов, а ролик один. После одного оборота кривошипа очередной паз занимает положение предыдущего. Полный оборот колеса разбивается на равных шагов, поэтому
Для четырёх пазов шаг равен , для шести - . Чтобы получить полный оборот ведомого колеса, в такой схеме требуется соответственно четыре или шесть оборотов кривошипа. Это соотношение описывает средний результат за целые циклы; в пределах одного цикла мгновенное передаточное отношение меняется, а на выстое колесо вообще не вращается.
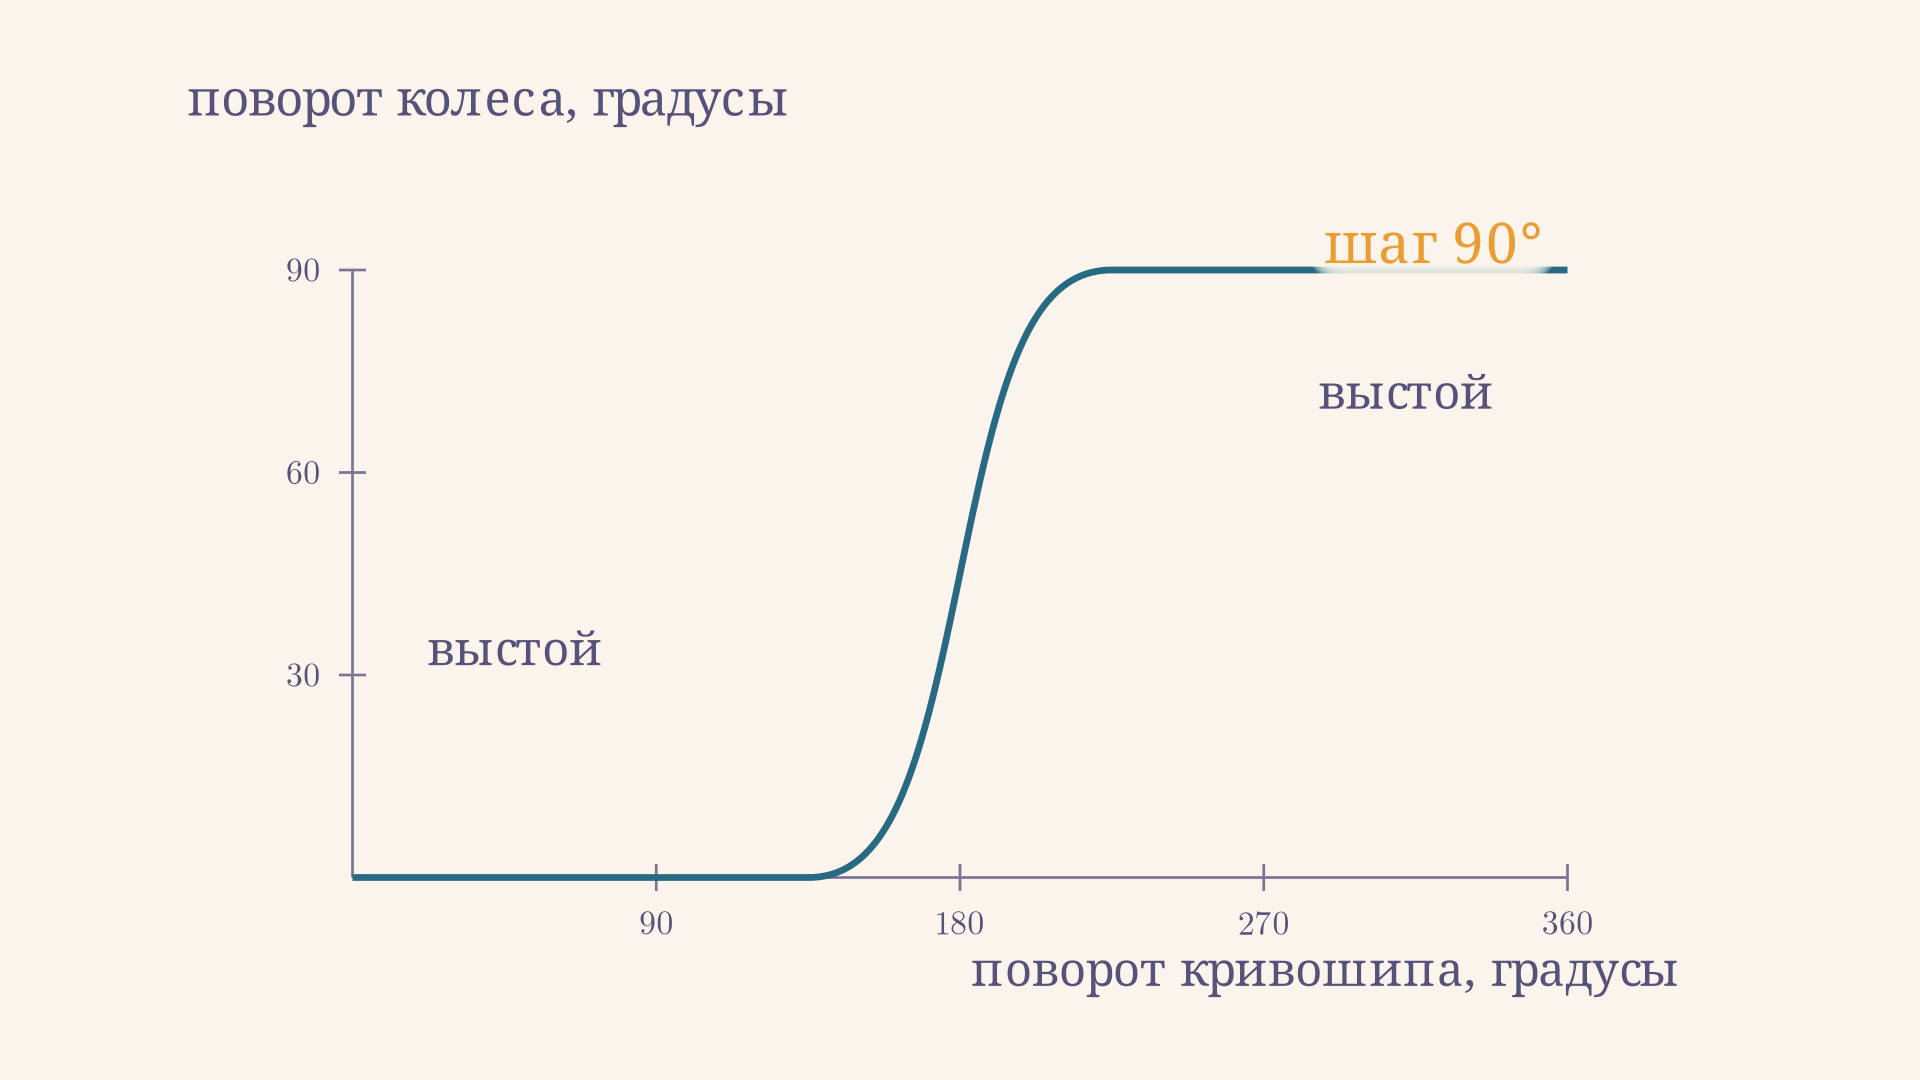
На графике горизонтальные отрезки соответствуют выстою. Наклонный участок изображает плавное изменение положения колеса на ; его наклон связан с угловой скоростью. Отсчёт входного угла выбран так, что рабочий участок расположен посередине оборота. Выбор начала отсчёта меняет вид графика, но не длительность фаз.
Расчёт рабочего угла и выстоя
Для стандартной внешней геометрии обозначим межосевое расстояние через , радиус кривошипа через . При касательном входе ролика в паз в идеализированной модели выполняется условие
Из геометрии прямоугольного треугольника в положениях входа и выхода получают углы кривошипа, соответствующие движению и выстою колеса:
Их сумма равна . Для четырёх пазов кривошип проходит во время поворота колеса и во время выстоя. Для шести пазов эти углы составляют и . Рабочий угол кривошипа и шаг колеса относятся к разным валам: в примере с четырьмя пазами они случайно одинаковы, но для шести - уже нет.
Условие касательного входа удобно проверить геометрически. В предельном положении линия от центра ведомого колеса к центру ролика направлена вдоль паза, а радиус кривошипа перпендикулярен ей. Вместе с линией центров они образуют прямоугольный треугольник. Половина угла шага задаёт угол при оси колеса, поэтому отношение противолежащего катета к гипотенузе даёт приведённый синус. При выходе получается зеркичное положение. Это построение относится к траектории центра ролика и не задаёт форму кромок настоящего паза.
Эти соотношения относятся к принятой идеализированной схеме. Исследование кинематики внешнего и внутреннего механизмов показывает, что размеры ролика, ширина паза и допуски влияют на характеристики реального контакта (University of Technology, Baghdad). Поэтому по одному числу пазов нельзя определить прочность или точность готового узла.
Пример расчёта времени
Пусть , частота равномерного вращения кривошипа об/мин, а расстояние между осями мм. Сначала найдём период одного оборота:
Колесо делает шаг . Рабочий угол кривошипа равен , угол выстоя - . При постоянной частоте времена пропорциональны соответствующим долям оборота:
Сумма составляет полученные выше две секунды. Для выбранного межосевого расстояния радиус кривошипа в идеальной схеме равен мм. Это радиус траектории центра ролика, а не его собственный радиус. Диаметр ролика и профиль выреза здесь не рассчитаны.
Если скорость кривошипа меняется в течение оборота, делить время по углам таким способом уже нельзя: требуется закон движения ведущего вала. Кроме того, время включения и разгона двигателя не учтено. Калькулятор выше использует постоянную частоту; его график показывает положение, а не силы или напряжения.
Где применяют и что ограничивает конструкцию
Механизм удобен в индексирующих столах, подающих устройствах и некоторых кинопроекторах: непрерывный привод обеспечивает повторяющиеся перемещения с паузой на рабочую операцию. Основное достоинство - заранее заданный одинаковый шаг без отдельной команды на каждую остановку. При этом нагрузка на контакте ролика и паза меняется в течение хода, а зазоры и трение влияют на износ и точность позиционирования.
На высокой скорости инерционные нагрузки могут стать существенными. Для их оценки нужны массы и моменты инерции ведомых частей, закон движения, а также данные о нагрузке. Связь момента инерции с распределением массы помогает понять, почему одинаковый угол шага сам по себе ещё не задаёт усилие; см. статью о моменте инерции тела. Анализ энергии вращающихся частей дополняет расчёт кинетической энергии вращения.
При сравнении вариантов полезно рассматривать не только число позиций, но и весь цикл машины. Более короткий шаг может облегчить компоновку позиций, однако оставшееся время обработки всё равно должно соответствовать технологии. Если выстоя недостаточно, изменение одной лишь частоты увеличит продолжительность и движения, и паузы, а значит снизит число циклов за минуту.
Для проекта также проверяют прочность ролика и кромок паза, смазку, фиксацию на выстое и требуемую точность. Выбор привода связан с моментом и работой за цикл: полезно отдельно разобрать работу момента силы при вращении. Геометрический калькулятор - начальный этап такой проверки, а не замена конструкторскому расчёту.
Частые ошибки
- Путать шаг с рабочим углом кривошипа. Первый измеряют на ведомом колесе, второй - на ведущем валу.
- Принимать весь оборот кривошипа за движение колеса. Внешний механизм значительную часть цикла находится на выстое.
- Использовать формулы времени при переменной скорости. Доли времени равны долям угла только при равномерном вращении.
- Забывать о фиксации. Вне контакта с роликом колесо под нагрузкой может сместиться без отдельного запирания.
- Считать идеальную схему готовым чертежом. Она не задаёт диаметр ролика, прочность, зазоры и износ.
FAQ
Почему механизм называют мальтийским крестом?
Ведомое колесо с пазами по форме напоминает мальтийский крест. Название описывает конструкцию, преобразующую вращение в последовательность шагов и выстоев.
Сколько шагов делает колесо за оборот кривошипа?
В рассмотренной схеме с одним роликом - один шаг. За оборотов кривошипа колесо с пазами совершает полный оборот.
Можно ли увеличить время выстоя, уменьшив частоту?
Да, если частота постоянна, уменьшение её увеличит абсолютное время обеих фаз. Доля выстоя в обороте при неизменном числе пазов и той же геометрии останется прежней.
Коротко
Внешний мальтийский механизм с одним роликом поворачивает колесо на за оборот кривошипа и оставляет его неподвижным в остальной части цикла. Для четырёх пазов при 30 об/мин шаг составляет , движение длится 0,5 с, выстой - 1,5 с. Эти значения относятся к идеальной геометрии и равномерному вращению входного вала.
Читайте также
Группа Ассура: строение и разбор механизмов
Группа Ассура простыми словами: как выделить диаду в плоском механизме, посчитать её подвижность и найти положение шарнира на примере четырёхзвенника.
Угловая скорость и угловое ускорение тела
Как определить угловую скорость и угловое ускорение тела по закону поворота, графику или измерениям. Формулы, знаки, единицы измерения и подробный пример расчёта.
Относительная скорость двух тел: задачи и решения
Как находить относительную скорость двух тел и решать задачи на встречу, погоню и полный разъезд поездов. Формулы, примеры с ответами, график и разбор ошибок.
Равнозамедленное движение и тормозной путь
Как найти время торможения и тормозной путь при постоянном ускорении, учесть время реакции и проверить ответ по графику скорости. Примеры с решениями.
Задачи на движение тела, брошенного под углом
Задачи на движение тела, брошенного под углом к горизонту: пошаговые решения для броска с высоты, полёта над препятствием и попадания в цель с проверкой единиц.
Дальность и высота полёта тела под углом к горизонту
Дальность и высота полёта тела под углом к горизонту: формулы L = v0 sin 2a / g и H, время полёта, почему дальность максимальна при 45 градусах и углы 30 и 60 равны.