Группа Ассура: строение и разбор механизмов
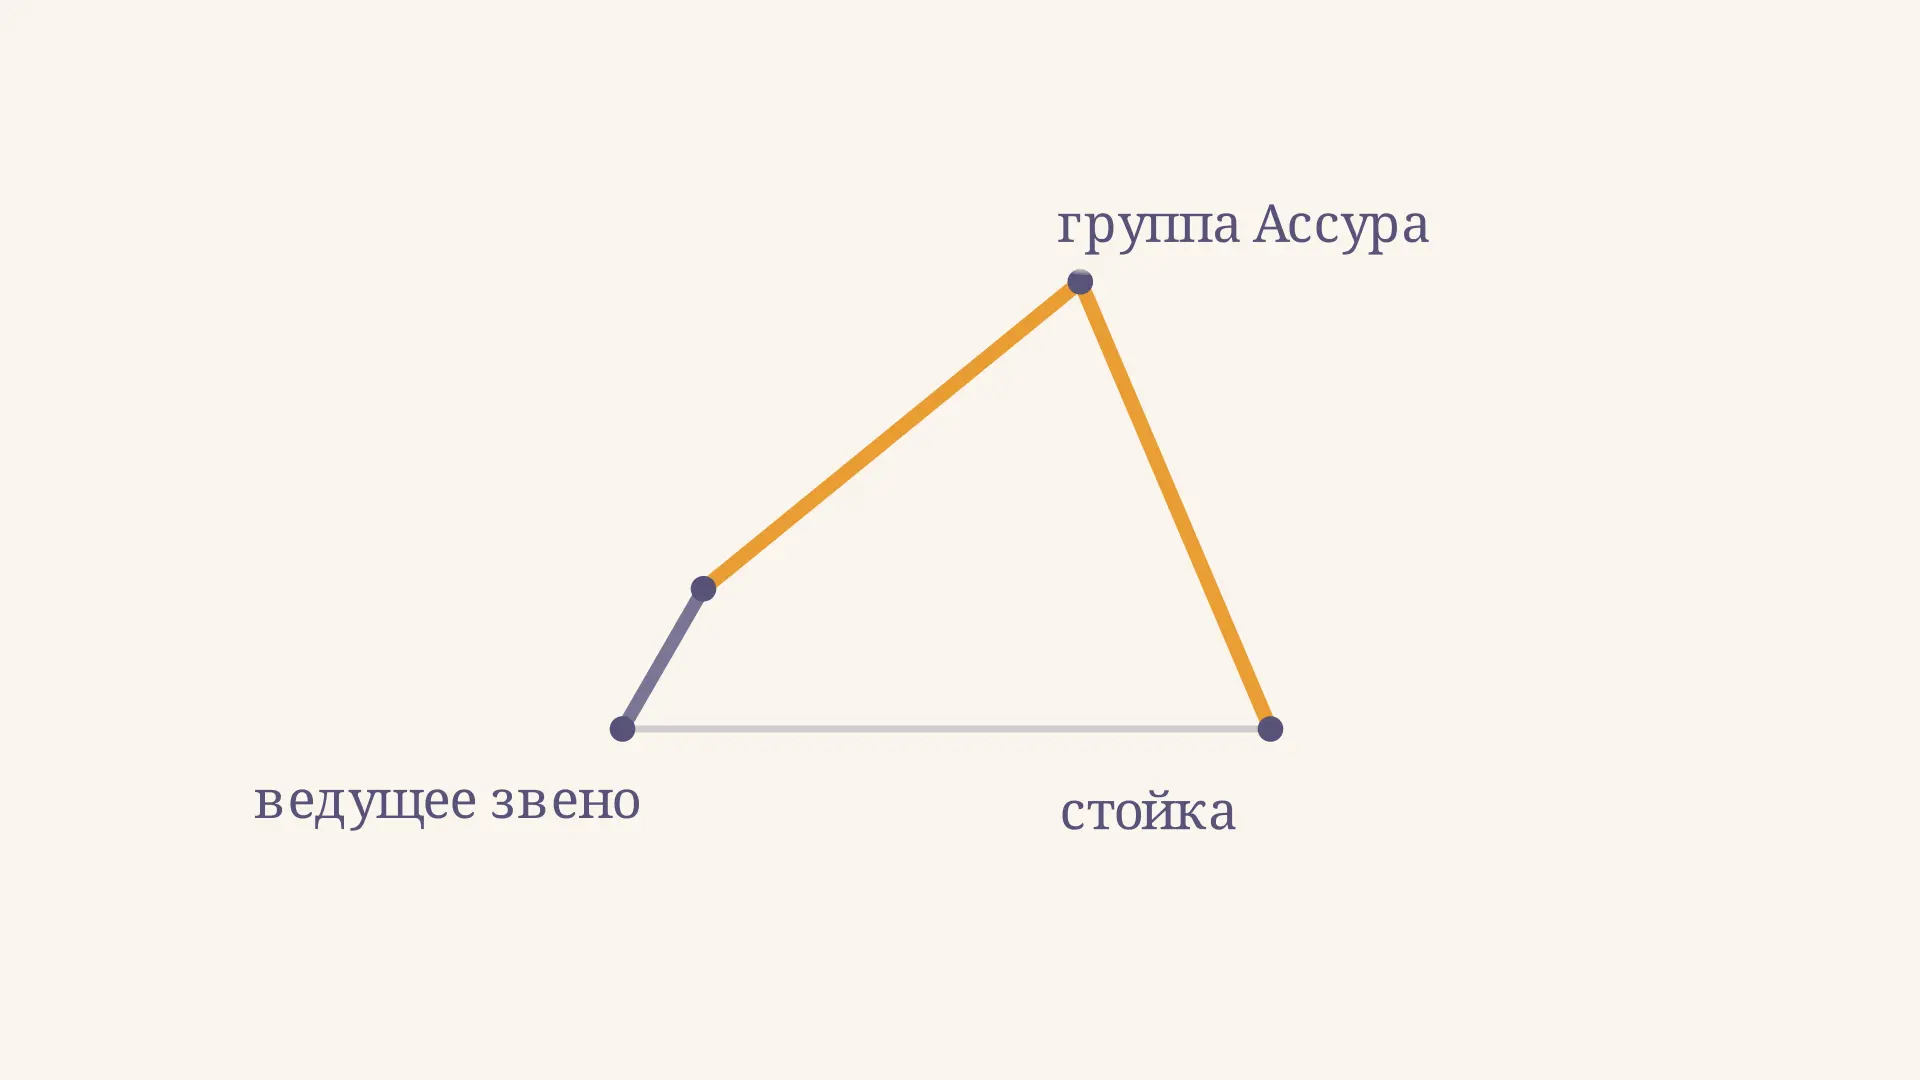
Группа Ассура - это минимальная кинематическая цепь, которая после присоединения к механизму не добавляет ему независимых движений. Она помогает разложить сложную систему стержней и шарниров на понятные части: сначала найти привод, а затем последовательно определить положения связанных с ним звеньев. Простейшая группа состоит из двух звеньев и трёх шарниров. В калькуляторе можно изменить угол привода и проследить, как при этом перемещается общий шарнир диады.
Зачем механизму группа Ассура
Механизм преобразует заданное движение в другое: вращение рукоятки может заставить качаться рычаг или перемещаться ползун. Чтобы разобраться, что делает каждая деталь, инженер изображает её звеном, а соединение двух звеньев - кинематической парой. Неподвижное звено называют стойкой. Шарнир допускает относительный поворот двух соединённых звеньев, а поступательная пара - их относительное скольжение.
Группа Ассура - структурный блок такой схемы. Если закрепить её внешние места присоединения, в обычном положении она не обладает собственной подвижностью. При этом группу нельзя разделить на более простые цепи с тем же свойством нулевой структурной подвижности. Внешние места могут быть соединены со стойкой или с другими звеньями, которые уже входят в механизм.
Ноль относится именно к собственной подвижности присоединённой группы при заданных положениях её опор. Он не означает, что детали группы неподвижны в работающей машине: на видео они движутся вслед за приводом. Здесь и далее рассматривается идеальная плоская модель с жёсткими звеньями и без зазоров.
Как устроена шарнирная диада
Возьмём стойку и ведущее звено , которое вращается вокруг неподвижного шарнира . Присоединим к точке стержень , а к стойке в точке - стержень . Их свободные концы соединим шарниром . Звенья и с парами в точках , , образуют диаду: простейшую группу Ассура. Вместе со стойкой и кривошипом она образует шарнирный четырёхзвенник.
Когда положение задано, точка известна, как и точка . Шарнир должен одновременно находиться на окружности радиуса с центром и на окружности радиуса с центром . Пересечения дают возможные положения сборки. Если они существуют и не совпадают, их обычно два: для непрерывного движения выбирают одну ветвь и следят за ней. Отдельного привода диаде для этого не требуется.
Важно не путать количество решений с числом степеней свободы. Два отдельных положения при фиксированном входе не дают непрерывной свободы перемещения: для каждой выбранной ветви положение определено. Напротив, при оторванном внешнем соединении диада становится незамкнутой цепью, и подсчёт изменится.
Формула подвижности: от группы к механизму
Для плоской схемы с независимыми ограничениями применяют структурную формулу Чебышёва:
Здесь - число подвижных звеньев, - число одноподвижных низших пар, например вращательных или поступательных, а - число высших пар с двумя относительными степенями свободы. Каждое свободное плоское звено имеет три координаты; обычная вращательная пара накладывает два ограничения. Стойка в не входит.
Для присоединённой диады , , . Два внешних шарнира считаются вместе с внутренним:
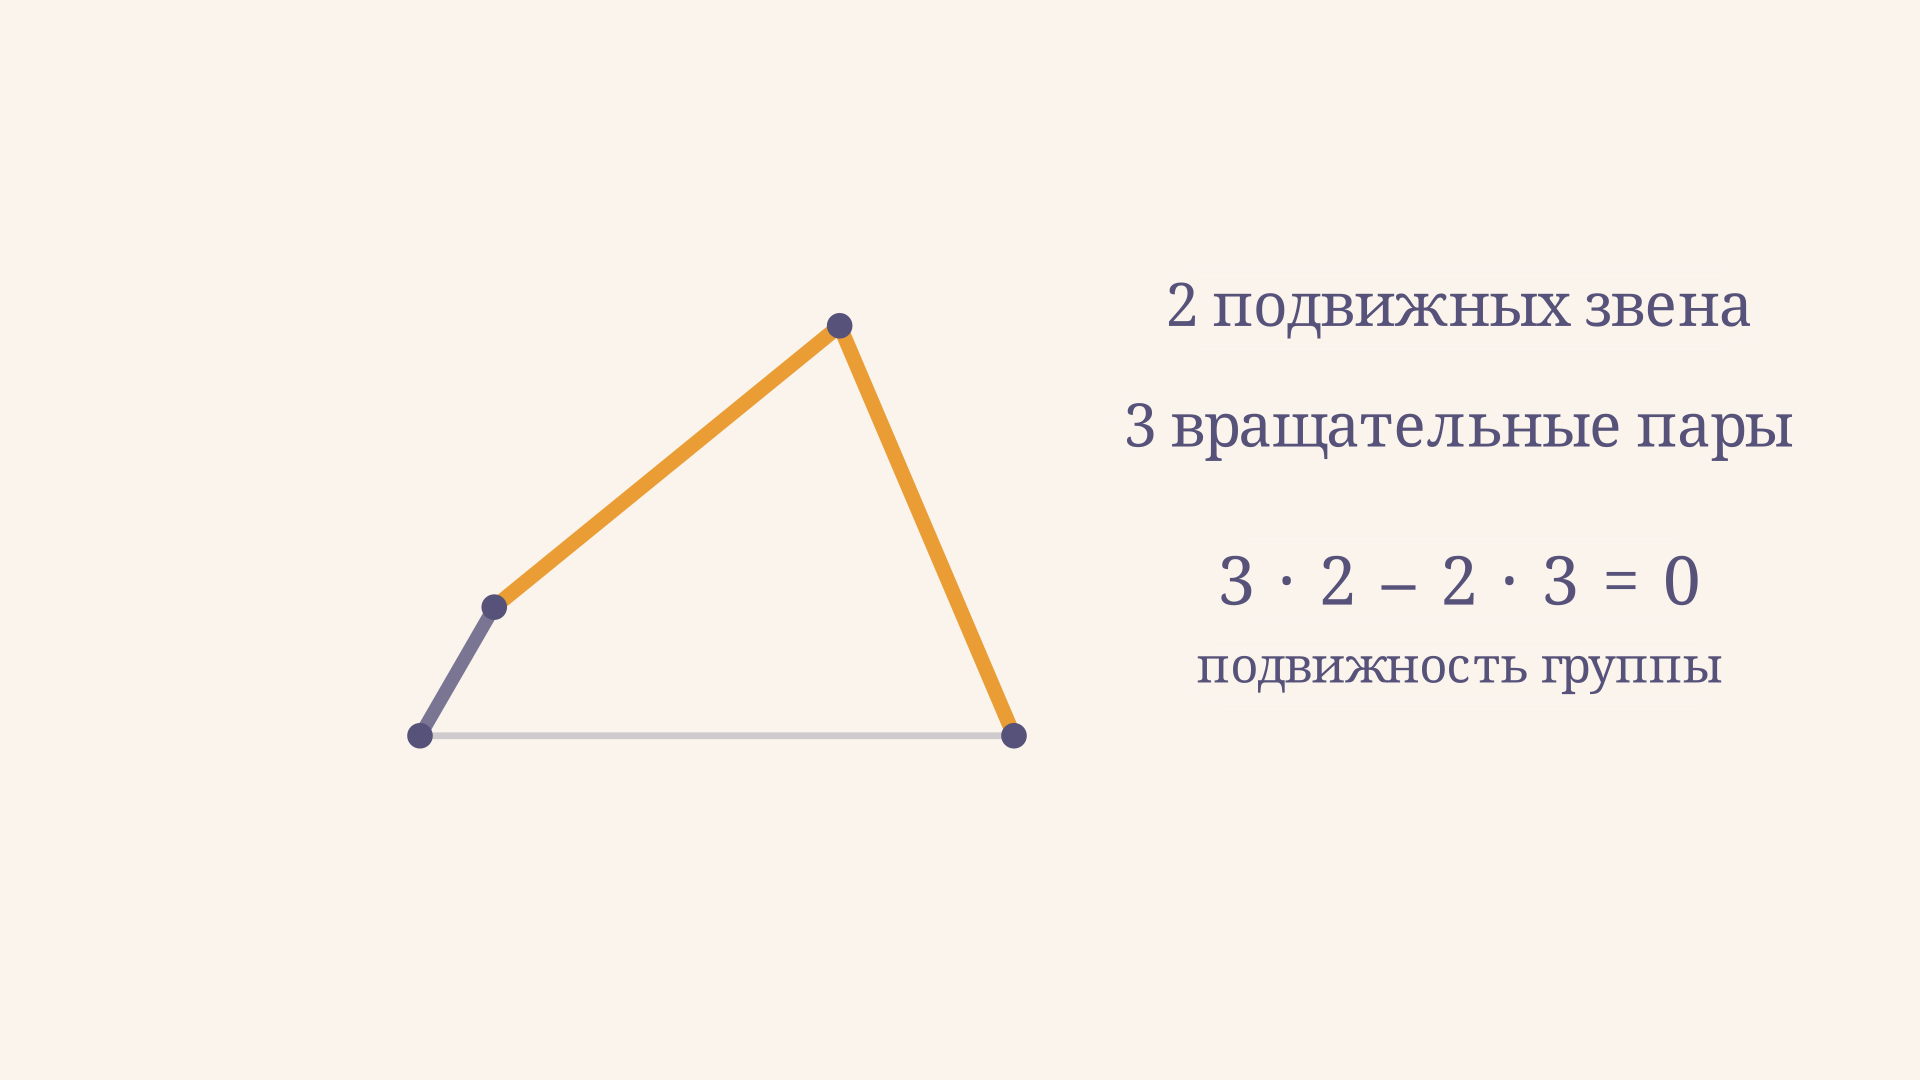
У всего четырёхзвенника три подвижных звена и четыре вращательные пары, поэтому . Одного независимого входного движения достаточно для задания положения обычной конфигурации. Если включить в эту схему условие заданного положения привода, останется ноль свободных координат. Это разные вопросы: подвижность механизма до задания входа и подвижность при фиксированном входе.
Пример: вычисляем положение шарнира
Пусть , , , ; длины выражены в условных единицах. При угле кривошипа получаем . Далее ищем верхнее пересечение окружностей:
Для выбранной ветви получается . Калькулятор строит высоту в зависимости от угла от до ; например, при высота составляет около . Во всём этом диапазоне окружности пересекаются в двух различных точках. Формула даёт координаты, а не силу или скорость: для последних нужны дополнительные исходные данные.
График не является траекторией : по горизонтали на нём отложен угол входа, по вертикали - высота шарнира. При движении самого кривошипа его конец описывает окружность; связь угла и положения точки отдельно разобрана в статье о равномерном движении по окружности. Движение остальных звеньев в общем случае включает и перенос, и поворот, как при плоскопараллельном движении твёрдого тела.
Как выделить группу в схеме
Удобно начинать с неподвижной стойки и заданного ведущего звена. Затем ищут цепь, которая соединяется с уже определённой частью и при фиксированных местах присоединения имеет нулевую структурную подвижность. В четырёхзвеннике такой цепью служат и : положение определено приводом, принадлежит стойке, а находится из двух условий длины.
При разборе готового механизма часто действуют в обратном порядке: снимают последнюю присоединённую группу, не нарушая оставшуюся схему, затем ищут следующую. Следует записывать, какие шарниры внутренние для группы, а какие связывают её с остальной системой. Одного совпадения формулы с нулём недостаточно: нужно проверить минимальность цепи и корректность присоединения. Возможны разные последовательности разложения в зависимости от выбранного входа и структуры.
Такая декомпозиция полезна и при синтезе: к начальному механизму последовательно присоединяют группы, получая новые выходные движения. При этом сама структура не задаёт размеры деталей и не гарантирует, что нужная сборка существует при каждом угле. Переход от схемы к реальной конструкции требует проверки геометрии и диапазона хода.
Диада с ползуном и порядок вычислений
Вращательные пары - не единственный вариант соединения. Вместо одного из шарниров в подходящей диаде может быть поступательная пара: тогда положение связанного с ней звена ограничено направляющей. Геометрическая задача меняется: вместо пересечения двух окружностей может понадобиться пересечение окружности с прямой. При этом для обычной одноподвижной поступательной пары в структурной формуле тоже учитывают два ограничения. Перед применением формулы следует выяснить, какие именно тела образуют каждую пару и относительно какого звена движется направляющая.
При последовательном расчёте сначала задают положение ведущего звена, затем вычисляют первую присоединённую группу и передают найденные координаты следующей. Так удаётся заменить одну большую систему рядом меньших задач. Это преимущество модульного подхода описано в исследовании позиционного анализа диад. Для более сложных схем последовательность может потребовать дополнительных приёмов, а выбор ветвей нужно контролировать на каждом этапе.
Условия сборки легко проверить ещё до расчёта координат: расстояние между центрами окружностей не должно превышать сумму их радиусов и должно быть не меньше модуля их разности. Строгие неравенства дают два пересечения, равенство - касание. Если условие нарушено, заданные размеры и положение привода несовместимы, поэтому искать координаты вещественного шарнира бессмысленно. Для нашего примера радиусы равны трём, а расстояние на всём выбранном интервале положительно и меньше шести.
Особые положения и ограничения модели
Условия длин могут не иметь решения, иметь два решения или одно: последнее происходит при касании окружностей, когда звенья диады лежат на одной прямой. В таком положении уравнения положения становятся вырожденными, и передача движения может резко измениться. Зависимость скорости ведомого звена от скорости привода в окрестности такого положения требует отдельного анализа.
Структурная формула предполагает независимые ограничения и описывает общий случай. Совпадение осей, специальные размеры, избыточные связи или деформации могут изменить фактическую картину. Число степеней свободы не говорит, выдержит ли механизм нагрузку или сколько энергии он потеряет. Для расчёта движения во времени нужны закон входа и начальные условия; о задании движения координатами рассказывает статья кинематика точки. Расчёт нагрузки и потерь относится уже к динамике и прочности; для энергетической стороны полезен разбор мощности и КПД механизма.
Частые ошибки
- Считать стойку подвижным звеном в : она задаёт систему отсчёта и в этом подсчёте исключается.
- Забывать внешние пары диады. Для двух её звеньев считаются все три шарнира, включая присоединения к остальной схеме.
- Принимать за признак неподвижности деталей во время работы. Ноль означает отсутствие дополнительного независимого движения при заданных опорах.
- Объявлять любую цепь с нулём по формуле группой Ассура, не проверив минимальность и независимость ограничений.
- Выбирать пересечение окружностей заново на каждом шаге без учёта ветви сборки: это может создать скачок в расчётном движении.
FAQ
Почему группа Ассура называется группой, если она движется?
Название относится к структурному набору звеньев и пар. При движущихся точках присоединения звенья перемещаются, но не требуют нового независимого привода в общем положении.
Всегда ли группа состоит из двух звеньев?
Нет. Двухзвенная диада - простейший пример. Существуют и более сложные минимальные цепи; типы пар и структура определяют способ их анализа.
Можно ли найти скорости только по числу звеньев и пар?
Нет. Структурный подсчёт показывает число независимых движений при обычных условиях. Для скоростей необходимы размеры, положение механизма и скорость входа.
Коротко
Группа Ассура - минимальная присоединяемая цепь с нулевой собственной структурной подвижностью. Диада из двух звеньев и трёх вращательных пар добавляет четырёхзвеннику геометрические связи, но не новый независимый вход. Её разбор позволяет последовательно перейти от заданного привода к положению остальных звеньев, проверяя ветвь сборки и особые положения.
Читайте также
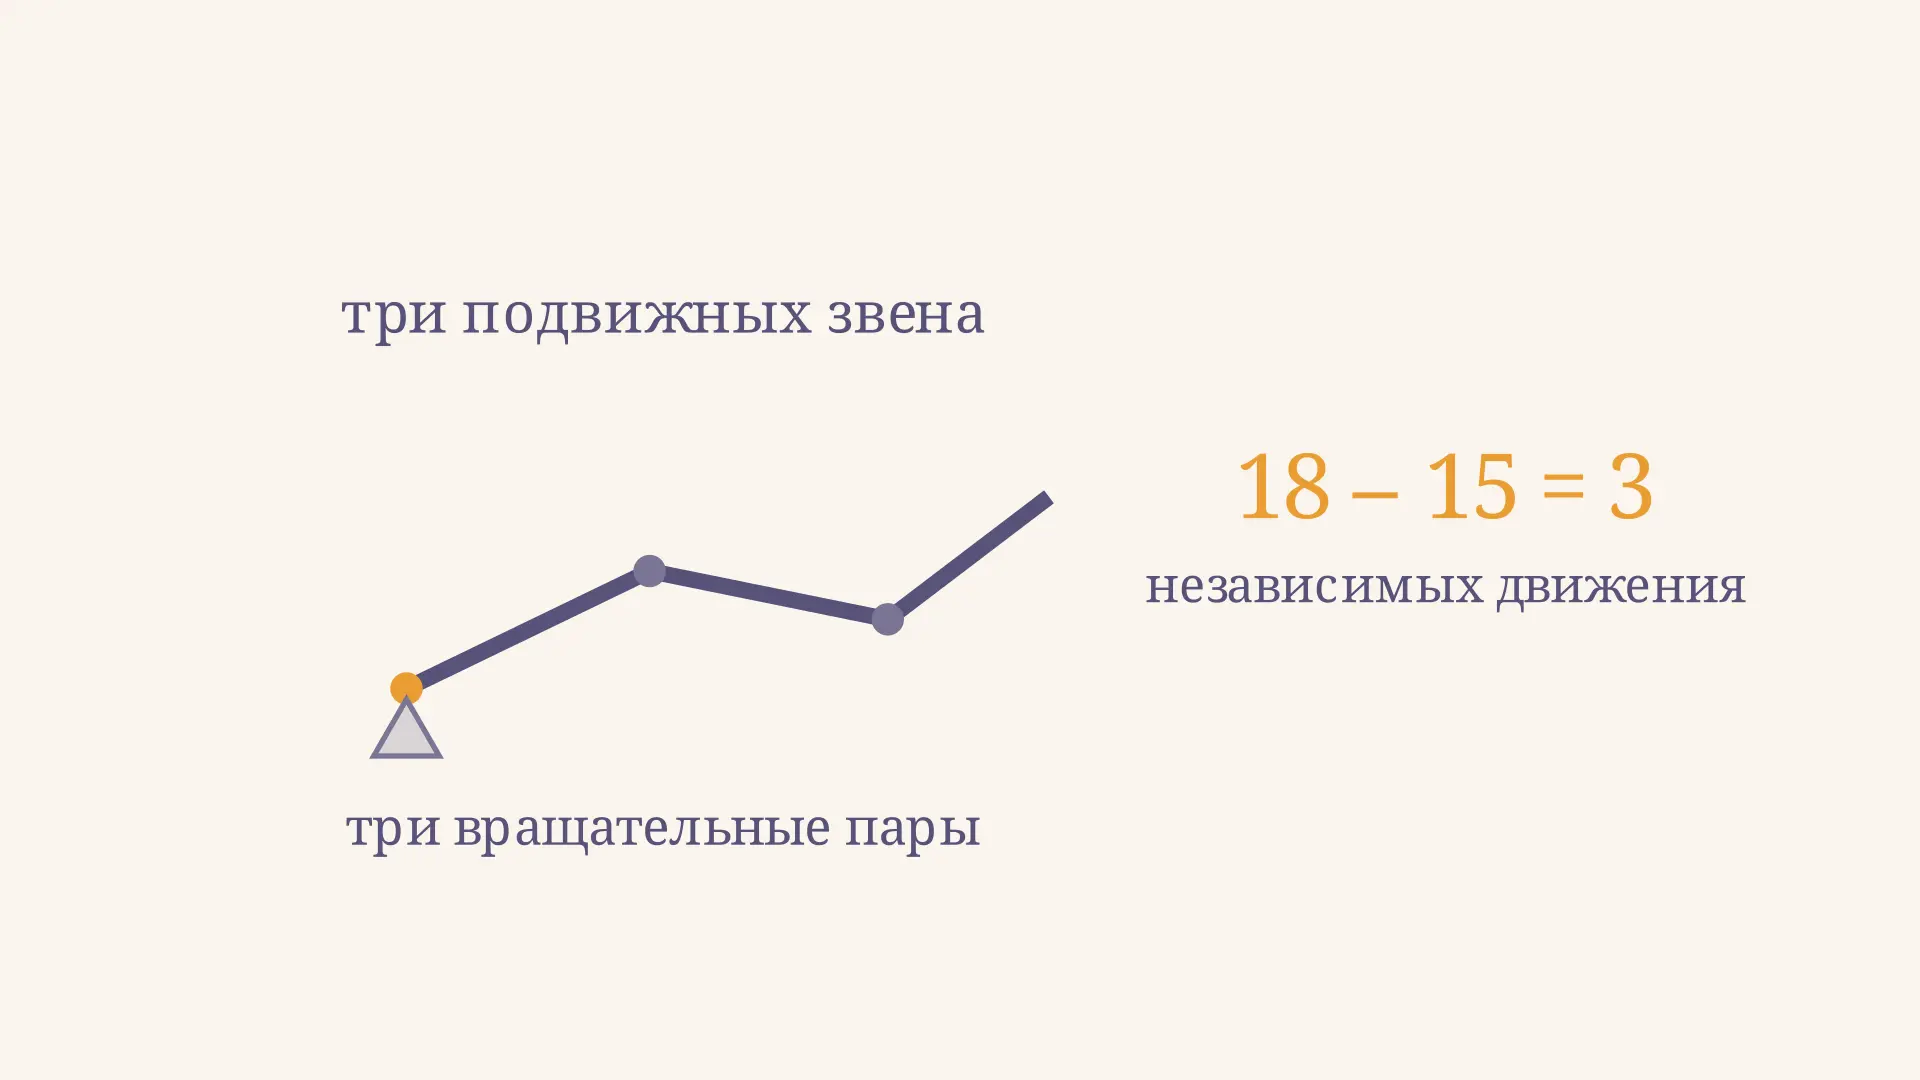
Формула Малышева: подвижность механизма
Как применить формулу Малышева к пространственному механизму: классы кинематических пар, подробный пример расчёта и влияние избыточных связей на результат.
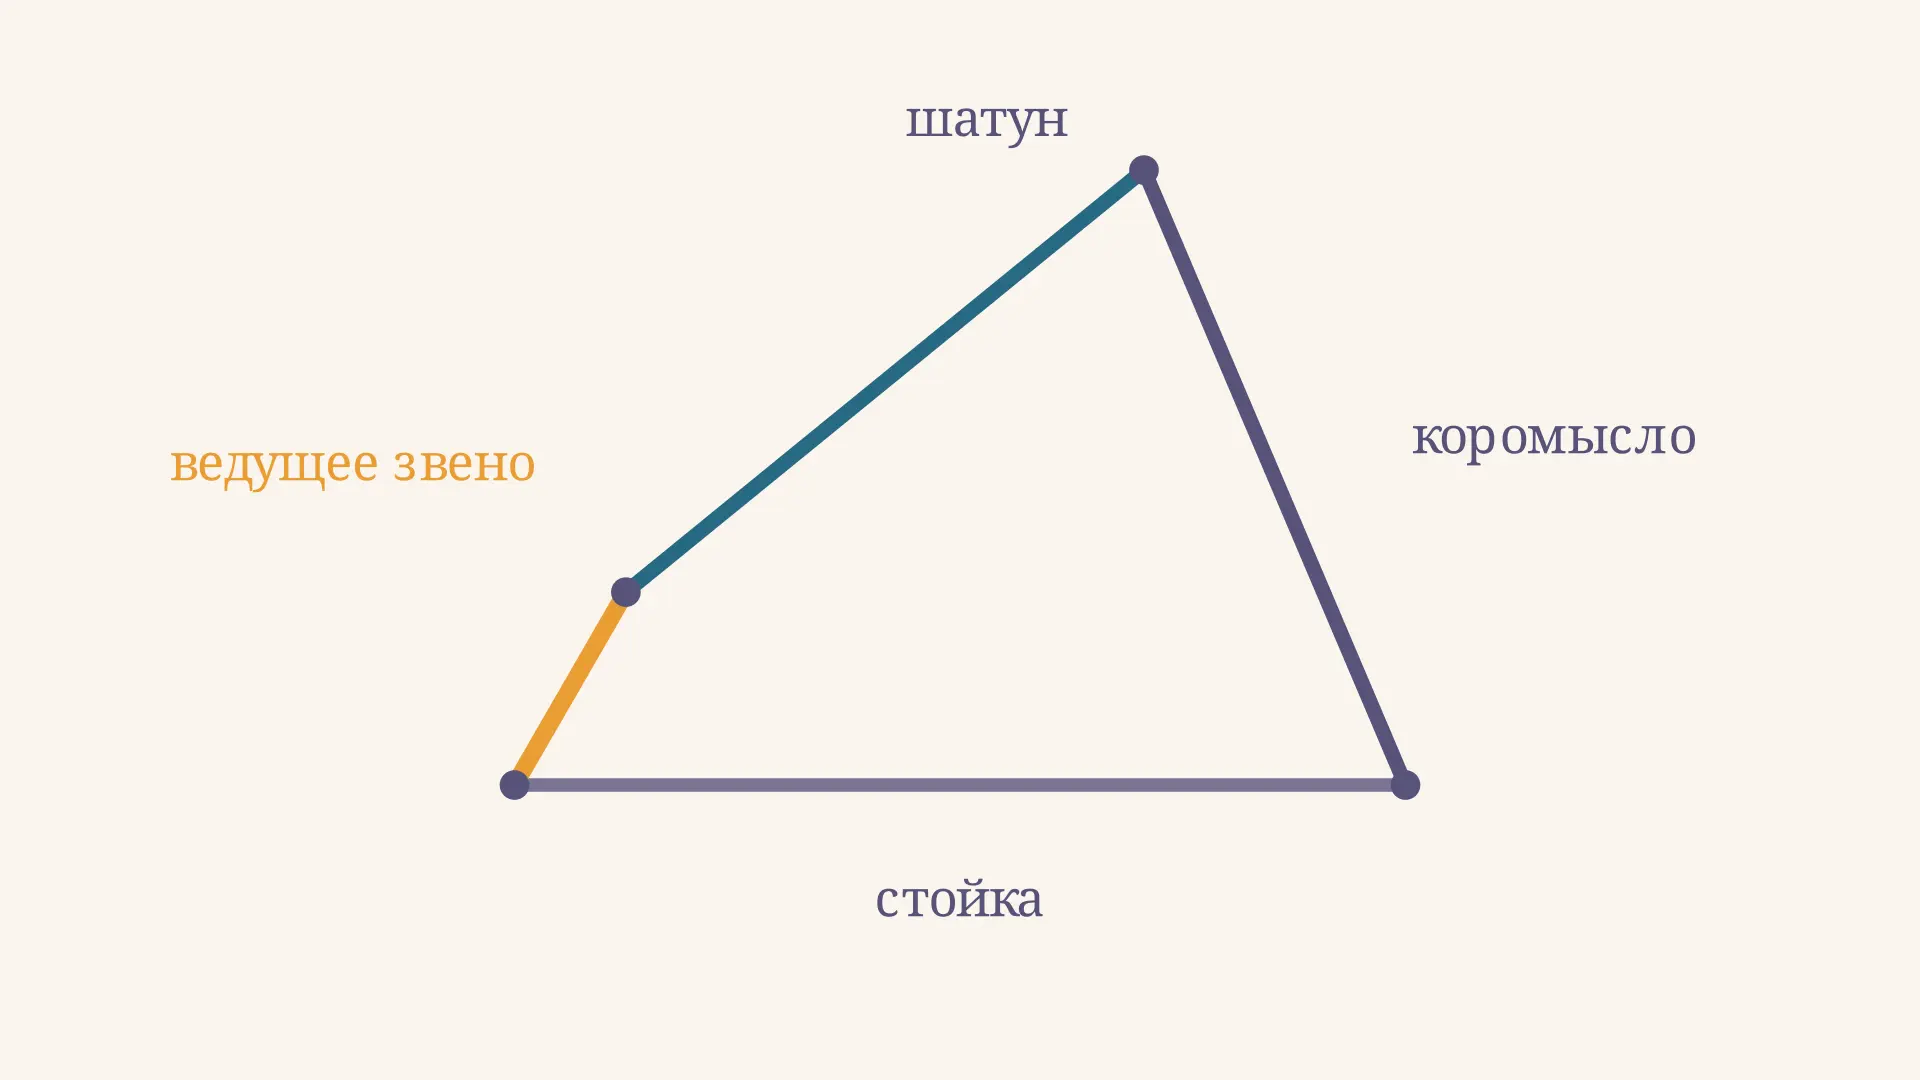
Кинематическая цепь механизма: звенья и подвижность
Что такое кинематическая цепь механизма, как различать звенья и пары, считать подвижность и находить положение звеньев на примере плоского четырёхзвенника.
Мальтийский механизм: устройство и расчёт
Мальтийский механизм превращает равномерное вращение в поворот с выстоем. Разбираем устройство, формулы шага и времени, пример расчёта и ограничения модели.
Угловая скорость и угловое ускорение тела
Как определить угловую скорость и угловое ускорение тела по закону поворота, графику или измерениям. Формулы, знаки, единицы измерения и подробный пример расчёта.
Относительная скорость двух тел: задачи и решения
Как находить относительную скорость двух тел и решать задачи на встречу, погоню и полный разъезд поездов. Формулы, примеры с ответами, график и разбор ошибок.
Равнозамедленное движение и тормозной путь
Как найти время торможения и тормозной путь при постоянном ускорении, учесть время реакции и проверить ответ по графику скорости. Примеры с решениями.