Формула Малышева: подвижность механизма
Формула Малышева помогает оценить число независимых движений пространственного механизма по его строению: сколько звеньев движется и как они соединены. Идея проста: сначала каждому подвижному звену дают шесть свобод, затем вычитают ограничения кинематических пар. Попробуйте изменить числа в калькуляторе: он покажет формальный баланс. Чтобы считать его подвижностью реального механизма, потребуется ещё проверить геометрию и независимость связей.
Что показывает формула Малышева
Степень подвижности - число независимых обобщённых координат, необходимых для задания положения механизма относительно стойки в обычной конфигурации. Если у открытой цепи три независимых вращательных шарнира, такими координатами могут быть три относительных угла. Задание только одного угла оставляет два других неопределёнными.
Свободное твёрдое тело в пространстве может перемещаться по трём направлениям и независимо поворачиваться вокруг трёх осей. Итого шесть степеней свободы. Соединение со стойкой или другим звеном запрещает часть относительных движений. Именно эти ограничения и учитывает формула.
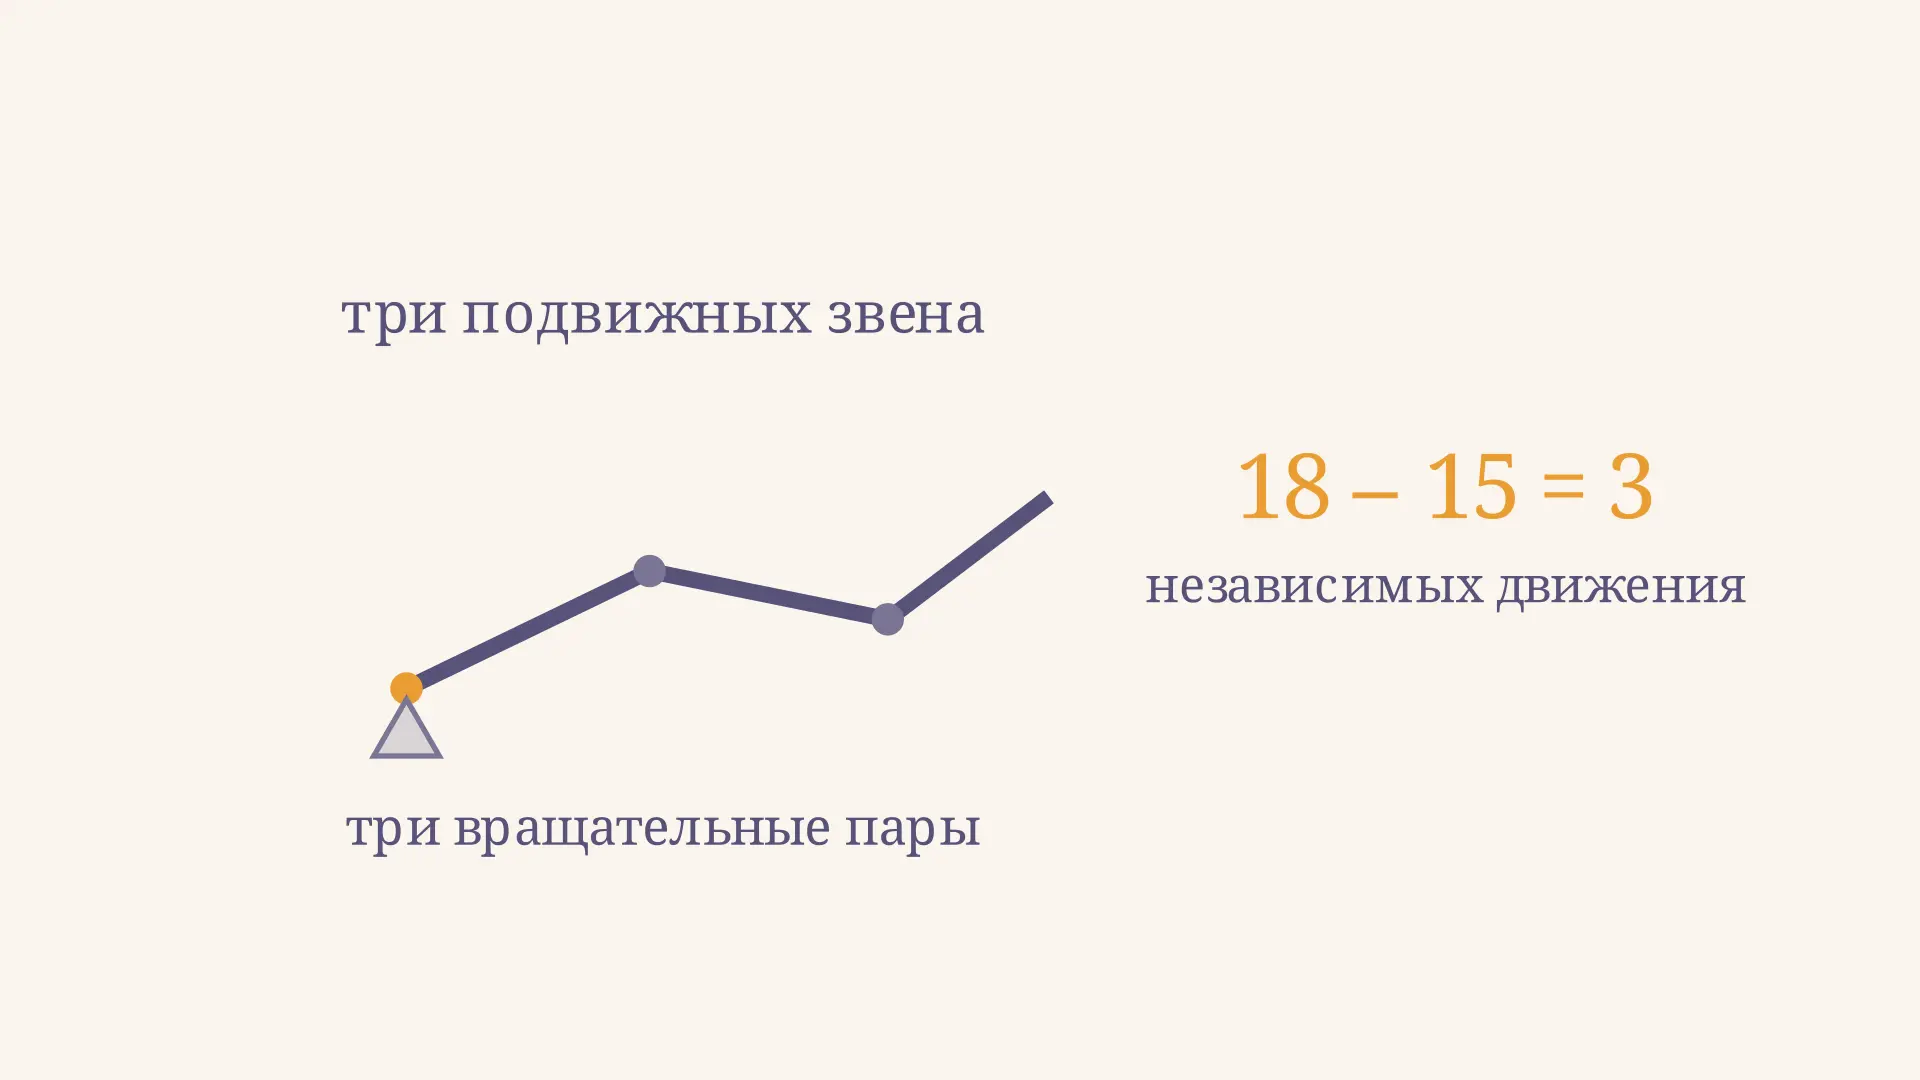
На видео показан вид цепи сбоку: каждый из трёх шарниров допускает свой поворот, хотя для наглядности меняется только первый. Все звенья считаются жёсткими, а шарниры идеальными. Три координаты описывают положение модели; сами по себе они не определяют скорость, усилие или требуемую мощность привода.
Запись и обозначения
Для пространственной цепи с независимыми связями формула Сомова - Малышева имеет вид:
Здесь - число подвижных звеньев, стойка в него не входит. - число кинематических пар -го класса, где класс в этой записи равен числу наложенных парой связей. Поэтому пара пятого класса вносит пять вычитаемых ограничений, а первого - одно. Индекс подчёркивает, что это первоначальный структурный подсчёт без поправки на зависимые связи.
Кинематическая пара соединяет два звена и ограничивает их относительное движение. Не путайте класс с числом оставшихся свобод: для пары V класса их одна, а для пары III класса - три. Встречается и другое обозначение, где индекс пары равен числу оставленных свобод. Тогда индексы в записи меняются местами, хотя физический подсчёт остаётся тем же. Прежде чем подставлять числа из учебника, прочитайте определения рядом с формулой.
Удобно записать тот же баланс компактно: . Это количество исходных свобод минус сумма номинальных ограничений. Такое представление помогает проверить коэффициент при каждом типе пары и не забыть, что речь идёт о взаимном движении двух звеньев.
Какие ограничения накладывают пары
Идеальная вращательная пара разрешает одно относительное вращение вокруг заданной оси и запрещает остальные пять движений. Значит, в принятой здесь классификации она относится к V классу. Туда же относят идеальную поступательную пару: вместо поворота остаётся одно перемещение вдоль направляющей.
Цилиндрическая пара допускает два независимых движения вдоль общей оси и вокруг неё; она накладывает четыре связи и относится к IV классу. Идеальный сферический шарнир допускает три поворота вокруг общего центра, запрещая относительное перемещение центра, поэтому его относят к III классу. Это модели соединений, а не описание люфтов и деформаций конкретного изделия.
Оставшиеся классы вводятся по той же логике: у пары II класса две связи и четыре относительные свободы, у пары I класса одна связь и пять свобод. При решении задачи тип пары определяют по допустимому относительному движению, а затем переводят в класс. Один и тот же узел может состоять из нескольких идеализированных пар, если в нём участвуют несколько звеньев.
Пример: открытая цепь с тремя шарнирами
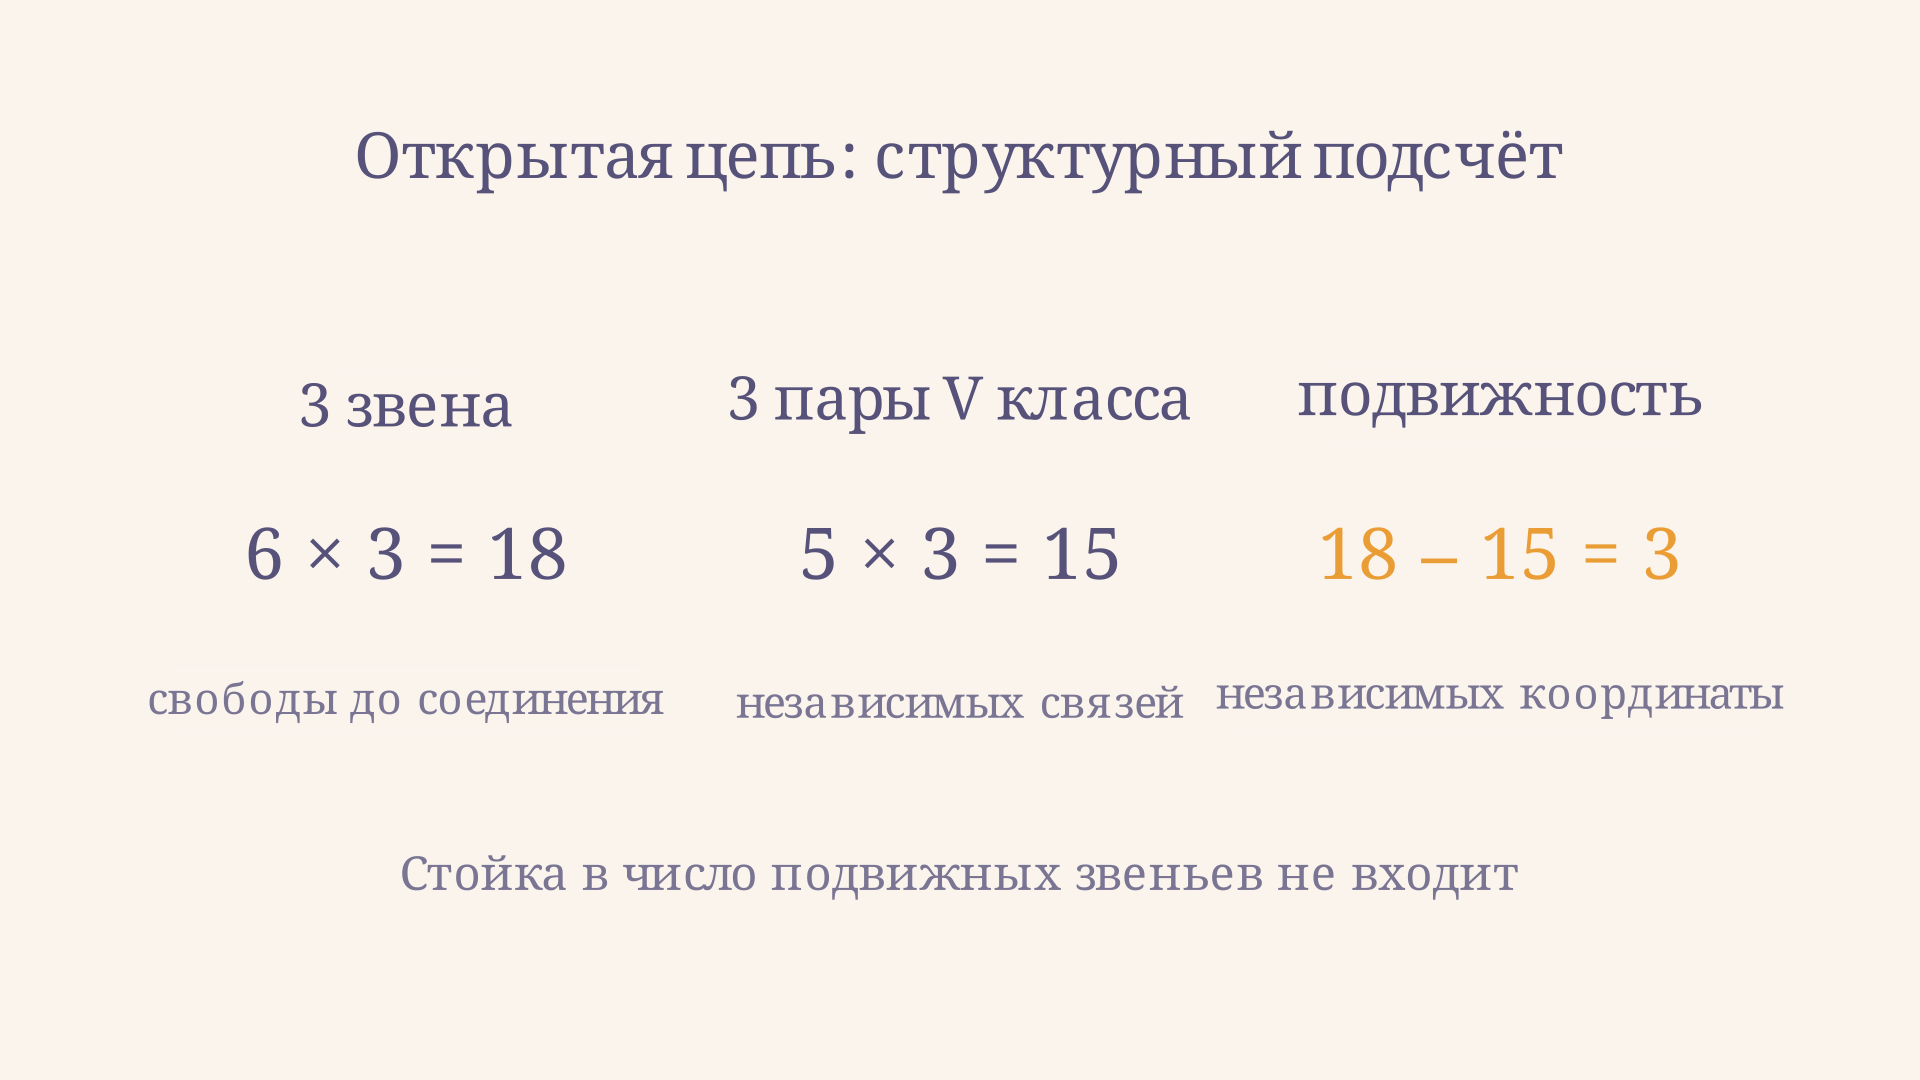
Возьмём стойку и последовательно соединённые с ней три подвижных звена. Каждое соединение - вращательная пара V класса; замыкающего соединения нет. Получаем , , остальные . Номинальные ограничения здесь независимы: каждый шарнир добавляет свой относительный угол.
До соединения три тела имели бы суммарно 18 свобод относительно стойки. Три пары накладывают 15 независимых ограничений. Остаются три координаты - углы в трёх шарнирах. Например, при фиксированных втором и третьем углах первый можно менять независимо, как показано в видео; затем можно отдельно изменить второй или третий.
Заметьте, что в схеме всего четыре звена, если считать вместе со стойкой, но в формуле используется . Если в одном геометрическом шарнире соединяются три разных звена, его нельзя автоматически считать одной парой: нужно разложить соединение на простые парные связи согласно схеме.
Для описания положения выбранной точки звена после задания углов применяют координатный способ задания движения. Отдельный поворот твёрдого тела вокруг оси помогает понять, какая свобода остаётся в идеальном вращательном шарнире.
Избыточные связи и границы применимости
Одинаковое число и классы пар ещё не гарантируют одинаковую фактическую подвижность. Расположение осей и размеры звеньев могут сделать часть связей зависимыми: одно ограничение уже обеспечено другими и не отнимает дополнительной независимой свободы. Тогда номинальное вычитание завышает число независимых ограничений.
Если число таких избыточных связей известно для рассматриваемой конфигурации, записывают . Эта поправка не вычисляется по одной лишь таблице пар: её находят из геометрии и анализа независимости уравнений связей. Местные движения отдельных элементов также входят в общий подсчёт и не всегда соответствуют полезному движению выходного звена.
Показательный случай - обычный плоский четырёхзвенник с тремя подвижными звеньями и четырьмя вращательными парами. При формальной пространственной подстановке выходит , хотя в обычном положении он имеет одну степень подвижности. Для такой модели три связи оказываются избыточными: . Отрицательное число само по себе не является числом движений и не доказывает, что механизм невозможно собрать. Общие ограничения плоского движения повторяются в пространственном подсчёте.
В особом положении независимость ограничений может измениться. Поэтому результат для обычной конфигурации нельзя без проверки переносить в положение выпрямления звеньев или иное особое положение. Ограничения хода, столкновения деталей и зазоры тоже не следуют из структурной формулы. Подробный разбор избыточных связей приведён в учебном материале ВлГУ.
Как перейти к плоскому механизму
В плоскости свободное звено имеет только три свободы: два перемещения и поворот. Вращательная или поступательная пара оставляет одну относительную свободу и накладывает две плоские связи. Для обычной плоской модели с независимыми связями применяют формулу Чебышёва:
Здесь и - числа соответственно одноподвижных и двухподвижных пар в принятой пространственной классификации. Для четырёхзвенника , , , следовательно, . Пространственная и плоская записи по-разному учитывают общие ограничения; применять обе как независимые вычитания одновременно нельзя. Вывод и обозначения приведены в пособии ОмГТУ по строению механизмов.
Связь плоской модели с движением отдельного звена объясняется в статье о плоскопараллельном движении твёрдого тела. Для последующего расчёта скоростей пригодятся формулы равномерного движения по окружности, если именно такой закон задан для ведущего звена.
Порядок решения задачи
- Начертите структурную схему и выберите стойку. Жёстко соединённые детали считайте одним звеном.
- Посчитайте подвижные звенья, исключив стойку. Отдельно выпишите все пары и допустимые относительные движения.
- Назначьте класс каждой пары по числу связей и подставьте данные в пространственную формулу. Проверьте индексы по определениям.
- Сопоставьте результат с геометрией: возможна ли сборка, нет ли зависимых связей или особой конфигурации? При необходимости найдите из уравнений связей.
- Назовите независимые координаты и уточните, какие из них описывают полезное движение. Число координат не заменяет расчёта сил и скоростей.
Частые ошибки
- Включают стойку в . В приведённой формуле учитывают только подвижные звенья.
- Путают класс и оставшуюся подвижность пары. Для V класса число связей равно пяти, а не единице.
- Считают каждый болт отдельным звеном. Детали, жёстко соединённые в модели, образуют одно звено.
- Принимают отрицательный результат буквально. Он указывает на необходимость проверить модель и независимость связей.
- Считают формулу расчётом траектории. Она не задаёт размеры, скорости и закон движения выходного звена.
FAQ
Всегда ли равно числу двигателей?
Не обязательно. В идеальной модели показывает число независимых координат; реальная система управления может иметь дополнительные приводы, а местная подвижность может быть нерабочей. Число двигателей выбирают с учётом конструкции и задачи управления.
Какой класс у вращательного шарнира?
В принятой здесь классификации - V: он допускает один относительный поворот и накладывает пять пространственных связей. В другой системе обозначения индекс может означать число оставшихся свобод.
Можно ли применять формулу к замкнутой цепи?
Да, если корректно учтены пары и независимость ограничений. Замыкание способно создать зависимые связи или особые положения, поэтому нужно дополнительно анализировать геометрию.
Коротко
Формула Малышева вычитает номинальные ограничения пар из шести свобод каждого подвижного звена. Для открытой цепи из трёх звеньев и трёх вращательных пар получаем . Результат становится ответом о механизме после проверки реализуемости схемы, независимости связей и рассматриваемого положения.
Читайте также
Кинематическая цепь механизма: звенья и подвижность
Что такое кинематическая цепь механизма, как различать звенья и пары, считать подвижность и находить положение звеньев на примере плоского четырёхзвенника.
Группа Ассура: строение и разбор механизмов
Группа Ассура простыми словами: как выделить диаду в плоском механизме, посчитать её подвижность и найти положение шарнира на примере четырёхзвенника.
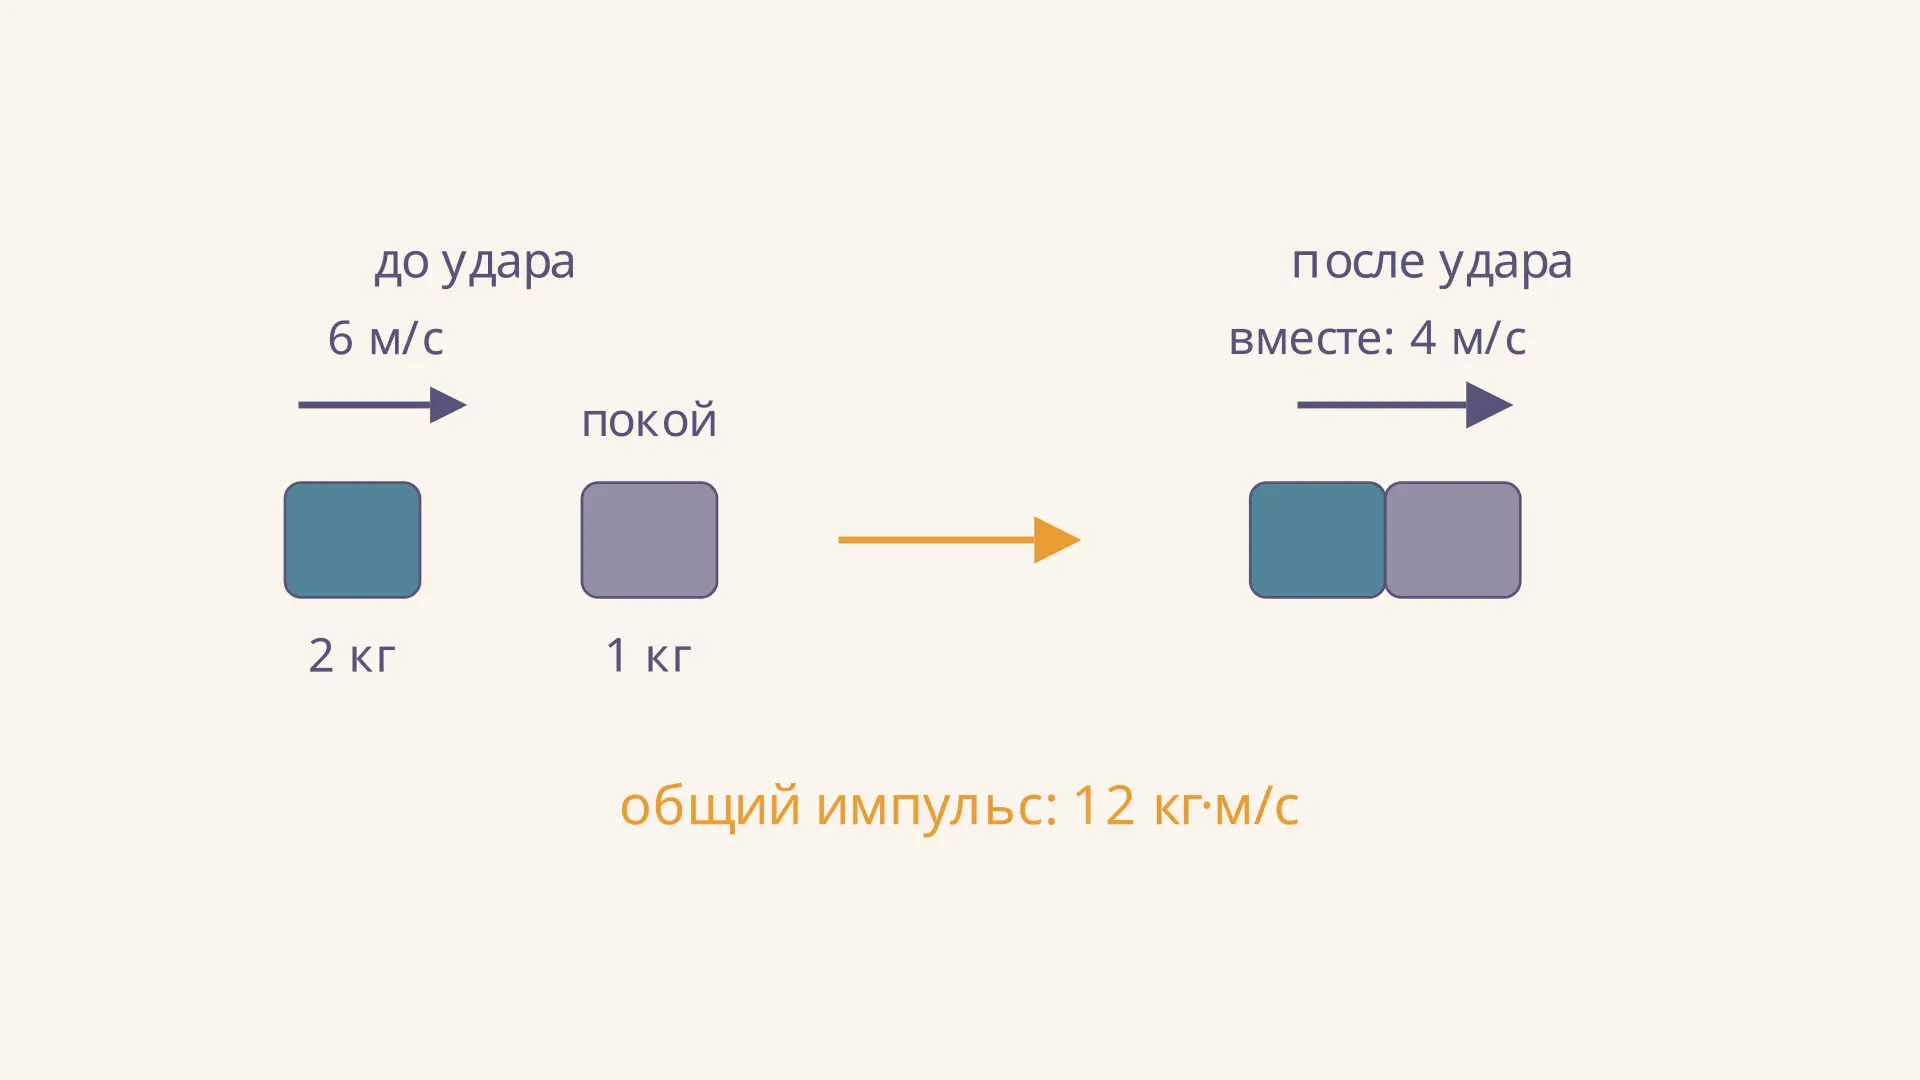
Абсолютно неупругий удар: сохранение импульса
Как найти скорость тел после абсолютно неупругого удара, применить закон сохранения импульса и вычислить потерю кинетической энергии на понятных примерах с формулами.
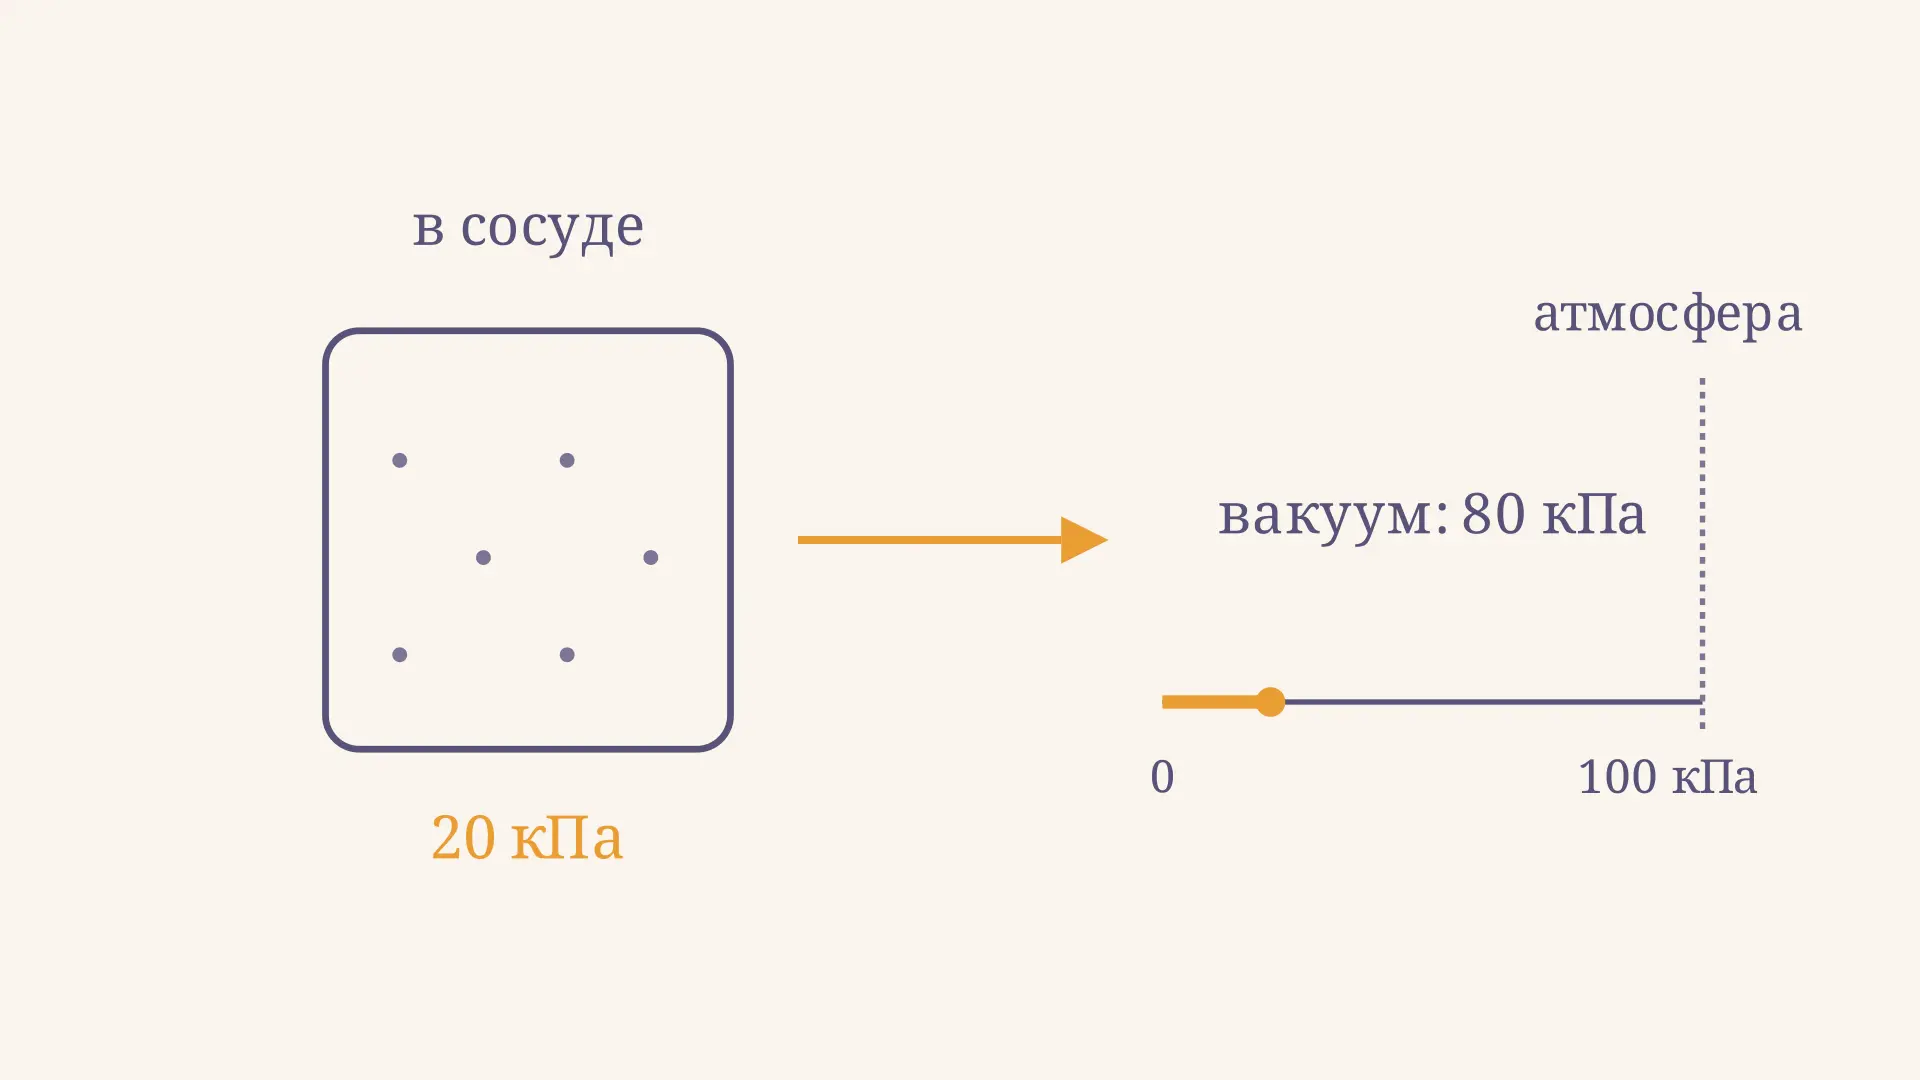
Абсолютное и избыточное давление: формулы и вакуум
Абсолютное и избыточное давление, разрежение и вакуум: как выбрать начало отсчёта, перевести показания манометра и решить задачи с примерами в килопаскалях.
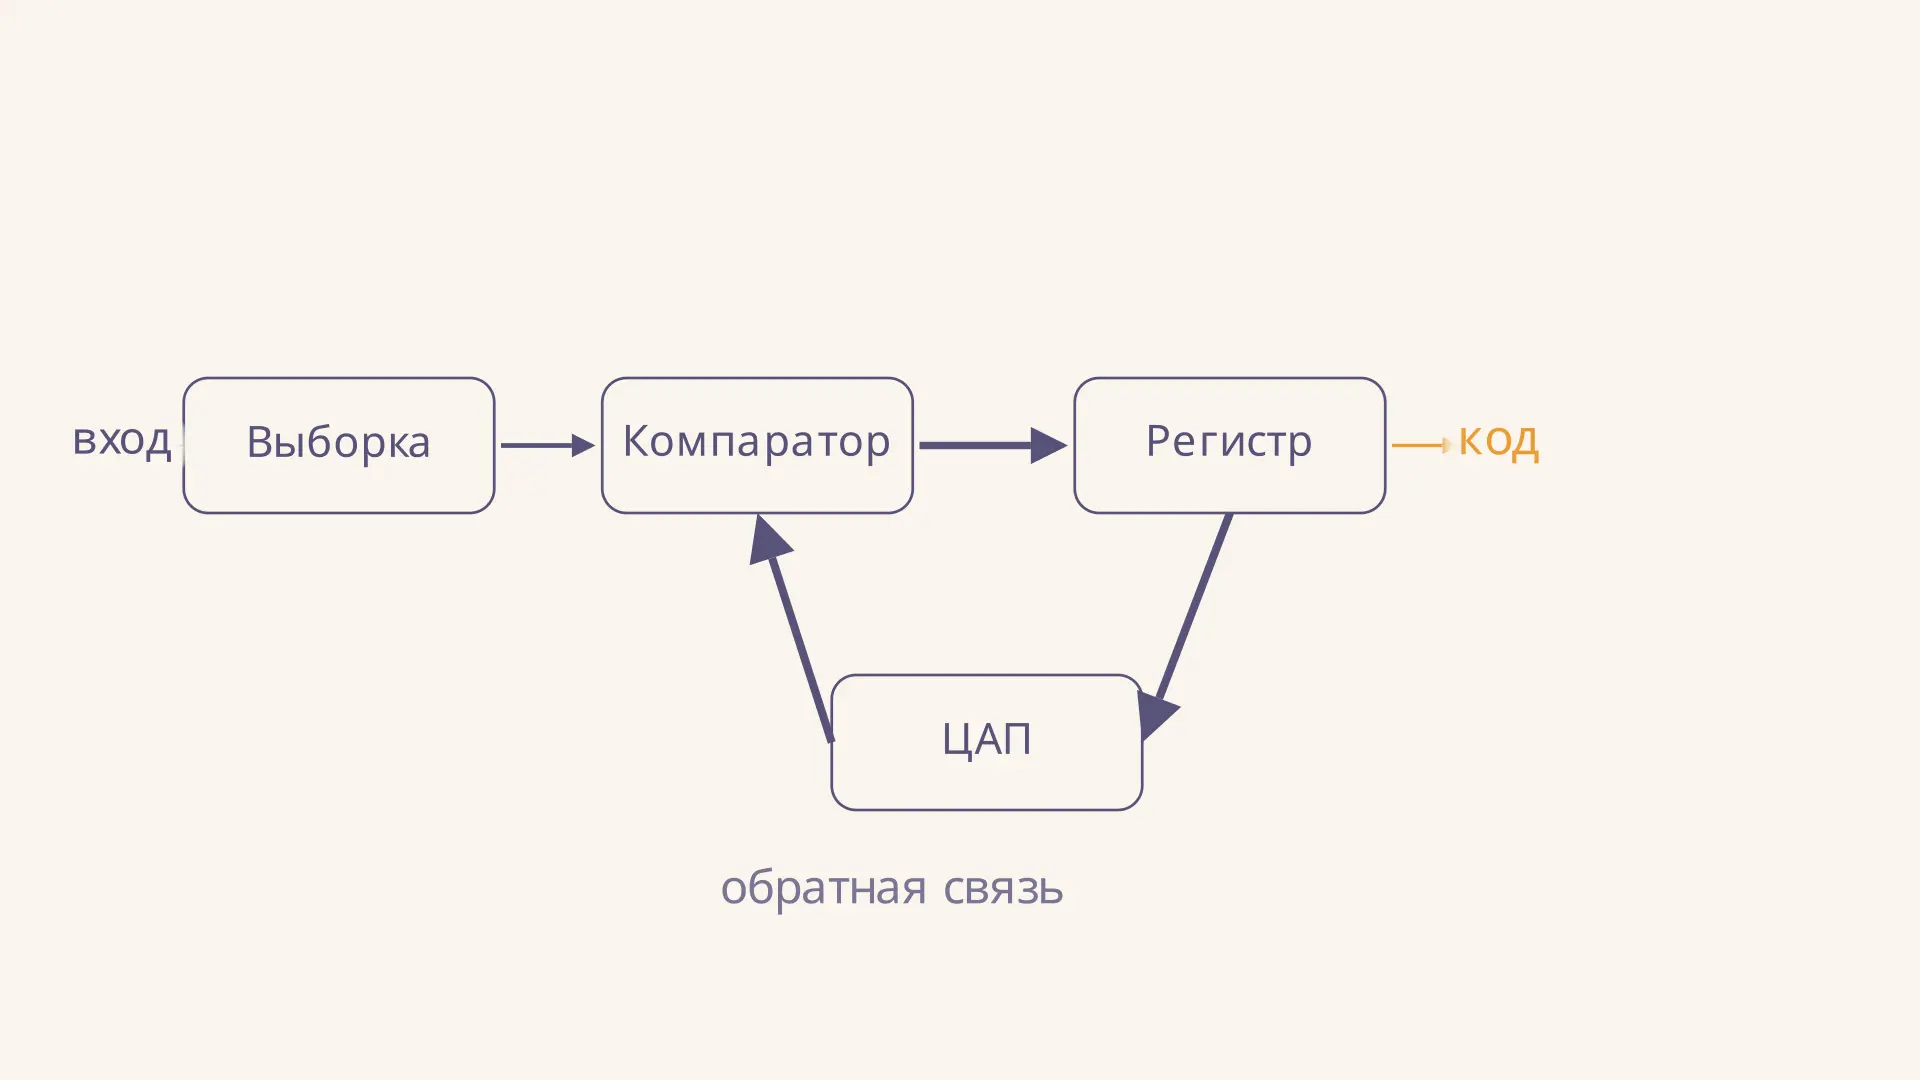
АЦП последовательного приближения: схема и принцип работы
Разберите схему АЦП последовательного приближения: как компаратор, ЦАП и регистр определяют код по битам, как вычислить шаг квантования и оценить погрешность.
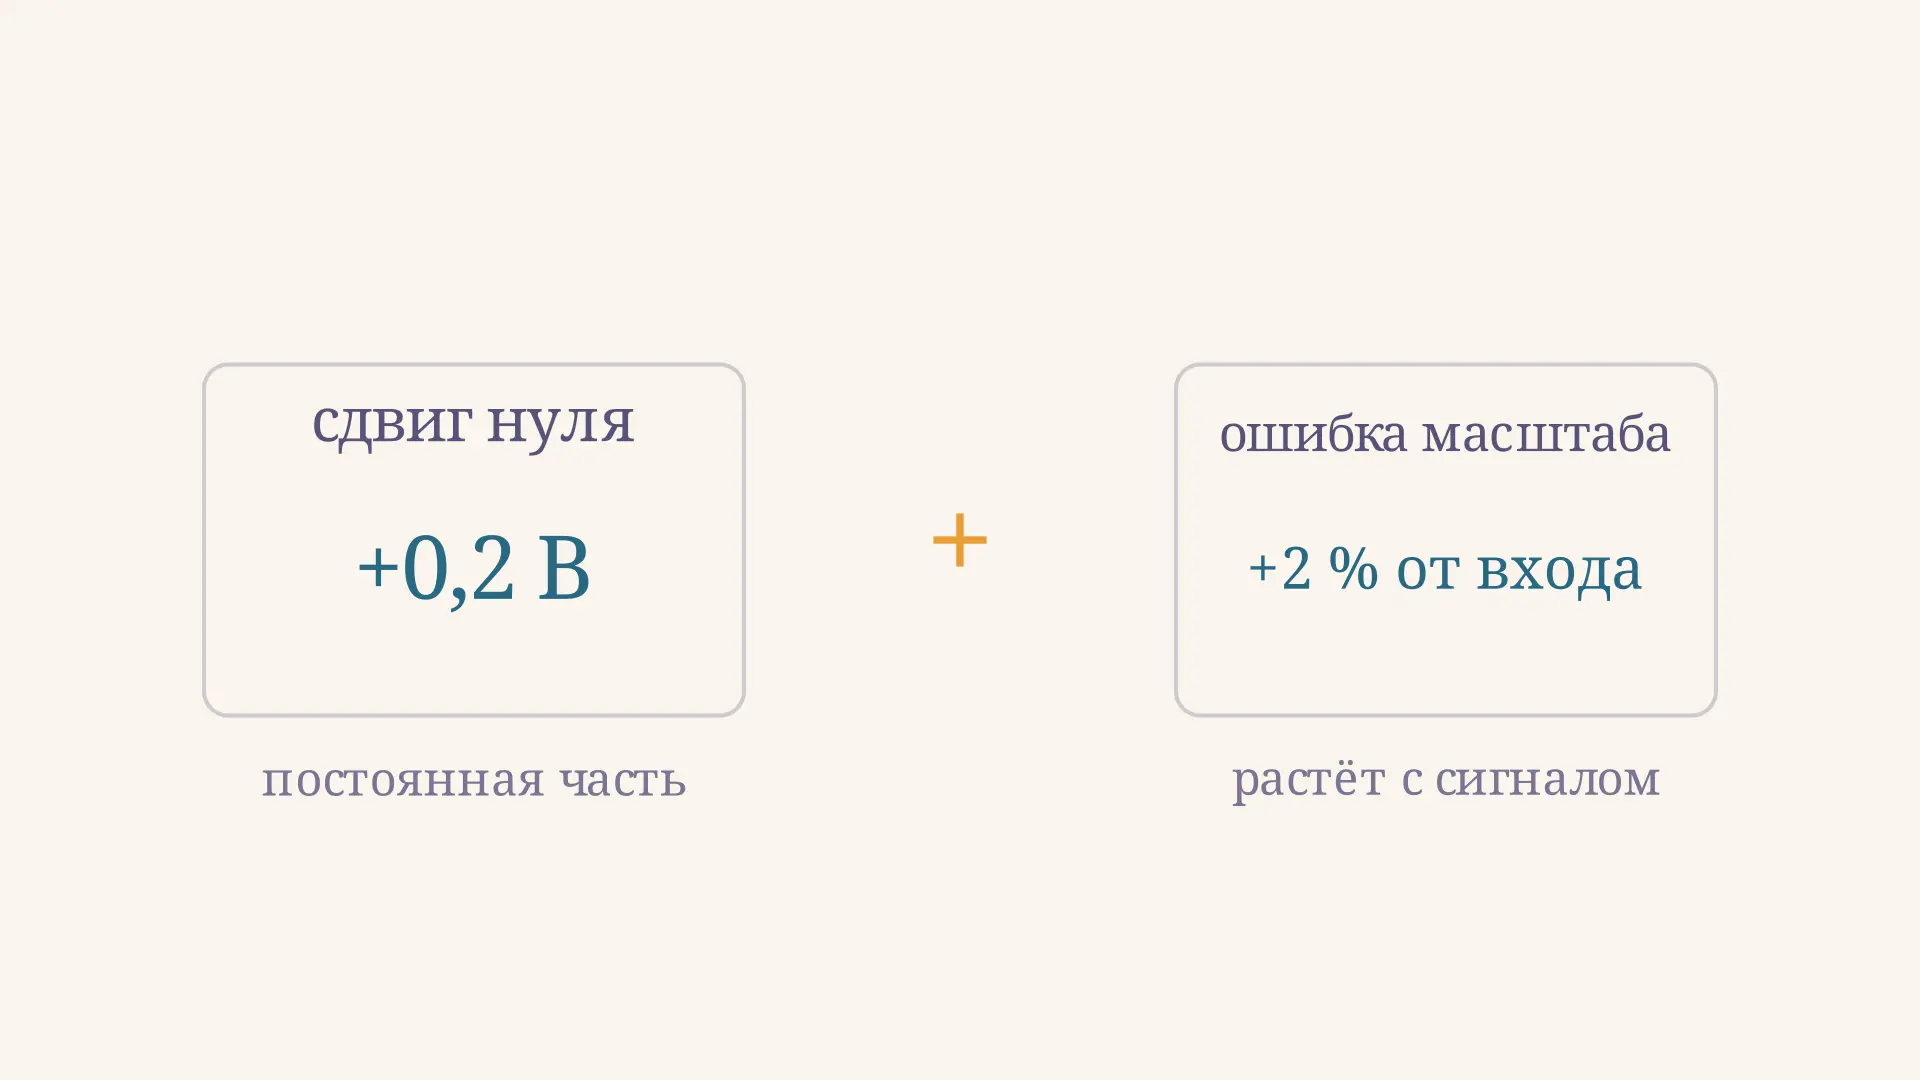
Аддитивная и мультипликативная погрешность
Аддитивная и мультипликативная погрешность прибора: формулы сдвига нуля и ошибки масштаба, пример расчёта показания и поправки, калибровка прибора и пределы линейной модели.