Кинематический анализ сооружений: схема и пример
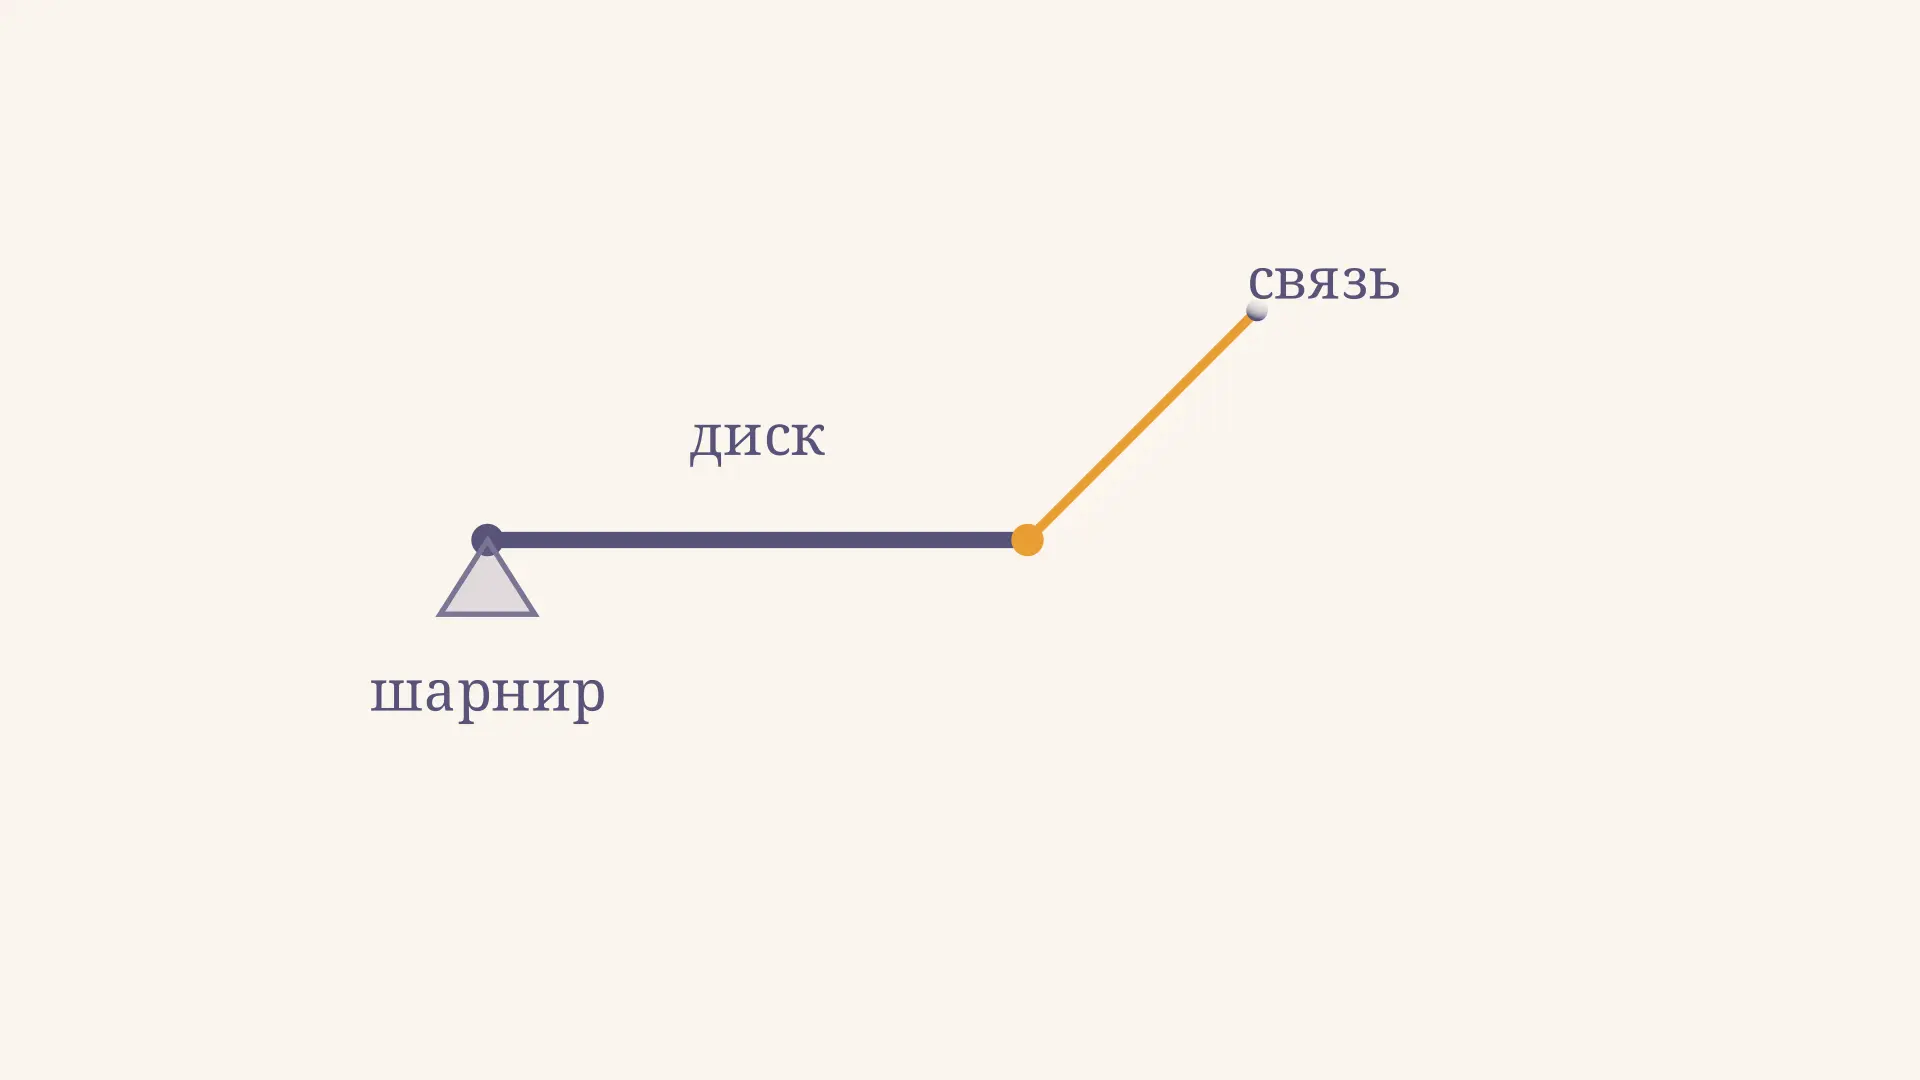
Кинематический анализ сооружения отвечает на вопрос: допускает ли расчётная схема движение, совместимое с её связями, если элементы считать абсолютно жёсткими? Его проводят до расчёта усилий: схема может содержать достаточно опор по числу, но всё же иметь механизм из-за их расположения.
Ниже разберём плоский диск на шарнире и одной дополнительной связи. В калькуляторе меняйте угол связи: определитель матрицы показывает, независимы ли три ограничения в выбранной конфигурации. Это учебная модель, а не проверка прочности реального сооружения.
Что именно проверяет кинематический анализ
Сначала реальную конструкцию заменяют расчётной схемой: определяют элементы, узлы и опоры, а также принимают, какие перемещения возможны. В кинематической проверке деформациями самих элементов пренебрегают. Геометрическая изменяемость означает, что при этих допущениях схема способна двигаться без нарушения связей; соответствующую подвижную схему называют механизмом.
Например, один шарнир удерживает выбранную точку диска, но не запрещает вращение вокруг неё. В ролике второй связи нет: свободный конец движется по дуге, хотя сам диск сохраняет длину. Чтобы исключить такое движение, дополнительная связь должна ограничивать его именно в этом направлении.
Геометрическая неизменяемость относится к идеализации: реальная неизменяемая конструкция всё равно деформируется под нагрузкой. Например, абсолютное и относительное удлинение стержня описывают такую деформацию. Прочность, жёсткость и устойчивость элементов проверяют отдельно.
Диски, степени свободы и связи
В плоской задаче свободный жёсткий диск имеет три степени свободы: два независимых поступательных перемещения и поворот. Диском называют не обязательно круглый объект, а любую часть схемы, которая в рамках модели сохраняет форму. Это может быть отдельная балка или жёстко соединённый фрагмент рамы. Основание принимают неподвижным.
Идеальный плоский шарнир между диском и основанием запрещает два поступательных перемещения своей точки, но допускает поворот. Обычный стержень, шарнирно соединённый концами, задаёт одно условие: расстояние между его концами не меняется. В первом приближении он запрещает относительное перемещение вдоль своей оси. Аналогично идеальная подвижная опора ограничивает перемещение по одному направлению.
Между двумя движущимися дисками простой шарнир приравнивает горизонтальные и вертикальные перемещения общей точки: это два скалярных условия. Если в одном шарнире соединены более двух дисков, ограничения считают по числу присоединений, а не просто по числу нарисованных кружков. Важно сначала определить, какие части действительно являются отдельными дисками. Общие принципы ограничения движения жёстких тел изложены в учебных материалах Carnegie Mellon University.
Подсчёт: быстрый фильтр, а не доказательство
Если в плоской модели подвижных дисков, до наложения связей имеется координат. Пусть записано скалярных условий. Величину
можно использовать как предварительный счёт. Когда , условий недостаточно, чтобы исключить все малые движения. Но при автоматически объявлять систему неизменяемой нельзя: некоторые условия могут повторять друг друга. Избыточная связь в одной части схемы не обязательно устраняет механизм в другой.
Более точная запись использует матрицу линейных ограничений и её ранг:
Здесь - число независимых бесконечно малых движений в данной конфигурации. Ранг равен числу независимых условий, а не обязательно общему числу строк. Формула применима к выбранным координатам и линейным условиям: если выбраны другие элементы или добавлены деформационные координаты, матрицу нужно составить заново. Для идеальной шарнирной фермы удобно работать с координатами узлов; после проверки схемы можно перейти к определению усилий в стержнях фермы.
Пример: диск длиной 4 м
Пусть левый конец соединён с основанием шарниром, а правый конец - дополнительным стержнем с неподвижной точкой. В исходном положении ось этого стержня образует угол с горизонталью. Считаем шарниры идеальными, стержень двусторонним и рассматриваем малые перемещения около показанного положения.
Обозначим перемещения точки как и , а малый поворот диска как . Тогда в первом приближении перемещение точки равно . Шарнир в задаёт и . Продольная составляющая перемещения вдоль дополнительного стержня тоже должна быть нулевой:
Запишем условия в матричной форме , где :
При получаем м. Ранг равен трём, поэтому нулевое решение единственно: допустимого малого движения нет. При определитель равен 4 м. При он обращается в ноль, ранг становится равен двум и остаётся один мгновенный поворот. График использует тот же диапазон углов, что и калькулятор.
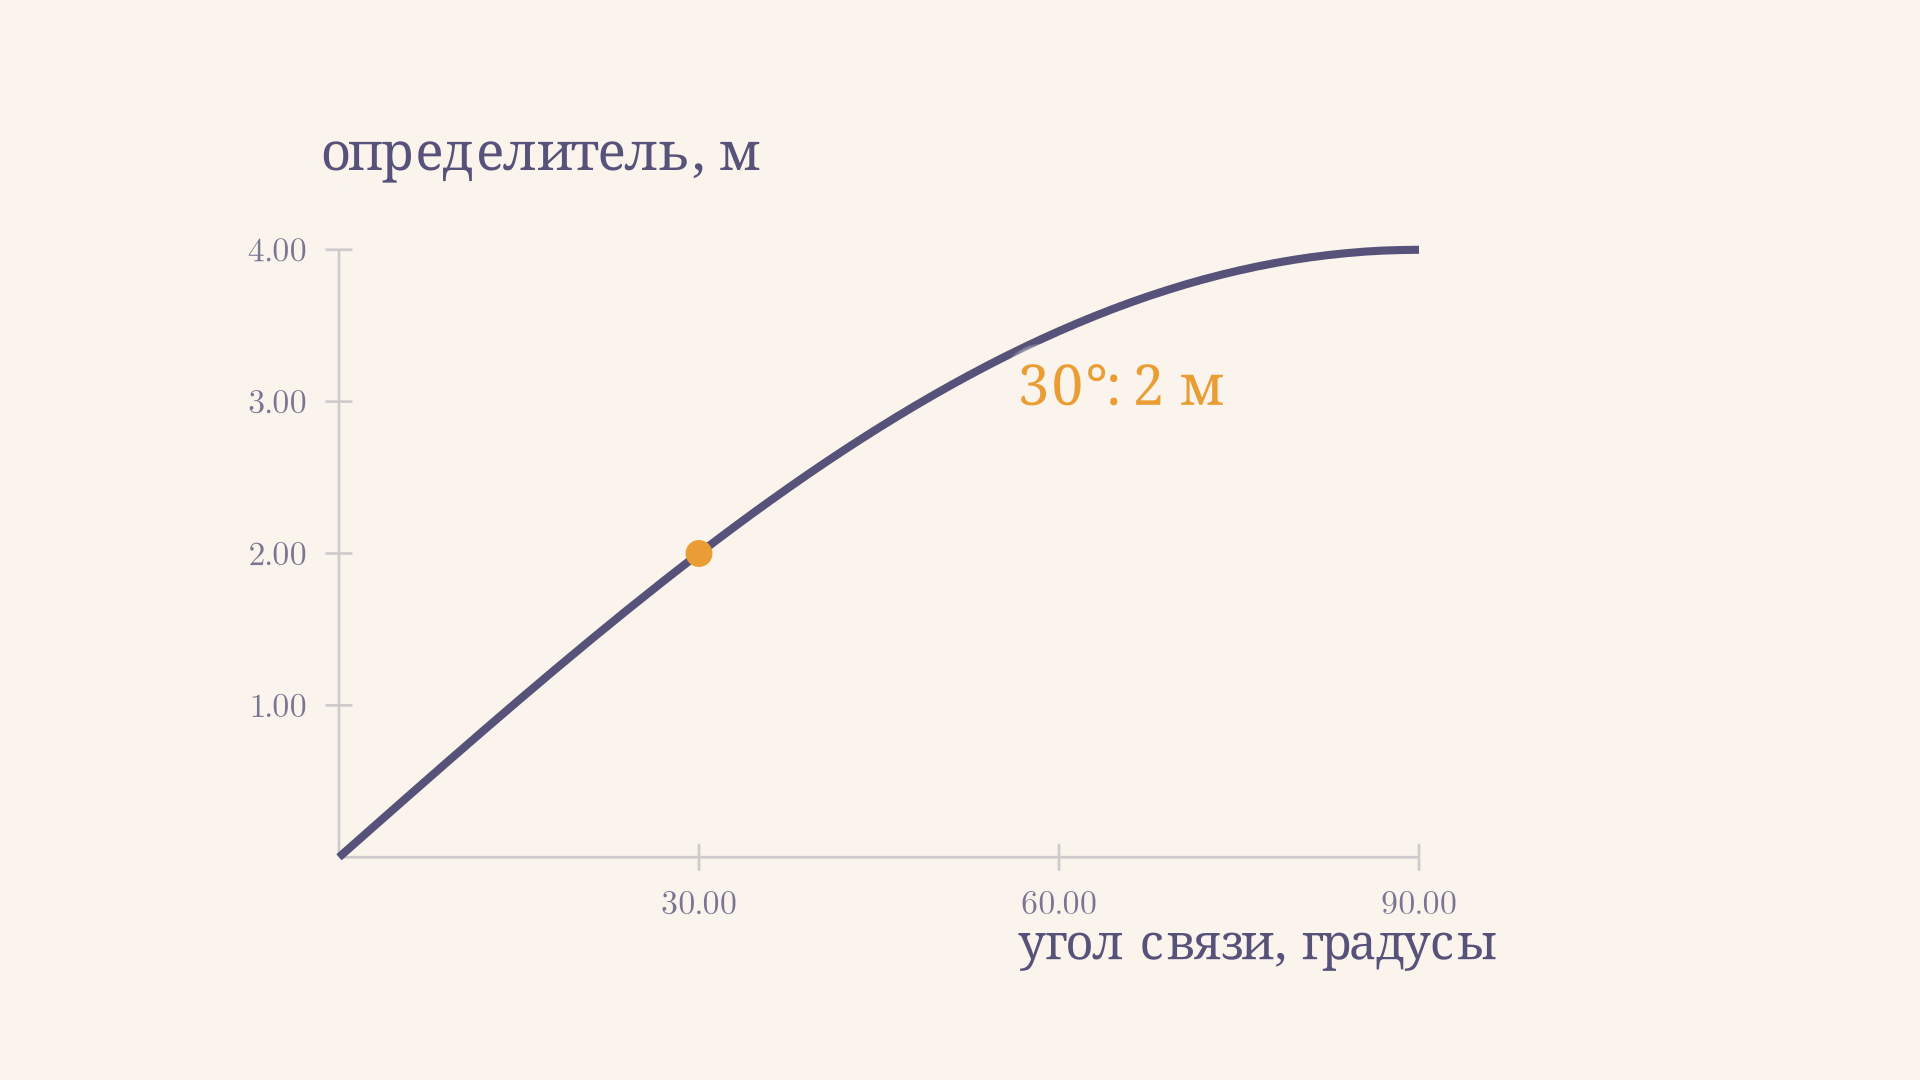
Определитель здесь размерный из-за выбранных координат: и измеряются в метрах, а - в радианах. Его величина зависит от масштаба и способа записи уравнений, поэтому сравнивать абсолютные значения разных моделей как универсальную меру надёжности нельзя.
Почему три связи могут оказаться зависимыми
При нулевом угле дополнительный стержень направлен вдоль диска. Малое движение конца от поворота вокруг направлено перпендикулярно диску, поэтому его проекция на стержень равна нулю. Третье условие в первом приближении повторяет уже имеющееся ограничение и поворот не исключает.
Геометрически линии действия обеих составляющих шарнирной связи проходят через . Когда линия дополнительной связи тоже проходит через , все три линии сходятся в одной точке. Для отдельного плоского диска это особое расположение, несмотря на достаточное число реакций. При параллельности всех трёх линий остаётся другой возможный тип движения. Об этих проверках и различии между числом и расположением реакций рассказывает учебник Temple University.
При очень малом, но ненулевом угле матрица формально имеет полный ранг. Однако схема приближается к вырожденной: небольшое изменение геометрии или погрешность модели могут существенно влиять на результат расчёта. Это предупреждение о чувствительности, а не вычисление допустимой нагрузки.
Мгновенное и конечное движение
Ненулевое решение показывает движение первого порядка. Оно ещё не доказывает существование конечной траектории с точно неизменными длинами. В примере при поворот даёт нулевое изменение длины дополнительного стержня в первом порядке, но при конечном повороте расстояние между его концами может измениться во втором порядке.
Поэтому в особом положении корректно говорить о мгновенной изменяемости и проверять полные геометрические ограничения, если требуется установить конечный механизм. Видео выше показывает другой случай: дополнительный стержень удалён, и свободный поворот вокруг шарнира является конечным движением. Смешивать эти две схемы нельзя.
Как оформить проверку своей схемы
- Нарисуйте расчётную схему, укажите основание, шарниры, жёсткие соединения и направления опорных связей. Зафиксируйте, плоская ли модель и считаются ли элементы жёсткими.
- Выделите диски или узлы и выберите независимые координаты до наложения связей. Подсчитайте условия, включая ограничения между частями конструкции и основанием.
- Сначала выполните счётный фильтр. Затем проверьте расположение связей и при необходимости составьте матрицу совместности перемещений.
- Найдите ранг и исследуйте ненулевые решения однородной системы. Для подозрительного движения проверьте каждую связь и различите движение первого порядка и конечное.
- Запишите вывод с оговорками о модели и отдельно переходите к усилиям и деформациям. Например, для балки затем находят реакции опор, а для растянутого стержня проверяют нормальные напряжения.
При составлении матрицы полезно подписывать каждую строку: какая связь ей соответствует и вдоль какого направления запрещено перемещение. Затем подставьте предполагаемое движение в каждое уравнение. Если хотя бы одно условие не выполняется, этот вектор не является механизмом данной схемы. При нескольких ненулевых решениях выбирают независимые направления движения: их число и есть размерность ядра. Такая проверка помогает обнаружить ошибку знака или пропущенную опору до интерпретации результата.
Частые ошибки
- Считать три связи достаточными для диска без проверки их независимости и направления.
- Принимать любое ненулевое бесконечно малое движение за доказанный конечный механизм.
- Считать шарнир жёстким узлом и запрещать относительный поворот без основания.
- Путать отсутствие механизма с проверкой прочности или устойчивости элементов.
- Переносить матрицу одного положения на другую геометрию без пересчёта.
FAQ
Зачем нужен ранг матрицы, если связи уже подсчитаны?
Ранг показывает число независимых линейных условий. Несколько связей могут запрещать одно и то же движение, и простой подсчёт этого не обнаружит.
Может ли кинематически закреплённая конструкция прогнуться?
Да. Кинематический анализ здесь предполагает абсолютно жёсткие элементы; упругий прогиб реальной конструкции определяют отдельным расчётом.
Какое условие даёт дополнительный стержень?
В идеальной плоской модели с шарнирами на концах он сохраняет расстояние между ними и даёт одно скалярное условие. Его фактическая работа зависит от соединений и способности воспринимать соответствующее усилие.
Коротко
Кинематический анализ начинается с расчётной схемы и допустимых перемещений. Подсчёт связей выявляет их недостаток, а геометрическая проверка и ранг матрицы позволяют обнаружить зависимые ограничения. В примере диска на шарнире дополнительная связь при нулевом угле оставляет мгновенный поворот, хотя по числу условий схема выглядит закреплённой.
Читайте также
Геометрическая неизменяемость системы: проверка схемы
Как проверить геометрическую неизменяемость плоской системы: степени свободы, опорные связи, треугольники и ограничения подсчёта стержней на примерах.
Мгновенно изменяемая система: признаки и пример
Мгновенно изменяемая система в строительной механике: как распознать особое расположение связей, проверить подвижность узла и оценить жёсткость на примере двух стержней.
Расчётная схема конструкции: как составить и проверить
Расчётная схема конструкции: как выбрать стержни, опоры и нагрузки, определить реакции и проверить модель на примере шарнирно опёртой балки с сосредоточенной силой.
Арка с затяжкой: устройство и расчёт усилия
Арка с затяжкой: как передаются нагрузка и распор, как найти усилие в затяжке трёхшарнирной арки, разобрать пример и понять ограничения учебного расчёта конструкции.
Безраскосная ферма: схема, работа и расчёт
Безраскосная ферма с жёсткими узлами: как работает рама Виренделя, чем она отличается от решётчатой фермы и как найти реакции и общий момент на примере.
Давление под подошвой фундамента: расчёт и эпюра
Как найти среднее и краевое давление под подошвой фундамента, учесть момент и эксцентриситет и проверить границу полного контакта на числовом примере.