Мгновенно изменяемая система: признаки и пример
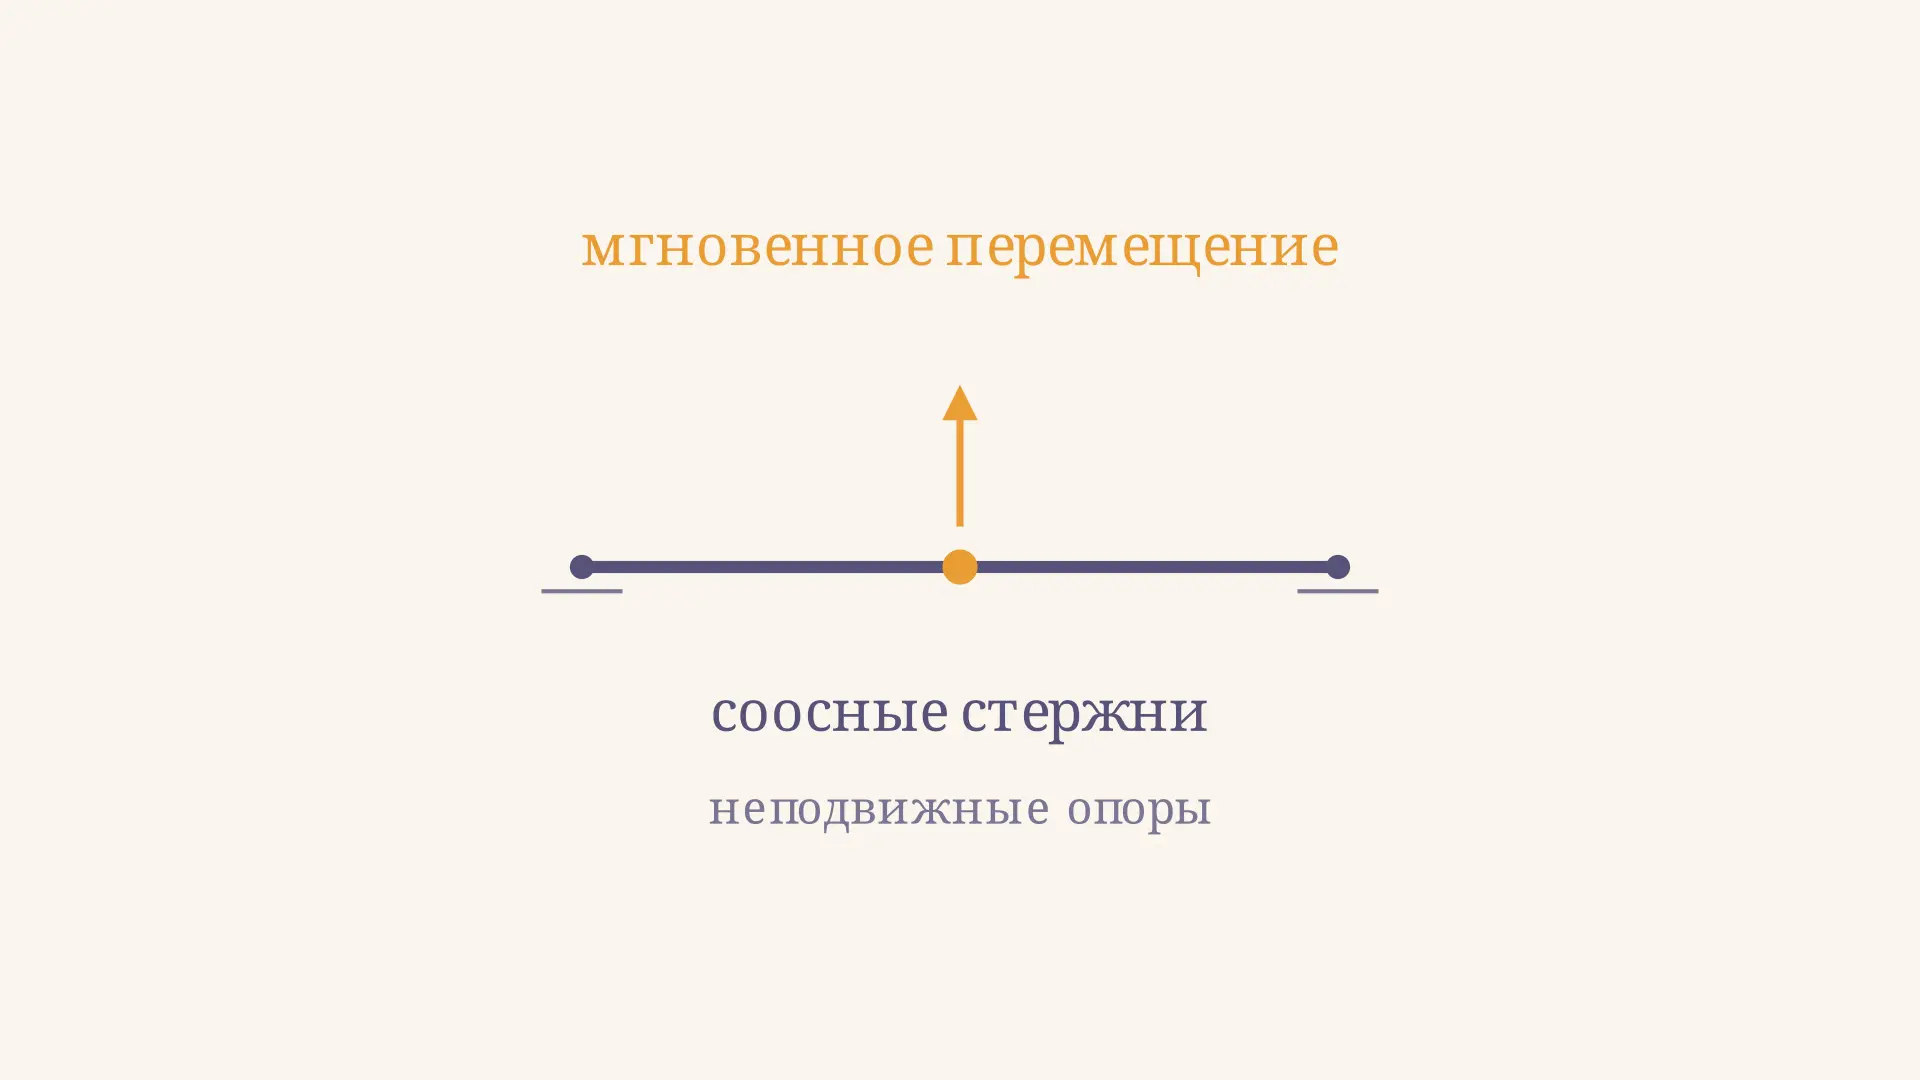
Мгновенно изменяемая система в строительной механике - это конструктивная схема, которая в особом положении допускает бесконечно малое перемещение без изменения длин связей в первом приближении. Число связей может казаться достаточным, но их расположение делает одну из них кинематически неэффективной. Разберём это на двух стержнях, а также посмотрим, почему близость к особому положению снижает жёсткость. В калькуляторе ниже можно изменять высоту узла и сравнивать разные симметричные схемы.
Что означает мгновенная изменяемость
Кинематический анализ начинают с идеализации: стержни соединены идеальными шарнирами, опоры неподвижны, а сами элементы в проверке формы считаются абсолютно жёсткими. Геометрически неизменяемая схема не допускает перемещения своих частей относительно друг друга без деформации связей. У обычного механизма, напротив, есть конечное движение, сохраняющее принятые длины.
Мгновенная изменяемость занимает особое место. В исходной конфигурации существует ненулевой вектор бесконечно малых перемещений, для которого изменения длин стержней первого порядка равны нулю. При этом конечный переход по этому направлению может оказаться невозможным без изменения длин. Слово «мгновенно» относится к особой геометрии и линейному приближению, а не к скорости движения или длительности эксплуатации.
В ролике меняется геометрия семейства схем, включая длины стержней: это не траектория движения одной конструкции с постоянными длинами. В реальном расчёте сначала выбирают расчётную схему конструкции, то есть оговаривают опоры, узлы и то, какие деформации модель учитывает.
Пример с двумя соосными стержнями
Пусть неподвижные шарниры и находятся на расстоянии , а общий шарнир соединён с каждым из них прямым стержнем. Если находится на линии опор посередине между ними, оба стержня горизонтальны. Горизонтальная составляющая малого перемещения узла меняет длины стержней уже в первом порядке; вертикальная составляющая в этом приближении длины не меняет.
Можно представить окружности с центрами в и и радиусами, равными длинам стержней. В точке они касаются, а их общая касательная вертикальна. Она задаёт направление возможного бесконечно малого перемещения. Но у окружностей только одна общая точка: при фиксированных опорах и строго постоянных длинах конечного вертикального перемещения здесь нет.
Проверим это непосредственно. После малого вертикального смещения на каждая длина стала бы . Её изменение равно , а при малом приблизительно равно . Линейного члена по нет, но квадратичный остаётся. Поэтому нулевое изменение первого порядка не следует понимать как точное сохранение длины на конечном пути.
Почему недостаточно подсчитать связи
Свободный шарнирный узел на плоскости имеет две координаты. Два стержня обычно дают два независимых ограничения, но в соосной схеме их ограничения на перемещения совпадают по направлению. Формального количества связей достаточно, однако ранг системы ограничений меньше нужного. В расчётной таблице это проявляется как ненулевое решение однородных уравнений совместности.
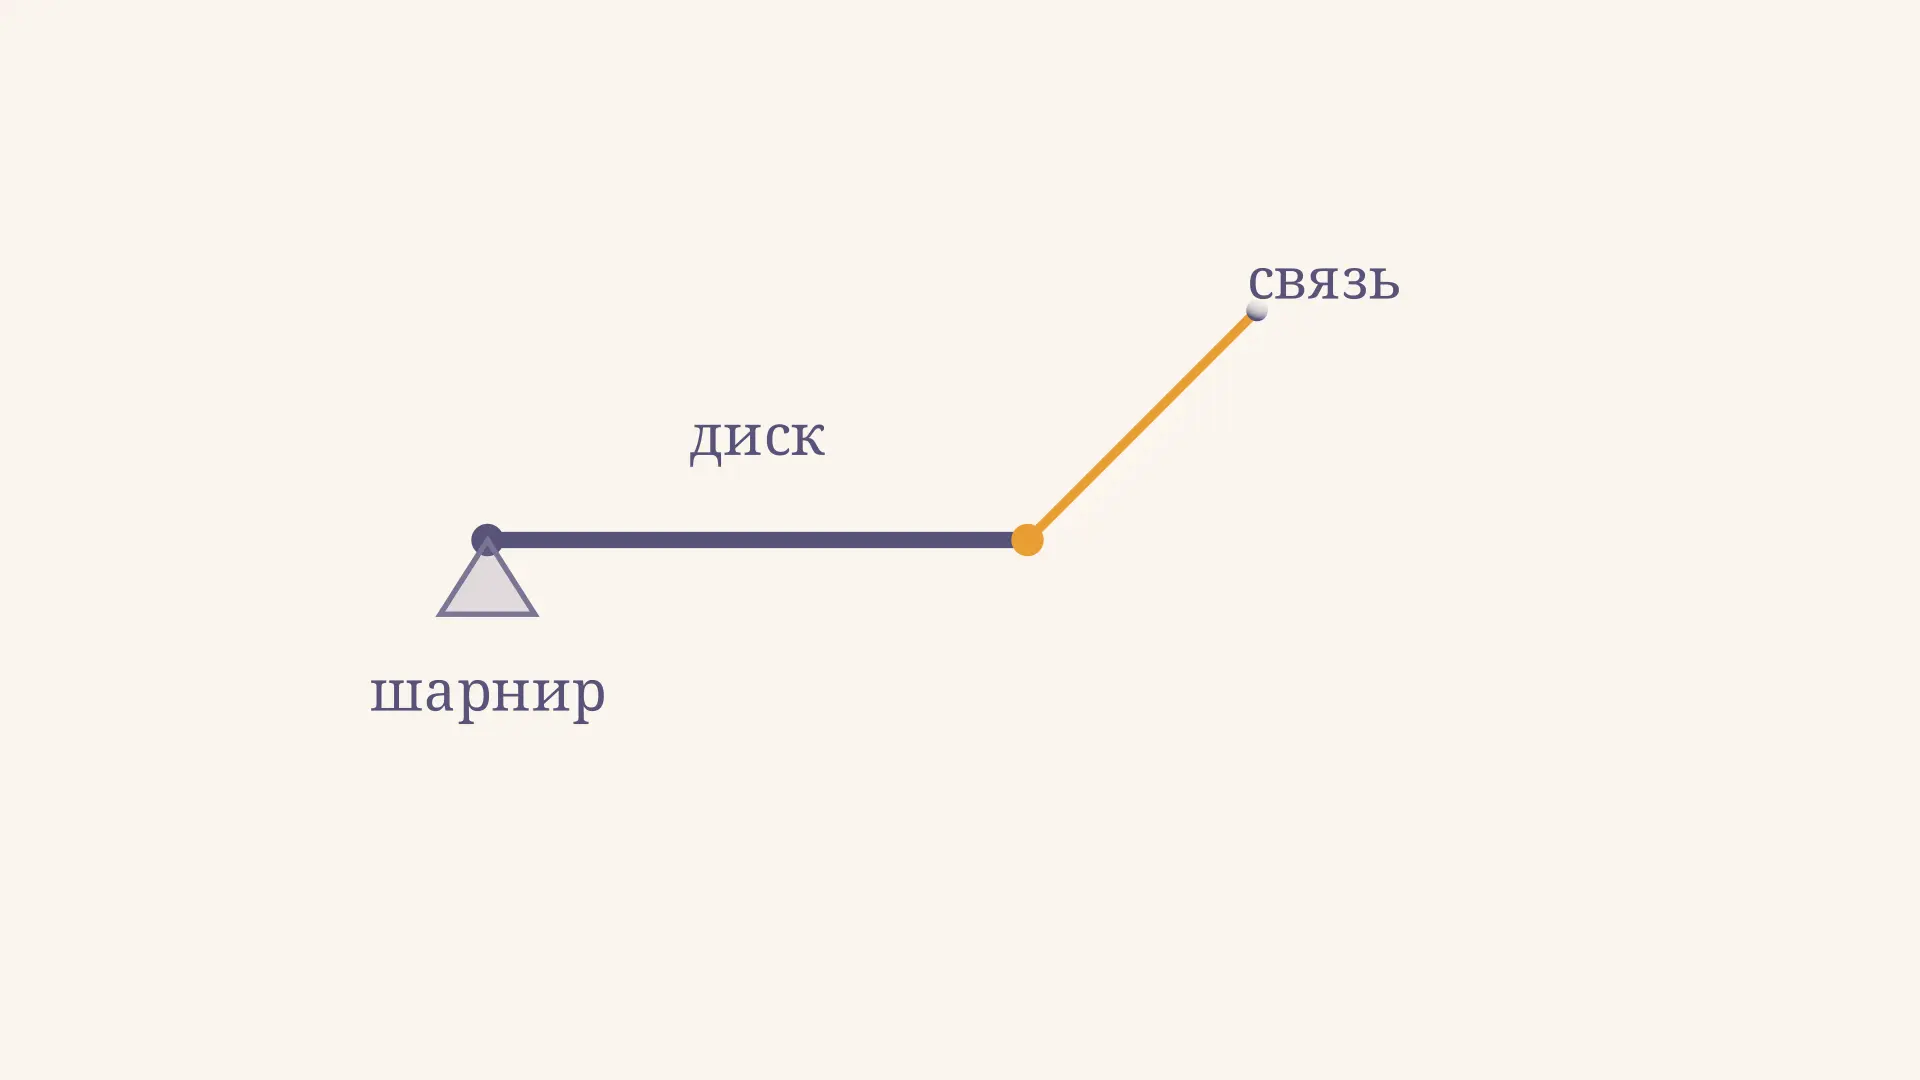
Другой характерный случай связан с плоским жёстким диском: если три оси опорных стержней пересекаются в одной точке, возможен бесконечно малый поворот диска вокруг неё. Это утверждение относится к идеализированным шарнирным связям и требует проверки всей схемы: дополнительные независимые закрепления способны убрать такую подвижность. Параллельные связи тоже требуют анализа, но в некоторых схемах они дают конечное поступательное движение, а не только мгновенную подвижность.
Сначала выделяют внутренне неизменяемые части, затем проверяют их соединения между собой и с основанием. Качественная проверка дополняет подсчёт степеней свободы: достаточно ли связей, независимы ли они и нет ли особого расположения? Даже аккуратно найденные усилия в стержнях фермы не заменяют эту предварительную проверку.
От соосной схемы к треугольнику
Поднимем узел на высоту над серединой пролёта. Два стержня и отрезок между опорами образуют треугольник. При их направления различны, и в рассматриваемой плоской модели оба независимых перемещения узла ограничены. Однако при очень малом треугольник становится пологим, а вертикальная работа стержней - неэффективной.
Для количественного примера примем одинаковые стержни длиной , площадью и модулем упругости . Их осевая жёсткость равна . Если начальных усилий нет, а узел получает бесконечно малое вертикальное перемещение, проекция этого перемещения на ось каждого стержня равна . Сумма вертикальных составляющих двух осевых сил даёт начальную жёсткость:
При получаем . При отношение равно нулю; при оно равно единице. Безразмерное отношение сравнивает вертикальную жёсткость с осевой жёсткостью одного стержня соответствующей схемы. При изменении и постоянном меняется , поэтому и величина сама может меняться.
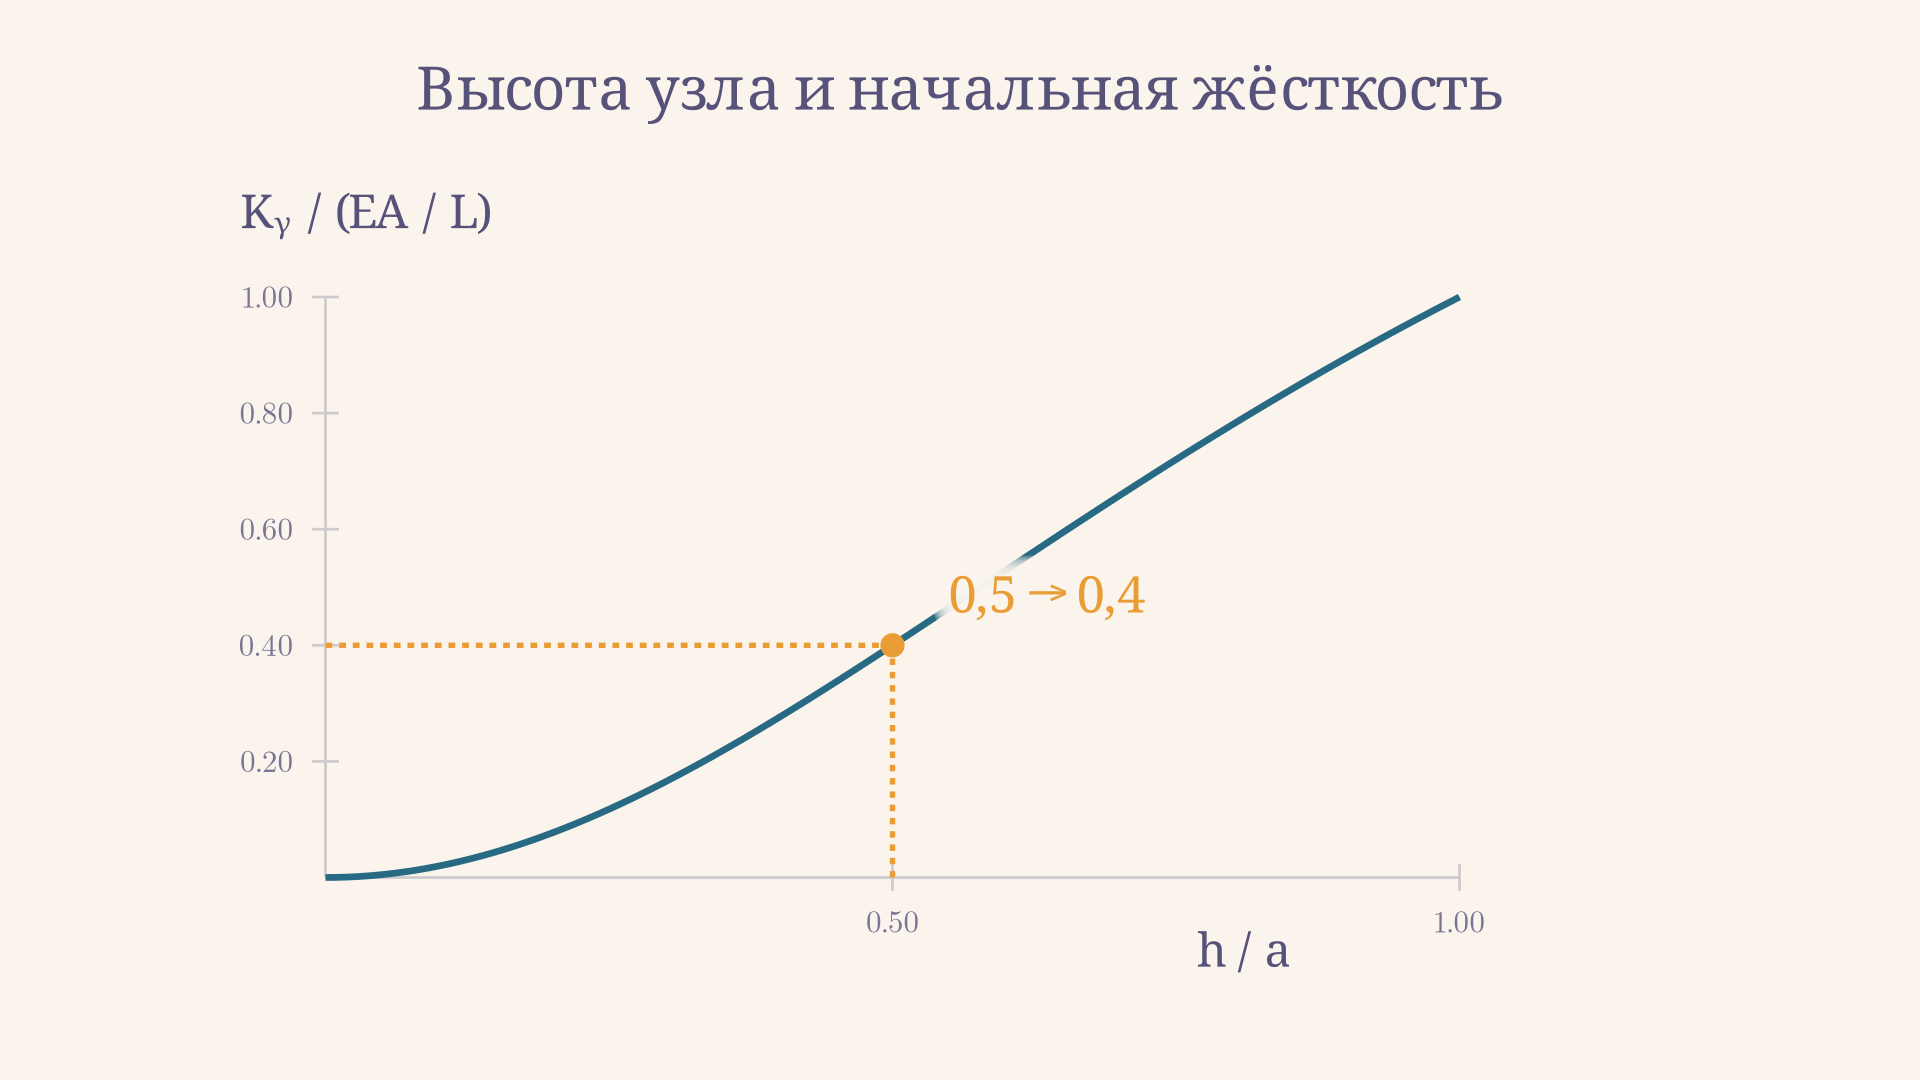
Это учебный расчёт начальной, или касательной, жёсткости без предварительного натяжения и сжатия. Он не учитывает изгиб стержней, податливость узлов и опор, устойчивость сжатого элемента и пространственную работу. Геометрическая жёсткость от начальных усилий также может изменить результат. Для реального сооружения одной этой формулы недостаточно.
Чем опасна близость к особому положению
Если высота мала, небольшая вертикальная сила в линейной модели вызывает сравнительно большое вертикальное перемещение: при положительной жёсткости . При стремлении к нулю такое предсказание выходит за область применимости малых перемещений. В самой особой конфигурации деление на нулевую жёсткость невозможно; матрица линейной модели становится вырожденной по соответствующему направлению.
Это не доказательство того, что реальная конструкция переместится бесконечно. При заметном перемещении меняется геометрия, возникают усилия, могут включаться изгиб и другие механизмы. Чтобы оценить их, нужна подходящая нелинейная модель с исходными несовершенствами и условиями закрепления. Линейное предупреждение тем не менее полезно: оно показывает слабое направление ещё до подбора сечений.
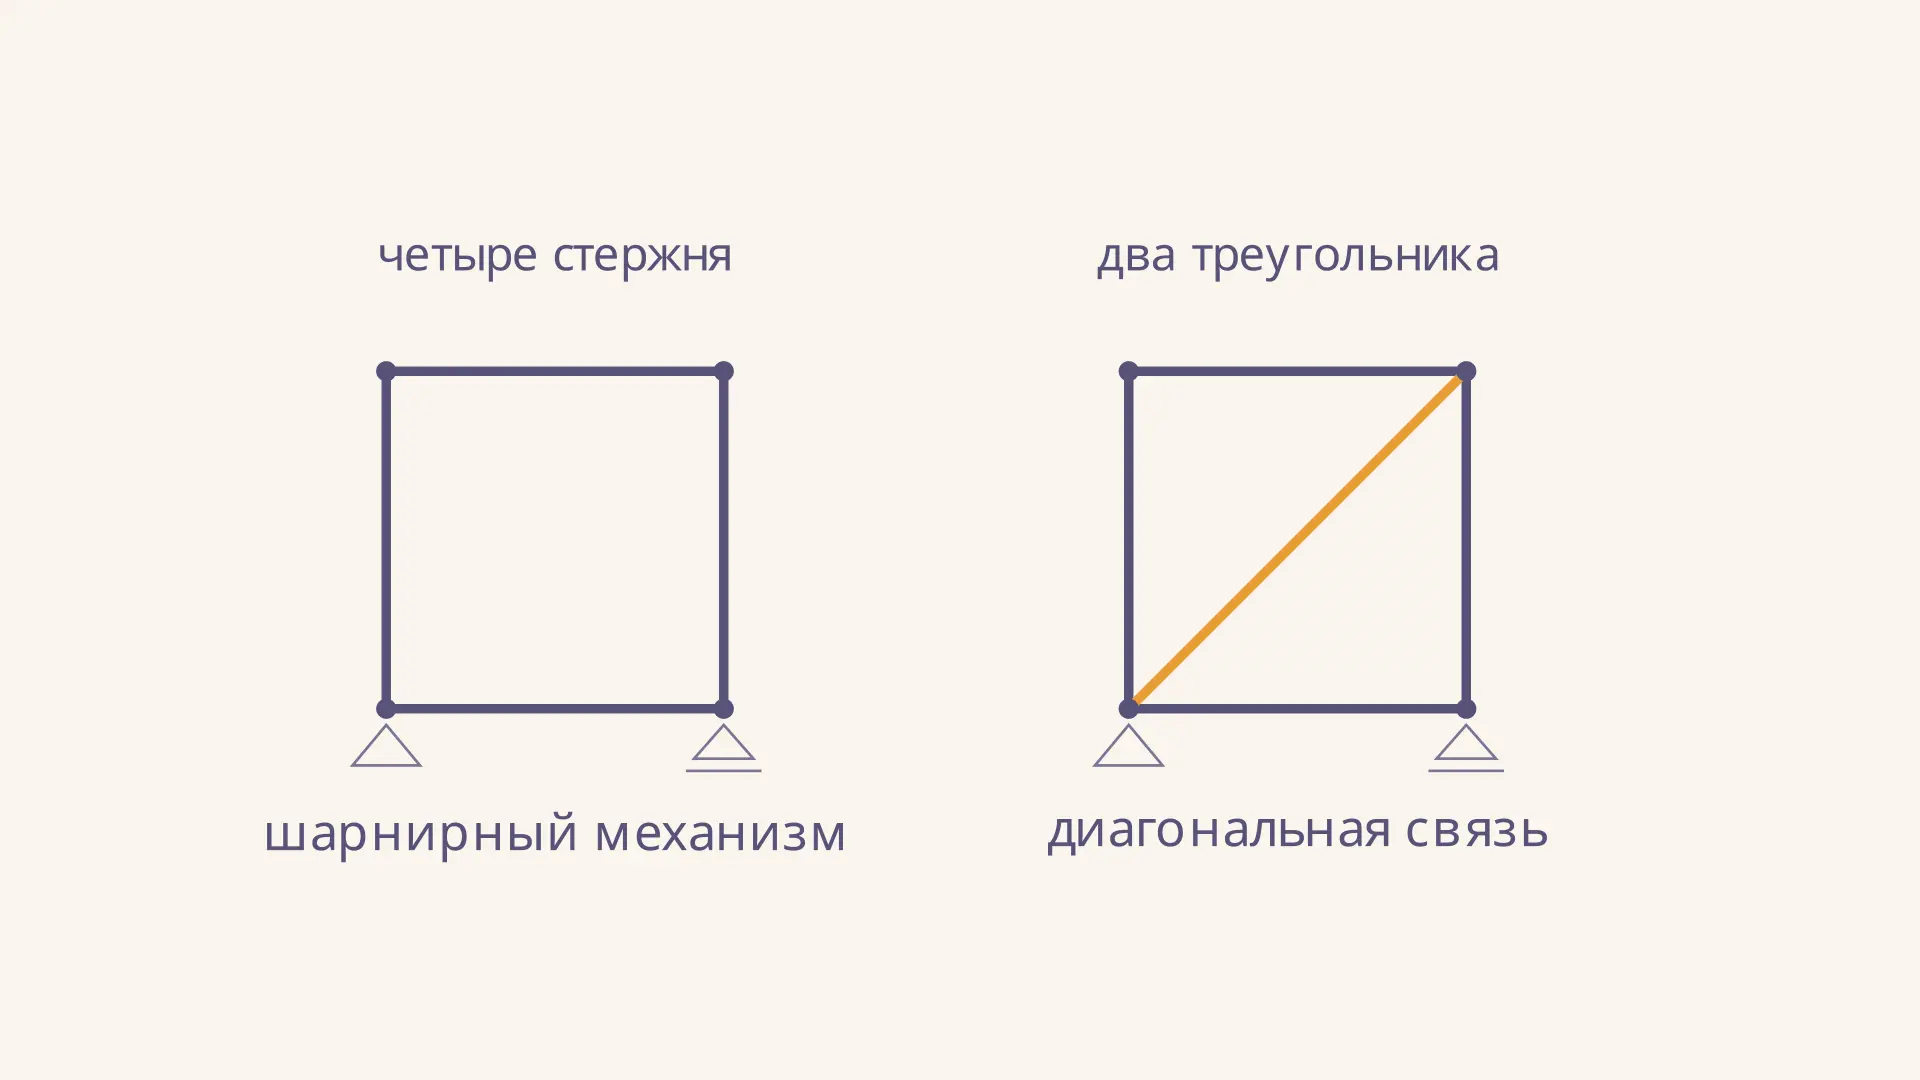
В фермах геометрическую неизменяемость часто обеспечивают треугольниками и связями, но деталь узла важна не меньше рисунка. Для сравнения в безраскосной ферме прямоугольные панели работают благодаря жёстким соединениям и изгибу, а не шарнирной треугольной решётке. Оценку перемещений более сложной системы затем можно связать с интегралом Мора, если выполняются предпосылки выбранного метода.
Что показывает проверка равновесия
Кинематический признак можно сопоставить со статическим. В соосной двухстержневой схеме без начального усилия силы стержней в исходной конфигурации направлены горизонтально. Поэтому они не уравновесят приложенную к центральному шарниру ненулевую вертикальную силу. Если нагрузка горизонтальна, равновесие в этом направлении возможно, но оно само по себе не устраняет вертикальную мгновенную подвижность. Вывод относится к исходной идеализированной геометрии: после изменения формы направления сил станут другими.
В вычислительной модели предупреждением может служить сообщение о вырожденной матрице или очень большой чувствительности результата к малому изменению размеров. Однако похожее сообщение бывает и следствием ошибки ввода, например забытой опоры или неправильно соединённых узлов. Поэтому сначала проверяют модель, а затем ищут физическую причину. В учебном пособии Оренбургского государственного университета кинематический анализ также включает проверку расположения связей после подсчёта степеней свободы.
Как проверить схему на занятии
- Укажите неподвижное основание, шарниры и идеализированные жёсткие части. Запишите, какие перемещения допускает каждая опора.
- Подсчитайте степени свободы и число наложенных связей. Это предварительный фильтр, а не доказательство неизменяемости.
- Проверьте геометрию связей: соосность стержней, пересечение их осей и взаимное положение шарниров. Найдите возможное направление малого перемещения или поворота.
- Составьте линейные условия неизменности длин. Ненулевое решение однородной системы означает мгновенную подвижность в принятой модели.
- Уточните физическую задачу: есть ли предварительное усилие, изгибная жёсткость и достаточно ли малы перемещения. При необходимости переходите к более подробному расчёту.
Частые ошибки
- Принимать число связей за достаточное условие без проверки их независимости.
- Считать бесконечно малое перемещение обязательно возможным конечным движением без деформаций.
- Объявлять любую пологую, но не вырожденную схему мгновенно изменяемой: при в примере жёсткость положительна, хотя может быть малой.
- Применять формулу примера к системе с произвольными жёсткостями, начальными усилиями или другими закреплениями.
- Считать сингулярность линейной модели готовым прогнозом реального разрушения.
FAQ
Это то же самое, что механизм?
В линейном кинематическом анализе есть ненулевое мгновенное перемещение, но конечного движения с постоянными длинами может не быть. У обычного механизма конечное движение допускается в пределах его геометрии.
Почему жёсткость обращается в ноль?
В соосном положении вертикальное перемещение узла не имеет проекции на оси горизонтальных стержней. Их осевые деформации первого порядка равны нулю, если начальных усилий нет.
Можно ли устранить особое положение дополнительной связью?
Да, если новая связь независима и препятствует найденному перемещению. Например, в плоской модели соосного узла вертикальный стержень к неподвижной опоре может ограничить вертикальное смещение; нужно проверить и всю остальную схему.
Коротко
Мгновенно изменяемая система выявляется по особой геометрии и ненулевому бесконечно малому перемещению без изменения длин первого порядка. Подсчёт связей дополняют проверкой их независимости, а результат линейной модели отделяют от конечного поведения реальной конструкции.
Читайте также
Геометрическая неизменяемость системы: проверка схемы
Как проверить геометрическую неизменяемость плоской системы: степени свободы, опорные связи, треугольники и ограничения подсчёта стержней на примерах.
Кинематический анализ сооружений: схема и пример
Как выполнить кинематический анализ сооружения: выделить диски и связи, составить матрицу ограничений и проверить её ранг на подробном примере плоской схемы.
Арка с затяжкой: устройство и расчёт усилия
Арка с затяжкой: как передаются нагрузка и распор, как найти усилие в затяжке трёхшарнирной арки, разобрать пример и понять ограничения учебного расчёта конструкции.
Безраскосная ферма: схема, работа и расчёт
Безраскосная ферма с жёсткими узлами: как работает рама Виренделя, чем она отличается от решётчатой фермы и как найти реакции и общий момент на примере.
Давление под подошвой фундамента: расчёт и эпюра
Как найти среднее и краевое давление под подошвой фундамента, учесть момент и эксцентриситет и проверить границу полного контакта на числовом примере.
Ферма с параллельными поясами: схема и расчёт
Ферма с параллельными поясами: из каких стержней она состоит, как передаёт нагрузку на опоры и как найти усилия в поясах и раскосах на примере четырёхпанельной схемы.