Интеграл Дюамеля: отклик на произвольную нагрузку
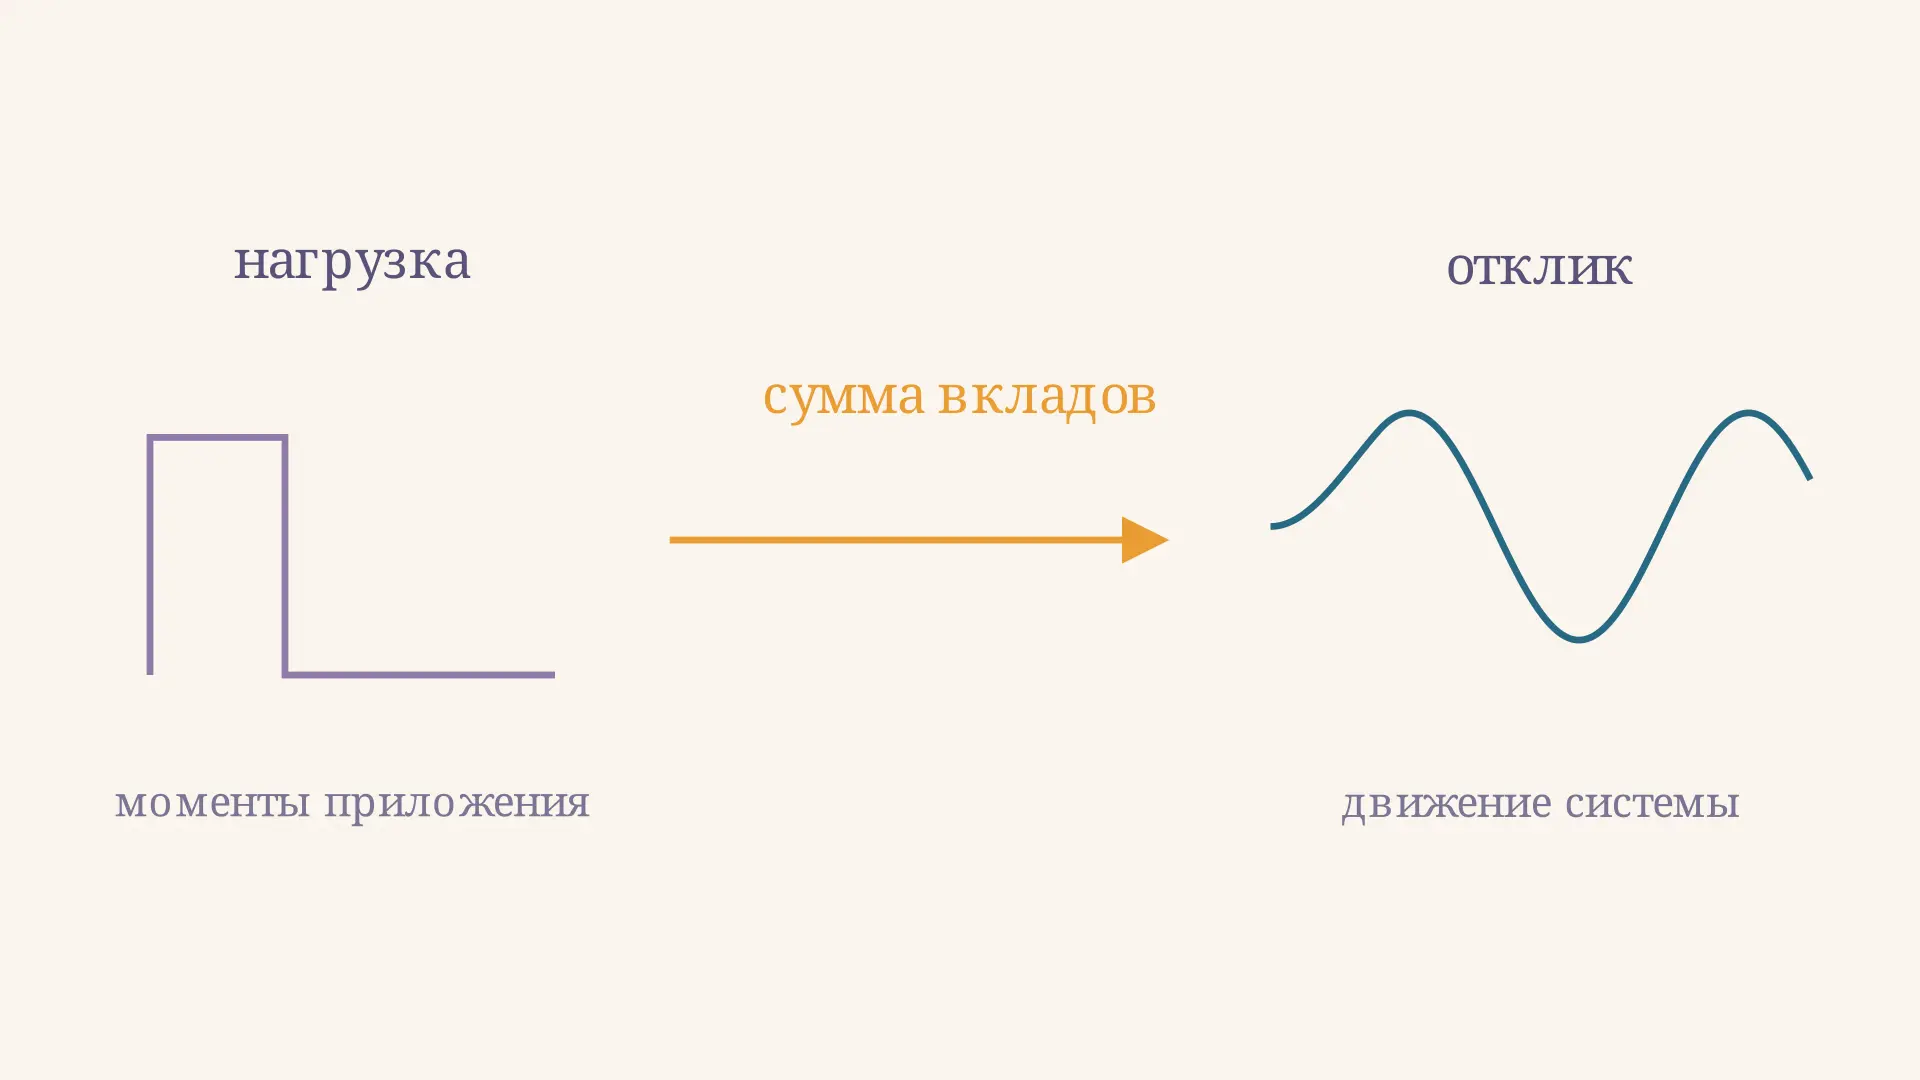
Интеграл Дюамеля вычисляет вынужденный отклик линейной системы по истории приложенной нагрузки. Идея проста: каждый короткий участок силы запускает свой малый отклик, а наблюдаемое движение получается их сложением. Так можно рассчитать колебания конструкции при ударе, изменяющемся давлении или другой заданной силе, даже если она не синусоидальна.
Ниже разберём смысл временной переменной внутри интеграла и решим задачу о грузе на пружине. В калькуляторе можно изменить длительность прямоугольной нагрузки и увидеть, как меняется движение после её снятия.
От короткого импульса к истории нагрузки
Представим груз на пружине: его положение относительно равновесия обозначим , а внешнюю силу - . Пока система линейна, отклики на несколько воздействий можно складывать. Это свойство называется суперпозицией. Разобьём историю силы от начала действия до момента наблюдения на короткие интервалы длиной .
На участке около времени сила сообщает системе приближённый импульс . Если известен отклик на единичный импульс, можно найти вклад этого участка в смещение в более поздний момент . Сумма вкладов всех участков при уменьшении их ширины превращается в интеграл. В анимации заштрихованная площадь накапливает вклады к фиксированному моменту с: горизонтальная координата показывает, когда именно действовала сила.
Единичный импульс - идеализация: его длительность стремится к нулю, а интеграл силы по времени остаётся равным единице. Это удобный математический эталон, а не утверждение о бесконечной силе реального удара. Для системы с постоянными параметрами один и тот же отклик можно сдвинуть во времени: важно, сколько времени прошло после импульса.
Формула и смысл переменных
Пусть - смещение от единичного импульса силы, приложенного в момент ноль, причём при . Для системы, которая до начала нагрузки покоилась,
Здесь - момент, в который требуется ответ; - время приложения малого элемента нагрузки; - возраст порождённого им отклика. Верхний предел выражает причинность: будущая нагрузка ещё не влияет на наблюдаемое смещение. Нижний предел равен нулю, потому что мы выбрали начало отсчёта в момент начала воздействия. Если нагрузка действовала раньше, историю необходимо включить в пределы интегрирования или учесть соответствующее начальное состояние.
Это причинная свёртка силы с импульсной характеристикой. В теореме о свёртке Лапласа тот же интеграл связывается с произведением изображений функций. Для проверки размерностей заметим, что единичный механический импульс измеряется в Н·с, поэтому размерность равна м/(Н·с), а произведение измеряется в метрах.
Осциллятор без затухания
Рассмотрим систему с постоянными массой и жёсткостью :
Её собственная круговая частота равна . Единичный импульс силы мгновенно меняет скорость на , тогда как смещение остаётся непрерывным. Последующее свободное движение даёт
Отсюда получается механическая форма интеграла Дюамеля:
Знак синуса меняется: ранний вклад способен как усилить, так и ослабить поздний. Следовательно, одинаковые суммарные импульсы силы не обязательно дают одинаковое смещение в выбранный момент. Важна вся временная форма воздействия и фаза свободного движения. При периодическом воздействии связь частоты нагрузки с собственной частотой особенно важна; её отдельно объясняет статья о вынужденных колебаниях и резонансе.
Пример: прямоугольная сила
Пусть кг, Н/м, а сила Н действует от до с. После этого она равна нулю. Из параметров получаем рад/с. Сила постоянна только до момента , поэтому предел вклада можно записать как :
Удобно представить прямоугольный импульс как включение постоянной силы и её выключение через . Если - функция Хевисайда, выражение для всех принимает вид
Первое слагаемое в квадратных скобках описывает включение силы, второе вычитает отклик от её выключения. В момент снятия нагрузки получаем м. Спустя ещё секунду м. Аргументы косинусов здесь выражены в радианах.
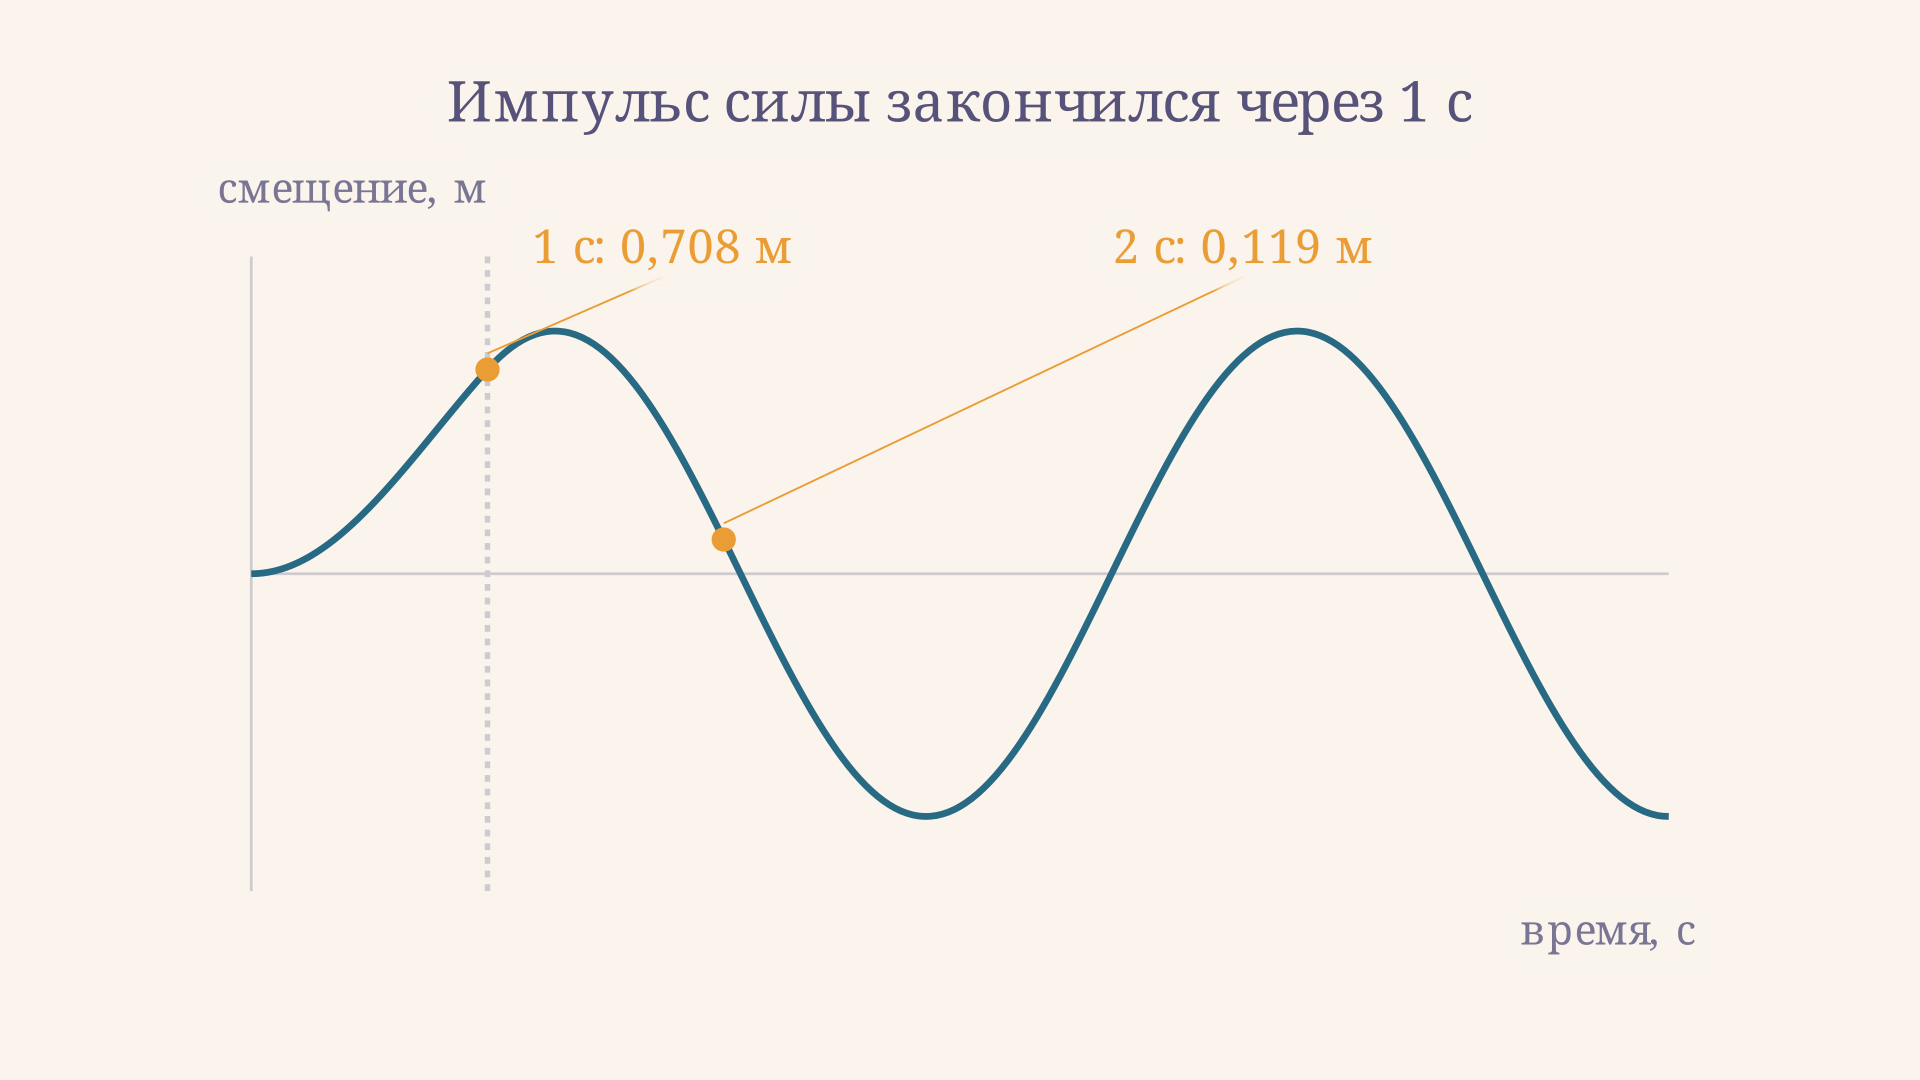
После снятия силы груз не останавливается мгновенно: накопленная скорость и энергия поддерживают свободное движение. Для выбранной длительности максимум после снятия равен примерно м и достигается при с. Модель учебная: столь большие перемещения не следует автоматически переносить на реальную пружину, которая может выйти из линейного режима.
Как проверить результат на согласованность
При решении полезно сначала проверить начальный момент: в примере интеграл имеет нулевую ширину, поэтому смещение равно нулю. Производная выражения также даёт нулевую начальную скорость. Сразу после включения сила положительна, значит начальное ускорение равно силе, делённой на массу, и график начинает изгибаться вверх. Эти простые проверки часто обнаруживают потерянный множитель массы или ошибку знака раньше, чем подробные вычисления.
Вторая проверка касается момента снятия нагрузки. В нашей модели сила меняется скачком, но конечная сила не создаёт мгновенного изменения скорости. Поэтому непосредственно до и после снятия совпадают и смещение, и скорость, хотя ускорение скачком меняется. Если формула для движения после выключения предсказывает разрыв положения, значит сдвиг времени или знак вычитаемого отклика записан неверно.
Наконец, можно сравнить разные длительности при одинаковой высоте силы. Более длинная нагрузка не обязана давать больший отклик в каждый последующий момент: после выключения её вклад складывается с движением, уже накопленным системой. В калькуляторе это видно по изменению фазы и размаха кривой. Сравнивать следует в один и тот же момент времени и при одинаковых начальных условиях.
Как меняются расчёт и ответ при затухании
Для вязкого сопротивления уравнение записывают как . При , и движение свободной системы колебательное. Обозначим и . Тогда импульсная характеристика равна
Её подставляют в тот же интеграл вместо незатухающего синуса. Множитель экспоненты уменьшает вклад старых импульсов, хотя знак вклада всё ещё зависит от фазы. Критическое и апериодическое затухание требуют соответствующей формы характеристики или предельного перехода; формулу с вещественной к ним напрямую не применяют. Подробнее о режимах и измерении затухания - в статье про затухающие колебания.
Начальные условия и численный расчёт
Интеграл выше даёт вынужденную часть при нулевом начальном состоянии. Если груз уже смещён на и имеет скорость , к интегралу для системы без затухания нужно добавить свободный отклик:
Сумма свободной и вынужденной частей удовлетворяет заданным начальным условиям. Альтернативный путь - преобразование Лапласа для дифференциальных уравнений: оно учитывает начальные условия в образе и приводит к той же свёртке после обратного преобразования.
Когда сила задана таблицей измерений, интеграл заменяют суммой по временным интервалам. Вычисляют силу и ядро на выбранной сетке, перемножают соответствующие значения и складывают с весами численного метода. Шаг должен разрешать и быстрые изменения нагрузки, и колебания системы; полезно уменьшить его и проверить устойчивость результата. Разрывы нагрузки учитывают на границах интервалов. Для системы с несколькими степенями свободы идея сохраняется, но отклик и сила становятся векторами, а ядро - матрицей.
Метод в приведённой форме предполагает линейность и неизменность параметров. При нелинейной пружине суперпозиция в общем случае нарушается; при меняющихся параметрах отклик может зависеть отдельно от и , а не только от их разности. Тогда нужна другая модель или обобщённое ядро, а не автоматическая подстановка прежней формулы.
Частые ошибки
- Подставлять вместо . Аргумент ядра - время, прошедшее после элемента нагрузки.
- Интегрировать будущую силу. Для причинного отклика история заканчивается в момент наблюдения .
- Забывать начальные условия. При ненулевых или к вынужденному отклику добавляют свободный.
- Путать импульсную и переходную характеристики. Первая отвечает единичному импульсу, вторая - единичному скачку; их ядра нельзя менять местами без преобразования.
- Игнорировать единицы. Частота в синусе должна быть в рад/с, а сила, масса и жёсткость - в согласованной системе единиц.
FAQ
Интеграл Дюамеля и свёртка - одно и то же?
В рассмотренной линейной системе с постоянными параметрами интеграл Дюамеля имеет вид причинной свёртки нагрузки с импульсной характеристикой. Название также используют для родственных формул через переходную характеристику.
Почему интегрирование идёт по , а не по ?
При вычислении ответа фиксировано. Переменная перебирает прошедшие моменты приложения нагрузки; затем можно повторить расчёт для другого и построить график.
Можно ли учитывать удар и произвольную силу вместе?
Да, в линейной модели их отклики складываются. Идеальный удар задают импульсом силы, обычную распределённую во времени нагрузку - интегралом; начальное состояние при этом учитывают отдельно.
Коротко
Интеграл Дюамеля суммирует отклики на элементы прошлой нагрузки. Для линейной стационарной системы ядро показывает, как к моменту проявится импульс, приложенный в момент . Выбор характеристики, пределы интегрирования и начальные условия определяют правильный ответ; после снятия нагрузки движение системы может продолжаться.
Читайте также
Задачи на вынужденные колебания и резонанс
Разбираем задачи на вынужденные колебания и резонанс: частота толчков, амплитуда груза на пружине, влияние сопротивления и проверка ответа с единицами.
Вынужденные колебания и резонанс: формула амплитуды
Вынужденные колебания и резонанс простыми словами: вывод формулы установившейся амплитуды и сдвига фазы, резонансная частота, добротность и как считать амплитуду на резонансе в задачах.
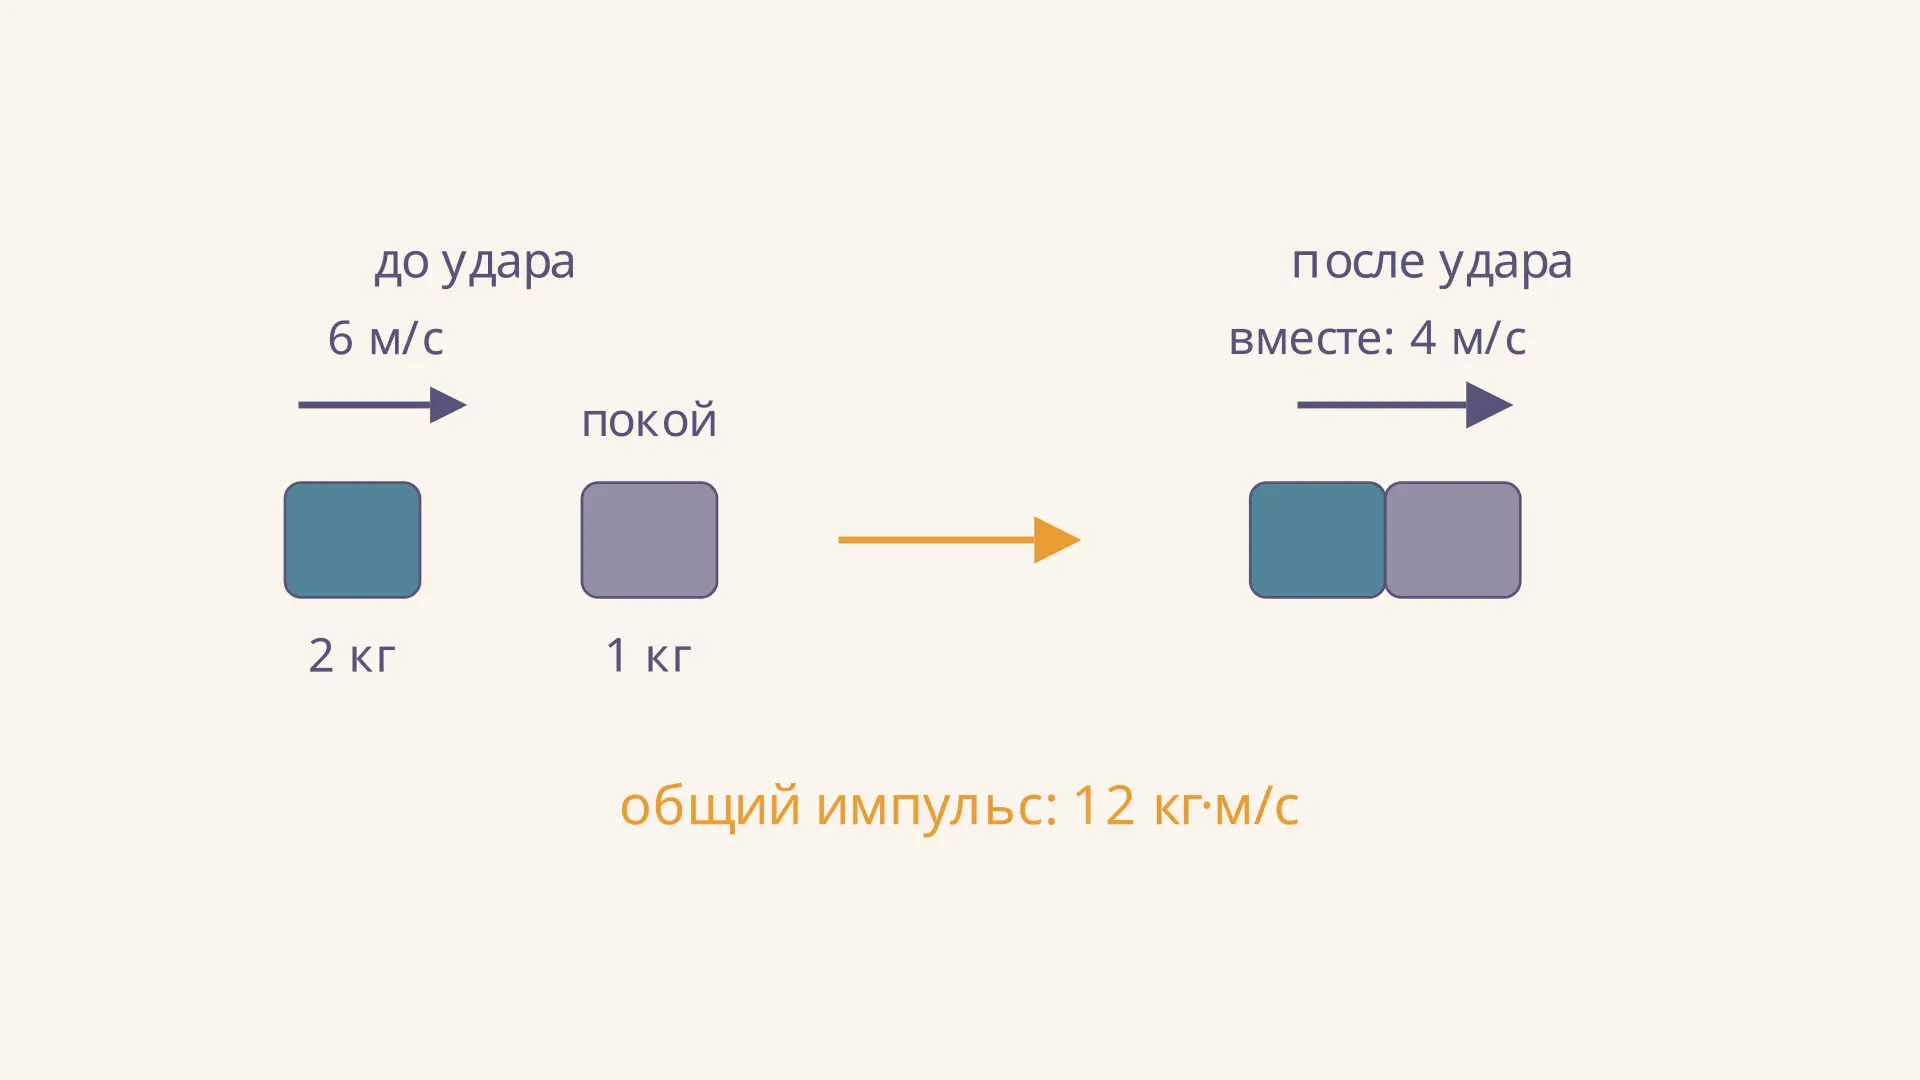
Абсолютно неупругий удар: сохранение импульса
Как найти скорость тел после абсолютно неупругого удара, применить закон сохранения импульса и вычислить потерю кинетической энергии на понятных примерах с формулами.
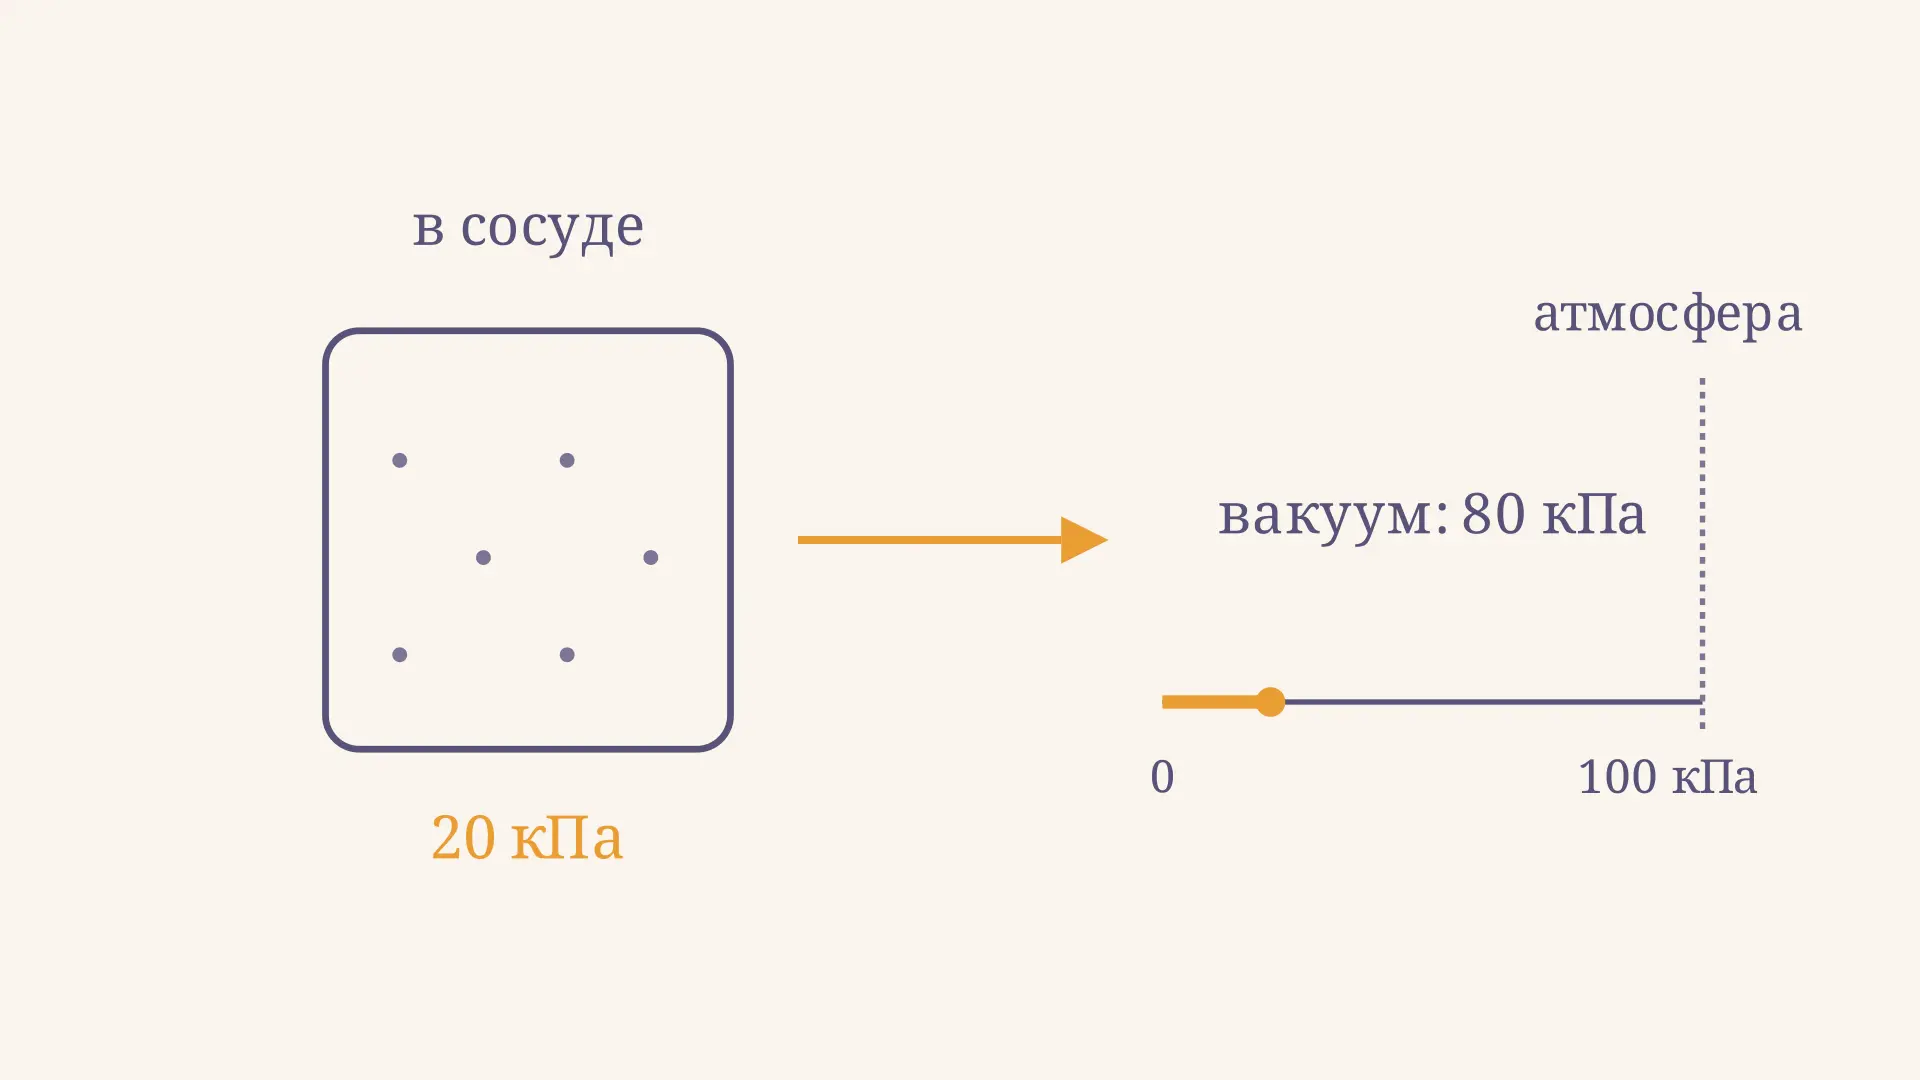
Абсолютное и избыточное давление: формулы и вакуум
Абсолютное и избыточное давление, разрежение и вакуум: как выбрать начало отсчёта, перевести показания манометра и решить задачи с примерами в килопаскалях.
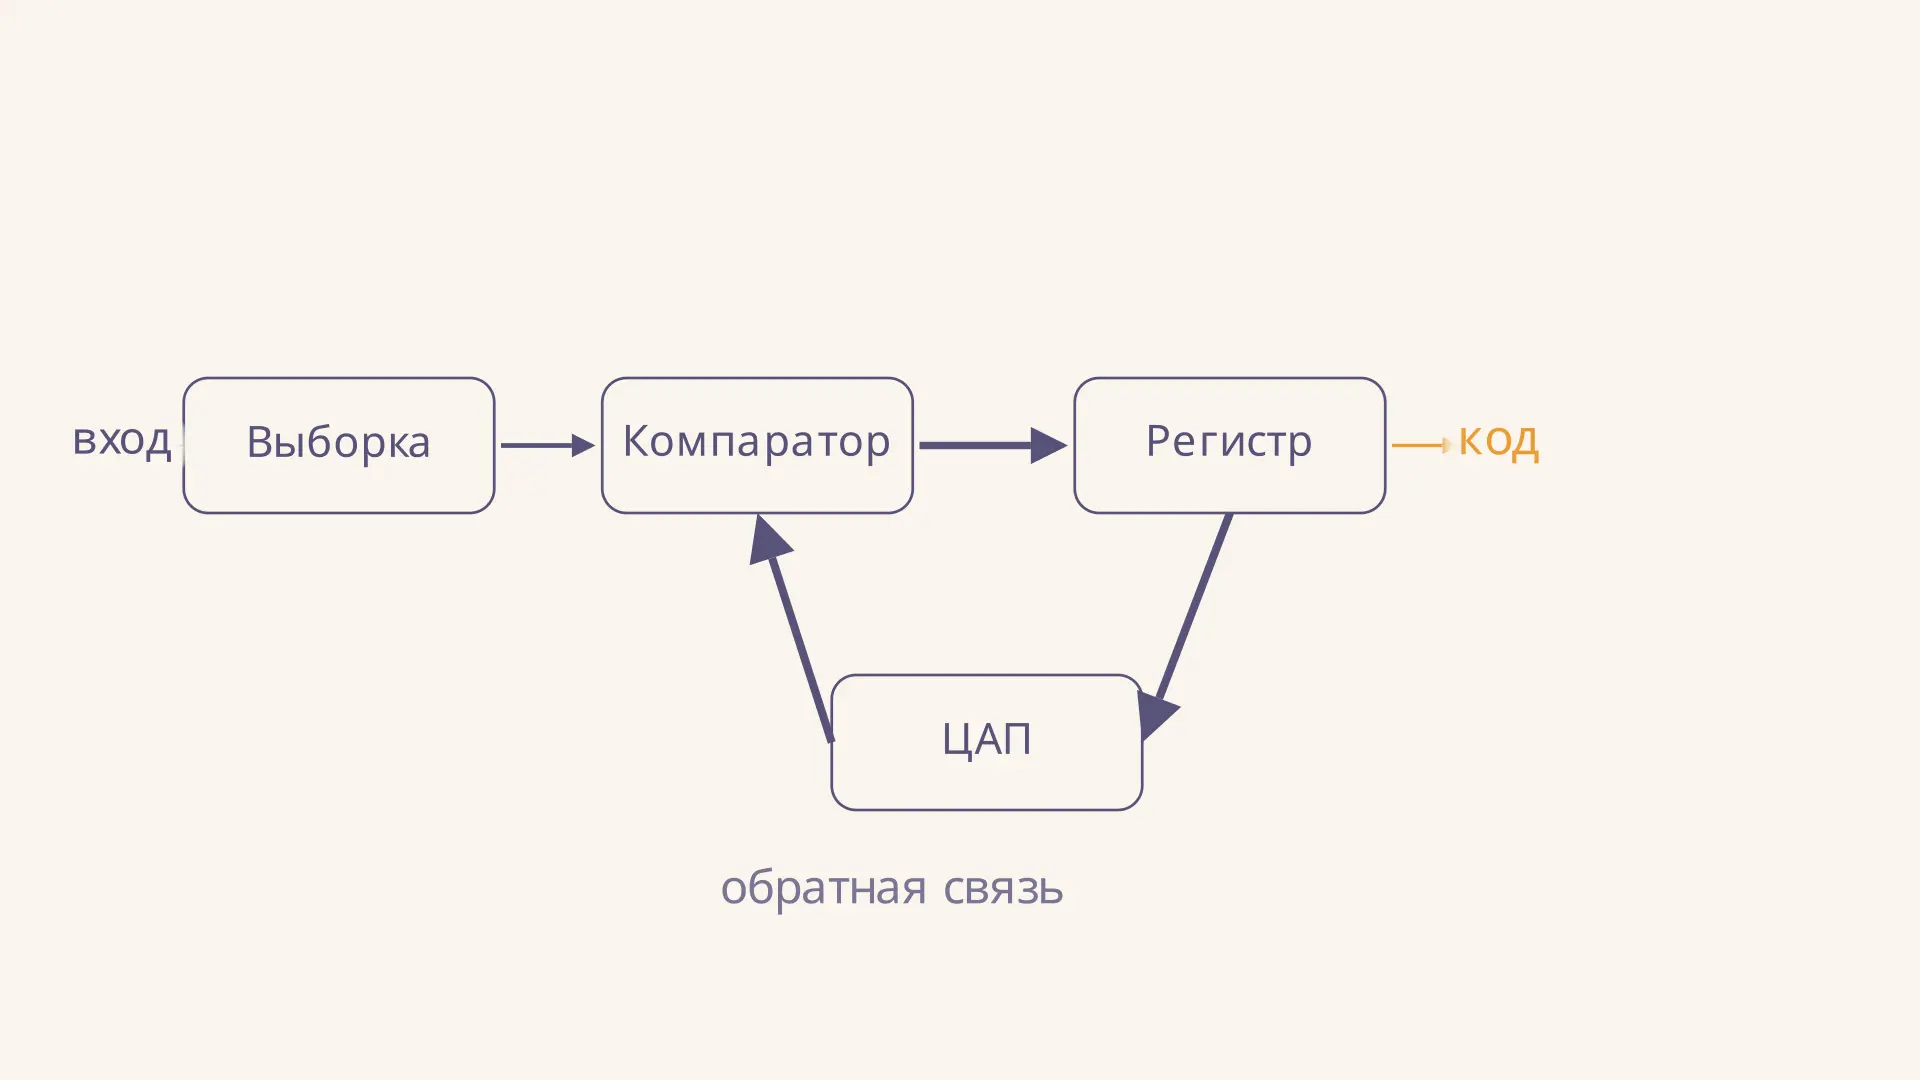
АЦП последовательного приближения: схема и принцип работы
Разберите схему АЦП последовательного приближения: как компаратор, ЦАП и регистр определяют код по битам, как вычислить шаг квантования и оценить погрешность.
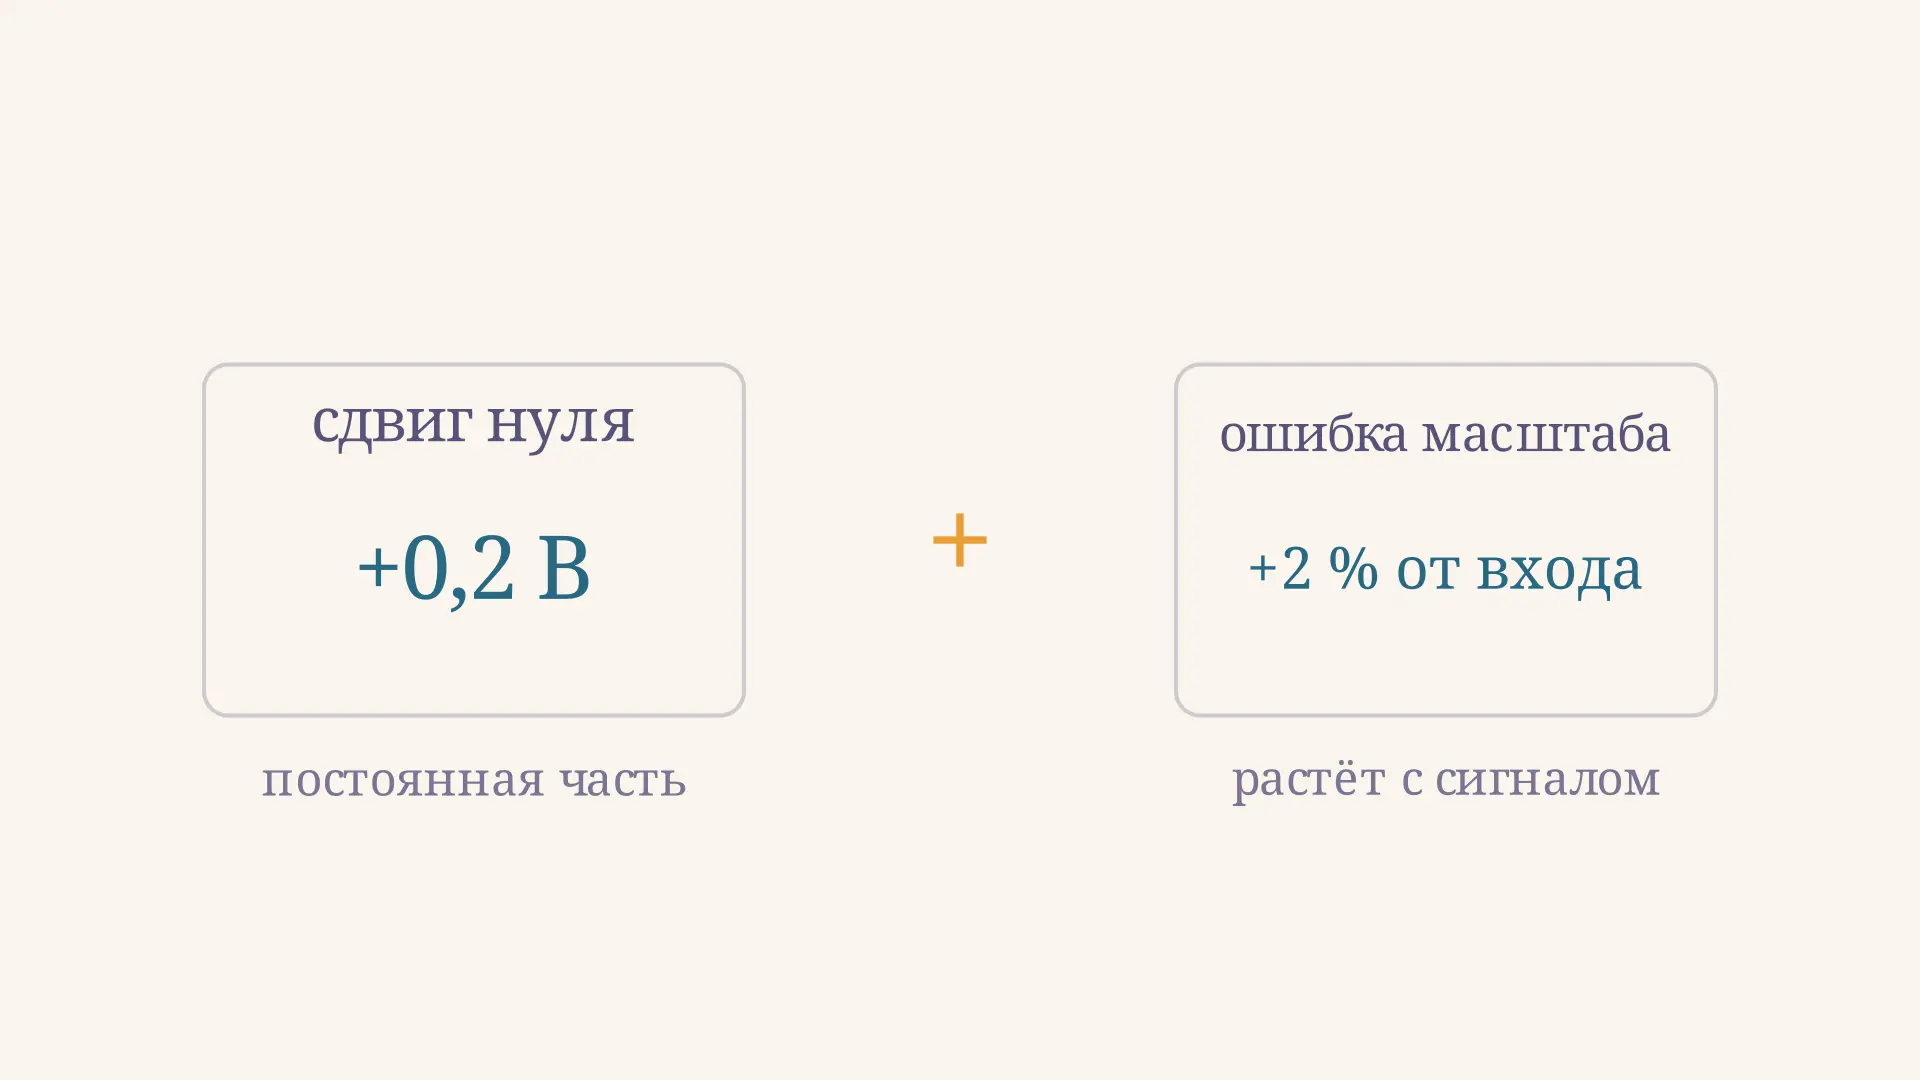
Аддитивная и мультипликативная погрешность
Аддитивная и мультипликативная погрешность прибора: формулы сдвига нуля и ошибки масштаба, пример расчёта показания и поправки, калибровка прибора и пределы линейной модели.