Автономная система дифференциальных уравнений
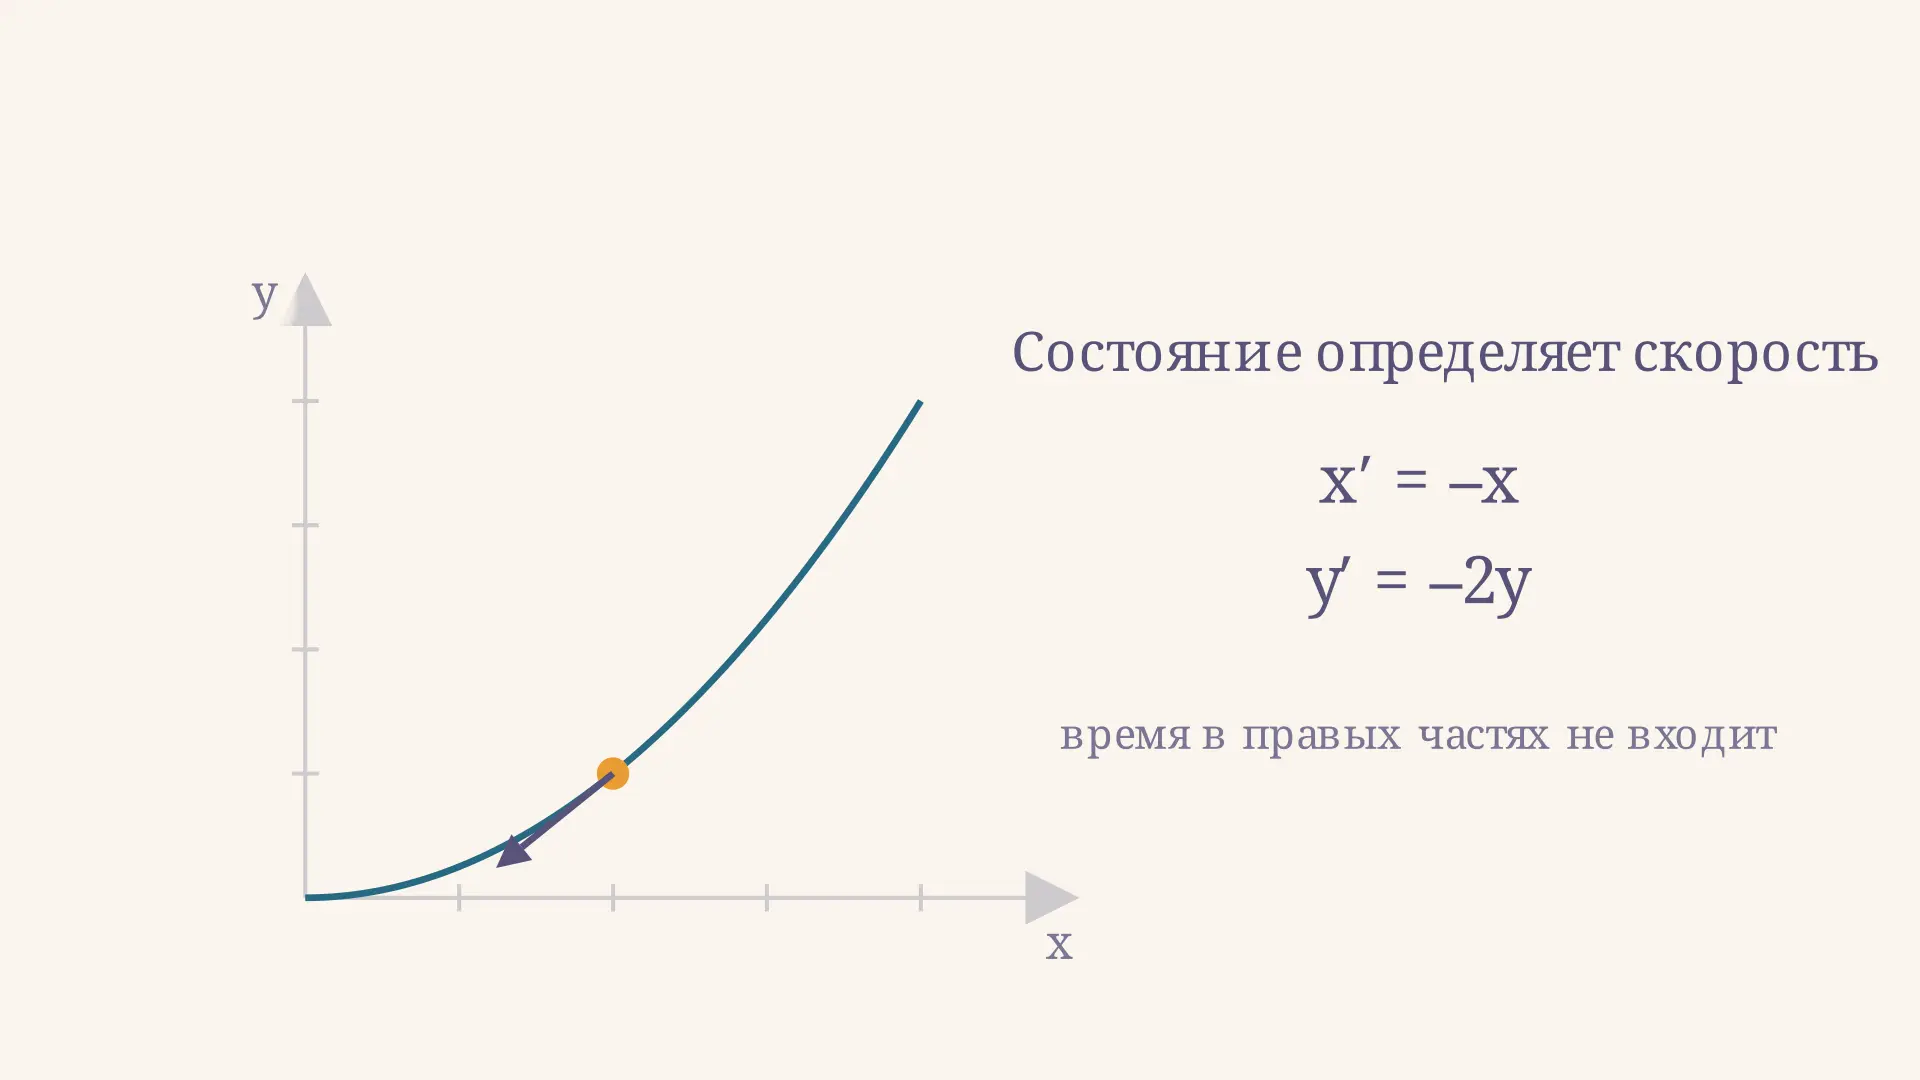
Автономная система дифференциальных уравнений описывает изменение состояния по правилу, которое не зависит явно от времени: в одном и том же состоянии скорости изменения одинаковы независимо от момента наблюдения. Это позволяет исследовать не только отдельную формулу решения, но и направления движения, равновесия и устойчивость. В калькуляторе ниже можно менять начальное состояние и время для простой системы, а затем проверить вычисления по формулам из статьи.
Что означает автономность
Систему первого порядка называют автономной, если она записана в виде
Точка над переменной означает производную по времени . Справа стоят функции состояния , но нет независимой переменной как отдельного аргумента. Для двух переменных это пара
Сами и при этом обычно меняются со временем. Автономность не означает постоянства решения: она означает постоянство правила, которое назначает скорость каждому состоянию. Пара может обозначать концентрации, численности популяций или другие величины; их допустимую область и единицы задаёт конкретная модель.
Например, , образуют автономную систему. В точке скорость равна , когда бы система туда ни попала. Напротив, в , присутствует явная зависимость от времени: при том же ускорение может различаться. При определении автономности смотрят на правые части после записи системы первого порядка, а не на то, упоминается ли время в начальном условии.
Сдвиг времени и начальные условия
Пусть - решение автономной системы на некотором интервале. Тогда функция тоже удовлетворяет той же системе на сдвинутом интервале: по правилу дифференцирования . Сдвиг переносит тот же процесс во времени, не меняя закон движения.
Это свойство не говорит, что все решения одинаковы. Состояние выбирает конкретное решение из семейства. Для достаточно гладкой правой части оно локально единственно: если два решения совпали по состоянию в один момент, их продолжения совпадают там, где оба определены. В автономной системе совпадение состояний в разные моменты также связывает решения сдвигом времени. Область существования всё равно нужно учитывать: решение нелинейной системы не обязано существовать при всех .
Геометрический след решения в пространстве состояний называют фазовой траекторией. В двумерном случае это кривая на плоскости ; время не является ни одной из её осей. Вектор задаёт направление и скорость движения. Одна лишь кривая без стрелок и временных меток не показывает ни направление, ни время прохождения.
Подробный пример: решение и траектория
Рассмотрим безразмерную систему с начальными данными:
Уравнения здесь независимы, поэтому каждое решается отдельно. Разделяя переменные или проверяя подстановкой, получаем
Производные равны и , то есть действительно совпадают с и . При обе координаты равны двум. Для учебного сравнения удобно взять : тогда , поэтому , , а вектор скорости равен .
Исключим параметр : из следует . При движении вперёд от заданного старта берём участок , а не всю параболу. Точка стремится к началу координат, но за конечное время его не достигает. Калькулятор использует те же формулы при ; шаг ползунка времени равен , поэтому для он покажет близкое, округлённое значение.
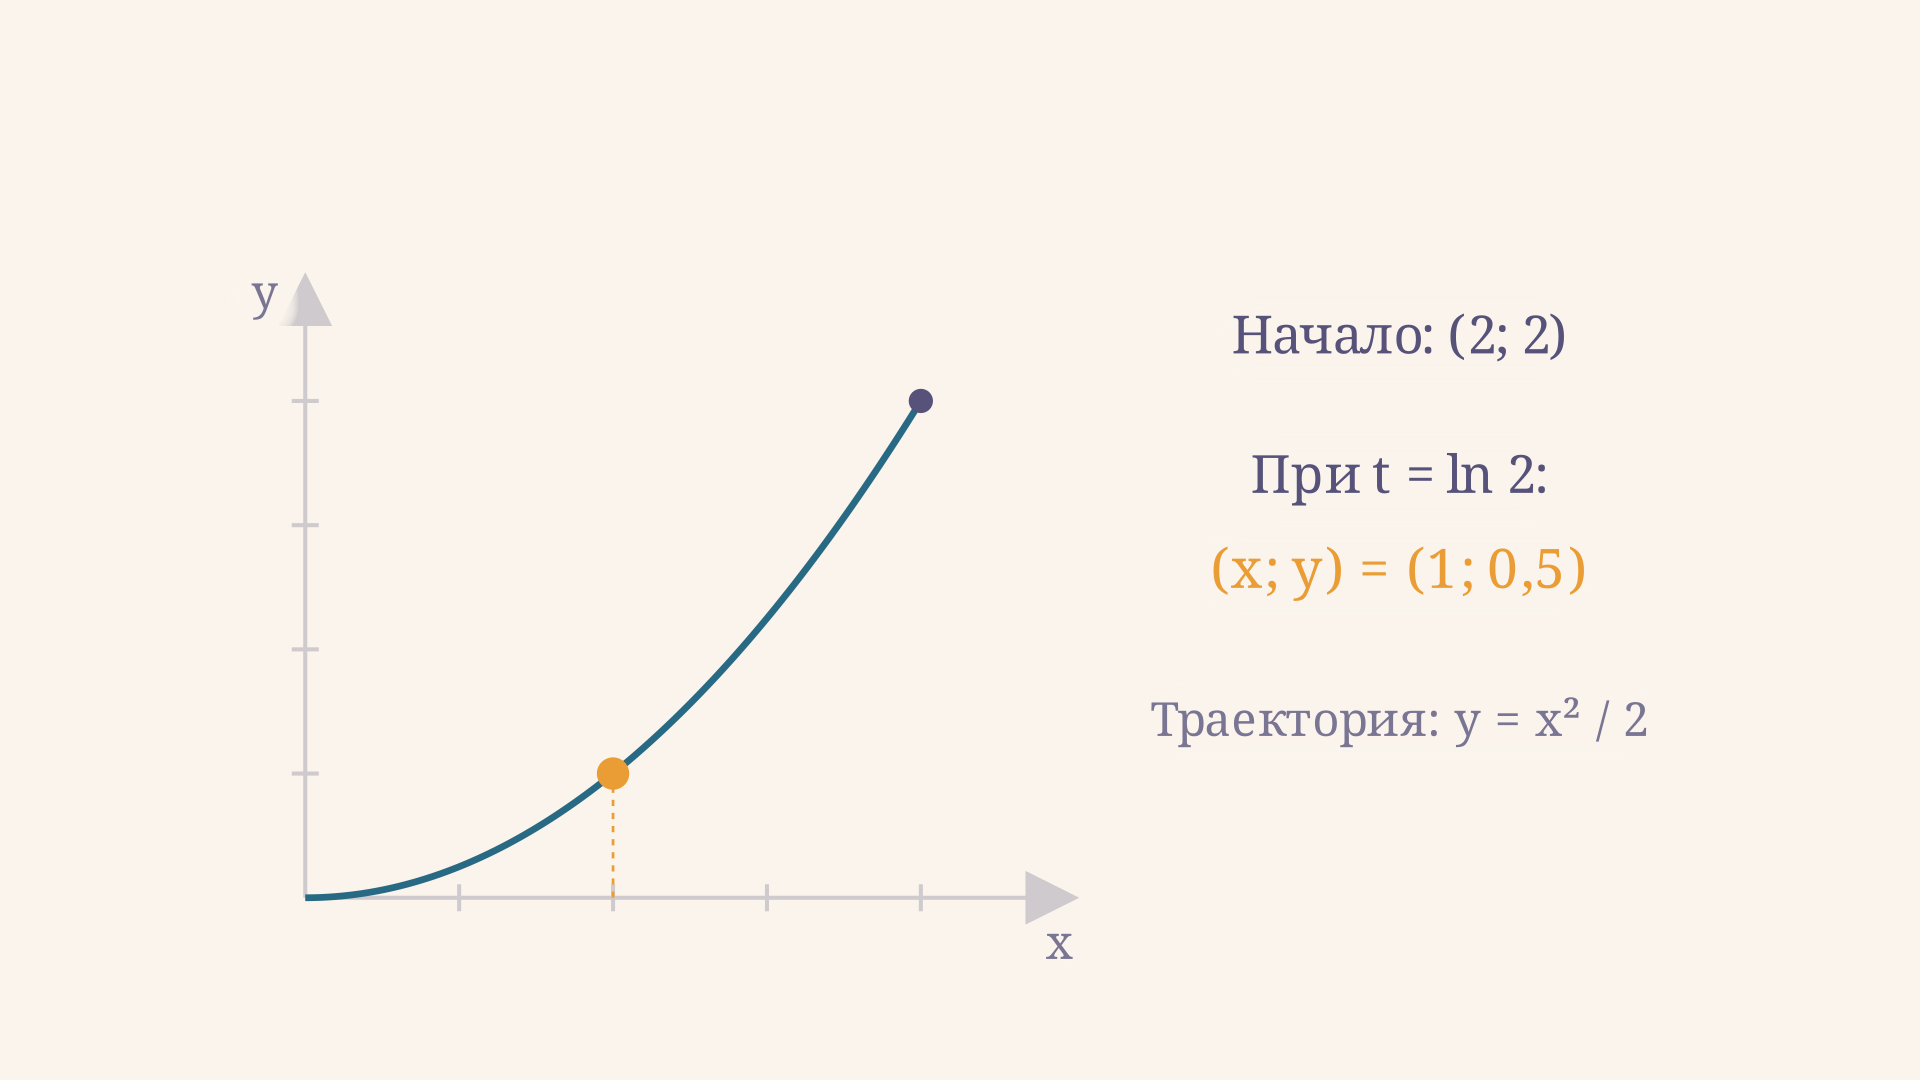
При другом положительном старте , решение становится , , а траектория - . Поэтому изменение начального в калькуляторе выбирает другую кривую, тогда как ползунок перемещает точку вдоль выбранной. График показывает только отрезок от до ; продолжение к равновесию следует из формул, а не из одного нарисованного отрезка.
В этой задаче фазовая кривая позволяет сравнить скорости уменьшения координат. Когда первая координата уменьшается вдвое относительно старта, вторая уменьшается в четыре раза: показатель её экспоненты вдвое больше. Однако по форме кривой без знания исходного закона нельзя восстановить абсолютный масштаб времени. Если умножить обе правые части на одно положительное число, направления останутся прежними и геометрические траектории не изменятся, но движение по ним станет быстрее. При отрицательном множителе направление, напротив, обратится. Поэтому рядом с рисунком полезно всегда сохранять исходные уравнения и начальные данные.
Как найти и исследовать равновесие
Равновесие - состояние , в котором . Постоянная функция является решением. Для пары уравнений нужно одновременно решить и . Нуль только одной производной означает лишь отсутствие движения по соответствующей координате в данный момент.
В нашем примере условия и дают единственную точку . Матрица коэффициентов и её собственные значения равны
Обе компоненты любого решения стремятся к нулю при ; равновесие линейной системы - асимптотически устойчивый узел. Это сильнее простого утверждения о близости: достаточно близкие состояния остаются близкими и дополнительно стремятся к равновесию. Для данной линейной системы с такими коэффициентами сходимость выполняется при любых конечных начальных значениях, не только возле нуля.
Для нелинейной системы находят матрицу Якоби в каждом равновесии. Если все её собственные значения имеют отрицательные вещественные части, равновесие локально асимптотически устойчиво; наличие собственного значения с положительной вещественной частью означает неустойчивость. При нулевых вещественных частях одной линеаризации в общем случае недостаточно. Так локальный расчёт не подменяет исследование всей области состояний.
Как исследовать систему по шагам
- Запишите состояние и область модели. Укажите независимую переменную, единицы и допустимые значения координат. Различайте переменные состояния и постоянные параметры.
- Проверьте автономность. В правых частях не должно быть явного ; зависимость и от времени сама по себе не мешает автономности.
- Найдите равновесия. Приравняйте к нулю все правые части одновременно и проверьте, принадлежат ли найденные точки области модели.
- Исследуйте поведение рядом с ними. Для линейной системы используйте собственные значения матрицы; для нелинейной сначала вычислите якобиан и проверьте, применим ли вывод по линеаризации.
- Учтите начальные данные. Найдите явное или численное решение и обозначьте направление по возрастанию времени. При численном счёте проверяйте точность и интервал, а также не выходите за пределы допустимой области.
Если удаётся исключить время делением , формула применима лишь там, где . Точки с исследуют по исходной системе, иначе можно потерять часть картины. Когда требуется получить само решение линейной системы по начальным условиям, полезен также операционный метод для систем; его аппарат отдельно разбирается в статье про преобразование Лапласа.
Посмотрим, почему выбор начальных условий важен и для нелинейной системы. В примере из формы задачи , равновесия находятся при одновременном обращении обеих правых частей в ноль: это и . Якобиан имеет диагональные элементы и . В первой точке собственные значения равны и , поэтому это седло. Во второй они равны и : равновесие локально асимптотически устойчиво. Один и тот же закон здесь допускает разные типы поведения вблизи разных состояний.
Кроме того, достаточно гладкое поле обеспечивает единственность локального решения, но само по себе не гарантирует существования на всей временной оси. Например, решение с положительным начальным значением становится неограниченным за конечное время. При выводе о пределе важно сначала убедиться, что рассматриваемое решение существует на нужном промежутке.
Можно ли сделать неавтономную систему автономной
Да, если включить время в расширенное состояние. Например, систему , можно переписать, введя :
В новых правых частях независимое время явно не фигурирует. Начальное условие для фиксирует исходный момент: при старте в выбирают . Цена преобразования - дополнительная координата. В трёхмерном пространстве две траектории не пересекаются при единственности решения, но их проекции на плоскость могут пересечься: значения в этих точках различны.
Добавление переменной не делает внешнее воздействие постоянным и не отменяет его влияния. В моделировании полезно различать внутренние и задаваемые извне величины; смежное различие обсуждается в статье про эндогенные и экзогенные переменные. Автономность и линейность - тоже разные признаки: автономно, но нелинейно. А уравнение в полных дифференциалах относится к другому способу записи и решения, поэтому одно название не заменяет проверку другого свойства.
Частые ошибки
- Считать систему неавтономной только потому, что её решение зависит от : проверяют явное вхождение времени в правые части.
- Называть равновесием точку, где обнулилась лишь одна производная, не проверив остальные.
- Считать все начальные состояния одной траекторией или читать ось как ось времени.
- Делить на при и без проверки переносить локальные выводы линеаризации на всю область.
FAQ
Обязательно ли автономная система линейна?
Нет. Например, не содержит времени явно, но нелинейно по . Системы могут содержать такие нелинейные функции нескольких координат.
Почему сдвиг решения по времени остаётся решением?
Скорость определяется состоянием, а не абсолютным временем. После подстановки получается та же правая часть, если оба выражения рассматриваются на соответствующих интервалах определения.
Всегда ли равновесие устойчиво?
Нет. Например, для , точка является седлом: вдоль оси малое ненулевое возмущение растёт. Одного нахождения равновесия недостаточно для вывода об устойчивости.
Коротко
Автономная система задаёт скорость через текущее состояние без явного времени. Чтобы её исследовать, находят равновесия, проверяют устойчивость и рассматривают решения с выбранными начальными условиями. Сдвиг времени сохраняет закон движения, а фазовая траектория показывает состояния, которые проходит решение.
Читайте также
Принцип начальных размеров в сопромате
Принцип начальных размеров в сопротивлении материалов: как составлять равновесие по исходной схеме, когда учитывать смещение и почему появляется момент второго порядка.
Фундаментальная система решений линейного уравнения
Что такое фундаментальная система решений линейного однородного ОДУ, как проверить её вронскианом и построить общее решение по начальным условиям на примере.
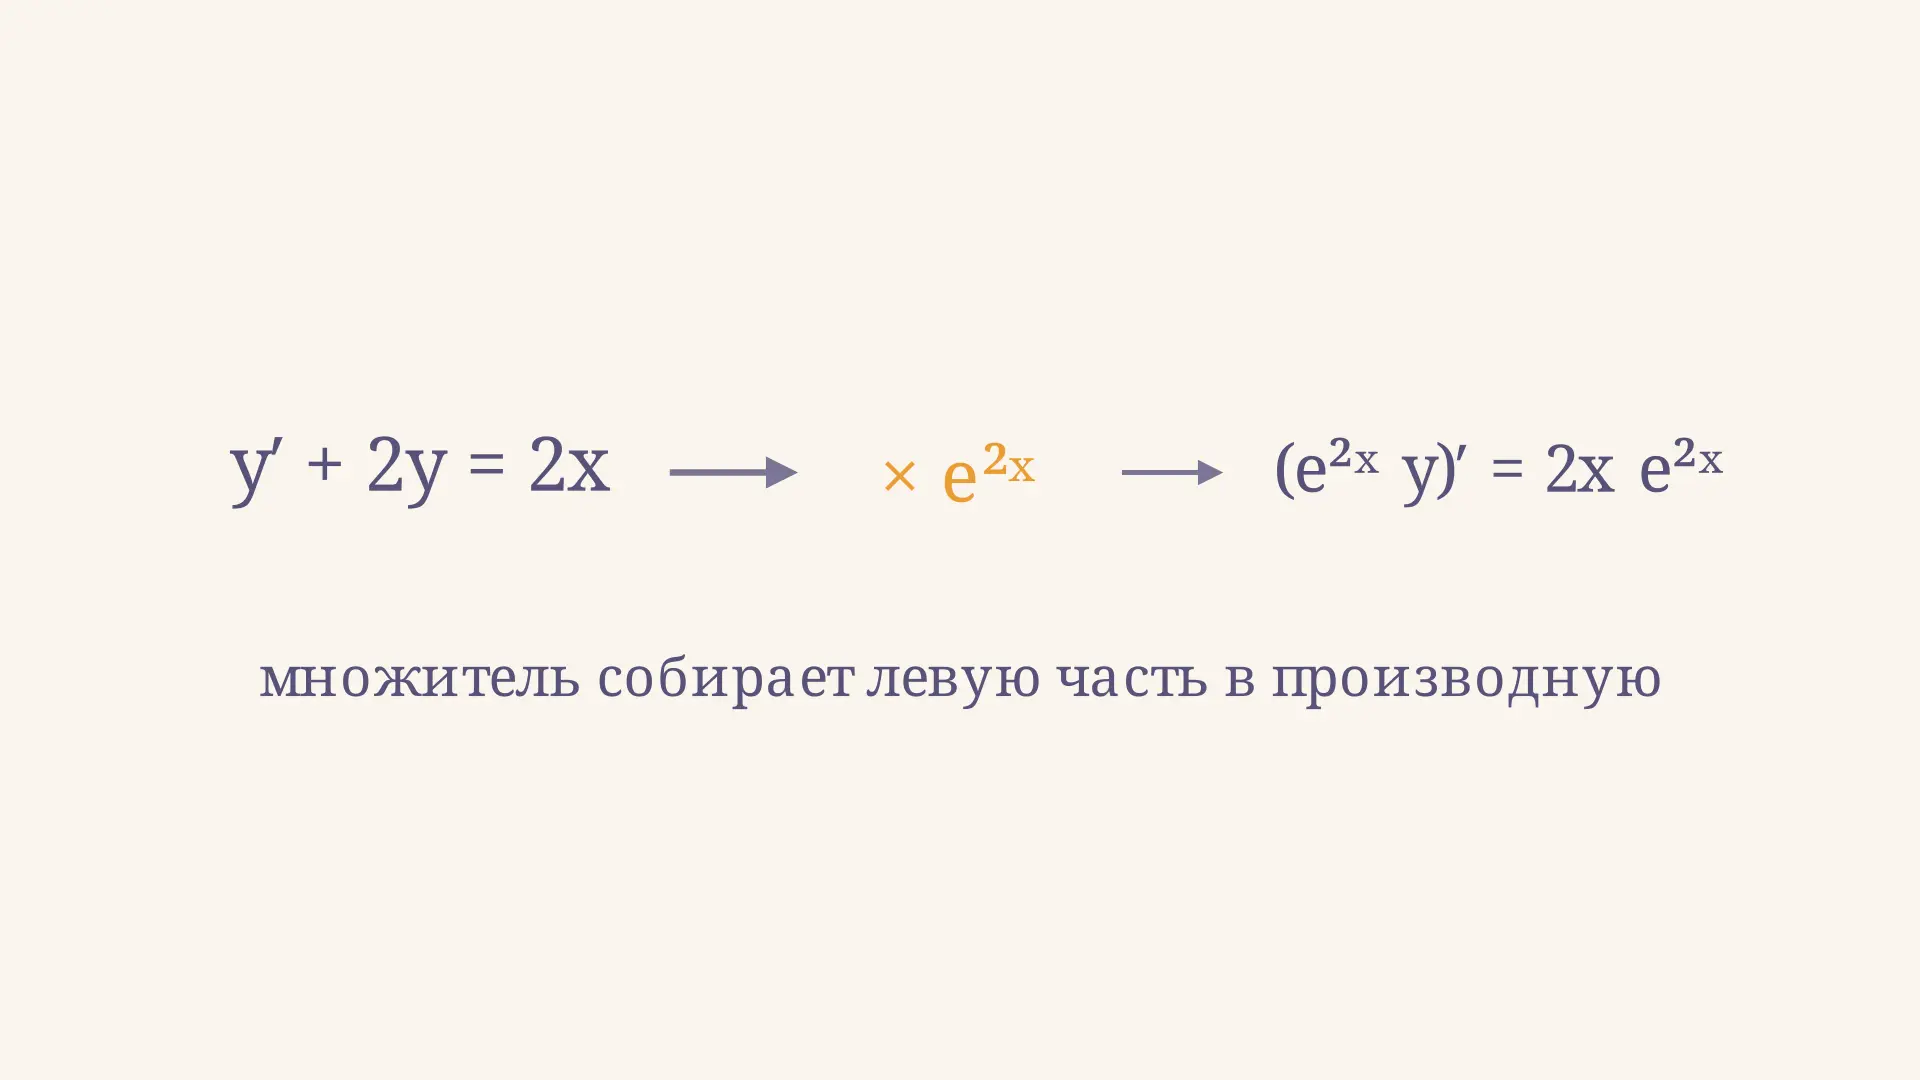
Интегрирующий множитель дифференциального уравнения
Как найти интегрирующий множитель линейного дифференциального уравнения, вывести формулу и проверить решение: алгоритм, пример с начальным условием и калькулятор.
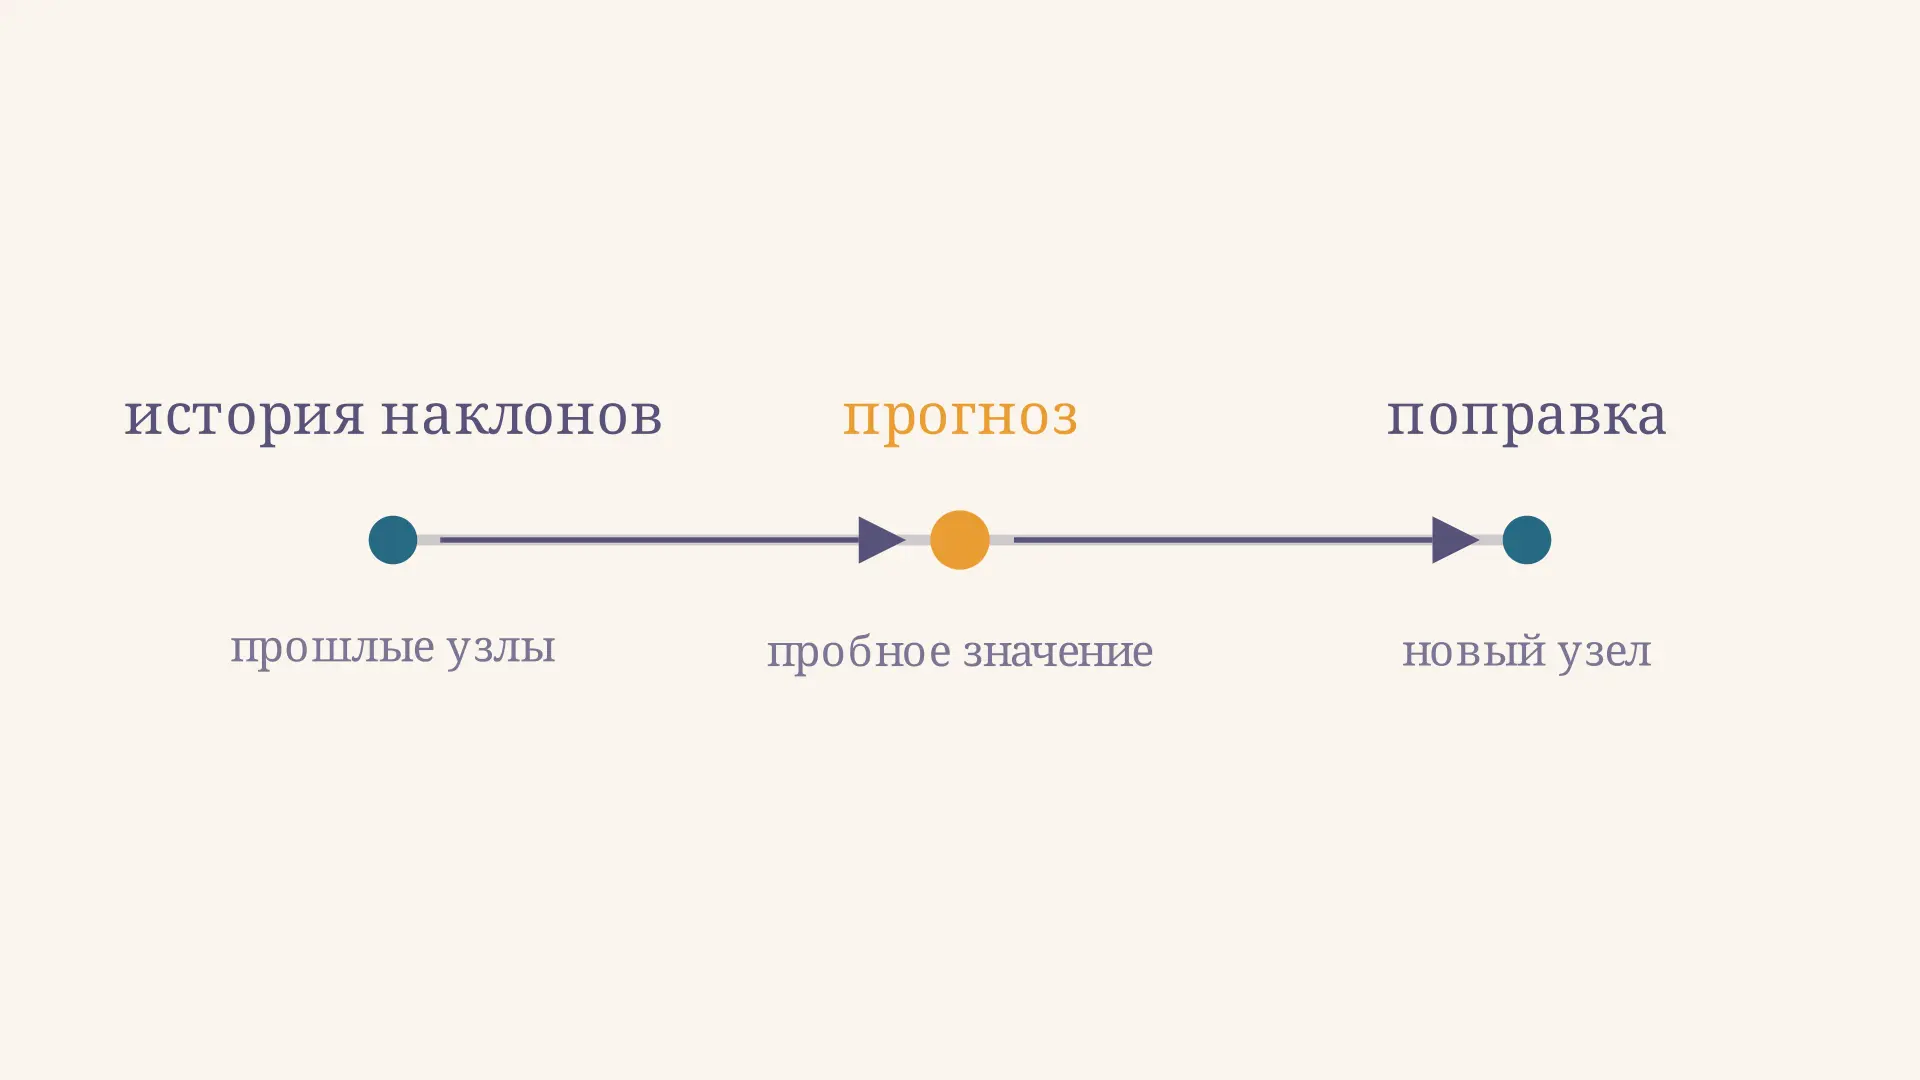
Метод предиктор-корректор: прогноз и поправка
Метод предиктор-корректор для задачи Коши: формулы прогноза и поправки, подробный пример пары Адамса и трапеций, оценка ошибки, запуск и ограничения схемы.
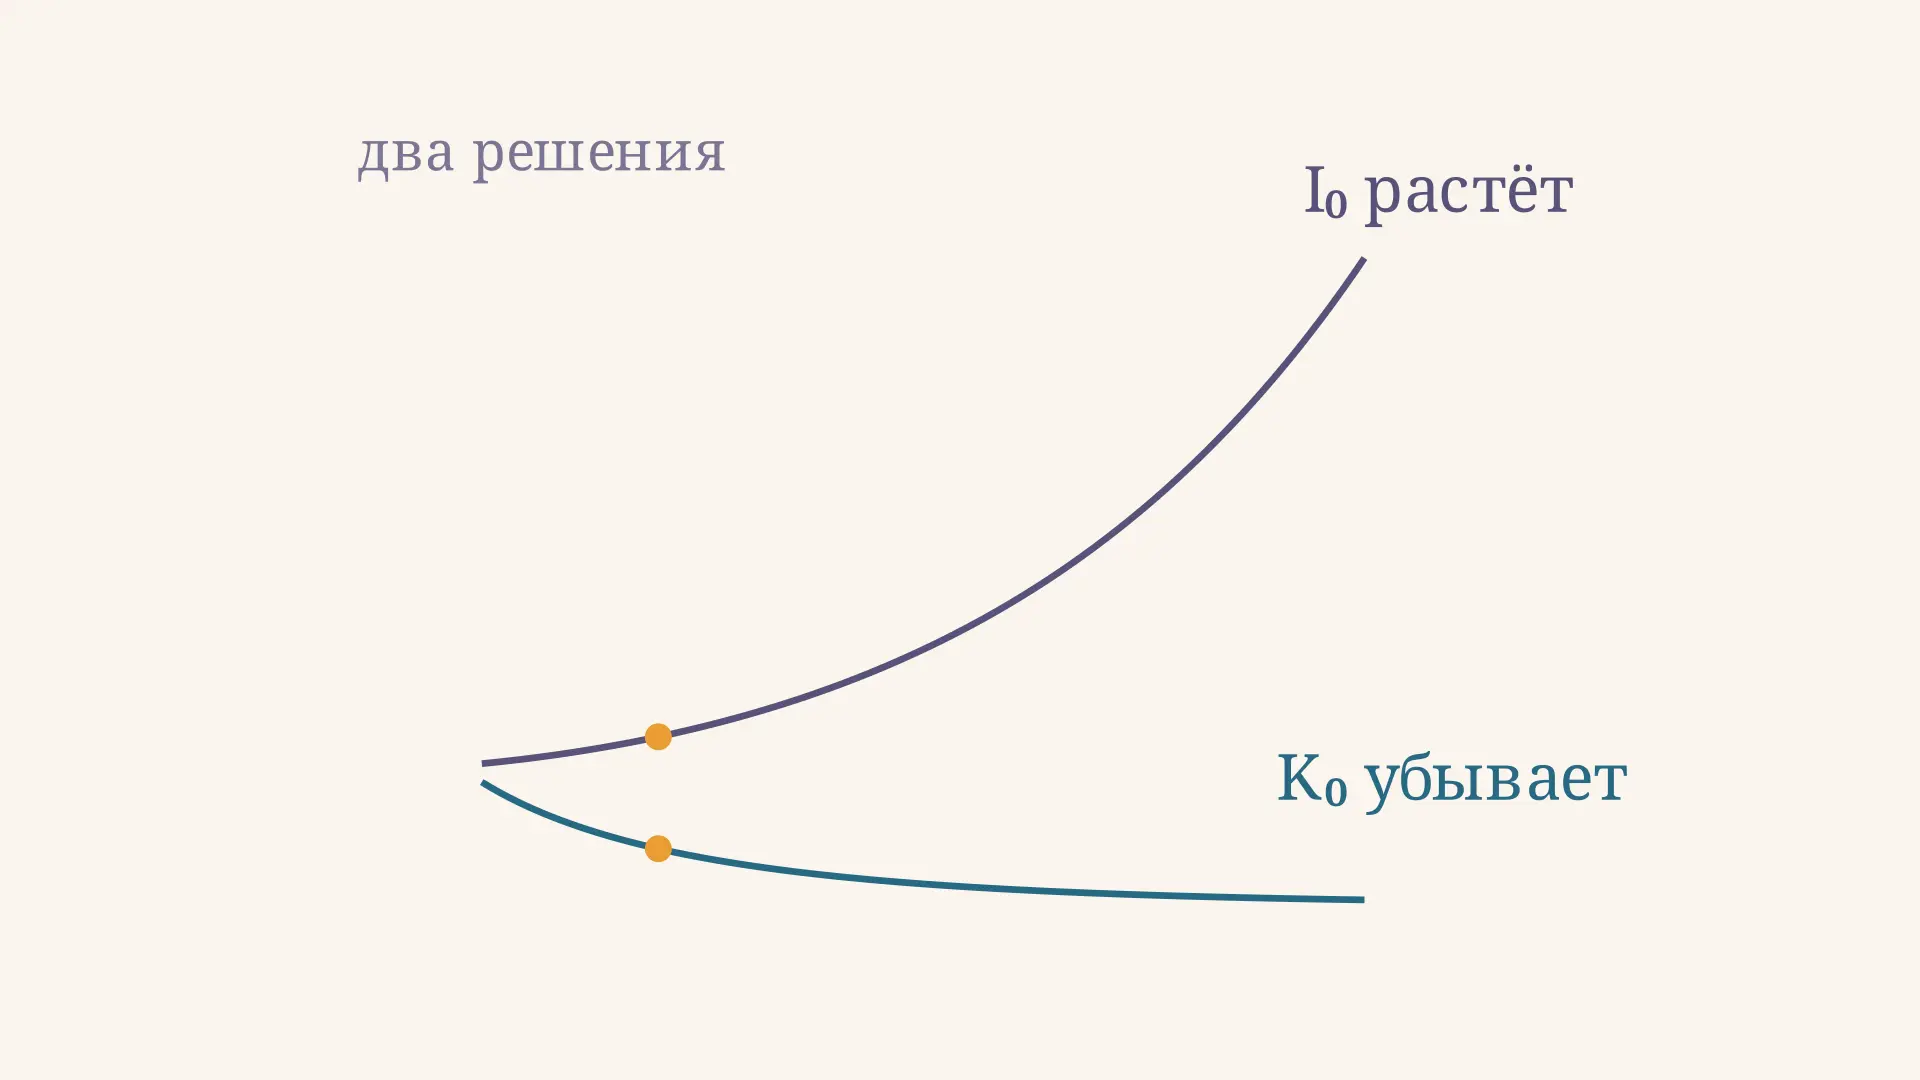
Модифицированные функции Бесселя: I и K
Модифицированные функции Бесселя I и K: уравнение, поведение у нуля и на бесконечности, выбор решения по граничным условиям и подробный пример для цилиндра.
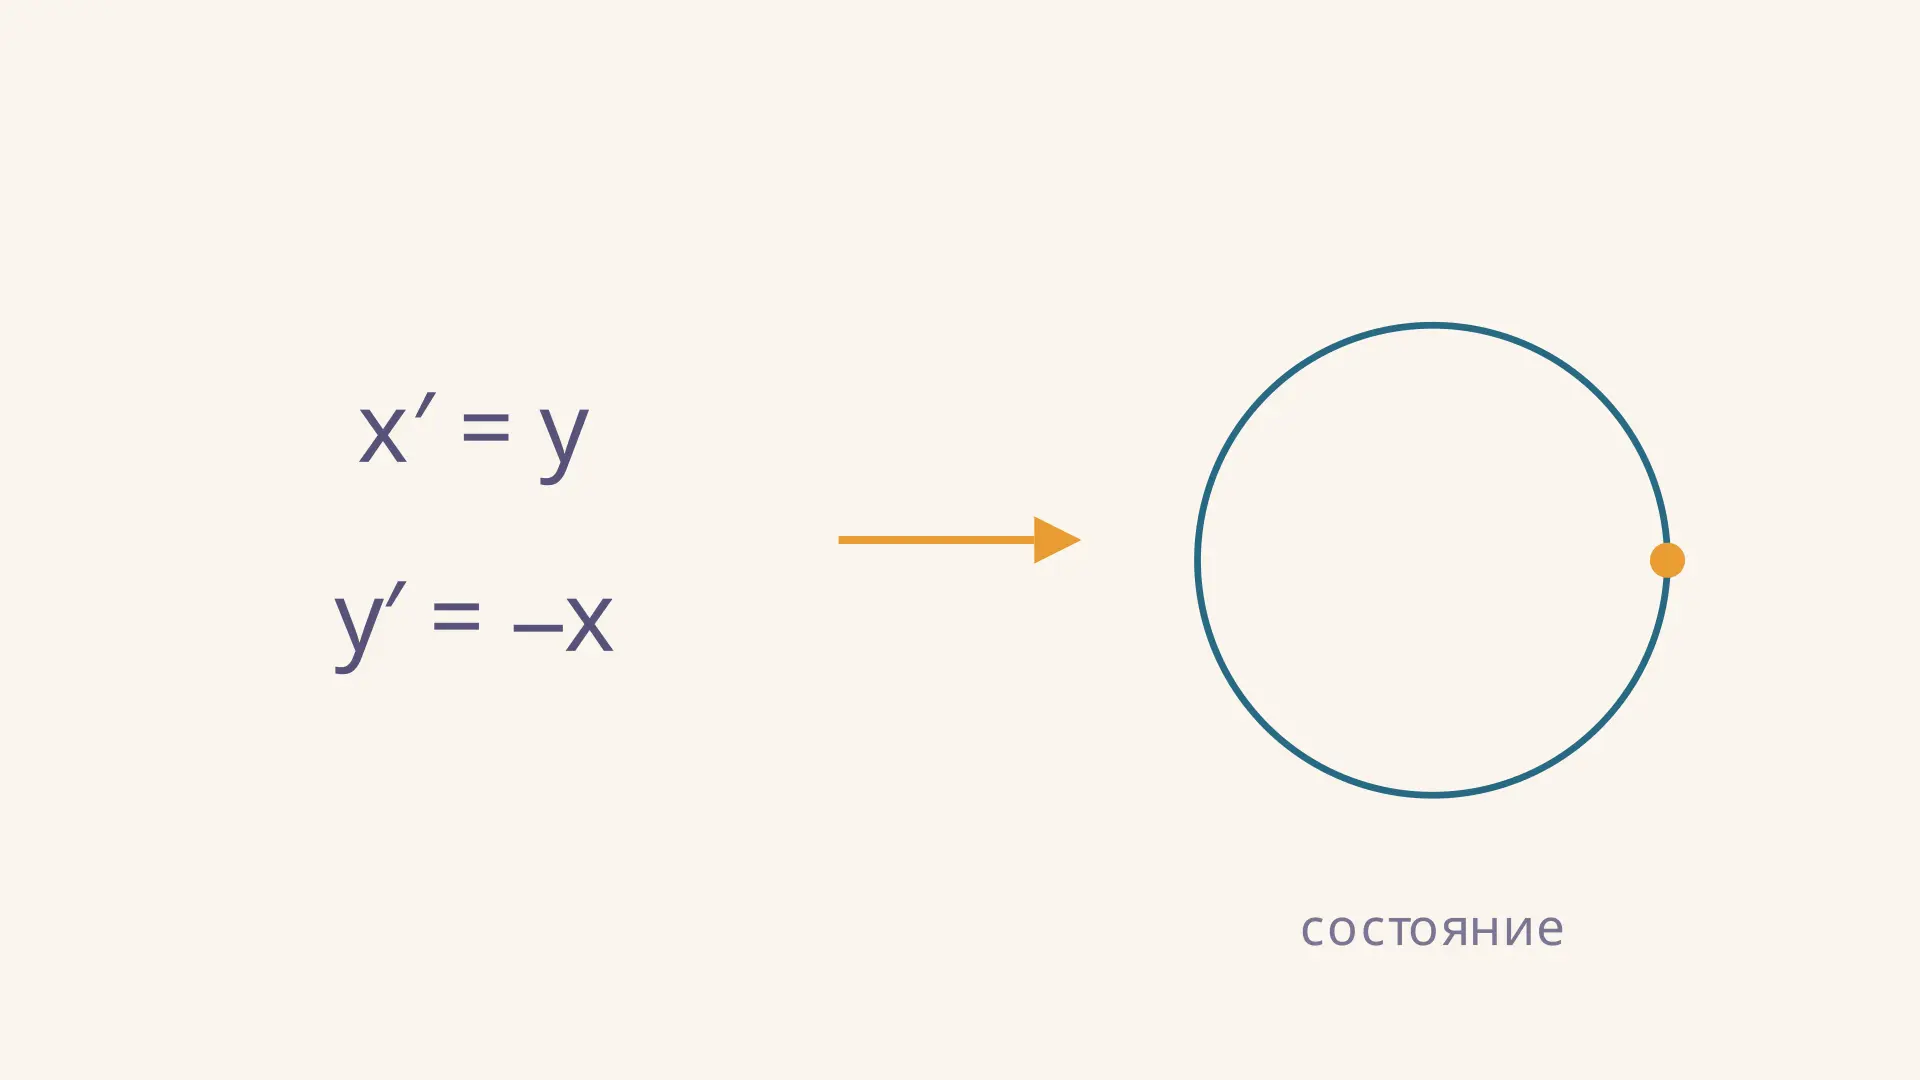
Нормальная система дифференциальных уравнений
Нормальная система дифференциальных уравнений: определение и приведение к первому порядку, задача Коши, начальные условия и подробный пример решения с проверкой.