Вращающийся трансформатор: устройство и расчёт угла
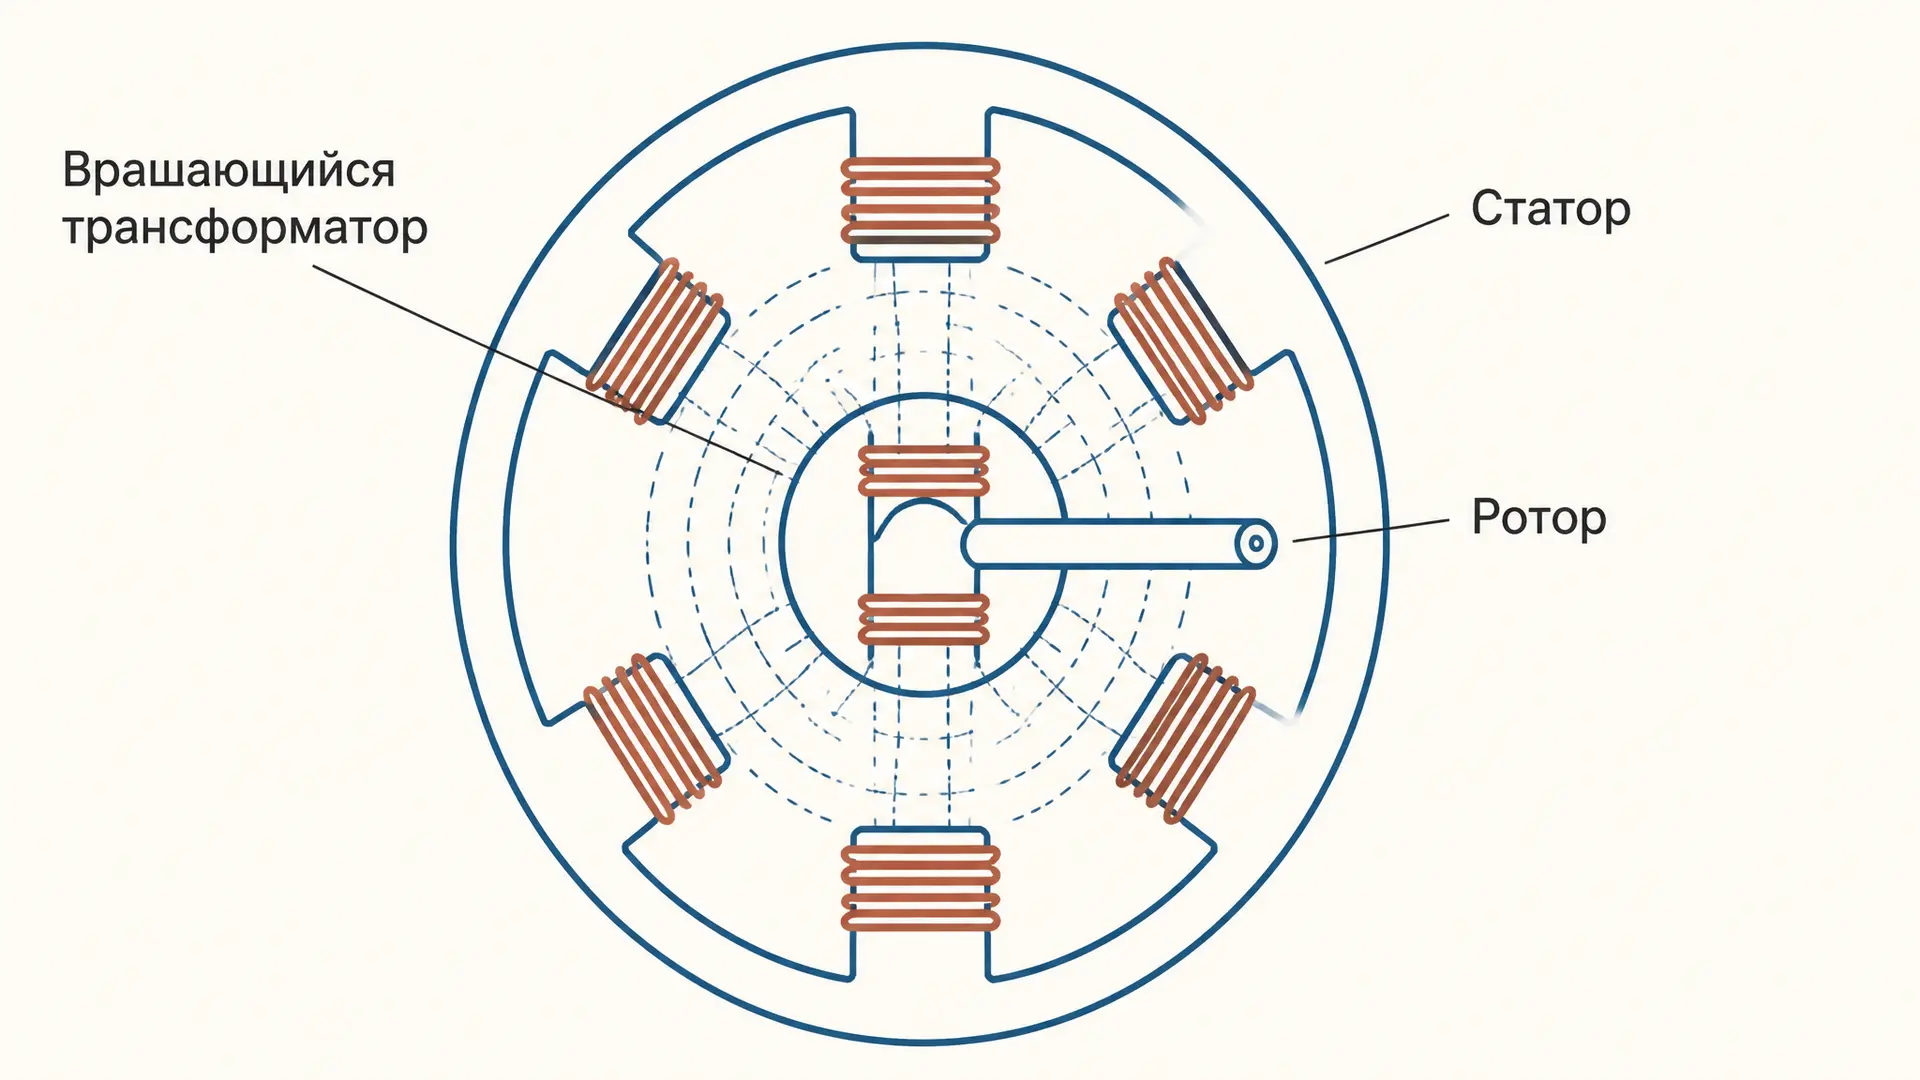
Вращающийся трансформатор - электромагнитная машина, в которой связь обмоток зависит от угла поворота ротора. В качестве датчика положения его часто называют резольвером. Он превращает положение вала в пару переменных электрических сигналов, по которым электроника определяет угол. Разберём устройство, идеальную модель и то, что нужно учесть при реальном измерении.
Из чего состоит датчик
Неподвижная часть называется статором, вращающаяся вместе с валом - ротором. На них размещают обмотки и магнитопровод. В рассматриваемой схеме одну обмотку ротора питают переменным напряжением, а две обмотки статора, магнитные оси которых расположены под прямым углом, служат выходными. У конкретного прибора назначение обмоток и способ подачи возбуждения нужно сверять с его документацией: встречаются и другие конструкции.
Переменный ток создаёт переменный магнитный поток. Он сцепляется с выходными обмотками и наводит в них напряжения. Когда вал поворачивается, меняется взаимная ориентация магнитных осей и, следовательно, связь каждой выходной обмотки с обмоткой возбуждения. Общую физику этого явления удобно повторить в статье о взаимной индукции двух катушек.
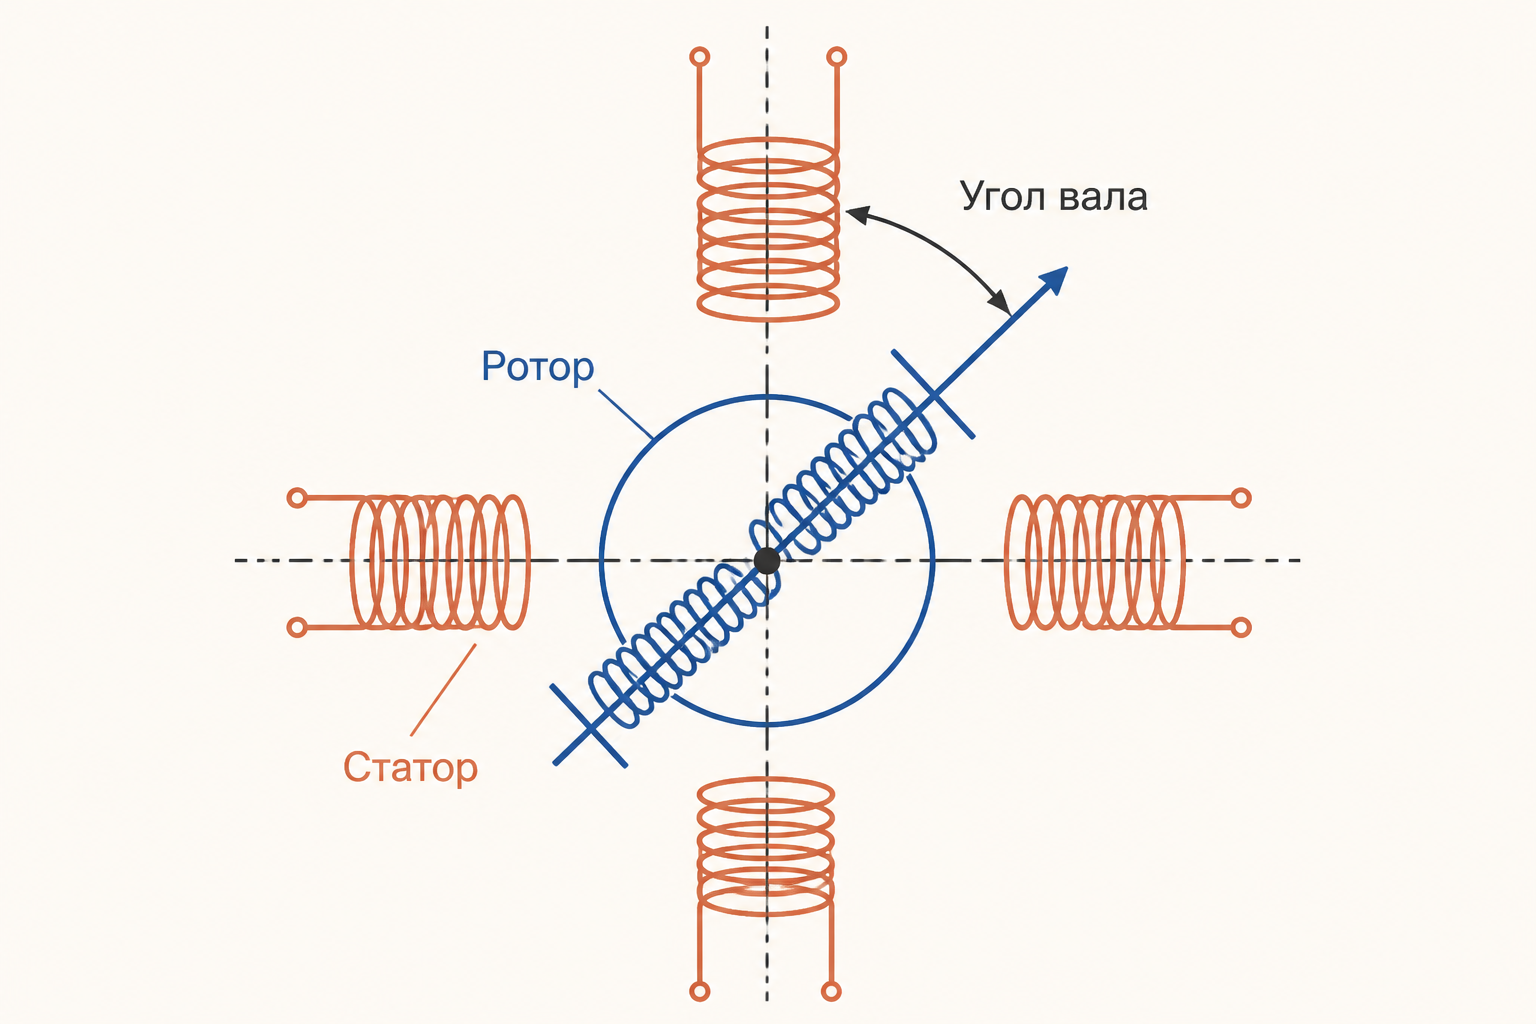
Принцип похож на обычный трансформатор, но здесь важна зависимость коэффициента связи от положения. Для обычной идеализированной схемы коэффициент трансформации связывают с числами витков; в датчике угла одного этого отношения недостаточно. Его выход меняется при повороте вала даже при неизменном питании.
Почему получаются синус и косинус
Пусть вал неподвижен, - его угол относительно выбранного нуля, а - амплитуда возбуждения. В идеальной модели с одной электрической парой полюсов и согласованным направлением осей:
Здесь - коэффициент передачи при максимальной связи, - угловая частота возбуждения. Такие соотношения приведены для резольвера, например, в техническом описании Analog Devices. Они являются моделью: схема выводов, коэффициент и полярность зависят от датчика.
Важно различать два изменения. Быстрое колебание задаёт питание; коэффициенты и определяются положением вала. При неподвижном роторе обе выходные величины всё равно переменные. Если угол отрицателен или находится в другой четверти, один из знаковых коэффициентов может быть отрицательным: это означает изменение фазы соответствующего сигнала относительно опорного.
Как из сигналов находят угол
Измерительная электроника сначала выделяет из двух переменных сигналов знаковые составляющие, привязанные к фазе возбуждения. Обозначим результаты и . В идеале , . Тогда
Функция учитывает знаки обоих аргументов и выбирает правильную четверть; результат при необходимости приводят к диапазону от до . Одного отношения недостаточно: одинаковый тангенс встречается у углов, различающихся на , а при нулевом обычное деление не определено.
Одинаковый общий множитель в идеальной модели не меняет угол. Однако потеря возбуждения оставляет оба сигнала нулевыми: тогда положение определить нельзя. Кроме того, измерение только модулей амплитуд уничтожает информацию о знаках. Как устроена цепочка возбуждения, обработки и преобразования, показано в материале Texas Instruments.
Преобразователь может получать составляющие не простым измерением пиков, а синхронным детектированием: он использует опорный сигнал возбуждения, чтобы отличить совпадение фазы от противофазы. Это позволяет сохранить знак даже тогда, когда обычный вольтметр показывает только положительное действующее значение. Реальные преобразователи применяют и следящие схемы, которые непрерывно оценивают положение. Выбор конкретного метода влияет на задержку и требования к сигналам, но не отменяет необходимости согласовать полярность каналов.
Результат следует понимать относительно установленного нуля, а не как универсальное абсолютное направление в пространстве. При монтаже корпус и вал имеют свои базовые положения; контроллеру нужно знать связь между нулём датчика и нулём механизма. Если эту связь изменить, численное показание сдвинется даже при исправных обмотках и неизменной геометрии самих сигналов.
Пример расчёта при 30 градусах
Пусть амплитуда возбуждения равна В, коэффициент , а угол вала . Это учебные, а не паспортные данные. Максимальный масштаб выхода составляет В. После синхронного выделения составляющих получаем:
Обратное преобразование даёт . Калькулятор выше показывает те же знаковые амплитуды для выбранного угла и график их зависимости от положения. Например, при синусная составляющая останется положительной, а косинусная станет отрицательной; именно знаки позволяют различить эти положения. Вольты здесь обозначают амплитуды, а не действующие значения. Если исходные данные заданы в действующих значениях, сравнивать и подставлять нужно величины одного типа.
Что изменяется в реальном приборе
Модель предполагает идеальные обмотки и одинаковые каналы измерения. На практике угол могут исказить различие коэффициентов усиления, смещение нуля, фазовые сдвиги, отклонение осей от квадратуры и гармоники. Ошибка механической установки также переносится в измеренный угол. Эти причины искажения перечислены в разборе Analog Devices.
Нагрев и потери в магнитопроводе тоже относятся к работе электромагнитного устройства; отдельно рассмотрен расчёт потерь холостого хода трансформатора. Его численный пример не является расчётом резольвера.
Поэтому при выборе датчика проверяют диапазоны температуры, частоту и напряжение возбуждения, коэффициент передачи, точность, нагрузку выходов и допустимую скорость в паспорте конкретной модели. Для подключения важны также маркировка выводов, экранирование и входные характеристики преобразователя. Сам по себе красивый график синуса не подтверждает точность собранной системы: её нужно проверять и калибровать вместе с электроникой.
У многополюсной конструкции электрический угол может проходить несколько периодов за механический оборот. В общем случае с учётом выбранного нуля, где - число электрических периодов на оборот. Тогда один только электрический угол неоднозначно задаёт положение в пределах оборота; для разрешения неоднозначности требуется дополнительная информация. В нашем примере .
Как проверяют измерительную цепь
Начинают с паспорта: находят пары выводов возбуждения и выходов, их допустимые напряжения и коэффициент передачи. На схеме отмечают, относительно какого конца каждой обмотки задан знак. Затем подключают согласованный источник переменного сигнала и входы преобразователя. Распиновку нельзя выводить только по цвету проводов или по обозначениям другого изделия: ошибка полярности меняет направление отсчёта или положение нуля.
Для учебной проверки фиксируют вал в нескольких известных положениях и наблюдают оба канала относительно опорного сигнала. Вблизи выбранного нуля один канал должен проходить через ноль, а другой быть близким к максимуму; после поворота на четверть электрического периода их роли меняются. При этом осциллограф показывает несущую, поэтому сравнивают не только величину, но и фазу. Направление изменения угла проверяют отдельным поворотом вала: перестановка выводов способна обратить направление отсчёта.
Если показания систематически смещены, проверяют механический ноль и настройки преобразователя. Если ошибка меняется по мере вращения, полезно искать разницу усилений и другие искажения каналов. Обрыв, короткое замыкание и пропадание возбуждения требуют диагностики самой цепи; результат вычисления угла при неисправных сигналах не следует считать достоверным. Это последовательность для понимания принципа, а конкретную методику испытаний задаёт документация оборудования.
Где применяют и чем отличается от энкодера
Резольвер используют для обратной связи по положению и скорости в электроприводах, в том числе в тяговых и промышленных системах. Контроллеру важно знать положение ротора двигателя, чтобы правильно управлять токами. Общий контекст работы привода можно сопоставить с механической характеристикой асинхронного двигателя.
Оптический энкодер определяет положение по оптической шкале, а резольвер - по электромагнитной связи. Выбор зависит от среды, точности, интерфейса и всей измерительной цепи. Резольверу нужна электроника возбуждения и обработки; зато сам принцип не требует оптического считывания шкалы. Скорость получают по изменению угла во времени или непосредственно в преобразователе, но шум и задержка обработки влияют на результат.
Частые ошибки
- Считать выход постоянным напряжением. При неподвижном валу постоянны знаковые коэффициенты, а несущая продолжает колебаться.
- Применять арктангенс без знаков каналов. Отношение не определяет четверть; нужны фазочувствительное выделение и .
- Подставлять амплитудное и действующее напряжения вместе. Выберите единый способ задания напряжений для всех расчётов.
- Принимать идеальный угол за результат измерения. Паспортные погрешности, кабель и обработка влияют на реальную систему.
FAQ
Работает ли датчик при остановленном вале?
Да, если на обмотку подано подходящее переменное возбуждение: положение влияет на связь обмоток независимо от скорости вращения.
Зачем нужны два выходных канала?
Их знаковые синусная и косинусная составляющие позволяют определить четверть и восстановить угол на полном электрическом периоде. Один синус сам по себе даёт неоднозначность.
Можно ли подать на обмотку постоянное напряжение?
Для описанного непрерывного измерения нужно переменное возбуждение: постоянный ток после переходного процесса не создаёт нужного переменного потока. Параметры питания берут из документации прибора.
Коротко
Вращающийся трансформатор использует зависимость магнитной связи обмоток от угла. Два выходных сигнала после фазочувствительной обработки дают знаковые синусную и косинусную составляющие; по ним находят электрический угол. Для реального измерения учитывают число периодов на оборот, подключение и погрешности всей системы.
Читайте также
Генератор параллельного возбуждения и самовозбуждение
Как самовозбуждается генератор постоянного тока: остаточный поток, условия нарастания напряжения, рабочая точка и расчёт учебного примера на холостом ходу.
Обмоточный коэффициент: формула и расчёт
Как рассчитать обмоточный коэффициент электрической машины через распределение и шаг катушки, учесть высшие гармоники и найти действующее значение ЭДС фазы на численном примере.
Внешняя характеристика трансформатора: расчёт
Как построить внешнюю характеристику трансформатора, рассчитать изменение вторичного напряжения под нагрузкой и учесть коэффициент мощности на числовом примере.
Воздушный трансформатор: устройство и расчёт ЭДС
Как работает воздушный трансформатор без ферромагнитного сердечника, от чего зависит связь катушек и как рассчитать ЭДС вторичной обмотки на холостом ходу.
Задачи на магнитный поток через контур с решениями
Как решать задачи на магнитный поток через контур: выбор угла к нормали, перевод единиц, расчёт для рамки и катушки, обратная задача и средняя ЭДС индукции.
Механическая характеристика асинхронного двигателя: график
Разбираем построение механической характеристики асинхронного двигателя: формулу Клосса, критическое скольжение, максимальный и пусковой момент, устойчивую и неустойчивую ветви кривой n(M).