Трилатерация: как найти точку по расстояниям
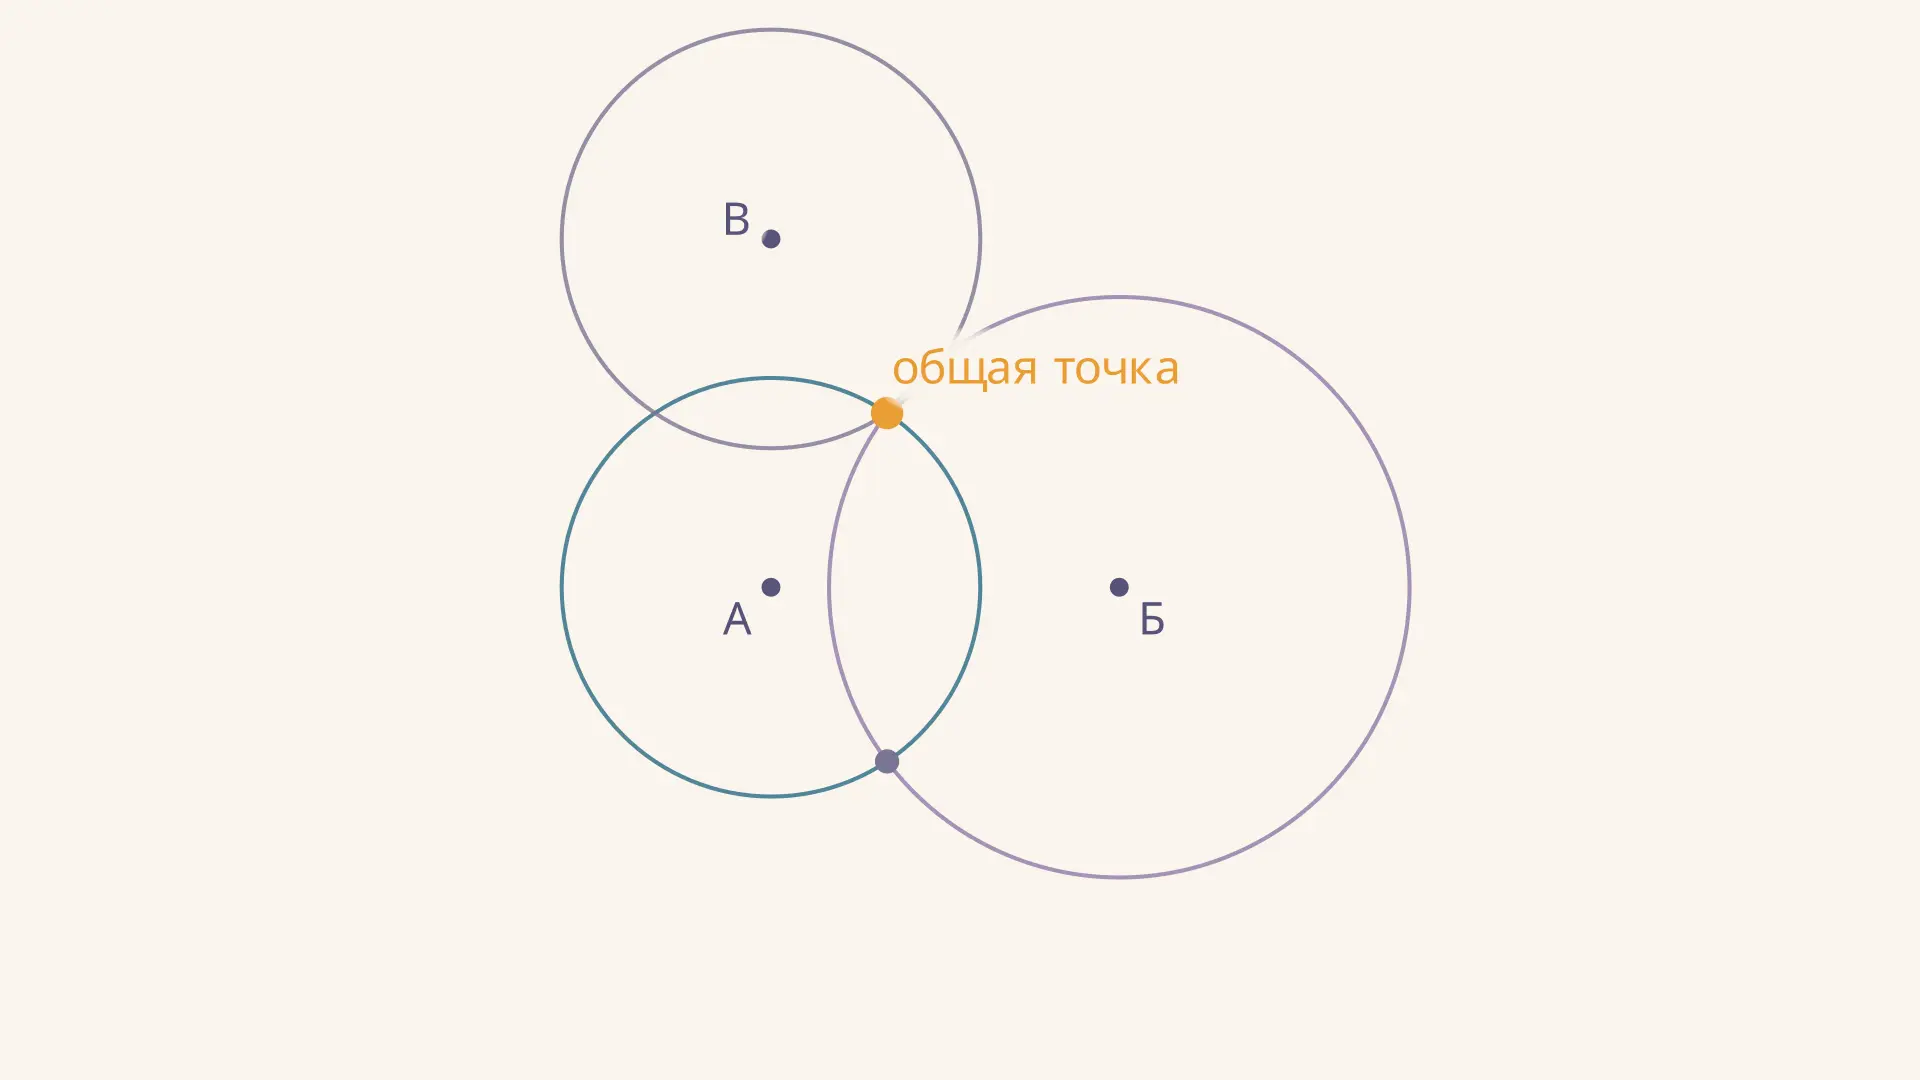
Трилатерация - способ определить положение неизвестной точки по расстояниям до точек с известными координатами. Одно расстояние задаёт окружность возможных положений на плоскости, второе обычно оставляет два кандидата, а третье помогает выбрать нужный. Такой принцип используют при геодезических измерениях и в моделях радионавигации. В калькуляторе можно переместить учебную точку и увидеть, как меняются три расстояния и их общая точка. Модель предполагает точные измерения и плоскую систему координат.
От расстояния к положению
Представьте, что неизвестная точка находится на расстоянии 5 м от маяка. Без дополнительной информации она может быть где угодно на окружности радиусом 5 м с центром в маяке. Это не заполненный круг: точки внутри него находятся ближе, чем на 5 м. Чтобы построить ограничение, нужны и координаты маяка, и измеренная дальность.
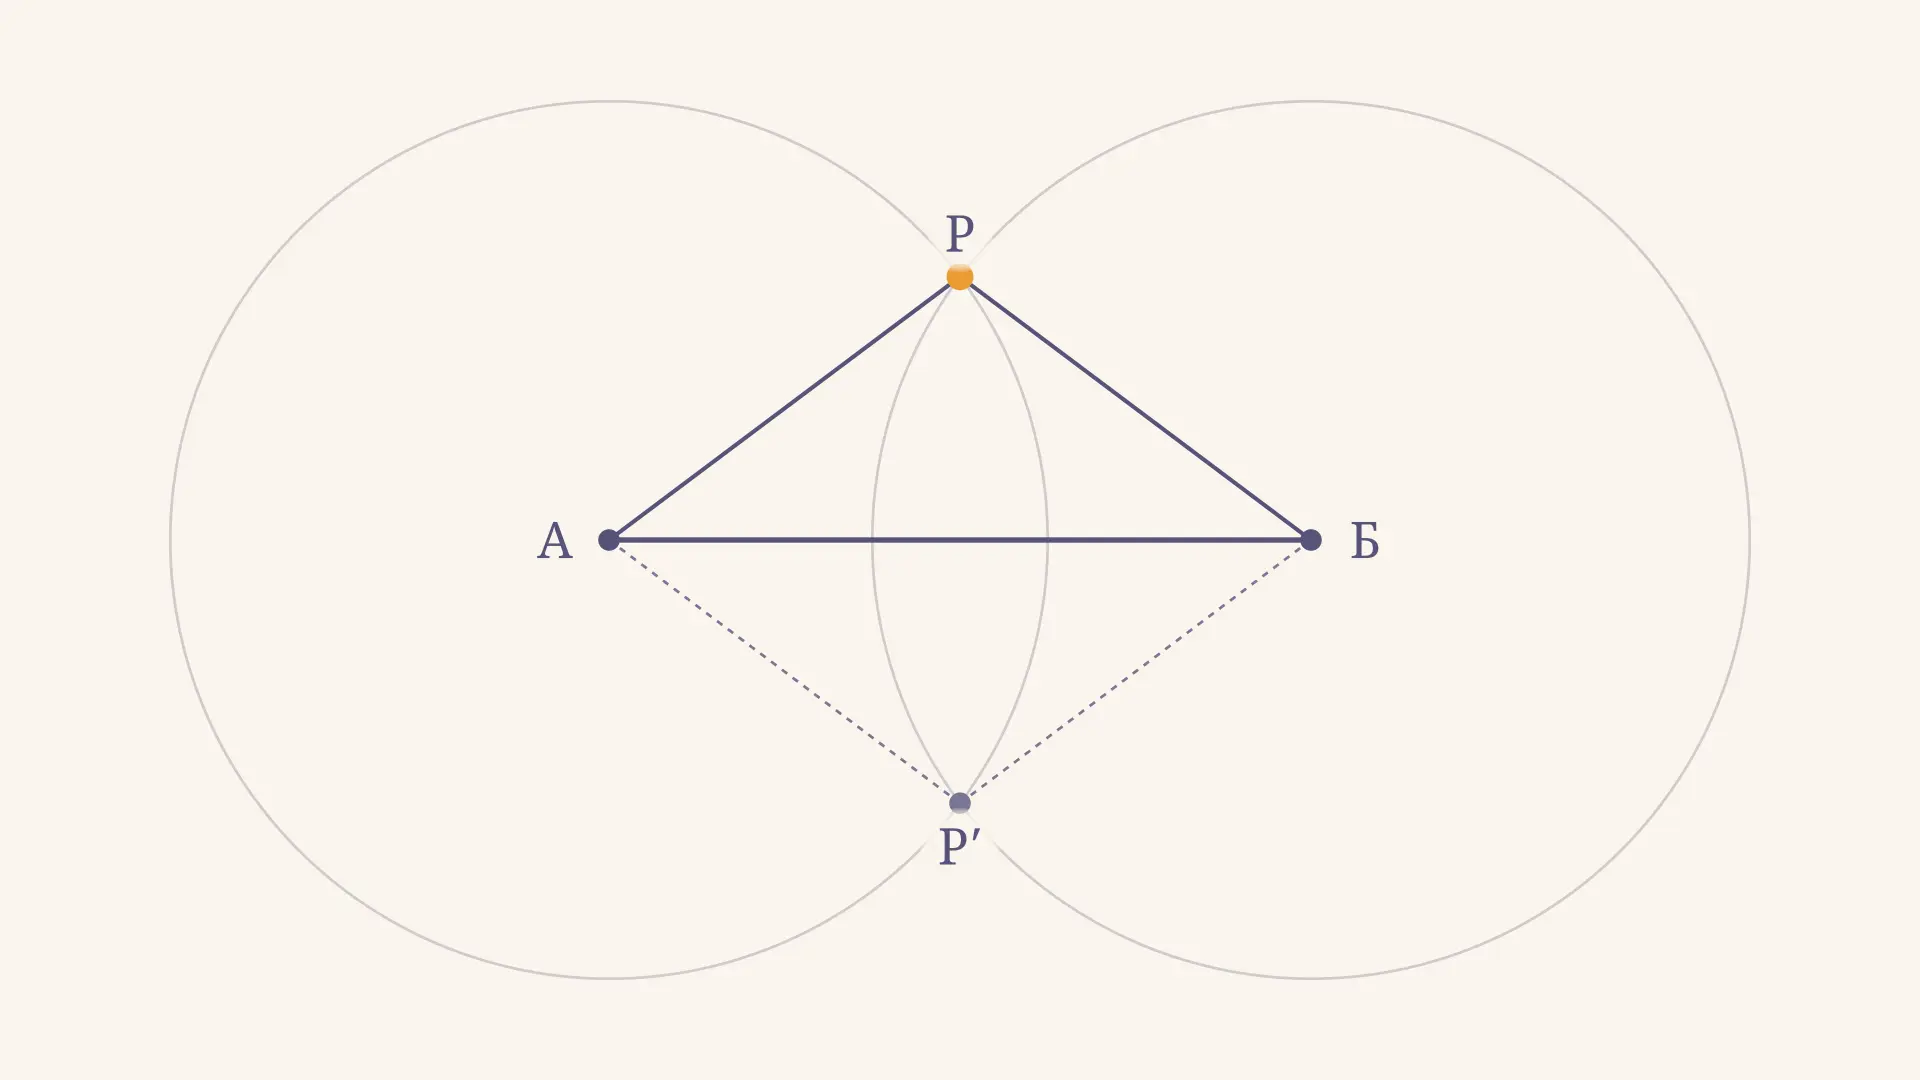
Второй маяк даёт ещё одну окружность. Если окружности пересекаются в двух точках, оба положения согласуются с первыми двумя измерениями. Третья окружность при согласованных точных данных проходит через искомую точку и, если её центр не лежит на прямой двух первых центров, исключает зеркального кандидата.
Это рассуждение относится к плоской задаче. В пространстве фиксированное расстояние задаёт сферу, а не окружность. Если известна дополнительная информация, например сторона от базовой линии или высота объекта, она тоже может снять неоднозначность. Без указания таких условий заранее отбрасывать один из кандидатов нельзя.
Уравнения трёх окружностей
Пусть опорная точка имеет координаты , расстояние до неё равно , а искомая точка - . По теореме Пифагора каждое измерение задаёт уравнение
Левая часть - квадрат расстояния между двумя точками; тот же расчёт применяется в формуле длины вектора через координаты. Для трёх измерений получаем три таких уравнения. Их совместное решение должно удовлетворять каждому, а единицы координат и расстояний должны совпадать.
Для вычисления удобно вычесть первое уравнение из остальных. Квадраты и исчезнут, останутся два линейных уравнения:
Если опорные точки не лежат на одной прямой, определитель этой системы не равен нулю и линейная система имеет единственное решение. Её можно решить подстановкой или, например, применить правило Крамера. Но после вычитания обязательно проверяйте исходные уравнения: решение разностной системы само по себе ещё не гарантирует, что все исходные окружности через него проходят.
Пример с тремя опорными точками
Возьмём координаты в метрах: , , . Точные расстояния до искомой точки равны м, м и м. Первое расстояние приблизительно равно 3,61 м; в промежуточных вычислениях оставим корень, чтобы округление не внесло расхождений.
Запишем систему:
Вычтем первое уравнение из второго: , поэтому . Вычитая первое из третьего, получаем , то есть . Теперь проверим исходные расстояния: до получаем , до - , до - м. Все три условия выполнены, значит, решение - м.
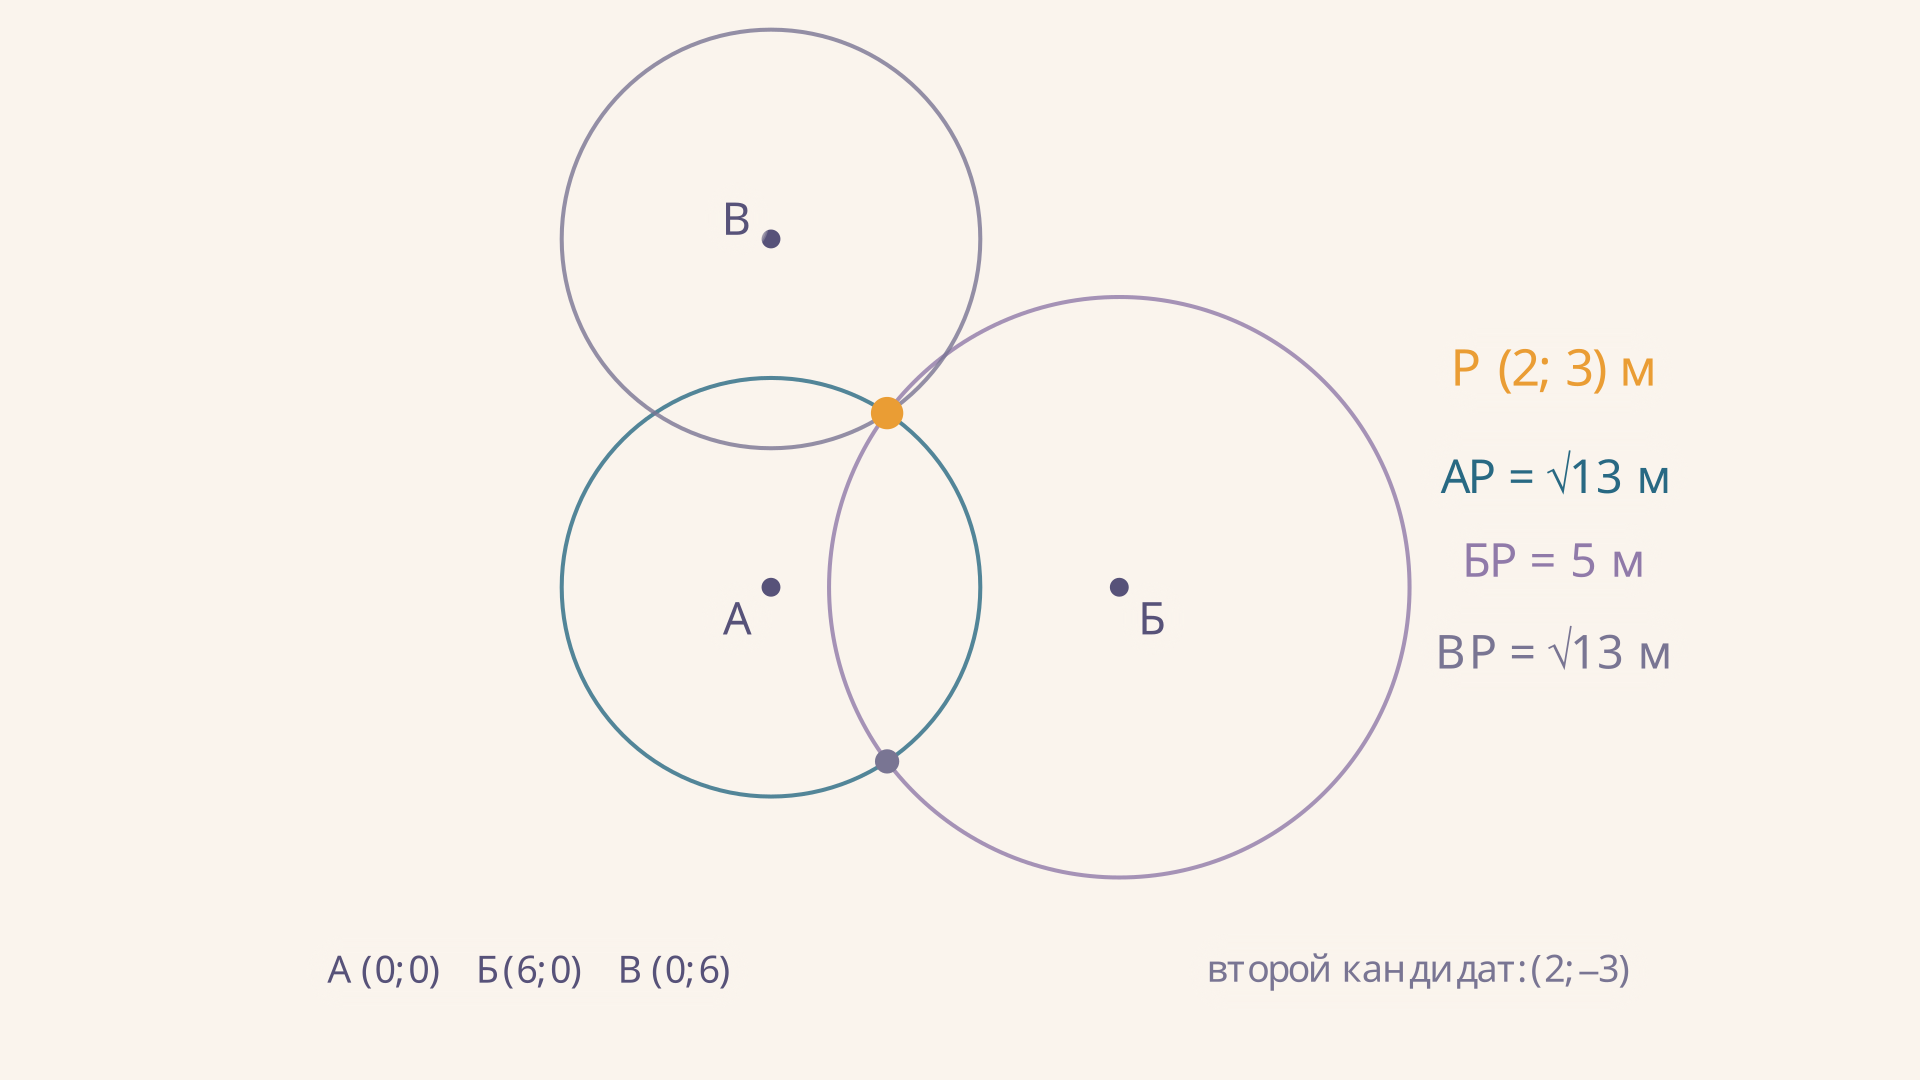
Первые две окружности проходят и через точку м. Её расстояние до равно м, а не м. Третье измерение поэтому отличает её от решения. В интерактиве те же две первые окружности порождают отражённую точку при любом положении выбранной точки выше оси .
Когда решение неоднозначно или отсутствует
Две окружности могут пересекаться дважды, касаться в одной точке, не пересекаться или совпадать. Например, если расстояние между их центрами больше суммы радиусов, общих точек нет. Условия внешнего и внутреннего касания подробно разобраны в статье о касающихся окружностях.
Даже три расстояния не всегда дают единственный ответ. При коллинеарных опорных точках две зеркальные относительно их прямой позиции имеют одинаковые расстояния до всех трёх центров. Если же исходные данные противоречат друг другу, общей точки трёх окружностей нет. Это может указывать на ошибку записи, несовместимые единицы или неточность измерений, а не на ошибку построения.
Почти коллинеарное расположение тоже нежелательно. Тогда малое изменение дальностей способно заметно сдвинуть вычисленную точку: система становится плохо обусловленной. Поэтому важна не только точность дальномера, но и взаимное расположение опорных точек относительно объекта.
Что делать с погрешностями измерений
На практике измерения редко бывают идеально согласованы: линии равной дальности могут не иметь общего пересечения. Вместо поиска точного решения строят оценку, например минимизируют сумму квадратов разностей между вычисленными и измеренными расстояниями:
При различной надёжности измерений членам суммы назначают веса: более точному измерению дают больший вес. Дополнительные опорные точки создают избыточность и позволяют оценивать согласованность данных, но сами по себе не устраняют общий систематический сдвиг. Полезно проверить остатки, то есть разности между модельными и измеренными дальностями, а также качество геометрии. Различие между случайным разбросом и систематической составляющей раскрыто в материале о правильности и точности измерений.
Вычитание квадратов уравнений удобно для идеального примера, но при шуме меняет структуру ошибок. Поэтому выбор метода оценки и весов должен соответствовать тому, как получены данные. Несколько согласованных на вид показаний ещё не доказывают отсутствие общего смещения прибора.
Как принцип связан с GPS
В спутниковой навигации известны положения спутников, а сигналы дают информацию о времени распространения. Умножение времени на скорость распространения связывает его с дальностью. Учебный материал GPS.gov показывает геометрическую идею на плоской карте и отдельно оговаривает, что это упрощение реального определения положения.
В реальном GPS измеряют псевдодальности: на них влияет, в частности, расхождение часов приёмника с системным временем. Для трёх координат и неизвестного смещения часов обычно нужны измерения как минимум от четырёх спутников; дополнительные сведения, например известная высота или время, меняют условия задачи. Это описано в руководстве береговой охраны США по GPS. Атмосфера, отражения, геометрия спутников и другие источники ошибок требуют поправок и оценки неопределённости. Поэтому плоский калькулятор выше объясняет геометрию метода, но не рассчитывает координаты GPS-приёмника.
Как организовать измерения на местности
Перед работой выбирают единую систему координат и одинаковые единицы для опор и дальностей. Затем определяют, какие точки доступны прибору и какие препятствия могут повлиять на измерение. Полезно распределить опоры по разным направлениям от объекта: если все они видны почти под одним углом, пересечение ограничений становится менее устойчивым к ошибкам. Это геометрическое соображение не заменяет расчёт ожидаемой точности конкретной сети.
После измерений координаты оценивают по всем пригодным наблюдениям и сравнивают расчётные дальности с фактическими. Большая невязка - повод проверить измерение и исходные координаты опоры, а не автоматически удалять точку. Если у нескольких наблюдений есть общая причина смещения, например неверная калибровка прибора, дополнительные измерения тем же прибором могут воспроизвести ту же ошибку. Для надёжного результата важны независимый контроль и описание условий измерения.
Частые ошибки
- Путать трилатерацию с триангуляцией. В трилатерации исходные ограничения - расстояния; в классической триангуляции ключевую роль играют углы и известная база.
- Считать одно расстояние координатами. Оно задаёт множество точек, а не одну точку.
- Не проверять обе точки пересечения. Первые две окружности часто дают пару зеркальных решений.
- Принимать округлённые числа за точные. Подстановка 3,61 вместо создаёт небольшие невязки даже в исходно точном примере.
- Игнорировать геометрию и погрешность. Три почти выстроенные в линию опоры могут дать нестабильную оценку.
FAQ
Всегда ли нужны три расстояния на плоскости?
Нет. Двух может хватить при касании или если заранее известна сторона от линии опор. Третье независимо расположенное измерение обычно снимает двухточечную неоднозначность и позволяет проверить согласованность.
Чем трилатерация отличается от GPS?
Трилатерация - геометрический принцип определения положения по расстояниям. GPS - система навигации, где используются спутниковые сигналы, псевдодальности, поправки и оценка времени приёмника.
Что делать, если окружности не пересеклись в одной точке?
Проверить единицы и исходные данные, затем при наличии погрешностей найти оценку по всем измерениям, например методом взвешенных наименьших квадратов, и проанализировать остатки.
Коротко
Трилатерация связывает известные опорные точки и измеренные расстояния с неизвестными координатами. В точной плоской задаче три неколлинеарные опоры позволяют определить одну общую точку, если измерения согласованы. В реальных задачах результат зависит также от ошибок и геометрии сети, поэтому вычисленное положение нужно проверять по исходным измерениям.
Читайте также
Геодезическая подготовка проекта: этапы и расчёт
Геодезическая подготовка проекта: исходные данные и разбивочная основа, расчёт координат и отметок, вынос строительных осей и независимый контроль на учебном примере.
Линейная засечка: формулы и расчёт координат
Линейная засечка в геодезии: как найти координаты точки по двум расстояниям, выбрать сторону базиса, проверить измерения и оценить влияние геометрии на результат измерений.
Полигонометрия: ход, невязка и вычисление координат
Как устроен полигонометрический ход, как по длинам и направлениям найти координаты пунктов, вычислить невязку и распределить поправки на учебном примере.
Разбивочный чертёж: как читать и проверять
Разбивочный чертёж в строительстве: оси, координаты и размеры для выноса проекта в натуру. Разбираем учебный пример, расчёт координат и контроль диагоналей сетки осей.
Съёмочное обоснование: пункты, ходы и расчёт
Что такое съёмочное обоснование в геодезии, как создают пункты и проверяют ход, чем плановая основа отличается от высотной и как вычислить координаты точки.
Тахеометрический ход: расчёт координат и высот
Как проложить тахеометрический ход, вычислить горизонтальные проложения, координаты и высоты станций, проверить невязки и оформить учебный пример расчёта.