Равновесие плоской системы сходящихся сил
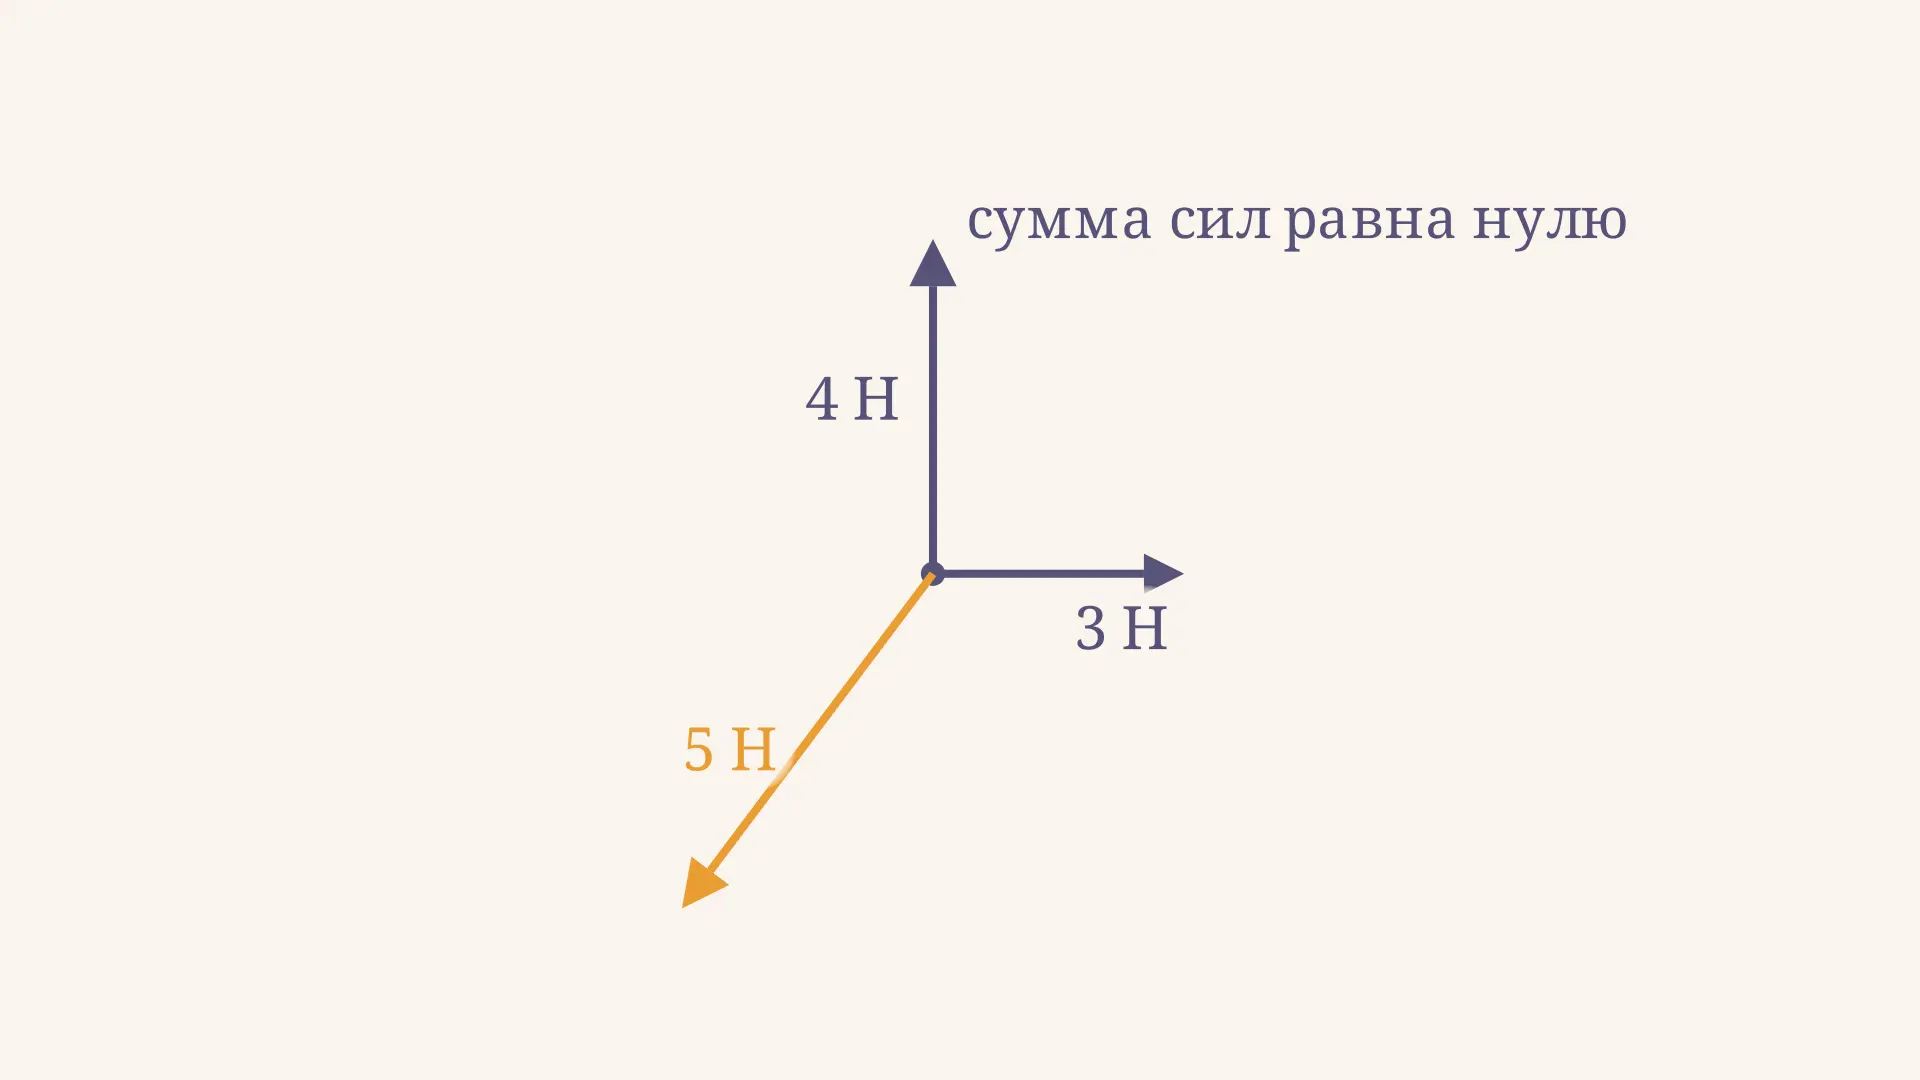
Условие равновесия плоской системы сходящихся сил состоит в том, что их векторная сумма равна нулю. На плоскости это условие записывают двумя уравнениями: сумма проекций всех сил на каждую из двух осей равна нулю. Так проверяют, например, равновесие нагруженного узла, к которому подходят несколько нитей или стержней.
В калькуляторе первые две силы направлены вправо и вверх, а направление третьей фиксировано. Изменяйте её модуль и следите за концом золотого отрезка: при равновесии он вернётся в начало силового многоугольника. Ниже разберём, почему это работает и как составить уравнения для своей схемы.
Какие силы называют сходящимися
Система называется плоской, если линии действия всех сил лежат в одной плоскости. Она сходящаяся, когда эти линии пересекаются в общей точке. Линия действия проходит через вектор силы вдоль него в обе стороны. Для этого условия сами стрелки на исходном рисунке не обязаны начинаться в одной точке: важно пересечение именно их продолжений.
Пример - идеализированный узел, к которому прикреплены несколько натянутых нитей и груз. Каждая нить тянет узел вдоль своей оси. Вес груза можно передать узлу через силу натяжения вертикальной нити. При расчёте узел выделяют как отдельное тело и показывают все внешние силы, которые действуют именно на него.
На ролике силы последовательно отложены конец к началу. Меняется только величина третьей силы; при 5 Н цепочка замыкается, а затем снова размыкается. Это движение показывает, как нулевая равнодействующая связана с геометрией сложения векторов.
В модели сходящихся сил каждую силу, действующую на абсолютно твёрдое тело, можно перенести вдоль её линии действия в общую точку. Для материальной точки это уже точка приложения всех сил. Такая замена не означает, что силу можно переносить в произвольном направлении: при переносе поперёк линии действия её момент изменится.
Векторное условие и проекции
Обозначим силы . Их равнодействующая - векторная сумма:
Для двух непараллельных координатных осей в плоскости, обычно взаимно перпендикулярных и , это равносильно двум скалярным равенствам:
Если угол измерен от положительного направления оси против часовой стрелки, то , а . Синус и косинус сами дают нужные знаки для угла, заданного таким способом. Если же угол указан от вертикали или от отрицательного направления оси, сначала установите знаки по рисунку и только затем выберите тригонометрическую функцию.
Эти равенства выражают равновесие именно рассматриваемой системы сил. Для покоя необходимо также задать начальное состояние покоя; нулевая равнодействующая сама по себе совместима и с равномерным прямолинейным движением материальной точки в инерциальной системе отсчёта. В учебнике Engineering Statics те же два уравнения выводятся из векторного условия.
Почему здесь достаточно двух уравнений
Пусть все линии действия проходят через точку . Момент каждой силы относительно равен нулю: её плечо относительно этой точки отсутствует. Поэтому уравнение моментов относительно не добавит независимой информации. Если сумма сил равна нулю, то и суммарный момент относительно любой другой точки будет нулевым.
Это верно для указанной модели, когда учтены все силы и нет отдельно приложенной пары сил. Пара создаёт момент даже при нулевой сумме сил. Для произвольной плоской системы сил, линии действия которых не сходятся в одной точке, помимо двух проекций нужно отдельно проверить момент. Разницу между силой и её вращательным действием помогает увидеть пример момента сил на диполь.
Два скалярных уравнения позволяют определить максимум две независимые скалярные неизвестные, если уравнения независимы и данных достаточно. При трёх неизвестных величинах обычно требуются дополнительные связи. Например, почти параллельные направления двух неизвестных сил делают решение чувствительным к ошибкам исходных углов, а точно параллельные не дают двух независимых направлений.
Силовой многоугольник
Отложите первую силу в выбранном масштабе. От её конца проведите вторую, сохранив модуль, направление и смысл стрелки; от конца второй - третью и так далее. Вектор от начала первой стрелки до конца последней представляет равнодействующую. Если конец совпал с началом, многоугольник замкнут и сумма сил равна нулю.
Порядок сложения векторов можно менять: сумма от этого не зависит. Силовой многоугольник - вспомогательная диаграмма, поэтому на ней разрешён параллельный перенос стрелок. Не путайте её с расчётной схемой тела, где линии действия показывают, как силы приложены к объекту.
Для трёх ненулевых непараллельных сил замкнутый многоугольник становится треугольником. Его стороны пропорциональны величинам сил, но каждый внутренний угол треугольника нужно определять по построению: он не всегда равен углу между силами на исходной схеме. Графический результат зависит от масштаба и точности чертежа; аналитический расчёт удобен для численной проверки.
Пример: силы 3 Н и 4 Н
Пусть первая сила равна 3 Н и направлена вправо, вторая равна 4 Н и направлена вверх. Найдём третью силу, которая уравновесит их. Оси и направим соответственно вправо и вверх. Проекции первых двух сил: Н и Н. Из двух уравнений равновесия следует:
По теореме Пифагора модуль искомой силы равен Н. Она направлена вниз и влево; её угол ниже отрицательного направления оси равен . Проверка даёт Н по горизонтали и Н по вертикали.
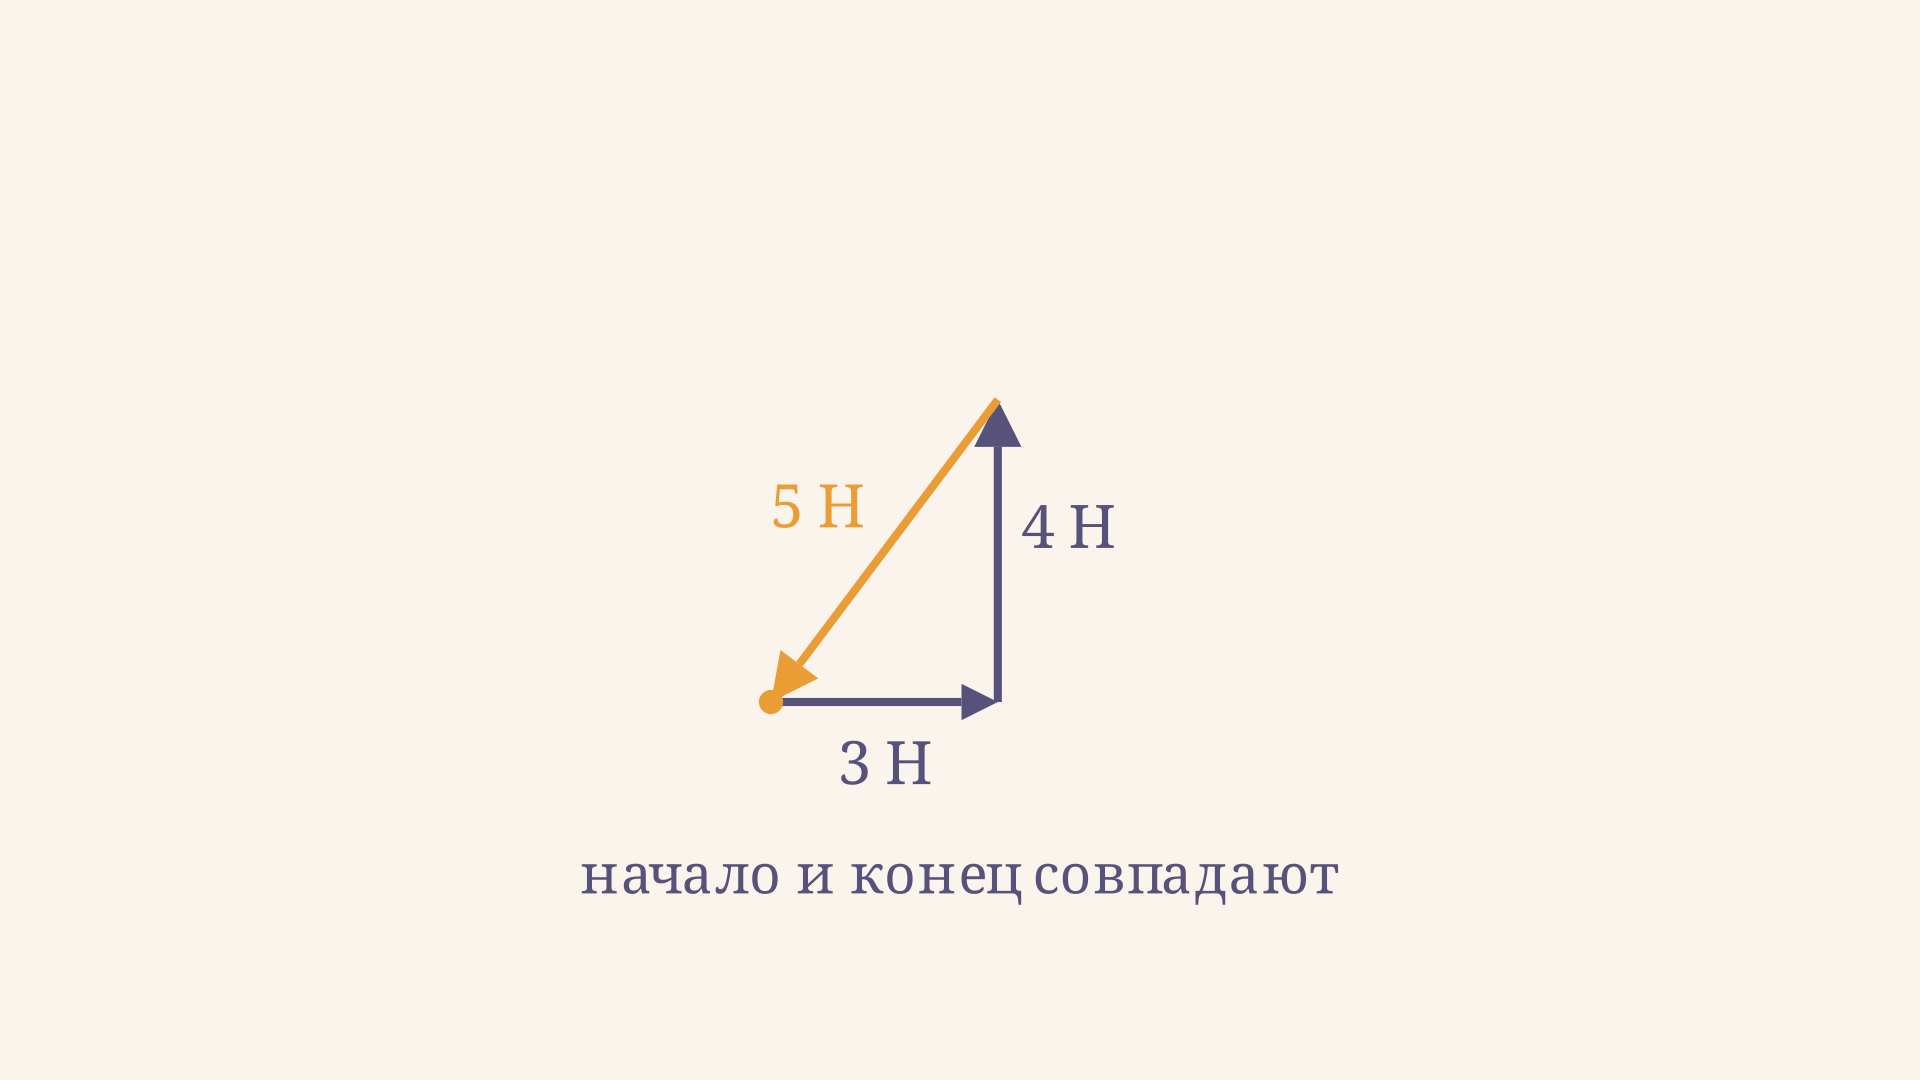
В калькуляторе направление третьей силы фиксировано: её проекции составляют и . При Н получается именно найденный вектор. При другом значении конец цепочки смещается; например, при 3 Н сумма проекций равна Н, а модуль равнодействующей - 2 Н. Ноль по одной оси без нуля по другой ещё не означает равновесия.
Как составить расчётную схему
- Выделите объект. Выберите узел или тело, равновесие которого изучается. Силы взаимодействия между частями выбранного тела не рисуют как внешние.
- Замените связи реакциями. Нить тянет вдоль себя от узла; направление других реакций определяют по модели связи. Учитывайте приложенные нагрузки и вес, если он относится к выбранному объекту.
- Проверьте сходимость. Продолжения линий действия должны проходить через одну точку. Отдельный момент пары требует дополнительного учёта.
- Выберите оси и запишите проекции. Удобно направить одну ось вдоль неизвестной силы: тогда одна её проекция обращается в ноль. Решите два уравнения совместно.
- Проверьте ответ. Подставьте найденные силы в обе суммы проекций, проверьте единицы и физический смысл направлений.
Неизвестное направление реакции можно первоначально предположить. Отрицательный результат означает, что действительное направление противоположно выбранному, если модель допускает такую реакцию. Для нити, которая не может толкать, отрицательное натяжение показывает несовместимость принятой схемы с натянутой нитью. Подробности о такой связи разобраны в статье про силу натяжения нити.
Этот же приём лежит в основе метода вырезания узлов фермы: каждый идеальный шарнирный узел рассматривают отдельно. Если же требуется узнать внутреннюю продольную силу вдоль стержня, переходят к методу сечений и эпюре. Это следующий шаг после составления равновесия выделенной части конструкции.
Частые ошибки
- Складывать только модули сил. Сила - вектор, поэтому направления обязательны; силы 3 и 4 Н могут дать разные равнодействующие.
- Забывать реакцию связи или вес. Уравнения для неполной схемы описывают другую систему.
- Проверять лишь одну проекцию. Равновесие требует нулевой суммы по обеим независимым осям.
- Применять два уравнения к любой системе. При несходящихся силах или наличии пары необходимо учитывать момент.
- Приписывать отрицательному ответу отрицательный модуль. Знак относится к выбранному направлению компоненты или предполагаемой реакции; модуль силы неотрицателен.
FAQ
Обязаны ли силы быть равными по модулю?
Нет. В примере силы 3, 4 и 5 Н взаимно уравновешены благодаря направлениям. Для двух сил равновесие требует равных модулей и противоположных направлений вдоль одной линии действия.
Можно ли выбрать другие оси?
Да. Нулевой вектор имеет нулевые проекции на любые две независимые оси плоскости. Выбор удобных осей меняет вид вычислений, но не физический результат.
Доказывает ли замкнутый многоугольник равновесие любого тела?
Он доказывает нулевую сумму сил. Для произвольного твёрдого тела нужно также проверить суммарный момент; для сходящейся системы без пары условие момента уже выполняется.
Коротко
Плоская система сходящихся сил уравновешена, когда и . Эквивалентная геометрическая проверка - замкнутый силовой многоугольник. Сначала выделите тело и все внешние силы, затем решите уравнения и проверьте направления, единицы и применимость модели.
Читайте также
Принцип возможных перемещений: примеры решения
Принцип возможных перемещений на примерах рычага, блока и груза на наклонной плоскости: как выбрать перемещение, записать работы сил и проверить ответ.
Абсолютно неупругий удар: сохранение импульса
Как найти скорость тел после абсолютно неупругого удара, применить закон сохранения импульса и вычислить потерю кинетической энергии на понятных примерах с формулами.
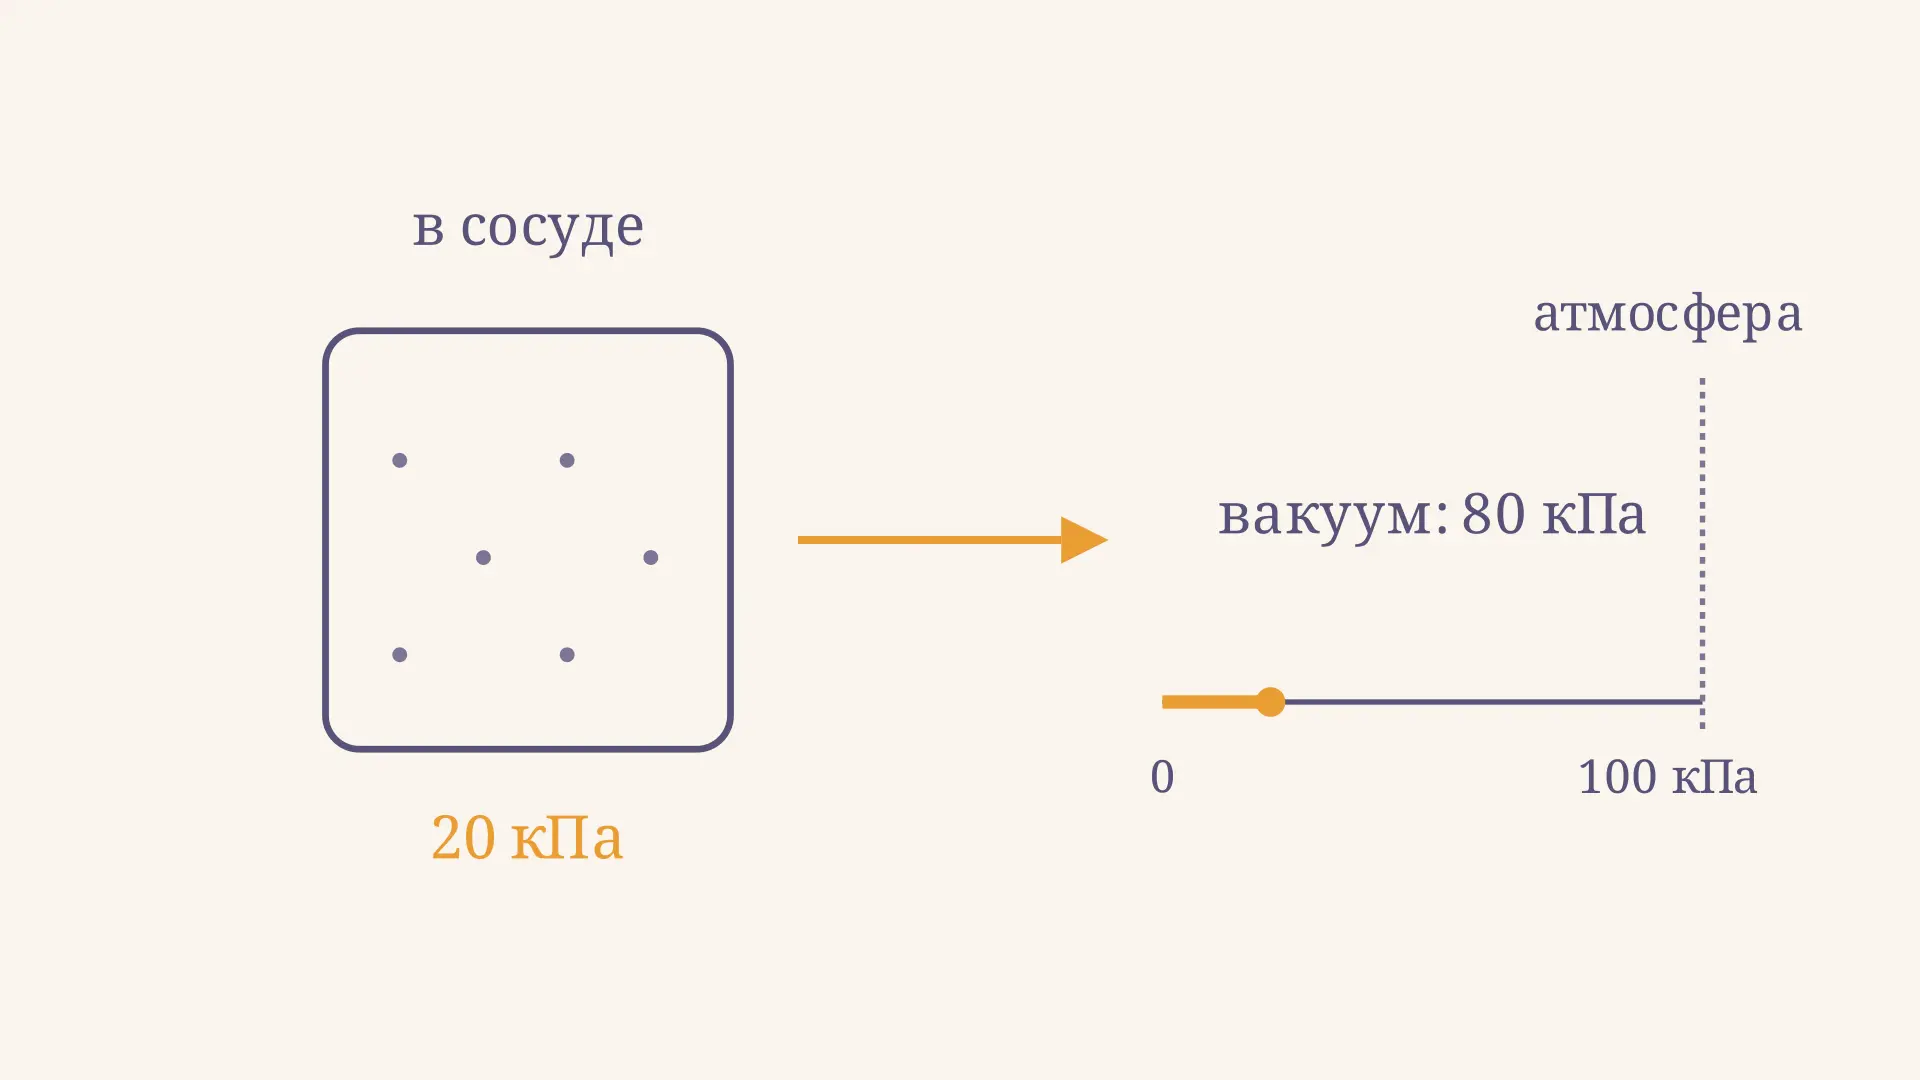
Абсолютное и избыточное давление: формулы и вакуум
Абсолютное и избыточное давление, разрежение и вакуум: как выбрать начало отсчёта, перевести показания манометра и решить задачи с примерами в килопаскалях.
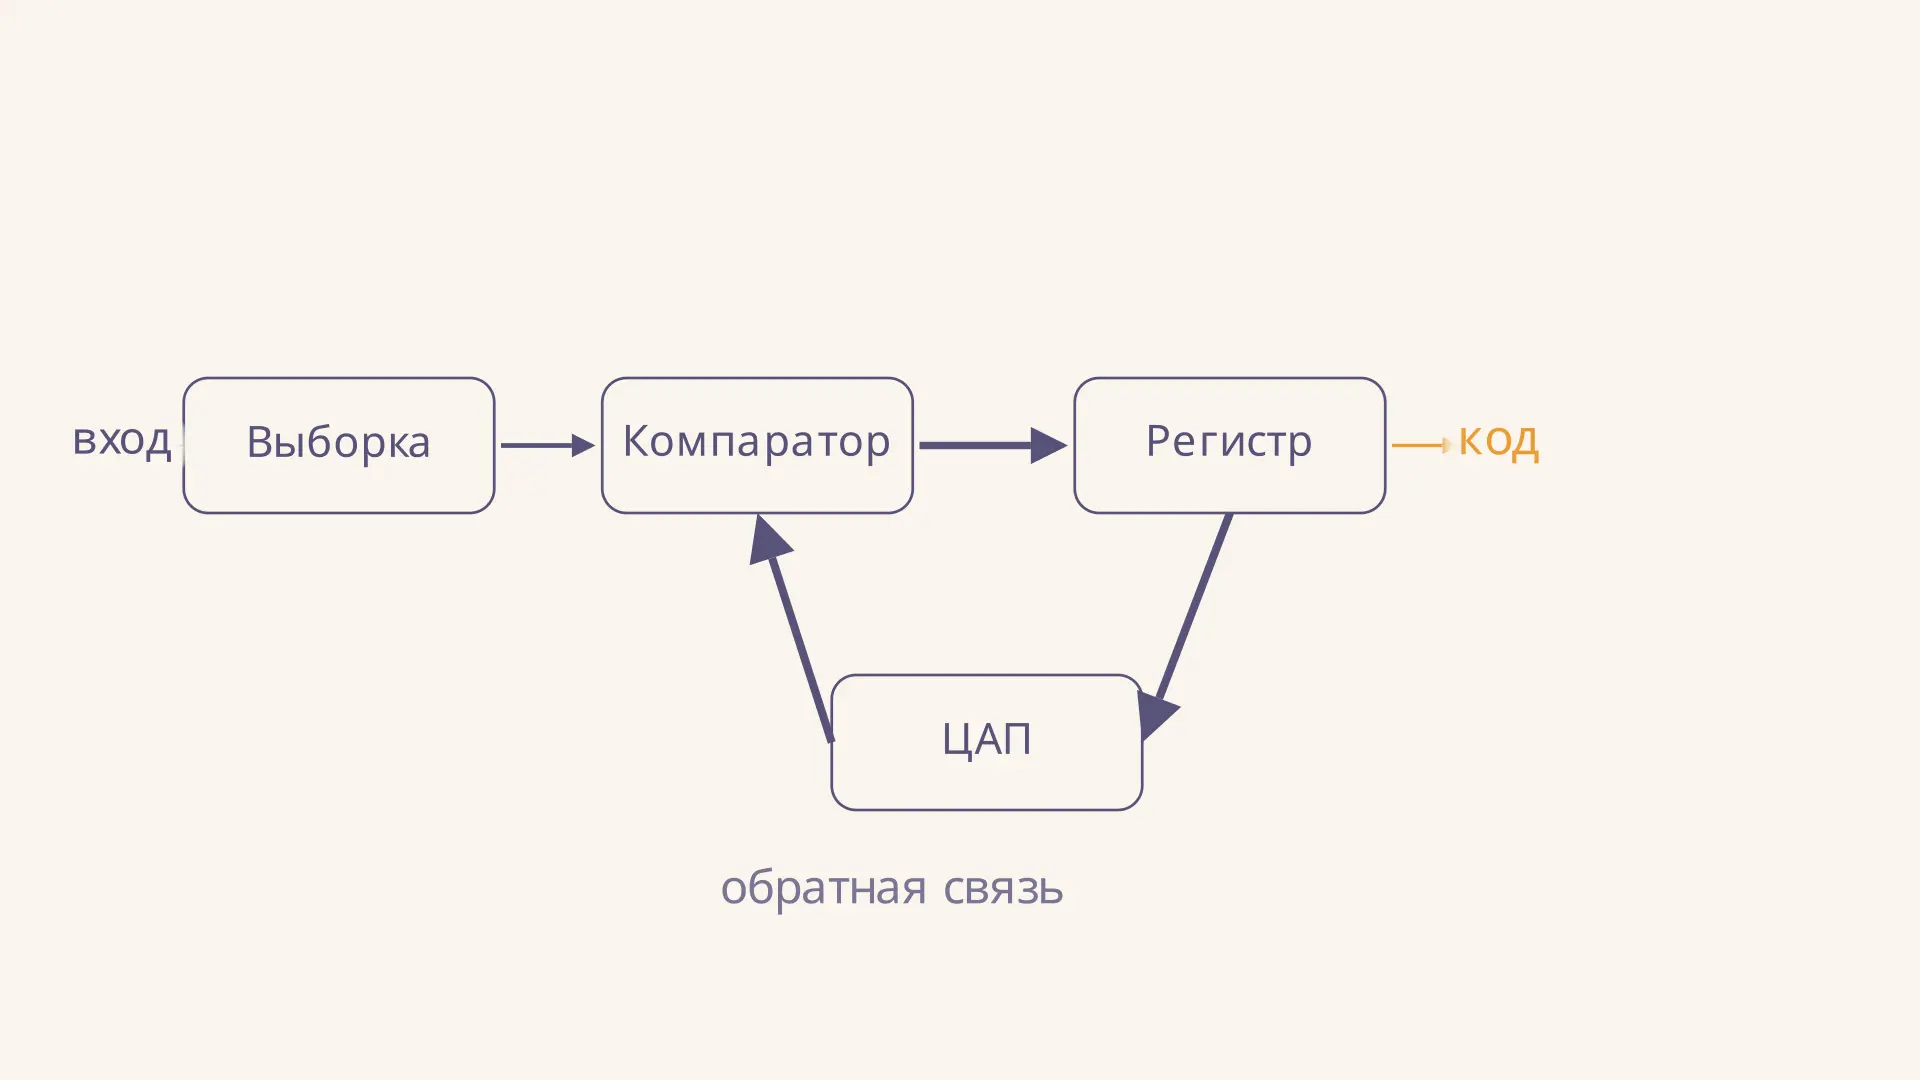
АЦП последовательного приближения: схема и принцип работы
Разберите схему АЦП последовательного приближения: как компаратор, ЦАП и регистр определяют код по битам, как вычислить шаг квантования и оценить погрешность.
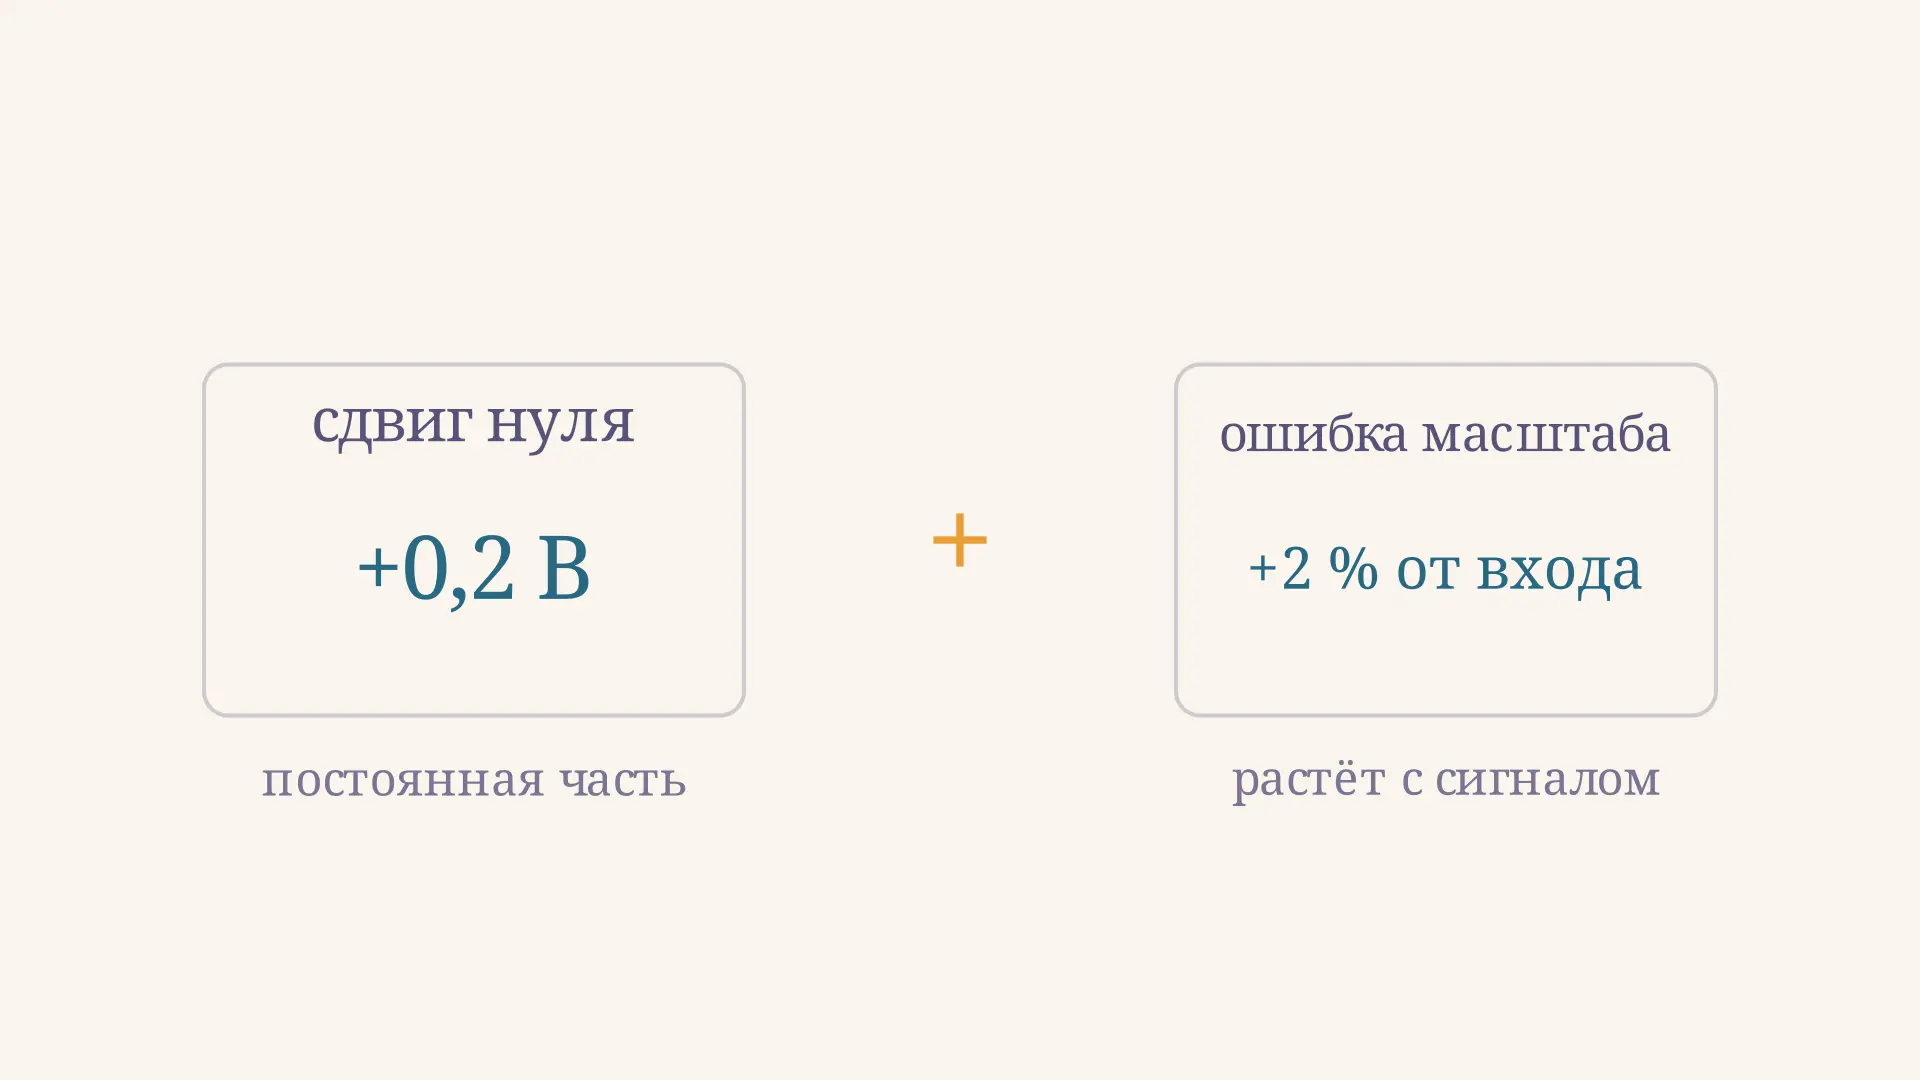
Аддитивная и мультипликативная погрешность
Аддитивная и мультипликативная погрешность прибора: формулы сдвига нуля и ошибки масштаба, пример расчёта показания и поправки, калибровка прибора и пределы линейной модели.
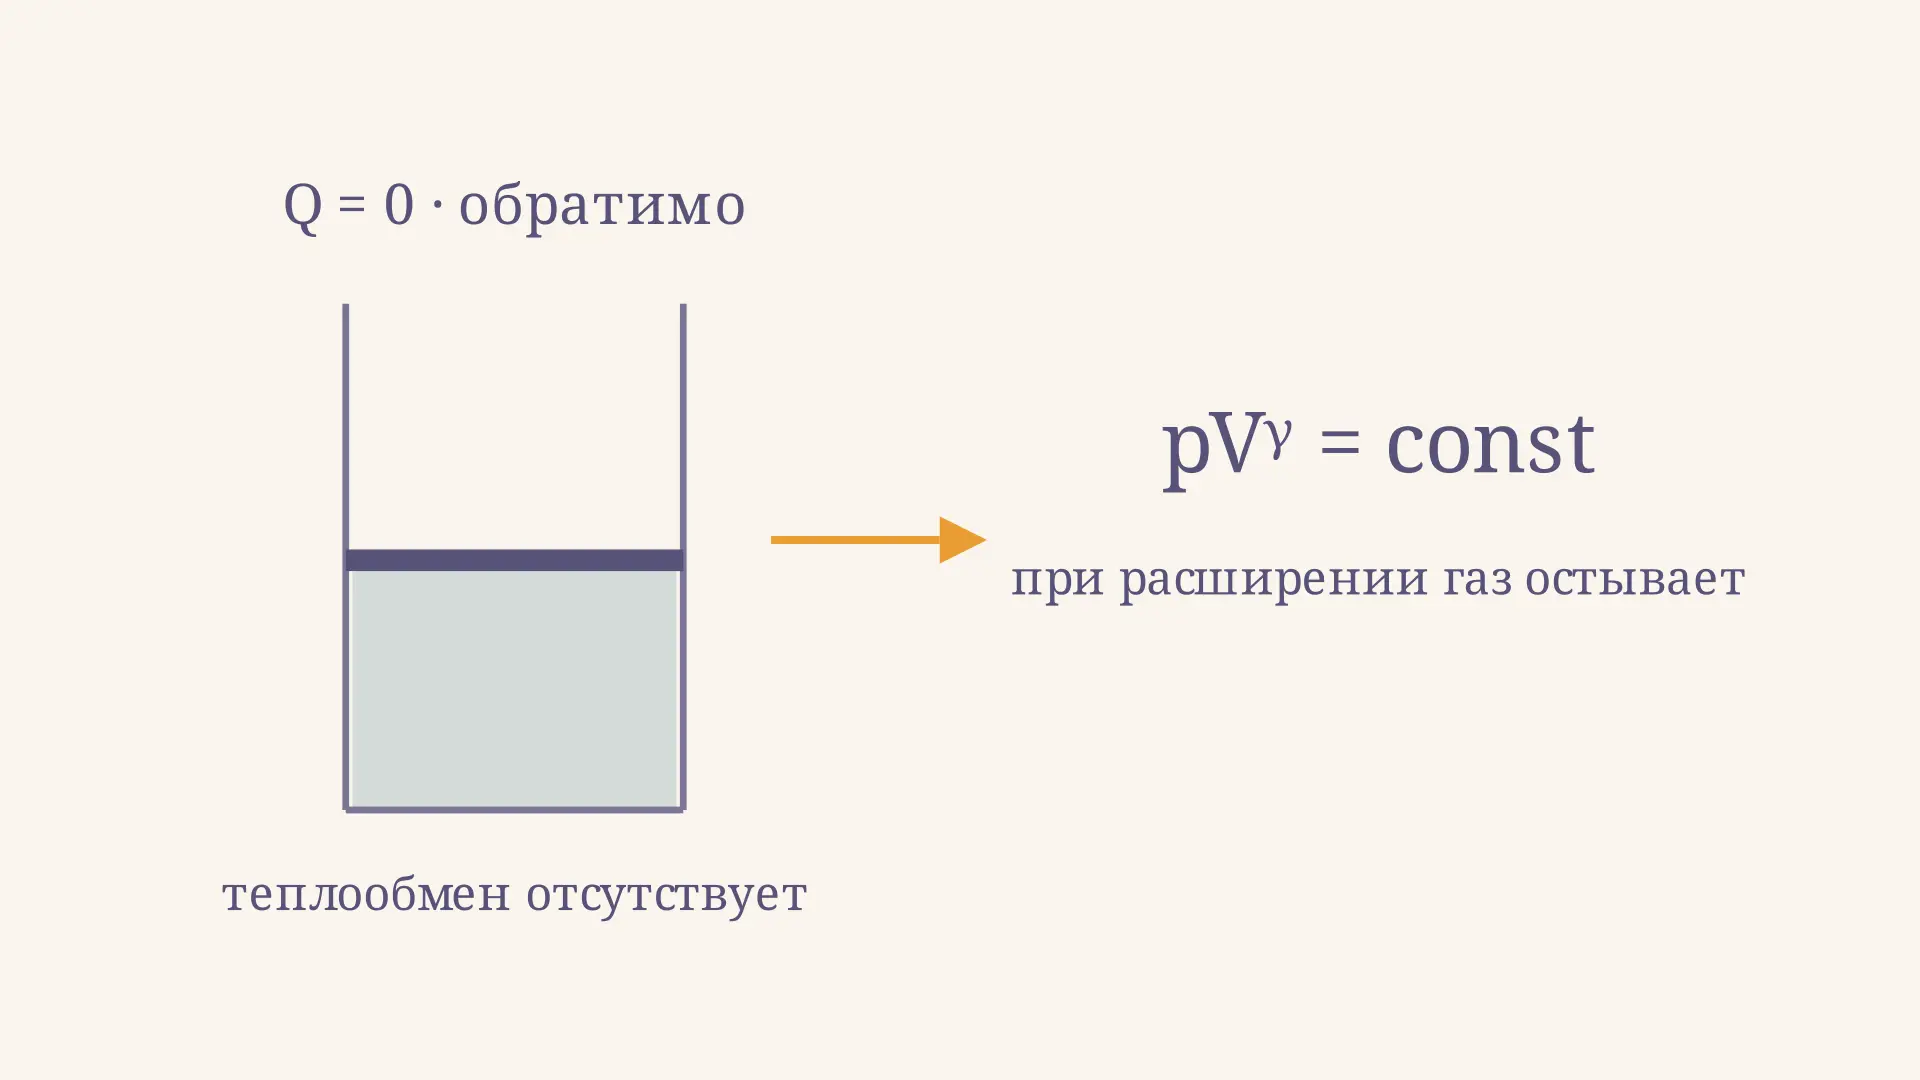
Адиабатический процесс: уравнение Пуассона и расчёт
Уравнение Пуассона для адиабатического процесса: вывод через первое начало термодинамики, связь давления, объёма и температуры, пример и границы применения.