Дельта-модуляция: как сигнал превращается в биты
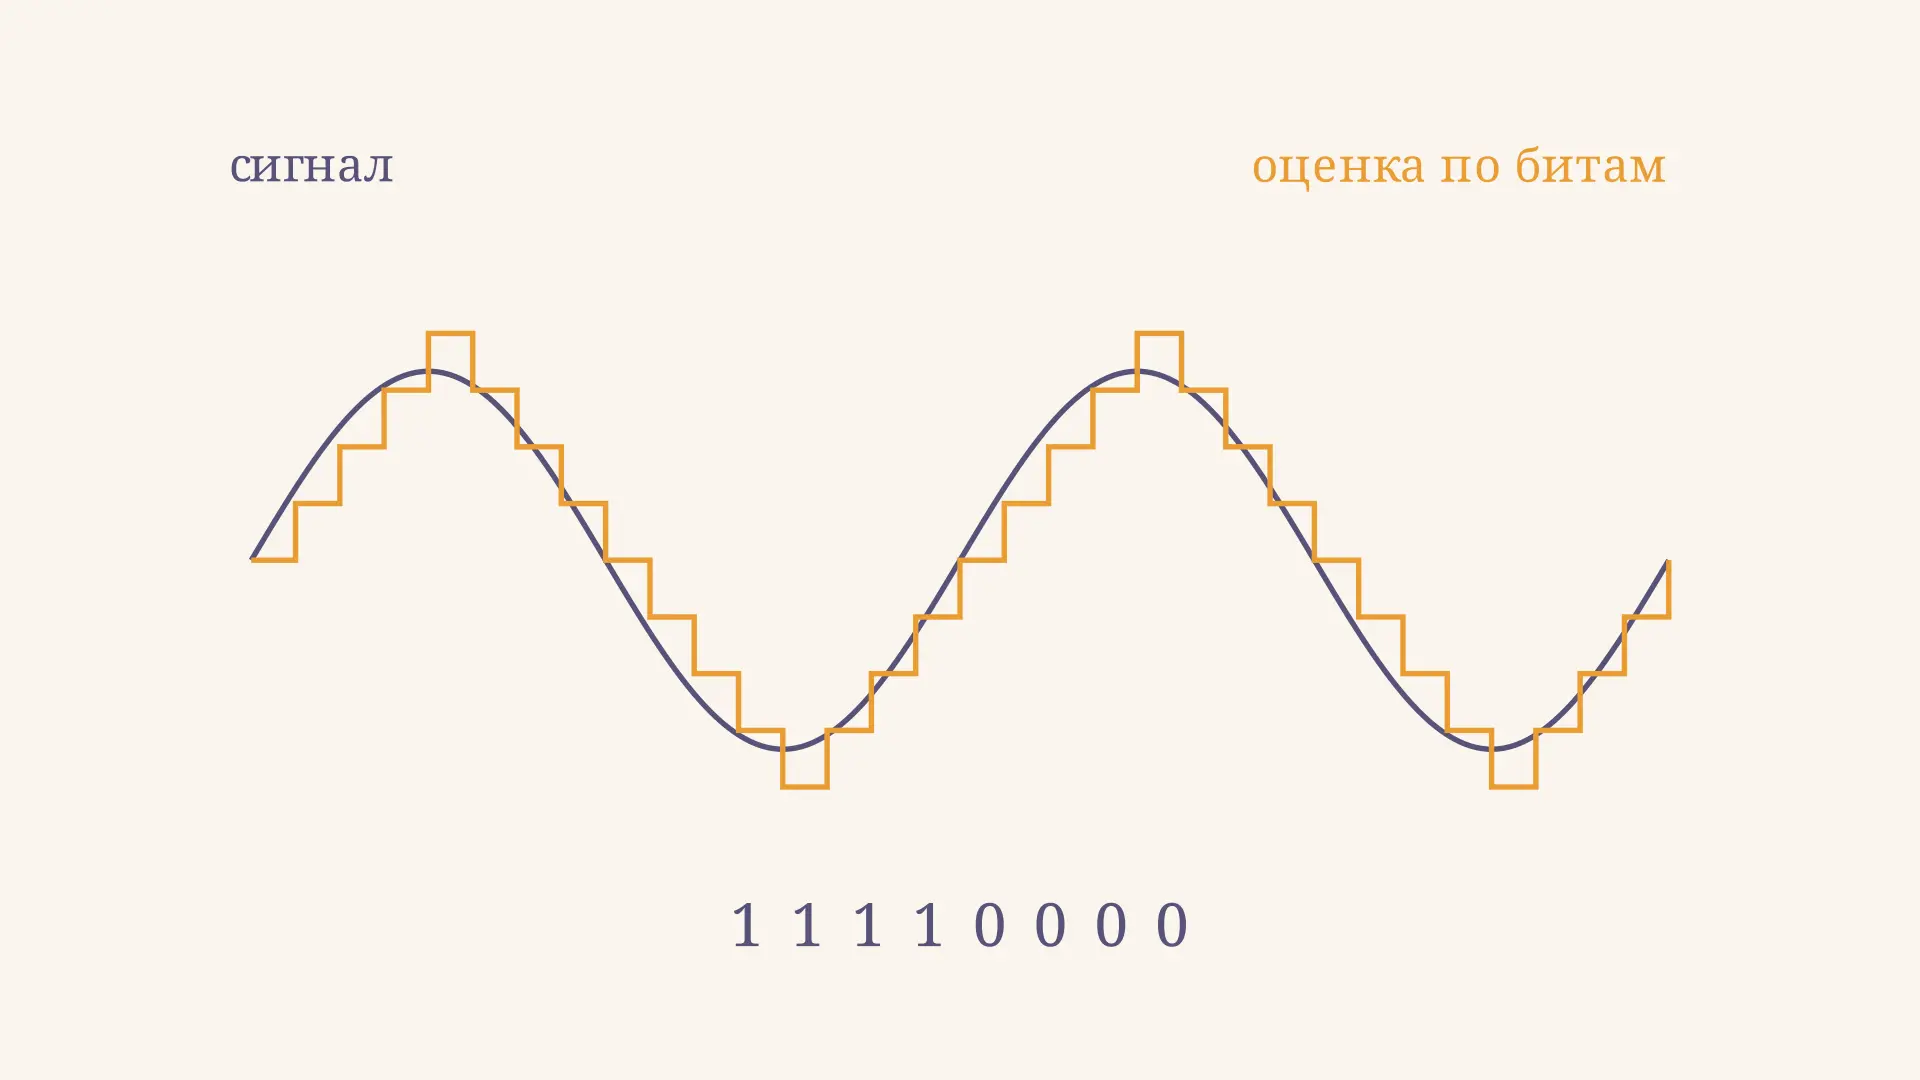
Дельта-модуляция - способ представить изменяющийся сигнал последовательностью битов, каждый из которых указывает, надо ли поднять или опустить текущую оценку. Вместо передачи полного численного значения каждого отсчёта кодер передаёт направление очередного шага. Декодер складывает эти шаги и получает ступенчатое приближение к исходной кривой.
Попробуйте изменить частоту отсчётов и размер шага в модели ниже. Она показывает учебную синусоиду и результат без фильтрации; это позволяет увидеть компромисс между отставанием от быстрого сигнала и колебаниями около медленного.
Как работает дельта-модулятор
На каждом такте кодер сравнивает новое значение входного сигнала с предыдущей оценкой. Если вход выше или равен ей, кодер выдаёт 1 и увеличивает оценку на фиксированный шаг. Если вход ниже, выдаёт 0 и уменьшает оценку на тот же шаг. Полученная оценка становится отправной точкой следующего сравнения. Это обратная связь: кодер следит за собственной восстановленной версией сигнала, а не только за двумя соседними входными отсчётами.
Один бит не сообщает абсолютную высоту сигнала. Он имеет смысл вместе с предыдущим состоянием, известным шагом и моментом отсчёта. Поэтому и кодеру, и декодеру нужна согласованная начальная оценка. В примере она равна нулю, а 1 означает движение вверх. Возможна и обратная договорённость о значениях битов, если обе стороны используют её одинаково.
Формула и пример кодирования
Обозначим частоту отсчётов через , шаг через , входной отсчёт через , а оценку после очередного шага через . Правило для выбранного соглашения записывается так:
При равенстве модель выбирает верхний шаг. Это отдельная договорённость, а не универсальное свойство метода. Декодеру не нужно повторно измерять : он получает и применяет вторую формулу.
Возьмём , Гц, и . В первый момент с входа получаем около 0,383. Это выше нуля, поэтому бит равен 1, а оценка становится 0,3. Второй отсчёт около 0,707 выше оценки 0,3: снова 1, и новая оценка равна 0,6. Затем первые восемь битов получаются 11110000. После четвёртого шага оценка равна 1,2, хотя вход равен 1; следующий бит опускает её до 0,9.
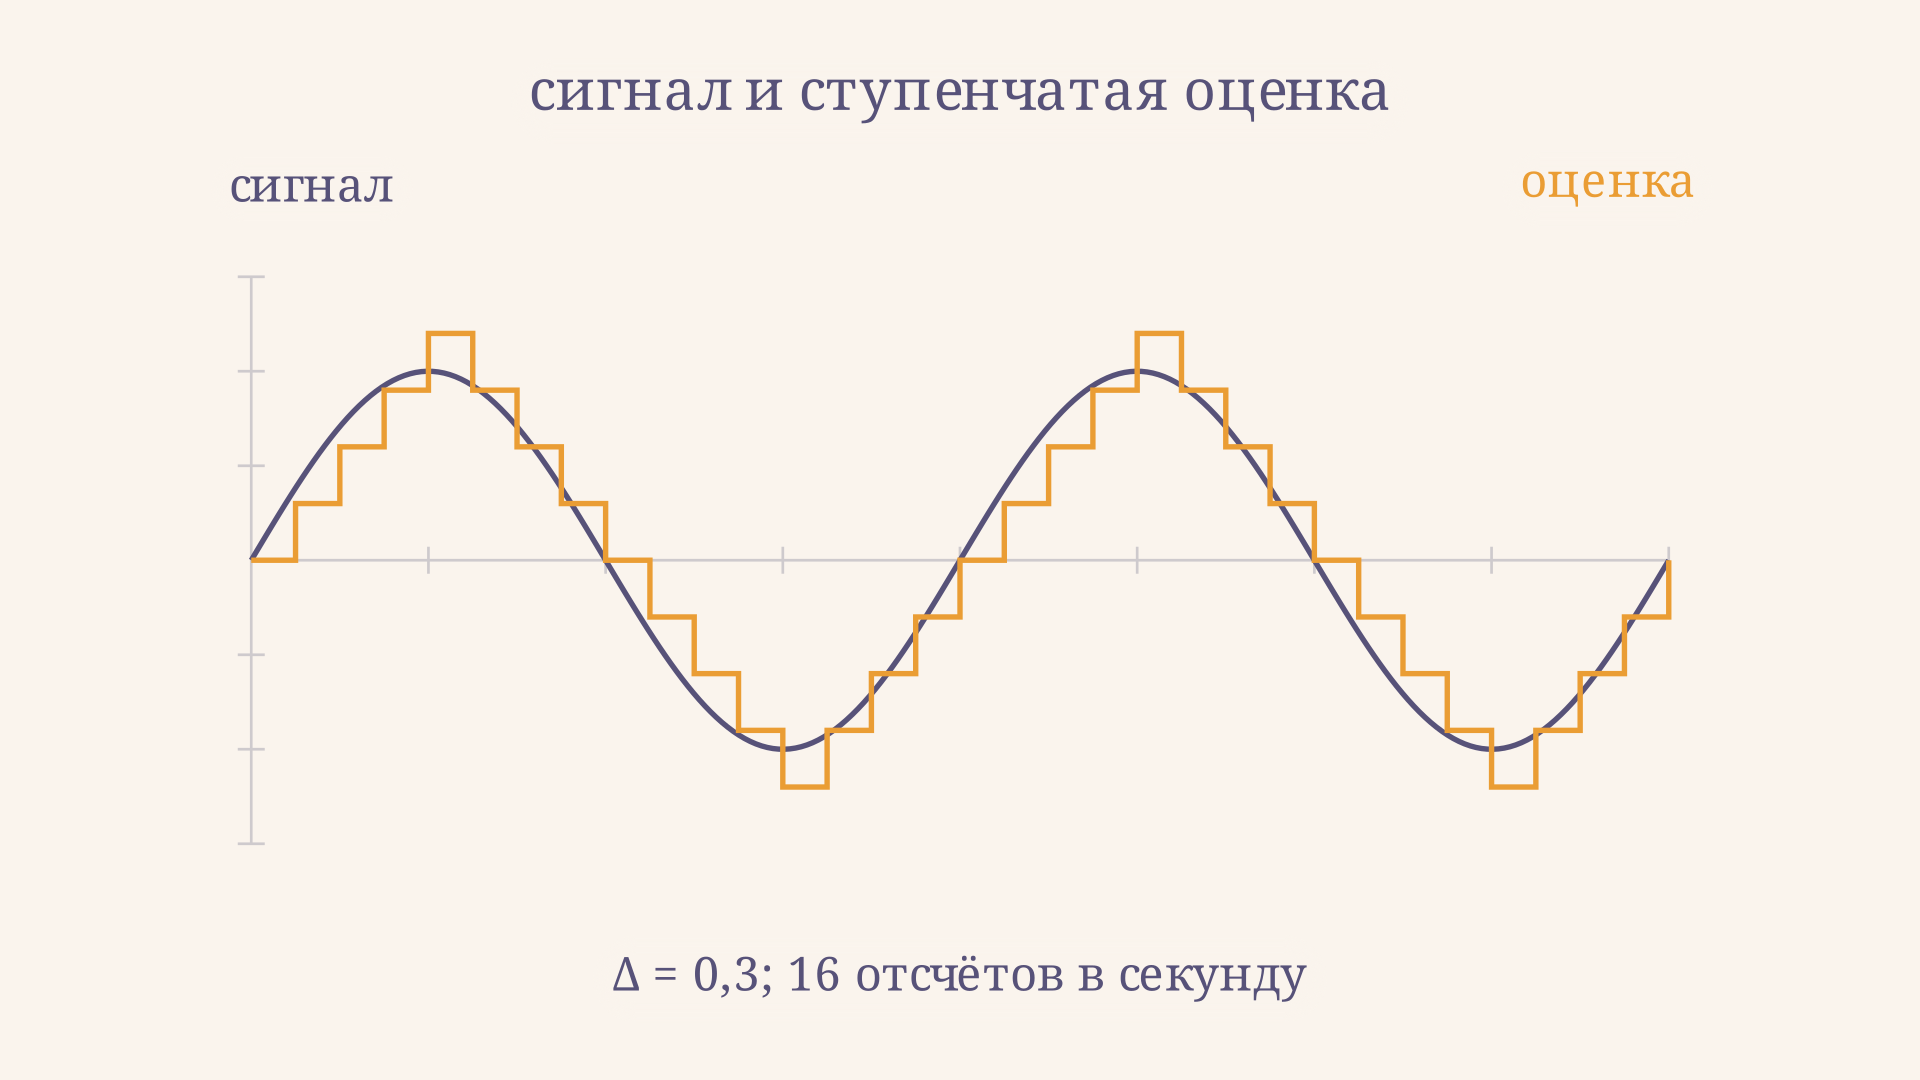
В расчёте сравнение выполняется до шага, а график удерживает предыдущую оценку до следующего отсчёта и затем показывает скачок. Ошибка в калькуляторе измеряется после каждого шага и усредняется по 32 отсчётам двухсекундного интервала. Это показатель для конкретного примера, а не общая формула качества любого кодека.
Частота отсчётов и скорость потока
При одном бите на отсчёт идеальная скорость полезной последовательности равна бит/с для одного канала. В приведённой модели это всего 16 бит/с, но числа выбраны для наглядности, а не для качественной передачи речи. Служебные данные, синхронизация и защита от ошибок могут увеличить фактическую скорость передачи.
Частота отсчётов определяет, как часто оценка может сделать шаг. Её не стоит путать с частотой самой синусоиды: здесь 16 отсчётов приходятся на один период сигнала в 1 Гц. Общие принципы выбора частоты объясняет статья о дискретизации звука и теореме Найквиста. Достаточная частота отсчётов для представления полосы сигнала сама по себе ещё не гарантирует, что дельта-модулятор успеет за его наклоном: важен также размер шага.
Перегрузка по крутизне
За секунду ступенчатая оценка может измениться не быстрее, чем на единиц, если все шаги направлены в одну сторону. Синусоида имеет максимальный наклон . Поэтому полезное условие отсутствия длительного отставания по крутизне в этой модели:
Для нашего примера левая часть равна , а правая - примерно 6,28 единицы в секунду. На самых крутых участках вход может расти или падать быстрее, чем оценка успевает следовать за ним. Возникает перегрузка по крутизне: несколько одинаковых битов подряд ведут оценку в нужном направлении, но ошибка может увеличиваться.
Это сравнение скоростей - ориентир для установившегося следования гладкой синусоиде, а не обещание нулевой ошибки на каждом отсчёте. Начальное состояние, дискретные моменты и выбранное правило равенства тоже влияют на конкретную последовательность. Увеличение шага или частоты отсчётов повышает доступную скорость, но каждый вариант имеет цену.
Зернистый шум и выбор шага
На медленно меняющемся или постоянном входе слишком большой шаг не позволяет оценке остановиться точно на уровне сигнала. Она перескакивает его и затем возвращается, образуя мелкие колебания. Так проявляется зернистая ошибка квантования; после восстановления её составляющие могут восприниматься как шум. Для строго постоянного входа эти колебания могут быть регулярными, поэтому называть их всегда случайными было бы неверно.
Малый шаг уменьшает размах таких колебаний, но снижает предельную скорость движения оценки. Большой шаг помогает следить за крутым фронтом, зато делает ступеньки грубее. Попробуйте в калькуляторе сначала уменьшить шаг до 0,05, а затем увеличить до 0,5: сравнивайте не только число ошибки, но и форму отставания и ступенек. Среднеквадратическая ошибка здесь суммирует оба эффекта и зависит от всего выбранного интервала.
Связь размера уровней с точностью измерения обсуждается также в статье о глубине кодирования звука. Однако один бит дельта-модуляции обозначает направление изменения оценки, а не один из двух постоянных абсолютных уровней исходного сигнала.
Восстановление, ошибки и адаптивный шаг
Декодер последовательно прибавляет или вычитает шаг из своей оценки. Для получения гладкого аналогового сигнала после ступенчатого восстановления обычно используют фильтр нижних частот. Фильтр сглаживает быстрые ступеньки, но не способен автоматически вернуть детали, утраченные из-за сильной перегрузки по крутизне или неверной последовательности битов.
Ошибка одного бита меняет шаг на противоположный: в модели с фиксированным шагом расхождение состояний сразу составляет . Без дополнительной коррекции или сброса состояния такое смещение может сохраниться на последующих шагах, даже если остальные биты доставлены верно. Поэтому при практической передаче важны синхронизация и механизм восстановления состояния.
В адаптивной дельта-модуляции размер шага меняется по правилу, известному обеим сторонам. Например, повторяющиеся одинаковые биты могут служить признаком необходимости увеличить шаг, а чередование - уменьшить его. Такой подход описан в учебных материалах MIT OpenCourseWare. Адаптация уменьшает противоречие между двумя режимами, но добавляет состояние и не устраняет искажения полностью.
Чем отличается от других методов
Обычная импульсно-кодовая модуляция, или PCM, передаёт код квантованного значения каждого отсчёта. Дифференциальная PCM кодирует разность между отсчётом и его предсказанием, обычно несколькими битами. Дельта-модуляция в рассмотренном варианте сохраняет только знак разности и движется на один фиксированный шаг. Поэтому при сравнении систем нужно учитывать и число битов, и частоту отсчётов, и качество восстановления.
Дельта-модуляцию также не следует автоматически отождествлять с сигма-дельта-преобразованием. У этих схем есть родственные элементы обратной связи и квантования, но сигма-дельта-преобразователи используют иную организацию интегрирования, передискретизацию и фильтрацию; их принципы разобраны в руководстве Analog Devices. При оценке передачи полезно отдельно рассматривать скорость битового потока и возможности канала: см. формулу пропускной способности канала.
При сравнении двух настроек важно сохранять одинаковые вход и длительность наблюдения. Иначе изменение ошибки может объясняться не только параметрами кодера. В модели амплитуда и частота синусоиды постоянны, а ползунки меняют частоту отсчётов и шаг независимо. Увеличение частоты при прежнем шаге даёт больше решений на период и требует большей скорости передачи. Для реального сигнала с несколькими частотами необходимо учитывать его полосу, динамику, ограничения канала и характеристики фильтра, а затем проверять качество на подходящих данных. Один учебный график помогает понять механизм, но не заменяет такого испытания.
Частые ошибки
- Считать бит абсолютным уровнем: он задаёт направление шага относительно предыдущей оценки.
- Сравнивать вход с предыдущим входным отсчётом вместо восстановленной оценки: получится другая схема.
- Делать вывод о качестве только по битовой скорости: важны шаг, частота, спектр сигнала и фильтрация.
- Принимать условие по максимальному наклону за гарантию нулевой ошибки или отсутствия зернистых колебаний.
FAQ
Всегда ли передаётся один бит на отсчёт?
В базовой схеме из статьи - да. Варианты дифференциального кодирования могут использовать больше битов для размера или направления коррекции; их параметры нужно указывать отдельно.
Можно ли восстановить исходный сигнал точно?
Как правило, нет: последовательность содержит ограниченную информацию, а ступенчатая оценка имеет ошибку. Фильтрация сглаживает её, но не восстанавливает все утраченные детали.
Зачем увеличивать частоту, если бит всего один?
Более частые решения позволяют оценке совершить больше шагов за секунду. При фиксированном шаге это увеличивает допустимую скорость изменения оценки, но одновременно увеличивает битовую скорость потока.
Коротко
Дельта-модулятор сравнивает вход с предыдущей оценкой и передаёт знак коррекции. Декодер повторяет шаги, а фильтр может сгладить полученную лестницу. Выбор шага и частоты определяет компромисс между отставанием на крутых участках и зернистыми колебаниями на пологих.
Читайте также
АЦП последовательного приближения: схема и принцип работы
Разберите схему АЦП последовательного приближения: как компаратор, ЦАП и регистр определяют код по битам, как вычислить шаг квантования и оценить погрешность.
Дифференциальная энтропия: формула и примеры
Дифференциальная энтропия непрерывной величины: формула, примеры для равномерного и нормального распределений, отрицательные значения, масштаб и квантование.
Параллельный АЦП: схема, принцип работы и расчёт
Как работает параллельный АЦП: компараторы, делитель и термометрический код. Рассчитайте шаг квантования и выходной код, разберите пример и ограничения схемы.
Погрешность квантования: формула и пример расчёта
Как найти шаг квантования и предельную ошибку АЦП, когда применима оценка шума q/√12 и как разрядность и диапазон влияют на результат: формулы и примеры расчёта.
Сигма-дельта модуляция: как работает преобразование
Сигма-дельта модуляция превращает сигнал в поток битов. Разбираем обратную связь, формирование шума, передискретизацию и цифровую децимацию на примере.
Опыт Штерна-Герлаха: как пучок атомов доказал спин электрона
Опыт Штерна-Герлаха простыми словами: почему пучок атомов серебра в неоднородном магнитном поле расщепился надвое и как это доказало квантование спина электрона и проекции момента.