Точки Лагранжа и орбита: положение и устойчивость
Космический аппарат может годами оставаться в одной области относительно Земли и Солнца, хотя все три объекта движутся. Удобные ориентиры для такого движения - точки Лагранжа. Это положения равновесия в системе отсчёта, которая вращается вместе с двумя массивными телами. В неподвижной относительно звёзд системе точка при этом обращается вместе с ними.
Посчитаем расположение точек для упрощённой задачи: два тела движутся по круговым орбитам вокруг общего центра масс, а третье настолько мало, что не влияет на их движение. Калькулятор меняет отношение масс и численно находит три точки на прямой тел. Сначала попробуйте значение : оно выбрано для наглядности и не изображает реальные массы Солнца и Земли.
Почему равновесие связано с вращением
В обычной инерциальной системе объект в точке Лагранжа не стоит на месте. Он движется вокруг центра масс с той же угловой скоростью, что и два основных тела. Их суммарное гравитационное притяжение обеспечивает ускорение, необходимое для такого движения. Поэтому недостаточно просто найти место, где два притяжения равны: там результатом было бы нулевое гравитационное ускорение, а для кругового движения оно обычно не равно нулю.
Во вращающейся системе обе главные массы неподвижны. К гравитации в уравнениях добавляют центробежное ускорение, а для движущегося относительно этой системы аппарата - ускорение Кориолиса. В самой точке равновесия относительная скорость равна нулю, поэтому кориолисов член там исчезает. Его роль становится существенной, когда аппарат отклоняется от точки и приобретает скорость.
На видео показана инерциальная картина: треугольник из двух тел и L4 вращается как единая конфигурация. Линии обозначают геометрическую связь, а не физические стержни.
Различие между системами отсчёта важно и в других задачах механики. О том, как выбрать переменные для описания движения, рассказывает статья про обобщённые координаты и функцию Лагранжа.
Где расположены пять точек
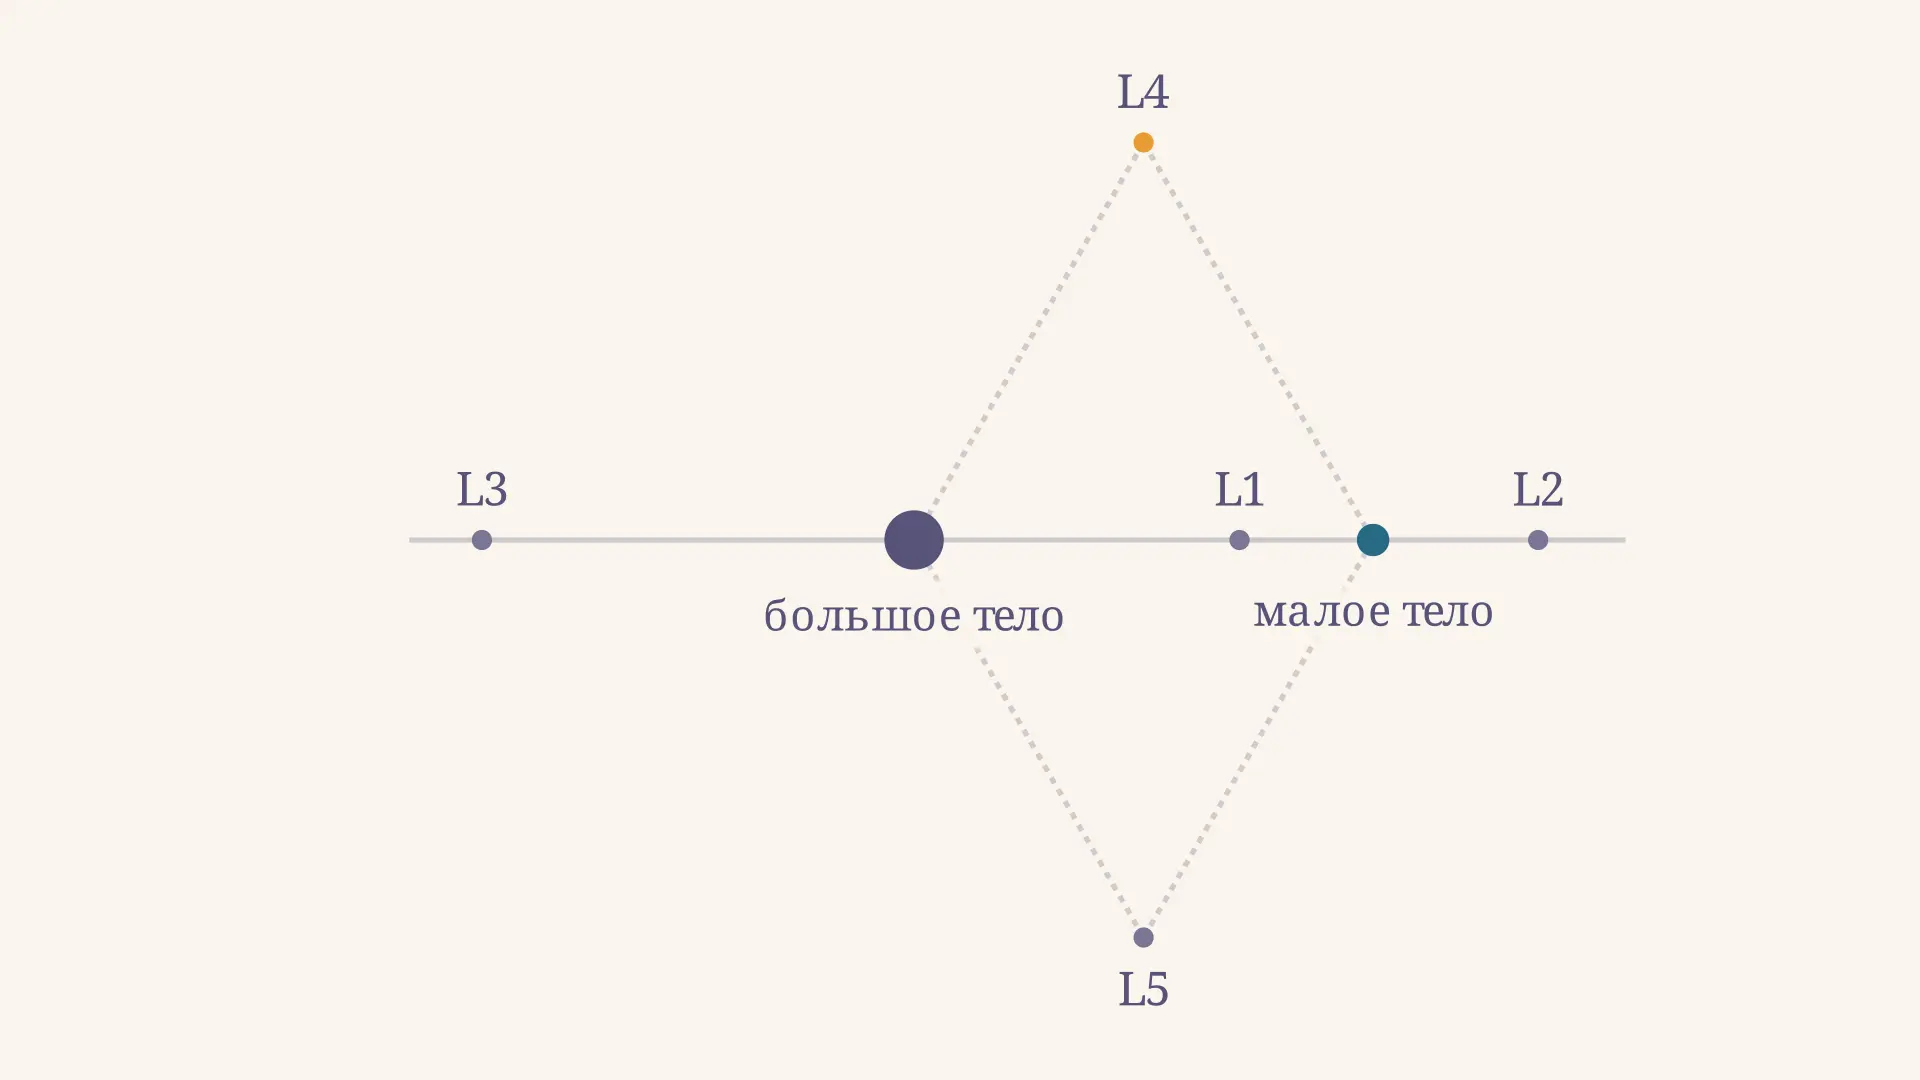
Три точки лежат на прямой, соединяющей тела. L1 находится между ними; L2 - за меньшим телом; L3 - по другую сторону от большего тела. Если взять Солнце и Землю, L1 расположена со стороны Солнца, а L2 - за Землёй, если смотреть от Солнца. L3 находится на противоположной стороне от Земли.
Две оставшиеся точки лежат в плоскости орбиты. Каждая образует с телами равносторонний треугольник со стороной, равной расстоянию между ними. L4 опережает меньшее тело по направлению обращения, а L5 следует за ним. Эта геометрия точна в круговой модели при любой допустимой доле меньшей массы; устойчивость этих точек, однако, зависит от отношения масс.
Слово «точка» относится к положению равновесия, а не к твёрдому объекту, который притягивает аппарат. Движение в её окрестности создаётся гравитацией основных тел и начальной скоростью аппарата. Так же и «орбита вокруг L2» описывается во вращающейся системе; в инерциальной системе аппарат продолжает обращаться вокруг Солнца.
Уравнение для L1, L2 и L3
Пусть расстояние между телами равно , их массы - и , причём . Введём долю меньшей массы и измерим расстояния в единицах . Центр масс выберем началом координат: тогда большие тела имеют координаты и .
В этих единицах угловая скорость равна единице. Для равновесия на оси требуется решить уравнение
Первое слагаемое - центробежное ускорение, два других - гравитационные. Знаменатели исключают положения самих массивных тел. Разделив ось этими положениями на три промежутка, ищут по одному корню в каждом: слева получается L3, между телами L1, справа L2. Калькулятор использует деление промежутка пополам, а не приближение для малой массы.
Такой численный поиск полезен, когда формула в элементарных функциях неудобна. Другой подход к численному поиску корней рассматривается в статье о методе простой итерации. Это отдельный алгоритм, и условия его сходимости отличаются от условий метода деления отрезка пополам.
Пример: расстояния при доле массы 0,10
Положим и . Тогда основные тела расположены в и . Численное решение даёт , и . От меньшего тела до L1 остаётся , а до L2 - .
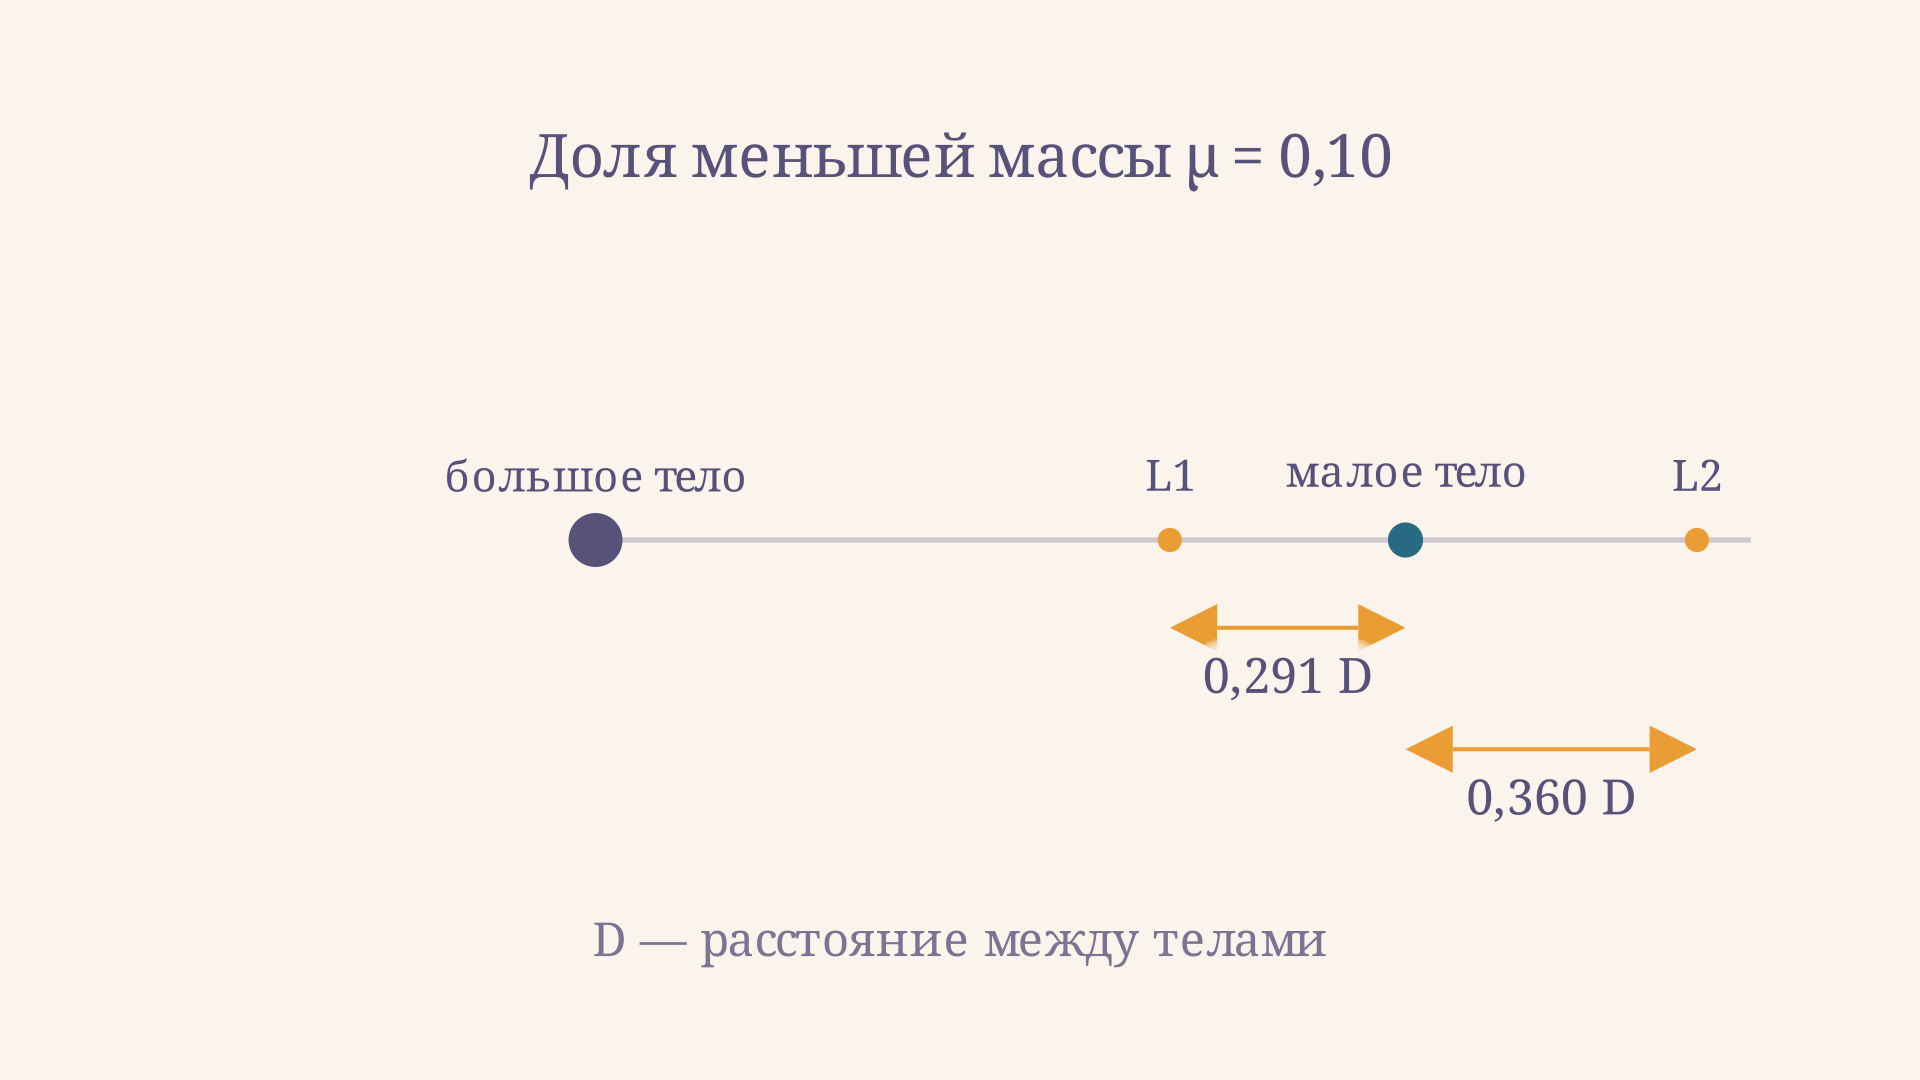
Чтобы перевести результат в километры, нужно умножить доли на выбранное физическое расстояние . Например, при условных км получаются примерно 291 и 360 км. Это учебный пример, а не оценка для конкретной пары небесных тел. Если изменить ползунком, корни и расстояния пересчитаются; при этом расстояние между двумя телами в модели остаётся неизменным.
Устойчивость: почему точка не гарантирует удержания
Точное равновесие означает: при точно заданных положении и скорости аппарат остаётся в точке во вращающейся системе. Устойчивость отвечает на другой вопрос: что происходит после малого отклонения? L1, L2 и L3 неустойчивы в круговой ограниченной задаче. Некоторые малые возмущения растут, поэтому реальному аппарату в их окрестности требуются коррекции траектории.
Для L4 и L5 ситуация иная. Линейная устойчивость в этой модели выполняется, когда , то есть для меньшей доли массы . Важна не только форма эффективного потенциала: кориолисово ускорение меняет направление движения отклонённого тела. Поэтому простая картинка шарика в углублении не объясняет весь механизм. У системы Солнце - Земля условие выполняется; выбранное в калькуляторе значение ему не удовлетворяет.
При проверке устойчивости важно задать не только смещение, но и начальную скорость: разные возмущения одной и той же точки дают разные траектории. Линейная устойчивость относится к малым возмущениям идеальной модели и не обещает вечного удержания в реальной Солнечной системе. Другие планеты, эксцентриситет и другие воздействия могут менять движение. Подробнее о силах инерции при переходе к ускоренной системе отсчёта можно прочитать в статье о принципе Даламбера.
Зачем аппаратам орбиты около точек
Аппарат не обязан находиться точно в равновесии. Существуют семейства траекторий вокруг коллинеарных точек, в том числе пространственные гало-орбиты и квазипериодические орбиты Лиссажу. Их вид зависит от системы отсчёта; поскольку L1 и L2 неустойчивы, поддержание реальной траектории требует манёвров. Выбор конкретной орбиты учитывает связь с Землёй, освещение солнечных батарей и задачи приборов. Планирование начинается с модели, затем положение и скорость аппарата регулярно уточняют по измерениям.
По данным NASA о телескопе Webb, область L2 системы Солнце - Земля находится примерно в 1,5 млн км от Земли. Webb обращается вокруг Солнца в окрестности L2. Такая геометрия позволяет держать Солнце и Землю по одну сторону защитного экрана; движение вокруг L2 помогает избегать земной тени. L1, напротив, удобна для наблюдений Солнца и солнечного ветра. ESA объясняет расположение обеих областей и необходимость коррекций.
Реальные орбиты отличаются от круговой модели: например, расстояние Земли от Солнца меняется в течение года. О вариациях формы и ориентации земной орбиты рассказывает статья о циклах Миланковича; эти долгопериодические изменения не следует путать с движением аппарата возле L2.
Частые ошибки
- Считать точку местом отсутствия гравитации. Гравитация там обычно ненулевая и обеспечивает нужное центростремительное ускорение.
- Приравнивать равновесие к устойчивости. Коллинеарные точки существуют, но малые отклонения в некоторых направлениях растут.
- Называть любую петлю около L2 гало-орбитой. Гало и траектории Лиссажу относятся к разным типам движения.
- Использовать учебное для Солнца и Земли. Оно выбрано для схемы; для реальной системы нужны её массы и более полная модель.
FAQ
Сколько существует точек Лагранжа?
В круговой ограниченной задаче трёх тел их пять: три коллинеарные и две треугольные. Они определены относительно конкретной пары массивных тел.
Можно ли оставаться в L2 без топлива?
В математической модели точно заданное равновесие сохраняется. В реальной миссии ошибки и возмущения требуют коррекций; аппарат обычно движется по траектории в окрестности L2.
Всегда ли L4 и L5 устойчивы?
Нет. Даже в идеальной круговой модели нужна достаточно малая доля меньшей массы: для линейной устойчивости. Реальные возмущения требуют отдельного анализа.
Коротко
Пять точек Лагранжа неподвижны относительно двух тел в совместно вращающейся системе. L1, L2 и L3 лежат на линии тел и неустойчивы; L4 и L5 образуют равносторонние треугольники и могут быть устойчивыми при подходящем отношении масс. Орбита около точки - траектория в её окрестности, а не неподвижное положение в космосе.
Читайте также
Вектор Лапласа-Рунге-Ленца: формула и смысл
Что показывает вектор Лапласа-Рунге-Ленца, почему он сохраняется в задаче Кеплера и как по нему найти эксцентриситет, направление перицентра и форму орбиты.
Эфемериды спутников: координаты и время
Эфемериды спутников связывают координаты с моментом времени. Разбираем навигационное сообщение, системы отсчёта, поправки часов и учебный расчёт круговой орбиты.
Элементы орбиты Кеплера: шесть параметров орбиты
Элементы орбиты Кеплера описывают форму, ориентацию и положение тела на орбите. Разбираем шесть параметров, эпоху, аномалии и пример расчёта расстояний для эллиптической орбиты.
Второй закон Кеплера: закон равных площадей
Второй закон Кеплера связывает площадь орбитального сектора со временем. Разбираем секторную скорость, момент импульса и расчёт площадей и скоростей на примерах.
Прецессия перигелия Меркурия: формула ОТО
Почему орбита Меркурия не замкнута: вывод формулы прецессии перигелия из общей теории относительности, расчёт 43 угловых секунд за век и сравнение с наблюдениями Леверье.
Действие группы на множестве: орбиты и стабилизаторы
Что такое действие группы на множестве, как найти орбиту и стабилизатор точки и применить теорему об их размерах на наглядном примере поворотов правильного многоугольника.