Шарико-винтовая передача: устройство и расчёт
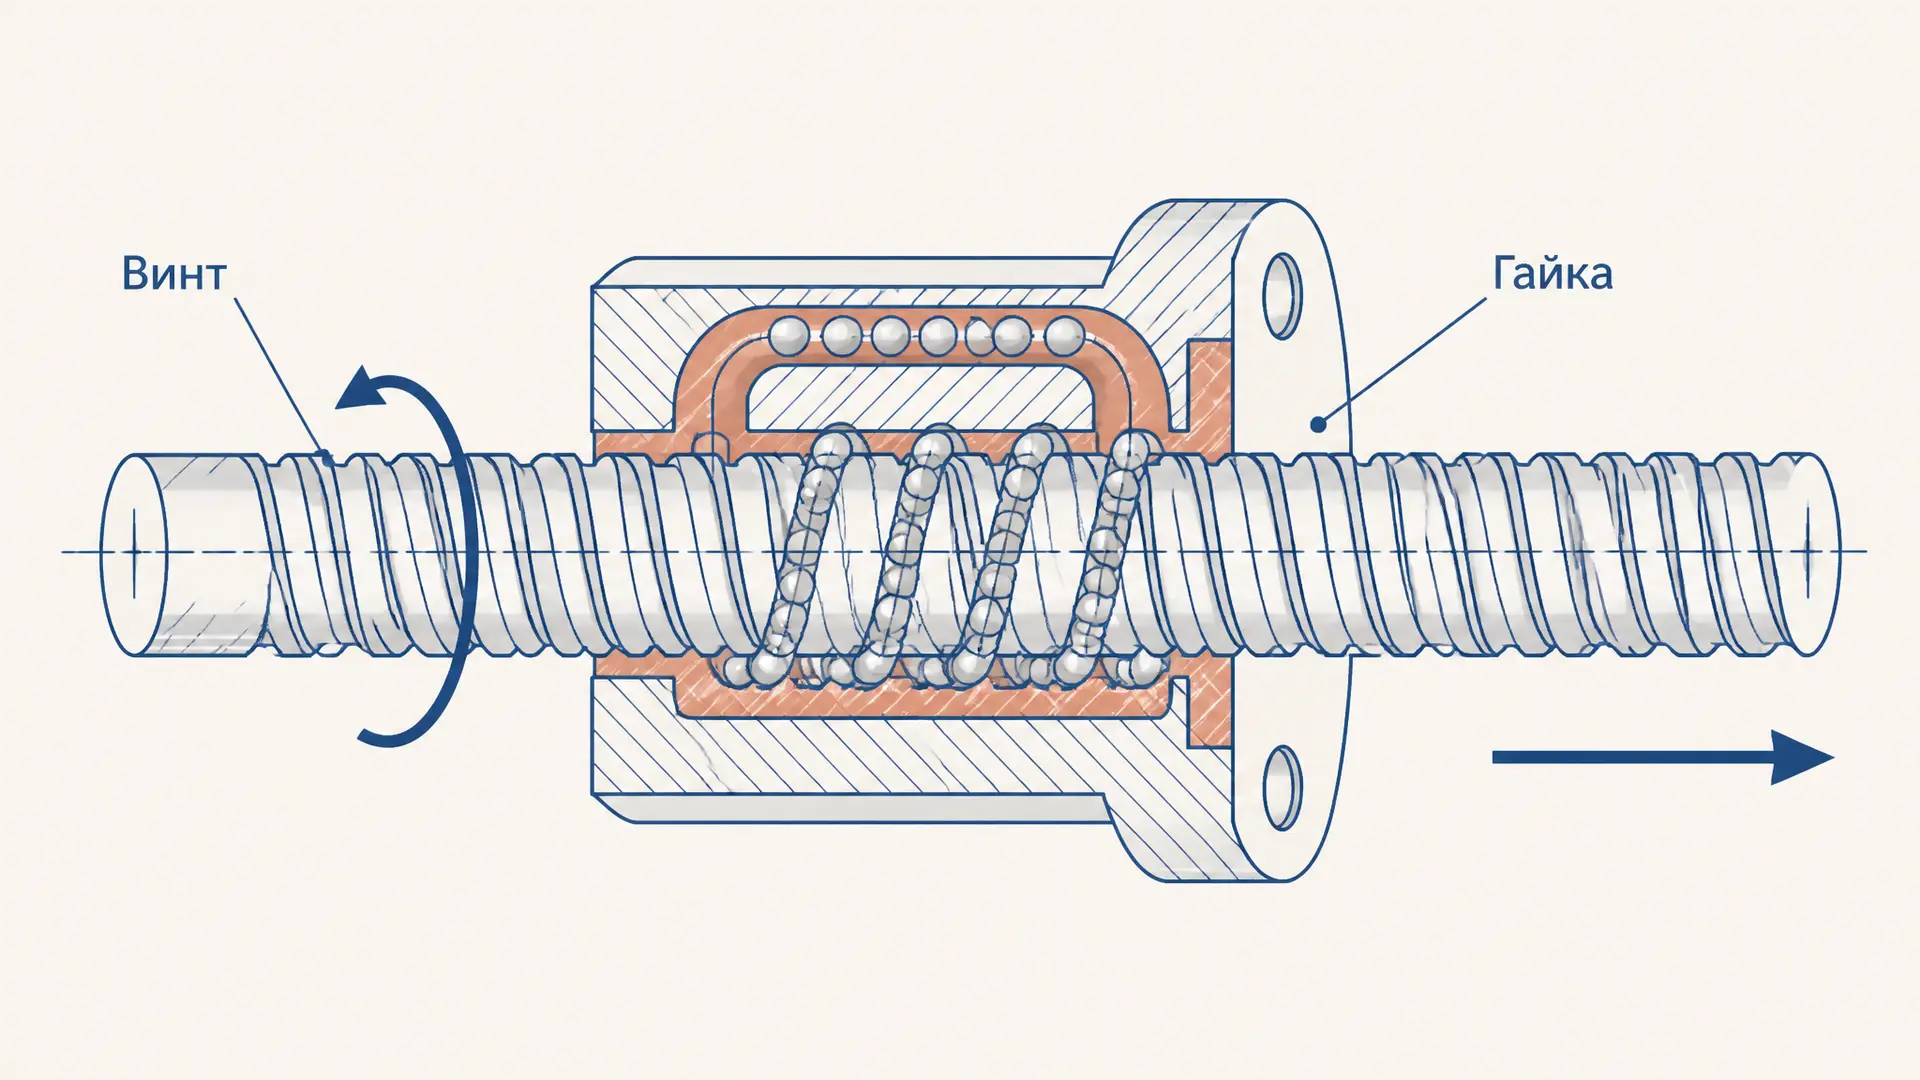
Шарико-винтовая передача, или ШВП, превращает вращение винта в поступательное перемещение гайки. Между их винтовыми дорожками катятся шарики, а специальный канал возвращает их в рабочую зону. Такой механизм позволяет точно перемещать стол станка, исполнительный орган робота или измерительную каретку. Разберём, от чего зависит перемещение, как оценить скорость и момент и почему полученный результат ещё не заменяет выбор узла по каталогу.
Из чего состоит ШВП
Основные детали - винт с винтовой дорожкой, гайка с ответной дорожкой, шарики и система их возврата. Винт обычно вращает двигатель, а гайку крепят к каретке, удерживаемой от поворота направляющими. Тогда гайка движется вдоль оси. Возможна и другая компоновка: вращается гайка, а винт перемещается или остаётся неподвижным по оси. Для определённости дальше считаем вращающимся именно винт.
Шарики передают осевую нагрузку между дорожками. Дойдя до конца рабочего участка, они проходят по возвратному каналу и снова входят в него. Канал может быть внутренним или выполненным отдельной трубкой; конструкция зависит от модели. Направляющие каретки при этом принимают поперечные силы и моменты: нагружать ими гайку без проверки допустимости нельзя.
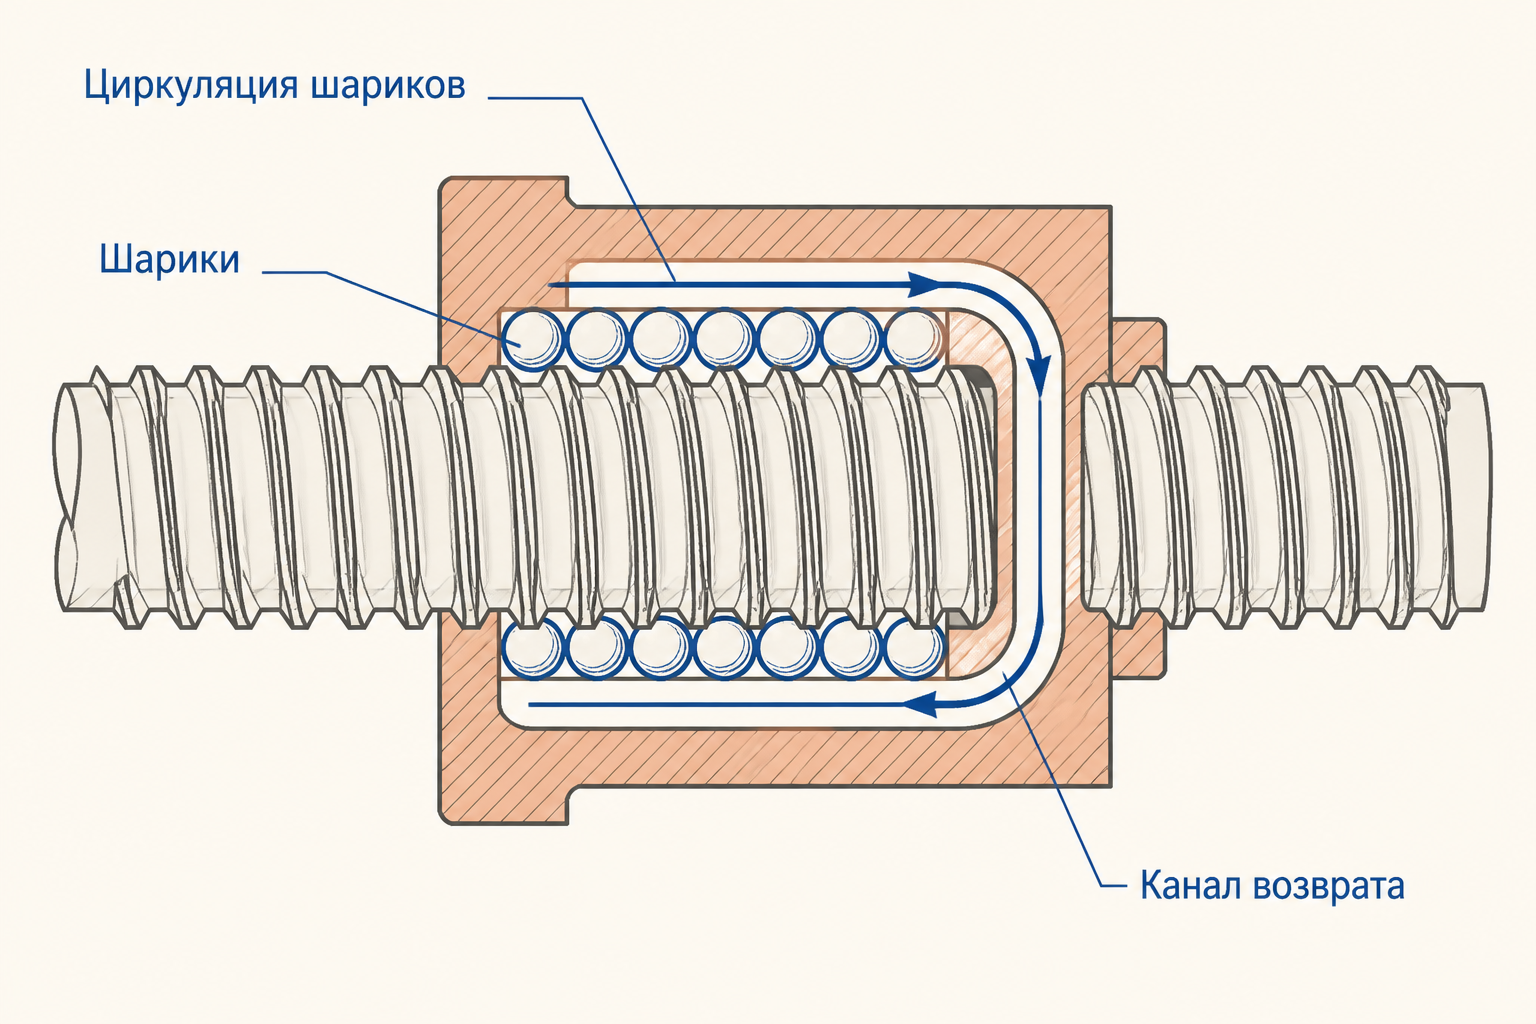
Рисунок показывает принцип циркуляции условно: расположение входов и форму канала определяет конструкция конкретной гайки.
Катящийся контакт обычно позволяет уменьшить потери по сравнению с винтовой парой скольжения. Это не означает отсутствия трения: энергия расходуется в контактах, уплотнениях, смазке и опорах. Производитель THK описывает конструкцию и особенности ШВП, в том числе возможность предварительного натяга.
Ход винта и перемещение гайки
Ход - осевое перемещение гайки относительно винта за один полный оборот. Его важно отличать от шага резьбы: шаг измеряют между соседними одноимёнными витками, а ход многозаходной резьбы равен шагу, умноженному на число заходов. Для однозаходной резьбы величины совпадают.
Если винт делает оборотов, а гайка не вращается, то идеальное перемещение равно
Например, при ходе мм и 20 оборотах гайка переместится на мм. При обратном вращении направление движения меняется; знак также зависит от направления резьбы. Формула описывает номинальную кинематику без учёта погрешности хода и упругих деформаций. Перемещение не следует путать с точностью остановки: последняя зависит также от датчика, управления, люфта и нагрузки.
Скорость и число оборотов
При равномерной частоте вращения , выраженной в оборотах в минуту, скорость гайки определяется соотношением
где при в мм результат получится в мм/с. Если ход равен 5 мм, а винт вращается со скоростью 600 об/мин, то мм/с. Для перемещения на 100 мм в установившемся режиме потребовалось бы 2 секунды. Реальное время больше, если разгон и торможение занимают заметную часть пути. Понятие постоянной скорости и расчёт пути подробнее разобраны в статье о задачах на движение с остановкой.
Больший ход при той же частоте даёт большую скорость, но обычно требует большего момента для преодоления той же осевой нагрузки. И наоборот, меньший ход повышает механическое преимущество ценой скорости. Поэтому выбирать ход только по желаемой скорости недостаточно: нужно согласовать его с двигателем и режимом работы.
Приближённый расчёт крутящего момента
Для равномерного движения под постоянной осевой нагрузкой оценим момент из баланса работы. За один оборот полезная работа равна , а работа на валу - . С учётом принятого КПД :
Здесь выражается в ньютонах, - в метрах на оборот, - в Н·м, а КПД задаётся долей единицы. Это момент для преодоления заданной осевой силы, а не полный момент двигателя. Связь между работой момента и углом поворота отдельно показана в материале о работе момента силы.
Пусть Н, мм м, , об/мин. Тогда:
- За 20 оборотов перемещение составит мм.
- Скорость равна мм/с, или м/с.
- Оценка момента: Н·м.
- Полезная мощность Вт, входная в принятой модели - Вт.
КПД 90% здесь принят как учебное условие, а не гарантирован для всех ШВП. В реальном узле дополнительно рассматривают момент предварительного натяга, сопротивления опор и уплотнений и инерцию при разгоне. Методика THK для расчёта момента рассматривает равномерное движение, ускорение и замедление отдельно. О связи полезной мощности и потерь читайте в разборе КПД механизма.
При такой постановке сила считается направленной против движения, а КПД относится к преобразованию мощности от винта к гайке. Формула не описывает торможение или движение, при котором груз сам приводит винт во вращение: для этих случаев направление потока мощности меняется. При наличии редуктора между двигателем и винтом дополнительно учитывают его передаточное отношение и потери. Сравнивать полученный момент с характеристикой двигателя можно только после приведения величин к одному валу и учёта скорости.
Люфт, натяг и точность
Осевой люфт - свободное относительное перемещение винта и гайки при смене направления нагрузки. При реверсе он может проявиться как участок, на котором двигатель уже повернулся, а каретка ещё не последовала за ним. Предварительный натяг создаёт внутреннее усилие между контактирующими элементами и уменьшает зазор, повышая жёсткость узла.
Однако натяг не устраняет все ошибки положения. Под нагрузкой деформируются и шарики с дорожками, и винт, и его опоры; нагрев меняет длину винта. Слишком большой натяг увеличивает сопротивление и нагрев. Поэтому выбор класса точности и натяга привязывают к допустимой ошибке, нагрузочному циклу и данным конкретного изготовителя. Цена деления датчика сама по себе не равна точности системы.
Как выбрать передачу для привода
Начинают с нагрузки во времени: учитывают рабочую силу, массу, ускорение и сопротивление направляющих. Затем назначают ход по требуемой скорости и проверяют частоту вращения, а момент двигателя - на установившемся участке и при переходных режимах. При вертикальном движении учитывают вес и направление нагрузки; удержание груза требует отдельного решения.
Далее проверяют грузоподъёмность и ресурс гайки, статическую прочность, жёсткость опор, устойчивость длинного сжатого винта и допустимую частоту вращения. Условия закрепления и расстояние между опорами существенно влияют на проверки. Для оценки ресурса нужны нагрузочный цикл и каталог выбранной модели: методика THK определяет номинальный ресурс статистически, а не как срок службы каждого экземпляра.
При сравнении вариантов полезно составить таблицу рабочих участков: длина перемещения, скорость, ускорение, действующая сила и число повторений. Пиковая сила нужна для проверки допустимых нагрузок, а весь цикл - для оценки ресурса и нагрева двигателя. Нельзя просто усреднить максимальную и минимальную силы без учёта длительности и методики изготовителя. Для длинного винта скорость также проверяют по допустимой частоте с учётом способа опирания; один лишь достаточный момент не гарантирует устойчивую работу.
На практике важны также соосность при монтаже, смазка и защита от стружки и пыли. Загрязнение дорожек ускоряет износ, а плохая центровка создаёт дополнительные нагрузки. После выбора механики полезно связать её с вращательной кинетической энергией: при разгоне двигатель сообщает энергию не только каретке, но и вращающимся деталям.
Частые ошибки
- Подставляют миллиметры вместо метров в формулу момента. Это завышает результат в тысячу раз, если остальные величины заданы в СИ.
- Принимают шаг за ход многозаходного винта. Сначала выясните число заходов или возьмите ход из каталога.
- Считают момент нагрузки полным моментом двигателя. Нужно дополнительно проверить разгон, натяг, опоры, передачу и запас по характеристике двигателя.
- Предполагают самоторможение. ШВП может быть обратимой: осевая нагрузка способна вращать винт. Для вертикальной оси предусмотрите подходящее удержание груза.
- Сводят точность к разрешению двигателя. Люфт, деформации, тепловое удлинение и измерительная система тоже влияют на положение.
FAQ
Чем ШВП отличается от обычной винтовой пары?
В ШВП нагрузку между винтом и гайкой передают циркулирующие шарики; в паре скольжения поверхности перемещаются относительно друг друга непосредственно. Их КПД, износ, стоимость и способность удерживать нагрузку зависят от конструкции.
Можно ли использовать ШВП для вертикального подъёма?
Да, но возможность обратного хода нужно учитывать при проектировании. Удержание и безопасное торможение груза выбирают для конкретного привода и его отказных режимов.
Как узнать число оборотов для заданного перемещения?
Разделите требуемое перемещение на ход: . Это номинальное значение; при точном позиционировании учитывайте погрешность хода и деформации системы.
Коротко
ШВП преобразует вращение в осевое движение с помощью циркулирующих шариков. Ход задаёт перемещение за оборот, а нагрузка, ход и КПД дают первую оценку момента. Для реального выбора дополнительно проверяют динамику, ресурс, устойчивость винта, точность и условия работы.
Читайте также
Абсолютно неупругий удар: сохранение импульса
Как найти скорость тел после абсолютно неупругого удара, применить закон сохранения импульса и вычислить потерю кинетической энергии на понятных примерах с формулами.
Абсолютное и избыточное давление: формулы и вакуум
Абсолютное и избыточное давление, разрежение и вакуум: как выбрать начало отсчёта, перевести показания манометра и решить задачи с примерами в килопаскалях.
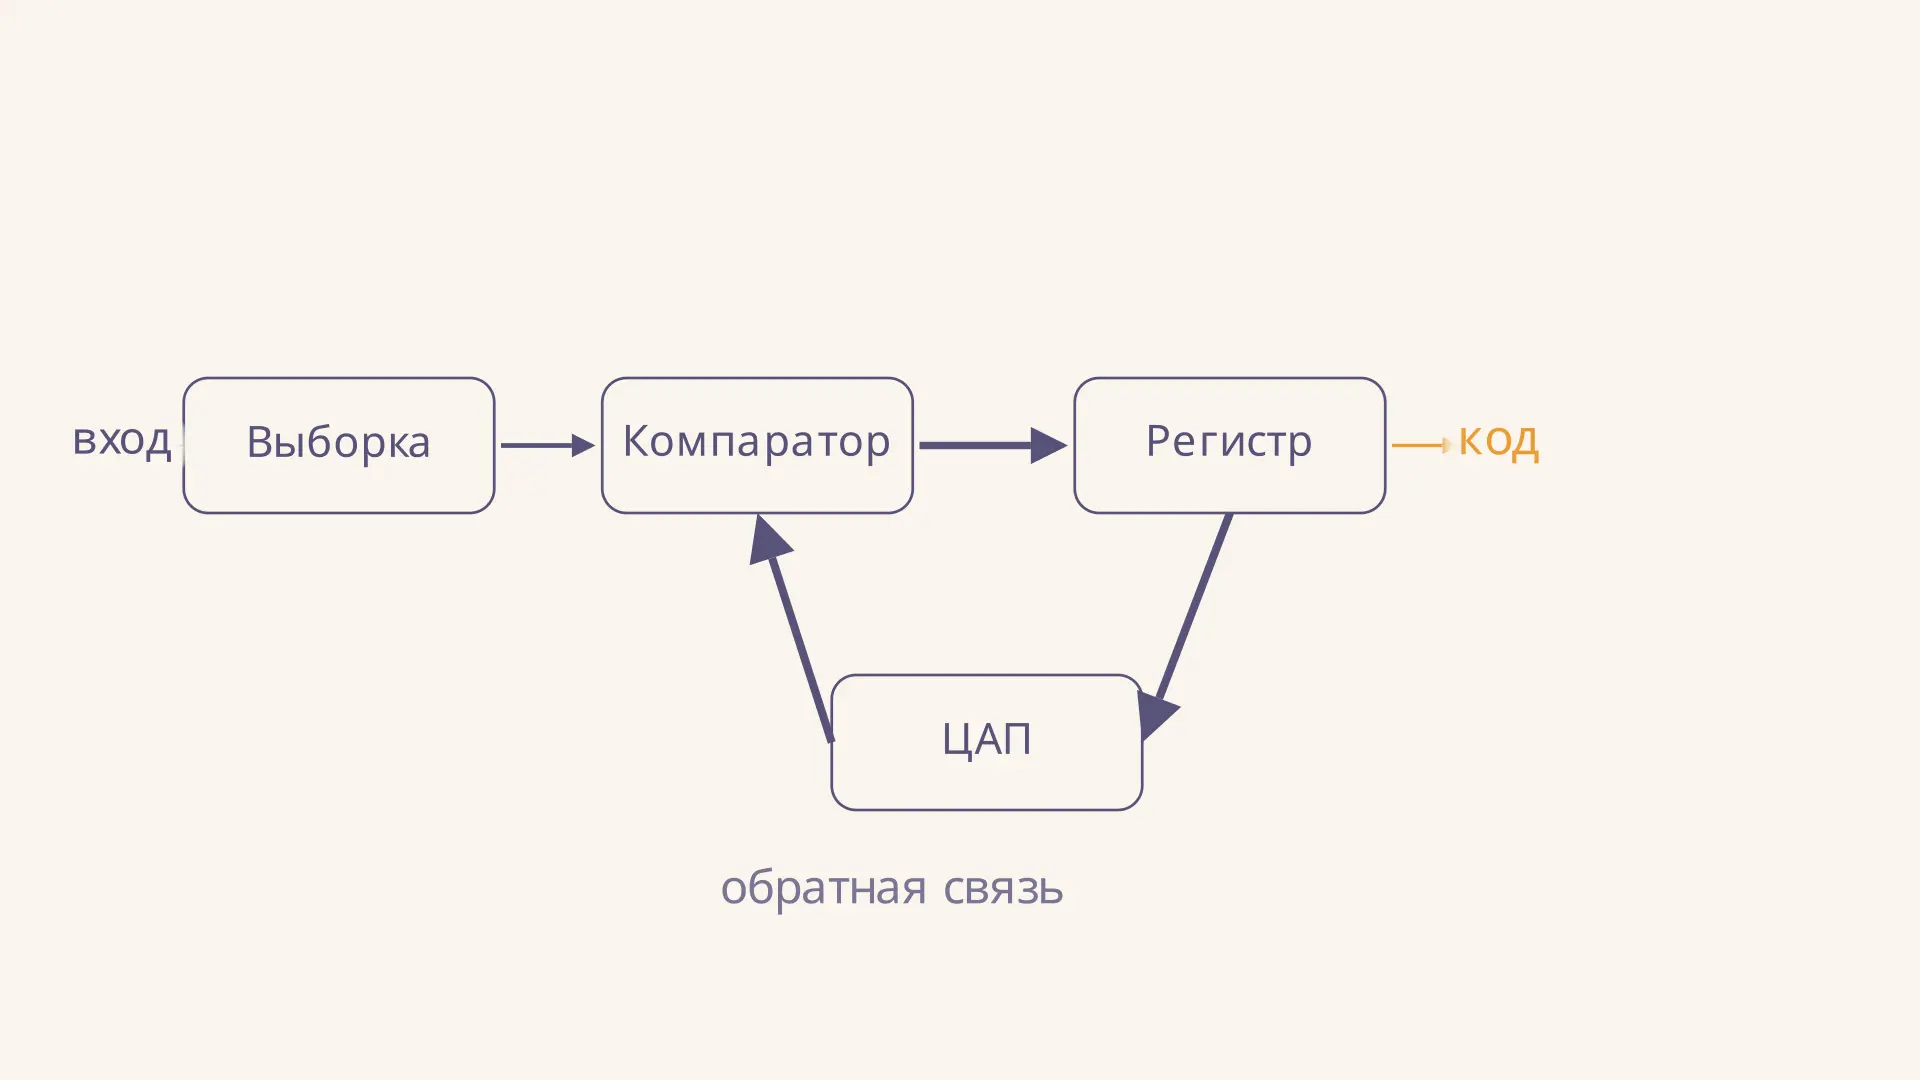
АЦП последовательного приближения: схема и принцип работы
Разберите схему АЦП последовательного приближения: как компаратор, ЦАП и регистр определяют код по битам, как вычислить шаг квантования и оценить погрешность.
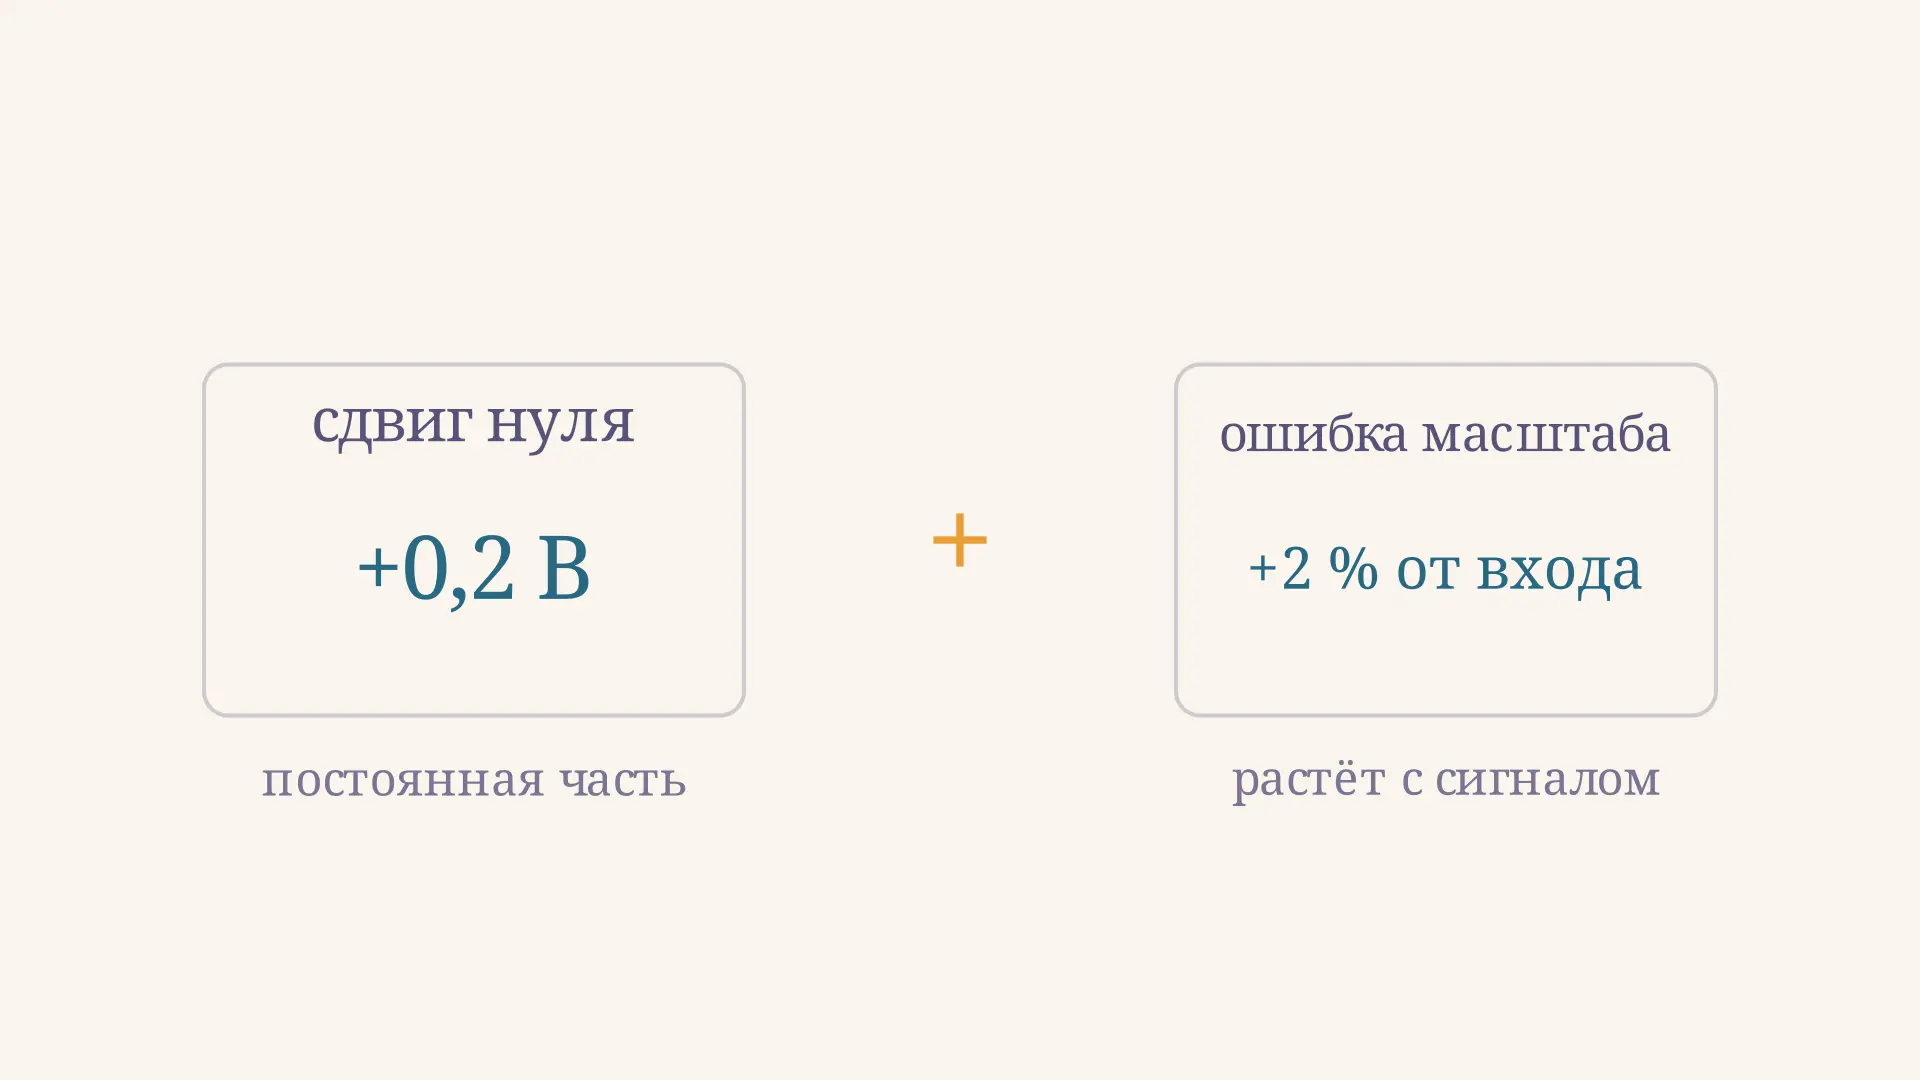
Аддитивная и мультипликативная погрешность
Аддитивная и мультипликативная погрешность прибора: формулы сдвига нуля и ошибки масштаба, пример расчёта показания и поправки, калибровка прибора и пределы линейной модели.
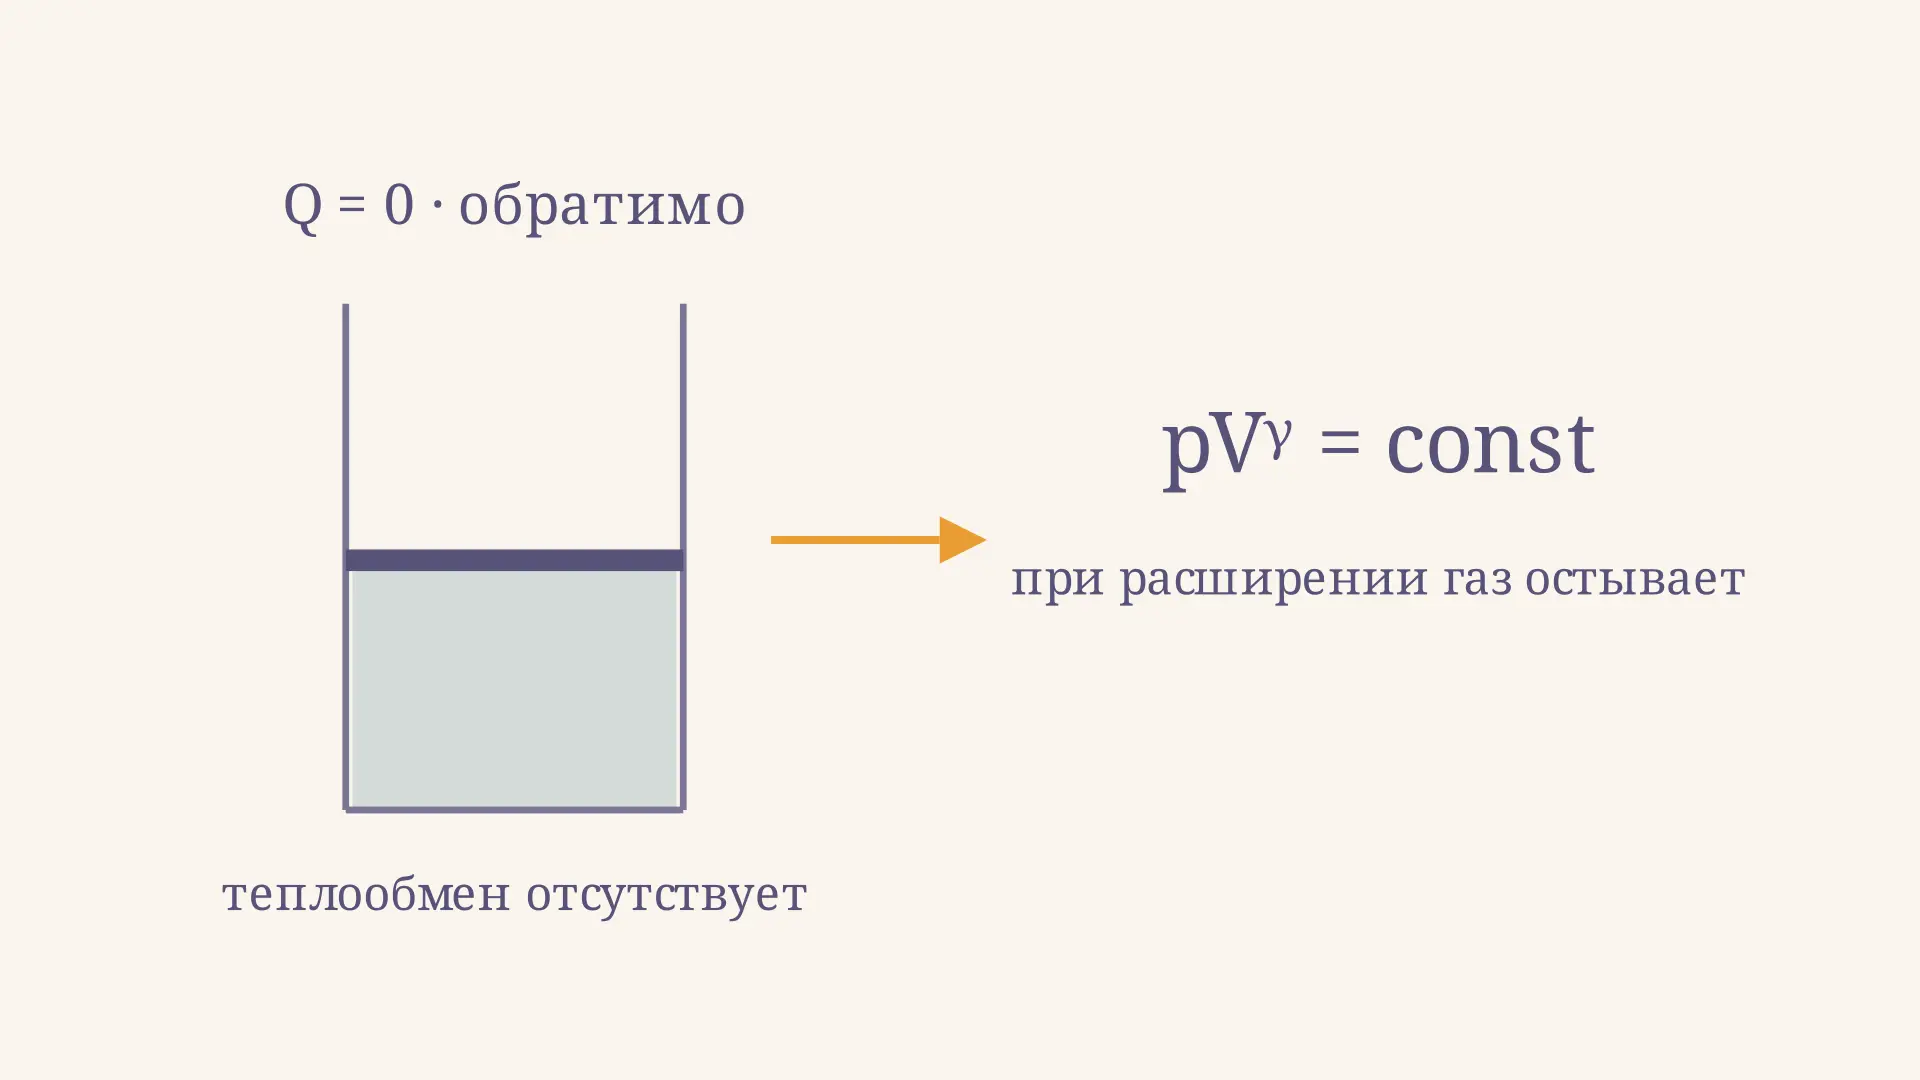
Адиабатический процесс: уравнение Пуассона и расчёт
Уравнение Пуассона для адиабатического процесса: вывод через первое начало термодинамики, связь давления, объёма и температуры, пример и границы применения.
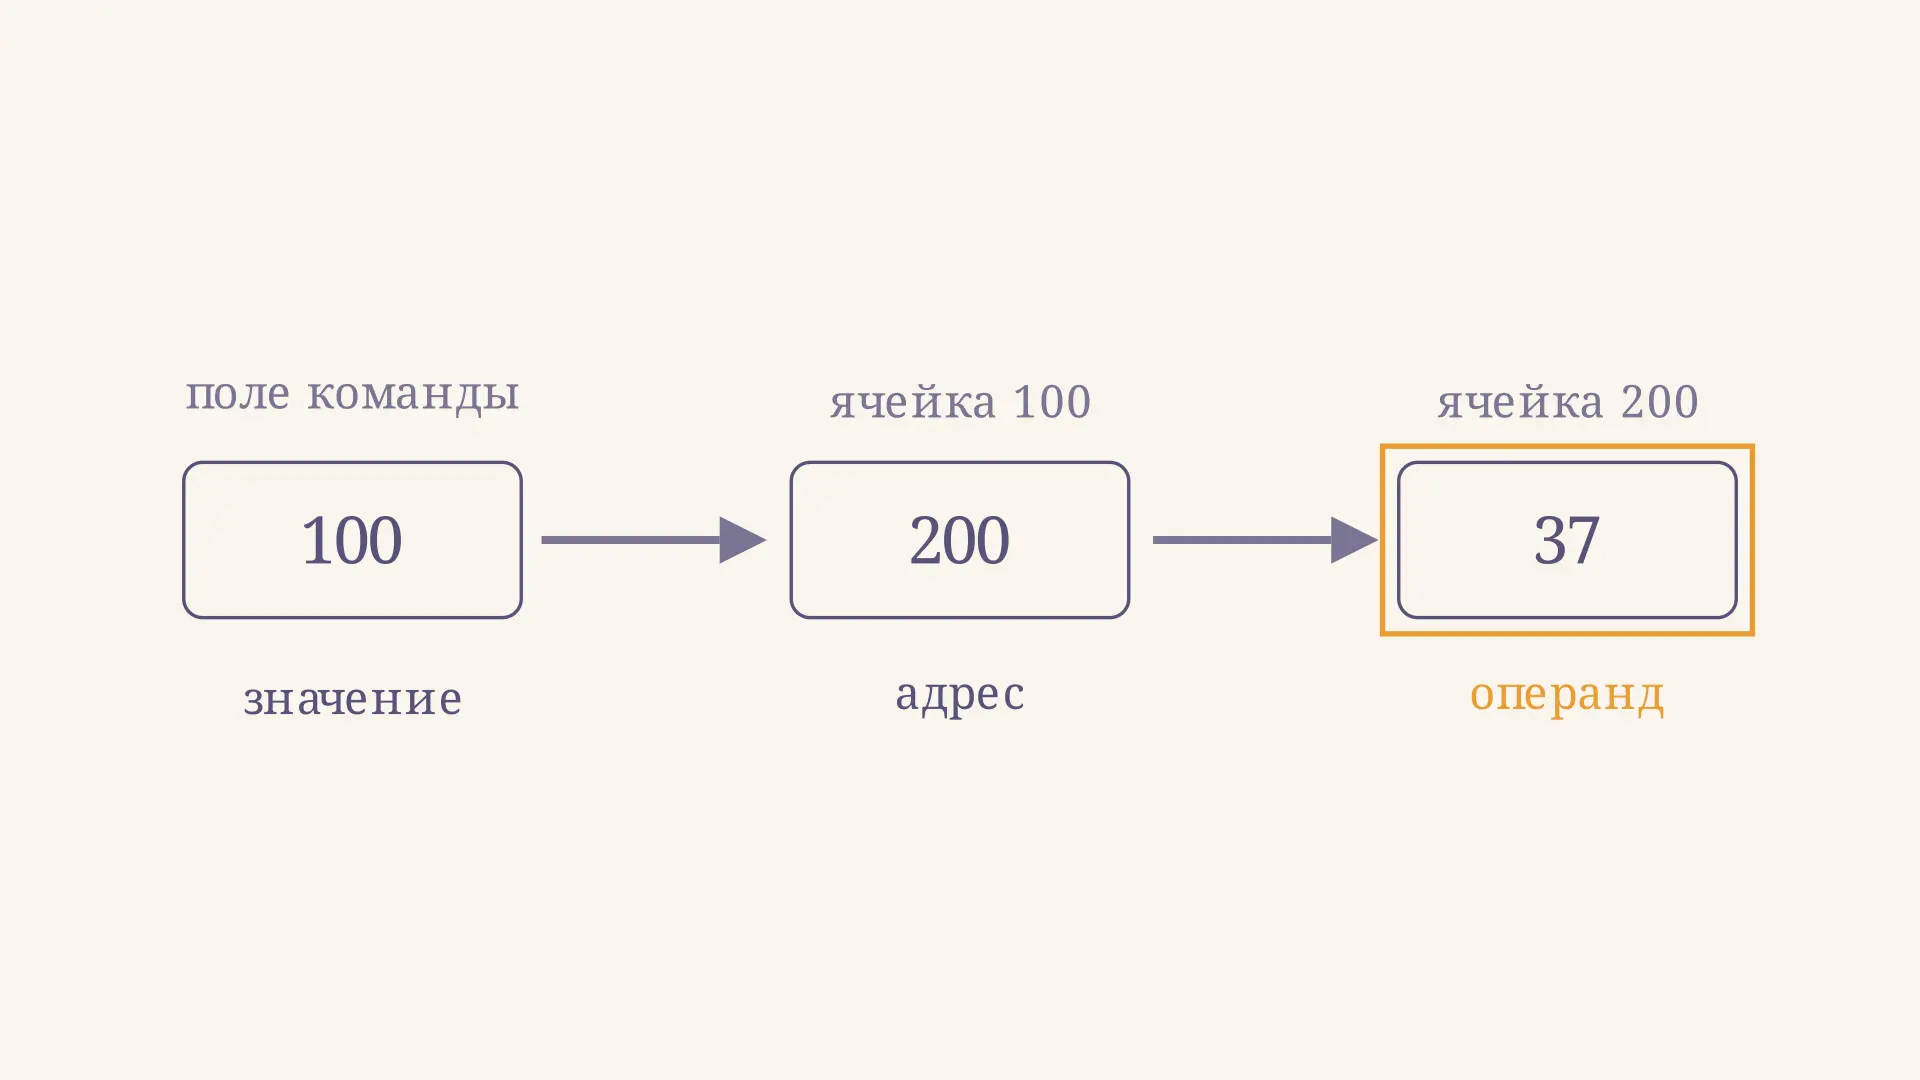
Адресация: прямая, косвенная и непосредственная
Разбираем прямую, косвенную и непосредственную адресацию операндов на одном примере памяти: как найти значение, посчитать чтения и не перепутать адрес с данными.