Приведённый момент инерции механизма: расчёт
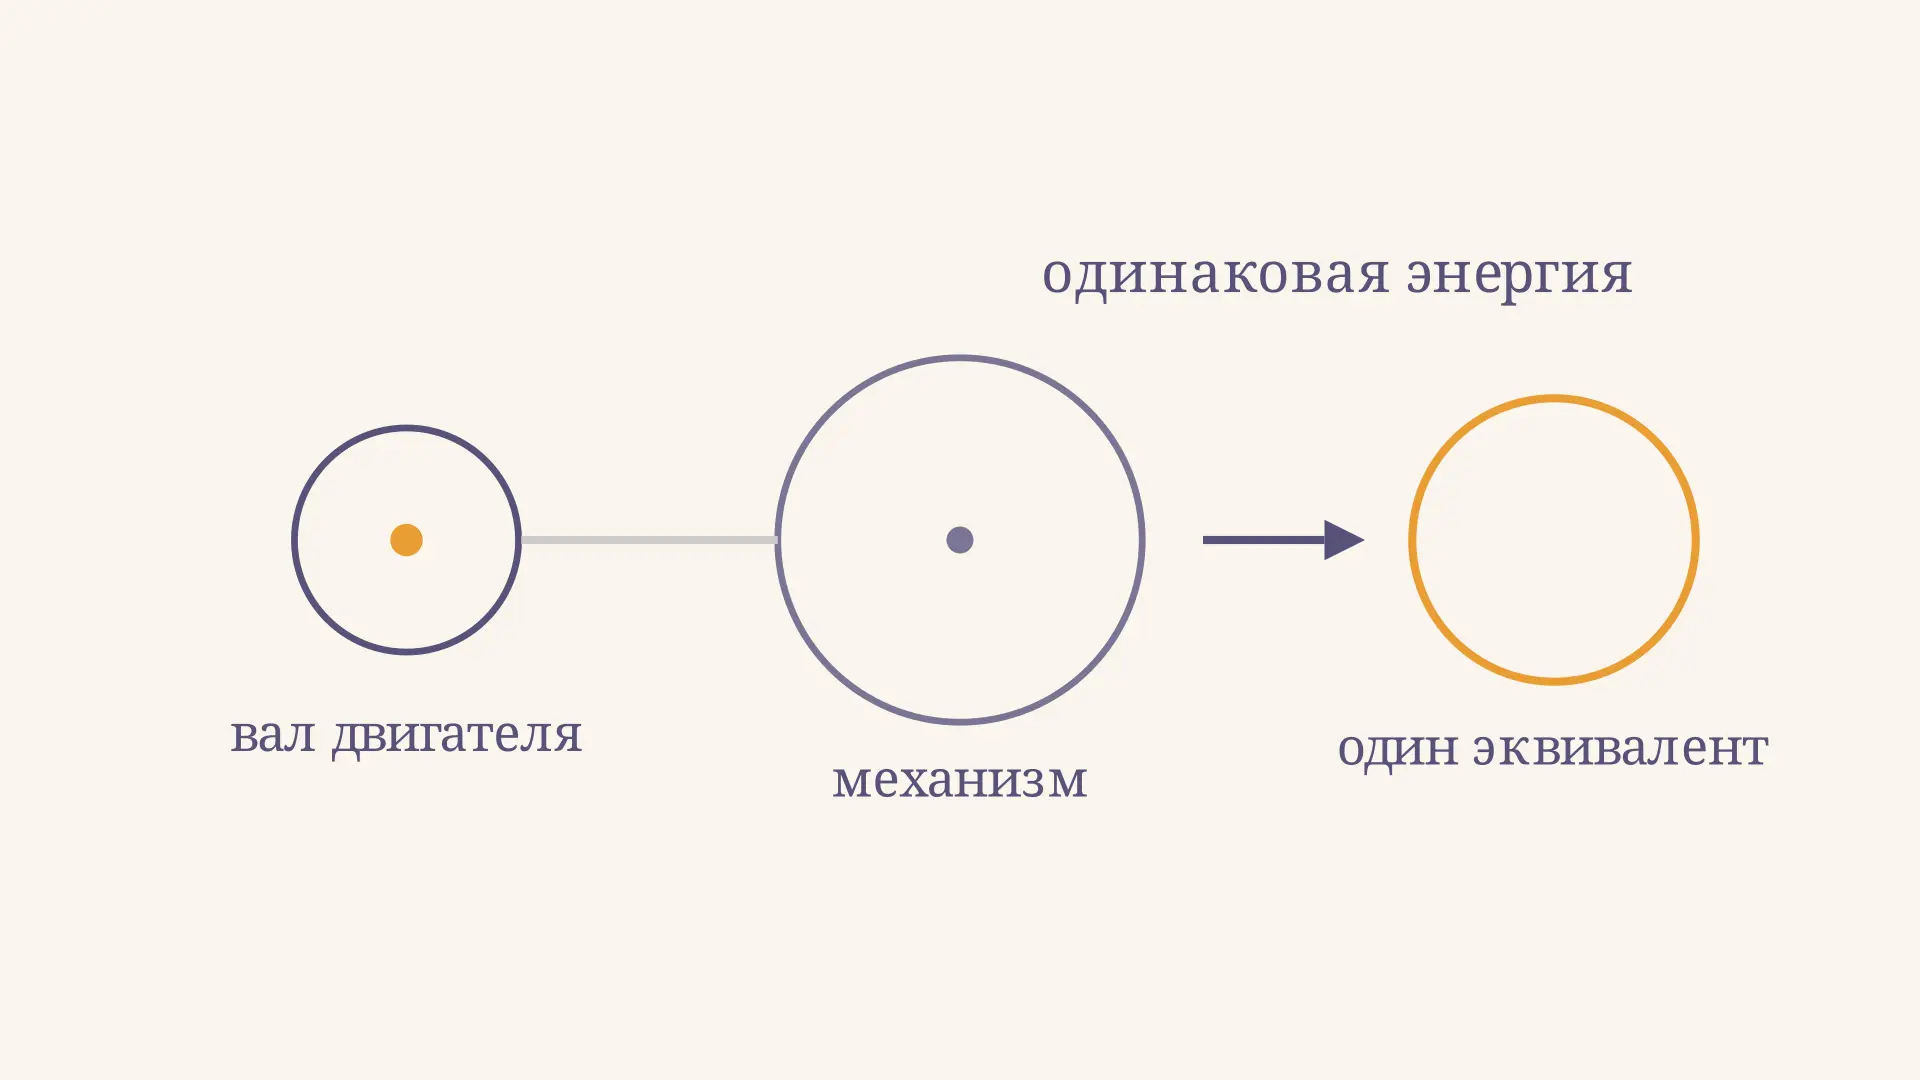
Приведённый момент инерции механизма - это момент инерции условного звена, которое при выбранной угловой скорости имеет ту же кинетическую энергию, что все движущиеся звенья механизма вместе. Такое представление позволяет заменить расчёт нескольких тел одним уравнением для вала двигателя или другого выбранного звена. Важно назвать сам вал: одно и то же устройство даёт разные численные значения при приведении к входу и выходу передачи.
Калькулятор ниже рассматривает учебный привод с редуктором и барабаном. Меняйте передаточное отношение и массу груза, чтобы увидеть, как меняются вклады в инерцию на валу двигателя. Затем разберём общий принцип и ограничения этой модели.
Зачем приводить инерцию к одному валу
Двигатель разгоняет не только собственный ротор. Через передачу он сообщает движение колёсам, барабану, рычагам и грузу. Эти тела могут вращаться с разными скоростями или двигаться поступательно. Поэтому простое сложение их моментов инерции, взятых относительно разных осей, не описывает затраты энергии при разгоне.
Выберем входной вал со скоростью . Его условная инерция определяется равенством
Здесь - суммарная кинетическая энергия реальных звеньев в рассматриваемом положении. Единица результата - кг·м². Определение через деление применимо при ; при остановке значение находят по кинематическим отношениям или их пределу. Это характеристика модели относительно выбранной скорости, а не новая физическая деталь.
Для отдельного тела исходный момент инерции относительно оси зависит от распределения массы. Приведение отвечает на другой вопрос: как энергия всех тел соотносится со скоростью выбранного вала.
Общая формула через скорости звеньев
Пусть каждое из нескольких тел вращается вокруг неподвижной оси, а остальные движутся поступательно. Для такого набора
После деления на получаем
Для плоского движения тела общего вида вместо одного из слагаемых используют энергию поступательного движения центра масс и вращения вокруг центра масс . Нельзя одновременно прибавлять второй раз энергию той же массы. О выборе центра масс и оси полезно помнить при расчёте момента инерции диска и цилиндра.
Отношения скоростей определяются кинематикой механизма. Знак направления при возведении в квадрат исчезает, поэтому встречное вращение не создаёт отрицательного вклада в энергию. Поступательное звено тоже даёт размерность кг·м²: отношение имеет размерность длины, поскольку радиан безразмерен.
Редуктор: почему отношение скоростей входит в квадрате
Обозначим скорость двигателя , скорость выходного вала и определим по модулю. Для постоянного момент нагрузки , приведённый к двигателю, равен
При нагрузка вращается в пять раз медленнее двигателя, и её вклад на входе в 25 раз меньше собственного момента на выходной оси. Видео показывает эту зависимость для неизменных параметров примера: точка перемещается по кривой, когда выбирают другое отношение скоростей. Это сравнение разных передач, а не утверждение, что обычный редуктор меняет отношение во время работы.
При обратном приведении к выходу тот же ротор даёт вклад : теперь выражаем быструю скорость ротора через медленную выходную. Это не противоречие, а смена опорного вала. Соотношение скоростей и направление приведения всегда записывают до подстановки. Такое же определение отношения использовано в учебном материале MIT по приводам.
Поступательный груз на барабане
Пусть груз массы движется без проскальзывания на барабане радиуса . Тогда его скорость . К оси барабана вклад груза равен , а к валу двигателя через редуктор - .
В этом выражении - масса груза, а не сила тяжести . Вес может создавать момент сопротивления или движущий момент в зависимости от направления движения, но сам по себе не добавляется к кинетической энергии. Массу каната, инерцию самого барабана и другие детали включают отдельными слагаемыми, если ими нельзя пренебречь.
Если скольжение возможно, уже не обязательно. Сначала находят фактическое отношение скоростей, а для независимого движения груза может потребоваться отдельная координата. В такой ситуации одной постоянной инерции на валу двигателя недостаточно.
Пример расчёта для привода
Пусть кг·м², кг·м², , кг и м. Нагрузка и барабан вращаются вместе. Момент самого барабана считаем включённым в ; массой передачи пренебрегаем. Все связи жёсткие, потерь и проскальзывания нет.
- Ротор уже находится на выбранном валу: его вклад равен кг·м².
- Вклад вращающейся нагрузки: кг·м².
- Вклад груза: кг·м².
- Сумма: кг·м².
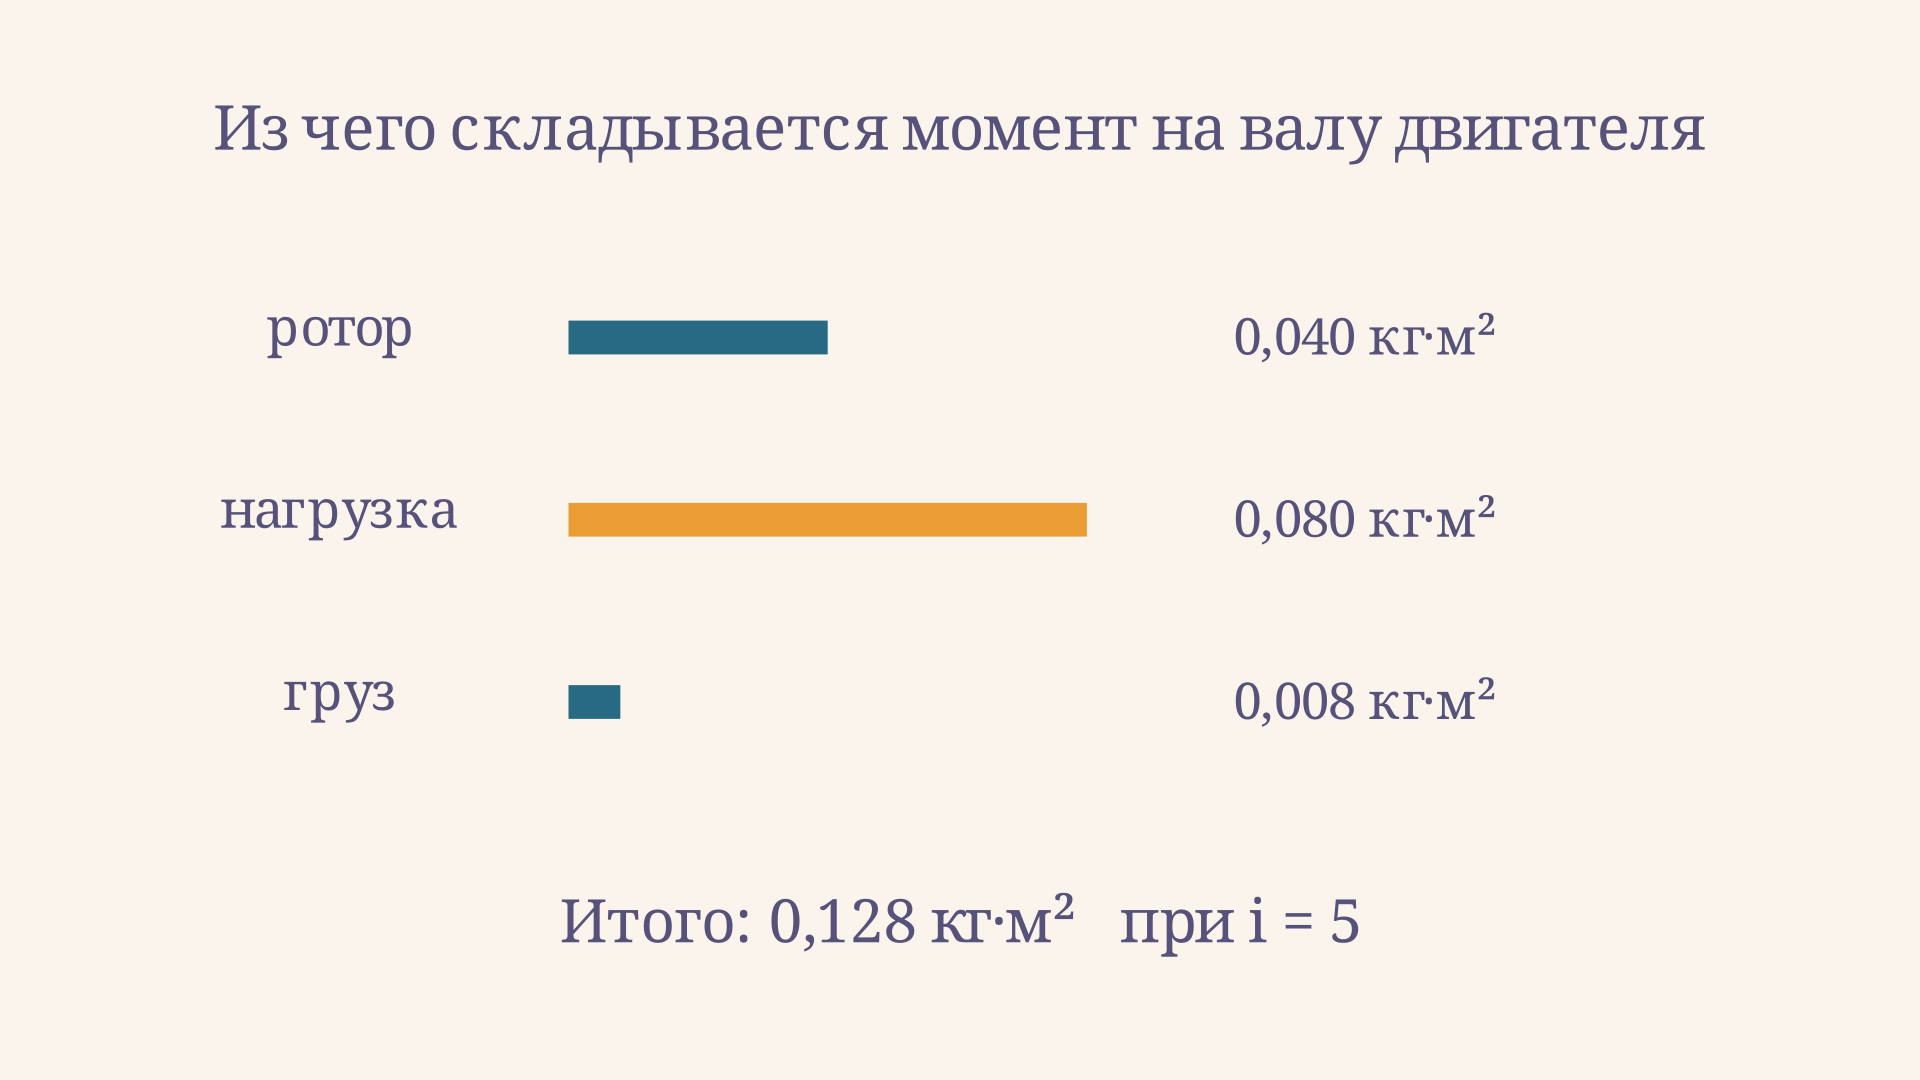
Проверим результат через энергию при рад/с. Выход вращается со скоростью 2 рад/с, груз движется со скоростью 0,2 м/с. Энергии ротора, нагрузки и груза составляют соответственно 2, 4 и 0,4 Дж. Их сумма 6,4 Дж совпадает с . Проверка выявляет ошибки в направлении отношения скоростей и единицах.
Как использовать результат в уравнении движения
Для постоянного и одной вращательной координаты динамическое уравнение имеет вид
где - угловое ускорение выбранного вала, а - сумма внешних моментов, тоже приведённых к этому валу с правильными знаками. Например, для идеального редуктора момент сопротивления на выходе соответствует сопротивлению на входе. Моменты сил и моменты инерции приводятся по разным степеням отношения скоростей.
Если суммарный приведённый момент равен 0,64 Н·м, то в примере рад/с². Это именно сумма моментов после учёта нагрузки, а не автоматически момент двигателя. Уравнение можно связать с принципом Даламбера для материальной точки, но при составлении баланса следует соблюдать выбранные знаки.
КПД учитывает потери мощности и влияет на требуемый момент двигателя. Он не входит в энергетическое определение кинетической инерции как простой дополнительный множитель. Для реального привода отдельно учитывают трение, упругость, люфт, инерцию шестерён и ограничения двигателя; полученная учебная величина сама по себе не является полным расчётом привода.
Когда приведённая инерция меняется
В кривошипном или рычажном механизме отношения скоростей могут зависеть от угла ведущего звена . Тогда , даже если массы и собственные моменты тел постоянны. По мере движения меняется то, насколько быстро отдельные звенья движутся относительно ведущего.
Для одной координаты, идеальных связей и энергии уравнение принимает вид
Второе слагаемое связано с изменением кинематических отношений. Поэтому подстановка мгновенного значения в формулу без него обычно неверна. Если механизм имеет несколько независимых степеней свободы, энергия в общем случае описывается матрицей инерции, а не одним числом.
Порядок расчёта для своей схемы
Начните с кинематической схемы: отметьте ось приведения и направления вращения. Затем составьте список тел и рядом с каждым укажите массу или момент инерции, ось вращения и связь его скорости со скоростью ведущего звена. Это помогает заметить пропущенный вал или массу, уже учтённую в другом слагаемом. Для составного механизма удобно вести таблицу вкладов в одних и тех же единицах.
Далее выразите скорости через выбранную координату, составьте сумму кинетических энергий и только после этого выделите коэффициент при квадрате её скорости. Сверьте ответ с предельными случаями: при неподвижной относительно выбранного вала нагрузке её энергетический вклад должен обращаться в ноль, а при одинаковых скоростях двух валов их моменты складываются напрямую. Наконец, проверьте расчёт на одной ненулевой скорости, сравнив энергию исходной системы и её эквивалента. Такая проверка относится к кинетической модели; достоверность исходных масс и передаточных отношений нужно проверять отдельно.
Частые ошибки
- Складывают моменты разных валов напрямую. Сначала приводят каждый вклад через отношение скоростей к выбранной оси.
- Путают определение . Если отношение задано как выходная скорость к входной, формула с делением на в прежнем виде неприменима.
- Забывают квадрат скорости. Энергия пропорциональна квадрату скорости, поэтому и коэффициент приведения инерции квадратичный.
- Считают груз дважды. Массу, уже включённую в модель звена, не добавляют повторно; аналогично отдельно уточняют инерцию барабана.
- Путают инерцию массы и сечения. У геометрического момента сечения другая задача и размерность; см. главные центральные моменты инерции сечения.
FAQ
Может ли приведённый момент быть меньше момента нагрузки?
Да. При приведении медленной нагрузки к быстро вращающемуся валу её вклад уменьшается в квадрат отношения скоростей. Полный результат при этом включает инерцию ротора и прочих звеньев.
Нужно ли учитывать направление вращения?
Для вклада в кинетическую энергию знак скорости исчезает при возведении в квадрат. Для приведённых моментов сил и уравнения движения направление и знаки существенны.
Можно ли найти инерцию при неподвижном валу?
Непосредственно делить на нулевую скорость нельзя. Для жёсткой передачи с известным отношением скоростей применяют формулу через кинематические коэффициенты; при сложной кинематике рассматривают соответствующий предел.
Коротко
Приведённый момент инерции получают из равенства кинетических энергий, предварительно выбрав вал. Вклад каждого звена умножают на квадрат отношения его скорости к скорости этого вала. Для редуктора с нагрузка на входе даёт , а груз на барабане - . При переменной кинематике сама приведённая инерция зависит от положения и в уравлении движения появляется дополнительное слагаемое.
Читайте также
Абсолютно неупругий удар: сохранение импульса
Как найти скорость тел после абсолютно неупругого удара, применить закон сохранения импульса и вычислить потерю кинетической энергии на понятных примерах с формулами.
Коэффициент ширины венца: формулы и расчёт
Как определить коэффициент ширины зубчатого венца по межосевому расстоянию и диаметру шестерни, перевести одно отношение в другое и проверить расчёт на примере.
Теорема об изменении кинетической энергии точки
Теорема об изменении кинетической энергии точки: вывод из второго закона Ньютона, работа сил со знаком, расчёт скорости и пример с тягой и сопротивлением.
Уравнение движения машины: моменты и инерция
Как составить уравнение движения машины по приведённым моментам и моменту инерции, рассчитать разгон ведущего звена и проверить результат через работу сил.
Шевронная передача: устройство и расчёт сил
Шевронная передача: как устроены колёса с встречными зубьями, почему осевые силы взаимно компенсируются и как рассчитать размеры, скорость и нагрузку.
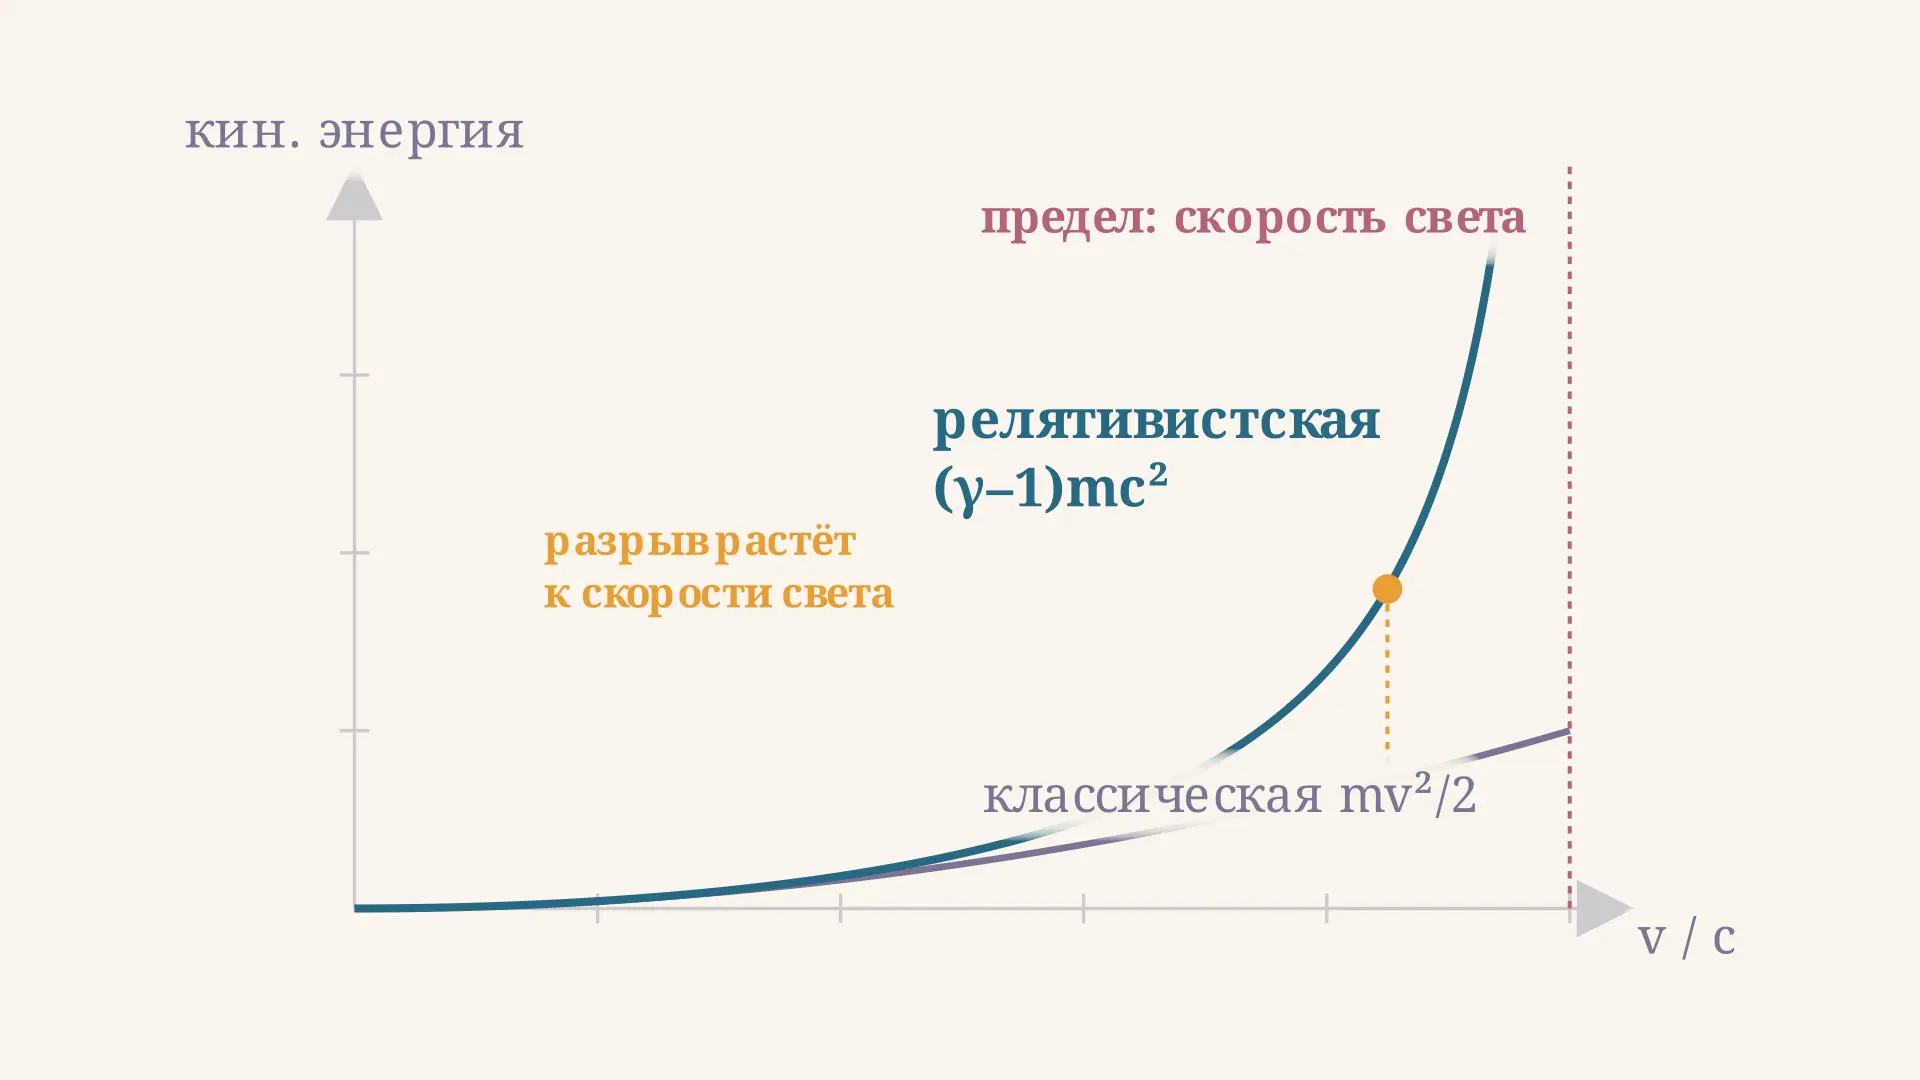
Релятивистская кинетическая энергия: формула и расчёт
Релятивистская кинетическая энергия: формула Eк = (гамма - 1)mc2, связь с полной энергией и энергией покоя, переход в mv2/2 при малых скоростях, расчёт и разбор частых ошибок.