Малые колебания системы с одной степенью свободы
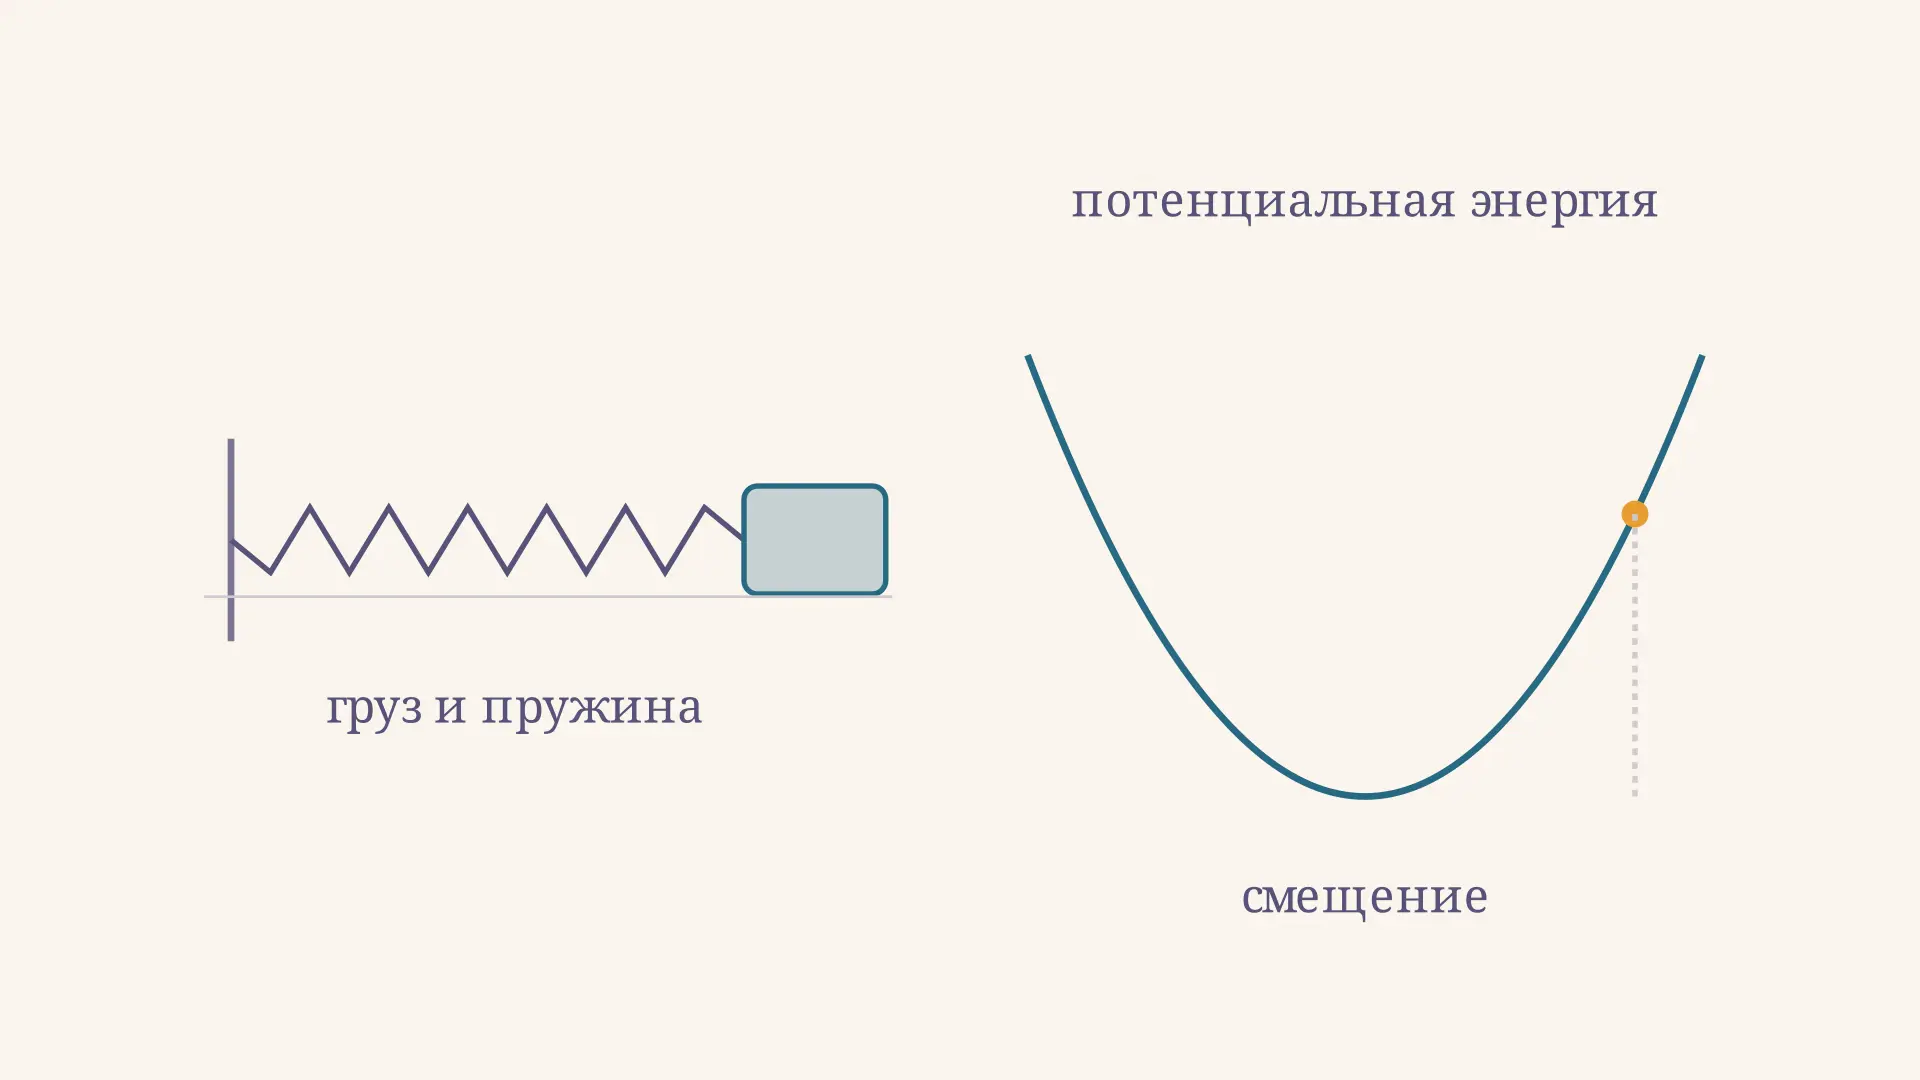
Малые колебания системы с одной степенью свободы возникают около положения устойчивого равновесия, когда её конфигурацию задаёт одна независимая координата. Несмотря на разные устройства механизмов, их движение вблизи равновесия часто описывается одним уравнением. Его коэффициенты можно получить из кинетической и потенциальной энергий. Ниже разберём этот переход, условия его применимости и расчёт частоты. В калькуляторе измените массу, жёсткость и начальное смещение: он покажет, какие параметры меняют период, а какие - только размах движения.
Одна координата и равновесие
Степень свободы - число независимых координат, необходимых для задания положения системы с учётом связей. Груз, перемещающийся только вдоль направляющей, задаётся координатой ; жёсткое тело, вращающееся вокруг неподвижной оси, - углом . В каждом случае координата одна, хотя разные точки тела движутся по-разному. Скорость необходимо задать дополнительно для начального состояния, но она не является ещё одной координатой положения.
Пусть - равновесное значение координаты, а - отклонение от него. Для консервативной системы равновесие определяется условием . Если при малом отклонении потенциальная энергия возрастает, положение устойчиво: система при подходящих начальных условиях остаётся поблизости. Движение груза и изменение его потенциальной энергии на видео связаны одной и той же координатой: когда груз проходит равновесие, точка достигает дна энергетической кривой.
Это идеализированная свободная система без трения и внешнего воздействия. Разбор конкретного случая через силы приведён в статье о свободных колебаниях груза; здесь важен общий способ, применимый и к другим механизмам.
От энергии к линейному уравнению
Предположим, что достаточно гладкая и . Разложим её около равновесия по степеням малого :
Линейное слагаемое исчезает из-за условия равновесия. Обозначим кривизну потенциальной энергии и отбросим члены более высокого порядка. Тогда возвращающая обобщённая сила равна приближённо : её знак противоположен отклонению.
Для обычной механической системы с идеальными стационарными связями кинетическую энергию вблизи равновесия можно записать как , где - обобщённая масса в точке равновесия. Уравнение Лагранжа даёт
Обозначение здесь означает период, а выше - кинетическую энергию. Общий вывод из энергий удобно сопоставить с уравнениями Лагранжа второго рода. Исходная нелинейная система лишь приближённо следует этому уравнению: оно получено для малой окрестности равновесия.
При линейное уравнение даёт растущее отклонение, а не устойчивые колебания. При квадратичное приближение не определяет частоту: устойчивость и движение нужно исследовать по следующим членам разложения. Поэтому одного условия недостаточно для формулы с квадратным корнем.
Обобщённая масса и жёсткость
Если - линейное перемещение груза, то измеряется в килограммах, а - в ньютонах на метр. Если - угол в радианах, может быть моментом инерции, а - угловой жёсткостью. Нельзя подставлять в формулу просто массу одного тела, если движутся и другие части механизма: все их вклады сначала выражают через одну выбранную скорость .
Например, если груз движется вдвое быстрее координаты , его кинетическая энергия равна , поэтому вклад в обобщённую массу составляет . Аналогично деформация пружины даёт вклад в обобщённую жёсткость. Квадрат коэффициента возникает из квадратов скорости и деформации в энергиях.
Замена масштаба координаты меняет численные значения и , но не их отношение при последовательном пересчёте. Для угловой модели хороший конкретный пример - физический маятник, где инерционную роль играет момент инерции относительно оси.
В практической задаче удобно составить таблицу вкладов: для каждого элемента записать его скорость или деформацию через , затем сложить энергии. После этого находят равновесие полной системы, а не отдельной пружины. Такой порядок особенно полезен, когда звенья связаны рычагами: одинаковое перемещение обобщённой координаты может давать разные перемещения отдельных деталей. Если координата выбрана в противоположном направлении, знаки промежуточных перемещений поменяются, но итоговая частота останется той же.
Начальные условия и движение
Если начальные отклонение и скорость равны и , решение линейного уравнения имеет вид
Оно эквивалентно записи : амплитуда и фаза определяются начальными условиями. В рассматриваемой линейной модели собственная частота зависит от отношения , а не от амплитуды. Это свойство приближения, а не гарантия для любого реального механизма при больших отклонениях. Связь амплитуды, фазы и производных разобрана отдельно в статье о характеристиках гармонических колебаний.
Полная энергия отклонения в этой модели постоянна:
В крайних положениях скорость нулевая; при прохождении равновесия потенциальная часть, отсчитанная от её минимума, равна нулю, а скорость максимальна. При удвоении амплитуды энергия увеличится вчетверо, хотя период модели останется прежним.
Пример: груз на пружине
Возьмём груз массой и пружину жёсткостью . Груз оттянули от равновесия на и отпустили без начальной скорости. Трением пренебрегаем. Здесь , , поэтому
Закон движения: м, если время выражено в секундах. Энергия равна . На графике один период измеряется между соседними максимумами, то есть между одинаковыми состояниями движения.
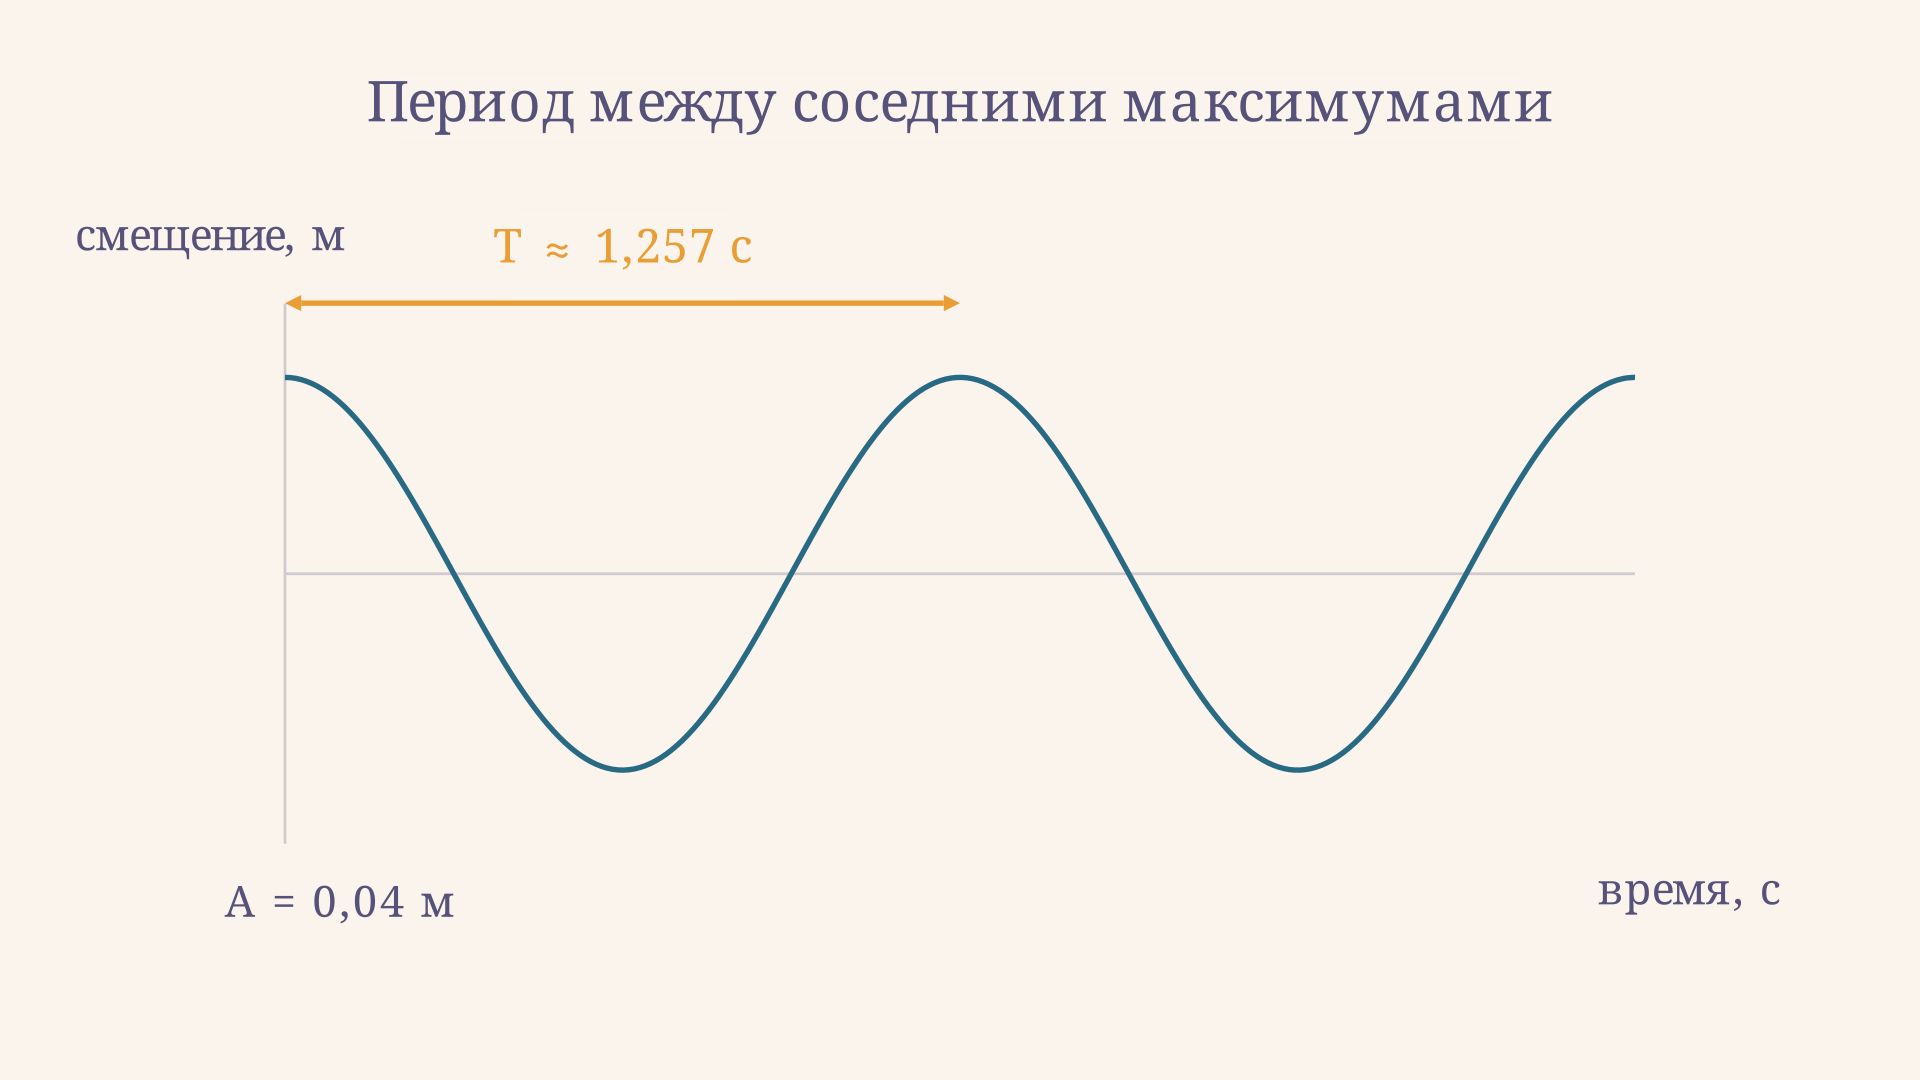
Если увеличить массу в четыре раза при той же жёсткости, период вырастет в два раза. Если увеличить жёсткость в четыре раза при той же массе, период уменьшится вдвое. В калькуляторе показана именно эта идеальная модель с нулевой начальной скоростью; значения ползунка амплитуды сами по себе не подтверждают малость для произвольного реального устройства.
Пример с двумя пружинами
Пусть груз скользит без трения между двумя неподвижными стенками и соединён с каждой своей пружиной. Выберем за координату смещение груза вправо от положения равновесия. Если груз сместился вправо на небольшую величину, одна пружина дополнительно растянулась, а другая на такую же величину сжалась. Обе добавочные силы направлены влево, то есть против смещения.
При жёсткостях и их суммарная добавочная сила равна . Поэтому эффективная жёсткость для этой схемы равна сумме, а обобщённая масса - массе груза. Период получается подстановкой этих двух величин в общую формулу. Исходные растяжения пружин могут быть различными: в положении равновесия соответствующие постоянные силы компенсируют друг друга, поэтому в уравнение для отклонения входят именно добавочные силы.
Такой результат зависит от геометрии соединения. Если две пружины включены последовательно и промежуточное соединение считается невесомым, их эффективную жёсткость находят по другому правилу: обратные жёсткости складываются. Прежде чем использовать формулу, нарисуйте связи, проверьте деформации и убедитесь, что модель действительно имеет одну независимую координату. Если промежуточный узел имеет существенную массу и может двигаться независимо, степени свободы становятся двумя, и одной собственной частоты для описания всех свободных движений уже недостаточно.
Когда приближение работает
Малость - это сравнение с характерным масштабом конкретной системы. Нужно проверить, что отброшенные члены в силе или энергии заметно меньше оставленных во всём диапазоне движения. Для угла маятника критерий связан с приближением , причём угол выражают в радианах. Для механизма с зазором или упором даже малое перемещение может пересечь границу контакта, и единая гладкая модель перестанет работать.
Постоянная сила, например вес в вертикальной пружинной системе, сдвигает положение статического равновесия; отклонение в уравнении следует отсчитывать от нового положения. Вязкое сопротивление добавляет член , и амплитуда свободных колебаний убывает. Период затухающего движения отличается от ; при достаточно сильном сопротивлении колебательного режима вообще нет. Внешняя периодическая сила создаёт вынужденный отклик, для которого нужны отдельные условия и расчёт.
Частые ошибки
- Линеаризуют около произвольного положения. Сначала найдите из условия равновесия, включая все постоянные силы.
- Путают частоту с циклической частотой. В герцах ; величина выражается в рад/с.
- Забывают кинематику связей. Скорости и деформации всех элементов нужно выразить через одну координату до вычисления и .
- Считают всякий минимум обычным гармоническим случаем. При нулевой кривизне формула частоты не применима.
- Применяют модель без проверки амплитуды и трения. Результат относится к указанной идеализации и малой окрестности равновесия.
FAQ
Зачем нужны две начальные величины при одной степени свободы?
Одна координата задаёт положение, но уравнение второго порядка требует ещё начальную скорость. Вместе они определяют амплитуду и фазу.
Всегда ли малая амплитуда означает гармоническое движение?
Для гладкой консервативной системы с положительной массой и положительной кривизной энергии около равновесия гармоническая модель является ведущим приближением. При нулевой кривизне или негладкой силе нужен отдельный анализ.
Изменяет ли начальное смещение собственную частоту?
В линейной модели без трения нет: оно меняет амплитуду и энергию. В нелинейной реальной системе период может зависеть от амплитуды.
Коротко
Найдите устойчивое равновесие, выразите энергии через одну координату и её скорость, затем возьмите квадратичные члены. При и частота малых свободных колебаний равна ; точность результата зависит от пригодности линеаризации и принятых допущений.
Читайте также
Крутильные колебания вала: частота и резонанс
Как найти собственную частоту крутильных колебаний вала с диском, учесть жёсткость и момент инерции и оценить опасность резонанса на рабочей скорости.
Метод Рэлея: оценка собственной частоты балки
Метод Рэлея позволяет оценить первую собственную частоту по энергиям системы. Разбираем выбор пробной формы, расчёт консольной балки и границы применимости.
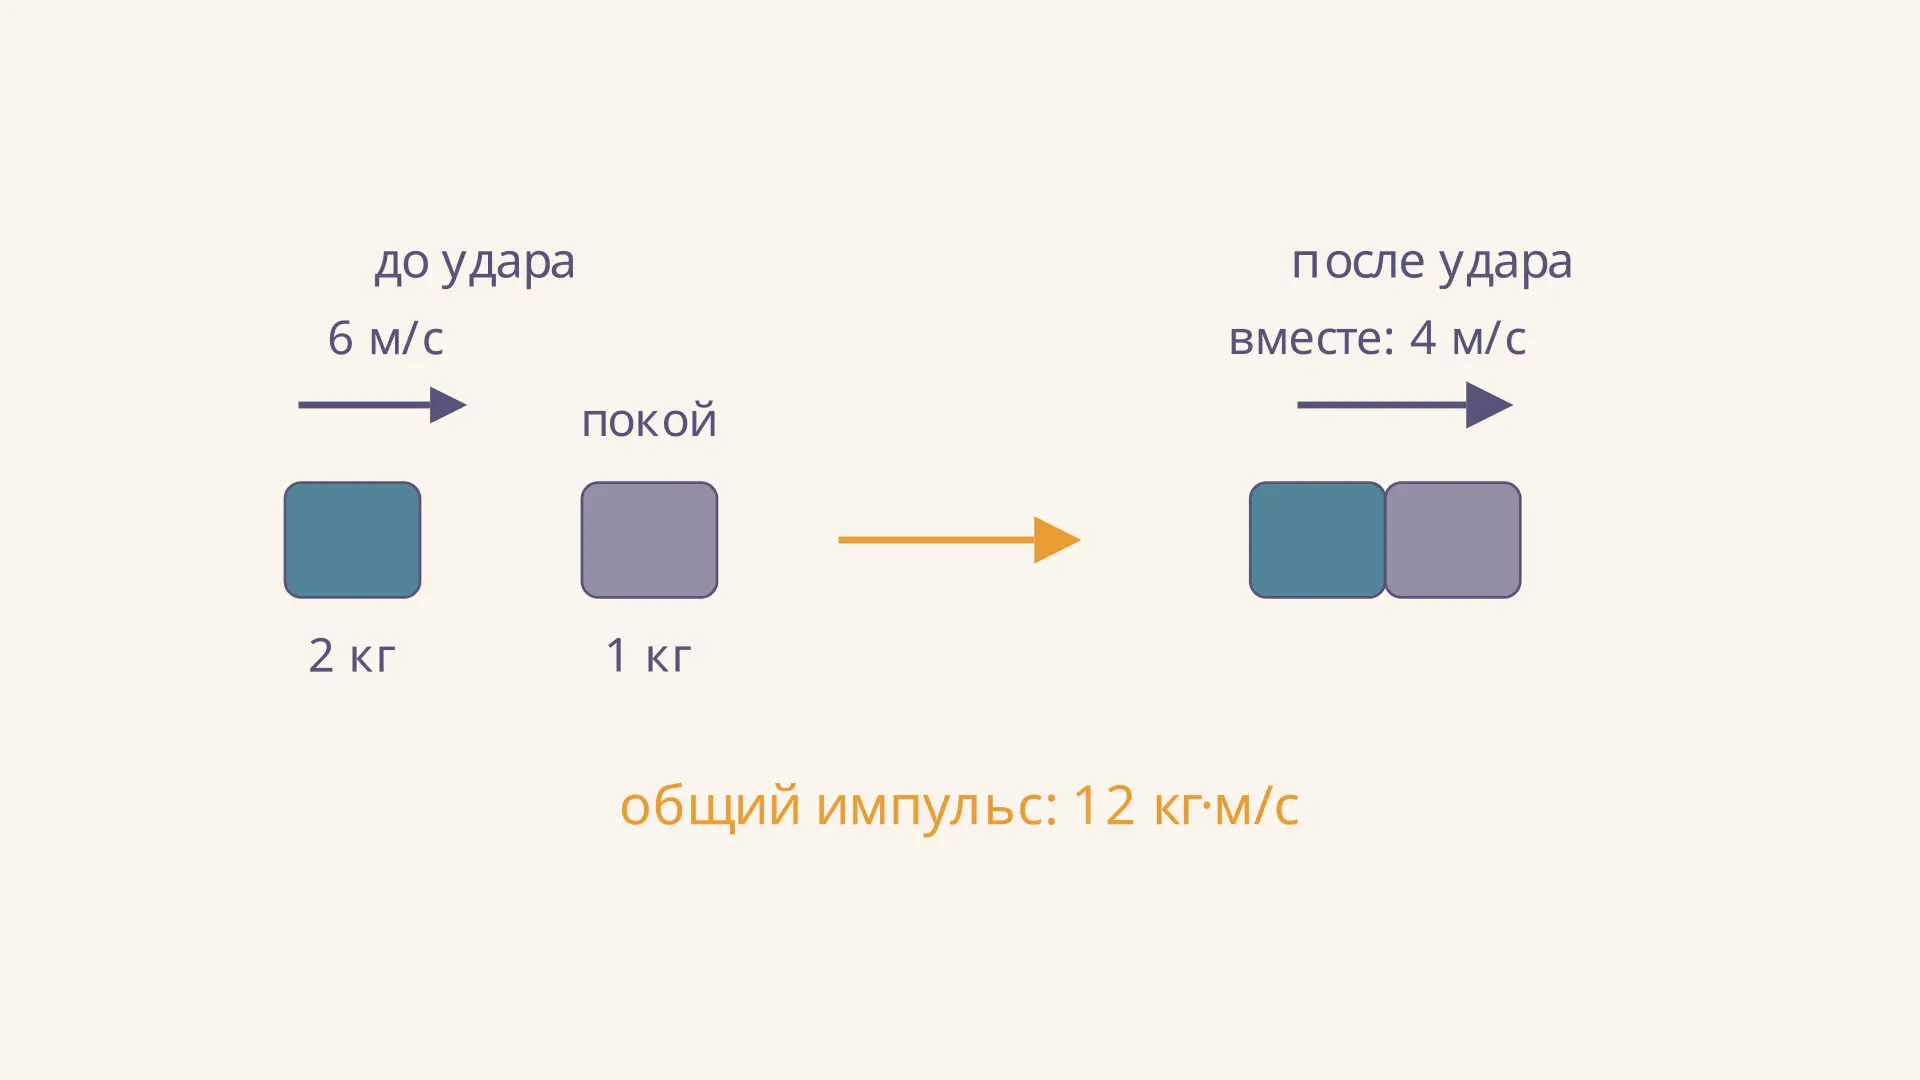
Абсолютно неупругий удар: сохранение импульса
Как найти скорость тел после абсолютно неупругого удара, применить закон сохранения импульса и вычислить потерю кинетической энергии на понятных примерах с формулами.
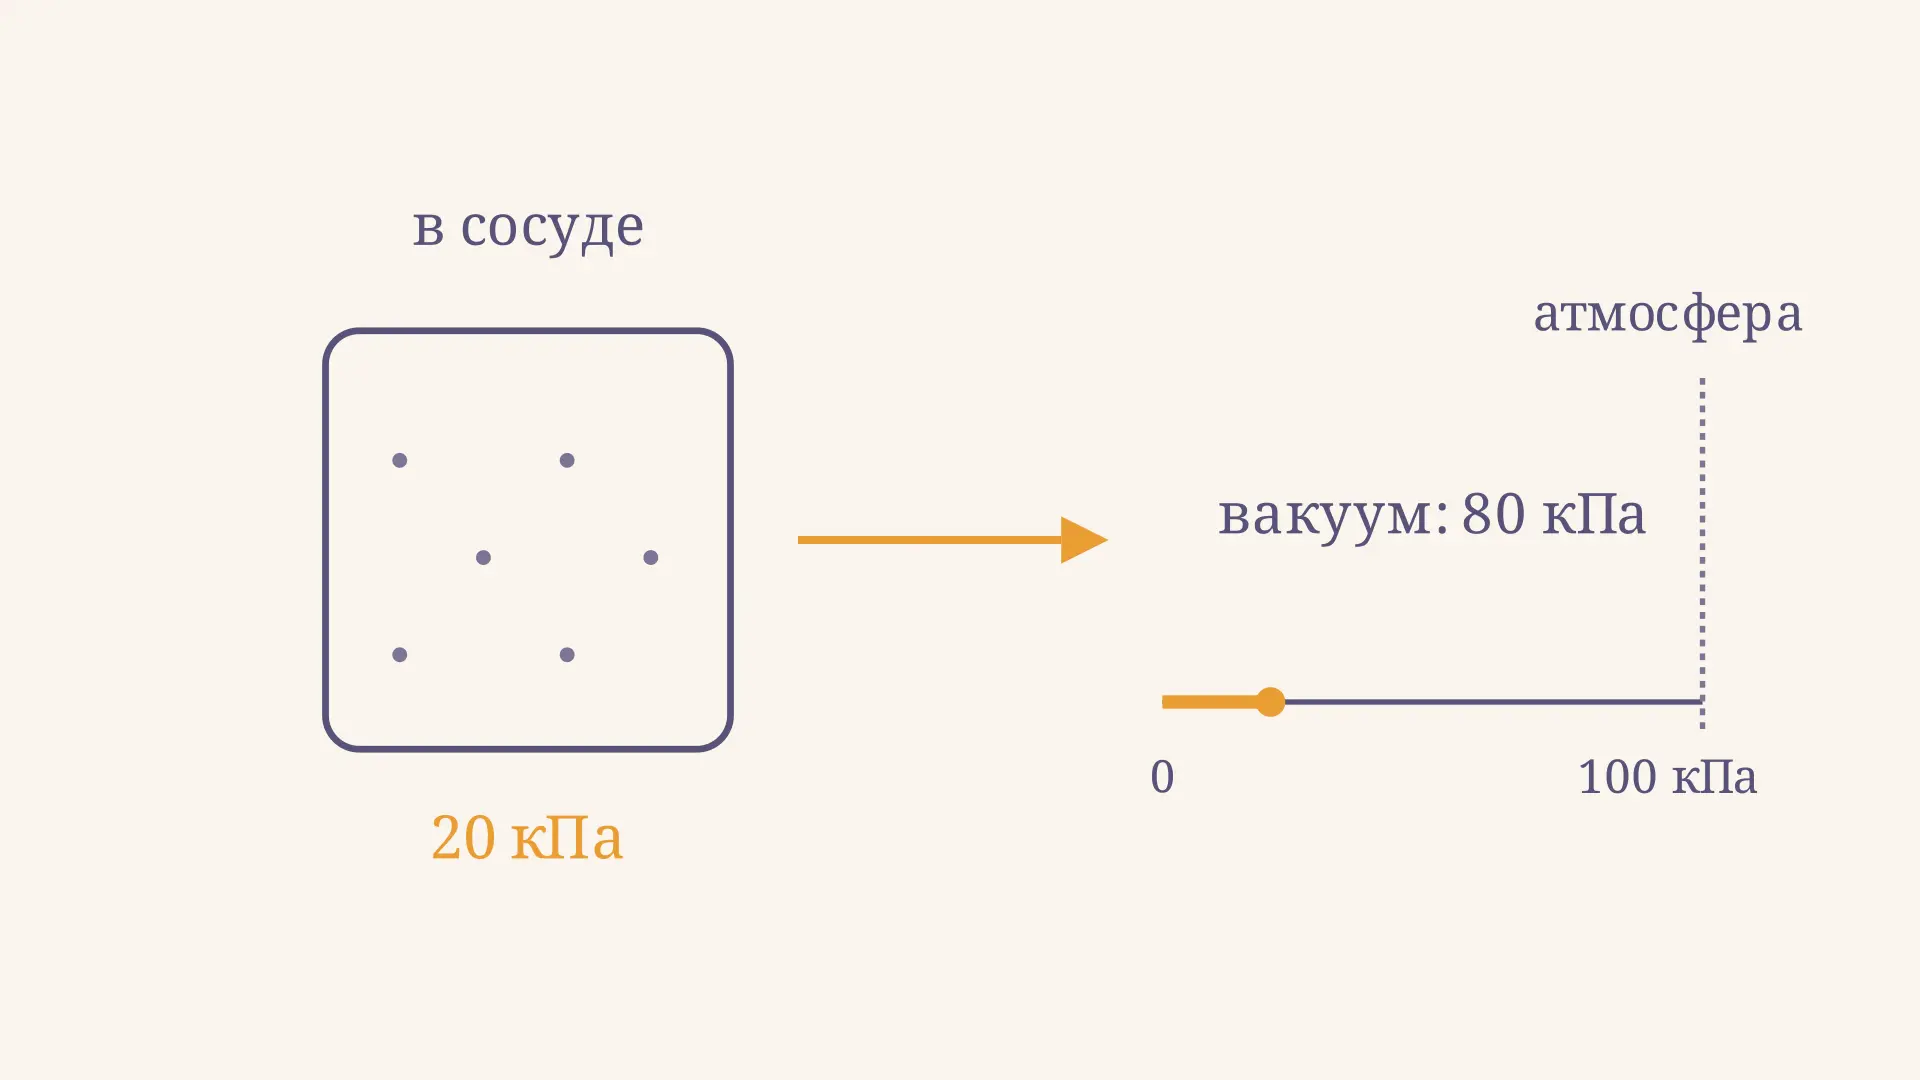
Абсолютное и избыточное давление: формулы и вакуум
Абсолютное и избыточное давление, разрежение и вакуум: как выбрать начало отсчёта, перевести показания манометра и решить задачи с примерами в килопаскалях.
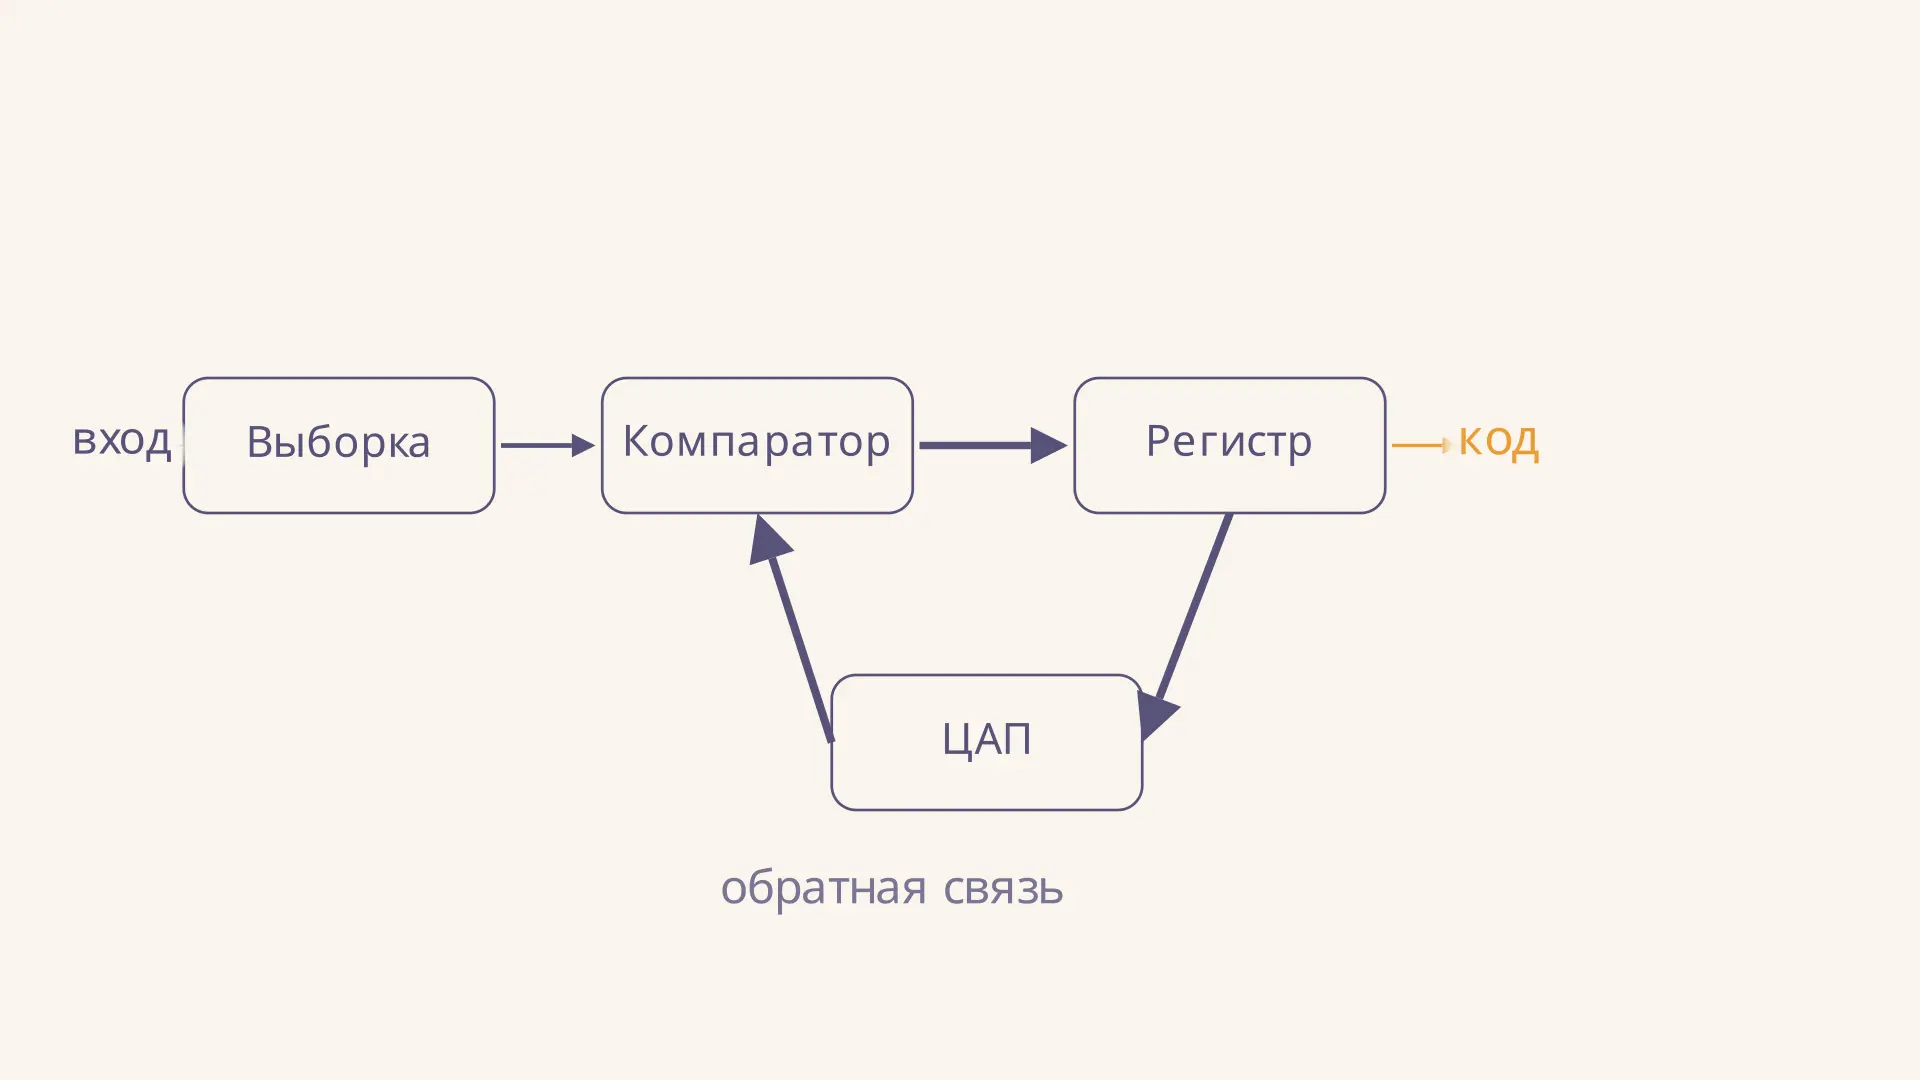
АЦП последовательного приближения: схема и принцип работы
Разберите схему АЦП последовательного приближения: как компаратор, ЦАП и регистр определяют код по битам, как вычислить шаг квантования и оценить погрешность.
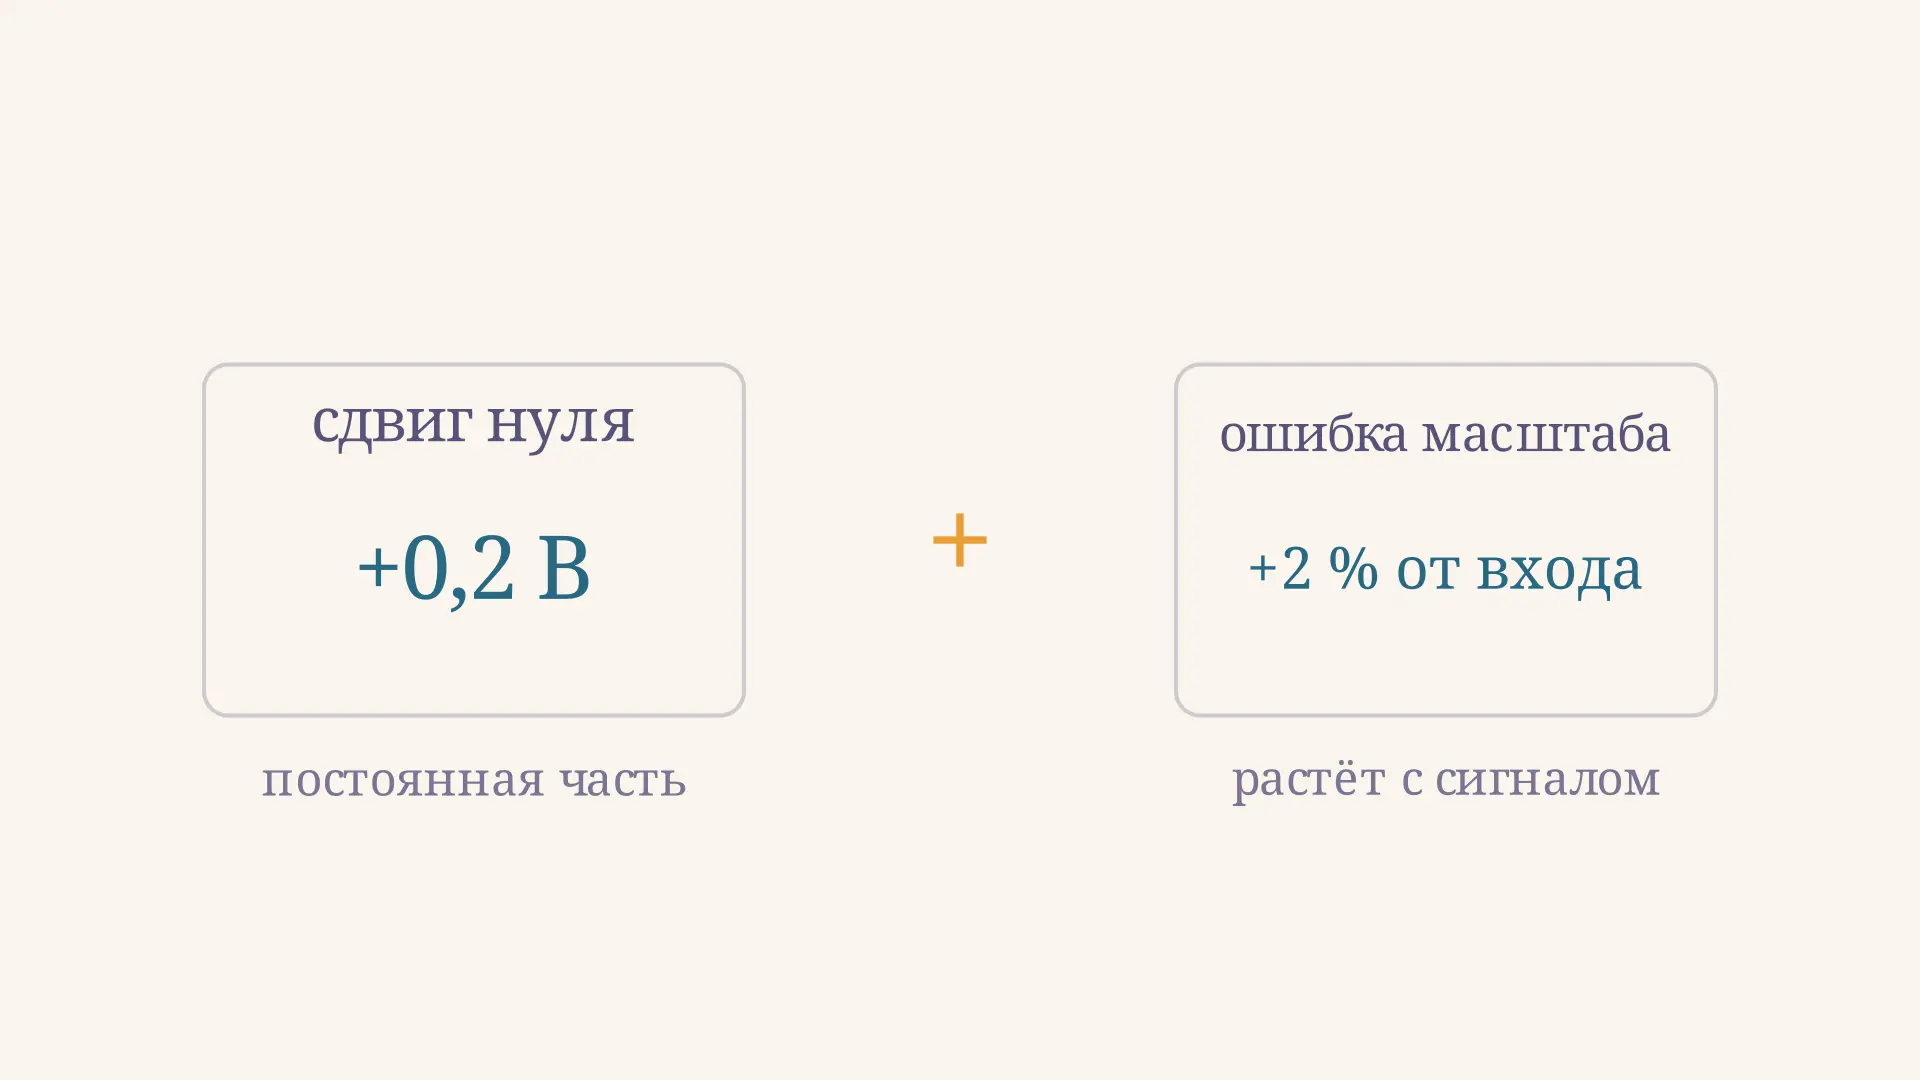
Аддитивная и мультипликативная погрешность
Аддитивная и мультипликативная погрешность прибора: формулы сдвига нуля и ошибки масштаба, пример расчёта показания и поправки, калибровка прибора и пределы линейной модели.