Дифференциальный механизм: устройство и расчёт
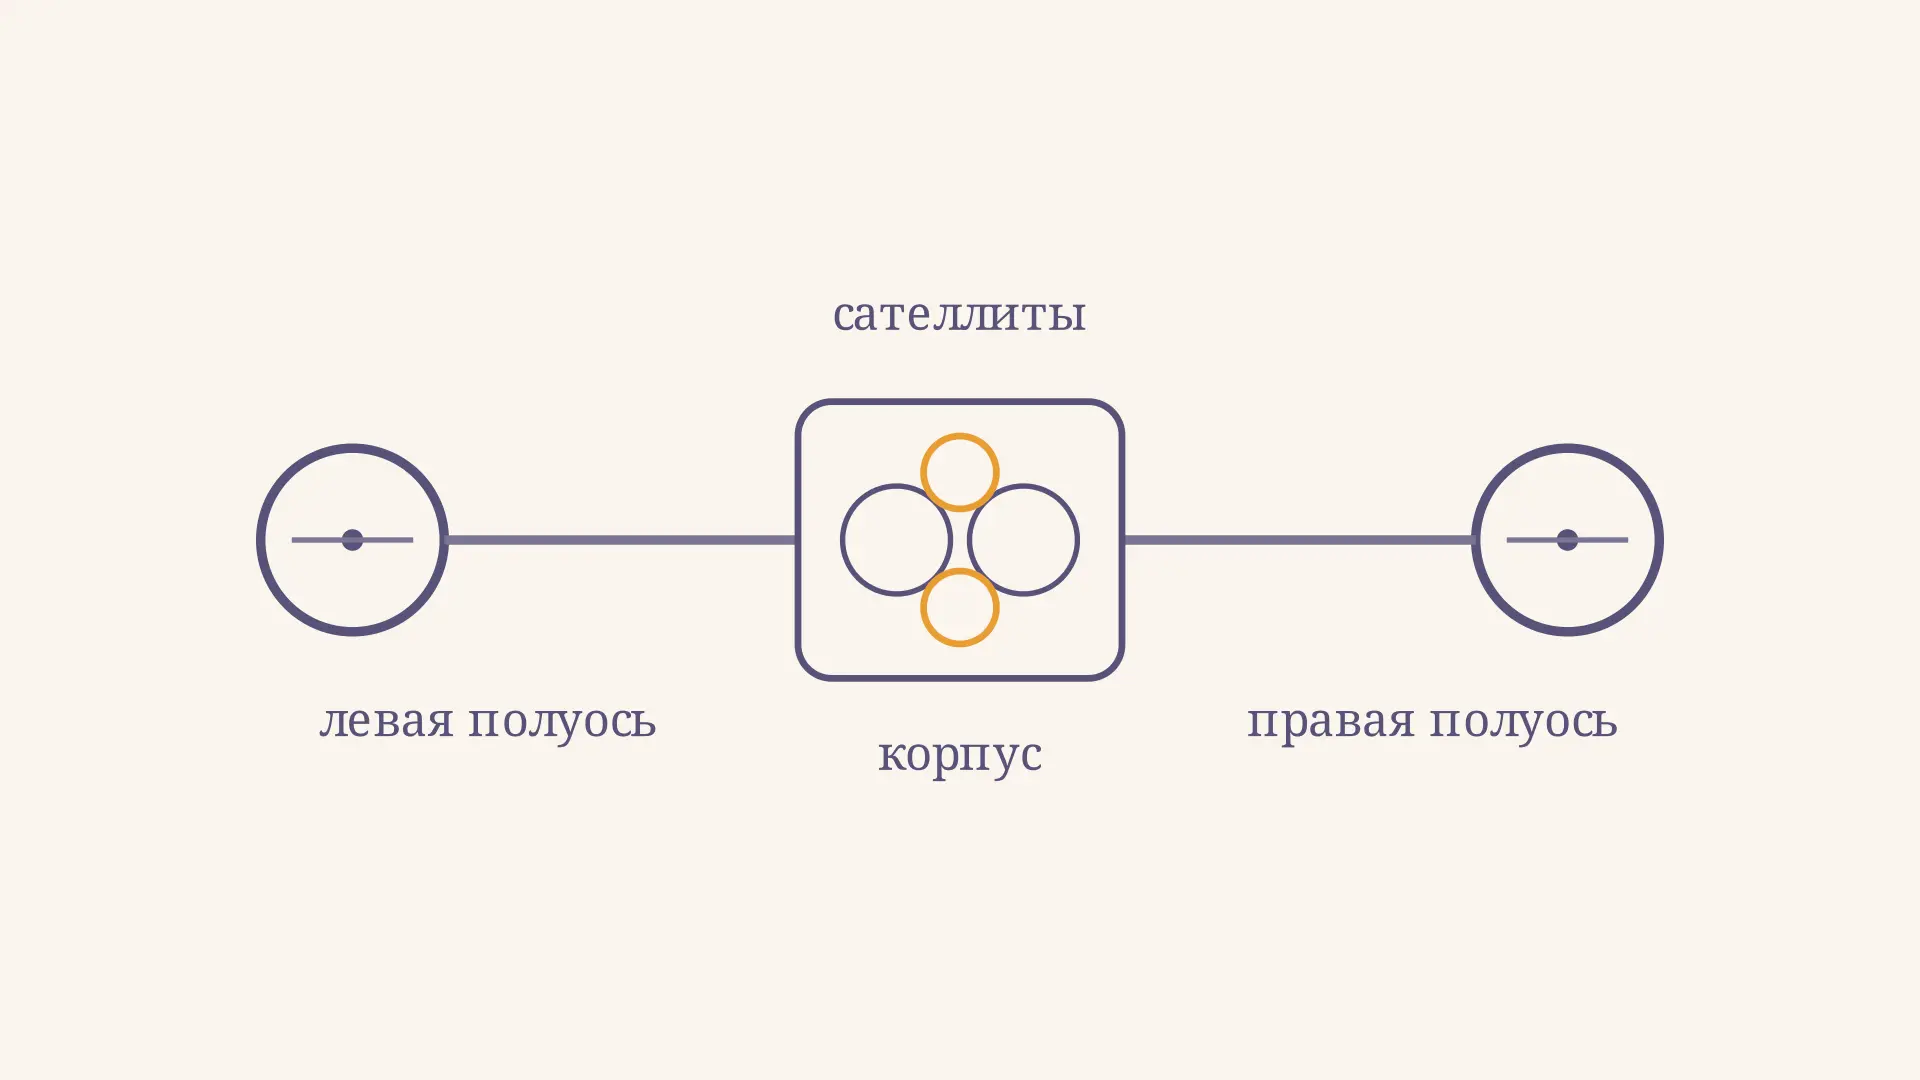
Дифференциальный механизм распределяет движение от одного ведущего звена между двумя выходными валами, позволяя им вращаться с разными скоростями. В автомобиле межколёсный дифференциал помогает ведущим колёсам пройти поворот без обязательного проскальзывания одного из них: наружное колесо проходит более длинный путь, чем внутреннее. Для симметричного механизма средняя скорость полуосей равна скорости корпуса. В калькуляторе можно менять скорость корпуса и разность скоростей, чтобы проверить эту связь.
Зачем колёсам разные скорости
Представим ведущую ось автомобиля при повороте. Наружное колесо катится по дуге большего радиуса, внутреннее - по дуге меньшего. За одинаковое время они проходят разные расстояния. При одинаковых эффективных радиусах колёс и качении без бокового и продольного проскальзывания наружное колесо должно сделать больше оборотов.
Жёстко связанная ось вынуждала бы колёса вращаться одинаково. На твёрдом покрытии разницу путей пришлось бы компенсировать деформацией шин и скольжением, увеличивая сопротивление повороту и износ. На прямой разница тоже может возникнуть из-за неровностей дороги или небольшого различия радиусов шин.
На ролике показано кинематическое соотношение, а не реальная траектория конкретного автомобиля. Разность скоростей задают внешние условия движения; дифференциал лишь допускает её в пределах связи между валами. О понятиях угловой скорости и периода можно подробнее прочитать в статье о равномерном движении по окружности.
Из чего состоит открытый дифференциал
В распространённой конической конструкции главная передача вращает корпус дифференциала. В корпусе установлена ось малых конических шестерён - сателлитов. Они зацепляются с двумя полуосевыми шестернями, соединёнными с левой и правой полуосями. Название «открытый» означает, что в базовой конструкции нет специальной блокировки, принудительно связывающей выходы.
Когда сопротивления и условия движения позволяют полуосям вращаться одинаково, сателлиты переносятся корпусом и не вращаются вокруг собственных осей относительно корпуса. В повороте полуосевые шестерни движутся относительно корпуса с разными скоростями. Сателлиты проворачиваются на своей оси и обеспечивают эту разницу. Оба выхода всё время остаются кинематически связанными с корпусом.
Это схематическое описание: реальные узлы содержат подшипники, смазку, уплотнения и другие детали. Сама геометрия зубьев важна для плавного зацепления; общий принцип построения профиля раскрыт в материале про эвольвенту окружности. Описание автомобильной конструкции и движения шестерён приведено в учебном разборе MIT.
Главная формула скоростей
Для симметричного конического дифференциала с одинаковыми полуосевыми шестернями обозначим скорости в одном выбранном направлении: - корпус, и - левая и правая полуоси. Все измеряются, например, в оборотах в минуту. Тогда
Чтобы увидеть происхождение формулы, перейдём в систему, вращающуюся вместе с корпусом. В ней ось сателлита неподвижна, а одинаковые полуосевые шестерни связаны через сателлит. Их относительные угловые скорости равны по величине и противоположны по знаку: . Перенос слагаемых даёт формулу среднего.
Соотношение описывает скорости, а не силы. Оно справедливо и при противоположных направлениях валов, если записывать скорости со знаками. Для несимметричного дифференциала с другими передаточными отношениями формула среднего в таком виде уже не обязательна.
Пример: корпус вращается со скоростью 100 об/мин
Пусть корпус делает 100 об/мин, а левая полуось - 80 об/мин в том же направлении. Правая находится непосредственно из связи:
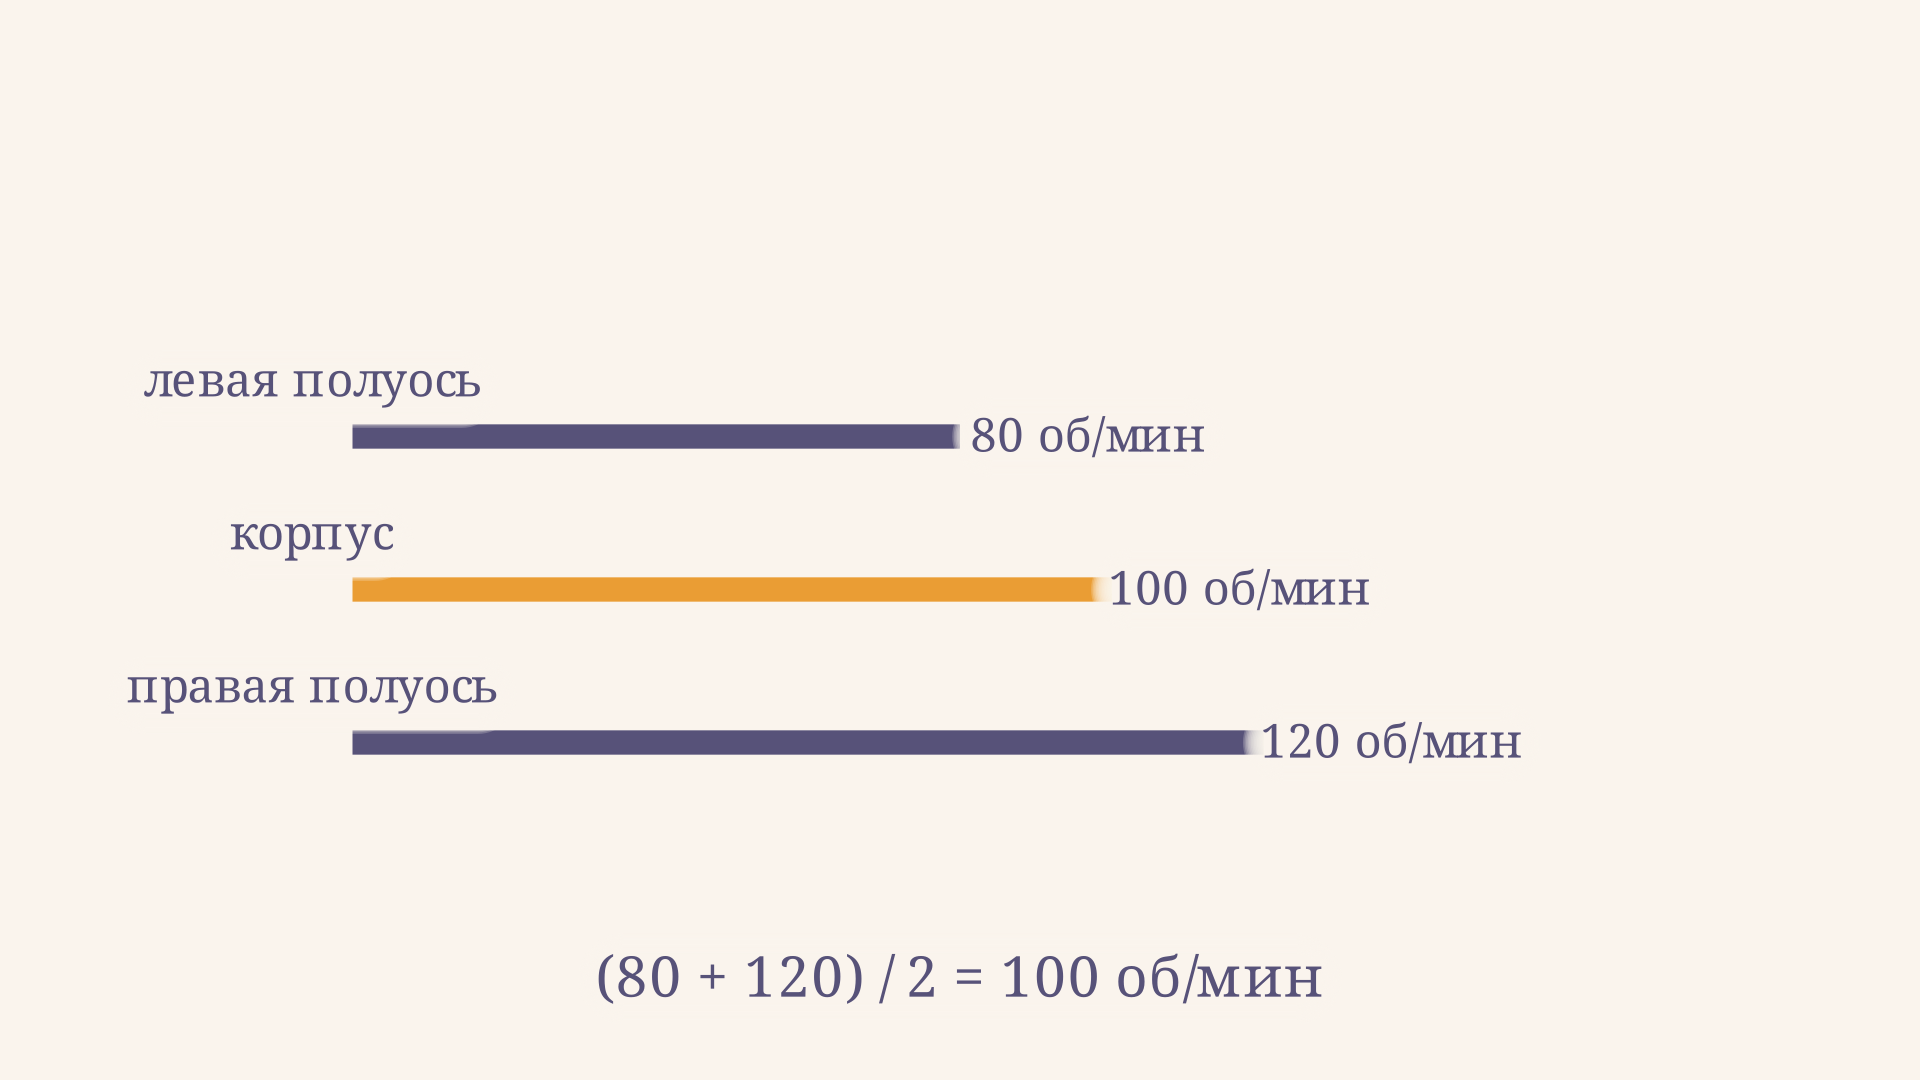
Левая полуось отстаёт от корпуса на 20 об/мин, а правая опережает на 20. Проверка: . При тех же 100 об/мин корпуса остановка одной полуоси в идеальной модели означает 200 об/мин на другой. Это не означает, что автомобиль обязательно движется вперёд: для вывода о движении нужны условия контакта шин с дорогой.
Калькулятор использует запись и . Параметр выбран неотрицательным, поэтому правая полуось в нём быстрее; при обратном повороте стороны можно поменять местами. Зная только скорость корпуса, определить каждую из скоростей нельзя: нужна ещё одна независимая величина или условие движения.
Скорость колёс и радиус поворота
В простой модели движения без проскальзывания центр оси проходит окружность радиуса , а колея ведущих колёс равна . При повороте по дуге на угол пути внутреннего и наружного колёс составляют соответственно и . Значит, при равных радиусах качения отношение скоростей колёс равно
Здесь , а радиус измерен до середины рассматриваемой оси. Это приближение для кинематики, не модель шин, подвески и рулевого управления. Чем шире колея относительно радиуса поворота, тем заметнее разница путей. На практике проскальзывание и деформация шин меняют точную картину.
Что происходит с крутящим моментом
Скорость и момент - разные величины. Для идеального симметричного открытого дифференциала без внутренних потерь моменты на полуосях равны по величине, а входной момент корпуса равен их сумме. При этом мощности выходов могут различаться: , и при одинаковом моменте более быстро вращающийся вал передаёт большую мощность. Связь мощности, момента и потерь подробнее разобрана в задачах на мощность и КПД механизма.
Предположим, одно колесо стоит на скользкой поверхности. При медленном установившемся движении без учёта инерции его малое сцепление ограничивает доступный на нём тяговый момент. Поскольку идеальный открытый дифференциал передаёт одинаковые моменты на оба выхода, момент на втором колесе тоже ограничен. Поэтому машина может не тронуться, даже если второе колесо находится на шероховатой дороге. Это объяснение не следует превращать в утверждение, что весь момент всегда уходит на буксующее колесо: скорости и мощности выходов могут различаться, а моменты в идеальной модели равны.
Реальные трение в механизме, инерция вращающихся деталей и работа тормозов меняют количественный результат. Возможную силу сцепления задают условия контакта шины с поверхностью; полезно вспомнить, что сила трения покоя принимает значение до некоторого предела, а не всегда равна ему.
Как пользоваться формулой при проверке механизма
В учебной задаче сначала отметьте, какой вал является корпусом, а какие два - выходами. Затем выберите положительное направление и приведите все скорости к одним единицам. Если известны скорость корпуса и одной полуоси, вторая находится вычитанием из удвоенной скорости корпуса. Отрицательный результат означает вращение в направлении, противоположном выбранному положительному, а не ошибку вычисления.
Например, при неподвижном корпусе и вращении левой полуоси со скоростью 30 об/мин правая в идеальной схеме должна вращаться со скоростью −30 об/мин. Такой расчёт полезен для понимания связи звеньев, но сам по себе не определяет нагрузку на зубья, состояние подшипников или исправность узла. Для технической диагностики нужны измерения и методика производителя конкретного автомобиля.
Блокировка и другие конструкции
Блокировка связывает выходы так, что их относительное вращение ограничивается или исключается. Это помогает использовать сцепление колеса на более надёжной поверхности, но при полной жёсткой блокировке на твёрдом покрытии в повороте снова появляется необходимость в деформации шин или скольжении. Потому режим применения зависит от конкретной конструкции и условий движения.
Дифференциал повышенного трения, или LSD, допускает разность скоростей, но создаёт сопротивление относительному вращению и способен передавать выходам неодинаковые моменты. Разные конструкции достигают этого по-разному; единого численного эффекта для всех LSD нет. Тормозная противобуксовочная система может отдельно подтормаживать буксующее колесо. Исследование SAE о взаимодействии тормозной системы и дифференциала рассматривает распределение сил и дополнительные потери для открытого и ограниченно скользящего вариантов.
Частые ошибки
- Приравнивать скорости обоих колёс в любом режиме. Равенство возможно, но в повороте скорости обычно различаются.
- Считать скорость быстрого колеса всегда равной двойной скорости корпуса. Это частный случай, когда другая полуось остановлена.
- Выводить момент из скорости. Формула среднего связывает скорости; для моментов нужны отдельные предположения о потерях и нагрузке.
- Смешивать корпус с входным валом двигателя. Между ними может быть главная передача, меняющая скорость и момент.
- Применять формулу без проверки устройства. Для несимметричных и блокируемых конструкций условия могут быть иными.
FAQ
Работают ли сателлиты при прямолинейном движении?
Они вращаются вместе с корпусом всегда, когда вращается корпус. Если скорости полуосей одинаковы, вращения сателлитов относительно собственной оси в идеальной схеме нет; небольшая разница скоростей может возникнуть и на прямой.
Зачем дифференциал полноприводному автомобилю?
Межколёсные дифференциалы допускают разницу скоростей колёс одной оси. Межосевой дифференциал, если он предусмотрен схемой полного привода, допускает разницу скоростей между приводами передней и задней осей.
Можно ли по одной скорости корпуса найти обе скорости колёс?
Нет. Известна только их сумма для симметричного механизма. Нужно знать скорость одной полуоси, разницу скоростей или дополнительные условия качения.
Коротко
Симметричный открытый дифференциал связывает корпус с двумя полуосями так, что скорость корпуса равна среднему их скоростей. Сателлиты обеспечивают разность, необходимую, например, в повороте. В идеальной модели моменты на выходах равны, поэтому слабое сцепление одного колеса может ограничить тягу всей оси.
Читайте также
Расчёт шпонки на смятие: формула и пример
Расчёт призматической шпонки на смятие: как найти силу, рабочую площадь и необходимую длину, проверить условие прочности и избежать ошибок в единицах.
Эксцентриситет гиперболы: формула и примеры
Как найти эксцентриситет гиперболы по уравнению и фокусам, почему он всегда больше единицы и как по нему восстановить полуоси. Формулы, рисунок и разбор задач.
Эллипс: каноническое уравнение и построение
Как читать каноническое уравнение эллипса, находить полуоси, вершины и фокусы, выводить формулу и приводить к ней уравнение второй степени на примерах.
Абсолютно неупругий удар: сохранение импульса
Как найти скорость тел после абсолютно неупругого удара, применить закон сохранения импульса и вычислить потерю кинетической энергии на понятных примерах с формулами.
Абсолютное и избыточное давление: формулы и вакуум
Абсолютное и избыточное давление, разрежение и вакуум: как выбрать начало отсчёта, перевести показания манометра и решить задачи с примерами в килопаскалях.
АЦП последовательного приближения: схема и принцип работы
Разберите схему АЦП последовательного приближения: как компаратор, ЦАП и регистр определяют код по битам, как вычислить шаг квантования и оценить погрешность.